الشركة المصنعة لمحطات عمل الروبوت المخصصة وأنظمة الليزر



خلية لحام روبوتية بدون برمجة: موجهة بالرؤية, لا تعليم قلادة
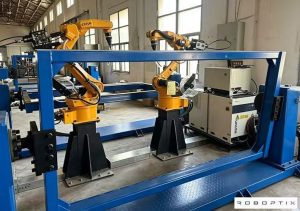
لقد بحثت عن "موضع اللحام للبيع" وعثرت على ماكينات. لكن العائق الحقيقي في معظم المتاجر ليس الأجهزة، بل هو مبرمج الروبوت الذي لا تملكه. أ خلية لحام روبوتية بدون برمجة يزيل هذا مانع: الكاميرا ترى الجزء, يقوم البرنامج بإنشاء مسار اللحام, ويقوم الروبوت وجهاز تحديد المواقع بتشغيله بدون تعليق تعليمي أو برمجة غير متصلة بالإنترنت. يشرح هذا الدليل كيفية عمل الخلايا الموجهة للرؤية, من أين تأتي دقتها في الواقع, الأجزاء التي تناسبها, و-بصراحة-حيث ما زالوا مقصرين. إذا لم تكن قد اخترت عائلة الموضع بعد, ابدأ باختيار النوع; للمقارنة العائلية الكاملة, انظر جدول العائلة الستة.

عنق الزجاجة ليس الروبوت، بل المبرمج
تحتاج خلية روبوت اللحام الآلية التقليدية إلى مبرمج ماهر لتشغيل الروبوت, تعليم كل نقطة على قلادة, وضبط المسار لكل جزء جديد. في حوالي 4-8 ساعات من وقت التدريس لكل دفعة جديدة, البرمجة - وليس اللحام - تصبح بطيئة, خطوة باهظة الثمن. المتاجر التي لا تمتلك هذه المهارة إما تدفع للمتكامل مقابل كل تغيير في الرسم أو لا تقوم بالتشغيل الآلي على الإطلاق. خلية اللحام الروبوتية غير المبرمجة موجودة خصيصًا لهذا المتجر: فهو يستبدل المبرمج بالكاميرا والخوارزمية.
ماذا يعني "لا برمجة" في الواقع
وهذا لا يعني "الأغبى". وهذا يعني أن المسار مشتق, لم يتم تدريسها. يقوم المشغل بتحميل الجزء على جهاز تحديد المواقع - غالبًا ما يكون ميضعة اللحام من النوع L أو أداة تحديد الموضع الدوارة أحادية المحور، ويتولى النظام الباقي. لا قلادة, لا يوجد رمز, لا يوجد ترخيص محاكاة دون اتصال بالإنترنت. لا يزال ROBOPTIX يبني الخلية من نفس وحدات البناء المنسقة, لذا فإن "لا برمجة" هي طبقة قابلة للاستخدام أعلى خلية محور خارجي حقيقية, ليست لعبة. يمكن لاحقًا إعلان محدد الموضع كمحور خارجي وتنسيقه تمامًا مثل أي محور آخر.
كيف تعمل الخلية الموجهة بالرؤية
ثلاث خطوات تحل محل المبرمج.
توطين الجزء — ترى الكاميرا الجزء
تقوم كاميرا ثلاثية الأبعاد أو ذات إضاءة منظمة بمسح الجزء المحمل وتحديد موقعه في الفضاء - داخل إطار الروبوت - دون أي تثبيتات أو علامات مرجعية. وهذا ما يجعل الخلية خالية من التركيبات: يمكن أن يهبط الجزء في أي مكان في مظروف العمل. دقة التوطين هي الأساس الذي يبني عليه كل شيء آخر, لذا يقوم ROBOPTIX بمعايرة الكاميرا مع إطار قاعدة الروبوت أثناء التشغيل.

إنشاء المسار التلقائي
يقوم البرنامج بمطابقة الشكل الهندسي الممسوح ضوئيًا بنموذج ميزة اللحام ويقوم بإنشاء مسار التماس: يبدأ, نسج, حدود. يوافق عليه المشغل أو يدفعه; ولا يرسمونها نقطة بنقطة. لأن المسار يتم إنشاؤه في الفضاء الديكارتي, يمكن لوحدة التحكم بعد ذلك تخطيطها من خلال أداة تحديد الموضع كسلسلة حركية واحدة- نفس الحركة المنسقة التي تستخدمها الخلية المبرمجة, مجرد مصادر مختلفة.
التنفيذ المنسق
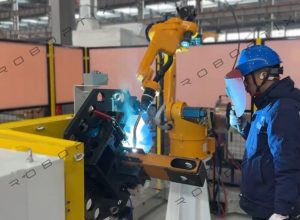
الروبوت وموضع المؤازرة (أعلن كمحور خارجي) اللحام بسرعة TCP ثابتة أثناء ذلك يحافظ جهاز تحديد الموضع على التماس في الشقة (1ز) موضع. تعمل الجاذبية على تثبيت النتيجة بدلاً من محاربتها . لا توجد لفات دوارة - الجزء مثبت على طاولة دوارة, محور الميل, أو بين المراكز مدفوعة, يتم التحكم في جميع الأجهزة والتنسيق مع الروبوت.
الرياضيات: من أين تأتي الدقة
تعيش الخلية غير المبرمجة أو تموت عند معايرة الكاميرا, وليس على الروبوت. خطأ مسار اللحام الذي يراه الجزء هو الجذر التربيعي للمصدرين المهيمنين: توطين الرؤية وتكرار تحديد الموضع. مع نظام رؤية يتم تحديد موقعه ضمن ± 0.5 مم ومحدد موضع ROBOPTIX المؤازر الذي يحتفظ بتكرار الوضع RP بمقدار ± 0.05 مم لكل ISO 9283:1998, خطأ المسار المدمج هو √(0.5² + 0.05²) ≈ ±0.50 ملم. الرؤية تهيمن, لذلك نذكر شرط التوطين بنفس القدر من الدقة مثل حالة الروبوت: إن ادعاء "عدم البرمجة" بدون تسامح الترجمة المعلن هو نفس نصف الحقيقة مثل رقم التكرار بدون التحميل والسرعة. يدعم ROBOPTIX التحقق من السلسلة بأكملها بواسطة تعقب الليزر.
ما هي الأجزاء التي تناسب الخلية غير المبرمجة؟
قم بمطابقة العائلة مع الجزء الهندسي الخاص بك أولاً : تتناسب الأجزاء الدائرية والدورانية مع أداة تحديد الموضع الدوارة ذات المحور الواحد; الحزم, صناديق, والعمل متعدد الوجوه يناسب محدد موضع اللحام من النوع L; إطارات كبيرة غير منتظمة تناسب موضع اللحام من النوع U. تضيف الطبقة غير المبرمجة القيمة الأكبر حيث تتغير الدُفعات كثيرًا وتكون الأحجام معتدلة - كل رسم جديد يستخدم للإشارة إلى مبرمج, الآن يعني مسح الكاميرا. لفترة طويلة, طبقات دورانية أحادية الاتجاه, غالبًا ما يكون محدد موقع Headstock Tailstock المنسق مع الروبوت أكثر بساطة وعدم التدخل . دع الهندسة, لا التسويق, قيادة الاختيار.
مثال عملت
متجر الوظائف المختلط (robot + ميضعة اللحام من النوع L)
ورشة عمل اللحام تقريبًا 300 تُستخدم الأقواس المختلطة أسبوعيًا لدفع مبلغ 4 إلى 8 ساعات من برمجة قلادة التدريس لكل دفعة جديدة. بعد التحول إلى خلية لحام روبوتية غير مبرمجة مبنية حول محدد موضع اللحام من النوع L, قامت الكاميرا بترجمة كل شريحة وتوجيهها إلى الأسفل 90 ثواني. انخفض إعداد المقالة الأولى 95%, اختفت إعادة التثبيت بين الجانبين بسبب جعل الموضع كل وجه مسطحًا, وتوقف المتجر عن الدفع للمبرمج عند كل تغيير في الرسم. التنسيق هو ما الذي جعل اللحام غير اليدوي ممكنًا هندسيًا.
عدم البرمجة مقابل التنسيق مقابل تسليم المفتاح
| يقترب | بحاجة إلى مبرمجين روبوت? | الأفضل ل | رابط ROBOPTIX |
| لا البرمجة (رؤية) | لا | مزيج عالي, التسامح المعتدل, تغييرات متكررة | هذه الصفحة |
| خلية منسقة | نعم (مرة واحدة) | حجم كبير, التسامح الشديد, حركة معقدة | خلية منسقة |
| محطة عمل جاهزة | لا | بداية أسرع, جزء ثابت قابل للتكرار | تسليم المفتاح |
عندما لا تكون الخلية غير المبرمجة هي الحل
الرؤية الموجهة ليست عالمية. لتحمل ضيق للغاية (فئة ± 0.1 ملم), أجزاء عاكسة للغاية أو شفافة تخدع الكاميرا, أو أشكال هندسية مشتركة غريبة لا يمكن لنموذج الميزة التعرف عليها, تفوز خلية منسقة مبرمجة مع عامل ماهر . قم بمراجعة أي مورد قبل الالتزام بزيارة المصنع و فاز اختبار مقاعد البدلاء على وعد ورقة المواصفات -و قم بوزن التكلفة الإجمالية للملكية لمدة خمس سنوات مقابل الملصق. تعتبر الخلية غير المبرمجة التي تعمل فقط على ثلاثة أرقام أجزاء هي الراحة الباهظة الثمن. أنفق عليه حيث يبرر المزيج ذلك; تخطيها حيث لا يحدث ذلك.
عندما لا تختار ذلك
إذا كانت أجزائك مستقرة, عائلة ذات حجم كبير, تعتبر محطة العمل الجاهزة أرخص في التشغيل وأسهل في القفل. إذا كانت التفاوتات ضيقة وكانت الأسطح معادية للكاميرا, خلية منسقة مبرمجة هو الاختيار الصادق. الحكم, ليس طقوس, يحمي الميزانية.
تقوم شركة ROBOPTIX ببناء خلية اللحام الآلية بدون برمجة
يقوم ROBOPTIX بإقران نظام الرؤية بنفس وحدات البناء المنسقة: نظام السكك الحديدية الآلي للمحور السابع الذي يمتد نطاقه , قاعدة الروبوت / قاعدة الروبوت التي تحدد الإطار الأساسي المستقر, وأجهزة تحديد الموضع المؤازرة — أداة ضبط موضع تيلستوك هيادستوك, ميضعة اللحام من النوع L, ميضعة اللحام من النوع U, أداة تحديد الموضع الدوارة الأفقية ذات 3 محاور, مناورة إمالة عمودية, أو أداة تحديد الموضع الدوارة أحادية المحور - المُعلن عنها كمحاور خارجية. لجزء ثابت, يتم شحن نفس الأجهزة كمحطة عمل جاهزة; لعمليات الليزر, على منصة جاهزة لليزر; وللهندسة غير القياسية, من خلال البرنامج المخصص. تعد خلية اللحام الروبوتية غير المبرمجة أحد تكوينات خلية اللحام الروبوتية - وليست منفصلة, آلة أضعف.

الأسئلة المتداولة
س: هل أنا حقًا لا أحتاج إلى خبرة في برمجة الروبوت؟?
أ: للتشغيل اليومي, لا. يمكنك تحميل الجزء والموافقة على المسار الذي تم إنشاؤه تلقائيًا; أنت لا تعلم النقاط على قلادة. لا يزال التشغيل الأولي وأي جزء غريب يستفيد من الدعم الهندسي لـ ROBOPTIX.
س: ما مدى دقة خلية الرؤية غير المبرمجة؟?
أ: خطأ المسار هو الجذر التربيعي لتوطين الرؤية (±0.5 ملم نموذجيًا) وتكرار ميضعة RP (±0.05 ملم لكل ISO 9283:1998), حوالي ± 0.50 مم مجتمعة. تعتمد الدقة على معايرة الكاميرا المذكورة في ظل ظروف حقيقية - وليس على ادعاء مجرد.
س: ما هي عائلة الموضع التي تعمل معها?
أ: أي عائلة مؤازرة تتوافق مع هندستك: دوارة ذات محور واحد للأجزاء المستديرة, نوع L للحزم/الصناديق, نوع U للإطارات الكبيرة غير المنتظمة, غراب الرأس Tailstock للدرزات الدورانية الطويلة, 3-محور للطبقات المختلطة المعقدة, إمالة عمودية للوحة الثقيلة.
س: هل هي نفس خلية اللحام المنسقة?
أ: ويستخدم نفس حركة المحور الخارجي المنسقة; "عدم البرمجة" هي طبقة سهولة استخدام الرؤية في الأعلى, لا آلة مختلفة. يتم اشتقاق المسار بواسطة الكاميرا بدلاً من تدريسه بواسطة مبرمج.
س: متى يجب ألا أشتري خلية بدون برمجة؟?
أ: لتسامح فئة ± 0.1 مم, الأسطح العاكسة/الشفافة المعادية للكاميرا, أو أشكال هندسية مشتركة لا يمكن للنموذج التعرف عليها, يختار خلية منسقة مبرمجة. لعائلة مستقرة ذات حجم كبير, تعمل محطة العمل الجاهزة بسعر أرخص. قم بمراجعة المورد أولاً.
تقوم خلية اللحام الروبوتية غير المبرمجة باستبدال مبرمج الروبوت بكاميرا وخوارزمية - وتحميل الجزء هو المهارة الوحيدة المطلوبة. تأتي دقتها من معايرة الكاميرا وجهاز تحديد المواقع المؤازر المنسق الذي يحمل RP لكل ISO 9283:1998, وليس من آلة أضعف. ROBOPTIX حاصل على شهادة ISO 9001, يبني الخلية من نظام السكك الحديدية للمحور السابع, قاعدة الروبوت / قاعدة الروبوت, وأجهزة تحديد المواقع, و يدعم التحقق من تعقب الليزر.
عن المؤلف
خبرة & أوراق اعتماد
متخصص في تكامل نظام اللحام الآلي مع 12+ سنوات من الخبرة المباشرة في المشروع تركز على اختيار Robot Positioner وتكامله. وقد قدمت الاستشارات ل 300+ المصانع في جميع أنحاء أمريكا الشمالية, أوروبا, وآسيا. جميع بيانات المواصفات الواردة في هذه المقالة مأخوذة من H / ب / ل / أوراق بيانات المنتج من سلسلة U.
خلفية الشركة: 26+ سنوات من هندسة أتمتة اللحام, 40+ براءات الاختراع النشطة, 1,500+ المشاريع المنجزة على مستوى العالم, تقريبًا 70% التي تنطوي على تكامل Robot Positioner.
الشهادات
مؤسسة التكنولوجيا الفائقة - شهادة. لا. GR202341000595 (صدر في نوفمبر. 2023)
ايزو 9001: 2015 (جيجابايت/ت 19001-2016) — نظام إدارة الجودة
GJB 9001C-2017 — نظام إدارة جودة المعدات العسكرية/الأسلحة
الاتحاد الأوروبي CE - توجيه الآلات 2006/42/EC (شهادة. لا. م.2026.206.C134866)
مراجع
[1] المنظمة الدولية للتوحيد القياسي. (1998). ايزو 9283:1998, التعامل مع الروبوتات الصناعية – معايير الأداء وطرق الاختبار ذات الصلة.
[2] حديقة, ج.-ح., كيم, ش., قمر, ه.-س., & كيم, م.-ح. (2019). تأثير الجاذبية على سلوك البركة المنصهرة وتحليل البنية المجهرية على مواضع اللحام المختلفة في لحام القوس المعدني بالغاز النبضي. العلوم التطبيقية, 9(21), 4626.
[3] ليو, ج., جيانغ, ف., تشين, س., شو, ب., تشانغ, ز., تشنغ, دبليو., & أماه, X. (2023). آليات تأثير الجاذبية على سلوك حوض اللحام وأداء خرزة اللحام في لحام قوس البلازما ذو القطبية المتغيرة عبر مواضع لحام مختلفة. مواد, 16(19), 6457.
المشاركات ذات الصلة
كيفية حساب عائد الاستثمار لخلية اللحام الروبوتية 2026: قالب كامل مع حالات العالم الحقيقي
ما هي خلية اللحام الروبوتية؟? 2026 دليل المبتدئين | 37 تسوق البيانات
7روبوت المحور الرابع في أتمتة اللحام: دراسات حالة حقيقية وأمثلة على عائد الاستثمار
خلية اللحام المنسقة: محدد الموضع والروبوت كسلسلة حركية واحدة
عائد الاستثمار لخلية اللحام الروبوتية غير المبرمجة: دليل عملي لتطبيقات الفولاذ الإنشائي