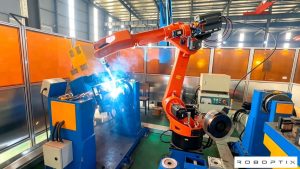
Fabricante de sistemas láser y estaciones de trabajo robóticas personalizadas



Célula de soldadura robótica sin programación: Guiado por visión, Colgante sin enseñanza
Usted buscó “posicionador de soldadura a la venta” y encontró máquinas. Pero el verdadero obstáculo en la mayoría de los talleres no es el hardware, sino el programador de robots que no se tiene.. A Célula de soldadura robótica sin programación elimina ese bloqueador: una cámara ve la parte, El software genera la ruta de soldadura., y el robot y el posicionador lo ejecutan sin consola de programación ni programación fuera de línea. Esta guía explica cómo funcionan las células guiadas por visión., de dónde proviene realmente su precisión, ¿Qué piezas encajan?, y, sinceramente, dónde todavía se quedan cortos. Si aún no ha elegido una familia de posicionadores, comenzar con la selección de tipo; para la comparación familiar completa, ver la mesa de seis familias.

El cuello de botella no es el robot, es el programador
Una célula robótica de soldadura robótica convencional necesita un programador capacitado para activar el robot, Enseña cada punto de un colgante., y sintonizar el camino para cada nueva parte. Entre 4 y 8 horas de enseñanza por nuevo lote, programar, no soldar, se convierte en el proceso lento, paso caro. Los talleres sin esa habilidad pagan a un integrador por cada cambio de dibujo o nunca automatizan en absoluto.. La Célula de Soldadura Robótica Sin Programación existe precisamente para ese taller: cambia al programador por una cámara y un algoritmo.
Lo que realmente significa "no programar"
No significa "más tonto". Significa que el camino se deriva, no enseñado. El operador carga la pieza en un posicionador, a menudo un Posicionador de soldadura tipo L o un posicionador giratorio de un solo eje, y el sistema se encarga del resto. Sin colgante, sin código, sin licencia de simulación fuera de línea. ROBOPTIX sigue construyendo la célula a partir de los mismos componentes básicos coordinados, por lo que “sin programación” es una capa de usabilidad encima de una celda de eje externo real, no es un juguete. Posteriormente, el posicionador puede declararse como eje externo y coordinarse exactamente como cualquier otro..
Cómo funciona una célula guiada por visión
Tres pasos reemplazan al programador..
Localización de piezas: la cámara ve la pieza
Una cámara 3D o de luz estructurada escanea la pieza cargada y la ubica en el espacio (dentro del marco del robot) sin ningún accesorio ni marca de referencia.. Esto es lo que hace que la celda esté libre de accesorios.: La pieza puede aterrizar en cualquier lugar del área de trabajo.. La precisión de la localización es la base sobre la que se construye todo lo demás, entonces ROBOPTIX calibra la cámara en el marco base del robot durante la puesta en servicio.

Generación automática de rutas
El software hace coincidir la geometría escaneada con un modelo de característica de soldadura y genera la ruta de la costura: comenzar, tejer, parámetros. El operador lo aprueba o lo empuja.; no lo dibujan punto por punto. Porque el camino se genera en el espacio cartesiano., El controlador puede entonces planificarlo a través del posicionador como una cadena cinemática.—el mismo movimiento coordinado que utiliza una célula programada, simplemente obtenido de manera diferente.
Ejecución coordinada
El robot y un servo posicionador. (declarado como eje externo) soldar a velocidad TCP constante mientras el posicionador mantiene la costura plana (1GRAMO) posición. La gravedad estabiliza el charco en lugar de luchar contra él. . Sin rodillos giratorios: la pieza se sujeta sobre una mesa giratoria, eje de inclinación, o entre centros impulsados, todo servocontrolado y coordinado con el robot.
las matemáticas: De dónde viene la precisión
Una célula sin programación vive o muere según la calibración de la cámara, no en el robot. El error de trayectoria de soldadura que ve la pieza es la raíz cuadrada de las dos fuentes dominantes.: localización de visión y repetibilidad del posicionador. Con un sistema de visión que localiza dentro de ±0,5 mm y un servoposicionador ROBOPTIX que mantiene la repetibilidad de la postura RP de ±0,05 mm según ISO 9283:1998, el error de ruta combinado es √(0.5² + 0.05²) ≈ ±0,50 mm. La visión domina, por lo que establecemos la condición de localización tan estrictamente como la condición del robot: una afirmación de "no programación" sin una tolerancia de localización establecida es la misma verdad a medias que un número de repetibilidad sin carga ni velocidad. ROBOPTIX admite la verificación con rastreador láser de toda la cadena.
¿Qué partes encajan en una celda sin programación?
Primero haga coincidir la familia con la geometría de su pieza : Las piezas redondas y rotativas se adaptan a un posicionador giratorio de un solo eje.; vigas, cajas, y traje de trabajo multifacético un posicionador de soldadura tipo L; los marcos irregulares grandes se adaptan a un posicionador de soldadura tipo U. La capa sin programación agrega el mayor valor cuando los lotes cambian con frecuencia y los volúmenes son moderados: cada nuevo dibujo solía referirse a un programador., ahora significa un escaneo de cámara. por mucho tiempo, costuras rotacionales de una sola orientación, un posicionador de contrapunto de cabezal coordinado con el robot suele ser más sencillo e igual de práctico . deja que la geometría, no marketing, impulsar la elección.
Ejemplo resuelto
Taller de trabajo de soporte mixto (robot + Posicionador de soldadura tipo L)
Un taller de trabajo soldando aproximadamente 300 Se utilizan grupos mixtos por semana para pagarle a un integrador de 4 a 8 horas de programación colgante de enseñanza por cada nuevo lote.. Después de cambiar a una celda de soldadura robótica sin programación construida alrededor de un posicionador de soldadura tipo L, la cámara localizó y dirigió cada soporte en la parte inferior 90 artículos de segunda clase. La configuración del primer artículo cayó 95%, la re-fijación entre lados desapareció porque el posicionador presentó cada cara plana, y la tienda dejó de pagar por un programador en cada cambio de dibujo. La coordinación es ¿Qué hizo geométricamente posible la soldadura sin intervención?.
Sin programación versus coordinado versus llave en mano
| Acercarse | Necesita programadores de robots? | Lo mejor para | Enlace ROBOPTIX |
| Sin programación (visión) | No | mezcla alta, tolerancia moderada, cambios frecuentes | esta pagina |
| Célula coordinada | Sí (una vez) | Alto volumen, tolerancia estricta, movimiento complejo | Célula coordinada |
| Estación de trabajo llave en mano | No | Inicio más rápido, pieza repetible fija | Llavero |
Cuando una célula sin programación no es la respuesta
La visión guiada no es universal. Para tolerancias muy estrechas (clase ±0,1 mm), Partes altamente reflectantes o translúcidas que engañan a la cámara., o geometrías de juntas exóticas que el modelo de características no puede reconocer, gana una célula coordinada programada con un operador cualificado . Audite a cualquier proveedor antes de comprometerse: una visita a la fábrica y La prueba en banco superó una promesa de la hoja de especificaciones -y sopesar el costo total de propiedad de cinco años con la etiqueta. Una celda sin programación que solo funciona con tres números de pieza es una conveniencia costosa. Gastar en ello donde la mezcla lo justifique; omítelo donde no lo haga.
Cuando NO elegirlo
Si tus piezas son estables, familia de alto volumen, una estación de trabajo llave en mano es más barata de operar y más fácil de bloquear. Si las tolerancias son estrictas y las superficies son hostiles a la cámara, una celda coordinada programada es la elección honesta. Juicio, no ritual, protege el presupuesto.
ROBOPTIX construye la celda de soldadura robótica sin programación
ROBOPTIX combina el sistema de visión con los mismos componentes básicos coordinados: un sistema de rieles de robot de séptimo eje que extiende el alcance , una base robótica / Pedestal de robot que define el marco base estable, y servoposicionadores—Posicionador de contrapunto de cabezal, Posicionador de soldadura tipo L, Posicionador de soldadura tipo U, Posicionador giratorio horizontal de 3 ejes, Posicionador inclinable vertical, o Posicionador giratorio de un solo eje: declarado como eje externo. Para una parte fija, Se envía el mismo hardware que una estación de trabajo llave en mano.; para procesos láser, en una plataforma lista para láser; y para geometrías no estándar, a través del programa personalizado. La celda de soldadura robótica sin programación es una configuración de una celda de robot de soldadura, no una celda separada., máquina más débil.

Preguntas frecuentes
q: ¿Realmente no necesito experiencia en programación de robots??
A: Para operación diaria, No. Usted carga la pieza y aprueba la ruta generada automáticamente.; no enseñas puntos en un colgante. La puesta en servicio inicial y cualquier pieza exótica aún se benefician del soporte de ingeniería de ROBOPTIX.
q: ¿Qué precisión tiene una célula de visión sin programación??
A: El error de ruta es la raíz cuadrada de la localización de la visión (±0,5 mm típico) y repetibilidad del posicionador RP (±0,05 mm según ISO 9283:1998), aproximadamente ±0,50 mm combinados. La precisión depende de la calibración de la cámara indicada en condiciones reales, no de una simple afirmación..
q: ¿Qué familia de posicionadores funciona con él??
A: Cualquier familia de servos coincide con su geometría.: Rotativo de un solo eje para piezas redondas, Tipo L para vigas/cajas, Tipo U para marcos irregulares grandes, Contrapunto para costuras rotativas largas, 3-Eje para costuras mixtas complejas, Inclinación vertical para placas pesadas.
q: ¿Es lo mismo que una celda de soldadura coordinada??
A: Utiliza el mismo movimiento coordinado del eje externo.; La “no programación” es una capa de usabilidad de la visión en la parte superior, no es una máquina diferente. El camino lo deriva una cámara en lugar de que lo enseñe un programador..
q: ¿Cuándo NO debo comprar un celular sin programación??
A: Para tolerancia de clase ±0,1 mm, Superficies reflectantes/translúcidas hostiles a la cámara., o geometrías conjuntas que el modelo no puede reconocer, elegir una celda coordinada programada. Para una familia estable y de gran volumen, una estación de trabajo llave en mano es más barata. Auditar primero al proveedor.
Una célula de soldadura robótica sin programación cambia el programador del robot por una cámara y un algoritmo; cargar la pieza es la única habilidad necesaria. Su precisión proviene de la calibración de la cámara y un servo posicionador coordinado que mantiene RP según ISO. 9283:1998, no de una máquina más débil. ROBOPTIX tiene la certificación ISO 9001, construye la celda a partir del sistema ferroviario del robot del séptimo eje, Base robótica / Pedestal de robot, y servoposicionadores, y admite la verificación del rastreador láser.
Sobre el autor
Experiencia & Cartas credenciales
Especialista en integración de sistemas de soldadura robótica con 12+ Años de experiencia directa en proyectos centrados en la selección e integración de posicionadores robóticos.. Ha brindado consultoría a 300+ fábricas en toda América del Norte, Europa, y Asia. Todos los datos de especificaciones en este artículo se extraen de H real / B / l / Fichas técnicas de productos de la serie U.
Antecedentes de la empresa: 26+ años de ingeniería de automatización de soldadura, 40+ patentes activas, 1,500+ proyectos completados a nivel mundial, aproximadamente 70% que involucra la integración del posicionador de robot.
Certificaciones
Empresa de alta tecnología: certificado. No. GR202341000595 (Emitido en noviembre. 2023)
ISO 9001: 2015 (GB/T 19001-2016) — Sistema de Gestión de Calidad
GJB 9001C-2017 — Sistema de gestión de calidad de equipos militares/armas
CE de la UE: Directiva sobre máquinas 2006/42/CE (certificado. No. M.2026.206.C134866)
Referencias
[1] Organización Internacional de Normalización. (1998). ISO 9283:1998, Manipulación de robots industriales: criterios de rendimiento y métodos de prueba relacionados.
[2] Parque, J.-H., kim, S.-H., Luna, H.-S., & kim, M.-H. (2019). Influencia de la gravedad en el comportamiento del charco fundido y análisis de la microestructura en diversas posiciones de soldadura en soldadura por arco metálico con gas pulsado. Ciencias Aplicadas, 9(21), 4626.
[3] Liu, J., Jiang, F., Chen, S., Xu, B., zhang, GRAMO., cheng, w., & Mamá, incógnita. (2023). Mecanismos de influencia gravitacional en el comportamiento del baño de soldadura y el rendimiento del cordón de soldadura en la soldadura por arco de plasma de polaridad variable en diferentes posiciones de soldadura. Materiales, 16(19), 6457.
PUBLICACIONES RELACIONADAS

7Mantenimiento del sistema de seguimiento del robot del eje th & Guía de solución de problemas

Fabricación sin accesorios: Cuando un posicionador de soldadura reemplaza plantillas complejas, Soldaduras por puntos, y tiempo de grúa
Automatización de soldadura de tanques de transformadores:Resolviendo el desafío de las grandes, Piezas no repetitivas
ROI de una celda de soldadura robótica sin programación: Una guía práctica para aplicaciones de acero estructural
Cabeza y contrapunto vs.. Tipo L vs.. Posicionador de robot tipo U: Cómo elegir por forma de pieza de trabajo