Hersteller kundenspezifischer Roboterarbeitsplätze und Lasersysteme



Roboterschweißzelle vs. herkömmliche Schweißlinie: Was sich tatsächlich in Ihrer Werkstatt ändert
Betreten Sie am selben Nachmittag zwei Stahlbauwerkstätten. Beide produzieren die gleiche Art von Arbeit – H-Träger, Spalten, Verbindungsplatten, Grundplatten. Auf Papier, Die Ausgabe sieht identisch aus. Aber innerhalb des Gebäudes, Fast nichts an der Art und Weise, wie die Arbeit abläuft, ist gleich.
Ein Betrieb betreibt eine traditionelle Schweißlinie: Teile bewegen sich zwischen Stationen, Schweißer arbeiten selbstständig, und der Etagenmanager plant die Station, die an diesem Tag am langsamsten ist. Der andere hat eine Roboterschweißzelle integriert. Die Teile bewegen sich kaum. Die Menschen im Gebäude erledigen andere Arbeiten als noch vor sechs Monaten. Die Qualitätsberichte sehen anders aus. Sogar die Art und Weise, wie der Shop auf eine Eilbestellung reagiert, sieht anders aus.
Wenn Sie unseren Anfängerleitfaden gelesen haben was eine Roboterschweißzelle eigentlich ist, Du schon die grundlegenden Komponenten verstehen – der Roboter, der Stellungsregler, das Sicherheitsgehäuse, der Schweißstromquelle.
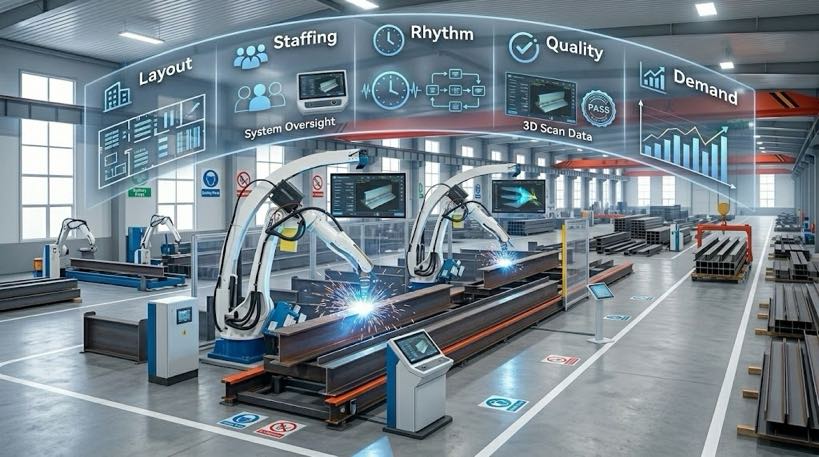
Was dieser Artikel beantwortet, ist die Frage, die als nächstes kommt: Wie fühlt es sich eigentlich an, nach dieser Veränderung einen Laden zu führen?? Dieser Artikel geht durch fünf Bereiche, in denen der Unterschied konkret und unmittelbar ist – die Grundrissgestaltung, Personalbesetzung, täglichen Produktionsrhythmus, Qualitätskontrolle, und wie der Shop Nachfrageschwankungen auffängt – so können Sie sich ein genaues Bild machen, bevor Sie Kapital investieren.
| Neu bei Roboterschweißzellen? Falls Sie es noch nicht getan haben, Beginnen Sie mit unserem Begleitführer: „Was ist eine Roboterschweißzelle?? 2026 Leitfaden für Anfänger | 37 Shop-Daten.„In diesem Artikel wird davon ausgegangen, dass Sie die grundlegende Einrichtung verstehen, und der Schwerpunkt liegt auf den betrieblichen Änderungen, sobald diese Einrichtung auf Ihrem Boden ausgeführt wird. |
1. Ladenflächenlayout: Von der Produktionslinie zur Schweißinsel
Wie eine traditionelle Linie aufgebaut ist
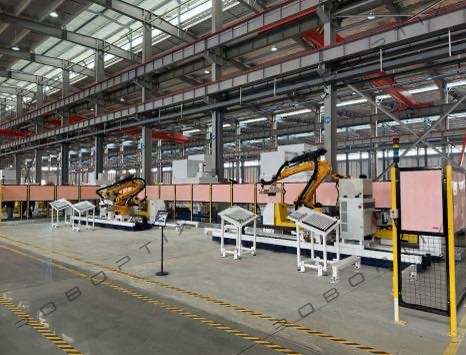
Eine herkömmliche Schweißlinie folgt der Abfolge der Arbeitsgänge: Schneiden, fit-up, Heftschweißen, Schweißen, Inspektion – jeweils in einer eigenen Station. Teile werden mit einem Kran oder Gabelstapler zwischen den Stationen transportiert, und jede Station arbeitet einigermaßen unabhängig von den anderen.
Die Optimierung eines solchen Layouts ist ein Balanceakt. Die Materialnutzung kann nicht isoliert von der Maschinennutzung betrachtet werden, Arbeitsauslastung, Kontrolle der laufenden Arbeiten, und pünktliche Lieferung – weshalb Geschäfte mit ausgereiften traditionellen Linien in der Regel nach einem Zeitplan mit begrenzter Kapazität arbeiten, der von einer speziellen Planungssoftware erstellt wird, überwacht und im Laufe des Tages angepasst.
Wie ein Roboterzelle ändert das Layout
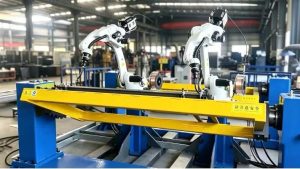
Eine Roboterschweißzelle konsolidiert das Schweißen, Positionierung, und oft Inspektion in einer einzigen integrierten Insel. Der praktische Effekt besteht darin, dass jedes Teil weniger über den Boden gefahren werden muss.
Vorgänge, bei denen früher ein Teil umgedreht werden musste, um Zugang zu erhalten, Neupositionierung für ein anderes Gesicht, und das erneute Spannen für jeden Schritt kann jetzt innerhalb einer einzigen Spannsequenz erfolgen. Diese Konsolidierung verringert die Abhängigkeit vom Kran und von der Bedienerkoordination zwischen den Stationen – und vereinfacht insgesamt die Grundrissaufteilung, weil zur Herstellung desselben Teils weniger eigenständige Stationen erforderlich sind.
Für Betriebe, die Lohnfertigung mit häufigen Umrüstungen betreiben, Die gebräuchlichste physische Anordnung ist ein Doppelstations-Shuttle, manchmal auch als H-Frame-Konfiguration bezeichnet: während der Roboter einseitig schweißt, Ein Bediener belädt oder entlädt die andere Seite. Dies ist die Anordnung, die in realen Installationen am häufigsten vorkommt, da sie dafür sorgt, dass der Roboter kontinuierlich arbeitet, anstatt auf den Bediener zu warten.
Was das für Ihren Shop bedeutet
Der Wandel besteht nicht darin, „einen Roboter zur bestehenden Linie hinzuzufügen“. Es geht darum, den gesamten physischen Weg eines Teils von der Ankunft bis zum Versand neu zu überdenken. Bevor Sie sich in eine Zelle begeben, Ordnen Sie die gesamte Sequenz zu: Rohstoffankunft, Schneiden und Bohren, fit-up, heften, Roboterschweißen, Inspektion, Korrektur bei Bedarf, und Outbound-Staging. Jede Übergabe in dieser Sequenz beeinflusst, wie viel von der theoretischen Kapazität des Roboters Sie tatsächlich erfassen.
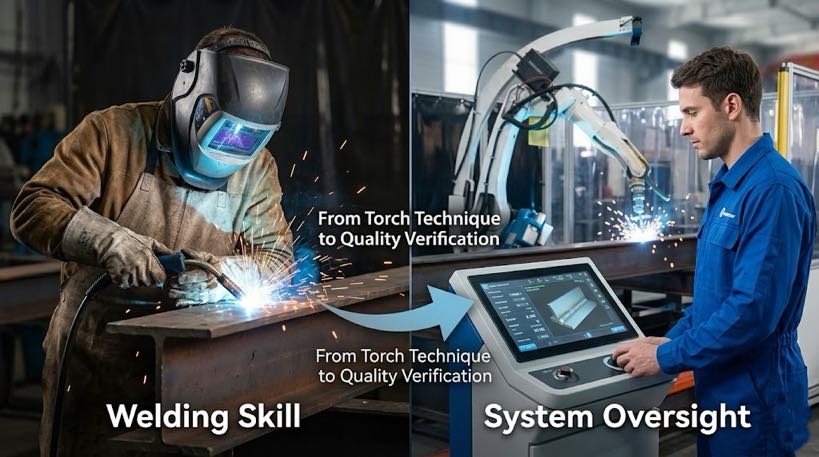
2. Personalbesetzung: Von der Schweißkompetenz bis zur Systemüberwachung
Personalbesetzung nach traditionellem Muster
Auf einer traditionellen Linie, Die Schweißer sind auf die Stationen verteilt, Jeder ist für eine Phase des Prozesses verantwortlich. Die Kernkompetenz liegt im praktischen Handeln: Fackeltechnik, Strom- und Spannungseinstellung nach Gefühl, und Beurteilungen basierend auf der Materialstärke und dem Zustand, die aus jahrelanger Praxis stammen.
Personalbesetzung rund um a Roboterzelle
Automatisierung beseitigt nicht einfach nur Arbeitskräfte – sie verändert auch, wo diese Arbeitskräfte eingesetzt werden. Früher konzentrierten sich mehrere Bediener auf das manuelle Schneiden, Schleifen, und Schweißen, Der Schwerpunkt der Fähigkeiten verlagert sich hin zur Programmieraufsicht, Qualitätsüberprüfung, und Koordinieren des Schweißschritts mit der nachgelagerten Montage.
Dieser Übergang erfolgt nicht automatisch. Die für die Automatisierung erforderlichen Fähigkeiten unterscheiden sich grundlegend vom herkömmlichen Schweißen, und die Schulungsprogramme in vielen Regionen haben die Nachfrage noch nicht vollständig gedeckt. Betriebe, die in eine strukturierte Bedienerschulung investieren, verzeichnen tendenziell eine schnellere Inbetriebnahme und eine konsistentere Leistung der neuen Ausrüstung – die Lücke zwischen „installiert“ und „produktiv“ ist größtenteils eine Schulungslücke, keine Ausstattungslücke.
Wo der größere Wandel stattfindet
Hier lohnt es sich, genau zu sagen, um welche Art von Roboterzelle es sich handelt, Denn hier geht die Personalbesetzung je nach Technologie stark auseinander.
Die herkömmliche Annahme ist, dass der Betrieb einer Roboterschweißzelle bedeutet, dass jemand vom Personal den Roboter programmieren muss, indem er ihn mit einem Programmierhandgerät durch jede Verbindung führt, oder Programme offline erstellen und validieren, bevor das Teil überhaupt auf den Markt kommt. Diese Annahme ist genau der Grund, warum viele Stahlbaubetriebe bei der Automatisierung gezögert haben: Ihre Arbeit ist zu vielfältig, Und es bringt nichts, jemanden für die Programmierung jeder neuen Teilekonfiguration zu beauftragen.
| Der Wandel hin zu programmierfreien Roboterschweißzellen ändert diese Gleichung. In einem visionsgesteuerten System, Die Rolle des Bedieners reicht von „dem Roboter beibringen, wie man dieses Teil schweißt“ zu „bestätigen, dass der Schweißplan, den der Roboter anhand seines Scans erstellt hat, korrekt ist“. Das ist eine grundlegend andere Fähigkeitsschwelle – näher an der Qualitätsüberprüfung als an der Roboterprogrammierung. Wie das genau funktioniert, erfahren Sie in unserem Begleitartikel, Roboterschweißzelle ohne Programmierung: Wie visionsgesteuerte Systeme Teach-Pendants überflüssig machen. |
3. Täglicher Produktionsrhythmus: Von sequentiellen Stationen zur Zellentaktzeit
Der Rhythmus einer traditionellen Linie
Auf einer traditionellen Linie, Die Tagesleistung wird von der Station bestimmt, die am langsamsten ist – die Engpassstation bestimmt das Gesamttempo. Die manuelle Schweißkapazität wird häufig weniger durch das Schweißen selbst als vielmehr durch die Einrichtzeit eingeschränkt, Wendezeit, Kranverfügbarkeit, Verzögerungen bei der Inspektion, und die Verfügbarkeit erfahrener Schweißer, die alle von Tag zu Tag variieren.
Der Rhythmus einer Roboterzelle
In einer Roboterzelle, Das Tempo wird durch die Koordination zwischen der Schweißzeit des Roboters und der Lade-/Entladezeit des Bedieners bestimmt. Im Zwei-Stationen-Layout, Was die Gesamtleistung bestimmt, ist, wie gut Ladegeschwindigkeit und Schweißtaktzeit synchronisiert sind – nicht die Geschwindigkeit der Hände eines einzelnen Schweißers.
Dieser Koordinationsbedarf wirkt sich in beide Richtungen aus. Wenn der Roboter bereit ist, das Teil jedoch nicht, Die Kapazität bleibt ungenutzt. Wenn der Kran anderweitig besetzt ist, Die Zelle wartet. Wenn Bediener zu viel Zeit mit der Suche nach Teilen verbringen, Inszenierung, Teile umdrehen, oder Behebung von Montageproblemen, Die Zelle kann nicht den Durchsatz liefern, den ihre Spezifikationen versprechen. Eine Roboterzelle, in der Praxis, legt die Messlatte dafür, wie eng die vor- und nachgelagerten Schritte choreografiert werden müssen, höher als bei einer herkömmlichen Linie, wo Durchhang zwischen den Stationen verzeihender ist.
Die Komplikation beim Baustahl
Die Herstellung von Baustahl ist von Natur aus ein High-Mix-Ansatz. Eine Werkstatt, die maßgeschneiderte Gebäuderahmen oder maßgeschneiderte Fachwerke herstellt, kann in einer einzigen Woche auf Dutzende unterschiedlicher Schweißverbindungskonfigurationen stoßen – was der Wiederholgenauigkeit, die Roboter überhaupt erst am effizientesten macht, direkt entgegensteht.
Dies ist genau die Lücke, die frühe lehrfreie Systeme aufwiesen, die mithilfe von 3D-Scannen automatisch Schweißpfade für jedes neue Teil generieren, wurden gebaut, um zu schließen. Es bleibt ein Bereich, in dem eine sorgfältige Systemauswahl wichtig ist – nicht jedes „visionsgesteuerte“ System bewältigt anspruchsvolle Strukturarbeiten gleich gut, Aus diesem Grund gehen wir in unseren Begleitartikeln über 3D-Vision-Nahtverfolgung und Scan-to-Weld-Systeme tiefer auf die zugrunde liegende Technologie ein, und auf die spezifische Herausforderung des Großen, sich nicht wiederholende Teile wie Transformatorkessel.

4. Qualitätskontrolle: Von der nachträglichen Inspektion bis hin zu In-Process-Daten
Qualitätskontrolle auf einer traditionellen Linie
Auf einer traditionellen Linie, Die Qualitätskontrolle erfolgt in der Regel nach Abschluss des Schweißvorgangs – Sichtprüfung plus Stichproben. Das Problem bei dieser Reihenfolge ist das Timing: Mängel werden spät erkannt, und Nacharbeiten an Strukturbauteilen sind teuer, Oft ist ein erneutes Kranieren und erneutes Festklemmen erforderlich, um wieder Zugang zum Gelenk zu erhalten.
Qualitätskontrolle in einer Roboterzelle
Roboterschweißzellen verfügen zunehmend über integrierte 3D-Mess- und Qualitätskontrollsysteme, die Echtzeitanalysen und automatisierte Inspektionen während des gesamten Prozesses ermöglichen – nicht nur am Ende. Ein integriertes Lasermesssystem kann Positionsmaße und Toleranzen beim Laden des Materials überprüfen, Dabei erfolgt das Scannen als ein kontinuierlicher Zyklus, der sowohl automatisierte als auch manuelle Arbeitsabläufe unterstützt.
Die Zahlen, die dieser Verschiebung zugrunde liegen, sind für die Strukturarbeit von Bedeutung: Richtig spezifizierte sechsachsige Roboterschweißzellen können die folgenden Fehlerraten erreichen 1% über qualifizierte Verfahren, Dabei wird Schweißgut mit der drei- bis fünffachen Geschwindigkeit eines erfahrenen Handschweißers aufgetragen.
Was das für Ihren Shop bedeutet
Qualitätsdaten sind kein nachträglich erstellter Bericht mehr, sondern werden zu einer kontinuierlichen Aufzeichnung, die während der Produktion erstellt wird. Für Werkstätten, die nach strukturellen Schweißvorschriften wie AWS D1.1 oder EN arbeiten 1090, Diese prozessinternen Daten stellen nicht nur eine Qualitätsverbesserung dar, sondern werden Teil der Dokumentation, die Zertifizierungs- und Inspektionsanforderungen unterstützt.
5. Auf Nachfrageschwankungen reagieren: Von Überstunden bis zur Umprogrammierungsgeschwindigkeit
Wie eine traditionelle Linie einen Anstieg der Bestellungen auffängt
Wenn das Auftragsvolumen auf einer herkömmlichen Linie zunimmt, Die typische Reaktion sind Überstunden oder die Einstellung zusätzlicher Schweißer. Aber erfahrene Schweißer sind in den meisten Regionen eine wirklich knappe Ressource – was bedeutet, dass dieser Hebel eine harte Obergrenze hat, Und diese Obergrenze wird immer niedriger, da die Belegschaft schneller altert als ersetzt wird.
Wie eine Roboterzelle einen Auftragsanstieg auffängt
Ein einzelner Roboter kann zwischen verschiedenen Teiletypen wechseln – wie schnell er wechseln kann, hängt jedoch vollständig vom zugrunde liegenden Programmieransatz ab, Und hier hat die Wahl der Technologie die größten betrieblichen Konsequenzen.
Offline-Programmieransatz
Mit Offline-Programmierung, Selbst die beste Simulation weicht geringfügig von der physischen Realität ab. Wer einen neuen Job lädt, muss in der Regel noch das Programm nachbessern, um diese Abweichungen auszugleichen – was bedeutet, dass eine Umstellung immer noch Fachzeit kostet, nur weniger, als dies bei vollständig manuellem Unterricht der Fall wäre.
Visionsorientiert / Scan-to-Weld-Ansatz
In einem Scan-to-Weld-System, Eine am Roboter montierte Kamera scannt Referenzpunkte auf dem Teil, Das System gleicht das digitale Modell mit dem tatsächlichen Werkstück ab, und der Schweißvorgang beginnt – ohne dass eine manuelle Programmierung erforderlich ist, entweder auf dem Boden oder offline.
Wo das am wichtigsten ist: groß, sich nicht wiederholende Teile
Transformatortanks sind eines der deutlichsten Beispiele dafür, wo der Ansatz der Offline-Programmierung scheitert. Jeder Tank kann sich in den Abmessungen und Einbauorten geringfügig unterscheiden, Das bedeutet, dass die Offline-Programmierung für jeden neuen Tank einer Neuprogrammierung von Grund auf gleichkommen kann. Genau dieses Problem sollen Scan-to-Weld-Robotersysteme lösen – ein Thema, das wir in unserem Artikel über die Automatisierung des Transformatortankschweißens ausführlich behandeln.
Das größere Bild
Eine Roboterschweißzelle ist keine „herkömmliche Linie plus eine Maschine“. Es ist eine Veränderung in der Art und Weise, wie der gesamte Betrieb abläuft: das physische Layout ändert sich, Die Fähigkeiten, die Ihr Team benötigt, ändern sich, Was bestimmt Ihre täglichen Produktionsänderungen?, Wie Qualitätsdaten zu Veränderungen führen, Und auch der Hebel, den Sie betätigen, wenn die Nachfrage steigt, ändert sich.
Speziell für Baustahlhersteller, In der Vergangenheit gab es Spannungen zwischen der High-Mix-Produktion und der Wiederholgenauigkeit, auf die Roboter angewiesen sind. Genau dieses Spannungsfeld soll die aktuelle Generation visiongesteuerter Roboterschweißarbeitsplätze lösen – und deshalb ist die Wahl der Technologie innerhalb der „Roboterschweißzelle“ genauso wichtig wie die Entscheidung, überhaupt zu automatisieren.
| Ich bin neugierig, ob eine Roboterschweißzelle ohne Programmierung zum Teilemix Ihrer Werkstatt passt? Teilen Sie uns Ihr typisches Werkstücksortiment und Ihr Produktionsvolumen mit. Unser Engineering-Team wird ermitteln, was sich in Ihrem Betrieb ändern würde, und was nicht, innerhalb 24 Geschäftszeiten. |
Häufig gestellte Fragen
Was ist der Hauptunterschied zwischen einer Roboterschweißzelle und einer herkömmlichen Schweißlinie??
Eine herkömmliche Linie bewegt Teile nacheinander zwischen unabhängigen Stationen, wobei die Leistung durch den langsamsten Sender begrenzt wird. Eine Roboterschweißzelle konsolidiert das Schweißen, Positionierung, und oft Inspektion in einer einzigen integrierten Einheit, Die Leistung wird dadurch bestimmt, wie gut die Lade-/Entladezeit und die Roboterschweißzeit koordiniert sind.
Muss ich Roboterprogrammierer einstellen, um eine Roboterschweißzelle zu betreiben??
Es kommt auf die Technologie an. Herkömmliche offline-programmierte Zellen benötigen für den Bau jemanden mit Erfahrung in der Roboterprogrammierung, simulieren, und Feinabstimmung der Schweißprogramme für jedes neue Teil. Keine Programmierung, Visiongesteuerte Zellen verlagern die Rolle des Bedieners auf die Bestätigung eines Schweißplans, den das System automatisch aus einem 3D-Scan generiert – eine Fähigkeit zur Qualitätsüberprüfung und nicht zu einer Programmierung.
Wie viel Stellfläche benötigt eine Roboterschweißzelle im Vergleich zu einer herkömmlichen Linie??
Es variiert je nach Layout, Eine Roboterzelle benötigt jedoch oft weniger Gesamtfläche als die entsprechende herkömmliche Linie, Denn durch die Zusammenführung mehrerer Vorgänge in einer Spannsequenz verringert sich die Anzahl der benötigten Einzelstationen. Das gebräuchlichste Layout für die Auftragsfertigung ist ein Doppelstations-Shuttle (H-Rahmen) Konfiguration.
Kann eine Roboterschweißzelle die Produktion von Baustahl mit hohem Materialmix bewältigen??
Es hängt stark vom Programmieransatz ab. Herkömmliche offline-programmierte Roboter haben Probleme mit der Arbeit mit hohem Mix, da jede neue Teilekonfiguration eine neue Programmierung erfordert. Visionsorientiert, Scan-to-Weld-Systeme sind speziell darauf ausgelegt, dieses Problem zu lösen, indem sie Schweißpfade automatisch aus einem 3D-Scan jedes Teils generieren.
Was sich für die Qualitätsprüfung durch die Umstellung auf Roboterschweißen ändert?
Die Inspektion verlagert sich von einer nachträglichen Inspektion, Endkontrolle auf kontinuierlich umstellen, In-Prozess-Messung. Viele Roboterzellen verfügen über integrierte 3D-Messsysteme, die Abmessungen und Toleranzen beim Laden der Teile und beim Schweißen prüfen, Erstellen von Daten, die die Dokumentation der Code-Compliance sowie die Qualitätskontrolle unterstützen können.
Über den Autor
Erfahrung & Anmeldeinformationen
Spezialist für die Integration von Roboterschweißsystemen mit 12+ Jahre direkte Projekterfahrung mit Schwerpunkt auf der Auswahl und Integration von Roboterpositionierern. Hat beratend zur Seite gestanden 300+ Fabriken in ganz Nordamerika, Europa, und Asien. Alle Spezifikationsdaten in diesem Artikel stammen aus tatsächlichen H / B / L / Produktdatenblätter der U-Serie.
Unternehmenshintergrund: 26+ Jahre Erfahrung in der Schweißautomatisierungstechnik, 40+ aktive Patente, 1,500+ abgeschlossene Projekte weltweit, etwa 70% einschließlich der Integration eines Roboterpositionierers.
Zertifizierungen
- ISO 9001: 2015 (GB/T 19001-2016) — Qualitätsmanagementsystem
- GJB 9001C-2017 – Qualitätsmanagementsystem für Militär-/Waffenausrüstung
- EU CE – Maschinenrichtlinie 2006/42/EG (Zert. NEIN. M.2026.206.C134866)
- High-Tech-Unternehmen – Zert. NEIN. GR202341000595 (Ausgestellt im November. 2023)
Zuletzt aktualisiert: Jun 2026
VERWANDTE BEITRÄGE
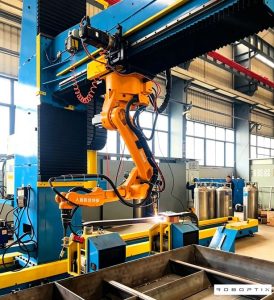
Rund vs. rechteckig vs. unregelmäßig: Anpassung der Konfiguration des Schweißpositionierers an die Werkstückgeometrie
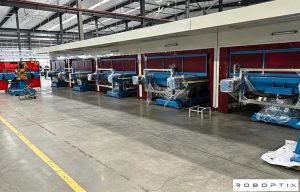
Schlüsselfertiger Schweißarbeitsplatz: Von der Zeichnung zur produktionsreifen Zelle

Trends bei Roboterschweißzellen 2026–2030: KI, Maschinelles Sehen & Die Zukunft der Schweißautomatisierung
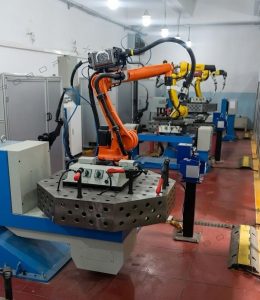
2026 Kaufratgeber für Roboterpositionierer: Alle 5 Typen im Vergleich – Kopf und Reitstock, L-Typ, U-Typ, und mehr
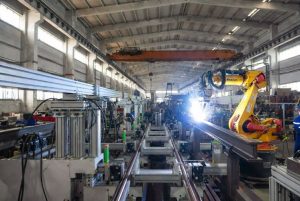
7Achsenroboter in der Schweißautomatisierung: Echte Fallstudien und ROI-Beispiele