Fabricante de sistemas láser y estaciones de trabajo robóticas personalizadas



Célula de soldadura robótica versus línea de soldadura tradicional: Lo que realmente cambia en su taller
Entra en dos talleres de fabricación de acero estructural la misma tarde.. Ambos producen el mismo tipo de trabajo: vigas en H, columnas, placas de conexión, placas base. En papel, la salida parece idéntica. Pero dentro del edificio, casi nada sobre cómo ocurre el trabajo es el mismo.
Un taller tiene una línea de soldadura tradicional: las piezas se mueven entre estaciones, Los soldadores trabajan de forma independiente., y el gerente de piso programa la estación que sea más lenta ese día. El otro tiene integrada una célula de soldadura robotizada.. Las piezas apenas se mueven. Las personas en el edificio están haciendo trabajos diferentes a los que hacían hace seis meses.. Los informes de calidad se ven diferentes.. Incluso la forma en que la tienda responde a un pedido urgente parece diferente.
Si ha leído nuestra guía para principiantes sobre Qué es realmente una célula de soldadura robótica, tu ya comprender los componentes básicos — el robot, el posicionador, el recinto de seguridad, la fuente de poder de soldadura.
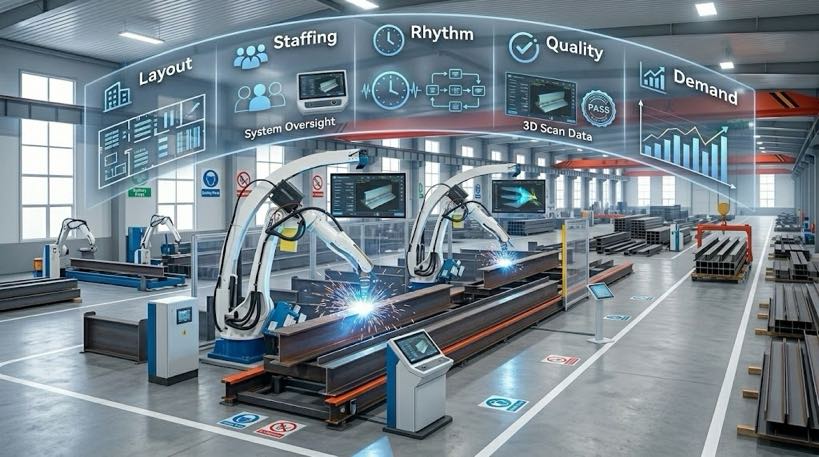
Lo que este artículo responde es la pregunta que viene a continuación.: ¿Cómo se siente realmente dirigir una tienda después de este cambio?? Este artículo recorre cinco áreas donde la diferencia es concreta e inmediata: distribución del piso., dotación de personal, ritmo de producción diario, control de calidad, y cómo el taller absorbe las oscilaciones de la demanda, para que pueda crear una imagen precisa antes de comprometer capital..
| Novedades en células de soldadura robóticas? Si aún no lo has hecho, Comience con nuestra guía complementaria: “¿Qué es una celda de soldadura robótica?? 2026 Guía para principiantes | 37 Datos de la tienda.” Este artículo asume que comprende la configuración básica y se centra en lo que cambia operativamente una vez que la configuración se ejecuta en su piso.. |
1. Diseño del piso de la tienda: De una línea de producción a una isla de soldadura
Cómo se traza una línea tradicional
Una línea de soldadura tradicional sigue la secuencia de operaciones: corte, ajuste, soldadura por puntos, soldadura, inspección: cada uno en su propia estación. Las piezas viajan entre estaciones en una grúa o montacargas., y cada estación opera de manera algo independiente de las demás.
Optimizar este tipo de diseño es un acto de equilibrio. La utilización de materiales no se puede tratar aisladamente de la utilización de máquinas, utilización de mano de obra, control de trabajo en progreso, y entrega a tiempo, razón por la cual las tiendas con líneas tradicionales maduras generalmente funcionan con un cronograma de capacidad finita producido por un software de programación dedicado., monitoreado y ajustado durante todo el día.
como un celda robótica cambia el diseño
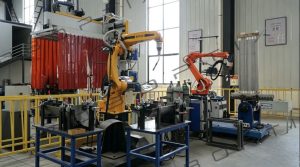
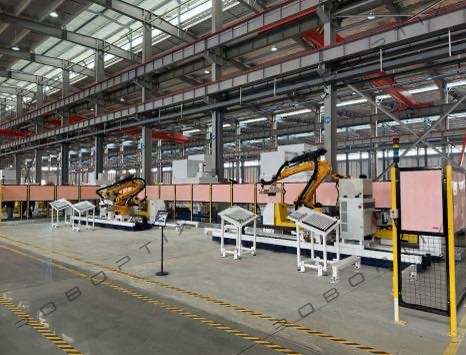
Una célula de soldadura robótica consolida la soldadura, posicionamiento, y, a menudo, inspección en una sola isla integrada. El efecto práctico es que hay menos viajes por el suelo para cada parte..
Operaciones que solían requerir voltear una pieza para acceder, reposicionándolo para una cara diferente, y volver a sujetarlo para cada paso ahora puede ocurrir dentro de una única secuencia de sujeción. Esa consolidación reduce la dependencia de la grúa y de la coordinación del operador entre estaciones, y simplifica el diseño general del piso., porque se necesitan menos estaciones independientes para producir la misma pieza.
Para talleres que realizan fabricación por contrato con cambios frecuentes, el diseño físico más común es un transbordador de doble estación, a veces llamada configuración de marco en H: mientras el robot suelda por un lado, un operador carga o descarga el otro lado. Este es el diseño que aparece con más frecuencia en instalaciones reales porque mantiene al robot trabajando continuamente en lugar de esperar al operador..
Qué significa esto para tu tienda
El cambio no es "agregar un robot a la línea existente". Es un replanteamiento de todo el camino físico que recorre una pieza desde su llegada hasta su envío.. Antes de comprometerse con una celda, mapear la secuencia completa: llegada de materia prima, corte y perforación, ajuste, virar, soldadura robotica, inspección, corrección si es necesario, y puesta en escena de salida. Cada transferencia en esa secuencia afecta la cantidad de capacidad teórica del robot que realmente se captura..
2. Dotación de personal: De la habilidad en soldadura a la supervisión del sistema
Dotación de personal en línea tradicional
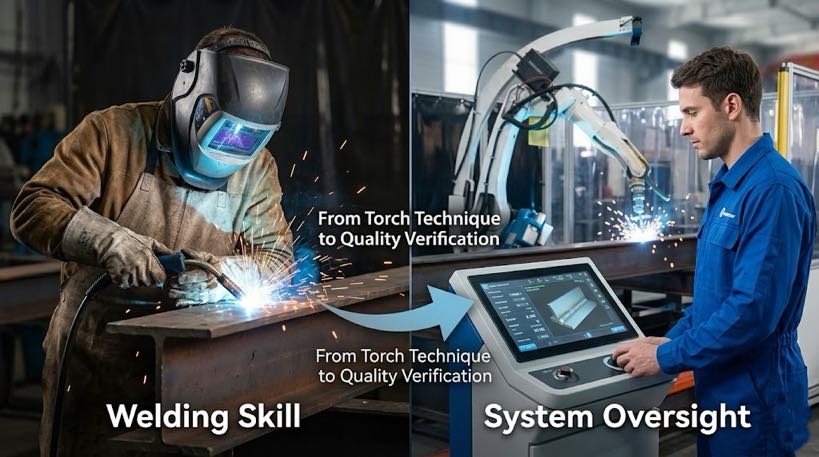
En una línea tradicional, Los soldadores están distribuidos en las estaciones., cada uno responsable de una etapa del proceso. La habilidad principal es práctica.: técnica de la antorcha, Ajuste de corriente y voltaje por tacto., y decisiones basadas en el espesor y la condición del material que provienen de años de práctica..
Dotación de personal alrededor de un celda robótica
La automatización no simplemente elimina la mano de obra, sino que cambia el lugar donde se aplica esa mano de obra.. Donde antes varios operadores se centraban en el corte manual, molienda, y soldadura, El énfasis en las habilidades se desplaza hacia la supervisión de la programación., verificación de calidad, y coordinar el paso de soldadura con el montaje aguas abajo.
Esta transición no es automática. El conjunto de habilidades que requiere la automatización es realmente diferente de la soldadura tradicional., y los programas de capacitación en muchas regiones aún no han alcanzado completamente la demanda. Los talleres que invierten en capacitación estructurada de operadores tienden a ver un aumento más rápido y una producción más consistente de los nuevos equipos; la brecha entre "instalado" y "productivo" es en gran medida una brecha de capacitación., no es una brecha de equipo.
Dónde está ocurriendo el cambio más grande
Aquí es donde vale la pena ser preciso sobre de qué tipo de célula robótica estamos hablando., porque aquí es donde la historia de la dotación de personal difiere marcadamente dependiendo de la tecnología.
La suposición convencional es que operar una celda de soldadura robótica significa que alguien del personal necesita programar el robot, guiándolo a través de cada unión con un dispositivo de aprendizaje., o crear y validar programas fuera de línea antes de que la pieza llegue al piso. Esa suposición es exactamente la razón por la que muchos talleres de acero estructural han dudado en la automatización.: su trabajo es demasiado variado, y dedicar a alguien a programar cada configuración de pieza nueva no indica.
| El cambio hacia células de soldadura robóticas sin programación cambia esta ecuación. En un sistema guiado por visión, el papel del operador pasa de “enseñar al robot cómo soldar esta pieza” a “confirmar que el plan de soldadura que el robot generó a partir de su escaneo es correcto”. Se trata de un umbral de habilidades fundamentalmente diferente: más cercano a la verificación de la calidad que a la programación de robots.. Cubrimos exactamente cómo funciona esto en nuestro artículo complementario., Célula de soldadura robótica sin programación: Cómo los sistemas guiados por visión eliminan los dispositivos colgantes. |
3. Ritmo de producción diario: De estaciones secuenciales a tiempo takt celular
El ritmo de una línea tradicional
En una línea tradicional, la producción del día la establece la estación que sea más lenta: la estación de cuello de botella determina el ritmo general. La capacidad de soldadura manual a menudo está menos limitada por la soldadura en sí y más por el tiempo de instalación., tiempo de virada, disponibilidad de grúa, retrasos en la inspección, y la disponibilidad de soldadores experimentados, todo lo cual varía día a día.
El ritmo de una célula robótica
En una celda robótica, el ritmo lo marca la coordinación entre el tiempo de soldadura del robot y el tiempo de carga/descarga del operador. En un diseño de estación dual, Lo que determina la producción total es qué tan bien se sincronizan la velocidad de carga y el tiempo de soldadura, no la velocidad de las manos de un solo soldador..
Este requisito de coordinación va en ambos sentidos.. Si el robot está listo pero la pieza no, la capacidad permanece inactiva. Si la grúa está ocupada en otro lugar, la celda espera. Si los operadores pasan demasiado tiempo buscando piezas, puesta en escena, volteando piezas, o corregir problemas de ajuste, la celda no puede ofrecer el rendimiento que prometen sus especificaciones. Una celda robótica, en la práctica, eleva el listón sobre la precisión con la que se deben coreografiar los pasos ascendentes y descendentes, más de lo que lo hace una línea tradicional, donde la holgura entre estaciones es más indulgente.
La complicación del acero estructural
La fabricación de acero estructural es inherentemente de alta mezcla.. Un taller que produce marcos de construcción personalizados o armaduras a medida puede encontrar docenas de configuraciones distintas de juntas soldadas en una sola semana, lo que va directamente en contra de la repetibilidad que hace que los robots sean más eficientes en primer lugar..
Esta es precisamente la brecha que los primeros sistemas sin enseñanza, que utilizan escaneo 3D para generar automáticamente rutas de soldadura para cada pieza nueva, fueron construidos para cerrar. Sigue siendo un área donde es importante la selección cuidadosa del sistema: no todos los sistemas “guiados por visión” manejan igualmente bien el trabajo estructural de alta mezcla., Es por eso que profundizamos en la tecnología subyacente en nuestros artículos complementarios sobre seguimiento de costuras por visión 3D y sistemas de escaneo para soldar., y sobre el desafío específico de las grandes, Piezas no repetitivas como tanques de transformadores..

4. Control de calidad: De la inspección a posteriori a los datos en proceso
Control de calidad en una línea tradicional
En una línea tradicional, El control de calidad generalmente ocurre después de completar la soldadura: inspección visual más controles puntuales.. El problema con esta secuenciación es el tiempo.: los defectos se detectan tarde, y volver a trabajar en componentes estructurales es costoso, a menudo requiere volver a colocar la grúa y sujetarla para acceder nuevamente a la articulación.
Control de calidad en una celda robótica
Las células de soldadura robótica vienen cada vez más con sistemas integrados de control de calidad y medición 3D que brindan análisis en tiempo real e inspección automatizada durante todo el proceso, no solo al final.. Un sistema de medición láser integrado puede verificar las dimensiones posicionales y las tolerancias a medida que se carga el material., con el escaneo como un ciclo continuo que admite flujos de trabajo manuales y automatizados.
Las cifras detrás de este cambio son significativas para el trabajo estructural: Las células de soldadura robótica de seis ejes correctamente especificadas pueden alcanzar tasas de defectos inferiores 1% sobre procedimientos calificados, mientras deposita metal de soldadura a una velocidad de tres a cinco veces mayor que la de un soldador manual calificado.
Qué significa esto para tu tienda
Los datos de calidad dejan de ser un informe generado a posteriori y se convierten en un registro continuo producido durante la producción.. Para talleres que trabajan según códigos de soldadura estructural como AWS D1.1 o EN 1090, Estos datos durante el proceso no son solo una mejora de la calidad: se convierten en parte de la documentación que respalda los requisitos de certificación e inspección..
5. Respondiendo a los cambios de demanda: De las horas extras a la velocidad de reprogramación
Cómo una línea tradicional absorbe un aumento en los pedidos
Cuando el volumen de pedidos aumenta en una línea tradicional, la respuesta típica es hacer horas extras o traer soldadores adicionales. Pero los soldadores experimentados son un recurso realmente escaso en la mayoría de las regiones, lo que significa que esta palanca tiene un techo rígido., y es un techo que se está reduciendo a medida que la fuerza laboral envejece más rápido de lo que se reemplaza.
Cómo una célula robótica absorbe un aumento en los pedidos
Un solo robot puede cambiar entre diferentes tipos de piezas, pero la rapidez con la que puede cambiar depende completamente del enfoque de programación subyacente., Y aquí es donde la elección de tecnología tiene la mayor consecuencia operativa..
Enfoque de programación fuera de línea
Con programación fuera de línea, Incluso la mejor simulación difiere ligeramente de la realidad física.. Por lo general, quien carga un nuevo trabajo todavía necesita retocar el programa para tener en cuenta esas variaciones, lo que significa que un cambio aún consume tiempo especializado., poco menos de lo que sería la enseñanza totalmente manual.
Guiado por visión / enfoque de escaneo a soldadura
En un sistema de escaneo para soldar, una cámara montada en el robot escanea puntos de referencia en la pieza, el sistema concilia el modelo digital con la pieza de trabajo real, y comienza la soldadura, sin necesidad de programación manual, ya sea en el piso o fuera de línea.
Donde esto importa más: grande, partes no repetitivas
Los tanques de transformadores son uno de los ejemplos más claros de dónde falla el enfoque de programación fuera de línea.. Cada tanque puede diferir ligeramente en dimensiones y ubicaciones de montaje., lo que significa que la programación fuera de línea para cada tanque nuevo puede equivaler casi a una reprogramación desde cero.. Este es exactamente el problema para el que están diseñados los sistemas robóticos de escaneo para soldar, un tema que cubrimos en detalle en nuestro artículo sobre automatización de soldadura de tanques de transformadores..
El panorama más amplio
Una celda de soldadura robótica no es "una línea tradicional más una máquina". Es un cambio en la forma en que se ejecuta toda la operación.: el diseño físico cambia, las habilidades que tu equipo necesita cambiar, ¿Qué determina los cambios diarios de producción?, cómo se generan los datos de calidad cambia, y la palanca que tiras cuando aumenta la demanda también cambia.
Específicamente para fabricantes de acero estructural, La tensión histórica ha sido entre la producción de alta mezcla y la repetibilidad de la que dependen los robots.. Esa tensión es exactamente para lo que está diseñada la generación actual de estaciones de trabajo de soldadura robótica guiada por visión, y es por eso que la elección de tecnología dentro de la “célula de soldadura robótica” es tan importante como la decisión de automatizar..
| ¿Tiene curiosidad por saber si una celda de soldadura robótica sin programación se adapta a la combinación de piezas de su taller?? Comparta su rango de piezas de trabajo y volumen de producción típicos. Nuestro equipo de ingeniería trazará un mapa de lo que cambiaría en su piso., y que no lo haría, dentro 24 Horario comercial. |
Preguntas frecuentes
¿Cuál es la principal diferencia entre una celda de soldadura robotizada y una línea de soldadura tradicional??
Una línea tradicional mueve piezas secuencialmente entre estaciones independientes, con salida limitada por la estación más lenta. Una célula de soldadura robótica consolida la soldadura, posicionamiento, y a menudo inspección en una sola unidad integrada, con rendimiento determinado por qué tan bien se coordinan el tiempo de carga/descarga y el tiempo de soldadura del robot.
¿Necesito contratar programadores de robots para ejecutar una celda de soldadura robótica??
Depende de la tecnología. Las células tradicionales programadas fuera de línea necesitan que alguien con experiencia en programación de robots las construya, simular, y ajustar los programas de soldadura para cada pieza nueva. Sin programación, Las células guiadas por visión cambian la función del operador para confirmar un plan de soldadura que el sistema genera automáticamente a partir de un escaneo 3D: un conjunto de habilidades de verificación de calidad en lugar de programación..
¿Cuánto espacio necesita una celda de soldadura robótica en comparación con una línea tradicional??
Varía según el diseño., pero una celda robótica a menudo requiere menos espacio total que la línea tradicional equivalente, porque consolidar múltiples operaciones en una secuencia de sujeción reduce la cantidad de estaciones independientes necesarias. El diseño más común para la fabricación por contrato es una lanzadera de doble estación. (marco en H) configuración.
¿Puede una celda de soldadura robótica manejar la producción de acero estructural de alta mezcla??
Depende en gran medida del enfoque de programación.. Los robots convencionales programados fuera de línea luchan con trabajos de alta mezcla porque cada nueva configuración de piezas requiere una nueva programación.. Guiado por visión, Los sistemas de escaneo para soldar están diseñados específicamente para abordar esto generando rutas de soldadura automáticamente a partir de un escaneo 3D de cada pieza..
Qué cambia para la inspección de calidad al pasar a la soldadura robotizada?
La inspección pasa de ser algo a posteriori, verificación de fin de línea a continua, medición en proceso. Muchas células robóticas incluyen sistemas de medición 3D integrados que verifican las dimensiones y tolerancias a medida que se cargan las piezas y durante la soldadura., producir datos que puedan respaldar la documentación de cumplimiento del código, así como el control de calidad.
Sobre el autor
Experiencia & Cartas credenciales
Especialista en integración de sistemas de soldadura robótica con 12+ Años de experiencia directa en proyectos centrados en la selección e integración de posicionadores robóticos.. Ha brindado consultoría a 300+ fábricas en toda América del Norte, Europa, y Asia. Todos los datos de especificaciones en este artículo se extraen de H real / B / l / Fichas técnicas de productos de la serie U.
Antecedentes de la empresa: 26+ años de ingeniería de automatización de soldadura, 40+ patentes activas, 1,500+ proyectos completados a nivel mundial, aproximadamente 70% que involucra la integración del posicionador de robot.
Certificaciones
- ISO 9001: 2015 (GB/T 19001-2016) — Sistema de Gestión de Calidad
- GJB 9001C-2017 — Sistema de gestión de calidad de equipos militares/armas
- CE de la UE: Directiva sobre máquinas 2006/42/CE (certificado. No. M.2026.206.C134866)
- Empresa de alta tecnología: certificado. No. GR202341000595 (Emitido en noviembre. 2023)
Última actualización: Jun 2026
PUBLICACIONES RELACIONADAS
10 Beneficios clave de implementar una celda de soldadura robótica en su taller
8 Errores costosos al implementar una celda de soldadura robótica (Y cómo evitarlos) – 2026 Edición
Lista de verificación de compra de posicionadores de soldadura: 6 Entradas para una solicitud de cotización precisa
7Robot de th Axis vs pórtico tradicional: ¿Cuál es mejor para su línea de soldadura o manipulación de materiales??

Tecnología de escaneo para soldar:Cómo el modelado inverso reemplaza la programación de robots