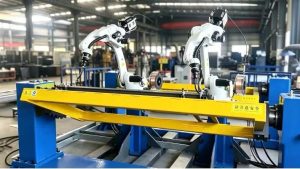
الشركة المصنعة لمحطات عمل الروبوت المخصصة وأنظمة الليزر



خلية اللحام الروبوتية مقابل خط اللحام التقليدي: ما الذي يتغير فعليًا في أرضية متجرك؟
ادخل إلى متجرين لتصنيع الهياكل الفولاذية في نفس اليوم. كلاهما ينتجان نفس النوع من العمل - عوارض H, أعمدة, لوحات اتصال, لوحات القاعدة. على الورق, يبدو الإخراج متطابقًا. لكن داخل المبنى, لا يوجد شيء تقريبًا حول كيفية حدوث العمل هو نفسه.
يدير أحد المتاجر خط لحام تقليدي: تتحرك الأجزاء بين المحطات, يعمل اللحام بشكل مستقل, ويقوم مدير الطابق بالجدولة حول أي محطة تكون أبطأ في ذلك اليوم. أما الآخر فقد قام بدمج خلية لحام آلية. الأجزاء بالكاد تتحرك. يقوم الأشخاص الموجودون في المبنى بوظائف مختلفة عما كانوا عليه قبل ستة أشهر. تبدو تقارير الجودة مختلفة. حتى الطريقة التي يستجيب بها المتجر لطلب مستعجل تبدو مختلفة.
إذا كنت قد قرأت دليل المبتدئين الخاص بنا ما هي خلية اللحام الروبوتية في الواقع, أنت بالفعل فهم المكونات الأساسية - الروبوت, مناور, الضميمة السلامة, مصدر طاقة اللحام.
ما يجيب عليه هذا المقال هو السؤال الذي يأتي بعد ذلك: ما هو الشعور الفعلي الذي تشعر به عند إدارة متجر بعد هذا التغيير؟? تتناول هذه المقالة خمس مناطق يكون فيها الفرق ملموسًا وفوريًا - تخطيط الأرضية, التوظيف, إيقاع الإنتاج اليومي, ضبط الجودة, وكيف يمتص المتجر تقلبات الطلب - حتى تتمكن من بناء صورة دقيقة قبل الالتزام برأس المال.
| الجديد في خلايا اللحام الروبوتية? إذا لم تكن قد فعلت ذلك بعد, ابدأ بدليلنا المرافق: "ما هي خلية اللحام الروبوتية؟? 2026 دليل المبتدئين | 37 تسوق البيانات."تفترض هذه المقالة أنك تفهم الإعداد الأساسي وتركز على ما يتغير من الناحية التشغيلية بمجرد تشغيل هذا الإعداد على الأرضية الخاصة بك. |
1. تخطيط أرضية المتجر: من خط الإنتاج إلى جزيرة اللحام
كيف يتم وضع الخط التقليدي
يتبع خط اللحام التقليدي تسلسل العمليات: قطع, مناسب, لحام تك, لحام, التفتيش – كل في محطته الخاصة. تنتقل الأجزاء بين المحطات على رافعة أو رافعة شوكية, وتعمل كل محطة بشكل مستقل إلى حد ما عن غيرها.
يعد تحسين هذا النوع من التخطيط بمثابة عملية توازن. لا يمكن معالجة استخدام المواد بمعزل عن استخدام الآلة, استغلال العمالة, مراقبة العمل الجاري, والتسليم في الوقت المحدد - ولهذا السبب تعمل المتاجر ذات الخطوط التقليدية الناضجة عادةً وفقًا لجدول زمني محدود السعة يتم إنتاجه بواسطة برامج جدولة مخصصة, مراقبتها وتعديلها طوال اليوم.
كيف أ خلية روبوتية يغير التخطيط
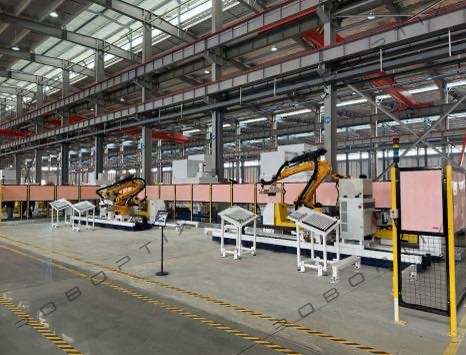
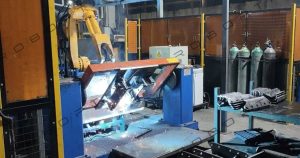
تعمل خلية اللحام الآلية على دمج عملية اللحام, تحديد المواقع, وغالبًا ما يتم التفتيش في جزيرة واحدة متكاملة. التأثير العملي هو عدد أقل من الرحلات عبر الأرضية لكل جزء.
العمليات التي كانت تتطلب قلب جزء للوصول إليه, إعادة وضعه لوجه مختلف, ويمكن الآن إعادة تثبيته في كل خطوة داخل تسلسل تثبيت واحد. يؤدي هذا الدمج إلى تقليل الاعتماد على الرافعة وعلى تنسيق المشغل بين المحطات - كما أنه يبسط تخطيط الأرضية بشكل عام, لأن هناك حاجة إلى عدد أقل من المحطات المستقلة لإنتاج نفس الجزء.
للمحلات التجارية التي تعمل على تصنيع عقود مع تغييرات متكررة, التصميم المادي الأكثر شيوعًا هو خدمة النقل المكوكية ذات المحطة المزدوجة, يُطلق عليه أحيانًا تكوين الإطار H: بينما يقوم الروبوت باللحام على جانب واحد, يقوم المشغل بتحميل أو تفريغ الجانب الآخر. هذا هو التصميم الذي يظهر في أغلب الأحيان في التركيبات الحقيقية لأنه يحافظ على عمل الروبوت بشكل مستمر بدلاً من انتظار المشغل.
ماذا يعني هذا لمتجرك
التحول ليس "إضافة روبوت واحد إلى السطر الحالي". إنها إعادة تفكير في المسار المادي بأكمله الذي يأخذه الجزء من الوصول إلى الشحن. قبل الالتزام بالخلية, خريطة التسلسل الكامل: وصول المواد الخام, القطع والحفر, مناسب, معالجة, اللحام الآلي, تقتيش, التصحيح إذا لزم الأمر, والتدريج الخارجي. تؤثر كل عملية تسليم في هذا التسلسل على مقدار القدرة النظرية للروبوت التي تلتقطها بالفعل.
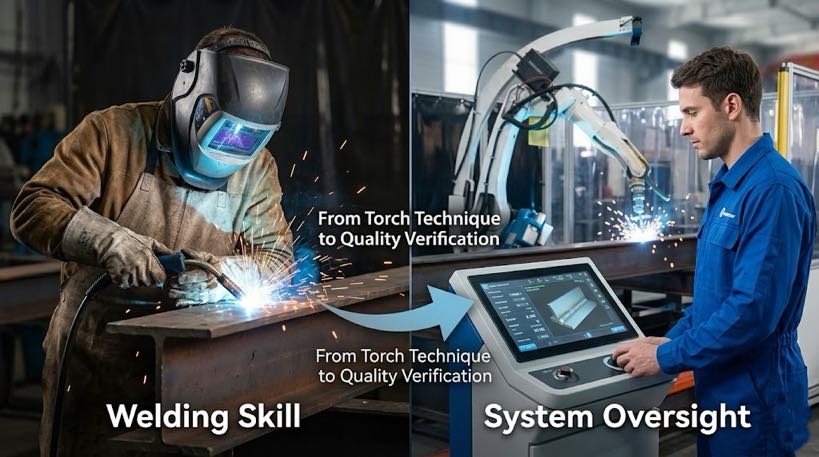
2. التوظيف: من مهارة اللحام إلى مراقبة النظام
التوظيف على الخط التقليدي
على الخط التقليدي, يتم توزيع اللحامين عبر المحطات, كل مسؤول عن مرحلة من العملية. المهارة الأساسية هي التدريب العملي: تقنية الشعلة, تعديل التيار والجهد عن طريق الشعور, ودعوات الحكم على أساس سمك المادة وحالتها التي تأتي من سنوات من الممارسة.
التوظيف حول أ خلية روبوتية
لا تؤدي الأتمتة إلى إزالة العمالة فحسب، بل إنها تغير مكان تطبيق تلك العمالة. حيث ركز العديد من المشغلين سابقًا على القطع اليدوي, طحن, واللحام, يتحول التركيز على المهارات نحو الإشراف على البرمجة, التحقق من الجودة, وتنسيق خطوة اللحام مع التجميع في اتجاه مجرى النهر.
هذا الانتقال ليس تلقائياً. تختلف مجموعة المهارات التي تتطلبها الأتمتة بشكل حقيقي عن اللحام التقليدي, وبرامج التدريب في العديد من المناطق لم تلبي الطلب بشكل كامل حتى الآن. تميل المتاجر التي تستثمر في التدريب المنظم للمشغلين إلى رؤية إنتاج أسرع وأكثر اتساقًا من المعدات الجديدة - فالفجوة بين "المثبتة" و"المنتجة" هي إلى حد كبير فجوة تدريب, ليست فجوة المعدات.
حيث يحدث التحول الأكبر
وهنا يستحق الأمر أن نكون دقيقين بشأن نوع الخلية الروبوتية التي نتحدث عنها, لأن هذا هو المكان الذي تتباين فيه قصة التوظيف بشكل حاد اعتمادًا على التكنولوجيا.
الافتراض التقليدي هو أن تشغيل خلية لحام روبوتية يعني أن أحد الموظفين يحتاج إلى برمجة الروبوت - بحيث يمر عبر كل مفصل بقلادة تعليمية, أو إنشاء البرامج والتحقق من صحتها دون الاتصال بالإنترنت قبل أن يصل الجزء إلى الأرضية. هذا الافتراض هو بالضبط سبب تردد العديد من محلات الصلب الهيكلي في الأتمتة: عملهم متنوع للغاية, وتخصيص شخص ما لبرمجة كل تكوين جزء جديد لا يعد أمراً مستحيلاً.
| التحول نحو خلايا اللحام الروبوتية غير المبرمجة يغير هذه المعادلة. في نظام موجه بالرؤية, وينتقل دور المشغل من "تعليم الروبوت كيفية لحام هذا الجزء" إلى "التأكد من صحة خطة اللحام التي أنشأها الروبوت من خلال مسحه". وهذه عتبة مهارة مختلفة اختلافًا جذريًا، فهي أقرب إلى التحقق من الجودة منها إلى برمجة الروبوتات. نحن نغطي بالضبط كيف يعمل هذا في مقالتنا المصاحبة, خلية لحام روبوتية بدون برمجة: كيف تقضي الأنظمة الموجهة بالرؤية على المعلقات التعليمية. |
3. إيقاع الإنتاج اليومي: من المحطات المتسلسلة إلى وقت سيل تاكت
إيقاع الخط التقليدي
على الخط التقليدي, يتم تحديد خرج اليوم من خلال أي محطة تكون أبطأ - وتحدد محطة الزجاجة السرعة الإجمالية. غالبًا ما تكون قدرة اللحام اليدوي مقيدة بدرجة أقل باللحام نفسه وأكثر بوقت التركيب, وقت تك, توافر الرافعة, تأخيرات التفتيش, وتوافر عمال اللحام ذوي الخبرة, وكلها تختلف يوما بعد يوم.
إيقاع الخلية الروبوتية
في خلية روبوتية, يتم ضبط الوتيرة من خلال التنسيق بين وقت اللحام للروبوت ووقت التحميل/التفريغ الخاص بالمشغل. في تخطيط محطة مزدوجة, ما يحدد إجمالي الناتج هو مدى تزامن سرعة التحميل ووقت عمل اللحام - وليس سرعة يدي أي عامل لحام.
إن متطلب التنسيق هذا يقطع الاتجاهين. إذا كان الروبوت جاهزًا ولكن الجزء ليس كذلك, القدرة يجلس خاملا. إذا كانت الرافعة مشغولة في مكان آخر, الخلية تنتظر. إذا قضى المشغلون الكثير من الوقت في البحث عن الأجزاء, التدريج, قطع التقليب, أو تصحيح مشاكل التجهيز, لا تستطيع الخلية تقديم الإنتاجية التي وعدت بها مواصفاتها. خلية روبوتية, في الممارسة العملية, يرفع من مستوى مدى إحكام تصميم خطوات المنبع والمصب - أكثر مما يفعل الخط التقليدي, حيث يكون الركود بين المحطات أكثر تسامحا.
تعقيد الهيكل الصلب
تصنيع الفولاذ الهيكلي بطبيعته عالي المزيج. يمكن لمتجر ينتج إطارات بناء مخصصة أو دعامات مخصصة أن يواجه العشرات من تكوينات وصلات اللحام المتميزة في أسبوع واحد - وهو ما يتعارض مباشرة مع التكرار الذي يجعل الروبوتات أكثر كفاءة في المقام الأول.
وهذه هي بالضبط الفجوة التي كانت تعاني منها الأنظمة المبكرة الخالية من التدريس, والتي تستخدم المسح ثلاثي الأبعاد لإنشاء مسارات اللحام تلقائيًا لكل جزء جديد, بنيت لإغلاق. يظل مجالًا حيث يكون الاختيار الدقيق للنظام مهمًا - فليس كل نظام "موجه بالرؤية" يتعامل مع الأعمال الهيكلية عالية المزيج بشكل جيد على قدم المساواة, وهذا هو السبب وراء تعمقنا في التكنولوجيا الأساسية في مقالاتنا المصاحبة حول تتبع طبقات الرؤية ثلاثية الأبعاد وأنظمة المسح الضوئي إلى اللحام, وعلى التحدي المحدد الكبير, الأجزاء غير المتكررة مثل خزانات المحولات.

4. ضبط الجودة: من التفتيش بعد وقوع الحادث إلى البيانات قيد المعالجة
مراقبة الجودة على الخط التقليدي
على الخط التقليدي, تتم مراقبة الجودة عادةً بعد اكتمال عملية اللحام — الفحص البصري بالإضافة إلى عمليات الفحص الموضعي. المشكلة في هذا التسلسل هي التوقيت: يتم اكتشاف العيوب في وقت متأخر, وإعادة صياغة المكونات الهيكلية مكلفة, غالبًا ما يتطلب الأمر إعادة الرفع وإعادة التثبيت للوصول إلى المفصل مرة أخرى.
مراقبة الجودة في الخلية الروبوتية
تأتي خلايا اللحام الروبوتية بشكل متزايد مزودة بأنظمة متكاملة للقياس ومراقبة الجودة ثلاثية الأبعاد توفر تحليلًا في الوقت الفعلي وفحصًا آليًا طوال العملية - وليس فقط في النهاية. يمكن لنظام قياس الليزر المتكامل التحقق من الأبعاد الموضعية والتفاوتات أثناء تحميل المادة, مع حدوث المسح كدورة واحدة متواصلة تدعم سير العمل الآلي واليدوي.
الأرقام وراء هذا التحول مهمة بالنسبة للعمل الهيكلي: يمكن لخلايا اللحام الآلية سداسية المحاور المحددة بشكل صحيح أن تحقق معدلات خلل أدناه 1% على الإجراءات المؤهلة, أثناء ترسيب معدن اللحام بمعدل ثلاثة إلى خمسة أضعاف معدل اللحام اليدوي الماهر.
ماذا يعني هذا لمتجرك
تتوقف بيانات الجودة عن كونها تقريرًا تم إنشاؤه بعد وقوع الحدث وتصبح سجلاً مستمرًا يتم إنتاجه أثناء الإنتاج. للمحلات التجارية التي تعمل بأكواد اللحام الهيكلي مثل AWS D1.1 أو EN 1090, لا تعد هذه البيانات قيد المعالجة مجرد تحسين للجودة - بل تصبح جزءًا من الوثائق التي تدعم متطلبات الاعتماد والفحص.
5. الاستجابة لتقلبات الطلب: من العمل الإضافي إلى سرعة إعادة البرمجة
كيف يمتص الخط التقليدي الارتفاع الكبير في الطلبات
عندما يزيد حجم الطلب على الخط التقليدي, الاستجابة النموذجية هي العمل الإضافي أو جلب عمال لحام إضافيين. لكن عمال اللحام ذوي الخبرة يعدون موردًا نادرًا حقًا في معظم المناطق - مما يعني أن هذه الرافعة لها سقف صلب, وهو السقف الذي ينخفض مع تقدم القوى العاملة في السن بشكل أسرع من استبدالها.
كيف تمتص الخلية الآلية الارتفاع في الطلبات
يمكن لروبوت واحد التبديل بين أنواع الأجزاء المختلفة، ولكن مدى سرعة التبديل تعتمد كليًا على نهج البرمجة الأساسي, وهذا هو المكان الذي يكون فيه لاختيار التكنولوجيا أكبر نتيجة تشغيلية.
نهج البرمجة دون اتصال
مع البرمجة دون اتصال, فحتى أفضل المحاكاة تختلف قليلًا عن الواقع المادي. أي شخص يقوم بتحميل وظيفة جديدة لا يزال يحتاج عادةً إلى تحسين البرنامج لمراعاة تلك الفروق - مما يعني أن التغيير لا يزال يستهلك وقتًا ماهرًا, أقل بقليل من التدريس اليدوي الكامل.
موجهة بالرؤية / نهج المسح إلى اللحام
في نظام المسح إلى اللحام, تقوم الكاميرا المثبتة على الروبوت بمسح النقاط المرجعية على الجزء, يقوم النظام بتسوية النموذج الرقمي مع قطعة العمل الفعلية, ويبدأ اللحام - دون الحاجة إلى برمجة يدوية, سواء على الأرض أو غير متصل.
حيث هذا يهم أكثر: كبير, أجزاء غير متكررة
تعد خزانات المحولات واحدة من أوضح الأمثلة على فشل أسلوب البرمجة دون الاتصال بالإنترنت. يمكن أن يختلف كل خزان قليلاً في الأبعاد ومواقع التركيب, مما يعني أن البرمجة دون الاتصال بالإنترنت لكل دبابة جديدة يمكن أن تصل إلى ما يقرب من إعادة البرمجة من الصفر. هذه هي بالضبط المشكلة التي صممت أنظمة المسح واللحام الروبوتية لحلها - وهو موضوع نغطيه بالتفصيل في مقالتنا حول أتمتة لحام خزان المحولات.
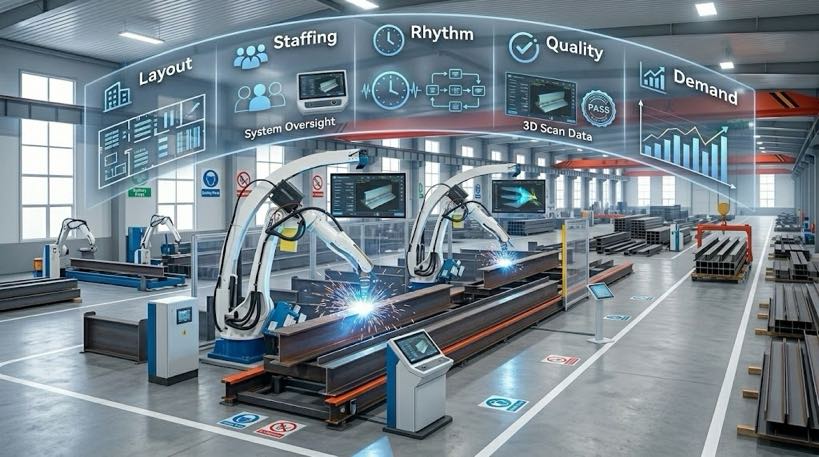
الصورة الأكبر
إن خلية اللحام الآلية ليست "خطًا تقليديًا بالإضافة إلى آلة واحدة". إنه تحول في كيفية سير العملية برمتها: يتغير التخطيط المادي, المهارات التي يحتاجها فريقك تتغير, ما الذي يحدد تغييرات الإنتاج اليومي الخاص بك, كيف يتم إنشاء تغييرات في بيانات الجودة, والرافعة التي تسحبها عندما يتغير الطلب أيضًا.
لمصنعي الفولاذ الهيكلي على وجه التحديد, كان التوتر التاريخي بين الإنتاج عالي المزيج والتكرار الذي تعتمد عليه الروبوتات. هذا التوتر هو بالضبط ما تم تصميم الجيل الحالي من محطات عمل اللحام الروبوتية الموجهة بالرؤية لحله - ولهذا السبب فإن اختيار التكنولوجيا داخل "خلية اللحام الروبوتية" لا يقل أهمية عن قرار التشغيل الآلي على الإطلاق.
| من الغريب معرفة ما إذا كانت خلية اللحام الآلية غير المبرمجة تناسب مزيج الأجزاء الخاص بمتجرك? شارك مجموعة قطع العمل النموذجية وحجم الإنتاج، وسيقوم فريقنا الهندسي بتخطيط ما يمكن أن يتغير على الأرضية الخاصة بك, وما لا, داخل 24 ساعات العمل. |
الأسئلة المتداولة
ما هو الفرق الرئيسي بين خلية اللحام الآلية وخط اللحام التقليدي?
ينقل الخط التقليدي الأجزاء بالتسلسل بين المحطات المستقلة, مع محدودية الإخراج بواسطة أبطأ محطة. تعمل خلية اللحام الآلية على دمج عملية اللحام, تحديد المواقع, وغالبًا ما يتم التفتيش في وحدة واحدة متكاملة, مع تحديد الإخراج من خلال مدى تنسيق وقت التحميل/التفريغ ووقت اللحام الآلي.
هل أحتاج إلى توظيف مبرمجين روبوتيين لتشغيل خلية لحام آلية؟?
ذلك يعتمد على التكنولوجيا. تحتاج الخلايا التقليدية غير المبرمجة إلى شخص يتمتع بخبرة في برمجة الروبوتات لبنائها, محاكاة, وبرامج اللحام الدقيقة لكل جزء جديد. عدم البرمجة, تعمل الخلايا الموجهة بالرؤية على تحويل دور المشغل إلى تأكيد خطة اللحام التي ينشئها النظام تلقائيًا من خلال المسح ثلاثي الأبعاد - وهي مجموعة مهارات التحقق من الجودة بدلاً من مجموعة مهارات البرمجة.
ما هي المساحة الأرضية التي تحتاجها خلية اللحام الآلية مقارنة بالخط التقليدي?
يختلف حسب التخطيط, لكن الخلية الروبوتية تتطلب في كثير من الأحيان مساحة أرضية إجمالية أقل من الخط التقليدي المعادل, لأن دمج عمليات متعددة في تسلسل تثبيت واحد يقلل من عدد المحطات المستقلة المطلوبة. التصميم الأكثر شيوعًا لتصنيع العقود هو خدمة النقل المكوكية ذات المحطة المزدوجة (إطار H) إعدادات.
هل يمكن لخلية اللحام الآلية التعامل مع إنتاج الفولاذ الهيكلي عالي المزيج?
ذلك يعتمد بشكل كبير على نهج البرمجة. تواجه الروبوتات التقليدية المبرمجة دون اتصال بالإنترنت صعوبة في العمل عالي المزيج لأن كل تكوين جديد للأجزاء يتطلب برمجة جديدة. موجهة بالرؤية, تم تصميم أنظمة المسح إلى اللحام خصيصًا لمعالجة هذه المشكلة عن طريق إنشاء مسارات لحام تلقائيًا من خلال مسح ثلاثي الأبعاد لكل جزء.
ما هي التغييرات في فحص الجودة عند التحول إلى اللحام الآلي?
ينتقل التفتيش من مرحلة ما بعد الحقيقة, التحقق من نهاية السطر إلى مستمر, القياس أثناء العملية. تتضمن العديد من الخلايا الروبوتية أنظمة قياس ثلاثية الأبعاد متكاملة تتحقق من الأبعاد والتفاوتات أثناء تحميل الأجزاء وأثناء اللحام, إنتاج بيانات يمكن أن تدعم وثائق الامتثال للتعليمات البرمجية بالإضافة إلى مراقبة الجودة.
عن المؤلف
خبرة & أوراق اعتماد
متخصص في تكامل نظام اللحام الآلي مع 12+ سنوات من الخبرة المباشرة في المشروع تركز على اختيار Robot Positioner وتكامله. وقد قدمت الاستشارات ل 300+ المصانع في جميع أنحاء أمريكا الشمالية, أوروبا, وآسيا. جميع بيانات المواصفات الواردة في هذه المقالة مأخوذة من H / ب / ل / أوراق بيانات المنتج من سلسلة U.
خلفية الشركة: 26+ سنوات من هندسة أتمتة اللحام, 40+ براءات الاختراع النشطة, 1,500+ المشاريع المنجزة على مستوى العالم, تقريبًا 70% التي تنطوي على تكامل Robot Positioner.
الشهادات
- ايزو 9001: 2015 (جيجابايت/ت 19001-2016) — نظام إدارة الجودة
- GJB 9001C-2017 — نظام إدارة جودة المعدات العسكرية/الأسلحة
- الاتحاد الأوروبي CE - توجيه الآلات 2006/42/EC (شهادة. لا. م.2026.206.C134866)
- مؤسسة التكنولوجيا الفائقة - شهادة. لا. GR202341000595 (صدر في نوفمبر. 2023)
آخر تحديث: يونيو 2026
المشاركات ذات الصلة

كيفية دمج خلية لحام روبوتية موجهة بالرؤية في خط تصنيع موجود

حساب الحمولة النافعة لمحدد موضع الروبوت والاختيار الآمن: الدليل الهندسي الكامل

3شرح تتبع التماس بالليزر D Vision:من نقطة السحابة إلى مسار اللحام في ثوانٍ
تصنيع خالي من التركيبات: عندما يحل موضع اللحام محل الرقصات المعقدة, تك اللحامات, ووقت الرافعة
كيف يتحكم ميضع اللحام في الجاذبية: فيزياء استقرار البركة وجودة اللحام