


Stasiun Kerja Robot Khusus Dan Produsen Sistem Laser



Sel Pengelasan Robot vs Jalur Pengelasan Tradisional: Apa yang Sebenarnya Berubah di Lantai Toko Anda
Kunjungi dua toko fabrikasi baja struktural pada sore yang sama. Keduanya menghasilkan jenis pekerjaan yang sama – H-beams, kolom, pelat sambungan, pelat dasar. Di atas kertas, hasilnya terlihat sama. Tapi di dalam gedung, hampir tidak ada yang sama tentang bagaimana pekerjaan itu terjadi.
Satu toko menjalankan jalur pengelasan tradisional: bagian-bagiannya berpindah antar stasiun, tukang las bekerja secara mandiri, dan manajer lantai menjadwalkan stasiun mana pun yang paling lambat pada hari itu. Yang lainnya telah mengintegrasikan sel pengelasan robotik. Bagian-bagiannya hampir tidak bergerak. Orang-orang di gedung itu melakukan pekerjaan yang berbeda dibandingkan enam bulan lalu. Laporan kualitas terlihat berbeda. Bahkan cara toko merespons pesanan terburu-buru terlihat berbeda.
Jika Anda telah membaca panduan pemula kami apa sebenarnya sel las robotik itu, kamu sudah memahami komponen dasar — robotnya, pengatur posisi, kandang pengaman, sumber listrik pengelasan.
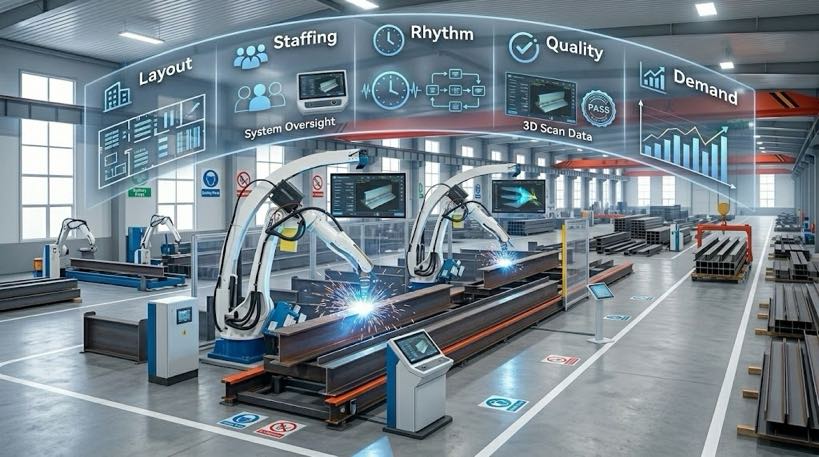
Apa yang dijawab artikel ini adalah pertanyaan berikutnya: bagaimana rasanya menjalankan toko setelah perubahan ini? Artikel ini membahas lima area di mana perbedaannya nyata dan langsung — tata letak lantai, kepegawaian, ritme produksi harian, kontrol kualitas, dan bagaimana toko menyerap perubahan permintaan — sehingga Anda dapat membangun gambaran yang akurat sebelum Anda memberikan modal.
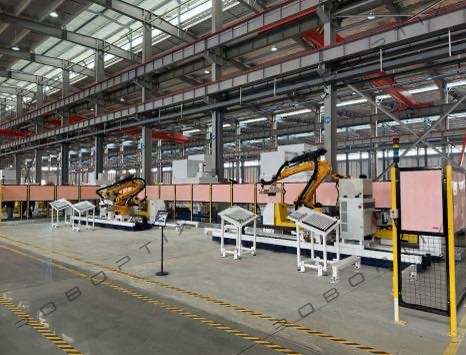
| Baru dalam sel pengelasan robotik? Jika Anda belum melakukannya, mulai dengan panduan pendamping kami: “Apa Itu Sel Pengelasan Robot? 2026 Panduan Pemula | 37 Data Toko.” Artikel ini mengasumsikan Anda memahami pengaturan dasar dan berfokus pada perubahan apa yang terjadi secara operasional setelah pengaturan tersebut dijalankan di lantai Anda. |
1. Tata Letak Lantai Toko: Dari Jalur Produksi ke Pulau Pengelasan
Bagaimana garis tradisional ditata
Garis pengelasan tradisional mengikuti urutan operasi: pemotongan, kebugaran, pengelasan paku, pengelasan, inspeksi — masing-masing di stasiunnya sendiri. Suku cadang berpindah antar stasiun dengan derek atau forklift, dan setiap stasiun beroperasi secara independen satu sama lain.
Mengoptimalkan tata letak seperti ini adalah tindakan penyeimbang. Pemanfaatan material tidak dapat dipisahkan dari pemanfaatan mesin, pemanfaatan tenaga kerja, pengendalian pekerjaan yang sedang berlangsung, dan pengiriman tepat waktu — itulah sebabnya toko-toko dengan jalur tradisional yang matang biasanya beroperasi dengan jadwal berkapasitas terbatas yang dihasilkan oleh perangkat lunak penjadwalan khusus, dipantau dan disesuaikan sepanjang hari.
Bagaimana a sel robot mengubah tata letak
Sel las robotik mengkonsolidasikan pengelasan, penentuan posisi, dan sering kali inspeksi ke dalam satu pulau terpadu. Efek praktisnya adalah lebih sedikit perjalanan melintasi lantai untuk setiap bagian.
Operasi yang dulunya memerlukan membalik bagian untuk mengakses, memposisikan ulang untuk wajah yang berbeda, dan menjepitnya kembali untuk setiap langkah kini dapat dilakukan dalam satu rangkaian penjepitan. Konsolidasi tersebut mengurangi ketergantungan pada derek dan koordinasi operator antar stasiun — dan menyederhanakan tata letak lantai secara keseluruhan, karena lebih sedikit stasiun mandiri yang diperlukan untuk memproduksi komponen yang sama.
Untuk toko yang menjalankan fabrikasi kontrak dengan pergantian yang sering, tata letak fisik yang paling umum adalah antar-jemput dua stasiun, kadang-kadang disebut konfigurasi H-frame: sementara robot mengelas di satu sisi, seorang operator memuat atau membongkar sisi lainnya. Ini adalah tata letak yang paling sering muncul dalam instalasi nyata karena membuat robot terus bekerja daripada menunggu operator.
Apa artinya ini bagi toko Anda
Pergeserannya bukanlah “menambahkan satu robot ke jalur yang ada”. Ini adalah pemikiran ulang seluruh jalur fisik yang diambil mulai dari kedatangan hingga pengiriman. Sebelum melakukan ke sel, memetakan urutan penuh: kedatangan bahan baku, pemotongan dan pengeboran, kebugaran, penyadapan, pengelasan robot, inspeksi, koreksi jika diperlukan, dan pementasan keluar. Setiap handoff dalam urutan tersebut memengaruhi seberapa besar kapasitas teoretis robot yang sebenarnya Anda tangkap.
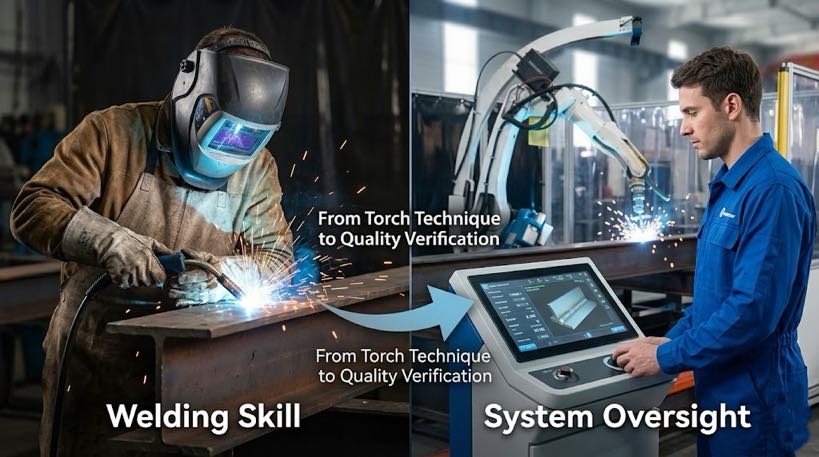
2. Kepegawaian: Dari Keterampilan Pengelasan hingga Pengawasan Sistem
Penempatan staf di jalur tradisional
Di jalur tradisional, tukang las didistribusikan ke seluruh stasiun, masing-masing bertanggung jawab atas tahapan proses. Keterampilan inti adalah praktik langsung: teknik obor, penyesuaian arus dan tegangan dengan perasaan, dan penilaian berdasarkan ketebalan dan kondisi material yang diperoleh dari praktik bertahun-tahun.
Staf di sekitar a sel robot
Otomatisasi tidak hanya menghilangkan tenaga kerja — ia juga mengubah tempat tenaga kerja tersebut diterapkan. Dimana sebelumnya beberapa operator fokus pada pemotongan manual, menggiling, dan pengelasan, penekanan keterampilan bergeser ke arah pengawasan pemrograman, verifikasi kualitas, dan mengoordinasikan langkah pengelasan dengan perakitan di hilir.
Transisi ini tidak otomatis. Kebutuhan otomatisasi keahlian benar-benar berbeda dari pengelasan tradisional, dan program pelatihan di banyak daerah belum sepenuhnya memenuhi permintaan. Pabrik yang berinvestasi dalam pelatihan operator terstruktur cenderung mendapatkan peningkatan yang lebih cepat dan hasil yang lebih konsisten dari peralatan baru — kesenjangan antara “terpasang” dan “produktif” sebagian besar merupakan kesenjangan pelatihan, bukan kesenjangan peralatan.
Dimana pergeseran yang lebih besar sedang terjadi
Di sinilah perlunya menjelaskan secara tepat jenis sel robot yang sedang kita bicarakan, karena di sinilah kisah kepegawaian sangat berbeda tergantung pada teknologinya.
Asumsi konvensionalnya adalah bahwa menjalankan sel pengelasan robot berarti seseorang di staf perlu memprogram robot tersebut – berjalan melewati setiap sambungan dengan liontin pengajar., atau membangun dan memvalidasi program secara offline sebelum bagian tersebut mencapai lantai. Asumsi itulah yang menyebabkan banyak bengkel baja struktural ragu-ragu dalam melakukan otomatisasi: pekerjaan mereka terlalu bervariasi, dan mendedikasikan seseorang untuk memprogram setiap konfigurasi bagian baru tidaklah mudah.
| Pergeseran menuju sel pengelasan robotik tanpa pemrograman mengubah persamaan ini. Dalam sistem yang dipandu visi, peran operator beralih dari “mengajari robot cara mengelas bagian ini” menjadi “mengonfirmasi bahwa rencana pengelasan yang dihasilkan robot dari pemindaiannya sudah benar.” Ini adalah ambang keterampilan yang berbeda secara mendasar — lebih dekat pada verifikasi kualitas dibandingkan dengan pemrograman robot. Kami membahas cara kerjanya di artikel pendamping kami, Sel Pengelasan Robot Tanpa Pemrograman: Bagaimana Sistem yang Dipandu Visi Menghilangkan Pengajaran yang Menggantung. |
3. Irama Produksi Harian: Dari Stasiun Berurutan ke Waktu Takt Sel
Irama baris tradisional
Di jalur tradisional, keluaran hari itu ditentukan oleh stasiun mana yang paling lambat — stasiun yang mengalami hambatan menentukan kecepatan keseluruhan. Kapasitas pengelasan manual seringkali tidak dibatasi oleh pengelasan itu sendiri dan lebih dibatasi oleh waktu pemasangan, waktu taktik, ketersediaan derek, penundaan pemeriksaan, dan ketersediaan tukang las yang berpengalaman, semuanya bervariasi dari hari ke hari.
Irama sel robot
Di sel robot, kecepatannya ditentukan oleh koordinasi antara waktu pengelasan robot dan waktu bongkar/muat operator. Dalam tata letak stasiun ganda, yang menentukan output total adalah seberapa baik kecepatan pemuatan dan waktu takt pengelasan disinkronkan — bukan kecepatan tangan tukang las mana pun..
Persyaratan koordinasi ini memotong dua arah. Jika robot sudah siap tetapi bagiannya belum, kapasitas menganggur. Jika derek ditempati di tempat lain, sel menunggu. Jika operator menghabiskan terlalu banyak waktu untuk mencari suku cadang, memanggungkan, membalik potongan, atau memperbaiki masalah fit-up, sel tidak dapat memberikan throughput yang dijanjikan spesifikasinya. Sebuah sel robot, dalam praktek, meningkatkan standar mengenai seberapa ketat langkah-langkah hulu dan hilir perlu dikoreografikan — lebih dari yang biasanya dilakukan oleh jalur tradisional, di mana kelonggaran antar stasiun lebih mudah dimaafkan.
Komplikasi baja struktural
Fabrikasi baja struktural pada dasarnya merupakan campuran tinggi. Sebuah toko yang memproduksi rangka bangunan khusus atau rangka yang dipesan lebih dahulu dapat menemukan lusinan konfigurasi sambungan las yang berbeda dalam satu minggu — yang bertentangan dengan kemampuan pengulangan yang menjadikan robot paling efisien..
Inilah tepatnya kesenjangan yang terjadi pada sistem awal yang bebas pengajaran, yang menggunakan pemindaian 3D untuk secara otomatis menghasilkan jalur pengelasan untuk setiap bagian baru, dibangun untuk menutup. Pemilihan sistem yang cermat tetap menjadi hal yang penting — tidak semua sistem yang “dipandu oleh visi” dapat menangani pekerjaan struktur campuran dengan baik, itulah sebabnya kami membahas lebih dalam tentang teknologi yang mendasarinya dalam artikel pendamping kami tentang pelacakan lapisan visi 3D dan sistem pemindaian-ke-las, dan pada tantangan spesifik yang besar, bagian yang tidak berulang seperti tangki transformator.

4. Kontrol Kualitas: Dari Inspeksi Setelah Fakta hingga Data Dalam Proses
Kontrol kualitas pada jalur tradisional
Di jalur tradisional, kontrol kualitas biasanya terjadi setelah pengelasan selesai — inspeksi visual ditambah pemeriksaan langsung. Masalah dengan pengurutan ini adalah waktu: cacat terlambat diketahui, dan pengerjaan ulang komponen struktural membutuhkan biaya yang mahal, seringkali memerlukan cranage ulang dan penjepitan ulang untuk mengakses sambungan lagi.
Kontrol kualitas dalam sel robot
Sel pengelasan robotik semakin banyak hadir dengan pengukuran 3D terintegrasi dan sistem kontrol kualitas yang menyediakan analisis real-time dan inspeksi otomatis di seluruh proses — tidak hanya di akhir proses.. Sistem pengukuran laser terintegrasi dapat memeriksa dimensi dan toleransi posisi saat material dimuat, dengan pemindaian terjadi sebagai satu siklus berkelanjutan yang mendukung alur kerja otomatis dan manual.
Angka-angka dibalik perubahan ini sangat penting untuk pekerjaan struktural: sel pengelasan robotik enam sumbu yang ditentukan dengan benar dapat mencapai tingkat kerusakan di bawah ini 1% pada prosedur yang memenuhi syarat, sambil menyimpan logam las dengan kecepatan tiga sampai lima kali lipat dari kecepatan tukang las manual yang terampil.
Apa artinya ini bagi toko Anda
Data berkualitas tidak lagi menjadi laporan yang dihasilkan setelah kejadian dan menjadi catatan berkelanjutan yang dihasilkan selama produksi. Untuk bengkel yang bekerja dengan kode pengelasan struktural seperti AWS D1.1 atau EN 1090, data yang sedang diproses ini bukan sekadar peningkatan kualitas — namun menjadi bagian dari dokumentasi yang mendukung persyaratan sertifikasi dan inspeksi.
5. Menanggapi Perubahan Permintaan: Dari Lembur hingga Kecepatan Pemrograman Ulang
Bagaimana lini bisnis tradisional menyerap lonjakan pesanan
Ketika volume pesanan meningkat pada jalur tradisional, respons yang umum dilakukan adalah lembur atau mendatangkan tukang las tambahan. Namun tukang las yang berpengalaman merupakan sumber daya yang sangat langka di sebagian besar wilayah – yang berarti bahwa tuas ini memiliki batasan yang sulit, dan batas tersebut semakin rendah karena angkatan kerja lebih cepat menua dibandingkan dengan jumlah tenaga kerja yang digantikan.
Bagaimana sel robotik menyerap lonjakan pesanan
Sebuah robot dapat beralih di antara berbagai jenis komponen — tetapi seberapa cepat robot dapat beralih bergantung sepenuhnya pada pendekatan pemrograman yang mendasarinya, dan di sinilah pilihan teknologi mempunyai konsekuensi operasional terbesar.
Pendekatan pemrograman offline
Dengan pemrograman offline, bahkan simulasi terbaik pun sedikit berbeda dari kenyataan fisik. Siapa pun yang memuat pekerjaan baru biasanya masih perlu menyempurnakan program untuk memperhitungkan perbedaan tersebut — yang berarti pergantian masih memerlukan waktu terampil., hanya kurang dari pengajaran manual sepenuhnya.
Dipandu oleh visi / pendekatan pemindaian-ke-las
Dalam sistem scan-to-weld, kamera yang dipasang pada robot memindai titik referensi pada bagian tersebut, sistem merekonsiliasi model digital dengan benda kerja sebenarnya, dan pengelasan dimulai — tanpa memerlukan pemrograman manual, baik di lantai atau offline.
Dimana hal ini paling penting: besar, bagian yang tidak berulang
Tangki transformator adalah salah satu contoh paling jelas di mana pendekatan pemrograman offline tidak berfungsi. Setiap tangki mungkin sedikit berbeda dalam dimensi dan lokasi pemasangan, yang berarti pemrograman offline untuk setiap tangki baru hampir sama dengan pemrograman ulang dari awal. Masalah inilah yang dirancang untuk dipecahkan oleh sistem robotik scan-to-weld — topik yang kami bahas secara rinci dalam artikel kami tentang otomatisasi pengelasan tangki transformator..
Gambaran yang Lebih Besar
Sel las robot bukanlah “jalur tradisional ditambah satu mesin”. Ini adalah perubahan dalam cara seluruh operasi berjalan: tata letak fisik berubah, keterampilan yang dibutuhkan tim Anda berubah, apa yang menentukan perubahan keluaran harian Anda, bagaimana data berkualitas dihasilkan berubah, dan tuas yang Anda tarik saat permintaan melonjak juga berubah.
Khusus untuk perakit baja struktural, ketegangan bersejarah terjadi antara produksi campuran tinggi dan kemampuan pengulangan yang diandalkan robot. Ketegangan inilah yang ingin diatasi oleh stasiun kerja pengelasan robotik yang dipandu oleh visi generasi saat ini — dan itulah mengapa pilihan teknologi dalam “sel pengelasan robot” sama pentingnya dengan keputusan untuk melakukan otomatisasi..
| Ingin tahu apakah sel las robotik tanpa pemrograman cocok dengan campuran suku cadang di toko Anda? Bagikan rentang benda kerja dan volume produksi tipikal Anda, tim teknik kami akan memetakan apa yang akan berubah di lantai Anda, dan apa yang tidak, di dalam 24 jam kerja. |
Pertanyaan yang Sering Diajukan
Apa perbedaan utama antara sel las robot dan jalur las tradisional?
Jalur tradisional memindahkan bagian-bagian secara berurutan antar stasiun independen, dengan output dibatasi oleh stasiun paling lambat. Sel las robotik mengkonsolidasikan pengelasan, penentuan posisi, dan sering kali inspeksi menjadi satu unit terpadu, dengan keluaran ditentukan oleh seberapa baik waktu muat/bongkar dan waktu pengelasan robot dikoordinasikan.
Apakah saya perlu menyewa pemrogram robot untuk menjalankan sel pengelasan robotik?
Itu tergantung pada teknologinya. Sel tradisional yang diprogram secara offline memerlukan seseorang dengan pengalaman pemrograman robot untuk membangunnya, mensimulasikan, dan menyempurnakan program pengelasan untuk setiap bagian baru. Tanpa pemrograman, sel yang dipandu penglihatan mengalihkan peran operator untuk mengonfirmasi rencana pengelasan yang dihasilkan sistem secara otomatis dari pemindaian 3D — sebuah keahlian verifikasi kualitas, bukan keahlian pemrograman.
Berapa banyak ruang lantai yang dibutuhkan sel pengelasan robotik dibandingkan dengan jalur tradisional?
Ini bervariasi berdasarkan tata letak, namun sel robot seringkali membutuhkan total luas lantai yang lebih sedikit dibandingkan dengan jalur tradisional yang setara, karena menggabungkan beberapa operasi ke dalam satu rangkaian penjepitan mengurangi jumlah stasiun mandiri yang diperlukan. Tata letak yang paling umum untuk fabrikasi kontrak adalah antar-jemput stasiun ganda (bingkai H) konfigurasi.
Dapatkah sel pengelasan robotik menangani produksi baja struktural campuran tinggi?
Itu sangat bergantung pada pendekatan pemrograman. Robot konvensional yang diprogram secara offline kesulitan dengan pekerjaan campuran yang tinggi karena setiap konfigurasi komponen baru memerlukan pemrograman baru. Dipandu oleh visi, sistem pemindaian-ke-las dirancang khusus untuk mengatasi hal ini dengan menghasilkan jalur pengelasan secara otomatis dari pemindaian 3D setiap bagian.
Perubahan apa yang terjadi pada pemeriksaan kualitas saat beralih ke pengelasan robotik?
Inspeksi bergeser dari setelah fakta, pemeriksaan akhir baris menjadi berkelanjutan, pengukuran dalam proses. Banyak sel robotik dilengkapi sistem pengukuran 3D terintegrasi yang memeriksa dimensi dan toleransi saat komponen dimuat dan selama pengelasan, menghasilkan data yang dapat mendukung dokumentasi kepatuhan kode serta kontrol kualitas.
Tentang Penulis
Pengalaman & Kredensial
Spesialis integrasi sistem pengelasan robot dengan 12+ pengalaman proyek langsung selama bertahun-tahun yang berfokus pada pemilihan dan integrasi Robot Positioner. Telah memberikan konsultasi kepada 300+ pabrik di seluruh Amerika Utara, Eropa, dan Asia. Semua data spesifikasi dalam artikel ini diambil dari H / B / L / Lembar data produk seri U.
Latar belakang perusahaan: 26+ tahun teknik otomasi pengelasan, 40+ paten aktif, 1,500+ menyelesaikan proyek secara global, sekitar 70% melibatkan integrasi Robot Positioner.
Sertifikasi
- ISO 9001: 2015 (GB/T 19001-2016) — Sistem Manajemen Mutu
- GJB 9001C-2017 — Sistem Manajemen Mutu Peralatan Militer/Senjata
- EU CE — Petunjuk Mesin 2006/42/EC (Sertifikat. TIDAK. M.2026.206.C134866)
- Perusahaan Teknologi Tinggi — Sertifikat. TIDAK. GR202341000595 (Dikeluarkan pada bulan November. 2023)
Terakhir diperbarui: Juni 2026
POSTINGAN TERKAIT
Audit Pra-Pembelian: Daftar Periksa Kunjungan Pabrik dan Protokol Uji Bench untuk Pembeli Welding Positioner

Analisis ROI Pengelasan Laser Robot: Apakah Ini Layak untuk Diinvestasikan?
Bagaimana Pengelasan Laser Robot Memungkinkan Peningkatan Otomotif: Dari Baja Berkekuatan Tinggi hingga Bodi Aluminium

Perbandingan Komprehensif Pengelasan Laser Robot vs. Pengelasan MIG dan TIG: Mana yang Tepat untuk Anda?
Pengelasan Manual vs Robotik untuk Baja Struktural:Kapan Otomatisasi Membayar?
