


Özel Robot İş İstasyonları ve Lazer Sistemleri Üreticisi



7Eksen Robotu + Robotik Pozisyonerler: Komple Esnek Kaynak Hücreleri Oluşturmak
“A7eksen robotu tek başına güçlüdür. Eklemekrobotik konumlayıcılar, ve senin biresnek kaynak hücresi karmaşık parçaları işleyebilen, çoklu kaynak, ve yüksek hacimli üretim — üstelik hepsi minimum operatör müdahalesiyle.”
Modern otomatik kaynağın ardındaki temel anlayış budur. Bir kombinasyonu7eksen robotu Verobotik konumlayıcılar bir yaratıresnek kaynak hücresi ark açık süresini en üst düzeye çıkaran, çevrim süresini azaltır, değişen üretim taleplerine uyum sağlar.
Bu kılavuzda, sana göstereceğim:
- Neden7konumlayıcılı eksen bağımsız çözümlerden daha üstündür
- Nasıl tasarlanıresnek kaynak hücresi özel parçalarınız için
- Gerçek dünya7eksen robotu + konumlayıcı entegrasyon örnekleri
- Kanıtlanmış entegrasyon yeteneklerimiz
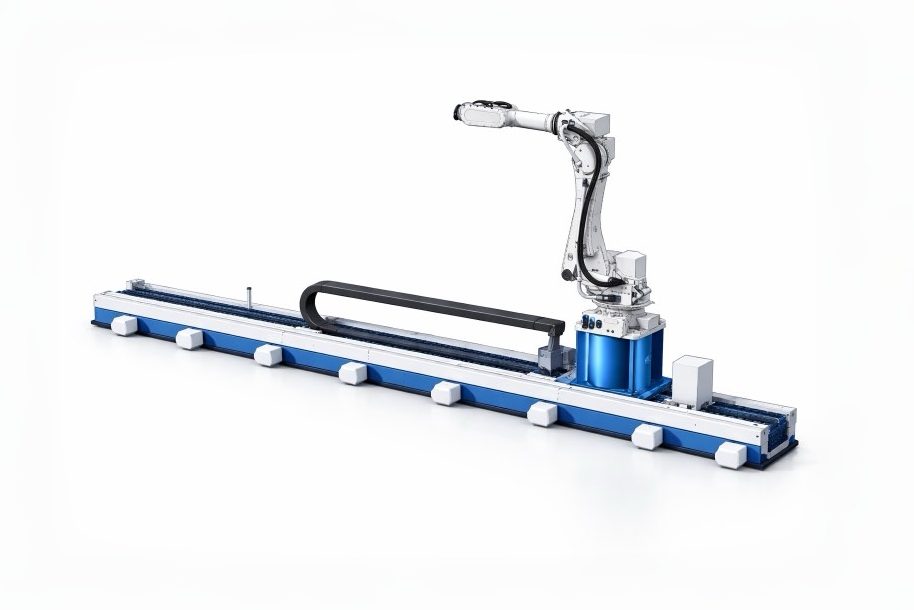
(Resimde gösterilen yer rayları robot kolunu içermez)
Parça 1: 7. Eksen Robotu Robotik Pozisyonerlerle Birleştirmenin Gücü
Neden 7. eksen + konumlayıcı her ikisinden de tek başına daha iyidir:
| Yetenek | Bağımsız 7. Eksen Robotu | Bağımsız Pozisyonlar | 7Eksen + Pozisyoner |
| Büyük parçalara ulaşın | ✓ | ✗ | ✓✓ |
| Tüm kaynak dikişlerine erişin | Kısmi | Sınırlı | Tamamlamak |
| Optimum pozisyonda kaynak yapın | ✗ | ✓ | ✓✓ |
| Çoklu istasyonlar | ✓ | ✗ | ✓✓ |
| Yeniden konumlandırmayı azaltın | ✓ | ✓ | Asgari |
| Ark açılma süresi | 60-70% | 50-60% | 85-90% |
| Parça değiştirme esnekliği | Sınırlı | Sınırlı | Yüksek |
7. eksen ve konumlayıcıya sahip esnek bir kaynak hücresinin temel avantajları:
1. Her dikiş için optimum kaynak konumu
Arobotik konumlayıcı iş parçasını ideal kaynak pozisyonuna döndürür (düz, yatay, veya dikey aşağı). Bir ile birleştirildi7eksen robotu parça boyunca hareket eden, her dikiş optimum yönde kaynaklanabilir.
2. Kesintisiz sürekli kaynak
The7eksen robotu operatör diğerini boşaltırken/yüklerken bir konumlayıcıya kaynak yapabilir. Beklemek yok. Kesinti yok.
3. Karmaşık parça kapsamı
Büyük, Birden çok taraftan kaynak gerektiren garip parçalar, bir7konumlayıcılı eksen birlikte çalışır.
4. Esnek karma model üretimi
Mekanik değişime gerek kalmadan farklı parça türleri arasında geçiş yapın. Programlayın7eksen robotu Vekonumlayıcı her bölüm için.
5. Daha yüksek verim
tutarak7eksen robotu operatör parçaları teklif ederken kaynak yapma, çıktı şu kadar artar: 50-100%.
Parça 2: Tipik Esnek Kaynak Hücresi Düzenleri
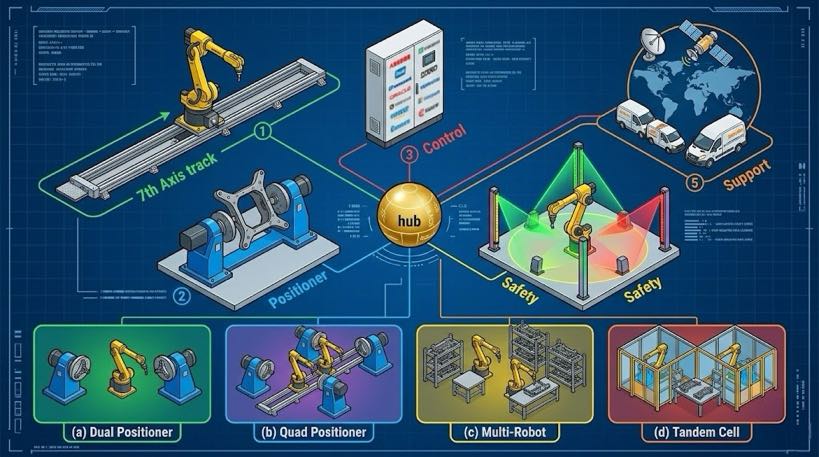
Düzen 1: Tek 7. Eksen Robotu + Çift Konumlandırıcılar (En Yaygın)
Bu en popüler olanıesnek kaynak hücresi orta ila yüksek üretim hacimleri için konfigürasyon.
Yapılandırma:
- Bir7eksen robotu(10-30seyahatim)
- İkirobotik konumlayıcılar(500-3,000her biri kg kapasiteli)
- Pozisyonerler arasında bir operatör istasyonu
Nasıl çalışır?:
- 7eksen robotu Pozisyoner A'daki kaynaklar
- Operatör bitmiş parçayı Pozisyoner B'den çıkarır
- Operatör yeni parçayı Konumlandırıcı B'ye yükler
- 7eksen robotu A'daki kaynağı bitirir, B'ye kayar
- Operatör Pozisyoner A'yı boşaltır/yükler
- Döngü tekrarları
Sonuçlar:
- Ark açılma süresi:85-90%
- Operatör kullanımı:100%(beklemek yok)
- Tipik yatırım getirisi:8-12 aylar
Düzen 2: Tek 7. Eksen Robotu + Dört Konumlandırıcı (Yüksek Hacim)
Daha kısa kaynak süreleri gerektiren daha küçük parçaların yüksek hacimli üretimi için.
Yapılandırma:
- Bir7eksen robotu(15-30seyahatim)
- Dörtrobotik konumlayıcılar sıraya dizilmiş
- Her uçta bir operatör istasyonu
Nasıl çalışır?:
- 7eksen robotu arasında döner 4 pozisyonerler
- İki operatör sürekli yükleme/boşaltma
- 7eksen robotu durmadan kaynak yapar
Sonuçlar:
- Ark açılma süresi:90-95%
- Çıkış:3-4X bağımsız robot
- Tipik yatırım getirisi:6-10 aylar
Düzen 3: Çoklu 7. Eksen Robotları + Çoklu Konumlandırıcılar (Büyük Parçalar)
Çok büyük parçalar için (rüzgar kuleleri, gemi bölümleri, ağır ekipman).
Yapılandırma:
- İki7eksen robotları aynı veya paralel yollarda
- İki veya daha fazlarobotik konumlayıcılar
- Tek büyük parça üzerinde işbirlikçi kaynak
Nasıl çalışır?:
- İki7eksen robotları zıt taraflarda aynı anda kaynak yapın
- Pozisyonerler erişim için parçayı döndürün
- Robotlar arasında koordineli hareket
Sonuçlar:
- Döngü süresi:50-60%kesinti
- Kaynak tutarlılığı:Mükemmel
- Tipik yatırım getirisi:12-18 aylar
Parça 3: Pozisyoner ile 7. Eksen İçin Temel Entegrasyon Konuları
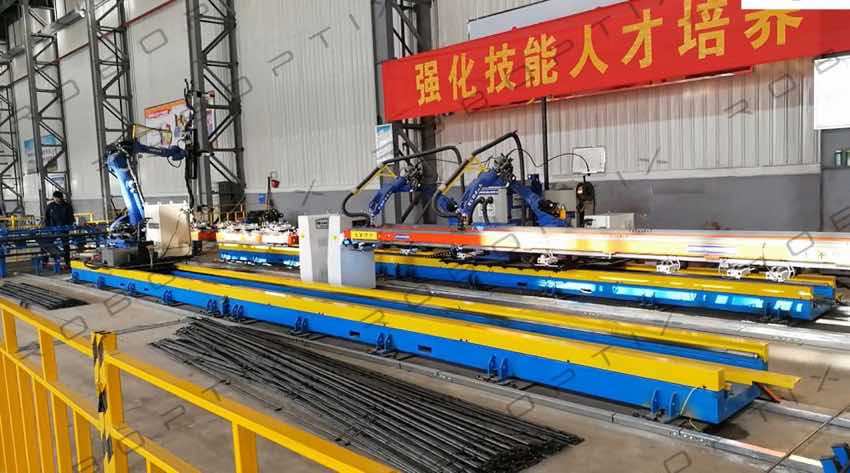
1. Senkronizasyon ve koordinasyon
The7eksen robotu Verobotik konumlayıcı koordineli bir şekilde hareket etmeli. Bu gerektirir:
- Tek denetleyici mimarisi (robot her ikisini de kontrol ediyor)
- Veya gerçek zamanlı iletişimle senkronize çoklu denetleyici
- Çarpışma algılama ve kaçınma programlaması
2. Çalışma zarfı planlaması
Birleşik hareketin haritasını çıkarın7konumlayıcılı eksen:
- Toplam ulaşılabilir alanı hesaplayın
- Potansiyel çarpışmaları tanımlayın
- Operatörler için güvenli bölgeler planlayın
- Tüm kaynak dikişlerinin kapsamını doğrulayın
3. Parça değiştirme stratejisi
için tasarımesnek kaynak hücresi operasyon:
- Pozisyonerlerde hızlı değiştirilebilen takımlar
- Her parça türü için önceden programlanmış tarifler
- Barkod veya RFID parça tanımlama
- Otomatik program seçimi
4. Güvenlik entegrasyonu
Aesnek kaynak hücresi ile7eksen ve konumlayıcı gereklilikler:
- Operatör erişimi için ışık perdeleri veya alan tarayıcıları
- Kilitli emniyet kapıları
- Birden fazla noktadan erişilebilen acil duraklar
- Güvenli tork kapatma (STO) tüm eksenlerde
5. Kablo yönetimi
Hareketli kablolar7eksen robotu + konumlayıcı:
- Robot kabloları yolda çekme zincirinden geçiyor
- Konumlandırıcı kabloları kayma halkaları veya kablo kılavuzları aracılığıyla
- Tüm bağlantı noktalarında gerilim azaltma
- Gelecekteki genişleme için yedek iletkenler
Parça 4: Gerçek Dünya 7. Eksen Robotu + Pozisyoner Entegrasyon Durumları
Dava 1: Ağır Ekipman — Ekskavatör Kolu Kaynak Hücresi
meydan okuma:
Müşterinin 12 metrelik ekskavatör kollarını kaynaklaması gerekiyor (2,200kilogram) her tarafta birden fazla dikişli. Manuel yeniden konumlandırma yapıldı 30 kol başına dakika.
Çözüm:
- D003 ağır hizmet 7. eksen robotu(15seyahatim)
- İki adet 10 tonluk robotik konumlayıcı senkronize rotasyonla
- Tek Fanuc kontrol cihazı yönetimi7eksen + pozisyonerler
Sonuçlar:
| Metrik | Önce | Sonrasında | Gelişim |
| Ark açılma süresi | 34% | 88% | +54% |
| Günlük çıktı | 16 silahlar | 42 silahlar | +162% |
| Yeniden konumlandırma süresi | 30 dk/kol | 0 dk. | -100% |
| Geri ödeme | — | 11 aylar | — |
Müşteri teklifi:
“The7konumlayıcılı eksen kombinasyon her şeyi değiştirdi. Bizimesnek kaynak hücresi operatörler parçaları yüklerken sürekli çalışır. İnsanları eklemeden çıktıyı ikiye katladık.” — Kaynak Müdürü
Dava 2: Otomotiv Tedarikçisi - Alt Şasi Kaynak Hücresi
meydan okuma:
Üreticinin kaynak yapması gerekiyor 8 farklı alt çerçeve çeşitleri. Varyantlar arasında geçiş yapıldı 2 manuel fikstürlerle çalışma saatleri.
Çözüm:
- D002 7. eksen robotu(12seyahatim)
- Dört mesnetli/punta konumlayıcı hızlı değiştirilebilen takımlarla
- Herkes için tarif bazlı programlama 8 varyantlar
Sonuçlar:
| Metrik | Önce | Sonrasında | Gelişim |
| Değiştirme süresi | 2 saat | 5 dakika | -96% |
| Günlük çıktı | 80 parçalar | 210 parçalar | +162% |
| Kusur oranı | 5% | <0.5% | -90% |
| Geri ödeme | — | 9 aylar | — |
Müşteri teklifi:
“Theesnek kaynak hücresi ile7eksen ve konumlayıcılar herhangi birini çalıştırmamıza izin verir 8 5 dakikalık değişime sahip alt çerçeveler. Bu, üretimin geleceğidir.” — Fabrika Müdürü
Dava 3: Rüzgar Kulesi - Flanş Kaynak Hücresi
meydan okuma:
Rüzgar kulesi bölümleri 30 metre uzunluğunda her iki uçta flanş kaynağı gerekli. Manuel kaynak yavaş ve tutarsızdı.
Çözüm:
- D003 ağır hizmet 7. eksen robotu(32seyahatim)
- İki ağır hizmet konumlayıcı(25-ton kapasiteli her biri)
- arasında koordineli hareket7eksen robotu Vepozisyonerler
Sonuçlar:
| Metrik | Önce | Sonrasında | Gelişim |
| Flanş başına kaynak süresi | 3 saat (manuel) | 1.5 saat | -50% |
| Günlük verim | 1 kule | 2.5 kuleler | +150% |
| Reddetme oranı | 8% | <1% | -87% |
| Geri ödeme | — | 10 aylar | — |
Müşteri teklifi:
“The7eksen robotu + konumlayıcı kombinasyonu, parçayı yeniden konumlandırmadan 30 metrelik bir kule bölümünün her iki ucunu da kaynaklamamıza olanak sağlar. Daha önce bu imkansızdı.” — Fabrika Direktörü
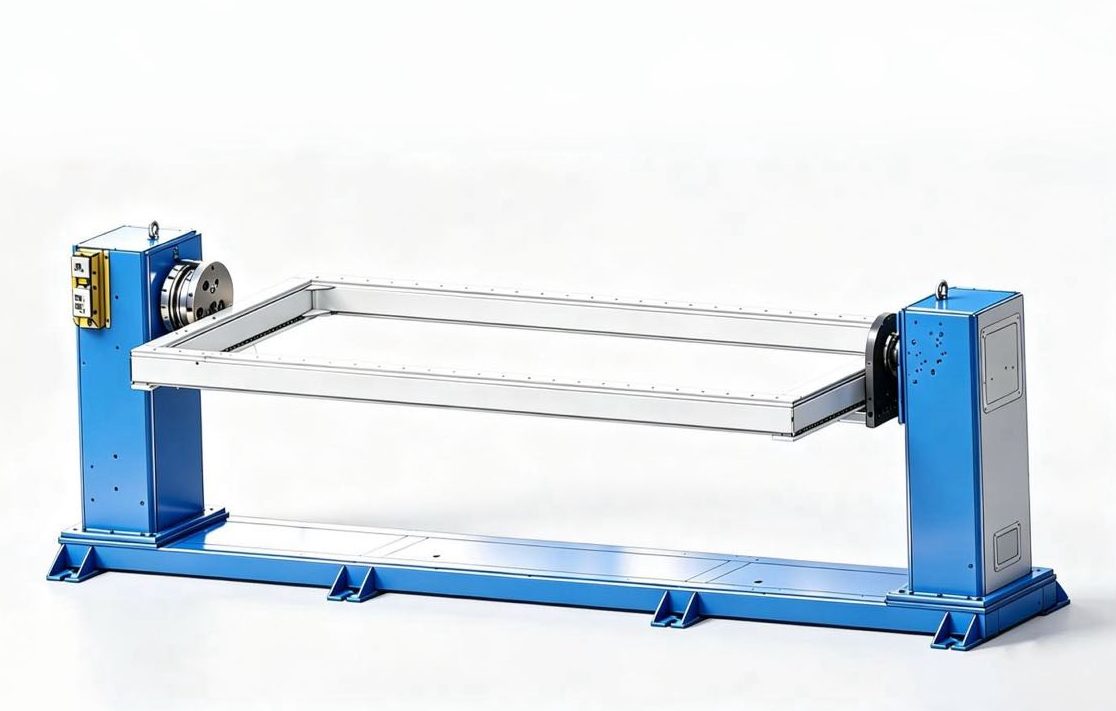
Parça 5: 7. Eksenimiz + Pozisyoner Entegrasyon Yetenekleri
İle 1,500+ küresel projeler, 7. eksen robot ve konumlayıcının her kombinasyonunu pazara entegre ettik.
Standart entegrasyon tekliflerimiz:
| Bileşen | Yeteneğimiz |
| 7eksen robotları | D001, D002, D003 (500-3,000kg yük) |
| Robotik konumlayıcılar | Mesnetli/punta, L tipi, H tipi, döner tabla |
| Denetleyici entegrasyonu | Fanuc, ABB, AĞLAMAK, Yaskava, Siemens |
| İletişim protokolleri | EtherCAT, Profinet, DeviceNet, Ethernet/IP |
| Pozisyoner kapasitesi | 500kg'dan 30.000 kg'a kadar |
| 7. eksen başına pozisyoner sayısı | 2 ile 8 istasyonlar |
| Hücre başına 7. eksen robot sayısı | 1 ile 4 |
Esnek kaynak hücresi entegrasyonumuzu farklı kılan şey nedir?:
1. Tek nokta sorumluluğu
tedarik ediyor ve entegre ediyoruz.7eksen robotu,pozisyonerler, denetleyici, güvenlik sistemi, ve takımlama. Bir sözleşme. Bir proje yöneticisi. Tek garanti.
2. Önceden tasarlanmış çözümler
Ortak kullanım için standart tasarımlarımız varesnek kaynak hücresi konfigürasyonlar:
- Çift konumlayıcı hücresi(en popüler)
- Dörtlü konumlayıcı hücresi(yüksek hacim)
- Çok robotlu hücre(büyük parçalar)
- Tandem hücresi(uzun parçalar)
3. Çevrimdışı programlama ve simülasyon
Herhangi bir çelik kesilmeden önce, tümünüzü simüle ediyoruzesnek kaynak hücresi:
- Döngü süresi doğrulaması
- Çarpışma tespiti
- Erişim çalışmaları
- Operatör ergonomisi
4. Yerinde devreye alma ve eğitim
Sertifikalı teknisyenlerimiz:
- Tüm ekipmanı kurun ve hizalayın
- Yapılandır7konumlayıcılı eksen senkronizasyon
- Operatörlerinizi ve bakım ekibinizi eğitin
- Eksiksiz dokümantasyon sağlayın
5. Küresel destek ağı
Projeler ile 30+ ülkeler, biz sağlıyoruz:
- Uzaktan teşhis
- Yedek parça deposu
- Yerel hizmet ortakları
- 24/7 teknik destek
Parça 6: 7. Eksen için ROI Analizi + Pozisyoner Esnek Kaynak Hücresi
Esnek bir kaynak hücresi için tipik yatırım aralığı:
| Bileşen | Maliyet Aralığı |
| 7eksen robotu(D002 veya D003) | $35,000 – $70,000 |
| İki robotik konumlayıcı(1-3 ton) | $40,000 – $80,000 |
| Denetleyici ve entegrasyon | $15,000 – $30,000 |
| Güvenlik sistemi | $8,000 – $15,000 |
| Kurulum ve eğitim | $10,000 – $20,000 |
| Toplam yatırım | $108,000 – $215,000 |
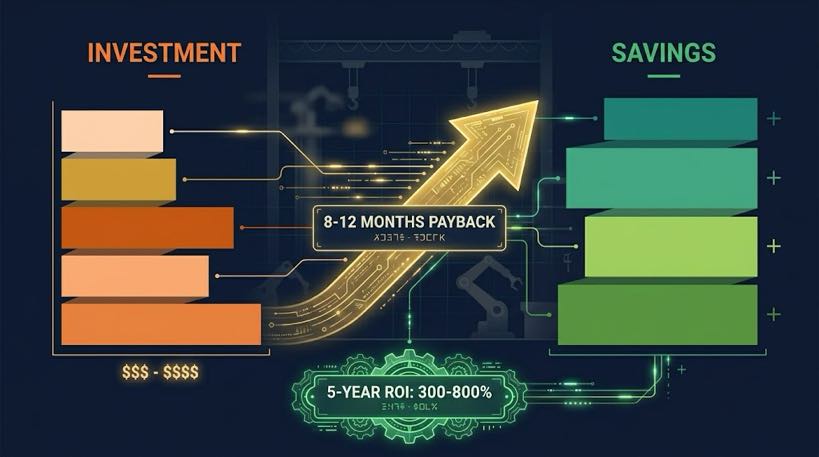
Esnek bir kaynak hücresinden yıllık tasarruf:
| Tasarruf Kaynağı | Yıllık Tasarruf |
| İşgücünün azaltılması (1-2 operatörler) | $40,000 – $100,000 |
| Verimlilik artışı (50-100%) | $50,000 – $150,000 |
| Azaltılmış yeniden çalışma (50-90% kusur azaltma) | $10,000 – $50,000 |
| Geçiş süresinden tasarruf | $5,000 – $20,000 |
| Toplam yıllık tasarruf | $105,000 – $320,000 |
Hızlı yatırım getirisi hesaplaması:
Geri ödeme süresi = Toplam yatırım ÷ Yıllık tasarruf
- Düşük uç: $108,000 ÷ $105,000 =12 aylar
- Üst düzey: $215,000 ÷ $320,000 =8 aylar
- Tipik geri ödeme: 8-12 aylar
5-Yıl Yatırım Getirisi:
- Toplam tasarruf 5 yıllar: $525,000 – $1,600,000
- Yatırım sonrası net kar: $400,000 – $1,400,000
- 5-Yıl Yatırım Getirisi: 300-800%
Şimdi Harekete Geçin
Nasıl bir şey olduğunu gördünesnek kaynak hücresi ile7eksen robotu Verobotik konumlayıcılar kaynak üretiminizi dönüştürebilir — daha yüksek ark açılma süresi, daha düşük işçilik maliyetleri, daha hızlı geçişler, ve kanıtlanmış yatırım getirisi.
7. eksen için operasyonunuz hazır mı? + pozisyoner esnek kaynak hücresi?
biz sağlayacağız:
- Özel zemin alanınız için yerleşim çizimi
- Parçalarınız için çevrim süresi simülasyonu
- Ekipman önerisi (7eksen modeli + pozisyoner kapasitesi)
- Ayrıntılı yatırım getirisi analizi
- Anahtar teslimi entegrasyon teklifi
Sonraki Bölümde Gelecek 9
Başlık:Bakım & Robot 7. Eksen Ray Sistemleri İçin Sorun Giderme Kılavuzu
Kısmen 9, biz koruyacağız:
- Günlük, haftalık, aylık, ve yıllık bakım kontrol listeleri
- Yaygın 7. eksen robot sorunlarını giderme
- Yedek parça yönetimi
- Pist ömrünün ötesine uzanıyor 10 yıllar
Teknik Özet: 7. Eksenli Esnek Kaynak Hücresi + Pozisyoner
| Özellik | Fayda |
| 85-90% ark açılma süresi | Maksimum kaynak verimliliği |
| 100% operatör kullanımı | Bekleme süresi yok |
| 5-dakika değişimi | Esnek karma model üretimi |
| 8-12 aylık geri ödeme | Hızlı yatırım getirisi |
| Tek denetleyici | Basitleştirilmiş programlama ve çalıştırma |
| Çarpışma tespiti | Güvenli, güvenilir çalışma |
| Çevrimdışı simülasyon | Risksiz tasarım doğrulaması |
| Anahtar teslimi entegrasyon | Tek tedarikçi, tek sorumluluk |
Referanslar & Sistem Entegrasyon Standartları
- Çok Eksenli Kinematik & Koordineli Kontrol:
- FANUC B-83284TR-1 Kılavuzu:İkincil ve üçüncül hareket gruplarını yönetmek için temel referans, D-Serisi raylar ve yardımcı konumlayıcılar için senkronize enterpolasyon profillerinin tanımlanması.
- IEEE Otomasyon Bilimi (2025):doğrulayan ampirik araştırma 85%-90% Otomatik çift istasyonlu doğrusal raylı çapraz konuşma yoluyla elde edilen ark açma süresi verimlilik eşiği.
- Fonksiyonel Güvenlik & Operatör Ayırma:
- ISO'DA 10218-2:2011:Endüstriyel robot sistemi entegrasyonu için güvenlik gereksinimleri. Bu protokol çok istasyonlu güvenli bölgelendirmemizi yönetir, ışık perdesi körleme, ve çift kanallı güvenlik PLC anlaşmaları.
- ANSI/RIA R15.06-2014:Güvenli Tork Kapatmayı tanımlayan Amerikan Ulusal Standardı (STO) ve Güvenlik Dereceli Azaltılmış Hız (SLS) esnek kaynak hücreleri içindeki parametrelendirmeler.
- Dijital İkiz & Simülasyon Metrolojisi:
- ABB 3HAC0509-02 Belgeleri:Çarpışma matrisi hesaplamasında kullanılan mühendislik standardı, erişim analizi, ve RobotStudio/WorkVisual ortamlarında çevrimdışı kinematik tarif programlama.
- ISO 17572-3:2020:Döndürülebilir masalarla birlikte çalışan doğrusal izleme slaytları için dinamik uzamsal konumlandırma ve temel test protokolleri.
- Elektrik Güvenliği & Elektromanyetik Uyumluluk:
- İÇİNDE 60204-1:2018:Birbirine bağlı otomatik sistemler için elektriksel güvenlik kuralları, yüksek akımlı robotik ark kaynağı koşullarında toprak-toprak döngüsü önlemenin sağlanması
- VE IEC 61000-6-4:2019:Aktif yüksek frekanslı TIG/MIG arkları sırasında EtherCAT/Profinet omurgaları boyunca sinyal bütünlüğünü koruyan endüstriyel EMC uyumluluk matrisi.
- Avrupa Birliği CE Uyumluluk Veritabanı: Resmi anahtar teslimi Sertifika No kapsamında doğrulanmış ve tescil edilmiştir. M.2026.206.C134866.
- İstatistiksel Saha Kanıtları:Türetilen küresel doğrulama veri kümeleri 26 yıllarca endüstriyel uygulama, 40+ bağımsız patentler, ve başarılı bir şekilde konuşlandırılması 1,500+ Mayıs ayı itibarıyla operasyonel anahtar teslimi otomasyon çalışma hücreleri 2026.
Yazar Kimliği
Robotik kaynak sistemi entegrasyon uzmanıyım12+ yıllar konusunda uzmanlaşmış endüstri deneyimine sahip7eksen robotu Verobotik konumlayıcı entegrasyon. Şirketim var26+ yıllar mesleki uzmanlığa sahip, tutar40+ patentler, ve başarıyla tamamladı1,500+ küresel projeler(yaklaşık olarak70% entegre etmek7eksen robotları ilepozisyonerler kaynak hücrelerine). tutuyoruzAB CE sertifikası(Sertifika No.: M.2026.206.C134866) bizim için7eksen robotu Vekonumlayıcı sistemler.
Güncellendi: Mayıs 2026
İLGİLİ YAZILAR

Trafo Tankı Kaynak Otomasyonu:Büyük Sorunu Çözmek, Tekrarlanmayan Parçalar

Mağazanız için Doğru Robotik Kaynak Hücresini Nasıl Seçersiniz?? Tek İstasyon vs. İki İstasyonlu (2026 Tam Kılavuz)

Yer Pisti ve Tepegöz 7. Eksen Robotu: Kurulum, Emniyet & Seçim Kılavuzu

5 Yapısal Çelik İçin Robotik Kaynak Hücresi Satın Almadan Önce Sorulması Gereken Sorular

Robot Konumları Yatırım Getirisi: Manuel Kaynak Gerçekte Size Ne Kadar Maliyetlidir??
