


Fabricante de estações de trabalho robóticas personalizadas e sistemas a laser



Célula de Soldagem Robótica vs Linha de Soldagem Tradicional: O que realmente muda no seu chão de fábrica
Entre em duas oficinas de fabricação de aço estrutural na mesma tarde. Ambos estão produzindo o mesmo tipo de trabalho – vigas H, colunas, placas de conexão, placas de base. No papel, a saída parece idêntica. Mas dentro do prédio, quase nada sobre como o trabalho acontece é igual.
Uma loja opera uma linha de soldagem tradicional: peças se movem entre estações, soldadores trabalham de forma independente, e o gerente de chão agenda a estação que for mais lenta naquele dia. O outro integrou uma célula de soldagem robótica. As peças mal se movem. As pessoas no prédio estão fazendo trabalhos diferentes do que faziam há seis meses. Os relatórios de qualidade parecem diferentes. Até a maneira como a loja responde a um pedido urgente parece diferente.
Se você leu nosso guia para iniciantes sobre o que realmente é uma célula de soldagem robótica, você já entender os componentes básicos - o robô, o posicionador, o compartimento de segurança, a fonte de energia de soldagem.
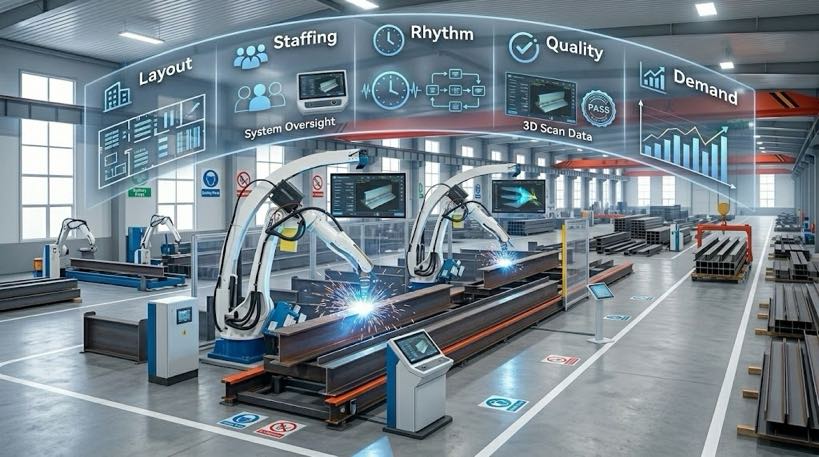
O que este artigo responde é a pergunta que vem a seguir: como é realmente administrar uma loja após essa mudança? Este artigo percorre cinco áreas onde a diferença é concreta e imediata – layout do piso, pessoal, ritmo diário de produção, controle de qualidade, e como a loja absorve as oscilações de demanda – para que você possa construir uma imagem precisa antes de comprometer capital.
| Novidade em células de soldagem robótica? Se você ainda não, comece com nosso guia complementar: “O que é uma célula de soldagem robótica? 2026 Guia para iniciantes | 37 Dados da loja.”Este artigo pressupõe que você entenda a configuração básica e se concentra no que muda operacionalmente quando a configuração está em execução em seu andar. |
1. Layout do chão de fábrica: De uma linha de produção a uma ilha de soldagem
Como uma linha tradicional é definida
Uma linha de soldagem tradicional segue a sequência de operações: corte, ajuste, soldagem por pontos, soldagem, inspeção – cada um em sua própria estação. As peças viajam entre estações em um guindaste ou empilhadeira, e cada estação opera de forma um tanto independente das outras.
Otimizar esse tipo de layout é um ato de equilíbrio. A utilização de materiais não pode ser tratada isoladamente da utilização de máquinas, utilização de mão de obra, controle de trabalho em andamento, e entrega no prazo – razão pela qual as lojas com linhas tradicionais maduras normalmente funcionam com uma programação de capacidade finita produzida por software de agendamento dedicado, monitorado e ajustado ao longo do dia.
Como um célula robótica muda o layout
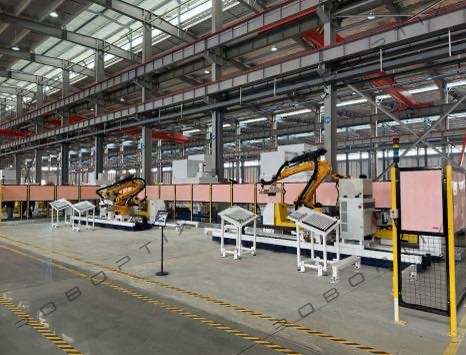
Uma célula de soldagem robótica consolida a soldagem, posicionamento, e muitas vezes inspeção em uma única ilha integrada. O efeito prático é menos viagens pelo chão para cada peça.
Operações que costumavam exigir a inversão de uma peça para acesso, reposicionando-o para um rosto diferente, e fixá-lo novamente para cada etapa agora pode acontecer dentro de uma única sequência de fixação. Essa consolidação reduz a dependência do guindaste e da coordenação do operador entre as estações – e simplifica o layout geral do piso, porque são necessárias menos estações independentes para produzir a mesma peça.
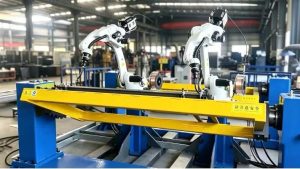
Para lojas que executam fabricação por contrato com trocas frequentes, o layout físico mais comum é um ônibus de estação dupla, às vezes chamada de configuração de quadro H: enquanto o robô solda de um lado, um operador carrega ou descarrega o outro lado. Este é o layout que aparece com mais frequência em instalações reais porque mantém o robô trabalhando continuamente em vez de esperar pelo operador.
O que isso significa para sua loja
A mudança não é “adicionar um robô à linha existente”. É repensar todo o caminho físico que uma peça percorre desde a chegada até o envio. Antes de se comprometer com uma célula, mapear a sequência completa: chegada de matéria-prima, corte e perfuração, ajuste, virando, soldagem robótica, inspeção, correção se necessário, e preparação de saída. Cada transferência nessa sequência afeta o quanto da capacidade teórica do robô você realmente captura.
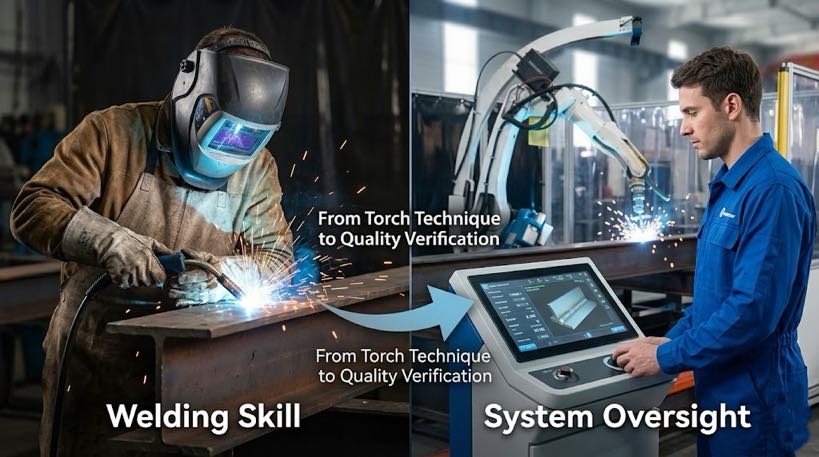
2. Pessoal: Da habilidade de soldagem à supervisão do sistema
Pessoal em linha tradicional
Em uma linha tradicional, soldadores são distribuídos pelas estações, cada um responsável por uma etapa do processo. A habilidade principal é prática: técnica de tocha, ajuste de corrente e tensão por sensação, e decisões baseadas na espessura e condição do material resultantes de anos de prática.
Equipe em torno de um célula robótica
A automação não simplesmente remove a mão de obra – ela muda onde essa mão de obra é aplicada. Onde vários operadores anteriormente se concentravam no corte manual, moagem, e soldagem, a ênfase nas habilidades muda para a supervisão da programação, verificação de qualidade, e coordenar a etapa de soldagem com a montagem a jusante.
Esta transição não é automática. O conjunto de habilidades que a automação exige é genuinamente diferente da soldagem tradicional, e os programas de formação em muitas regiões ainda não acompanharam totalmente a procura. As oficinas que investem em treinamento estruturado de operadores tendem a ver um aumento mais rápido e resultados mais consistentes dos novos equipamentos – a lacuna entre “instalado” e “produtivo” é em grande parte uma lacuna de treinamento, não é uma lacuna de equipamento.
Onde a maior mudança está acontecendo
É aqui que vale a pena ser preciso sobre de que tipo de célula robótica estamos falando, porque é aqui que a história da equipe diverge drasticamente dependendo da tecnologia.
A suposição convencional é que operar uma célula de soldagem robótica significa que alguém da equipe precisa programar o robô – conduzindo-o por cada junta com um pingente de aprendizagem, ou construir e validar programas off-line antes que a peça chegue ao chão. Essa suposição é exatamente a razão pela qual muitas oficinas de aço estrutural hesitaram na automação: o trabalho deles é muito variado, e dedicar alguém para programar cada nova configuração de peça não significa.
| A mudança em direção a células de soldagem robótica sem programação muda esta equação. Em um sistema guiado por visão, a função do operador passa de “ensinar o robô como soldar esta peça” para “confirmar se o plano de soldagem que o robô gerou a partir de sua digitalização está correto”. Esse é um limite de habilidade fundamentalmente diferente – mais próximo da verificação de qualidade do que da programação de robôs. Abordamos exatamente como isso funciona em nosso artigo complementar, Célula de soldagem robótica sem programação: Como os sistemas guiados por visão eliminam os pingentes de ensino. |
3. Ritmo Diário de Produção: Das Estações Sequenciais ao Takt Time da Célula
O ritmo de uma linha tradicional
Em uma linha tradicional, a produção do dia é definida pela estação que for mais lenta — a estação gargalo determina o ritmo geral. A capacidade de soldagem manual é frequentemente limitada menos pela soldagem em si e mais pelo tempo de ajuste, tempo de aderência, disponibilidade de guindaste, atrasos na inspeção, e a disponibilidade de soldadores experientes, tudo isso varia dia a dia.
O ritmo de uma célula robótica
Em uma célula robótica, o ritmo é definido pela coordenação entre o tempo de soldagem do robô e o tempo de carga/descarga do operador. Em um layout de estação dupla, o que determina a produção total é quão bem a velocidade de carregamento e o takt time de soldagem estão sincronizados - e não a velocidade das mãos de um único soldador.
Este requisito de coordenação tem dois sentidos. Se o robô estiver pronto, mas a peça não estiver, capacidade fica ociosa. Se o guindaste estiver ocupado em outro lugar, a célula espera. Se os operadores gastarem muito tempo procurando peças, encenação, lançando peças, ou corrigindo problemas de ajuste, a célula não consegue entregar o rendimento que suas especificações prometem. Uma célula robótica, na prática, eleva o nível de quão rigorosamente as etapas upstream e downstream precisam ser coreografadas - mais do que uma linha tradicional faz, onde a folga entre as estações é mais indulgente.
A complicação do aço estrutural
A fabricação de aço estrutural é inerentemente de alta mistura. Uma oficina que produz estruturas de construção personalizadas ou treliças sob medida pode encontrar dezenas de configurações distintas de juntas soldadas em uma única semana – o que vai diretamente contra a repetibilidade que torna os robôs mais eficientes em primeiro lugar.
Esta é precisamente a lacuna que os primeiros sistemas livres de ensino, que usam digitalização 3D para gerar automaticamente caminhos de solda para cada nova peça, foram construídos para fechar. Continua a ser uma área onde a seleção cuidadosa do sistema é importante – nem todo sistema “guiado pela visão” lida igualmente bem com trabalhos estruturais de alto mix, é por isso que nos aprofundamos na tecnologia subjacente em nossos artigos complementares sobre rastreamento de costura de visão 3D e sistemas de digitalização para soldagem, e sobre o desafio específico das grandes, peças não repetitivas, como tanques de transformadores.

4. Controle de qualidade: Da inspeção pós-fato aos dados em processo
Controle de qualidade em uma linha tradicional
Em uma linha tradicional, o controle de qualidade normalmente acontece após a conclusão da soldagem – inspeção visual mais verificações pontuais. O problema com esse sequenciamento é o tempo: defeitos são detectados tarde, e o retrabalho em componentes estruturais é caro, muitas vezes exigindo novo guindaste e novo aperto para acessar a junta novamente.
Controle de qualidade em uma célula robótica
As células de soldagem robótica vêm cada vez mais com sistemas integrados de medição 3D e controle de qualidade que fornecem análise em tempo real e inspeção automatizada durante todo o processo - não apenas no final. Um sistema integrado de medição a laser pode verificar dimensões e tolerâncias posicionais à medida que o material é carregado, com a digitalização acontecendo como um ciclo contínuo que suporta fluxos de trabalho automatizados e manuais.
Os números por trás desta mudança são significativos para o trabalho estrutural: células de soldagem robótica de seis eixos adequadamente especificadas podem atingir taxas de defeito abaixo 1% em procedimentos qualificados, enquanto deposita metal de solda de três a cinco vezes a taxa de um soldador manual qualificado.
O que isso significa para sua loja
Os dados de qualidade deixam de ser um relatório gerado posteriormente e passam a ser um registro contínuo produzido durante a produção. Para oficinas que trabalham com códigos de soldagem estrutural, como AWS D1.1 ou EN 1090, esses dados em processo não são apenas uma melhoria de qualidade — eles se tornam parte da documentação que dá suporte aos requisitos de certificação e inspeção.
5. Respondendo às oscilações de demanda: Das Horas Extras à Velocidade de Reprogramação
Como uma linha tradicional absorve um aumento nos pedidos
Quando o volume de pedidos aumenta em uma linha tradicional, a resposta típica são horas extras ou contratação de soldadores adicionais. Mas soldadores experientes são um recurso genuinamente escasso na maioria das regiões – o que significa que esta alavanca tem um limite máximo, e é um teto que está diminuindo à medida que a força de trabalho envelhece mais rápido do que é substituída.
Como uma célula robótica absorve um aumento nos pedidos
Um único robô pode alternar entre diferentes tipos de peças – mas a rapidez com que ele pode alternar depende inteiramente da abordagem de programação subjacente, e é aqui que a escolha da tecnologia tem a maior consequência operacional.
Abordagem de programação offline
Com programação off-line, mesmo a melhor simulação difere ligeiramente da realidade física. Quem carrega um novo trabalho normalmente ainda precisa retocar o programa para levar em conta essas variações – o que significa que uma mudança ainda consome tempo especializado, pouco menos do que o ensino totalmente manual faria.
Guiado pela visão / abordagem de digitalização para soldagem
Em um sistema de digitalização para soldagem, uma câmera montada no robô verifica pontos de referência na peça, o sistema reconcilia o modelo digital com a peça real, e a soldagem começa — sem necessidade de programação manual, no chão ou offline.
Onde isso é mais importante: grande, partes não repetitivas
Os tanques de transformadores são um dos exemplos mais claros de onde a abordagem de programação offline falha. Cada tanque pode diferir ligeiramente em dimensões e locais de montagem, o que significa que a programação offline para cada novo tanque pode equivaler a quase uma reprogramação do zero. Este é exatamente o problema que os sistemas robóticos de digitalização para soldagem foram projetados para resolver – um tópico que abordamos detalhadamente em nosso artigo sobre automação de soldagem de tanques de transformadores..
O panorama geral
Uma célula de soldagem robótica não é “uma linha tradicional mais uma máquina”. É uma mudança na forma como toda a operação funciona: o layout físico muda, as habilidades que sua equipe precisa mudar, o que determina as mudanças na sua produção diária, como os dados de qualidade são gerados muda, e a alavanca que você puxa quando a demanda aumenta também muda.
Para fabricantes de aço estrutural especificamente, a tensão histórica tem sido entre a produção de alta mistura e a repetibilidade dos robôs. Essa tensão é exatamente o que a atual geração de estações de trabalho de soldagem robótica guiadas por visão foi construída para resolver – e é por isso que a escolha da tecnologia dentro da “célula de soldagem robótica” é tão importante quanto a decisão de automatizar..
| Curioso para saber se uma célula de soldagem robótica sem programação se adapta ao mix de peças da sua oficina? Compartilhe sua faixa típica de peças e volume de produção; nossa equipe de engenharia mapeará o que mudaria em seu piso, e o que não seria, dentro de 24 horário comercial. |
Perguntas frequentes
Qual é a principal diferença entre uma célula de soldagem robótica e uma linha de soldagem tradicional?
Uma linha tradicional move peças sequencialmente entre estações independentes, com saída limitada pela estação mais lenta. Uma célula de soldagem robótica consolida a soldagem, posicionamento, e muitas vezes inspeção em uma única unidade integrada, com saída determinada pela forma como o tempo de carga/descarga e o tempo de soldagem do robô são coordenados.
Preciso contratar programadores de robôs para operar uma célula de soldagem robótica?
Depende da tecnologia. As células tradicionais programadas off-line precisam de alguém com experiência em programação de robôs para construir, simular, e ajustar programas de soldagem para cada nova peça. Sem programação, células guiadas por visão mudam o papel do operador para confirmar um plano de solda que o sistema gera automaticamente a partir de uma digitalização 3D – um conjunto de habilidades de verificação de qualidade em vez de programação.
Quanto espaço uma célula de soldagem robótica precisa em comparação com uma linha tradicional?
Varia de acordo com o layout, mas uma célula robótica geralmente requer menos espaço total do que a linha tradicional equivalente, porque a consolidação de múltiplas operações em uma sequência de fixação reduz o número de estações independentes necessárias. O layout mais comum para fabricação por contrato é um ônibus de estação dupla (Quadro H) configuração.
Uma célula de soldagem robótica pode lidar com a produção de aço estrutural de alta mistura?
Depende muito da abordagem de programação. Robôs convencionais programados off-line enfrentam dificuldades com trabalhos de alta mixagem porque cada nova configuração de peça requer nova programação. Guiado pela visão, os sistemas de digitalização para soldagem são projetados especificamente para resolver isso, gerando caminhos de soldagem automaticamente a partir de uma digitalização 3D de cada peça.
O que muda na inspeção de qualidade ao mudar para soldagem robótica?
A inspeção muda de um pós-fato, verificação de fim de linha para contínua, medição em processo. Muitas células robóticas incluem sistemas integrados de medição 3D que verificam dimensões e tolerâncias à medida que as peças são carregadas e durante a soldagem, produzindo dados que podem apoiar a documentação de conformidade de código, bem como controle de qualidade.
Sobre o autor
Experiência & Credenciais
Especialista em integração de sistemas de soldagem robótica com 12+ anos de experiência direta em projetos focados na seleção e integração de posicionadores de robôs. Prestou consultoria para 300+ fábricas em toda a América do Norte, Europa, e Ásia. Todos os dados de especificação neste artigo são extraídos de H reais / B / eu / Fichas técnicas dos produtos da série U.
Histórico da empresa: 26+ anos de engenharia de automação de soldagem, 40+ patentes ativas, 1,500+ projetos concluídos globalmente, aproximadamente 70% envolvendo integração do Robot Positioner.
Certificações
- ISO 9001: 2015 (GB/T 19001-2016) — Sistema de Gestão da Qualidade
- GJB 9001C-2017 - Sistema de gerenciamento de qualidade de equipamentos militares/armas
- UE CE — Diretiva de Máquinas 2006/42/CE (Certificado. Não. M.2026.206.C134866)
- Empresa de alta tecnologia - Certificado. Não. GR202341000595 (Emitido em novembro. 2023)
Última atualização: junho 2026
POSTS RELACIONADOS
Guia de compra do posicionador de robô 2026:Combine seu orçamento com o sistema certo

Domínio da soldagem robótica a laser: 10 Dicas práticas para máximo desempenho e ROI

7Robô do Eixo + Posicionadores robóticos: Construindo Células Completas de Soldagem Flexíveis
10 Principais benefícios da implementação de uma célula de soldagem robótica em sua oficina
Por que um posicionador de 2 toneladas nem sempre consegue segurar uma peça de 2 toneladas: Carregamento Excêntrico, Momento de reviravolta, e Inércia
