الشركة المصنعة لمحطات عمل الروبوت المخصصة وأنظمة الليزر



خلية لحام روبوتية بدون برمجة:كيف تقضي الأنظمة الموجهة بالرؤية على المعلقات التعليمية
كانت قلادة التدريس أداة لمبرمجي الروبوتات لمدة أربعين عامًا - وهي السبب وراء تخلي معظم محلات الصلب الهيكلي عن اللحام الآلي. عند برمجة جزء جديد يستغرق من أربع إلى ثماني ساعات, تكون الأتمتة منطقية فقط إذا كنت تقوم بتشغيل خمسين أو أكثر من هذا الجزء. معظم مصنعي الفولاذ الهيكلي ليسوا كذلك.
موجهة بالرؤية, تقوم خلايا اللحام الآلية غير المبرمجة بإزالة خطوة التدريس بالكامل. يقرأ الماسح الضوئي ثلاثي الأبعاد الهندسة المشتركة, يقوم البرنامج باستخراج التماس وإنشاء المسار, ويؤكد المشغل ذلك على شاشة اللمس. لا مبرمج. لا قلادة تعليم. لا توجد مكتبة جزء.
تشرح هذه المقالة كيفية عمل هذه التقنية, لماذا يهم للصلب الهيكلي, وما الذي يتغير على أرضية متجرك عند اعتماده.
الجديد في خلايا اللحام الروبوتية? ابدأ بـ اللحام اليدوي مقابل اللحام الآلي للصلب الإنشائي: متى تؤتي الأتمتة ثمارها؟? قبل قراءة هذا المقال.
مشكلة قلادة التدريس
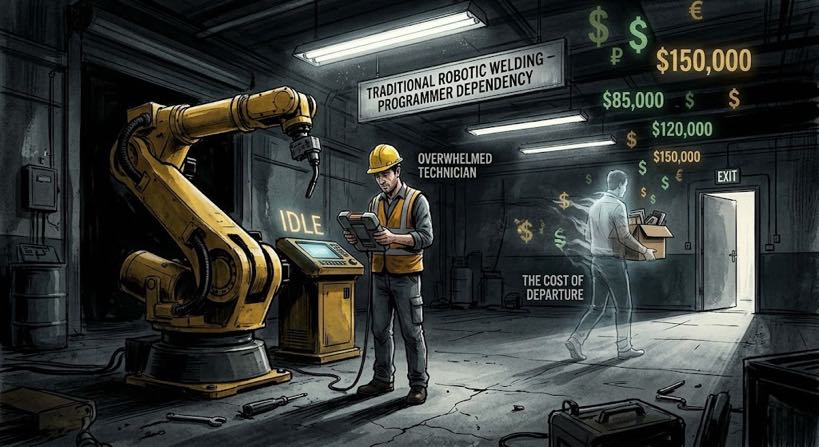
قلادة التدريس عبارة عن وحدة تحكم محمولة تستخدم لتوجيه ذراع الروبوت فعليًا عبر كل نقطة مسار لحام. لحام فيليه بسيط على قوس, يستغرق ذلك من ساعتين إلى ثلاث ساعات. للإطار الهيكلي, يوم كامل.
إن العواقب المترتبة على ورشة عمل الفولاذ الإنشائي كبيرة.
أولاً, متطلبات حجم الدفعة. الخلايا الروبوتية التقليدية تكون منطقية من الناحية الاقتصادية فقط عندما تقوم بإطفاء وقت البرمجة على دفعة كبيرة. بمعدل أربع ساعات لكل قوس, تحتاج إلى ما لا يقل عن ثلاثين إلى خمسين من تلك الشريحة لتبرير التكلفة. لا يمكن لمتجر يقوم بتشغيل عشرين رقمًا مختلفًا للأجزاء أسبوعيًا أن يصل إلى هذا الحد في معظم أعماله.
ثانية, تبعية المبرمج. يتقاضى مبرمج الروبوت المعتمد مبلغًا يتراوح بين 60,000 إلى 120,000 دولار سنويًا - ويحمل المعرفة المؤسسية التي تغادر معه.
ثالث, عبء الصيانة المستمر. كل تغيير في التصميم يعني العودة إلى قلادة التدريس. يواجه المتجر الذي يدير أربعين رقمًا من الأجزاء من خلال مراجعتين كل عام تقريبًا 320 ساعات و $28,800 سنويًا في وقت إعادة البرمجة.
| الاقتصاد: ورشة عمل الصلب الهيكلي مع 20 تقضي أرقام الأجزاء الجديدة أسبوعيًا ما بين 12 إلى 24 ساعة في وقت البرمجة باستخدام خلية تقليدية. بتكلفة 90 دولارًا للساعة للمبرمج,أي ما يعادل 56,160 دولارًا أمريكيًا - 112,320 دولارًا أمريكيًا سنويًا في الوقت غير الإنتاجي - قبل فتح قوس واحد. |
ما هي خلية اللحام الروبوتية غير المبرمجة؟?
| خلية اللحام الآلية غير المبرمجة هي نظام لحام آلي يستخدم المسح بالليزر ثلاثي الأبعاد ورؤية الكمبيوتر للكشف عن هندسة وصلات اللحام, استخراج مسار التماس, وإنشاء مسارات الروبوت تلقائيًا - دون أن يستخدم المبرمج قلادة التدريس. يقوم المشغل بتحميل الجزء; يخطط النظام وينفذ اللحام. |
وهذا التعريف دقيق: "بدون برمجة."’ يعني عدم وجود تدريس يدوي للمسار ولا ترميز للمسار. تولد الخلية مسار اللحام الخاص بها من خلال مسح ثلاثي الأبعاد للجزء الفعلي, كل دورة.
وهذا لا يعني صفر المدخلات الهندسية. لا تزال معلمات اللحام بحاجة إلى تحديدها بواسطة مهندس لحام لكل فئة مشتركة وتخزينها في مكتبة الجدول الزمني. يستغرق إنشاء هذه المكتبة من أسبوعين إلى أربعة أسابيع عند الإعداد; بعد ذلك, فهو يحتاج فقط إلى تحديثات تدريجية.
ما الذي يجعلها مختلفة عن البرمجة دون اتصال بالإنترنت
البرمجة دون اتصال (منظمة التحرير الفلسطينية) قام مبرمج بإنشاء مسار الروبوت في برنامج المحاكاة, ثم قم بتحميله إلى وحدة التحكم. أسرع من تعليم العمل المعلق — 45 من دقيقة إلى ثلاث ساعات لكل جزء - ولكنها لا تزال تتطلب مبرمجًا يتمتع بمهارات برمجية متخصصة.
قيود OLP الأكثر أهمية بالنسبة للصلب الهيكلي: إنه يعمل من نموذج CAD للجزء المثالي. عندما يكون الجزء الفعلي بعيدًا عن موضعه بمقدار 2 مم - روتين مع تفاوتات قطع تبلغ ±1–3 مم - يكون المسار الذي تم تحميله خاطئًا. تقوم الخلية الموجهة بالرؤية بمسح الهندسة الفعلية في كل دورة وتولد المسار من الواقع, وليس من النموذج.
كيف يعمل إنشاء المسار الموجه بالرؤية - خطوة بخطوة
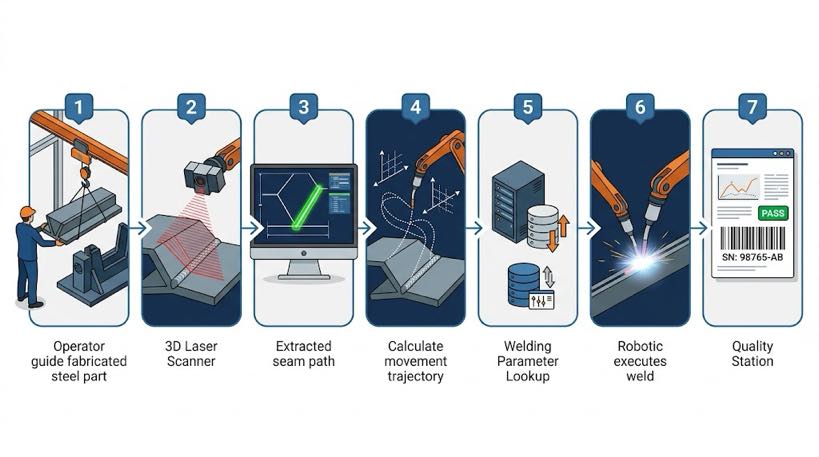
تتبع العملية سبع خطوات. تعتمد الأوقات على اللحامات الفولاذية الهيكلية مع لحام MIG.
- تحميل جزء — يقوم المشغل بوضع قطعة العمل على جهاز تحديد الموضع أو التثبيت باستخدام رافعة علوية أو رافعة شوكية. لا يلزم اتخاذ أي إجراء برمجي في هذه الخطوة. وقت: 5– 15 دقيقة حسب وزن الجزء وتعقيد التثبيت.
- 3مسح د - يقوم الماسح الضوئي بالليزر بمسح منطقة وصلة اللحام. استخدام الضوء المنظم أو التثليث بالليزر, فهو يلتقط سحابة نقطية للهندسة المشتركة بدقة 0.2-0.5 مم. وقت: 45– 90 ثانية لكل متر من وصلة اللحام.
- استخراج التماس - يقوم البرنامج بمعالجة سحابة النقطة ويحدد الخط المركزي المشترك, عرض الفجوة, زاوية مشتركة, وهندسة الحلق. هذه الخطوة مؤتمتة بالكامل. وقت: 10– 30 ثانية لكل مفصل.
- إنشاء المسار — يقوم النظام بتحويل بيانات التماس المستخرجة إلى مسار روبوت كامل, بما في ذلك مسار النهج, تمرير اللحام, وسحب الحركة. يمثل المسار الذي تم إنشاؤه موضع المفصل الفعلي - وليس موضع التثبيت الاسمي. وقت: 15– إجمالي 45 ثانية.
- بحث المعلمة - تتطابق الخلية مع هندسة المفصل المحددة (يكتب, حُلقُوم, سمك المادة) إلى مكتبة جدول اللحام ويختار الجهد المناسب, سرعة تغذية الأسلاك, سرعة السفر, وتدريع معلمات الغاز. وقت: تحت 5 ثواني, تلقائي.
- تنفيذ اللحام - يتبع الروبوت المسار الذي تم إنشاؤه. يقوم مصدر الطاقة ذو الحلقة المغلقة بمراقبة خصائص القوس وإجراء تعديلات دقيقة في الوقت الفعلي. يقوم جهاز تحديد الموضع بتدوير الجزء للحفاظ على وضع اللحام الأمثل طوال الوقت. وقت: تعتمد على جزء.
- تسجيل الجودة — تقوم وحدة التحكم بتسجيل الجهد القوسي, حاضِر, سرعة السفر, وأي تنبيهات انحراف لكل مفصل, مخزنة مقابل الرقم التسلسلي للجزء. وقت: تلقائي, لا يوجد مدخلات المشغل.
| مقارنة الوقت الصافي - رقم الجزء الجديد: الخلية الروبوتية التقليدية:2–8 hours teach pendant programming + weld cycle خلية لا برمجة موجهة بالرؤية:< 5 دقائق المسح + path generation + weld cycleFor a job shop introducing 3 أرقام الأجزاء الجديدة في الأسبوع, هذا هو الفرق بين 6-24 ساعة من وقت البرمجة غير المنتجة و 15 دقائق من وقت المسح. |
نظام اللحام الذكي: هذه التكنولوجيا في الممارسة العملية
يصف سير العمل المكون من سبع خطوات أعلاه البنية العامة. ينفذه نظام اللحام الذكي بقدرات محددة لتحديات الفولاذ الهيكلي في هذه المقالة.
- إعادة بناء سحابة النقاط — اللحام بدون نموذج CAD. جهاز تعريف الليزر BCW181P ثلاثي الأبعاد (1140 إطارا في الثانية, 2600 مجال الرؤية مم) يحول الجزء المادي إلى نموذج ثلاثي الأبعاد في غضون ثوان, معالجة مباشرة لسيناريو عدم وجود CAD الذي لا تستطيع البرمجة دون اتصال بالإنترنت التعامل معه.
- كاميرا مسح الخطوط كبيرة الحجم لتحديد المواقع الأولية. يقوم النظام بمسح خلية العمل عالميًا لتحديد موقع الجزء أولاً, ثم يتم تحسينها من خلال المسح التفصيلي - وهي استراتيجية من الخشن إلى الناعم توفر تحديدًا ثابتًا للموضع في كل دورة.
- نطاق عمل ممتد. يدعم تكوينات القنطرية أو الكابولية ذات 7/8/9 محاور بمسافات عمل تتراوح بين 700 و1700 مم - تغطي كل شيء بدءًا من الأقواس الصغيرة وحتى العوارض والعوارض الكبيرة على منصة واحدة.
- ترقية قوة المعالجة. معالج Intel Core i7 من الجيل الثاني عشر, 16 غيغابايت من ذاكرة الوصول العشوائي, ويتعامل SSD بسعة 512 جيجابايت مع البيانات السحابية الكثيفة في الوقت الفعلي, بدون أي تأخير أو انتظار بين المسح واللحام.
- متوافق مع الإصدارات السابقة. يعمل النظام على منصة برمجية موحدة, حماية الاستثمار في تدريب المشغلين بينما تعمل الأجهزة على توسيع نطاق العمل الأكبر والأكثر تعقيدًا.
| ملاحظة فنية: أرقام دقة الماسح الضوئي المذكورة في الأسئلة الشائعة أعلاه (0.2– دقة نقطة السحابة 0.5 مم) تعكس مواصفات جهاز تعريف الليزر ثلاثي الأبعاد المستخدم في نظام اللحام الذكي. يتوافق هذا مع متطلبات الدقة الخاصة بلحام شرائح MIG على الوصلات الفولاذية الهيكلية التي تلبي الحد الأدنى لحجم الحلق AWS D1.1. |
ما سبب أهمية هذا الأمر على وجه التحديد بالنسبة للفولاذ الإنشائي
الفولاذ الإنشائي هو المكان الذي يكون فيه إنشاء المسار الموجه بالرؤية أكثر قيمة, بسبب مجموعة من الخصائص التي تجعل الأمر صعبًا بشكل فريد بالنسبة للخلايا المبرمجة التقليدية.
| خصائص الفولاذ الإنشائي | لماذا توجيه الرؤية هو الحل؟ |
| تباين فجوة الملاءمة: ±1-4 ملم | المسار الذي تم إنشاؤه من الهندسة المشتركة الفعلية لكل دورة - ليس نموذجًا مثاليًا |
| التسامح الأبعاد من جزء إلى جزء | يلتقط الماسح الضوئي موضع الجزء الحقيقي; متطلبات دقة التركيبات أقل |
| مزيج جزء مرتفع: 30-80 أرقام الأجزاء النشطة | لا توجد مكتبة برامج تعليمية للمحافظة عليها - يقوم النظام بإعادة فحص كل جزء جديدًا |
| أجزاء ثقيلة: 50-5000 كجم | عدم دقة أعلى في تحديد المواقع مع تحميل الرافعة - تعوض الرؤية دورة إلى دورة |
| مقياس المطحنة والانتهاء من السطح التمهيدي | الماسح الضوئي يقرأ الهندسة, ليس لون السطح - لا يتأثر بحالة السطح |
| أوس د1.1 / في 1090 إمكانية التتبع | يتم تسجيل معلمات الهندسة واللحام المشتركة تلقائيًا لكل مفصل لكل جزء |
قضية الفجوة الملائمة بلغة واضحة
يتم قطع الفولاذ الإنشائي بتفاوتات تتراوح بين ± 1-3 مم. عندما يتم تركيب قطعتين ومعالجتهما, يمكن أن تختلف الفجوة الفعلية من 1 مم من أحد الطرفين إلى 3 مم من الطرف الآخر. يفترض المسار المبرمج مسبقًا وجود ثابت, فجوة الرسم البعد. ليس كذلك.
تقوم الخلية الموجهة بالرؤية بمسح الفجوة الفعلية قبل كل عملية لحام. إذا كانت الفجوة أوسع في أحد الأطراف, يقوم المسار بضبط سرعة السفر وتغذية الأسلاك وفقًا لذلك. إذا تحرك المفصل بشكل جانبي, يتغير المسار معه - اللحام يتبع المفصل الحقيقي, كما هو مطلوب بموجب متطلبات حجم لحام شرائح AWS D1.1.
ما لا تحله التكنولوجيا — ذكره بصراحة
تتعامل الخلايا غير المبرمجة مع المفاصل الهيكلية القياسية: فيليه, بعقب, المفاصل T, مفاصل اللفة. قد تحتاج التقاطعات ثلاثية الأبعاد شديدة التعقيد — مثل الزاوية الحادة من الأنبوب إلى اللوحة التي تقل عن 30 درجة — إلى تعديل المسار يدويًا قبل أول لحام إنتاجي.
لا يزال تطوير جدول اللحام لدرجة المواد الجديدة يتطلب مهندس لحام. يقوم النظام بالاختيار من مكتبة تم التحقق من صحتها، ولا يقوم بإنشاء معلمات من المبادئ الأولى. ميزانية من أسبوعين إلى أربعة أسابيع لتطوير المكتبة عند بدء التشغيل.
عدم البرمجة مقابل البرمجة غير المتصلة بالإنترنت مقابل قلادة التدريس: مقارنة مباشرة
غالبًا ما يتم تقديم البرمجة دون اتصال بالإنترنت كبديل حديث لتدريس العمل المعلق. يجدر بنا أن نكون دقيقين بشأن مكان تواجد OLP بالنسبة للخلية الحقيقية غير المبرمجة.
| القدرة | تعليم قلادة | البرمجة دون اتصال (منظمة التحرير الفلسطينية) | عدم البرمجة الموجهة بالرؤية |
| جيل المسار | دليل — مبرمج في الروبوت | دليل - مبرمج في جهاز الكمبيوتر | تلقائي - من المسح ثلاثي الأبعاد |
| الوقت لكل جزء جديد | 2-8 ساعات | 45 دقيقة - 3 ساعة | < 5 دقيقة |
| مطلوب مبرمج? | نعم - معتمد من الروبوت | نعم - تم تدريب برنامج OLP | لا - يقوم المشغل بتشغيل الخلية |
| يتعامل مع اختلاف الجزء الحقيقي? | لا - مسار ثابت | لا - على أساس النموذج, ليس جزءا حقيقيا | نعم — يقوم بمسح الجزء الفعلي في كل دورة |
| مرونة مزيج الجزء | فقير | معتدل | عالي |
| أفضل ملاءمة | حجم كبير, مزيج منخفض | مزيج متوسط, هندسة مستقرة | مزيج عالي, هندسة متغيرة |
الفرق المعماري: البرمجة دون اتصال بالإنترنت تزيل المبرمج من أرضية الروبوت, ولكن مبرمج لا يزال يكتب المسارات. تقوم الخلية الموجهة بالرؤية بإزالة المبرمج من العملية بالكامل - لا يوجد المسار حتى يتم مسح الجزء ضوئيًا.
ما الذي يتغير في أرضية متجرك؟
كيف يبدو تشغيل إحدى هذه الخلايا في الواقع؟, وماذا يتطلب من فريقك?
| النموذج القديم — الخلية التقليدية | نموذج جديد - خلية بدون برمجة |
| برامج الروبوت: 1 FTE, $60ك – راتب 120 ألف دولار | مشغل الخلية: أعيد نشرها من عامل اللحام أو مشغل الآلة, 2-تدريب الاسبوع |
| إطلاق الجزء الجديد: 3-5 أيام (برنامج, امتحان, يعتمد) | إطلاق الجزء الجديد: 2– 4 ساعات (مسح, لحام المادة الأولى, يعتمد) |
| مهندس لحام + يتعاون المبرمجون في كل عملية إطلاق | مهندس اللحام يضع مكتبة جدول اللحام; يختار المشغل من القائمة |
| مكتبة البرامج: مئات الملفات, التحكم في الإصدار | لا توجد مكتبة برامج — تم إنشاء المسار حديثًا من كل عملية مسح |
| سجل الجودة: سجل التفتيش الدفعي اليدوي | سجل الجودة: سجل المعلمة التلقائي لكل مشترك, لكل جزء, في الوقت الحقيقي |

متطلبات مهارة المشغل
يختلف دور مشغل الخلية في الخلية غير المبرمجة اختلافًا كبيرًا عن برمجة الروبوت. المهارات المطلوبة هي:
- رخصة رافعة أساسية أو رافعة شوكية للتحميل الجزئي
- القدرة على قراءة رسم اللحام وتحديد أنواع الوصلات
- الإلمام بشاشة HMI التي تعمل باللمس للخلية - بدء المسح, تأكيد المسار, استجابة التنبيه
- الحكم بالإبلاغ عن نتائج المسح غير العادية لمراجعتها من قبل المهندس - على سبيل المثال, لحام تك يحجب التماس, أو وجود فجوة كبيرة خارج المواصفات
ما هو غير مطلوب: مهارات برمجة الروبوت, معرفة CAD, أو شهادة اللحام. يمكن تدريب عامل الإنتاج الذي ليس لديه خبرة سابقة في الأتمتة خلال أسبوعين.
| مذكرة القوى العاملة: عادةً ما يتم شغل دور مشغل الخلية بواسطة عامل لحام موجود يتم إعادة نشره من اللحام اليدوي. يعد الانتقال واضحًا ومباشرًا - فاللحامون يفهمون بالفعل أنواع الوصلات, متطلبات الجودة, ومنطق تسلسل اللحام. إنهم يحتاجون فقط إلى تعلم سير عمل المسح والتأكيد للخلية, وليس برمجة الروبوت. |
الأسئلة المتداولة
لا "لا البرمجة".’ يعني أن الخلية تعمل بشكل كامل من تلقاء نفسها?
لا. يقوم المشغل بتحميل الجزء, يبدأ الفحص, يؤكد المسار على شاشة اللمس, ويفرغ اللحام. "لا برمجة."’ يعني عدم وجود تدريس يدوي للمسار - يتم التخلص من العبء المعرفي للبرمجة, ولكن يبقى الدور المادي للمشغل في التعامل مع الأجزاء وتأكيد الجودة.
ما مدى دقة المسار الموجه بالرؤية للمفاصل الفولاذية الإنشائية?
تحقق الماسحات الضوئية الحديثة دقة تبلغ 0.2-0.5 ملم في السحابة النقطية, يكفي لحام شرائح MIG بأحجام الحلق 4 مم وما فوق. تكون دقة المسار عادةً ±0.3–0.5 مم على خط التماس المركزي. يوصى بالتحقق من اللحام في المادة الأولى قبل إطلاق أي نوع مشترك جديد للإنتاج.
هل تستطيع خلية واحدة التعامل مع الإنتاج المتكرر والعمل الهيكلي لمرة واحدة?
نعم - هذه هي حالة الاستخدام الأساسية. يمكن لخلية واحدة أن تلحم أجزاء متطابقة في الصباح وإطارًا مخصصًا لمرة واحدة في فترة ما بعد الظهر دون أي تغيير في البرمجة بينهما. تستغرق دورة المسح والإنشاء نفس الوقت بغض النظر عما إذا كان الجزء قد تمت رؤيته من قبل أم لا.
ماذا يحدث عندما لا يتمكن الماسح الضوئي من قراءة المفصل بوضوح?
يقوم النظام بوضع علامة على النتيجة وينتظر تأكيد المشغل. تشمل الأسباب الشائعة الارتفاع المفرط الذي يحجب خط التماس, الأكسدة الثقيلة, أو زاوية مشتركة على حافة مجال رؤية الماسح الضوئي. لا يتم لحام الخلية بسبب نتيجة مسح غير مؤكدة — يلزم الحصول على تأكيد من المشغل أو المهندس للمتابعة.
كم من الوقت يستغرق التنفيذ من الطلب إلى الإنتاج?
الجدول الزمني النموذجي هو 8-16 أسبوعا: أربعة إلى ستة أسابيع للتصنيع وقبول المصنع, أسبوعين إلى ثلاثة أسابيع للتركيب والتشغيل, من أسبوع إلى أسبوعين للتدريب والموافقة على المادة الأولى. قم بتخصيص فترة تتراوح من أسبوعين إلى أربعة أسابيع لتطوير مكتبة جدول اللحام مع مهندس اللحام الخاص بك.
عن المؤلف
خبرة & أوراق اعتماد
متخصص في تكامل نظام اللحام الآلي مع 12+ سنوات من الخبرة المباشرة في المشروع تركز على اختيار Robot Positioner وتكامله. وقد قدمت الاستشارات ل 300+ المصانع في جميع أنحاء أمريكا الشمالية, أوروبا, وآسيا.
خلفية الشركة: 26+ سنوات من هندسة أتمتة اللحام, 40+ براءات الاختراع النشطة, 1,500+ المشاريع المنجزة على مستوى العالم, تقريبًا 70% التي تنطوي على تكامل Robot Positioner.
الشهادات
- ايزو 9001: 2015 (جيجابايت/ت 19001-2016) — نظام إدارة الجودة
- GJB 9001C-2017 — نظام إدارة جودة المعدات العسكرية/الأسلحة
- الاتحاد الأوروبي CE - توجيه الآلات 2006/42/EC (شهادة. لا. م.2026.206.C134866)
- مؤسسة التكنولوجيا الفائقة - شهادة. لا. GR202341000595 (صدر في نوفمبر. 2023)
آخر تحديث: يونيو 2026
المشاركات ذات الصلة
جولة مقابل مستطيلة مقابل غير منتظمة: مطابقة تكوين ميضعة اللحام لهندسة قطعة العمل

كيفية اختيار خلية اللحام الآلية المناسبة لمتجرك? محطة واحدة مقابل. محطتان (2026 الدليل الكامل)

اللحام بالليزر الروبوتي: مبادئ, المزايا, والتطبيقات (2026 الدليل الكامل)

ميزانية ضيقة, الاختيار الذكي:كيف تحصل المصانع الصغيرة ومتوسطة الحجم على أكبر قيمة من محدد موضع الروبوت في 2026

ميضعة اللحام بالليزر: الدقة والسرعة في اللحامات ذات المقياس الرقيق