Fabricante de sistemas láser y estaciones de trabajo robóticas personalizadas



Célula de soldadura robótica sin programación:Cómo los sistemas guiados por visión eliminan los dispositivos colgantes
La consola de aprendizaje ha sido la herramienta del programador de robots durante cuarenta años y la razón por la que la mayoría de los talleres de acero estructural abandonaron la soldadura robótica.. Cuando programar una pieza nueva lleva de cuatro a ocho horas, la automatización solo tiene sentido si estás ejecutando cincuenta o más de esa parte. La mayoría de los fabricantes de acero estructural no.
Guiado por visión, Las células de soldadura robóticas sin programación eliminan por completo el paso de aprendizaje.. El escáner 3D lee la geometría de la articulación, el software extrae la costura y genera el camino, y el operador confirma en una pantalla táctil. Sin programador. Sin colgante de enseñanza. Sin biblioteca de piezas.
Este artículo explica cómo funciona la tecnología., por qué es importante para el acero estructural, y qué cambia en su taller cuando lo adopta.
Novedades en células de soldadura robóticas? Empezar con Soldadura manual versus robótica para acero estructural: ¿Cuándo vale la pena la automatización?? antes de leer este artículo.
El problema del colgante de enseñanza
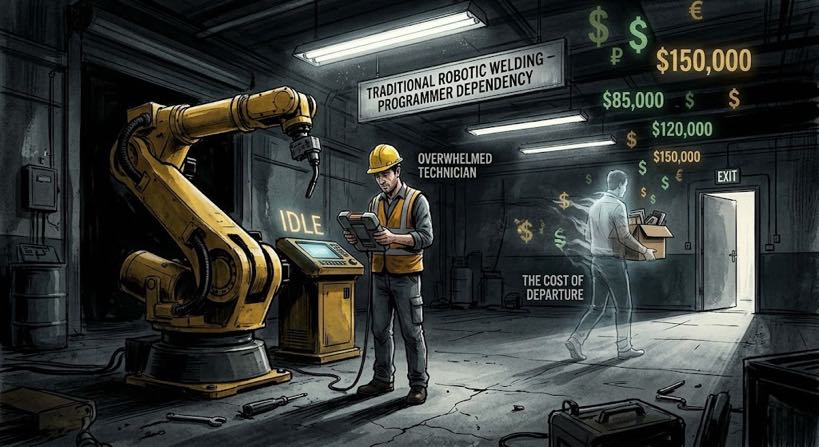
Una consola de programación es un controlador portátil que se utiliza para guiar físicamente el brazo del robot a través de cada punto de la ruta de soldadura.. Para una soldadura de filete simple en un soporte, eso lleva de dos a tres horas. Para un marco estructural, un día completo.
Las consecuencias para un taller de acero estructural son significativas.
Primero, el requisito de tamaño de lote. Las células robóticas tradicionales sólo tienen sentido económico cuando se amortiza el tiempo de programación en un lote grande. A cuatro horas por tramo, necesita al menos entre treinta y cincuenta de ese grupo para justificar el costo. Un taller que trabaja con veinte números de piezas diferentes por semana no puede alcanzar ese umbral en la mayor parte de su trabajo..
Segundo, la dependencia del programador. Un programador de robots certificado cobra entre 60.000 y 120.000 dólares al año y lleva consigo conocimientos institucionales que se quedan con ellos..
Tercero, la carga de mantenimiento continua. Cada cambio de diseño significa un regreso al sistema colgante. Un taller que procesa cuarenta números de piezas mediante dos revisiones cada una por año enfrenta aproximadamente 320 horas y $28,800 anualmente en tiempo de reprogramación.
| la economia: un taller de trabajo de acero estructural con 20 Los nuevos números de piezas por semana requieren de 12 a 24 horas de tiempo de programación con una celda tradicional.. A un costo de programador de $90/hora,es decir, entre $ 56 160 y $ 112 320 por año en tiempo no productivo, antes de que se abra un solo arco. |
¿Qué es una celda de soldadura robótica sin programación??
| Una celda de soldadura robótica sin programación es un sistema de soldadura automatizado que utiliza escaneo láser 3D y visión por computadora para detectar la geometría de las juntas soldadas., extraer el camino de la costura, y generar trayectorias de robots automáticamente, sin necesidad de que un programador utilice un dispositivo de enseñanza. El operador carga la pieza.; El sistema planifica y ejecuta la soldadura.. |
Esa definición es precisa.: 'sin programación’ significa que no hay enseñanza manual de rutas ni codificación de trayectorias. La celda genera su propia ruta de soldadura a partir de un escaneo 3D de la pieza real, cada ciclo.
No significa cero aportaciones de ingeniería.. Un ingeniero de soldadura aún debe definir los parámetros de soldadura para cada clase de unión y almacenarlos en una biblioteca de programación.. La construcción de esa biblioteca lleva de dos a cuatro semanas desde su configuración.; después, solo necesita actualizaciones incrementales.
¿Qué lo diferencia de la programación fuera de línea?
Programación sin conexión (OLP) hace que un programador cree la ruta del robot en el software de simulación, luego cárguelo en el controlador. Más rápido que enseñar a trabajar con colgantes. 45 minutos a tres horas por pieza, pero aún requiere un programador con habilidades de software especializadas.
La limitación OLP más significativa para el acero estructural: Se trabaja a partir de un modelo CAD de la pieza ideal.. Cuando la pieza real está 2 mm fuera de su posición (rutina con tolerancias de corte de ±1 a 3 mm), la ruta cargada es incorrecta. Una célula guiada por visión escanea la geometría real en cada ciclo y genera el camino a partir de la realidad., no del modelo.
Cómo funciona la generación de caminos guiada por la visión: paso a paso
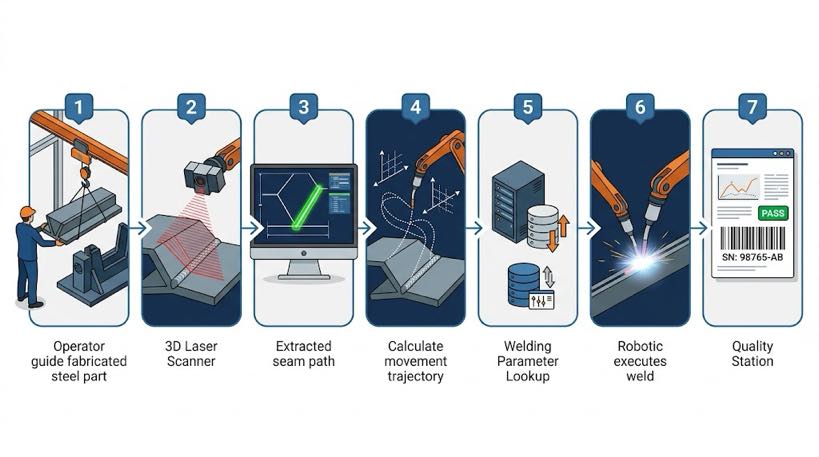
El proceso sigue siete pasos.. Los tiempos están basados en soldaduras de acero estructural con soldadura MIG..
- Carga parcial — el operador coloca la pieza de trabajo en el posicionador o dispositivo utilizando un puente grúa o una carretilla elevadora. No se requiere ninguna acción de programación en este paso. Tiempo: 5–15 minutos dependiendo del peso de la pieza y la complejidad de la fijación.
- 3escaneo D — el escáner láser barre el área de la junta soldada. Uso de luz estructurada o triangulación láser., captura una nube de puntos de la geometría de la articulación con una resolución de 0,2 a 0,5 mm. Tiempo: 45–90 segundos por metro de junta soldada.
- Extracción de costura — el software procesa la nube de puntos e identifica la línea central conjunta, ancho del espacio, ángulo de articulación, y geometría de la garganta. Este paso está completamente automatizado.. Tiempo: 10–30 segundos por articulación.
- Generación de ruta: el sistema convierte los datos de costura extraídos en una trayectoria completa del robot, incluido el camino de acceso, pase de soldadura, y retraer el movimiento. La ruta generada tiene en cuenta la posición real de la articulación, no la posición nominal del accesorio.. Tiempo: 15–45 segundos en total.
- Búsqueda de parámetros — la celda coincide con la geometría de la junta identificada (tipo, garganta, espesor del material) a la biblioteca de programación de soldadura y selecciona el voltaje apropiado, velocidad de alimentación de alambre, velocidad de viaje, y parámetros del gas de protección. Tiempo: bajo 5 artículos de segunda clase, automático.
- Ejecución de soldadura — el robot sigue la ruta generada. Una fuente de energía de circuito cerrado monitorea las características del arco y realiza microajustes en tiempo real. El posicionador gira la pieza para mantener una posición de soldadura óptima durante todo el proceso.. Tiempo: dependiente parcial.
- Registro de calidad — el controlador registra el voltaje del arco, actual, velocidad de viaje, y cualquier alerta de desviación para cada articulación, almacenado contra el número de serie de la pieza. Tiempo: automático, sin entrada del operador.
| Comparación de tiempo neto: nuevo número de pieza: Célula robótica tradicional:2–8 hours teach pendant programming + weld cycle Célula sin programación guiada por visión:< 5 escaneo de minutos + path generation + weld cycleFor a job shop introducing 3 nuevos números de pieza por semana, esta es la diferencia entre 6 y 24 horas de tiempo de programación no productiva y 15 minutos de tiempo de escaneo. |
Sistema de soldadura inteligente: Esta tecnología en la práctica
El flujo de trabajo de siete pasos anterior describe la arquitectura general.. El sistema de soldadura inteligente lo implementa con capacidades asignadas a los desafíos del acero estructural en este artículo..
- Reconstrucción de nube de puntos: soldadura sin modelo CAD. Un perfilador láser 3D BCW181P (1140 fps, 2600 mm campo de visión) convierte una pieza física en un modelo 3D en segundos, abordar directamente el escenario sin CAD que la programación fuera de línea no puede manejar.
- Cámara de escaneo lineal de gran formato para posicionamiento inicial. El sistema escanea la celda de trabajo globalmente para localizar la pieza primero., luego se refina con un escaneo detallado: una estrategia de grueso a fino que ofrece un posicionamiento consistente en cada ciclo..
- Rango de trabajo extendido. Admite configuraciones de pórtico o voladizo de 7/8/9 ejes con distancias de trabajo de 700 a 1700 mm, cubriendo todo, desde pequeños soportes hasta grandes vigas y vigas en una sola plataforma.
- Potencia de procesamiento mejorada. Un procesador Intel Core i7 de 12.ª generación, 16 GB de RAM, y SSD de 512 GB manejan datos densos de nubes de puntos en tiempo real, sin retrasos ni esperas entre el escaneo y la soldadura.
- Compatible con versiones anteriores. El sistema se ejecuta en una plataforma de software unificada., Proteger la inversión en capacitación del operador mientras el hardware se adapta a trabajos más grandes y complejos..
| Nota técnica: Las cifras de resolución del escáner citadas en las preguntas frecuentes anteriores (0.2–Resolución de nube de puntos de 0,5 mm) reflejan las especificaciones del perfilador láser 3D utilizado en el sistema de soldadura inteligente. Esto es consistente con los requisitos de precisión para soldaduras de filete MIG en juntas de acero estructural que cumplen con los mínimos de tamaño de garganta AWS D1.1.. |
Por qué esto es importante específicamente para el acero estructural
El acero estructural es donde la generación de trayectorias guiada por visión es más valiosa, debido a una combinación de características que hacen que sea excepcionalmente difícil para las células programadas tradicionales.
| Característica del acero estructural | Por qué la guía visual es la solución |
| Variación del espacio de ajuste: ±1–4 mm | Ruta generada a partir de la geometría de unión real en cada ciclo: no es un modelo ideal |
| Tolerancia dimensional pieza a pieza | El escáner captura la posición real de la pieza; Los requisitos de precisión de los accesorios son menores. |
| Mezcla de partes altas: 30–80 números de piezas activos | No es necesario mantener una biblioteca de programas de enseñanza: el sistema vuelve a escanear cada pieza nueva |
| Piezas pesadas: 50–5.000 kilogramos | Mayor imprecisión en el posicionamiento al cargar la grúa: la visión compensa ciclo a ciclo |
| Acabado superficial con imprimación y cascarilla de laminación | El escáner lee la geometría, no es color de la superficie: no se ve afectado por la condición de la superficie |
| AWS D1.1 / EN 1090 trazabilidad | Geometría de las juntas y parámetros de soldadura registrados automáticamente por junta y por pieza. |
La cuestión de la brecha de adaptación en lenguaje sencillo
El acero estructural se corta con tolerancias de ±1 a 3 mm.. Cuando dos piezas están ajustadas y clavadas, el espacio real puede variar de 1 mm en un extremo a 3 mm en el otro. Una ruta preprogramada asume una constante, espacio de dimensiones de dibujo. No lo es.
Una célula guiada por visión escanea el espacio real antes de cada soldadura. Si el espacio es más ancho en un extremo, el camino ajusta la velocidad de desplazamiento y la alimentación de alambre en consecuencia. Si la articulación se ha desplazado lateralmente, el camino cambia con él: la soldadura sigue la unión real, según lo requerido según los requisitos de tamaño de soldadura de filete AWS D1.1.
Lo que la tecnología no resuelve, dicho con sinceridad
Las células sin programación manejan juntas estructurales estándar: filete, culata, juntas en T, juntas de regazo. Las intersecciones 3D altamente complejas, como las de tubo a placa con ángulo agudo inferior a 30°, pueden necesitar un ajuste manual de la trayectoria antes de la primera soldadura de producción..
El desarrollo del programa de soldadura para un nuevo grado de material aún requiere un ingeniero de soldadura. El sistema selecciona de una biblioteca validada: no genera parámetros a partir de los primeros principios.. Presupuesto de dos a cuatro semanas para el desarrollo de la biblioteca en el momento de la puesta en servicio..
Sin programación versus programación fuera de línea versus colgante de enseñanza: Una comparación directa
La programación fuera de línea a menudo se presenta como la alternativa moderna para enseñar trabajo colgante.. Vale la pena ser preciso acerca de dónde se ubica OLP en relación con una verdadera celda sin programación..
| Capacidad | Enseñar colgante | Programación sin conexión (OLP) | Sin programación guiada por visión |
| Generación de ruta | Manual — programador en robot | Manual — programador en PC | Automático: desde escaneo 3D |
| Tiempo por pieza nueva | 2–8 horas | 45 mín – 3 horas | < 5 mín. |
| Se requiere programador? | Sí, certificado por robot | Sí, software OLP capacitado | No, el operador ejecuta la celda |
| Maneja variaciones de piezas reales? | No - camino fijo | No, basado en modelos, no parte real | Sí: escanea la pieza real en cada ciclo |
| Flexibilidad de mezcla de piezas | Pobre | Moderado | Alto |
| Mejor ajuste | Alto volumen, mezcla baja | Mezcla media, geometría estable | mezcla alta, geometría variable |
La diferencia arquitectónica: La programación fuera de línea elimina el programador del piso del robot., pero un programador todavía está escribiendo caminos. Una celda guiada por visión elimina por completo al programador del proceso: la ruta no existe hasta que se escanea la pieza.
Qué cambia en su taller
¿Cómo es realmente el funcionamiento de una de estas células?, y que requiere de tu equipo?
| Modelo antiguo: celda tradicional | Nuevo modelo: célula sin programación |
| Programas de robots: 1 FTE, $60Salario de 120.000 a 120.000 dólares | operador celular: redistribuido desde soldador u operador de máquina, 2-entrenamiento semanal |
| Lanzamiento de nueva pieza: 3–5 días (programa, prueba, aprobar) | Lanzamiento de nueva pieza: 2–4 horas (escanear, soldadura del primer artículo, aprobar) |
| ingeniero de soldadura + El programador colabora en cada lanzamiento. | El ingeniero de soldadura establece la biblioteca de horarios de soldadura; El operador selecciona del menú. |
| Biblioteca de programas: cientos de archivos, controlado por versión | Sin biblioteca de programas: ruta generada nueva a partir de cada escaneo |
| Registro de calidad: registro de inspección manual de lotes | Registro de calidad: registro automático de parámetros por junta, por parte, en tiempo real |

Requisitos de habilidad del operador
El rol del operador de celda en una celda sin programación es realmente diferente de la programación de robots.. Las habilidades requeridas son:
- Licencia básica de grúa o carretilla elevadora para carga parcial.
- Capacidad para leer un dibujo de soldadura e identificar tipos de juntas.
- Familiaridad con la HMI de la pantalla táctil del celular: inicio del escaneo, confirmación de ruta, respuesta de alarma
- Sentencia para señalar resultados de escaneo inusuales para revisión de ingenieros, por ejemplo, una soldadura por puntos que oscurece la costura, o una brecha significativamente fuera de la especificación
lo que no se requiere: habilidades de programación de robots, conocimiento CAD, o certificación de soldadura. Un trabajador de producción sin experiencia previa en automatización puede recibir formación en dos semanas.
| Nota sobre la fuerza laboral: El rol de operador de celda generalmente lo desempeña un soldador existente que es reasignado de la soldadura manual.. La transición es sencilla: los soldadores ya comprenden los tipos de juntas, requisitos de calidad, y lógica de secuencia de soldadura. Sólo necesitan aprender el flujo de trabajo de escaneo y confirmación de la celda., no programación de robots. |
Preguntas frecuentes
¿La no programación’ significa que la célula funciona completamente por sí sola?
No. El operador carga la pieza., inicia el escaneo, confirma la ruta en la pantalla táctil, y descarga la soldadura. 'Sin programación’ significa que no hay ruta de enseñanza manual: se elimina la carga cognitiva de la programación, pero el papel físico del operador en el manejo de piezas y la confirmación de la calidad sigue siendo.
¿Qué tan precisa es la ruta guiada por visión para juntas de acero estructural??
Los escáneres modernos alcanzan una resolución de nube de puntos de 0,2 a 0,5 mm, suficiente para soldaduras en ángulo MIG con tamaños de garganta de 4 mm y superiores. La precisión de la trayectoria suele ser de ±0,3 a 0,5 mm en la línea central de la costura.. Se recomienda una soldadura de verificación del primer artículo antes de lanzar cualquier nuevo tipo de junta a producción..
¿Puede una célula manejar tanto la producción repetitiva como el trabajo estructural único??
Sí, este es el caso de uso principal. Una sola celda puede soldar piezas idénticas por la mañana y un marco personalizado único por la tarde sin cambios de programación entre ellas.. El ciclo de escanear y generar toma el mismo tiempo independientemente de si la pieza ha sido vista antes.
¿Qué sucede cuando el escáner no puede leer la articulación con claridad??
El sistema marca el resultado y espera la confirmación del operador.. Las causas comunes incluyen una altura excesiva del adhesivo que oscurece la costura., oxidación pesada, o ángulo de la articulación en el borde del campo de visión del escáner. La celda no suelda debido a un resultado de escaneo incierto; se requiere la confirmación del operador o ingeniero para continuar.
¿Cuánto tiempo lleva la implementación desde el pedido hasta la producción??
El plazo típico es de 8 a 16 semanas: De cuatro a seis semanas para la fabricación y aceptación en fábrica., De dos a tres semanas para la instalación y puesta en marcha., De una a dos semanas para capacitación y aprobación del primer artículo.. Haga un presupuesto de dos a cuatro semanas para desarrollar la biblioteca de programas de soldadura con su ingeniero de soldadura.
Sobre el autor
Experiencia & Cartas credenciales
Especialista en integración de sistemas de soldadura robótica con 12+ Años de experiencia directa en proyectos centrados en la selección e integración de posicionadores robóticos.. Ha brindado consultoría a 300+ fábricas en toda América del Norte, Europa, y Asia.
Antecedentes de la empresa: 26+ años de ingeniería de automatización de soldadura, 40+ patentes activas, 1,500+ proyectos completados a nivel mundial, aproximadamente 70% que involucra la integración del posicionador de robot.
Certificaciones
- ISO 9001: 2015 (GB/T 19001-2016) — Sistema de Gestión de Calidad
- GJB 9001C-2017 — Sistema de gestión de calidad de equipos militares/armas
- CE de la UE: Directiva sobre máquinas 2006/42/CE (certificado. No. M.2026.206.C134866)
- Empresa de alta tecnología: certificado. No. GR202341000595 (Emitido en noviembre. 2023)
Última actualización: Jun 2026
PUBLICACIONES RELACIONADAS
¿Cómo se forman los defectos de soldadura robótica y cuánto puede solucionar un posicionador robótico??

Análisis del ROI de la soldadura láser robótica: ¿Vale la pena la inversión??
Redondo versus rectangular versus irregular: Adaptación de la configuración del posicionador de soldadura a la geometría de la pieza de trabajo

TCO de cinco años de un posicionador de soldadura: Contando los costos ocultos que olvidó la cotización
Cómo un posicionador de soldadura controla la gravedad: La física de la estabilidad del charco y la calidad de la soldadura