


Fabricante de estações de trabalho robóticas personalizadas e sistemas a laser



Célula de soldagem robótica sem programação:Como os sistemas guiados por visão eliminam os pingentes de ensino
O pingente de ensino tem sido a ferramenta do programador de robôs há quarenta anos – e a razão pela qual a maioria das oficinas de aço estrutural desistiram da soldagem robótica. Ao programar uma nova peça leva de quatro a oito horas, a automação só faz sentido se você estiver executando cinquenta ou mais dessa parte. A maioria dos fabricantes de aço estrutural não são.
Guiado pela visão, células de soldagem robótica sem programação removem totalmente a etapa de ensino. O scanner 3D lê a geometria da junta, o software extrai a costura e gera o caminho, e o operador confirma em uma tela sensível ao toque. Nenhum programador. Não há pingente de ensino. Nenhuma biblioteca de peças.
Este artigo explica como a tecnologia funciona, por que é importante para o aço estrutural, e o que muda em sua loja quando você o adota.
Novidade em células de soldagem robótica? Comece com Soldagem Manual vs Robótica para Aço Estrutural: Quando a automação compensa? antes de ler este artigo.
O problema do pingente de ensino
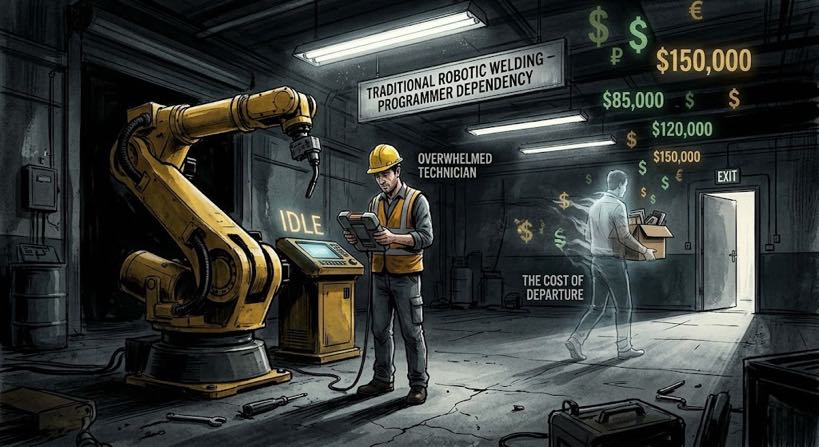
Um Teach Pendant é um controlador portátil usado para guiar fisicamente o braço do robô através de cada ponto do caminho de soldagem. Para uma solda de ângulo simples em um suporte, isso leva duas a três horas. Para uma estrutura estrutural, um dia inteiro.
As consequências para uma oficina de aço estrutural são significativas.
Primeiro, o requisito de tamanho do lote. As células robóticas tradicionais só fazem sentido economicamente quando você amortiza o tempo de programação em um lote grande. A quatro horas por faixa, você precisa de pelo menos trinta a cinquenta dessa faixa para justificar o custo. Uma loja que opera vinte números de peças diferentes por semana não consegue atingir esse limite na maior parte do seu trabalho..
Segundo, a dependência do programador. Um programador de robôs certificado comanda entre US$ 60.000 e US$ 120.000 por ano – e carrega o conhecimento institucional que sai com ele.
Terceiro, a carga de manutenção contínua. Cada mudança de design significa um retorno ao pingente de ensino. Uma loja que executa quarenta números de peças através de duas revisões cada por ano enfrenta aproximadamente 320 horas e $28,800 anualmente em tempo de reprogramação.
| A economia: uma oficina de aço estrutural com 20 novos números de peças por semana gastam de 12 a 24 horas em tempo de programação com uma célula tradicional. A US$ 90/hora de custo do programador,isso é de US$ 56.160 a US$ 112.320 por ano em tempo não produtivo – antes da abertura de um único arco. |
O que é uma célula de soldagem robótica sem programação?
| Uma célula de soldagem robótica sem programação é um sistema de soldagem automatizado que usa varredura a laser 3D e visão computacional para detectar a geometria da junta de solda, extrair o caminho da costura, e gerar trajetórias de robôs automaticamente - sem um programador usando um pingente de ensino. O operador carrega a peça; o sistema planeja e executa a soldagem. |
Essa definição é precisa: 'sem programação’ significa nenhum ensino de caminho manual e nenhuma codificação de trajetória. A célula gera seu próprio caminho de soldagem a partir de uma digitalização 3D da peça real, cada ciclo.
Isso não significa nenhuma contribuição de engenharia. Os parâmetros de soldagem ainda precisam ser definidos por um engenheiro de soldagem para cada classe de junta e armazenados em uma biblioteca de cronogramas. Construir essa biblioteca leva de duas a quatro semanas na configuração; depois disso, ele precisa apenas de atualizações incrementais.
O que o torna diferente da programação offline
Programação off-line (OLP) faz com que um programador crie o caminho do robô no software de simulação, em seguida, carregue-o no controlador. Mais rápido do que ensinar trabalho pendente — 45 minutos a três horas por peça - mas ainda requer um programador com habilidades especializadas em software.
A limitação mais significativa do OLP para aço estrutural: funciona a partir de um modelo CAD da peça ideal. Quando a peça real fica 2 mm fora de posição — rotina com tolerâncias de corte de ±1–3 mm — o caminho carregado está errado. Uma célula guiada pela visão examina a geometria real a cada ciclo e gera o caminho a partir da realidade, não do modelo.
Como funciona a geração de caminhos guiados pela visão - passo a passo
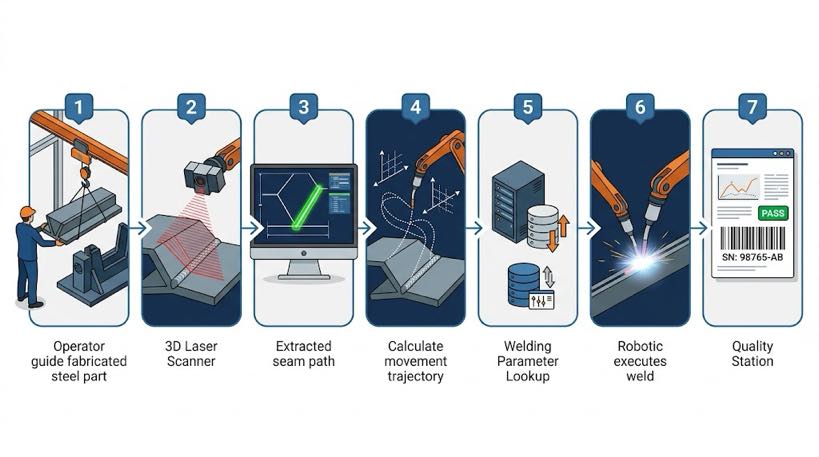
O processo segue sete etapas. Os tempos são baseados em soldagens de aço estrutural com soldagem MIG.
- Carregamento de peças — o operador posiciona a peça de trabalho no posicionador ou dispositivo usando uma ponte rolante ou empilhadeira. Nenhuma ação de programação é necessária nesta etapa. Tempo: 5–15 minutos dependendo do peso da peça e da complexidade da fixação.
- 3Varredura D — o scanner a laser varre a área da junta soldada. Usando luz estruturada ou triangulação a laser, ele captura uma nuvem de pontos da geometria da junta com resolução de 0,2–0,5 mm. Tempo: 45–90 segundos por metro de junta soldada.
- Extração de costura — o software processa a nuvem de pontos e identifica a linha central conjunta, largura da lacuna, ângulo articular, e geometria da garganta. Esta etapa é totalmente automatizada. Tempo: 10–30 segundos por junta.
- Geração de caminho — o sistema converte os dados de costura extraídos em uma trajetória completa do robô, incluindo caminho de abordagem, passe de solda, e retrair o movimento. O caminho gerado considera a posição real da junta - não a posição nominal do acessório. Tempo: 15–45 segundos no total.
- Pesquisa de parâmetro — a célula corresponde à geometria da junta identificada (tipo, garganta, espessura do material) para a biblioteca de programação de soldagem e seleciona a tensão apropriada, velocidade de alimentação do fio, velocidade de viagem, e parâmetros de gás de proteção. Tempo: sob 5 segundos, automático.
- Execução de soldagem — o robô segue o caminho gerado. Uma fonte de energia de circuito fechado monitora as características do arco e faz microajustes em tempo real. O posicionador gira a peça para manter a posição ideal de soldagem durante todo o processo.. Tempo: parcialmente dependente.
- Registro de qualidade — o controlador registra a tensão do arco, atual, velocidade de viagem, e quaisquer alertas de desvio para cada junta, armazenado em relação ao número de série da peça. Tempo: automático, nenhuma entrada do operador.
| Comparação de tempo líquido – novo número de peça: Célula robótica tradicional:2–8 hours teach pendant programming + weld cycle Célula sem programação guiada por visão:< 5 verificação de minutos + path generation + weld cycleFor a job shop introducing 3 novos números de peça por semana, esta é a diferença entre 6–24 horas de tempo de programação não produtivo e 15 minutos de tempo de varredura. |
Sistema de soldagem inteligente: Esta tecnologia na prática
O fluxo de trabalho de sete etapas acima descreve a arquitetura geral. O sistema de soldagem inteligente implementa-o com capacidades mapeadas nos desafios do aço estrutural neste artigo.
- Reconstrução de nuvem de pontos — solda sem modelo CAD. Um perfilador a laser 3D BCW181P (1140 FPS, 2600 mm campo de visão) converte uma peça física em um modelo 3D em segundos, abordando diretamente o cenário sem CAD que a programação offline não consegue lidar.
- Câmera de varredura de linha de grande formato para posicionamento inicial. O sistema verifica a célula de trabalho globalmente para localizar a peça primeiro, em seguida, refina com digitalização detalhada — uma estratégia grosseira a fina que oferece posicionamento consistente em cada ciclo.
- Faixa de trabalho estendida. Suporta configurações de pórtico ou cantilever de 7/8/9 eixos com distâncias de trabalho de 700–1700 mm — cobrindo tudo, desde pequenos suportes até grandes vigas e vigas em uma única plataforma.
- Poder de processamento atualizado. Um processador Intel Core i7 de 12ª geração, 16 GB RAM, e SSD de 512 GB lidam com dados densos de nuvem de pontos em tempo real, sem atraso ou espera entre a digitalização e a soldagem.
- Compatível com versões anteriores. O sistema é executado em uma plataforma de software unificada, protegendo o investimento em treinamento do operador enquanto o hardware é dimensionado para trabalhos maiores e mais complexos.
| Nota técnica: Os números de resolução do scanner citados no FAQ acima (0.2Resolução de nuvem de pontos de –0,5 mm) refletem as especificações do perfilador a laser 3D usado no sistema de soldagem inteligente. Isso é consistente com os requisitos de precisão para soldas de ângulo MIG em juntas de aço estrutural que atendem aos mínimos de tamanho de garganta AWS D1.1. |
Por que isso é importante especificamente para aço estrutural
O aço estrutural é onde a geração de caminhos guiados pela visão é mais valiosa, devido a uma combinação de características que tornam excepcionalmente difícil para células programadas tradicionais.
| Característica do aço estrutural | Por que a orientação visual é a solução |
| Variação da lacuna de ajuste: ±1–4 mm | Caminho gerado a partir da geometria real da junta em cada ciclo — não é um modelo ideal |
| Tolerância dimensional peça a peça | O scanner captura a posição real da peça; os requisitos de precisão do acessório são menores |
| Mistura de partes altas: 30–80 números de peça ativos | Nenhuma biblioteca de programas de ensino para manter - o sistema verifica novamente cada peça nova |
| Peças pesadas: 50–5.000kg | Maior imprecisão de posicionamento com carregamento do guindaste – a visão compensa ciclo a ciclo |
| Acabamento superficial com carepa de fresagem e primer | Scanner lê geometria, não é a cor da superfície – não é afetado pela condição da superfície |
| AWS D1.1 / EM 1090 rastreabilidade | Geometria da junta e parâmetros de solda registrados automaticamente por junta e por peça |
A questão da lacuna de adaptação em linguagem simples
O aço estrutural é cortado com tolerâncias de ±1–3 mm. Quando duas peças são encaixadas e pregadas, a folga real pode variar de 1 mm em uma extremidade a 3 mm na outra. Um caminho pré-programado assume uma constante, lacuna de dimensão de desenho. Não é.
Uma célula guiada por visão verifica a lacuna real antes de cada solda. Se a lacuna for maior em uma extremidade, o caminho ajusta a velocidade de deslocamento e a alimentação do arame de acordo. Se a articulação se deslocou lateralmente, o caminho muda com ele – a solda segue a junta real, conforme exigido pelos requisitos de tamanho de solda em ângulo AWS D1.1.
O que a tecnologia não resolve — afirmou honestamente
Células sem programação lidam com juntas estruturais padrão: filé, bunda, Juntas em T, juntas sobrepostas. Interseções 3D altamente complexas — como ângulo agudo entre tubo e placa abaixo de 30° — podem precisar de ajuste manual do caminho antes da primeira soldagem de produção.
O desenvolvimento do cronograma de soldagem para um novo tipo de material ainda requer um engenheiro de soldagem. O sistema seleciona a partir de uma biblioteca validada – ele não gera parâmetros a partir dos primeiros princípios. Orçamento de duas a quatro semanas para o desenvolvimento da biblioteca no comissionamento.
Sem programação vs programação offline vs Teach Pendant: Uma comparação direta
A programação offline é frequentemente apresentada como a alternativa moderna para ensinar o trabalho pendente. Vale a pena ser preciso sobre onde o OLP está em relação a uma verdadeira célula sem programação.
| Capacidade | Ensine pingente | Programação off-line (OLP) | Sem programação guiada pela visão |
| Geração de caminho | Manual — programador no robô | Manual — programador no PC | Automático — a partir de digitalização 3D |
| Tempo por nova peça | 2–8 horas | 45 min – 3 horas | < 5 min |
| Programador necessário? | Sim – certificado por robô | Sim – software OLP treinado | Não – o operador executa a célula |
| Lida com variação de peças reais? | Não – caminho fixo | Não - baseado em modelo, não é parte real | Sim – verifica a peça real em cada ciclo |
| Flexibilidade de mistura de peças | Pobre | Moderado | Alto |
| Melhor ajuste | Alto volume, mistura baixa | Mistura média, geometria estável | Mistura alta, geometria variável |
A diferença arquitetônica: a programação offline remove o programador do chão do robô, mas um programador ainda está escrevendo caminhos. Uma célula guiada por visão remove totalmente o programador do processo – o caminho não existe até que a peça seja digitalizada.
O que muda no chão de fábrica
Como é realmente operar uma dessas células, e o que isso exige da sua equipe?
| Modelo antigo – célula tradicional | Novo modelo – célula sem programação |
| Programas de robô: 1 ETI, $60Salário K – $ 120 mil | Operadora de celular: reimplantado do soldador ou operador de máquina, 2-treinamento semanal |
| Lançamento de nova peça: 3–5 dias (programa, teste, aprovar) | Lançamento de nova peça: 2–4 horas (digitalizar, solda de primeiro artigo, aprovar) |
| Engenheiro de soldagem + programador colabora em cada lançamento | Engenheiro de soldagem define biblioteca de programação de soldagem; operador seleciona no menu |
| Biblioteca de programas: centenas de arquivos, controlado por versão | Nenhuma biblioteca de programas – caminho gerado recentemente a partir de cada varredura |
| Registro de qualidade: registro de inspeção manual de lote | Registro de qualidade: registro automático de parâmetros por junta, por parte, em tempo real |

Requisitos de habilidade do operador
O papel do operador de célula em uma célula sem programação é genuinamente diferente da programação de robôs. As habilidades exigidas são:
- Licença básica de guindaste ou empilhadeira para carregamento de peças
- Capacidade de ler um desenho de solda e identificar tipos de juntas
- Familiaridade com a IHM touchscreen da célula — início da varredura, confirmação de caminho, resposta de alarme
- Julgamento para sinalizar resultados de verificação incomuns para revisão do engenheiro — por exemplo, uma solda adesiva obscurecendo a costura, ou uma lacuna significativamente fora da especificação
O que não é necessário: habilidades de programação de robôs, Conhecimento CAD, ou certificação de soldagem. Um trabalhador de produção sem experiência anterior em automação pode ser treinado em duas semanas.
| Nota sobre força de trabalho: A função de operador de célula é normalmente preenchida por um soldador existente que é redistribuído da soldagem manual. A transição é simples – os soldadores já entendem os tipos de juntas, requisitos de qualidade, e lógica de sequência de soldagem. Eles precisam apenas aprender o fluxo de trabalho de digitalização e confirmação da célula, não é programação de robôs. |
Perguntas frequentes
Será que 'sem programação’ significa que a célula funciona completamente sozinha?
Não. O operador carrega a peça, inicia a varredura, confirma o caminho na tela sensível ao toque, e descarrega a soldagem. ‘Sem programação’ significa nenhum ensino manual - a carga cognitiva da programação é eliminada, mas o papel físico do operador no manuseio das peças e na confirmação da qualidade permanece.
Quão preciso é o caminho guiado pela visão para juntas de aço estrutural?
Scanners modernos alcançam resolução de nuvem de pontos de 0,2–0,5 mm, suficiente para soldas de ângulo MIG com tamanhos de garganta de 4 mm e superiores. A precisão do caminho é normalmente de ±0,3–0,5 mm na linha central da costura. Recomenda-se uma soldagem de verificação do primeiro artigo antes de liberar qualquer novo tipo de junta para produção.
Uma célula pode lidar com a produção repetitiva e o trabalho estrutural único??
Sim – este é o caso de uso principal. Uma única célula pode soldar peças idênticas pela manhã e uma estrutura personalizada única à tarde, sem alteração de programação entre elas. O ciclo de digitalização e geração leva o mesmo tempo, independentemente de a peça ter sido vista antes.
O que acontece quando o scanner não consegue ler a junta com clareza?
O sistema sinaliza o resultado e aguarda a confirmação do operador. As causas comuns incluem altura excessiva de aderência que obscurece a costura, oxidação pesada, ou ângulo articular na borda do campo de visão do scanner. A célula não solda devido a um resultado de digitalização incerto – é necessária a confirmação do operador ou do engenheiro para prosseguir.
Quanto tempo leva a implementação desde o pedido até a produção?
O cronograma típico é de 8 a 16 semanas: quatro a seis semanas para fabricação e aceitação na fábrica, duas a três semanas para instalação e comissionamento, uma a duas semanas para treinamento e aprovação do primeiro artigo. Faça um orçamento de duas a quatro semanas para o desenvolvimento da biblioteca de programação de soldagem com seu engenheiro de soldagem.
Sobre o autor
Experiência & Credenciais
Especialista em integração de sistemas de soldagem robótica com 12+ anos de experiência direta em projetos focados na seleção e integração de posicionadores de robôs. Prestou consultoria para 300+ fábricas em toda a América do Norte, Europa, e Ásia.
Histórico da empresa: 26+ anos de engenharia de automação de soldagem, 40+ patentes ativas, 1,500+ projetos concluídos globalmente, aproximadamente 70% envolvendo integração do Robot Positioner.
Certificações
- ISO 9001: 2015 (GB/T 19001-2016) — Sistema de Gestão da Qualidade
- GJB 9001C-2017 - Sistema de gerenciamento de qualidade de equipamentos militares/armas
- UE CE — Diretiva de Máquinas 2006/42/CE (Certificado. Não. M.2026.206.C134866)
- Empresa de alta tecnologia - Certificado. Não. GR202341000595 (Emitido em novembro. 2023)
Última atualização: junho 2026
POSTS RELACIONADOS
Guia de compra do posicionador de robô 2026:Combine seu orçamento com o sistema certo

Por que adicionar um robô de 7º eixo? 5 Maneiras poderosas de aumentar a produtividade & Corte custos em 2026

7Manutenção do sistema de rastreamento de robôs Axis & Guia de solução de problemas

6 Desafios comuns na soldagem robótica a laser e como resolvê-los
Como a soldagem robótica a laser permite a redução de peso no setor automotivo: De aço de alta resistência a carrocerias de alumínio
