


Özel Robot İş İstasyonları ve Lazer Sistemleri Üreticisi



Robotik Kaynak Kusurları Nasıl Oluşur ve Robot Konumlandırıcı Ne Kadar Düzeltilebilir??
Robot Mükemmel Kaynak Yaptığında ve Kaynak Hala Başarısız Olduğunda
1. Seviye bir otomotiv tedarikçisi, kusur sorununun ortadan kalkmasını bekleyen altı eksenli bir kaynak robotu kurdu. Altı ay sonra, yapısal braket kaynaklarındaki gözeneklilik hala devam ediyordu 9%. Kaynak geometrisi farklı üretim döngülerinde aynı bağlantıda tutarsızdı. İki gönderi zaten müşteri tarafından reddedilmişti.
Robot sorun değildi. Programını tam olarak talimat verildiği gibi yürütüyordu. Sorun, programın robotun baş üstü ve dik açılarda kaynak yapmasını gerektirmesiydi; bu konumlar, fizik yasalarına göre yapısal olarak kalitesiz kaynaklar üreten konumlardı., Robot ne kadar yetenekli olursa olsun.
Bir robot, kötü kaynak pozisyonunun temel sınırlamalarının üstesinden gelemez. Eklemler optimum açıda sunulmadığında, yer çekimi nedeniyle kusurlar oluşur, gaz dinamiği, ısı akışı, ve havuz davranışı — programlama hatası değil. The Robot Pozisyonları bu kök durumu ortadan kaldırmak için var. İş parçalarını ideal kaynak tutumuna otomatik olarak döndürerek ve yönlendirerek, parça geometrisinden bağımsız olarak her kaynağı robotun bakış açısından düz konumlu kaynağa dönüştürür.
Bu makale en yaygın altı robotik kaynak kusurunu inceliyor, Konumun neden bunlara neden olduğunun fiziğini açıklıyor, ve ne kadar olduğunu ölçer Robot Pozisyonları belgelenmiş proje verilerine dayanarak her birini gerçekçi bir şekilde azaltabilir, üretici iddiaları değil.
| Bu makalenin yanıtladığı temel soru: Hangi kaynak kusurları doğrudan iş parçasının kötü konumlandırılmasından kaynaklanıyor veya daha da kötüleşiyor ve Robot Konumlandırıcı gerçekte ne kadar düzeltiyor?? |
The 6 En Yaygın Robotik Kaynak Kusurları ve Kök Sebepleri
Aşağıdaki hata türleri AWS D1.1'den alınmıştır, ISO 5817, ve kaliteli veriler 1,500+ proje kurulumları.
| # | Kusur | Birincil Neden | Pozisyon Bağımlılığı |
| 1 | Zayıf Boncuk Geometrisi Düzensiz profil, alttan kesilmiş, dışbükey taç | Yerçekimi, erimiş havuzu düz olmayan konumlarda bağlantı noktasından uzaklaştırır; Düz konum için kalibre edilmiş ilerleme hızı, eğildiğinde dışbükeylik veya alttan kesme oluşturur | Doğrudan — boncuk varyansı düzden 2–4 kat artar (1G) ek yüke (4G) |
| 2 | Gözeneklilik Katılaşmış kaynak metalindeki gaz cepleri | Koruyucu gaz kapsama alanı açılı konumlarda çalkantılı hale gelir; baş üstü kaynakta, gaz zarfı kırılır ve havuzdan uzağa doğru yükselir | Güçlü — gözeneklilik genel giderlerde 3–5 kat daha yüksektir. düz konum (AWS D1.1 verileri) |
| 3 | Tamamlanmamış Fusion Weld metali ana metalle bağlanamıyor | Eklem kötü yönlendirilmişse ark, her iki füzyon yüzüyle eşit temas sağlayamaz; Dikey-aşağı kaynaklama havuzun arkın önünde ilerlemesine neden olur | Güçlü — düzgün yönlendirilmiş düz kaynaklarda nadiren görülür; erişilemeyen eklemlerde yaygındır |
| 4 | Katılaşma Çatlaması Son katılaşma aşamasında çatlaklar | Baş üstü ve dikey konumlar, füzyon elde etmek için daha yüksek ısı girişi gerektirir, soğuma sırasında lokalize çekme gerilimi yaratma; eklem boyunca asimetrik termal gradyanlar | Kısmi — zorunlu konumlar ısı girişi gereksinimini artırır, kontrol edilebilir çatlak risk faktörü olan |
| 5 | Kaynak ucunda ana metal yüzeyinin altında Alttan Kesme ve Eksik Doldurma Oluğu | Erimiş havuz yer çekimi etkisi altında kaynak yüzünden uzaklaşır; Ark kuvveti, yeterli dolgu maddesi değişimi olmadan ana metali ayak ucundan yıkar | Doğrudan — alttan kesme şiddeti, düzden başüstüne doğru tahmin edilebileceği gibi artar; yerçekimine dayalı |
| 6 | Aşırı Sıçrama Metal damlacıkları çevredeki ana metal üzerine atılır | Yer çekimi, havai kaynakta damlacık transferini bozar; Zorunlu pozisyonlar ark stabilitesini korumak için daha yüksek voltaj gerektirir, artan sıçrama oluşumu | Doğrudan — sıçrama genel giderlerde -60 oranında artar. aynı parametreler altında düz |
Kaynak Pozisyonu Neden Kaliteyi Belirler?: Fizik
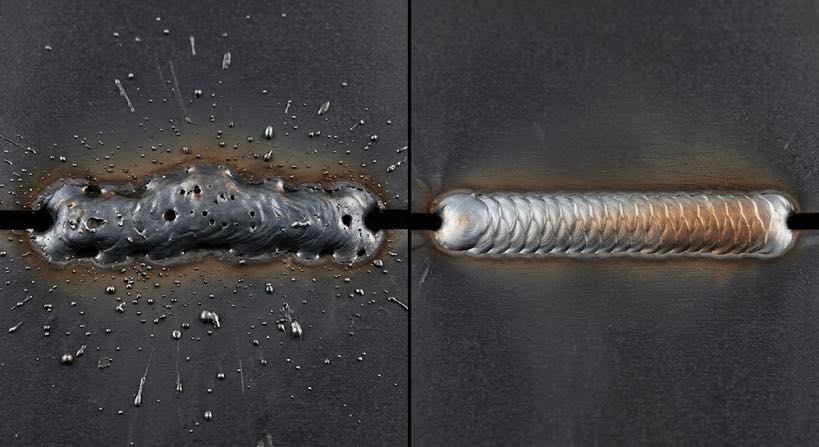
Her kaynak havuzuna dört fiziksel kuvvet aynı anda etki eder. Düz konumda, hizalanırlar ve birlikte çalışırlar. Baş üstü veya dik açılı konumlarda, birbirlerine karşı çalışırlar ve hiçbir parametre ayarı tam olarak telafi etmez.
| Güç | Düz Konum | Tepegöz / Açılı | Arızanın Neden Olduğu |
| Havuzdaki Yerçekimi | Havuzu eklem yüzüne karşı dengeler | Havuzu çekerek sarkıyor, damlayan | Alttan kesilmiş, yetersiz doldurmak, boncuk düzensizliği |
| Koruyucu gaz | Üniforma, havuzun istikrarlı kapsamı | Türbülans; gaz havuzdan uzaklaşıyor | Gözeneklilik, oksidasyon kalıntıları |
| Ark kuvveti (plazma jeti) | Ekleme yönlendirilmiş — maksimum nüfuz etme | Kısmen sapmış — füzyon azaltılmış | Eksik füzyon |
| Termal gradyan | Her iki füzyon yüzünden simetrik soğutma | Asimetrik — bir yüz daha hızlı soğur | Katılaşma çatlaması, çarpıtma |
| Temel mühendislik prensibi: Standart parametrelerle düz konumdaki bir kaynak robotu, optimize edilmiş parametrelerle aynı robot yükünden sürekli olarak daha iyi performans gösterecektir. Pozisyon ikincil bir değişken değil, birincil kalite belirleyicisidir. |
AWS / ISO Pozisyon Sınıflandırması ve Kalite Etkileri
Uluslararası kaynak standartları, konumları bu kalite hiyerarşisini yansıtacak şekilde sınıflandırır - ve düz olmayan kaynağın verimlilik kaybı ciddidir:
| Konum | AWS Kodu | Göreceli Kusur Riski | Biriktirme Oranı vs. Düz |
| Düz | 1G / 1F | ✅ En düşük | ✅ Temel (100%) |
| Yatay | 2G / 2F | ✅ Düşük | ✅ ~90–95% |
| Dikey | 3G / 3F | ❌ Orta | ❌ –25 azaltıldı |
| Tepegöz | 4G / 4F | ❌ En yüksek | ❌ –40 azaltıldı |
Kaynak: AWS D1.1 Yapısal Kaynak Kodu; ISO 5817 Kalite Seviyesi Sınıflandırması. Biriktirme oranı rakamları proje kurulumlarımızdan elde edilen üretim verilerini yansıtmaktadır.
Robot Konumlandırıcı Kusur Oranlarını Nasıl Azaltır?
A Robot Pozisyonları kusurları sonradan onarmaz; bunları üreten fiziksel koşulları ortadan kaldırır. Ark çarpmadan önce her bağlantının düz veya yatay konumda sunulması için iş parçasını otomatik olarak döndürerek, dört fiziksel kuvveti aynı anda yeniden hizalar. Sonuç tutarlı, Parametre optimizasyonuna veya operatör becerisine bağlı olmayan fizik tabanlı kalite iyileştirmesi.
Pratik çıkarım önemlidir: yükleyen bir mağaza Robot Pozisyonları Tek bir kaynak parametresi değiştirilmeden bile ölçülebilir kusur azalması görülecektir; çünkü temel neden ortadan kaldırılmıştır.. Üstelik düz konum için parametrelerin yeniden optimize edilmesi ek kazançlar sağlar. Bu katmanlı gelişme, Robot Konumlandırıcı kurulumlarının, birebir kalite karşılaştırmalarında izole edilmiş parametre optimizasyon projelerinden sürekli olarak daha iyi performans göstermesinin nedenidir..
Proje ağımızdaki Robot Konumlandırıcı kurulumlarındaki kalite öncesi/sonrası denetimlerden elde edilen kusur azaltma verileri:
| Kusur Türü | Ön Kurulum Oranı | Kurulum Sonrası Oranı | Kesinti |
| Kötü boncuk geometrisi | 12– yeniden işleme | 1–%3 | ✅ ~ |
| Gözeneklilik | 8– görülme sıklığı | 0.5–%2 | ✅ ~ |
| Eksik füzyon | 5Oluk kaynaklarında – | < 1% | ✅ ~ |
| Katılaşma çatlaması | 2–%5 kısıtlı eklemler | < 0.5% | ✅ ~78% |
| Alttan kesilmiş / yetersiz doldurmak | 10– baş üstü derzler | < 1% | ✅ ~ |
| Aşırı sıçrama | 30Parçaların –'i | < 5% | ✅ ~ |
| Etraflı: Toplam kaynak hatası oranları düşüyor 40– ortalama otomotiv ve yapısal imalatta Robot Konumlandırıcı kurulumları, en yüksek sonuçları aşan 85% Baş üstü ağırlıklı kaynak çevrimlerinde azalma. |
Örnek Olay İncelemesi: Otomotiv Yapısal Braket Üreticisi
Dört yüzlü kaynaklı braket düzenekleri üreten 2. Seviye bir otomotiv tedarikçisi, 2015 yılında iki müşteri kalite uyarısını tetiklemişti. 18 aylar. İle 60% yatay/dikey konumlarda gerçekleştirilen bağlantıların sayısı ve 15% Sabit bir fikstür kullanarak havai yük, temel kalite verileri sektör hedeflerinin oldukça altındaydı.

Araya girmek: MRK-U002 U-Tipi Robot Konumlandırıcı (500–1.000 kg)
İki MRK-U002 U-Tipi Robot Konumlandırıcı üniteler koordineli eksen modunda mevcut kaynak robotlarına entegre edildi. Fikstür doğrudan Robot Konumlandırıcı masasına monte edilecek şekilde yeniden tasarlandı. J1 çevirme eksenini kullanma (±90°) ve J2 dönme ekseni (±200°), her kaynak sırasından önce her bağlantı yüzeyi otomatik olarak düz veya yatay olarak yeniden konumlandırıldı - bileşeni çıkarmadan veya yeniden sabitlemeden.
Mevcut kaynak yolları değişmeden tutuldu. Yalnızca yaklaşma açısı değiştirildi: Robot Konumlandırıcı, robotun iş parçasına ulaşması yerine iş parçasını robotun yoluna uyacak şekilde döndürdü. Toplam yeniden programlama süresi 3 günler. Sonuçlar aşağıdakiler üzerinden ölçüldü: 6 aylar:
| Metrik | Temel | MRK-U002 Robot Konumlandırıcıdan Sonra | Değiştirmek |
| Genel kusur oranı | 11.4% | ✅ 1.8% | −84% |
| Gözeneklilik görülme sıklığı | 8.9% | ✅ 0.7% | −92% |
| İlk geçiş denetiminden geçme oranı | 67% | ✅ 96.4% | +29.4 puan |
| Aylık yeniden işleme işçilik maliyeti | $28,400 | ✅ $4,100 | −24.300$/ay |
| Müşteri kusurlu PPM | 1,240 | ✅ 88 PPM | −93% |
| Yatırım: İki MRK-U002 ünitesi + entegrasyon = $148,000 Basit geri ödeme: 6.1 aylar Sonuç: Her iki müşteri kalite uyarısı da şu süre içinde kapatıldı: 90 günler. Aşağıdakilerde sıfır yeni uyarı 12 aylar. |
Robot Konumlandırıcının Ötesinde: 4 Tamamlayıcı Önlemler
A Robot Pozisyonları konumun temel nedenini ele alır — kaynak kalitesinde en yüksek etkili tek değişken. Bu dört ek önlem kalite sistemini tamamlar:
1. Düz konum için kaynak parametrelerini yeniden optimize edin
Robot Konumlandırıcı her eklemi düz konumda sunduğunda, Daha önce baş üstü işler için riske atılan parametreler düz konum performansı için sıfırlanabilir:
- Gerilim: ek yükü telafi eden 18–28 V'tan 15–25 V'a düşürün
- Seyahat hızı: kalite kaybı olmadan -20 artış
- Koruyucu gaz akış hızı: azaltın — düz konum, istikrarlı kapsama alanını korumak için daha az akış gerektirir
Devreye alma sırasında yeniden optimizasyon yapılması, Robot Konumlandırıcının konumla ilgili kazanımlarına ek olarak genellikle %5-15 oranında daha fazla kalite artışı sağlar.
2. Sarf malzemesi ve koruyucu gaz kalite kontrolü
Düz konumda bile, Sarf malzemesi çeşitliliği gözenekliliğe ve boncuk düzensizliğine neden olur. Anahtar kontroller:
- Tel çapı toleransı: ±0,01 mm, kararlı ark performansı için pratik sınırdır
- Akı çekirdekli teller için nem içeriği: depolama nemi < 40% Sağ
- Koruyucu gaz saflığı: ≥ 99.99% Ar bazlı karışımlar için — parti parti giriş denetimi
3. Robot TCP kalibrasyon programı
Koordineli eksen modunda Robot Pozisyonları, Her iki sistemin de hassas senkronizasyonu sürdürmesi gerektiğinden TCP hatası artıyor. Hassas bir pin göstergesi kullanarak her vardiyanın başında TCP'yi doğrulayın, ark çalışma saatlerinde kontak uçlarını değiştirin (takvim zamanı değil), ve görünen ciddiyetten bağımsız olarak herhangi bir robot çarpışma olayından sonra tam yeniden kalibrasyon gerçekleştirin.
4. Kaynak öncesi bağlantı ve yüzey hazırlığı
Konum iyileştirmesi, ana metal kirlenmesini veya zayıf bağlantı uyumunu telafi edemez:
- Değirmen ölçeğini çıkarın 10 Yapısal çelikteki kaynak bağlantısının mm'si
- Onaylanmış solventle yağdan arındırın — yağ kirliliği, gözenekliliğin konum dışı başlıca nedenidir
- Programı çalıştırmadan önce punto kaynağı boyutunu inceleyin — küçük boyutlu puntalar kök geçişte tamamlanmamış füzyonun birincil kaynağıdır
- Bağlantı boşluğu toleransını doğrulayın — boşluk sapması, mükemmel yönlendirilmiş düz kaynaklarda bile parametre uyumsuzluğuna neden olur
| Uygulama sırası: Önce Robot Konumlandırıcıyı kurun; en büyük tek iyileştirmeyi sağlar. Daha sonra parametreleri yeniden optimize edin. Daha sonra sarf malzemesi kalitesini ele alın. Daha sonra izlemeyi ekleyin. Her şeyin aynı anda yapılması, sonuçların atfedilmesini imkansız hale getirir. |
Kaynak Kalitesi Sorununuzu Temel Sebebe Göre Ele Alın
- Kusur profili analizi — sürecinizde altı temel nedenden hangisinin baskın olduğunu belirleyin
- İş parçası geometrinize uygun Robot Konumlandırıcı konfigürasyonu
- Karşılaştırılabilir kurulumlara dayalı yazılı kalite iyileştirme projeksiyonu
- Değerlendirme şu tarihte teslim edildi: 24 iş saatleri
► Ücretsiz kaynak kalitesi değerlendirmesi için bizimle iletişime geçin
Yazar Hakkında
| Deneyim & Kimlik bilgileri Robotik kaynak sistemi entegrasyon uzmanı 12+ yıllık doğrudan proje deneyimi, Otomotiv genelinde Robot Konumlandırıcı ve koordine eksenli kaynak sistemlerine odaklanıldı, yapısal imalat, basınçlı kap, ve ağır makine uygulamaları. Şirket geçmişi: 26+ yıllarca kaynak otomasyon mühendisliği, 40+ aktif patentler, 1,500+ Kuzey Amerika'da tamamlanan projeler, Avrupa, ve Asya. ~'i Robot Konumlandırıcı entegrasyonunu içerir. Bu makalede belirtilen tüm kusur oranı verileri, kalite öncesi/sonrası denetim kayıtlarından alınmıştır. 200+ robotik kaynak tesisleri. Standartlar: AWS D1.1; ISO 5817; AWS B2.1 Sertifikasyon: AB CE — Robot Konumlandırıcı sistemleri (Sertifika No.: M.2026.206.C134866) Son incelenen ve güncellenen: Mayıs 2026 |
İLGİLİ YAZILAR

10 Mağazanızda Robotik Kaynak Hücresi Uygulamanın Temel Faydaları

Robotik Lazer Kaynak Tedarikçisi Nasıl Seçilir?: Teknik Değerlendirmeden Örnek Teste

Kaynağa Tarama Teknolojisi:Tersine Modelleme Robot Programlamanın Yerini Nasıl Alır?

Robotik Kaynak Hücresinin Anatomisi: Temel Bileşenler & Seçim Kılavuzu (2026)

7. Eksen Robotunun Kurulumu ve Entegrasyonu: Adım Adım Kılavuz & En İyi Uygulamalar
