


Fabricante de sistemas láser y estaciones de trabajo robóticas personalizadas



¿Cómo se forman los defectos de soldadura robótica y cuánto puede solucionar un posicionador robótico??
Cuando el robot suelda perfectamente y la soldadura aún falla
Un proveedor automotriz de primer nivel instaló un robot de soldadura de seis ejes esperando que su problema de defectos desapareciera. Seis meses después, la porosidad en las soldaduras de los soportes estructurales todavía estaba funcionando a 9%. La geometría de la soldadura era inconsistente en la misma unión en diferentes ciclos de producción. El cliente ya había rechazado dos envíos.
El robot no era el problema.. Estaba ejecutando su programa exactamente como se le indicó.. El problema era que el programa requería que el robot soldara por encima y en ángulos pronunciados, posiciones que producen soldaduras estructuralmente inferiores según las leyes de la física., independientemente de cuán capaz sea el robot.
Un robot no puede superar las limitaciones fundamentales de una mala posición de soldadura. Cuando las articulaciones no se presentan en el ángulo óptimo, Los defectos se forman debido a la gravedad., dinámica de gases, flujo de calor, y comportamiento del grupo, no error de programación. El Posiciones de robots existe para eliminar esta condición raíz. Girando y orientando automáticamente las piezas de trabajo a la actitud de soldadura ideal, convierte cada soldadura, independientemente de la geometría de la pieza, en una soldadura de posición plana desde la perspectiva del robot.
Este artículo examina los seis defectos de soldadura robótica más comunes., explica la física de por qué la posición los causa, y cuantifica cuánto Posiciones de robots puede reducir de manera realista cada uno de ellos, basándose en datos documentados del proyecto, no afirmaciones del fabricante.
| Pregunta central que responde este artículo: ¿Qué defectos de soldadura son causados o empeorados directamente por una mala colocación de la pieza de trabajo y cuánto soluciona realmente un posicionador robótico?? |
El 6 Defectos de soldadura robótica más comunes y sus causas fundamentales
Los siguientes tipos de defectos se extraen de AWS D1.1, ISO 5817, y datos de calidad en toda nuestra 1,500+ instalaciones del proyecto.
| # | Defecto | Causa primaria | Dependencia de la posición |
| 1 | Pobre geometría del cordón Perfil irregular, vender a menor precio que, corona convexa | La gravedad aleja el charco fundido de la junta en posiciones no planas.; La velocidad de desplazamiento calibrada para posición plana produce convexidad o socavado cuando está inclinado. | Directo: la variación del cordón aumenta de 2 a 4 veces desde el plano (1GRAMO) hacia arriba (4GRAMO) |
| 2 | Porosidad Bolsas de gas en metal de soldadura solidificado | La cobertura de gas de protección se vuelve turbulenta en posiciones inclinadas; en soldadura aérea, La envoltura de gas se rompe y se aleja de la piscina. | Fuerte: la porosidad es de 3 a 5 veces mayor en techos que en. posición plana (Datos de AWS D1.1) |
| 3 | El metal de soldadura por fusión incompleta no se adhiere al metal base | El arco no puede lograr un contacto uniforme con ambas caras de fusión cuando la unión está mal orientada; La soldadura vertical hacia abajo hace que la piscina corra por delante del arco. | Fuerte: rara vez aparece en soldaduras planas correctamente orientadas.; común en articulaciones inaccesibles |
| 4 | Agrietamiento por solidificación Grietas en la etapa final de solidificación | Las posiciones aéreas y verticales requieren un mayor aporte de calor para lograr la fusión., creando tensión de tracción localizada durante el enfriamiento; gradientes térmicos asimétricos a través de la articulación | Parcial: las posiciones forzadas aumentan el requisito de aporte de calor, ¿Cuál es el factor de riesgo de crack controlable? |
| 5 | Ranura socavada y de relleno debajo de la superficie del metal base en el pie de soldadura | El charco fundido se aleja de la cara de soldadura por gravedad; La fuerza del arco lava el metal base en la punta sin suficiente reemplazo de relleno. | Directo: la gravedad del socavado aumenta de forma predecible desde el nivel plano hasta el elevado; impulsado por gravedad |
| 6 | Exceso de salpicaduras Gotas de metal expulsadas al metal base circundante | La gravedad interrumpe la transferencia de gotas en la soldadura aérea; Las posiciones forzadas requieren un voltaje más alto para mantener la estabilidad del arco., aumento de la generación de salpicaduras | Directo: las salpicaduras aumentan entre un 30% y un 60% en los gastos generales en comparación con. plano bajo parámetros idénticos |
Por qué la posición de soldadura determina la calidad: la fisica
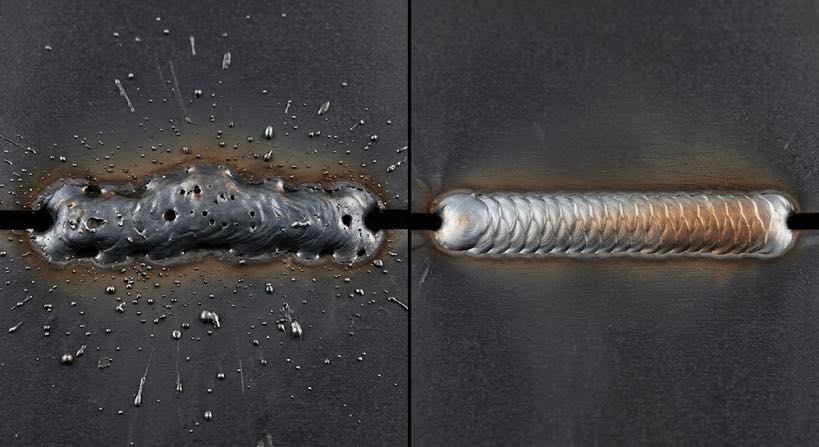
Cuatro fuerzas físicas actúan simultáneamente en cada baño de soldadura.. En posición plana, están alineados y trabajan juntos. En posiciones elevadas o en ángulos pronunciados, trabajan uno contra el otro, y ningún ajuste de parámetros lo compensa completamente.
| Fuerza | Posición plana | Arriba / Angular | Defecto causado |
| gravedad en la piscina | Estabiliza la piscina contra la cara de la junta. | Aleja la piscina: hundida, goteo | Vender a menor precio que, llenar insuficientemente, irregularidad del cordón |
| Gas protector | Uniforme, cobertura estable de la piscina | Turbulencia; El gas se aleja de la piscina. | Porosidad, inclusiones de oxidación |
| fuerza del arco (chorro de plasma) | Dirigido a la articulación: máxima penetración | Parcialmente desviado: fusión reducida | Fusión incompleta |
| gradiente térmico | Enfriamiento simétrico desde ambas caras de fusión. | Asimétrico: una cara se enfría más rápido | Cracking por solidificación, distorsión |
| Principio clave de ingeniería: Un robot de soldadura en posición plana con parámetros estándar superará consistentemente al mismo robot elevado con parámetros optimizados.. La posición no es una variable secundaria, es el principal determinante de la calidad.. |
AWS / Clasificación de puestos ISO e implicaciones de calidad
Los estándares internacionales de soldadura clasifican las posiciones para reflejar esta jerarquía de calidad, y la pérdida de productividad de la soldadura no plana es significativa:
| Posición | Código AWS | Riesgo relativo de defecto | Tasa de deposición vs.. Departamento |
| Departamento | 1GRAMO / 1F | ✅ Más bajo | ✅ Línea de base (100%) |
| Horizontal | 2GRAMO / 2F | ✅ Bajo | ✅ ~90–95% |
| Vertical | 3GRAMO / 3F | ❌ Medio | ❌ Reducido entre un 15% y un 25% |
| Arriba | 4GRAMO / 4F | ❌ Más alto | ❌ Reducido entre un 25% y un 40% |
Fuente: Código de soldadura estructural AWS D1.1; ISO 5817 Clasificación del nivel de calidad. Las cifras de la tasa de deposición reflejan los datos de producción de las instalaciones de nuestro proyecto..
Cómo un posicionador de robot reduce las tasas de defectos
A Posiciones de robots no repara los defectos después del hecho: elimina las condiciones físicas que los producen. Girando automáticamente la pieza de trabajo para que cada junta se presente en posición plana u horizontal antes de que se produzca el arco., realinea las cuatro fuerzas físicas simultáneamente. El resultado es consistente, Mejora de la calidad basada en la física que no depende de la optimización de parámetros ni de la habilidad del operador..
La implicación práctica es significativa.: una tienda que instala un Posiciones de robots Sin cambiar un solo parámetro de soldadura, seguirá viendo una reducción de defectos mensurable, porque se ha eliminado la causa raíz.. Reoptimizar los parámetros para la posición plana además produce ganancias adicionales. Esta mejora en capas es la razón por la que las instalaciones de Robot Positioner superan consistentemente a los proyectos de optimización de parámetros aislados en comparaciones de calidad directas..
Datos de reducción de defectos de auditorías de calidad previas y posteriores en las instalaciones de Robot Positioner en nuestra red de proyectos:
| Tipo de defecto | Tarifa de preinstalación | Tasa posterior a la instalación | Reducción |
| Mala geometría del cordón | 12–18% retrabajo | 1–3% | ✅ ~85% |
| Porosidad | 8–12% incidencia | 0.5–2% | ✅ ~80% |
| Fusión incompleta | 5–10% en soldaduras de ranura | < 1% | ✅ ~88% |
| Cracking por solidificación | 2–5% juntas constreñidas | < 0.5% | ✅ ~78% |
| Vender a menor precio que / llenar insuficientemente | 10–15% juntas aéreas | < 1% | ✅ ~90% |
| exceso de salpicaduras | 30–45% de las piezas | < 5% | ✅ ~85% |
| En general: Las tasas totales de defectos de soldadura disminuyen en 40–60% en promedio en instalaciones de posicionadores robóticos de fabricación estructural y automotriz, con resultados máximos que superan 85% Reducción de ciclos de soldadura dominados por gastos generales.. |
Estudio de caso: Fabricante de soportes estructurales para automóviles
Un proveedor automotriz de nivel 2 que produce conjuntos de soportes soldados de cuatro caras había activado dos alertas de calidad para los clientes en 18 meses. Con 60% de juntas ejecutadas en posiciones horizontales/verticales y 15% arriba usando un accesorio fijo, los datos de calidad de referencia estaban muy por debajo de los objetivos de la industria.

Intervención: Posicionador de robot tipo U MRK-U002 (500–1.000 kilogramos)
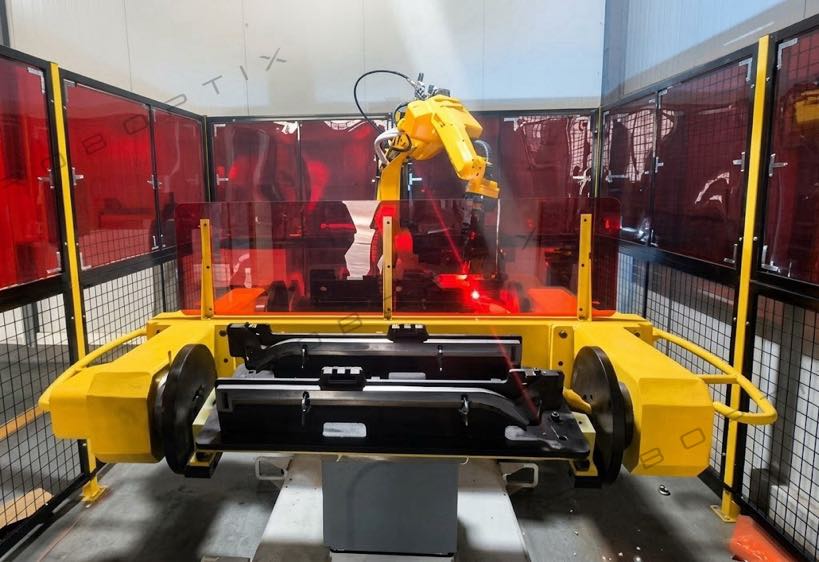
Dos Posicionador de robot tipo U MRK-U002 Las unidades se integraron con los robots de soldadura existentes en modo de eje coordinado.. El dispositivo fue rediseñado para montarse directamente en la mesa del posicionador del robot.. Usando el eje de giro J1 (±90°) y eje de rotación J2 (±200°), Cada cara de la junta se reposicionó automáticamente a plana u horizontal antes de cada secuencia de soldadura, sin quitar ni volver a fijar el componente..
Las rutas de soldadura existentes se mantuvieron sin cambios.. Sólo se modificó el ángulo de aproximación.: el posicionador del robot giró la pieza de trabajo para que coincidiera con la trayectoria del robot en lugar de que el robot alcanzara la pieza de trabajo. El tiempo total de reprogramación fue 3 días. Los resultados se midieron de la siguiente manera 6 meses:
| Métrico | Base | Después del posicionador de robot MRK-U002 | Cambiar |
| Tasa general de defectos | 11.4% | ✅ 1.8% | −84% |
| Incidencia de porosidad | 8.9% | ✅ 0.7% | −92% |
| Tasa de aprobación de la inspección de primer paso | 67% | ✅ 96.4% | +29.4 puntos |
| Costo mensual de mano de obra de retrabajo | $28,400 | ✅ $4,100 | −$24,300/mes |
| PPM de defecto del cliente | 1,240 | ✅ 88 PPM | −93% |
| Inversión: Dos unidades MRK-U002 + integración = $148,000 Recuperación sencilla: 6.1 meses Resultado: Ambas alertas de calidad de clientes cerradas dentro 90 días. Cero nuevas alertas en lo siguiente 12 meses. |
Más allá del posicionador robótico: 4 Medidas complementarias
A Posiciones de robots aborda la causa raíz de la posición: la variable de mayor impacto en la calidad de la soldadura. Estas cuatro medidas adicionales completan el sistema de calidad:
1. Vuelva a optimizar los parámetros de soldadura para posición plana
Una vez que el Robot Posicionador presente cada articulación en posición plana, Los parámetros previamente comprometidos para trabajos elevados se pueden restablecer para un rendimiento en posición plana.:
- Voltaje: reducir de 18 a 28 V con compensación superior a 15 a 25 V
- Velocidad de desplazamiento: aumentar entre un 10% y un 20% sin penalización de calidad
- Caudal de gas de protección: reducir: la posición plana requiere menos flujo para mantener una cobertura estable
La reoptimización en la puesta en marcha normalmente añade una mejora de calidad adicional del 5 al 15 % además de las ganancias relacionadas con la posición del posicionador robótico..
2. Control de calidad de consumibles y gases de protección.
Incluso en posición plana, La variación de los consumibles introduce porosidad e irregularidad del cordón.. Controles clave:
- Tolerancia del diámetro del alambre: ±0,01 mm es el límite práctico para un rendimiento de arco estable
- Contenido de humedad para alambres con núcleo fundente: humedad de almacenamiento < 40% RH
- Pureza del gas de protección: ≥ 99.99% para mezclas a base de Ar: inspección entrante lote por lote
3. Programa de calibración de TCP del robot
En modo de eje coordinado con un Posiciones de robots, El error de TCP se amplifica porque ambos sistemas deben mantener una sincronización precisa. Verifique TCP al comienzo de cada turno usando un calibrador de precisión, reemplace las puntas de contacto en las horas de arco encendido (no hora del calendario), y realizar una recalibración completa después de cualquier evento de colisión del robot, independientemente de la gravedad aparente.
4. Preparación de superficies y juntas previas a la soldadura
La mejora de la posición no puede compensar la contaminación del metal base o el mal ajuste de las juntas.:
- Retire las escamas de molino dentro 10 mm de la junta soldada en acero estructural
- Desengrase con un solvente aprobado: la contaminación por aceite es la principal causa de porosidad no relacionada con la posición
- Inspeccione el tamaño de la soldadura por puntos antes de ejecutar el programa: los puntos de soldadura de tamaño insuficiente son una fuente principal de fusión incompleta en la pasada de raíz.
- Verifique la tolerancia de la separación de las juntas: la desviación de la separación causa discrepancias en los parámetros incluso en soldaduras planas perfectamente orientadas
| Secuencia de implementación: Instale primero el posicionador robótico: ofrece la mayor mejora individual. Luego vuelva a optimizar los parámetros.. Luego aborde la calidad de los consumibles. Luego agregue monitoreo. Hacer todo simultáneamente imposibilita atribuir resultados. |
Aborde su problema de calidad de soldadura desde la raíz
- Análisis del perfil de defectos: identifique cuál de las seis causas fundamentales es dominante en su proceso
- Configuración del posicionador del robot adaptada a la geometría de su pieza de trabajo
- Proyección escrita de mejora de la calidad basada en instalaciones comparables
- Evaluación entregada dentro 24 horario comercial
► Contáctenos para una evaluación gratuita de la calidad de la soldadura
Sobre el autor
| Experiencia & Cartas credenciales Especialista en integración de sistemas de soldadura robótica con 12+ años de experiencia directa en proyectos, centrado en posicionadores robóticos y sistemas de soldadura de ejes coordinados en la industria automotriz, fabricación estructural, recipiente a presión, y aplicaciones de maquinaria pesada. Antecedentes de la empresa: 26+ años de ingeniería de automatización de soldadura, 40+ patentes activas, 1,500+ Proyectos completados en América del Norte., Europa, y Asia. ~70 % implica la integración del posicionador robótico. Todos los datos de tasa de defectos citados en este artículo se extraen de registros de auditorías de calidad anteriores y posteriores a través de 200+ instalaciones de soldadura robotizada. Estándares: AWS D1.1; ISO 5817; AWS B2.1 Proceso de dar un título: CE de la UE: sistemas de posicionamiento robótico (Certificado No.: M.2026.206.C134866) Última revisión y actualización: Puede 2026 |
PUBLICACIONES RELACIONADAS

¿Puedes confiar en la hoja de especificaciones?? Cómo verificar la precisión del posicionador de soldadura con rastreadores láser e ISO 9283

Estación de trabajo de soldadura llave en mano: Del dibujo a la celda lista para producción
TCO de cinco años de un posicionador de soldadura: Contando los costos ocultos que olvidó la cotización
Programación de movimiento coordinado: Cómo hacer que su robot y posicionador se muevan como una cadena cinemática

Planificación autónoma de trayectorias en soldadores robóticos:Qué significa para su línea de producción
