


الشركة المصنعة لمحطات عمل الروبوت المخصصة وأنظمة الليزر



كيف تتشكل عيوب اللحام الآلي - وإلى أي مدى يمكن لجهاز تحديد موضع الروبوت إصلاحه?
عندما يلحم الروبوت بشكل مثالي - ولا يزال اللحام يفشل
قام أحد موردي السيارات من المستوى الأول بتركيب روبوت لحام سداسي المحاور متوقعًا اختفاء مشكلة الخلل لديه. بعد ستة أشهر, كانت المسامية في اللحامات الهيكلية لا تزال قيد التشغيل 9%. كانت هندسة اللحام غير متناسقة عبر نفس المفصل في دورات الإنتاج المختلفة. وقد تم بالفعل رفض شحنتين من قبل العميل.
لم يكن الروبوت هو المشكلة. لقد كان ينفذ برنامجه تماما حسب التعليمات. كانت المشكلة هي أن البرنامج طلب من الروبوت أن يقوم باللحام العلوي وبزوايا شديدة الانحدار، وهي مواضع تنتج لحامات رديئة من الناحية الهيكلية بموجب قوانين الفيزياء., بغض النظر عن مدى قدرة الروبوت.
لا يستطيع الروبوت التغلب على القيود الأساسية لوضع اللحام السيئ. عندما لا يتم عرض المفاصل بالزاوية المثلى, تتشكل العيوب بسبب الجاذبية, ديناميات الغاز, تدفق الحرارة, وسلوك التجمع — وليس خطأ في البرمجة. ال مواقف الروبوت موجود للقضاء على هذا الشرط الجذري. من خلال تدوير قطع العمل وتوجيهها تلقائيًا إلى وضع اللحام المثالي, فهو يحول كل لحام - بغض النظر عن هندسة الجزء - إلى لحام موضعي مسطح من منظور الروبوت.
تتناول هذه المقالة عيوب اللحام الآلي الستة الأكثر شيوعًا, يشرح فيزياء لماذا يسببها الموقف, ويحدد مقدار أ مواقف الروبوت يمكن أن تقلل بشكل واقعي كل واحدة منها - بناءً على بيانات المشروع الموثقة, لا تدعي الشركة المصنعة.
| السؤال الأساسي يجيب عليه هذا المقال: ما هي عيوب اللحام التي تنتج بشكل مباشر أو تتفاقم بسبب سوء وضع قطع الشغل - وما مدى إصلاح جهاز تحديد الموضع الآلي فعليًا? |
ال 6 معظم عيوب اللحام الآلي الشائعة وأسبابها الجذرية
أنواع العيوب التالية مستمدة من AWS D1.1, ايزو 5817, وجودة البيانات عبر موقعنا 1,500+ منشآت المشروع.
| # | عيب | السبب الأساسي | الاعتماد على الموقف |
| 1 | هندسة خرزية سيئة. شكل غير منتظم, تقويض, تاج محدب | تسحب الجاذبية البركة المنصهرة بعيدًا عن المفصل في أوضاع غير مسطحة; سرعة السفر التي تمت معايرتها للوضع المسطح تنتج انتفاخًا أو تقويضًا عند إمالتها | مباشر - يزيد تباين الخرزة بمقدار 2-4× من المستوى المسطح (1ز) إلى النفقات العامة (4ز) |
| 2 | جيوب الغاز المسامية في معدن اللحام المتصلب | تصبح تغطية الغاز التدريع مضطربة في المواضع الزاوية; في اللحام العلوي, ينكسر غلاف الغاز ويرتفع بعيدًا عن حوض السباحة | قوية - المسامية أعلى بمقدار 3-5 مرات في الحمل العلوي مقارنة بالسقف. وضع مسطح (بيانات AWS D1.1) |
| 3 | يفشل معدن اللحام غير المكتمل في الارتباط بالمعدن الأساسي | لا يستطيع القوس تحقيق اتصال موحد مع كلا وجهي الاندماج عندما يكون المفصل موجهًا بشكل سيئ; يؤدي اللحام الرأسي إلى الأسفل إلى تشغيل حمام السباحة أمام القوس | قوي - نادرًا ما يظهر في اللحامات المسطحة الموجهة بشكل صحيح; شائع في المفاصل التي يتعذر الوصول إليها |
| 4 | التصلب التكسير الشقوق في مرحلة التصلب النهائية | تتطلب الأوضاع العلوية والرأسية مدخلات حرارة أعلى لتحقيق الاندماج, خلق إجهاد الشد الموضعي أثناء التبريد; التدرجات الحرارية غير المتماثلة عبر المفصل | جزئية - المواقف القسرية ترفع متطلبات مدخلات الحرارة, وهو عامل خطر التشقق الذي يمكن السيطرة عليه |
| 5 | أخدود القطع السفلي والملء السفلي أسفل السطح المعدني الأساسي عند مقدمة اللحام | يتدفق حوض السباحة المنصهر بعيدًا عن وجه اللحام تحت الجاذبية; تعمل قوة القوس على غسل المعدن الأساسي عند إصبع القدم دون استبدال الحشو بشكل كافٍ | المباشر - تزداد شدة التقويض بشكل متوقع من المستوى المسطح إلى المستوى العلوي; يحركها الجاذبية |
| 6 | تطاير قطرات معدنية زائدة على المعدن الأساسي المحيط | الجاذبية تعطل نقل القطرات في اللحام العلوي; تتطلب الأوضاع القسرية جهدًا أعلى للحفاظ على استقرار القوس, زيادة توليد ترشيش | مباشر - يزيد التناثر بنسبة 30-60% في النفقات العامة مقابل النفقات العامة. مسطحة تحت معايير متطابقة |
لماذا يحدد موضع اللحام الجودة؟: الفيزياء
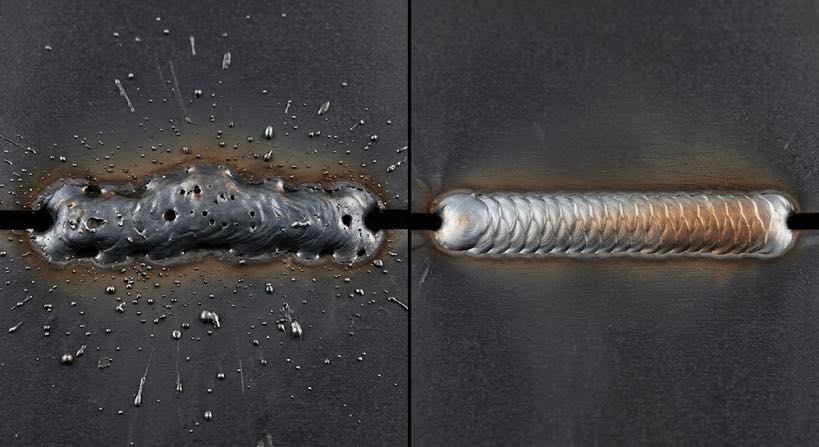
تعمل أربع قوى فيزيائية في وقت واحد على كل حوض لحام. في وضع مسطح, إنهم متوافقون ويعملون معًا. في المواقف العلوية أو شديدة الانحدار, فهي تعمل ضد بعضها البعض، ولا يوجد أي تعديل للمعلمات يعوضها بشكل كامل.
| قوة | موقف مسطح | النفقات العامة / بزاوية | الخلل الناتج |
| الجاذبية على حمام السباحة | يستقر حمام السباحة ضد الوجه المشترك | يسحب حمام السباحة بعيدًا — يترهل, يقطر | تقويض, نقص الملء, عدم انتظام الخرزة |
| التدريع الغاز | زي مُوحد, تغطية مستقرة لحمام السباحة | الاضطراب; يرتفع الغاز بعيدًا عن حمام السباحة | المسامية, شوائب الأكسدة |
| قوة القوس (طائرة البلازما) | موجه إلى المفصل - أقصى قدر من الاختراق | منحرف جزئيًا - تم تقليل الانصهار | اندماج غير مكتمل |
| التدرج الحراري | تبريد متماثل من كلا وجهي الاندماج | غير متماثل - يبرد وجه واحد بشكل أسرع | تكسير التصلب, تشويه |
| مبدأ الهندسة الرئيسية: إن روبوت اللحام في الوضع المسطح مع المعلمات القياسية سوف يتفوق باستمرار على نفس الروبوت العلوي مع المعلمات المحسنة. الموضع ليس متغيرًا ثانويًا، بل هو محدد الجودة الأساسي. |
أوس / تصنيف موقف ISO وآثار الجودة
تصنف معايير اللحام الدولية المواضع التي تعكس هذا التسلسل الهرمي للجودة - وتكون عقوبة الإنتاجية للحام غير المسطح كبيرة:
| موضع | كود أوس | خطر العيب النسبي | معدل الإيداع مقابل. مستوي |
| مستوي | 1ز / 1ف | ✅الأدنى | ✅ خط الأساس (100%) |
| أفقي | 2ز / 2ف | ✅ منخفض | ✅ ~90-95% |
| رَأسِيّ | 3ز / 3ف | ❌ متوسطة | ❌ تخفيض 15-25% |
| النفقات العامة | 4ز / 4ف | ❌ الأعلى | ❌ مخفض بنسبة 25-40% |
مصدر: AWS D1.1 كود اللحام الهيكلي; ايزو 5817 تصنيف مستوى الجودة. تعكس أرقام معدل الترسيب بيانات الإنتاج من منشآت مشروعنا.
كيف يقلل محدد موضع الروبوت من معدلات العيوب
أ مواقف الروبوت لا يصلح العيوب بعد وقوعها، بل يزيل الظروف المادية التي تنتجها. من خلال تدوير قطعة العمل تلقائيًا بحيث يتم عرض كل مفصل في وضع مسطح أو أفقي قبل أن يضرب القوس, فهو يعيد تنظيم القوى الجسدية الأربع في وقت واحد. والنتيجة متسقة, تحسين الجودة على أساس الفيزياء والذي لا يعتمد على تحسين المعلمة أو مهارة المشغل.
التأثير العملي مهم: متجر يقوم بتثبيت أ مواقف الروبوت بدون تغيير معلمة لحام واحدة، سيظل هناك انخفاض قابل للقياس في العيوب - لأنه تمت إزالة السبب الجذري. تؤدي إعادة تحسين المعلمات للموضع المسطح فوق ذلك إلى تحقيق مكاسب إضافية. هذا التحسين الطبقي هو السبب وراء تفوق عمليات تثبيت Robot Positioner باستمرار على مشاريع تحسين المعلمات المعزولة في مقارنات الجودة المباشرة.
بيانات تقليل العيوب من عمليات تدقيق الجودة السابقة/اللاحقة عبر عمليات تثبيت Robot Positioner في شبكة مشروعنا:
| نوع العيب | معدل التثبيت المسبق | معدل ما بعد التثبيت | تخفيض |
| هندسة حبة سيئة | 12-18% إعادة صياغة | 1-3% | ✅ ~85% |
| المسامية | 8– حدوث 12% | 0.5–2% | ✅ ~80% |
| اندماج غير مكتمل | 5– 10% على اللحامات الأخدودية | < 1% | ✅ ~88% |
| تكسير التصلب | 2– 5% مفاصل مقيدة | < 0.5% | ✅ ~78% |
| تقويض / نقص الملء | 10– 15% فواصل علوية | < 1% | ✅ ~90% |
| رذاذ الزائد | 30– 45% من الأجزاء | < 5% | ✅ ~85% |
| إجمالي: إجمالي معدلات عيوب اللحام تنخفض بمقدار 40– 60% في المتوسط عبر تركيبات Robot Positioner لتصنيع السيارات والهيكلية, مع تجاوز نتائج الذروة 85% تخفيض دورات اللحام التي يهيمن عليها النفقات العامة. |
دراسة الحالة: الشركة المصنعة للقوس الهيكلي للسيارات
قام مورد سيارات من المستوى 2 ينتج مجموعات كتائف ملحومة بأربعة أوجه بإطلاق تنبيهين بشأن جودة العملاء في 18 شهور. مع 60% المفاصل المنفذة في الأوضاع الأفقية / الرأسية و 15% النفقات العامة باستخدام تركيبات ثابتة, وكانت بيانات الجودة الأساسية أقل بكثير من أهداف الصناعة.

تدخل: MRK-U002 محدد موضع الروبوت من النوع U (500-1000 كجم)
اثنين MRK-U002 محدد موضع الروبوت من النوع U تم دمج الوحدات مع روبوتات اللحام الموجودة في وضع المحور المنسق. تمت إعادة تصميم الوحدة لتثبيتها مباشرة على طاولة Robot Positioner. باستخدام محور الوجه J1 (±90 درجة) ومحور الدوران J2 (± 200 درجة), تمت إعادة وضع كل وجه مشترك تلقائيًا ليصبح مسطحًا أو أفقيًا قبل كل تسلسل لحام - دون إزالة المكون أو إعادة تثبيته.
تم الاحتفاظ بمسارات اللحام الحالية دون تغيير. تم تعديل زاوية الاقتراب فقط: قام جهاز تحديد موضع الروبوت بتدوير قطعة العمل لتتناسب مع مسار الروبوت بدلاً من وصول الروبوت إلى قطعة العمل. كان إجمالي وقت إعادة البرمجة 3 أيام. تم قياس النتائج على ما يلي 6 شهور:
| متري | خط الأساس | بعد جهاز تحديد موضع الروبوت MRK-U002 | يتغير |
| معدل الخلل العام | 11.4% | ✅ 1.8% | −84% |
| حدوث المسامية | 8.9% | ✅ 0.7% | −92% |
| معدل نجاح فحص المرور الأول | 67% | ✅ 96.4% | +29.4 نقاط |
| تكلفة العمالة الشهرية لإعادة العمل | $28,400 | ✅ $4,100 | - 24300 دولار شهريًا |
| عيب العميل PPM | 1,240 | ✅ 88 جزء في المليون | −93% |
| استثمار: وحدتان MRK-U002 + التكامل = $148,000 الاسترداد البسيط: 6.1 شهور حصيلة: تم إغلاق تنبيهات جودة العميل بالداخل 90 أيام. صفر تنبيهات جديدة في ما يلي 12 شهور. |
ما وراء محدد موضع الروبوت: 4 التدابير التكميلية
أ مواقف الروبوت يعالج السبب الجذري للموضع - المتغير الوحيد ذو التأثير الأعلى في جودة اللحام. هذه التدابير الأربعة الإضافية تكمل نظام الجودة:
1. إعادة تحسين معلمات اللحام للوضع المسطح
بمجرد أن يعرض جهاز تحديد موضع الروبوت كل مفصل في موضعه المسطح, يمكن إعادة تعيين المعلمات التي تم اختراقها مسبقًا للعمل العلوي للحصول على أداء الموضع المسطح:
- الجهد االكهربى: تقليل من التعويض العلوي 18-28 فولت إلى 15-25 فولت
- سرعة السفر: زيادة 10-20% دون عقوبة الجودة
- التدريع معدل تدفق الغاز: تقليل - يتطلب الوضع المسطح تدفقًا أقل للحفاظ على تغطية مستقرة
عادةً ما تضيف إعادة التحسين عند التشغيل تحسينًا إضافيًا للجودة بنسبة 5-15% بالإضافة إلى المكاسب المرتبطة بالموضع من محدد موضع الروبوت.
2. مراقبة جودة الغاز المستهلك والتدريع
حتى في وضع مسطح, الاختلاف في المواد الاستهلاكية يقدم المسامية وعدم انتظام الخرزة. الضوابط الرئيسية:
- التسامح مع قطر السلك: ±0.01 مم هو الحد العملي لأداء القوس المستقر
- محتوى الرطوبة للأسلاك ذات التدفق الأساسي: رطوبة التخزين < 40% ر.س
- التدريع نقاء الغاز: ≥ 99.99% للخلطات المستندة إلى Ar - فحص الوارد دفعة تلو الأخرى
3. جدول معايرة Robot TCP
في وضع المحور المنسق مع أ مواقف الروبوت, يتم تضخيم خطأ TCP لأنه يجب على كلا النظامين الحفاظ على التزامن الدقيق. تحقق من TCP في بداية كل نوبة باستخدام مقياس الدبوس الدقيق, استبدل نصائح الاتصال في ساعات العمل (ليس وقت التقويم), وإجراء إعادة المعايرة الكاملة بعد أي حدث تصادم للروبوت - بغض النظر عن خطورته الظاهرة.
4. تحضير المفاصل والسطح مسبقًا
لا يمكن أن يعوض تحسين الوضع عن التلوث بالمعادن الأساسية أو سوء تجهيز المفاصل:
- قم بإزالة مقياس المطحنة بالداخل 10 ملم من وصلة اللحام على الفولاذ الإنشائي
- قم بإزالة الشحوم باستخدام مذيب معتمد — التلوث بالزيت هو السبب الرئيسي غير الموضعي للمسامية
- افحص حجم لحام المسمار قبل تشغيل البرنامج - تعد المسامير الصغيرة الحجم مصدرًا رئيسيًا للدمج غير المكتمل عند ممر الجذر
- تحقق من تحمل فجوة المفصل - يؤدي انحراف الفجوة إلى عدم تطابق المعلمة حتى في اللحامات المسطحة الموجهة بشكل مثالي
| تسلسل التنفيذ: قم بتثبيت Robot Positioner أولاً - فهو يقدم أكبر تحسين فردي. ثم أعد تحسين المعلمات. ثم تناول جودة المواد الاستهلاكية. ثم أضف المراقبة. إن القيام بكل شيء في وقت واحد يجعل من المستحيل إسناد النتائج. |
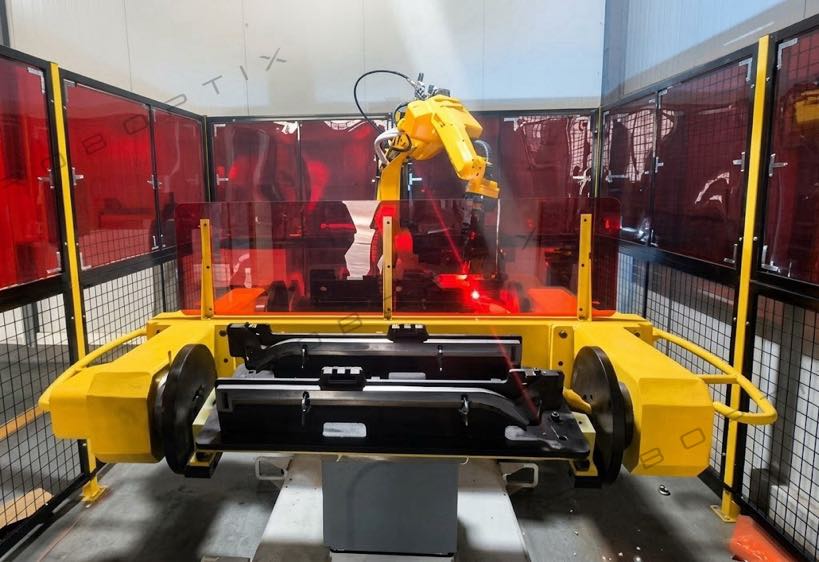
عالج مشكلة جودة اللحام من السبب الجذري
- تحليل ملف تعريف الخلل - حدد أيًا من الأسباب الجذرية الستة هي المهيمنة في عمليتك
- يتوافق تكوين Robot Positioner مع هندسة قطعة العمل الخاصة بك
- توقعات مكتوبة لتحسين الجودة بناءً على التركيبات المماثلة
- يتم تسليم التقييم داخل 24 ساعات العمل
► اتصل بنا للحصول على تقييم مجاني لجودة اللحام
عن المؤلف
| خبرة & أوراق اعتماد متخصص في تكامل نظام اللحام الآلي مع 12+ سنوات من الخبرة المباشرة في المشروع, تركز على Robot Positioner وأنظمة اللحام ذات المحاور المنسقة عبر السيارات, التصنيع الهيكلي, وعاء الضغط, وتطبيقات الآلات الثقيلة. خلفية الشركة: 26+ سنوات من هندسة أتمتة اللحام, 40+ براءات الاختراع النشطة, 1,500+ المشاريع المكتملة في جميع أنحاء أمريكا الشمالية, أوروبا, وآسيا. ~70% يتضمن تكامل أداة تحديد موضع الروبوت. جميع بيانات معدل العيوب المذكورة في هذه المقالة مأخوذة من سجلات تدقيق الجودة السابقة/اللاحقة 200+ منشآت اللحام الروبوتية. المعايير: أوس د1.1; ايزو 5817; أوس B2.1 شهادة: الاتحاد الأوروبي CE - أنظمة تحديد موضع الروبوت (رقم الشهادة: م.2026.206.C134866) آخر مراجعة وتحديث: يمكن 2026 |
المشاركات ذات الصلة

5 أسئلة يجب طرحها قبل شراء خلية لحام آلية للفولاذ الإنشائي

كيفية حساب عائد الاستثمار لخلية اللحام الروبوتية 2026: قالب كامل مع حالات العالم الحقيقي

7روبوت المحور مقابل جسر الرافعة التقليدي: أيهما أفضل لخط اللحام أو مناولة المواد لديك؟?

دليل المبتدئين الكامل لمحددات موضع الروبوت: كل ما تحتاج إلى معرفته

10 الفوائد الرئيسية لاستخدام خلية اللحام الآلية في متجرك
