


कस्टम रोबोट वर्कस्टेशन और लेजर सिस्टम निर्माता



रोबोटिक वेल्डिंग दोष कैसे बनते हैं - और एक रोबोट पोजिशनर कितना ठीक कर सकता है?
जब रोबोट पूरी तरह से वेल्ड करता है - और वेल्ड फिर भी विफल रहता है
एक टियर-1 ऑटोमोटिव आपूर्तिकर्ता ने एक छह-अक्ष वेल्डिंग रोबोट स्थापित किया, जिससे उनकी खराबी की समस्या दूर हो गई. छह महीने बाद, संरचनात्मक ब्रैकेट वेल्ड पर सरंध्रता अभी भी चल रही थी 9%. विभिन्न उत्पादन चक्रों पर एक ही जोड़ में वेल्ड ज्यामिति असंगत थी. दो शिपमेंट पहले ही ग्राहक द्वारा अस्वीकार कर दिए गए थे.
रोबोट समस्या नहीं थी. यह बिल्कुल निर्देशानुसार अपना कार्यक्रम क्रियान्वित कर रहा था. समस्या यह थी कि प्रोग्राम के लिए रोबोट को ओवरहेड और तीव्र कोणों पर वेल्ड करने की आवश्यकता थी - ऐसी स्थितियाँ जो भौतिकी के नियमों के अनुसार संरचनात्मक रूप से निम्न वेल्ड उत्पन्न करती हैं, चाहे रोबोट कितना भी सक्षम क्यों न हो.
एक रोबोट खराब वेल्डिंग स्थिति की मूलभूत सीमाओं को पार नहीं कर सकता है. जब जोड़ों को इष्टतम कोण पर प्रस्तुत नहीं किया जाता है, गुरुत्वाकर्षण के कारण दोष बनते हैं, गैस की गतिशीलता, गर्मी का प्रवाह, और पूल व्यवहार - प्रोग्रामिंग त्रुटि नहीं. The रोबोट पद इस मूल स्थिति को खत्म करने के लिए मौजूद है. वर्कपीस को स्वचालित रूप से घुमाकर और आदर्श वेल्डिंग दृष्टिकोण की ओर उन्मुख करके, यह प्रत्येक वेल्ड को - भाग की ज्यामिति की परवाह किए बिना - रोबोट के दृष्टिकोण से एक फ्लैट-पोजीशन वेल्ड में परिवर्तित करता है.
यह लेख छह सबसे आम रोबोटिक वेल्ड दोषों की जांच करता है, यह इस बात की भौतिकी बताता है कि स्थिति उनके कारण क्यों बनती है, और मात्रा निर्धारित करता है कि कितना a रोबोट पद प्रलेखित परियोजना डेटा के आधार पर प्रत्येक को वास्तविक रूप से कम कर सकता है, निर्माता का दावा नहीं.
| मुख्य प्रश्न का उत्तर यह लेख देता है: कौन से वेल्डिंग दोष सीधे तौर पर खराब वर्कपीस स्थिति के कारण होते हैं या खराब हो जाते हैं - और एक रोबोट पोजिशनर वास्तव में कितना ठीक करता है? |
The 6 सबसे आम रोबोटिक वेल्डिंग दोष और उनके मूल कारण
निम्नलिखित दोष प्रकार AWS D1.1 से लिए गए हैं, आईएसओ 5817, और हमारे पार गुणवत्ता डेटा 1,500+ परियोजना स्थापना.
| # | दोष | प्राथमिक कारण | पद निर्भरता |
| 1 | ख़राब मनका ज्यामिति अनियमित प्रोफ़ाइल, काटकर अलग कर देना, उत्तल मुकुट | गुरुत्वाकर्षण पिघले हुए पूल को गैर-सपाट स्थिति में जोड़ से दूर खींचता है; समतल स्थिति के लिए कैलिब्रेटेड यात्रा गति झुके होने पर उत्तलता या अंडरकट उत्पन्न करती है | प्रत्यक्ष - मनका विचरण फ्लैट से 2-4× बढ़ जाता है (1जी) ओवरहेड करने के लिए (4जी) |
| 2 | ठोस वेल्ड धातु में सरंध्रता गैस पॉकेट | कोणीय स्थिति में परिरक्षण गैस कवरेज अशांत हो जाता है; ओवरहेड वेल्डिंग में, गैस का आवरण टूट जाता है और पूल से दूर उठ जाता है | मजबूत - ओवरहेड की तुलना में सरंध्रता 3-5× अधिक है. समतल स्थिति (एडब्ल्यूएस डी1.1 डेटा) |
| 3 | अपूर्ण फ़्यूज़न वेल्ड धातु बेस मेटल के साथ बंधने में विफल रहता है | जब जोड़ खराब ढंग से उन्मुख होता है तो आर्क दोनों संलयन चेहरों के साथ एक समान संपर्क प्राप्त नहीं कर सकता है; वर्टिकल-डाउन वेल्डिंग के कारण पूल चाप से आगे निकल जाता है | मजबूत - उचित रूप से उन्मुख फ्लैट वेल्ड में शायद ही कभी दिखाई देता है; दुर्गम जोड़ों में आम |
| 4 | ठोसीकरण क्रैकिंग अंतिम ठोसीकरण चरण में दरारें | ओवरहेड और ऊर्ध्वाधर स्थितियों में संलयन प्राप्त करने के लिए उच्च ताप इनपुट की आवश्यकता होती है, शीतलन के दौरान स्थानीयकृत तन्य तनाव पैदा करना; पूरे जोड़ में असममित तापीय प्रवणताएँ | आंशिक - मजबूर स्थिति गर्मी इनपुट आवश्यकता को बढ़ाती है, जो नियंत्रणीय दरार जोखिम कारक है |
| 5 | वेल्ड टो पर आधार धातु की सतह के नीचे अंडरकट और अंडरफिल ग्रूव | गुरुत्वाकर्षण के तहत पिघला हुआ पूल वेल्ड फेस से दूर बहता है; चाप बल पर्याप्त भराव प्रतिस्थापन के बिना पैर की अंगुली पर आधार धातु को धोता है | प्रत्यक्ष - अंडरकट की गंभीरता फ्लैट से ओवरहेड तक अनुमानित रूप से बढ़ जाती है; गुरुत्वाकर्षण संचालित |
| 6 | अतिरिक्त स्पैटर धातु की बूंदें आसपास के बेस मेटल पर निष्कासित हो जाती हैं | गुरुत्वाकर्षण ओवरहेड वेल्डिंग में बूंदों के स्थानांतरण को बाधित करता है; चाप स्थिरता बनाए रखने के लिए मजबूर स्थितियों में उच्च वोल्टेज की आवश्यकता होती है, बढ़ती छींटे पीढ़ी | प्रत्यक्ष - ओवरहेड बनाम स्पैटर 30-60% बढ़ जाता है. समान मापदंडों के तहत फ्लैट |
वेल्डिंग की स्थिति गुणवत्ता क्यों निर्धारित करती है?: भौतिक शास्त्र
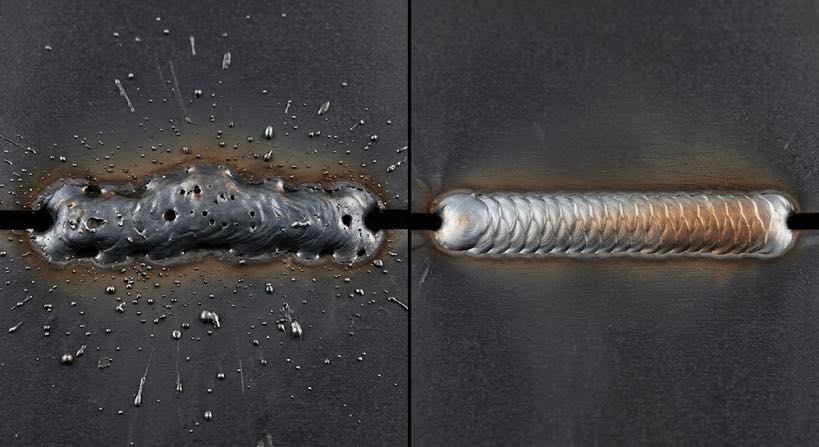
प्रत्येक वेल्ड पूल पर चार भौतिक बल एक साथ कार्य करते हैं. समतल स्थिति में, वे एकजुट हैं और एक साथ काम करते हैं. ओवरहेड या तीव्र कोण वाली स्थिति में, वे एक-दूसरे के विरुद्ध काम करते हैं - और कोई भी पैरामीटर समायोजन पूरी तरह से क्षतिपूर्ति नहीं करता है.
| बल | समतल स्थिति | भूमि के ऊपर / कोणीय | दोष उत्पन्न हुआ |
| पूल पर गुरुत्वाकर्षण | संयुक्त चेहरे के खिलाफ पूल को स्थिर करता है | पूल को दूर खींचता है - शिथिलता, टपकता | काटकर अलग कर देना, कम भरना, मनका अनियमितता |
| परिरक्षण गैस | वर्दी, पूल का स्थिर कवरेज | अशांति; गैस पूल से दूर बढ़ती है | सरंध्रता, ऑक्सीकरण समावेशन |
| चाप बल (प्लाज्मा जेट) | जोड़ में निर्देशित - अधिकतम प्रवेश | आंशिक रूप से विक्षेपित - संलयन कम हो गया | अधूरा संलयन |
| तापीय ढाल | दोनों संलयन चेहरों से सममित शीतलन | असममित - एक चेहरा तेजी से ठंडा होता है | जमना टूटना, विरूपण |
| प्रमुख इंजीनियरिंग सिद्धांत: मानक मापदंडों के साथ समतल स्थिति में एक वेल्डिंग रोबोट अनुकूलित मापदंडों के साथ उसी रोबोट ओवरहेड से लगातार बेहतर प्रदर्शन करेगा. स्थिति कोई द्वितीयक चर नहीं है - यह प्राथमिक गुणवत्ता निर्धारक है. |
एडब्ल्यूएस / आईएसओ स्थिति वर्गीकरण और गुणवत्ता निहितार्थ
अंतर्राष्ट्रीय वेल्डिंग मानक इस गुणवत्ता पदानुक्रम को प्रतिबिंबित करने के लिए पदों को वर्गीकृत करते हैं - और गैर-फ्लैट वेल्डिंग का उत्पादकता दंड महत्वपूर्ण है:
| पद | एडब्लूएस कोड | सापेक्ष दोष जोखिम | जमाव दर बनाम. समतल |
| समतल | 1जी / 1एफ | ✅ निम्नतम | ✅ बेसलाइन (100%) |
| क्षैतिज | 2जी / 2एफ | ✅ कम | ✅ ~90-95% |
| खड़ा | 3जी / 3एफ | ❌ मध्यम | ❌ 15-25% की कमी |
| भूमि के ऊपर | 4जी / 4एफ | ❌ उच्चतम | ❌ 25-40% की कमी |
स्रोत: AWS D1.1 स्ट्रक्चरल वेल्डिंग कोड; आईएसओ 5817 गुणवत्ता स्तर वर्गीकरण. जमाव दर के आंकड़े हमारी परियोजना स्थापनाओं से उत्पादन डेटा दर्शाते हैं.
कैसे एक रोबोट पोजिशनर दोष दर को कम करता है
ए रोबोट पद तथ्य के बाद दोषों की मरम्मत नहीं करता है - यह उन भौतिक स्थितियों को समाप्त कर देता है जो उन्हें उत्पन्न करती हैं. वर्कपीस को स्वचालित रूप से घुमाकर ताकि प्रत्येक जोड़ चाप लगने से पहले सपाट या क्षैतिज स्थिति में प्रस्तुत हो जाए, यह सभी चार भौतिक शक्तियों को एक साथ पुनः संरेखित करता है. परिणाम सुसंगत है, भौतिकी-आधारित गुणवत्ता सुधार जो पैरामीटर अनुकूलन या ऑपरेटर कौशल पर निर्भर नहीं करता है.
व्यावहारिक निहितार्थ महत्वपूर्ण है: एक दुकान जो स्थापित करती है रोबोट पद एक भी वेल्डिंग पैरामीटर बदले बिना भी मापनीय दोष में कमी देखी जाएगी - क्योंकि मूल कारण हटा दिया गया है. उसके शीर्ष पर फ्लैट स्थिति के लिए मापदंडों को फिर से अनुकूलित करना अतिरिक्त लाभ पैदा करता है. इस स्तरित सुधार के कारण ही रोबोट पोजिशनर इंस्टालेशन आमने-सामने की गुणवत्ता तुलना में पृथक पैरामीटर अनुकूलन परियोजनाओं से लगातार बेहतर प्रदर्शन करते हैं।.
हमारे प्रोजेक्ट नेटवर्क में रोबोट पोजिशनर इंस्टॉलेशन में प्री/पोस्ट क्वालिटी ऑडिट से दोष में कमी का डेटा:
| दोष प्रकार | पूर्व-स्थापना दर | स्थापना के बाद की दर | कमी |
| ख़राब मनका ज्यामिति | 12-18% पुनः कार्य | 1-3% | ✅ ~85% |
| सरंध्रता | 8-12% घटना | 0.5-2% | ✅ ~80% |
| अधूरा संलयन | 5ग्रूव वेल्ड पर -10% | < 1% | ✅ ~88% |
| जमना टूटना | 2-5% बाधित जोड़ | < 0.5% | ✅ ~78% |
| काटकर अलग कर देना / कम भरना | 10-15% ओवरहेड जोड़ | < 1% | ✅ ~90% |
| अत्यधिक छींटे | 30-45% भाग | < 5% | ✅ ~85% |
| कुल मिलाकर: कुल वेल्ड दोष दर में कमी आती है 40-औसतन 60% ऑटोमोटिव और स्ट्रक्चरल फैब्रिकेशन में रोबोट पोजिशनर इंस्टॉलेशन, चरम परिणामों से अधिक के साथ 85% ओवरहेड-वर्चस्व वाले वेल्ड चक्रों में कमी. |
केस स्टडी: ऑटोमोटिव स्ट्रक्चरल ब्रैकेट निर्माता
चार-फेस वेल्डेड ब्रैकेट असेंबली बनाने वाले टियर-2 ऑटोमोटिव आपूर्तिकर्ता ने दो ग्राहक गुणवत्ता अलर्ट शुरू कर दिए थे 18 महीने. साथ 60% क्षैतिज/ऊर्ध्वाधर स्थिति में निष्पादित जोड़ों की संख्या और 15% एक निश्चित फिक्स्चर का उपयोग करके ओवरहेड, आधारभूत गुणवत्ता डेटा उद्योग लक्ष्य से काफी नीचे था.

हस्तक्षेप: MRK-U002 यू-टाइप रोबोट पोजिशनर (500-1,000 किग्रा)
दो MRK-U002 यू-टाइप रोबोट पोजिशनर इकाइयों को समन्वित अक्ष मोड में मौजूदा वेल्डिंग रोबोट के साथ एकीकृत किया गया था. रोबोट पोजिशनर टेबल पर सीधे माउंट करने के लिए फिक्स्चर को फिर से डिजाइन किया गया था. J1 फ्लिप अक्ष का उपयोग करना (±90°) और J2 घूर्णन अक्ष (±200°), प्रत्येक संयुक्त चेहरे को प्रत्येक वेल्ड अनुक्रम से पहले स्वचालित रूप से फ्लैट या क्षैतिज पर पुनर्स्थापित किया गया था - घटक को हटाने या फिर से ठीक किए बिना.
मौजूदा वेल्ड पथों को अपरिवर्तित रखा गया. केवल दृष्टिकोण कोण को संशोधित किया गया था: रोबोट पोजिशनर ने वर्कपीस तक पहुंचने वाले रोबोट के बजाय रोबोट के पथ से मेल खाने के लिए वर्कपीस को घुमाया. कुल रीप्रोग्रामिंग समय था 3 दिन. परिणाम निम्नलिखित पर मापा गया 6 महीने:
| मीट्रिक | आधारभूत | MRK-U002 रोबोट पोजिशनर के बाद | परिवर्तन |
| समग्र दोष दर | 11.4% | ✅ 1.8% | −84% |
| सरंध्रता घटना | 8.9% | ✅ 0.7% | −92% |
| प्रथम-पास निरीक्षण पास दर | 67% | ✅ 96.4% | +29.4 अंक |
| मासिक पुनः कार्य श्रम लागत | $28,400 | ✅ $4,100 | −$24,300/महीना |
| ग्राहक दोष पीपीएम | 1,240 | ✅ 88 पीपीएम | −93% |
| निवेश: दो MRK-U002 इकाइयाँ + एकीकरण = $148,000 सरल वापसी: 6.1 महीने नतीजा: दोनों ग्राहक गुणवत्ता अलर्ट भीतर ही बंद हो गए 90 दिन. निम्नलिखित में शून्य नए अलर्ट 12 महीने. |
रोबोट पोजिशनर से परे: 4 पूरक उपाय
ए रोबोट पद स्थिति के मूल कारण को संबोधित करता है - वेल्ड गुणवत्ता में एकल उच्चतम-प्रभाव वाला चर. ये चार अतिरिक्त उपाय गुणवत्ता प्रणाली को पूरा करते हैं:
1. समतल स्थिति के लिए वेल्डिंग मापदंडों को पुनः अनुकूलित करें
एक बार रोबोट पोजिशनर प्रत्येक जोड़ को समतल स्थिति में प्रस्तुत करता है, ओवरहेड कार्य के लिए पहले समझौता किए गए मापदंडों को फ्लैट-पोजीशन प्रदर्शन के लिए रीसेट किया जा सकता है:
- वोल्टेज: ओवरहेड-क्षतिपूर्ति को 18-28 वी से घटाकर 15-25 वी करें
- यात्रा की गति: गुणवत्ता दंड के बिना 10-20% की वृद्धि
- परिरक्षण गैस प्रवाह दर: कम करें - स्थिर कवरेज बनाए रखने के लिए समतल स्थिति में कम प्रवाह की आवश्यकता होती है
कमीशनिंग पर पुन: अनुकूलन आम तौर पर रोबोट पोजिशनर से स्थिति-संबंधी लाभ के अलावा 5-15% गुणवत्ता में सुधार लाता है।.
2. उपभोज्य और परिरक्षण गैस गुणवत्ता नियंत्रण
समतल स्थिति में भी, उपभोज्य भिन्नता सरंध्रता और मनका अनियमितता का परिचय देती है. मुख्य नियंत्रण:
- तार व्यास सहनशीलता: स्थिर चाप प्रदर्शन के लिए ±0.01 मिमी व्यावहारिक सीमा है
- फ्लक्स-कोर तारों के लिए नमी की मात्रा: भण्डारण आर्द्रता < 40% आरएच
- गैस शुद्धता का परिरक्षण: ≥ 99.99% एआर-आधारित मिश्रणों के लिए - बैच-दर-बैच आने वाला निरीक्षण
3. रोबोट टीसीपी अंशांकन अनुसूची
ए के साथ समन्वित अक्ष मोड में रोबोट पद, टीसीपी त्रुटि बढ़ जाती है क्योंकि दोनों प्रणालियों को सटीक सिंक्रनाइज़ेशन बनाए रखना चाहिए. एक सटीक पिन गेज का उपयोग करके प्रत्येक शिफ्ट की शुरुआत में टीसीपी को सत्यापित करें, आर्क-ऑन घंटों पर संपर्क युक्तियाँ बदलें (कैलेंडर समय नहीं), और किसी भी रोबोट टकराव की घटना के बाद पूर्ण पुन: अंशांकन करें - स्पष्ट गंभीरता की परवाह किए बिना.
4. प्री-वेल्ड जोड़ और सतह की तैयारी
स्थिति में सुधार बेस मेटल संदूषण या खराब संयुक्त फिट-अप की भरपाई नहीं कर सकता है:
- मिल स्केल को भीतर से हटा दें 10 संरचनात्मक स्टील पर वेल्ड जोड़ का मिमी
- अनुमोदित विलायक के साथ डीग्रीज़ - तेल संदूषण सरंध्रता का प्रमुख गैर-स्थिति कारण है
- प्रोग्राम चलाने से पहले टैक वेल्ड आकार का निरीक्षण करें - अंडरसाइज्ड टैक रूट पास पर अपूर्ण संलयन का प्राथमिक स्रोत हैं
- संयुक्त अंतराल सहिष्णुता को सत्यापित करें - अंतराल विचलन पूरी तरह से उन्मुख फ्लैट वेल्ड में भी पैरामीटर बेमेल का कारण बनता है
| क्रियान्वयन क्रम: पहले रोबोट पोजिशनर स्थापित करें - यह सबसे बड़ा एकल सुधार प्रदान करता है. फिर मापदंडों को पुनः अनुकूलित करें. फिर उपभोज्य गुणवत्ता पर ध्यान दें. फिर मॉनिटरिंग जोड़ें. सब कुछ एक साथ करने से परिणाम बताना असंभव हो जाता है. |
अपनी वेल्ड गुणवत्ता समस्या का मूल कारण पर समाधान करें
- दोष प्रोफ़ाइल विश्लेषण - पहचानें कि आपकी प्रक्रिया में छह मूल कारणों में से कौन सा प्रमुख है
- रोबोट पोजिशनर कॉन्फ़िगरेशन आपके वर्कपीस ज्यामिति से मेल खाता है
- तुलनीय स्थापनाओं के आधार पर लिखित गुणवत्ता सुधार प्रक्षेपण
- मूल्यांकन भीतर दिया गया 24 काम करने के घंटे
► निःशुल्क वेल्ड गुणवत्ता मूल्यांकन के लिए हमसे संपर्क करें
लेखक के बारे में
| अनुभव & साख रोबोटिक वेल्डिंग सिस्टम एकीकरण विशेषज्ञ के साथ 12+ वर्षों का प्रत्यक्ष परियोजना अनुभव, ऑटोमोटिव में रोबोट पोजिशनर और समन्वित-अक्ष वेल्डिंग सिस्टम पर ध्यान केंद्रित किया गया, संरचनात्मक निर्माण, दबाव पोत, और भारी मशीनरी अनुप्रयोग. कंपनी बैकग्राउंड: 26+ वेल्डिंग ऑटोमेशन इंजीनियरिंग के वर्ष, 40+ सक्रिय पेटेंट, 1,500+ पूरे उत्तरी अमेरिका में परियोजनाएँ पूरी कीं, यूरोप, और एशिया. ~70% में रोबोट पोजिशनर एकीकरण शामिल है. इस आलेख में उद्धृत सभी दोष दर डेटा प्री/पोस्ट क्वालिटी ऑडिट रिकॉर्ड से लिए गए हैं 200+ रोबोटिक वेल्डिंग संस्थापन. मानकों: एडब्लूएस डी1.1; आईएसओ 5817; एडब्लूएस बी2.1 प्रमाणन: ईयू सीई - रोबोट पोजिशनर सिस्टम (प्रमाणपत्र संख्या: एम.2026.206.सी134866) अंतिम बार समीक्षा की गई और अद्यतन किया गया: मई 2026 |
संबंधित पोस्ट

रोबोटिक वेल्डिंग सेल क्या है?? 2026 शुरुआती मार्गदर्शिका | 37 दुकान डेटा

विज़न-गाइडेड रोबोटिक वेल्डिंग सेल को मौजूदा फैब्रिकेशन लाइन में कैसे एकीकृत करें

रोबोट पोजिशनर ख़रीदना गाइड 2026:अपने बजट को सही प्रणाली से मिलाएँ

वेल्डिंग पोजिशनर खरीदने की चेकलिस्ट: 6 सटीक आरएफक्यू के लिए इनपुट

रोबोटिक वेल्डिंग सेल की शारीरिक रचना: मुख्य घटक & चयन मार्गदर्शिका (2026)
