


Производител на работни станции за роботи и лазерни системи по поръчка



Как се образуват дефектите при роботизирано заваряване — и колко може да поправи роботът за позициониране?
Когато роботът заварява перфектно — и заварката все още се проваля
Автомобилен доставчик от ниво 1 инсталира робот за заваряване с шест оси, очаквайки техния проблем с дефекта да изчезне. Шест месеца по-късно, порьозността на заваръчните шевове на структурните конзоли все още беше на ниво 9%. Геометрията на заваръчния шев е била непоследователна в една и съща връзка при различни производствени цикли. Две пратки вече бяха отхвърлени от клиента.
Роботът не беше проблемът. Изпълняваше програмата си точно според инструкциите. Проблемът беше, че програмата изискваше роботът да заварява отгоре и под стръмни ъгли - позиции, които произвеждат структурно по-лоши заварки според законите на физиката, независимо колко способен е роботът.
Един робот не може да преодолее основните ограничения на лошата позиция на заваряване. Когато ставите не са представени под оптимален ъгъл, дефекти се образуват поради гравитацията, газодинамика, топлинен поток, и поведение на пула — не програмна грешка. The Позиции на роботи съществува, за да елиминира това основно състояние. Чрез автоматично завъртане и ориентиране на детайлите към идеалното положение за заваряване, той преобразува всяка заварка - независимо от геометрията на частта - в плоска позиция от гледна точка на робота.
Тази статия разглежда шестте най-често срещани дефекта на роботизирани заварки, обяснява физиката защо позицията ги причинява, и количествено определя колко a Позиции на роботи може реалистично да намали всеки един — въз основа на документирани данни от проекта, не претенции на производителя.
| Основен въпрос, на който отговаря тази статия: Кои заваръчни дефекти са пряко причинени или влошени от лошото позициониране на детайла – и колко всъщност поправя роботът за позициониране? |
The 6 Най-често срещаните дефекти при роботизирано заваряване и техните първопричини
Следните типове дефекти са извлечени от AWS D1.1, ISO 5817, и качествени данни в нашите 1,500+ проектни инсталации.
| # | Дефект | Основна причина | Зависимост от позицията |
| 1 | Лоша геометрия на перлата Неправилен профил, подрязване, изпъкнала корона | Гравитацията изтегля разтопената локва далеч от фугата в неравни позиции; скоростта на движение, калибрирана за равна позиция, създава изпъкналост или подрязване при накланяне | Директно — дисперсията на перлите се увеличава 2–4 пъти от плоската (1Ж) до над главата (4Ж) |
| 2 | Джобове за порьозен газ в втвърден заваръчен метал | Покритието със защитен газ става турбулентно в ъглови позиции; при горно заваряване, газовата обвивка се разпада и се издига от басейна | Силна — порьозността е 3–5 пъти по-висока в горните в сравнение с. равна позиция (AWS D1.1 данни) |
| 3 | Незавършеният заваръчен метал не успява да се свърже с основния метал | Дъгата не може да постигне равномерен контакт с двете повърхности на сливане, когато съединението е лошо ориентирано; заваряването вертикално надолу кара басейна да тече пред дъгата | Силен — рядко се появява при правилно ориентирани плоски заварки; често срещани в недостъпни стави |
| 4 | Напукване при втвърдяване Пукнатини в последния етап на втвърдяване | Горните и вертикалните позиции изискват по-голямо влагане на топлина за постигане на топене, създавайки локализирано напрежение на опън по време на охлаждане; асиметрични термични градиенти през ставата | Частични — принудителните позиции повишават изискването за входяща топлина, което е контролируемият рисков фактор за пукнатини |
| 5 | Подрязване и жлеб за запълване под повърхността на основния метал при върха на заваръчния шев | Разтопената вана изтича от повърхността на заваръчния шев под действието на гравитацията; силата на дъгата измива основния метал при върха без достатъчна смяна на пълнителя | Директно — тежестта на подрязването се увеличава предсказуемо от плоска до режийна; задвижван от гравитацията |
| 6 | Излишните пръски от метални капчици, изхвърлени върху околния неблагороден метал | Гравитацията нарушава преноса на капки при заваряване над главата; принудителните позиции изискват по-високо напрежение, за да се поддържа стабилност на дъгата, увеличаване на генерирането на пръски | Директно — разпръскването се увеличава с 30–60% в над главата спрямо. апартамент при идентични параметри |
Защо позицията на заваряване определя качеството: Физиката
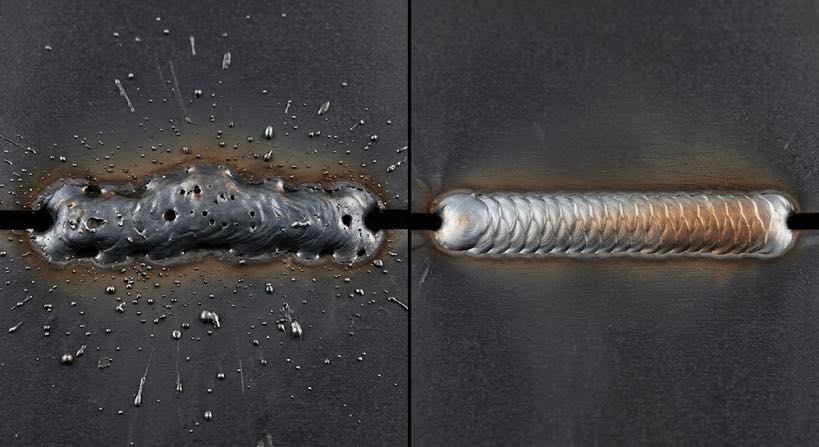
Четири физически сили действат едновременно върху всяка заваръчна вана. В плоско положение, те са подравнени и работят заедно. В позиции над главата или под стръмен ъгъл, те работят един срещу друг - и никое регулиране на параметрите не компенсира напълно.
| Сила | Плоска позиция | Режийни / Под ъгъл | Причинен дефект |
| Гравитация на басейн | Стабилизира басейна срещу лицето на ставите | Издърпва басейна - провисване, капеща | Подрязване, недопълване, неравномерност на мънистата |
| Защитен газ | Униформа, стабилно покритие на басейна | Турбуленция; газът се издига от басейна | Порьозност, окислителни включвания |
| Сила на дъгата (плазмена струя) | Насочено към ставата — максимално проникване | Частично отклонение — намалено сливане | Непълно сливане |
| Термичен градиент | Симетрично охлаждане от двете страни на синтез | Асиметричен — едно лице се охлажда по-бързо | Напукване от втвърдяване, изкривяване |
| Ключов инженерен принцип: Заваръчен робот в равна позиция със стандартни параметри постоянно ще превъзхожда същия робот над главата с оптимизирани параметри. Позицията не е второстепенна променлива - тя е основната детерминанта на качеството. |
AWS / Класификация на позицията по ISO и последици за качеството
Международните стандарти за заваряване класифицират позициите, за да отразят тази йерархия на качеството - и намаляването на производителността при неплоско заваряване е значително:
| Позиция | AWS код | Относителен риск от дефект | Скорост на отлагане срещу. Плосък |
| Плосък | 1Ж / 1Е | ✅ Най-нисък | ✅ Базово ниво (100%) |
| Хоризонтална | 2Ж / 2Е | ✅ Ниска | ✅ ~90–95% |
| Вертикална | 3Ж / 3Е | ❌ Средно | ❌ Намалено 15–25% |
| Режийни | 4Ж / 4Е | ❌ Най-високо | ❌ Намалена 25–40% |
Източник: AWS D1.1 Кодекс за заваряване на конструкции; ISO 5817 Класификация на нивото на качество. Цифрите за степента на отлагане отразяват производствените данни от нашите проектни инсталации.
Как роботът за позициониране намалява процента на дефектите
А Позиции на роботи не поправя дефектите след факта — елиминира физическите условия, които ги причиняват. Чрез автоматично завъртане на детайла, така че всяка връзка да бъде представена в плоска или хоризонтална позиция, преди да запали дъгата, пренастройва и четирите физически сили едновременно. Резултатът е постоянен, базирано на физиката подобряване на качеството, което не зависи от оптимизацията на параметрите или уменията на оператора.
Практическото значение е значително: магазин, който инсталира a Позиции на роботи без промяна на нито един параметър на заваряване все още ще видите измеримо намаляване на дефекта - тъй като първопричината е отстранена. Повторното оптимизиране на параметрите за равна позиция отгоре, което води до допълнителни печалби. Това многослойно подобрение е причината, поради която инсталациите на Robot Positioner постоянно превъзхождат изолираните проекти за оптимизация на параметри при директно сравняване на качеството.
Данни за намаляване на дефектите от одити на качеството преди/след в инсталациите на Robot Positioner в нашата проектна мрежа:
| Тип дефект | Процент преди инсталиране | Скорост след инсталиране | Намаляване |
| Лоша геометрия на перлите | 12–18% преработка | 1–3% | ✅ ~85% |
| Порьозност | 8–12% честота | 0.5–2% | ✅ ~80% |
| Непълно сливане | 5–10% върху жлебови заварки | < 1% | ✅ ~88% |
| Напукване от втвърдяване | 2–5% ограничени стави | < 0.5% | ✅ ~78% |
| Подрязване / недопълване | 10–15% горни фуги | < 1% | ✅ ~90% |
| Излишни пръски | 30–45% части | < 5% | ✅ ~85% |
| Като цяло: Общите проценти на заваръчните дефекти намаляват с 40– средно 60%. в инсталациите за позициониране на роботи за автомобилно и структурно производство, с надхвърляне на пиковите резултати 85% намаляване на циклите на заваряване, доминирани от горната част. |
Казус от практиката: Производител на автомобилни структурни скоби
Автомобилен доставчик от ниво 2, произвеждащ четиристранно заварени скоби, е задействал два сигнала за качество на клиента през 18 месеца. с 60% на ставите, изпълнени в хоризонтално/вертикално положение и 15% над главата с помощта на фиксирано приспособление, базовите данни за качеството бяха доста под целите на индустрията.

Интервенция: MRK-U002 Робот позиционер U-тип (500–1000 кг)
две MRK-U002 Робот позиционер U-тип модулите бяха интегрирани със съществуващите заваръчни роботи в режим на координирана ос. Приспособлението беше преработено, за да се монтира директно към масата на позициониращия робот. Използване на обръщащата ос J1 (±90°) и J2 ос на въртене (±200°), всяка повърхност на съединението беше автоматично препозиционирана до плоска или хоризонтална преди всяка последователност на заваряване - без премахване или повторно фиксиране на компонента.
Съществуващите заваръчни пътища бяха запазени непроменени. Променен е само ъгълът на подход: Позиционерът на робота завърта детайла, за да съответства на пътя на робота, вместо роботът да достига до детайла. Общото време за препрограмиране беше 3 дни. Резултатите бяха измерени по следния начин 6 месеца:
| Метрика | Базово ниво | След MRK-U002 робот позиционер | промяна |
| Общ процент на дефекти | 11.4% | ✅ 1.8% | −84% |
| Честота на порьозност | 8.9% | ✅ 0.7% | −92% |
| Степен на преминаване при проверка при първо преминаване | 67% | ✅ 96.4% | +29.4 точки |
| Месечни разходи за труд за преработка | $28,400 | ✅ $4,100 | −$24 300/месец |
| Дефект на клиента PPM | 1,240 | ✅ 88 PPM | −93% |
| Инвестиция: Две единици MRK-U002 + интеграция = $148,000 Просто изплащане: 6.1 месеца Резултат: И двата сигнала за качество на клиента затвориха в рамките 90 дни. Нула нови сигнали в следното 12 месеца. |
Отвъд позиционера на робота: 4 Допълнителни мерки
А Позиции на роботи адресира основната причина за позицията — единствената променлива с най-голямо въздействие върху качеството на заваръчния шев. Тези четири допълнителни мерки допълват системата за качество:
1. Оптимизирайте отново параметрите на заваряване за равна позиция
След като роботът за позициониране представи всяка става в плоско положение, параметрите, компрометирани преди това за работа над главата, могат да бъдат нулирани за производителност в плоска позиция:
- Напрежение: намалете от 18–28 V за компенсиране на режийни на 15–25 V
- Скорост на пътуване: увеличение с 10–20% без влошаване на качеството
- Дебит на защитен газ: намаляване — плоската позиция изисква по-малко поток за поддържане на стабилно покритие
Повторното оптимизиране при пускане в експлоатация обикновено добавя още 5–15% подобрение на качеството в допълнение към печалбите, свързани с позицията, от позиционера на робота.
2. Контрол на качеството на консумативите и защитните газове
Дори в равна позиция, вариациите на консумативите внасят порьозност и неравномерност на зърната. Ключови контроли:
- Толеранс на диаметъра на проводника: ±0,01 mm е практическата граница за стабилна работа на дъгата
- Съдържание на влага за проводници с флюсова сърцевина: влажност на съхранение < 40% RH
- Чистота на защитния газ: ≥ 99.99% за смеси на основата на Ar — входяща проверка партида по партида
3. График за TCP калибриране на робота
В режим на координирана ос с a Позиции на роботи, TCP грешката се усилва, защото и двете системи трябва да поддържат прецизна синхронизация. Проверявайте TCP в началото на всяка смяна с помощта на прецизен габарит, заменете контактните съвети на часовете за включване на дъгата (не календарно време), и извършете пълно повторно калибриране след всяко събитие на сблъсък на робот — независимо от видимата сериозност.
4. Предварителна заваръчна фуга и подготовка на повърхността
Подобряването на позицията не може да компенсира замърсяването с неблагороден метал или лошото напасване на фугата:
- Отстранете котлен камък вътре 10 mm от заваръчната фуга на конструкционна стомана
- Обезмаслете с одобрен разтворител — замърсяването с масло е водещата непозиционна причина за порьозност
- Проверете размера на заваръчните шевове, преди да стартирате програмата — малките крепежни шевове са основен източник на непълно сливане при коренния проход
- Проверете толеранса на междината на фугите — отклонението на междината причинява несъответствие на параметрите дори при идеално ориентирани плоски заварки
| Последователност на изпълнение: Първо инсталирайте Robot Positioner — той осигурява най-голямото единично подобрение. След това оптимизирайте отново параметрите. След това обърнете внимание на качеството на консумативите. След това добавете мониторинг. Правенето на всичко едновременно прави невъзможно приписването на резултати. |
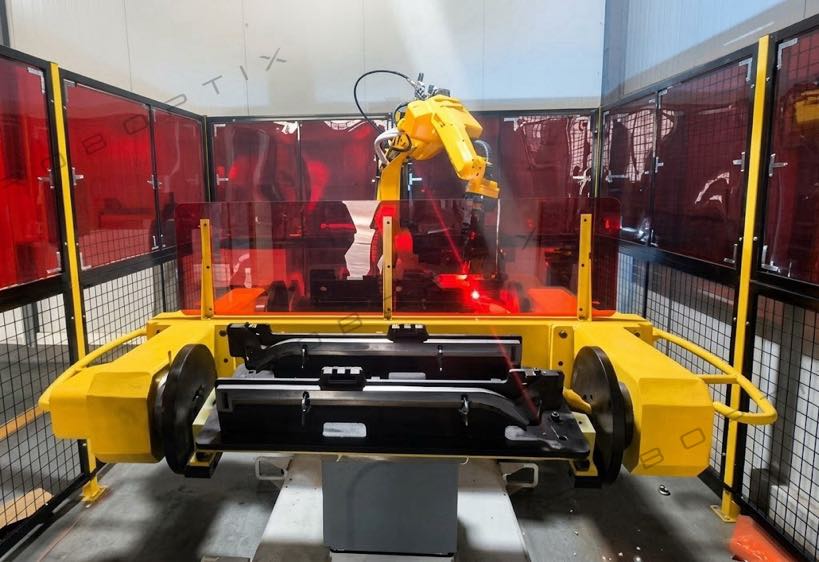
Решете проблема си с качеството на заваръчния шев в основата на причината
- Анализ на профила на дефектите — идентифицирайте кои от шестте основни причини са доминиращи във вашия процес
- Конфигурация на позиционера на робота, съобразена с геометрията на вашия детайл
- Писмена проекция за подобряване на качеството въз основа на сравними инсталации
- Оценката е предоставена в рамките на 24 работно време
► Свържете се с нас за безплатна оценка на качеството на заваръчния шев
За автора
| опит & пълномощията Специалист по интегриране на роботизирана система за заваряване с 12+ години пряк опит в проекти, фокусиран върху позициониращите роботи и системите за заваряване с координирана ос в автомобилостроенето, структурна изработка, съд под налягане, и приложения за тежки машини. История на компанията: 26+ години инженеринг за автоматизация на заваряване, 40+ активни патенти, 1,500+ завършени проекти в Северна Америка, Европа, и Азия. ~70% включват интеграция на Robot Positioner. Всички данни за процента на дефекти, цитирани в тази статия, са извлечени от записи за одит на качеството преди/след 200+ роботизирани заваръчни инсталации. Стандарти: AWS D1.1; ISO 5817; AWS B2.1 Сертификация: EU CE — Системи за позициониране на роботи (Сертификат №: M.2026.206.C134866) Последно прегледано и актуализирано: май 2026 |
СВЪРЗАНИ ПУБЛИКАЦИИ
Роботизирана клетка за заваряване без програмиране: Насочвани от зрението, Без медальон Teach

ROI на роботизирана заваръчна клетка без програмиране: Практическо ръководство за приложения на конструкционни стомани

2026 Точки на болка при автоматизацията на заваряване: Защо конкурентните фабрики избират позициониращ робот

Роботизирана клетка за заваряване без програмиране:Как Vision-Guided Systems елиминират Teach Pendants

7th Axis Robot Track System Support & Ръководство за отстраняване на неизправности
