


Hersteller kundenspezifischer Roboterarbeitsplätze und Lasersysteme



Wie entstehen Roboterschweißfehler – und wie viel kann ein Roboterpositionierer beheben??
Wenn der Roboter perfekt schweißt – und die Schweißung immer noch fehlschlägt
Ein Tier-1-Automobilzulieferer installierte einen sechsachsigen Schweißroboter und ging davon aus, dass sein Fehlerproblem verschwinden würde. Sechs Monate später, Die Porosität an den Schweißnähten der Strukturhalterungen war immer noch hoch 9%. Die Schweißnahtgeometrie war in verschiedenen Produktionszyklen an derselben Verbindung inkonsistent. Zwei Sendungen wurden bereits vom Kunden abgelehnt.
Der Roboter war nicht das Problem. Es führte sein Programm genau wie angewiesen aus. Das Problem bestand darin, dass das Programm erforderte, dass der Roboter über Kopf und in steilen Winkeln schweißte – Positionen, die nach den Gesetzen der Physik strukturell minderwertige Schweißnähte erzeugen, unabhängig davon, wie leistungsfähig der Roboter ist.
Ein Roboter kann die grundlegenden Einschränkungen einer schlechten Schweißposition nicht überwinden. Wenn Gelenke nicht im optimalen Winkel dargestellt werden, Aufgrund der Schwerkraft entstehen Defekte, Gasdynamik, Wärmefluss, und Poolverhalten – kein Programmierfehler. Der Roboterpositionen existiert, um diesen Grundzustand zu beseitigen. Durch automatisches Drehen und Ausrichten der Werkstücke in die ideale Schweißhaltung, Es wandelt jede Schweißnaht – unabhängig von der Teilegeometrie – aus der Sicht des Roboters in eine flache Schweißnaht um.
In diesem Artikel werden die sechs häufigsten Roboterschweißfehler untersucht, erklärt die Physik, warum die Position sie verursacht, und beziffert, wie viel a Roboterpositionen kann jeden einzelnen Punkt realistisch reduzieren – basierend auf dokumentierten Projektdaten, keine Herstellerangaben.
| Kernfrage, die dieser Artikel beantwortet: Welche Schweißfehler werden direkt durch eine schlechte Werkstückpositionierung verursacht oder verschlimmert – und wie viel kann ein Roboterpositionierer tatsächlich beheben?? |
Der 6 Die häufigsten Fehler beim Roboterschweißen und ihre Ursachen
Die folgenden Fehlertypen stammen aus AWS D1.1, ISO 5817, und Qualitätsdaten in unserem gesamten 1,500+ Projektinstallationen.
| # | Defekt | Hauptursache | Positionsabhängigkeit |
| 1 | Schlechte Perlengeometrie. Unregelmäßiges Profil, unterbieten, konvexe Krone | Die Schwerkraft zieht das Schmelzbad in nicht ebenen Positionen von der Verbindung weg; Die für die flache Position kalibrierte Fahrgeschwindigkeit erzeugt bei Neigung eine Konvexität oder Hinterschneidung | Direkt – die Perlenvarianz erhöht sich um das 2- bis 4-fache von flach (1G) zu überkopf (4G) |
| 2 | Porosität Gastaschen im erstarrten Schweißgut | In abgewinkelten Positionen wird die Schutzgasabdeckung turbulent; beim Überkopfschweißen, Die Gashülle bricht auf und steigt aus dem Becken auf | Stark – die Porosität ist im Überkopf-Bereich 3–5-mal höher als im. flache Position (AWS D1.1-Daten) |
| 3 | Unvollständige Fusion. Das Schweißmetall verbindet sich nicht mit dem Grundmetall | Der Lichtbogen kann keinen gleichmäßigen Kontakt mit beiden Schweißflächen erreichen, wenn die Verbindung schlecht ausgerichtet ist; Beim Senkrechtschweißen läuft das Schweißbad dem Lichtbogen voraus | Stark – tritt selten bei richtig ausgerichteten Flachschweißnähten auf; Häufig bei unzugänglichen Gelenken |
| 4 | Erstarrungsrisse Risse im letzten Erstarrungsstadium | Überkopf- und vertikale Positionen erfordern eine höhere Wärmezufuhr, um eine Fusion zu erreichen, Beim Abkühlen entsteht eine lokale Zugspannung; asymmetrische Wärmegradienten über die Verbindung hinweg | Teilweise – erzwungene Positionen erhöhen den Wärmezufuhrbedarf, Dies ist der kontrollierbare Risikofaktor für Risse |
| 5 | Hinterschneidung und Unterfüllungsnut unter der Grundmetalloberfläche am Schweißnahtübergang | Das Schmelzbad fließt aufgrund der Schwerkraft von der Schweißfläche weg; Lichtbogenkraft wäscht unedles Metall an der Spitze ohne ausreichenden Füllstoffersatz | Direkt – Der Schweregrad der Unterschneidung nimmt vorhersehbar von flach bis über Kopf zu; Schwerkraftgetrieben |
| 6 | Überschüssige Metallspritzer werden auf das umgebende Grundmetall geschleudert | Die Schwerkraft stört die Tropfenübertragung beim Überkopfschweißen; Zwangspositionen erfordern eine höhere Spannung, um die Lichtbogenstabilität aufrechtzuerhalten, zunehmende Spritzerbildung | Direkt – Spritzer nehmen über Kopf um 30–60 % zu. flach unter identischen Parametern |
Warum die Schweißposition die Qualität bestimmt: Die Physik
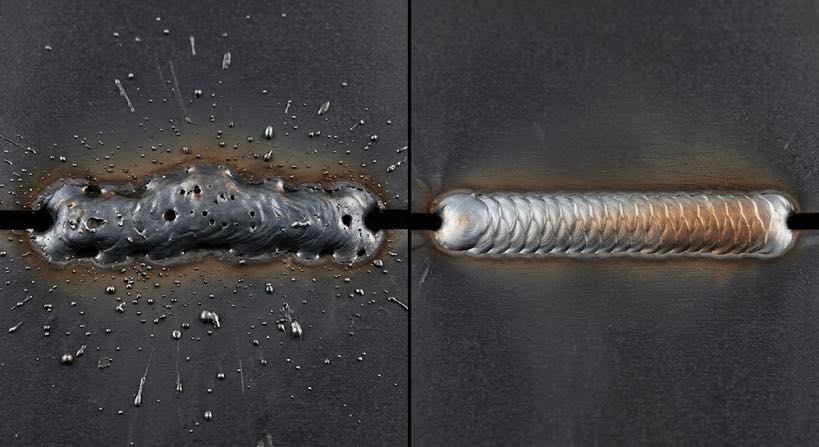
Auf jedes Schweißbad wirken gleichzeitig vier physikalische Kräfte. In flacher Position, Sie sind aufeinander abgestimmt und arbeiten zusammen. In Überkopf- oder steiler Schräglage, Sie arbeiten gegeneinander – und keine Parameteranpassung kompensiert sie vollständig.
| Gewalt | Flache Position | Overhead / Abgewinkelt | Fehler verursacht |
| Schwerkraft am Pool | Stabilisiert den Pool an der Fugenfläche | Zieht den Pool weg – hängt durch, tropft | Unterbieten, Unterfüllung, Unregelmäßigkeit der Perlen |
| Schutzgas | Uniform, Stabile Abdeckung des Pools | Turbulenz; Gas steigt aus dem Becken auf | Porosität, Oxidationseinschlüsse |
| Lichtbogenkraft (Plasmastrahl) | Ins Gelenk gerichtet – maximale Penetration | Teilweise abgelenkt – Fusion reduziert | Unvollständige Fusion |
| Wärmegradient | Symmetrische Kühlung von beiden Fusionsflächen | Asymmetrisch – eine Seite kühlt schneller ab | Erstarrungsrisse, Verzerrung |
| Schlüsselprinzip der Technik: Ein Schweißroboter in flacher Position mit Standardparametern wird den gleichen Roboter-Overhead mit optimierten Parametern durchweg übertreffen. Die Position ist keine sekundäre Variable, sondern der primäre Qualitätsfaktor. |
AWS / ISO-Positionsklassifizierung und Auswirkungen auf die Qualität
Internationale Schweißnormen klassifizieren Positionen, um diese Qualitätshierarchie widerzuspiegeln – und der Produktivitätsverlust durch nicht flaches Schweißen ist erheblich:
| Position | AWS-Code | Relatives Fehlerrisiko | Ablagerungsrate vs. Wohnung |
| Wohnung | 1G / 1F | ✅ Am niedrigsten | ✅ Grundlinie (100%) |
| Horizontal | 2G / 2F | ✅ Niedrig | ✅ ~90–95 % |
| Vertikal | 3G / 3F | ❌ Mittel | ❌ Reduziert um 15–25 % |
| Overhead | 4G / 4F | ❌ Höchste | ❌ Reduziert um 25–40 % |
Quelle: AWS D1.1 Strukturschweißcode; ISO 5817 Qualitätsstufenklassifizierung. Die Zahlen zur Abscheidungsrate spiegeln die Produktionsdaten unserer Projektinstallationen wider.
Wie ein Roboterpositionierer die Fehlerquote senkt
A Roboterpositionen repariert Mängel nicht im Nachhinein, sondern beseitigt die physikalischen Bedingungen, die sie verursachen. Durch automatisches Drehen des Werkstücks wird jede Verbindung in eine flache oder horizontale Position gebracht, bevor der Lichtbogen zündet, es richtet alle vier physischen Kräfte gleichzeitig neu aus. Das Ergebnis ist konsistent, Physikbasierte Qualitätsverbesserung, die nicht von der Parameteroptimierung oder den Fähigkeiten des Bedieners abhängt.
Die praktischen Auswirkungen sind erheblich: ein Geschäft, das a Roboterpositionen Ohne die Änderung eines einzigen Schweißparameters wird dennoch eine messbare Fehlerreduzierung erzielt, da die Grundursache beseitigt wurde. Darüber hinaus führt die Neuoptimierung der Parameter für die flache Position zu zusätzlichen Gewinnen. Diese vielschichtige Verbesserung ist der Grund dafür, dass Roboterpositionierungsinstallationen in direkten Qualitätsvergleichen durchweg einzelne Parameteroptimierungsprojekte übertreffen.
Daten zur Fehlerreduzierung aus Vor-/Nach-Qualitätsaudits für alle Robot Positioner-Installationen in unserem Projektnetzwerk:
| Fehlertyp | Vorinstallationspreis | Rate nach der Installation | Reduktion |
| Schlechte Wulstgeometrie | 12–18 % Nacharbeit | 1–3 % | ✅ ~85 % |
| Porosität | 8–12 % Inzidenz | 0.5–2 % | ✅ ~80 % |
| Unvollständige Fusion | 5–10 % bei Nutschweißnähten | < 1% | ✅ ~88 % |
| Erstarrungsrisse | 2–5 % eingeschränkte Gelenke | < 0.5% | ✅ ~78 % |
| Unterbieten / Unterfüllung | 10–15 % Überkopfverbindungen | < 1% | ✅ ~90 % |
| Überschüssige Spritzer | 30–45 % der Teile | < 5% | ✅ ~85 % |
| Gesamt: Die Gesamt-Schweißfehlerraten sinken um 40–60 % im Durchschnitt bei Installationen von Roboterpositionierern in der Automobil- und Strukturfertigung, mit überragenden Spitzenergebnissen 85% Reduzierung überkopfdominierter Schweißzyklen. |
Fallstudie: Hersteller von Kfz-Strukturhalterungen
Ein Tier-2-Automobilzulieferer, der vierseitig geschweißte Halterungsbaugruppen herstellt, hatte im Jahr 2019 zwei Qualitätswarnungen beim Kunden ausgelöst 18 Monate. Mit 60% von Fugen in horizontaler/vertikaler Lage und 15% über Kopf mit einer festen Vorrichtung, Die grundlegenden Qualitätsdaten lagen deutlich unter den Branchenzielen.

Intervention: MRK-U002 U-Typ-Roboterpositionierer (500–1.000 kg)
Zwei MRK-U002 U-Typ-Roboterpositionierer Die Einheiten wurden im koordinierten Achsenmodus in die vorhandenen Schweißroboter integriert. Die Vorrichtung wurde so umgestaltet, dass sie direkt am Tisch des Roboterpositionierers montiert werden kann. Verwendung der J1-Flip-Achse (±90°) und J2 Rotationsachse (±200°), Jede Verbindungsfläche wurde vor jeder Schweißsequenz automatisch in die Ebene oder Horizontale neu positioniert – ohne dass die Komponente entfernt oder erneut befestigt werden musste.
Die bestehenden Schweißwege wurden unverändert beibehalten. Lediglich der Anflugwinkel wurde geändert: Der Roboterpositionierer drehte das Werkstück so, dass es dem Weg des Roboters folgte, anstatt dass der Roboter nach dem Werkstück greift. Die gesamte Neuprogrammierungszeit betrug 3 Tage. Die Ergebnisse wurden im Folgenden gemessen 6 Monate:
| Metrisch | Grundlinie | Nach dem Roboterpositionierer MRK-U002 | Ändern |
| Gesamtfehlerrate | 11.4% | ✅ 1.8% | −84 % |
| Porositätsinzidenz | 8.9% | ✅ 0.7% | −92 % |
| Erfolgsquote bei der Erstprüfung | 67% | ✅ 96.4% | +29.4 Punkte |
| Monatliche Nacharbeitskosten | $28,400 | ✅ $4,100 | −24.300 $/Monat |
| Kundendefekt PPM | 1,240 | ✅ 88 PPM | −93 % |
| Investition: Zwei MRK-U002-Einheiten + Integration = $148,000 Einfache Amortisation: 6.1 Monate Ergebnis: Beide Kundenqualitätswarnungen wurden innerhalb von 24 Stunden geschlossen 90 Tage. Keine neuen Warnungen im Folgenden 12 Monate. |
Jenseits des Roboterpositionierers: 4 Ergänzende Maßnahmen
A Roboterpositionen Behebt die Ursache der Position – die Variable mit dem größten Einfluss auf die Schweißqualität. Diese vier zusätzlichen Maßnahmen runden das Qualitätssystem ab:
1. Schweißparameter für flache Position neu optimieren
Sobald der Roboterpositionierer jedes Gelenk in flacher Position präsentiert, Parameter, die zuvor bei Arbeiten über Kopf beeinträchtigt waren, können für die Leistung in flacher Position zurückgesetzt werden:
- Stromspannung: Reduzierung von Overhead-kompensierenden 18–28 V auf 15–25 V
- Reisegeschwindigkeit: Steigerung um 10–20 % ohne Qualitätsverlust
- Durchflussmenge des Schutzgases: Reduzieren – Die flache Position erfordert weniger Durchfluss, um eine stabile Abdeckung aufrechtzuerhalten
Eine erneute Optimierung bei der Inbetriebnahme führt in der Regel zu einer weiteren Qualitätsverbesserung von 5–15 % zusätzlich zu den positionsbezogenen Gewinnen durch den Roboterpositionierer.
2. Qualitätskontrolle von Verbrauchsmaterialien und Schutzgasen
Auch in flacher Position, Die Variation der Verbrauchsmaterialien führt zu Porosität und Unregelmäßigkeiten der Perlen. Schlüsselkontrollen:
- Toleranz des Drahtdurchmessers: ±0,01 mm ist die praktische Grenze für eine stabile Lichtbogenleistung
- Feuchtigkeitsgehalt für Flussmittelkerndrähte: Lagerfeuchtigkeit < 40% RH
- Reinheit des Schutzgases: ≥ 99.99% für Mischungen auf Ar-Basis – Eingangskontrolle für jede Charge
3. Roboter-TCP-Kalibrierungsplan
Im koordinierten Achsenmodus mit a Roboterpositionen, Der TCP-Fehler wird verstärkt, da beide Systeme eine präzise Synchronisierung aufrechterhalten müssen. Überprüfen Sie den TCP zu Beginn jeder Schicht mit einer Präzisionslehre, Ersetzen Sie die Kontaktspitzen bei Lichtbogen-Einschaltstunden (keine Kalenderzeit), und führen Sie nach jedem Roboterkollisionsereignis eine vollständige Neukalibrierung durch – unabhängig von der scheinbaren Schwere.
4. Vorschweißverbindung und Oberflächenvorbereitung
Eine Positionsverbesserung kann eine Verunreinigung des Grundmetalls oder einen schlechten Sitz der Verbindung nicht ausgleichen:
- Entfernen Sie den Walzzunder darin 10 mm der Schweißnaht auf Baustahl
- Mit zugelassenem Lösungsmittel entfetten – Ölverschmutzung ist die häufigste Ursache für Porosität
- Überprüfen Sie die Größe der Heftnähte, bevor Sie das Programm ausführen – zu kleine Heftnähte sind eine Hauptursache für unvollständige Verschmelzung an der Wurzellage
- Überprüfen Sie die Toleranz des Verbindungsspalts – eine Spaltabweichung führt selbst bei perfekt ausgerichteten Flachschweißnähten zu einer Parameterabweichung
| Implementierungssequenz: Installieren Sie zuerst den Roboterpositionierer – er bietet die größte Einzelverbesserung. Anschließend die Parameter erneut optimieren. Dann kümmern Sie sich um die Qualität der Verbrauchsmaterialien. Fügen Sie dann die Überwachung hinzu. Wenn man alles gleichzeitig macht, ist es unmöglich, Ergebnisse zuzuordnen. |
Beheben Sie Ihr Problem mit der Schweißqualität an der Ursache
- Fehlerprofilanalyse – ermitteln Sie, welche der sechs Grundursachen in Ihrem Prozess vorherrschend sind
- Auf Ihre Werkstückgeometrie abgestimmte Konfiguration des Roboterpositionierers
- Schriftliche Qualitätsverbesserungsprojektion basierend auf vergleichbaren Installationen
- Die Bewertung wurde innerhalb von 24 Stunden abgegeben 24 Geschäftszeiten
► Kontaktieren Sie uns für eine kostenlose Schweißqualitätsbewertung
Über den Autor
| Erfahrung & Anmeldeinformationen Spezialist für die Integration von Roboterschweißsystemen mit 12+ Jahre direkte Projekterfahrung, Der Schwerpunkt liegt auf Roboterpositionierern und koordinierten Achsenschweißsystemen im gesamten Automobilbereich, Strukturelle Fertigung, Druckbehälter, und schwere Maschinenanwendungen. Unternehmenshintergrund: 26+ Jahre Erfahrung in der Schweißautomatisierungstechnik, 40+ aktive Patente, 1,500+ abgeschlossene Projekte in ganz Nordamerika, Europa, und Asien. Etwa 70 % betreffen die Integration des Roboterpositionierers. Alle in diesem Artikel genannten Fehlerratendaten stammen aus Qualitätsauditaufzeichnungen vor/nachher 200+ Roboterschweißanlagen. Standards: AWS D1.1; ISO 5817; AWS B2.1 Zertifizierung: EU CE – Roboterpositionierungssysteme (Zertifikat Nr.: M.2026.206.C134866) Zuletzt überprüft und aktualisiert: Mai 2026 |
VERWANDTE BEITRÄGE

2026 Schwachstellen der Schweißautomatisierung: Warum wettbewerbsfähige Fabriken sich für einen Roboterpositionierer entscheiden

So integrieren Sie eine visiongesteuerte Roboterschweißzelle in eine bestehende Fertigungslinie

Checkliste für den Kauf von Schweißpositionierern: 6 Eingaben für eine genaue Ausschreibung

Schweißpositionierer zu verkaufen: So wählen Sie den richtigen Typ für Ihr Teil aus (Spindelstock Reitstock, L-Typ, U-Typ, Horizontal 3-Achsen, Einachsiger Rotationsantrieb, Vertikale Neigung)

2026 Kaufratgeber für Roboterpositionierer: Alle 5 Typen im Vergleich – Kopf und Reitstock, L-Typ, U-Typ, und mehr
