


Produttore di workstation robotizzate personalizzate e sistemi laser



Come si formano i difetti della saldatura robotizzata e quanto può risolverli un posizionatore robotizzato?
Quando il robot salda perfettamente e la saldatura fallisce ancora
Un fornitore automobilistico di primo livello ha installato un robot di saldatura a sei assi aspettandosi che il problema dei difetti scomparisse. Sei mesi dopo, la porosità sulle saldature delle staffe strutturali era ancora in corso 9%. La geometria della saldatura era incoerente nello stesso giunto in diversi cicli di produzione. Due spedizioni erano già state rifiutate dal cliente.
Il robot non era il problema. Stava eseguendo il suo programma esattamente come indicato. Il problema era che il programma richiedeva che il robot saldasse sopra la testa e ad angoli ripidi, posizioni che producono saldature strutturalmente inferiori secondo le leggi della fisica., indipendentemente dalle capacità del robot.
Un robot non può superare i limiti fondamentali di una posizione di saldatura inadeguata. Quando le articolazioni non sono presentate con l'angolazione ottimale, i difetti si formano a causa della gravità, dinamica dei gas, flusso di calore, e comportamento del pool, non errori di programmazione. IL Posizioni dei robot esiste per eliminare questa condizione di root. Ruotando e orientando automaticamente i pezzi nell'atteggiamento di saldatura ideale, converte ogni saldatura, indipendentemente dalla geometria della parte, in una saldatura in posizione piana dal punto di vista del robot.
Questo articolo esamina i sei difetti di saldatura robotizzata più comuni, spiega la fisica del motivo per cui la posizione li causa, e quantifica quanto a Posizioni dei robot possono realisticamente ridurli ciascuno, sulla base di dati di progetto documentati, non affermazioni del produttore.
| Domanda fondamentale alla quale questo articolo risponde: Quali difetti di saldatura sono direttamente causati o peggiorati da un errato posizionamento del pezzo in lavorazione e quanto risolve effettivamente un posizionatore robotizzato? |
IL 6 I difetti più comuni della saldatura robotizzata e le loro cause principali
I seguenti tipi di difetto sono tratti da AWS D1.1, ISO 5817, e dati di qualità in tutto il nostro 1,500+ installazioni di progetto.
| # | Difetto | Causa primaria | Dipendenza dalla posizione |
| 1 | Geometria del cordone scadente Profilo irregolare, sottosquadro, corona convessa | La gravità allontana la pozza fusa dal giunto in posizioni non piatte; la velocità di traslazione calibrata per la posizione piana produce convessità o sottosquadro quando inclinata | Diretto: la varianza del cordone aumenta di 2–4 volte rispetto al piano (1G) in testa (4G) |
| 2 | Porosità Sacche di gas nel metallo saldato solidificato | La copertura del gas di protezione diventa turbolenta in posizioni angolate; nella saldatura sopratesta, l'involucro del gas si rompe e si solleva dalla piscina | Forte: la porosità è 3–5 volte più alta in testa rispetto a. posizione piatta (Dati AWS D1.1) |
| 3 | Il metallo della saldatura a fusione incompleta non riesce a legarsi al metallo di base | L'arco non può raggiungere un contatto uniforme con entrambe le facce di fusione quando il giunto è mal orientato; La saldatura verticale verso il basso fa sì che la piscina scorra davanti all'arco | Forte: appare raramente nelle saldature piatte correttamente orientate; comune nelle articolazioni inaccessibili |
| 4 | Fessure da solidificazione Fessure nella fase finale di solidificazione | Le posizioni sopraelevate e verticali richiedono un maggiore apporto di calore per ottenere la fusione, creando tensioni di trazione localizzate durante il raffreddamento; gradienti termici asimmetrici attraverso il giunto | Parziale: le posizioni forzate aumentano il fabbisogno di calore in ingresso, che è il fattore di rischio di crack controllabile |
| 5 | Scanalatura sottosquadro e sottoriempimento sotto la superficie del metallo di base in corrispondenza della punta della saldatura | La massa fusa scorre via dalla faccia della saldatura per gravità; Arc Force lava il metallo di base sulla punta senza una sostituzione sufficiente del riempitivo | Diretto: la gravità del sottosquadro aumenta in modo prevedibile dal piano fino al sovraccarico; guidato dalla gravità |
| 6 | Goccioline di schizzi di metallo in eccesso espulse sul metallo di base circostante | La gravità interrompe il trasferimento delle goccioline nella saldatura sopratesta; le posizioni forzate richiedono una tensione più elevata per mantenere la stabilità dell'arco, aumento della generazione di spruzzi | Diretto: gli spruzzi aumentano del 30–60% in testa rispetto a. piatto con parametri identici |
Perché la posizione di saldatura determina la qualità: La Fisica
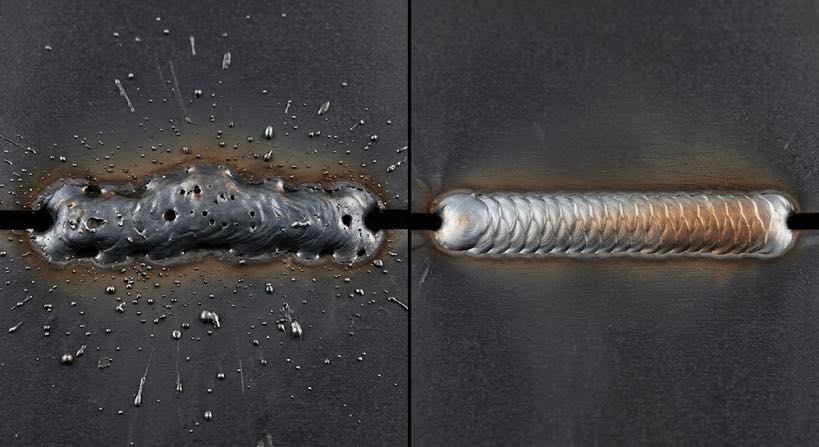
Su ogni bagno di saldatura agiscono contemporaneamente quattro forze fisiche. In posizione piana, sono allineati e lavorano insieme. In posizioni sopra la testa o ad angolo ripido, funzionano l’uno contro l’altro e nessuna regolazione dei parametri compensa completamente.
| Forza | Posizione piatta | In testa / Angolato | Difetto causato |
| Gravità sulla piscina | Stabilizza la piscina contro la superficie del giunto | Allontana la piscina: si affloscia, gocciolante | Sottosquadro, riempimento insufficiente, irregolarità del tallone |
| Gas di protezione | Uniforme, copertura stabile della piscina | Turbolenza; il gas si allontana dalla piscina | Porosità, inclusioni di ossidazione |
| Forza d'arco (getto di plasma) | Diretto nell'articolazione: massima penetrazione | Parzialmente deviato: fusione ridotta | Fusione incompleta |
| Gradiente termico | Raffreddamento simmetrico da entrambe le facce di fusione | Asimmetrico: una faccia si raffredda più velocemente | Fessure da solidificazione, distorsione |
| Principio chiave dell'ingegneria: Un robot di saldatura in posizione piana con parametri standard supererà costantemente le prestazioni dello stesso robot sopra la testa con parametri ottimizzati. La posizione non è una variabile secondaria: è il determinante primario della qualità. |
AWS / Classificazione della posizione ISO e implicazioni sulla qualità
Gli standard internazionali di saldatura classificano le posizioni in modo da riflettere questa gerarchia di qualità e la penalità in termini di produttività della saldatura non piana è significativa:
| Posizione | Codice AWS | Rischio relativo di difetti | Tasso di deposizione vs. Piatto |
| Piatto | 1G / 1F | ✅ Il più basso | ✅ Base di riferimento (100%) |
| Orizzontale | 2G / 2F | ✅Basso | ✅ ~90–95% |
| Verticale | 3G / 3F | ❌ Medio | ❌ Ridotto 15–25% |
| In testa | 4G / 4F | ❌ Il più alto | ❌ Ridotto 25–40% |
Fonte: Codice di saldatura strutturale AWS D1.1; ISO 5817 Classificazione del livello di qualità. I dati sul tasso di deposizione riflettono i dati di produzione delle installazioni del nostro progetto.
Come un posizionatore robot riduce il tasso di difetti
UN Posizioni dei robot non ripara i difetti a posteriori ma elimina le condizioni fisiche che li producono. Ruotando automaticamente il pezzo in lavorazione in modo che ogni giunto venga presentato in posizione piana o orizzontale prima che si scopra l'arco, riallinea simultaneamente tutte e quattro le forze fisiche. Il risultato è coerente, miglioramento della qualità basato sulla fisica che non dipende dall'ottimizzazione dei parametri o dall'abilità dell'operatore.
L’implicazione pratica è significativa: un negozio che installa a Posizioni dei robot senza modificare un singolo parametro di saldatura si otterrà comunque una riduzione misurabile dei difetti, poiché la causa principale è stata rimossa. La riottimizzazione dei parametri per la posizione piatta produce ulteriori guadagni. Questo miglioramento a più livelli è il motivo per cui le installazioni di Robot Positioner superano costantemente i progetti di ottimizzazione dei parametri isolati nei confronti testa a testa della qualità.
Dati sulla riduzione dei difetti derivanti da audit di qualità pre/post sulle installazioni di posizionatori robot nella nostra rete di progetti:
| Tipo di difetto | Tasso di preinstallazione | Tasso post-installazione | Riduzione |
| Geometria del tallone scadente | 12–18% di rilavorazione | 1–3% | ✅ ~85% |
| Porosità | 8–12% di incidenza | 0.5–2% | ✅ ~80% |
| Fusione incompleta | 5–10% sulle saldature a gola | < 1% | ✅ ~88% |
| Fessure da solidificazione | 2–5% giunti vincolati | < 0.5% | ✅ ~78% |
| Sottosquadro / riempimento insufficiente | 10–15% giunti sopraelevati | < 1% | ✅ ~90% |
| Spruzzi eccessivi | 30–45% dei pezzi | < 5% | ✅ ~85% |
| Complessivamente: I tassi totali di difetti di saldatura diminuiscono di 40–60% in media nelle installazioni di posizionatori robot di fabbricazione automobilistica e strutturale, con risultati di picco superiori 85% riduzione dei cicli di saldatura con sovraccarico. |
Caso di studio: Produttore di staffe strutturali automobilistiche
Un fornitore automobilistico di livello 2 che produce gruppi di staffe saldate a quattro facce aveva attivato due avvisi sulla qualità del cliente 18 mesi. Con 60% di giunti eseguiti in posizioni orizzontali/verticali e 15% sopraelevato utilizzando un apparecchio fisso, i dati di base sulla qualità erano ben al di sotto degli obiettivi del settore.

Intervento: MRK-U002 Posizionatore robot di tipo U (500–1.000 chilogrammi)
Due MRK-U002 Posizionatore robot di tipo U le unità sono state integrate con i robot di saldatura esistenti in modalità ad assi coordinati. L'attrezzatura è stata riprogettata per essere montata direttamente sul tavolo del posizionatore robot. Utilizzando l'asse di rotazione J1 (±90°) e asse di rotazione J2 (±200°), ogni faccia del giunto è stata riposizionata automaticamente su piana o orizzontale prima di ogni sequenza di saldatura, senza rimuovere o rimontare il componente.
I percorsi di saldatura esistenti sono stati mantenuti invariati. È stato modificato solo l'angolo di attacco: il posizionatore robot ha ruotato il pezzo in lavorazione per adattarlo al percorso del robot anziché raggiungere il pezzo in lavorazione da parte del robot. Il tempo totale di riprogrammazione era 3 giorni. I risultati sono stati misurati nel modo seguente 6 mesi:
| Metrico | Linea di base | Dopo il posizionatore robot MRK-U002 | Modifica |
| Tasso complessivo di difetti | 11.4% | ✅ 1.8% | −84% |
| Incidenza della porosità | 8.9% | ✅ 0.7% | −92% |
| Tasso di superamento dell'ispezione al primo passaggio | 67% | ✅ 96.4% | +29.4 punti |
| Costo mensile della manodopera per la rilavorazione | $28,400 | ✅ $4,100 | −$24.300/mese |
| PPM difettoso del cliente | 1,240 | ✅ 88 PPM | −93% |
| Investimento: Due unità MRK-U002 + integrazione = $148,000 Rimborso semplice: 6.1 mesi Risultato: Entrambi gli avvisi sulla qualità del cliente si sono chiusi all'interno 90 giorni. Zero nuovi avvisi di seguito 12 mesi. |
Oltre il Robot Posizionatore: 4 Misure complementari
UN Posizioni dei robot affronta la causa principale della posizione: la variabile con il maggiore impatto sulla qualità della saldatura. Queste quattro misure aggiuntive completano il sistema di qualità:
1. Riottimizzare i parametri di saldatura per la posizione piana
Una volta che il posizionatore robot presenta ogni giunto in posizione piana, i parametri precedentemente compromessi per il lavoro sopra la testa possono essere ripristinati per le prestazioni in posizione piatta:
- Voltaggio: ridurre da 18–28 V con compensazione in testa a 15–25 V
- Velocità di viaggio: aumentare del 10–20% senza penalizzare la qualità
- Portata del gas di protezione: ridurre: la posizione piatta richiede meno flusso per mantenere una copertura stabile
La riottimizzazione alla messa in servizio in genere aggiunge un ulteriore miglioramento della qualità del 5–15% oltre ai guadagni relativi alla posizione derivanti dal posizionatore robot.
2. Controllo della qualità dei materiali di consumo e del gas di protezione
Anche in posizione piana, la variazione dei consumabili introduce porosità e irregolarità del cordone. Controlli chiave:
- Tolleranza sul diametro del filo: ±0,01 mm è il limite pratico per prestazioni di arco stabili
- Contenuto di umidità per fili animati: umidità di conservazione < 40% RH
- Purezza del gas di protezione: ≥ 99.99% per miscele a base di Ar: ispezione in entrata lotto per lotto
3. Programma di calibrazione TCP del robot
In modalità asse coordinato con a Posizioni dei robot, L'errore TCP è amplificato perché entrambi i sistemi devono mantenere una sincronizzazione precisa. Verificare il TCP all'inizio di ogni turno utilizzando un misuratore di precisione, sostituire le punte di contatto durante le ore di accensione dell'arco (non l'ora del calendario), ed eseguire una ricalibrazione completa dopo qualsiasi evento di collisione del robot, indipendentemente dalla gravità apparente.
4. Pre-saldatura del giunto e preparazione della superficie
Il miglioramento della posizione non può compensare la contaminazione dei metalli di base o uno scarso adattamento del giunto:
- Rimuovere la scaglia di mulino all'interno 10 mm del giunto di saldatura su acciaio strutturale
- Sgrassare con solvente approvato: la contaminazione da olio è la principale causa di porosità non dovuta alla posizione
- Ispezionare la dimensione dei punti di saldatura prima di eseguire il programma: i punti sottodimensionati sono la principale fonte di fusione incompleta nella passata di fondo
- Verifica la tolleranza del gioco del giunto: la deviazione del gioco causa una mancata corrispondenza dei parametri anche nelle saldature piane perfettamente orientate
| Sequenza di implementazione: Installa prima il posizionatore robot: offre il miglioramento più grande. Quindi ottimizzare nuovamente i parametri. Quindi affronta la qualità dei materiali di consumo. Quindi aggiungi il monitoraggio. Fare tutto contemporaneamente rende impossibile attribuire i risultati. |
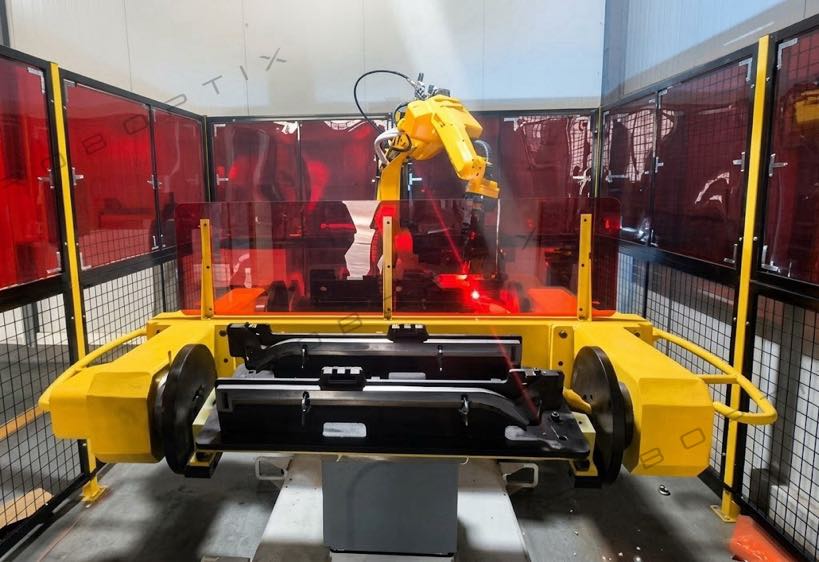
Affronta il problema della qualità della saldatura alla radice
- Analisi del profilo dei difetti: identifica quali delle sei cause principali sono dominanti nel tuo processo
- Configurazione del posizionatore robot adattata alla geometria del pezzo da lavorare
- Proiezione scritta del miglioramento della qualità basata su installazioni comparabili
- Valutazione consegnata entro 24 orari lavorativi
► Contattaci per una valutazione gratuita della qualità della saldatura
Informazioni sull'autore
| Esperienza & Credenziali Specialista nell'integrazione di sistemi di saldatura robotizzata con 12+ anni di esperienza diretta nel progetto, focalizzato sul posizionamento robot e sui sistemi di saldatura ad assi coordinati nel settore automobilistico, fabbricazione strutturale, recipiente a pressione, e applicazioni su macchinari pesanti. Contesto aziendale: 26+ anni di ingegneria dell'automazione della saldatura, 40+ brevetti attivi, 1,500+ progetti completati in tutto il Nord America, Europa, e Asia. Circa il 70% riguarda l'integrazione del posizionatore robot. Tutti i dati sul tasso di difetti citati in questo articolo sono tratti da registrazioni di audit di qualità pre/post 200+ impianti di saldatura robotizzata. Standard: AWS D1.1; ISO 5817; AWS B2.1 Certificazione: CE UE: sistemi di posizionamento robot (Certificato n.: M.2026.206.C134866) Ultima revisione e aggiornamento: Maggio 2026 |
POST CORRELATI

Guida all'acquisto del posizionatore robot 2026:Abbina il tuo budget al sistema giusto
Perché un posizionatore da 2 tonnellate non può sempre sostenere un pezzo da 2 tonnellate: Caricamento eccentrico, Momento ribaltante, e inerzia

2026 7Guida alla scelta del robot dell'asse: Carico utile, Colpo, Ripetibilità & Compatibilità del marchio

Lista di controllo per l'acquisto del posizionatore di saldatura: 6 Input per una richiesta di offerta accurata
Saldatura laser robotizzata: Principi, Vantaggi, e applicazioni (2026 Guida completa)
