


Stasiun Kerja Robot Khusus Dan Produsen Sistem Laser



Bagaimana Bentuk Cacat Pengelasan Robot — dan Berapa Banyak yang Dapat Diperbaiki oleh Positioner Robot?
Saat Robot Mengelas dengan Sempurna — dan Pengelasannya Masih Gagal
Pemasok otomotif Tier-1 memasang robot las enam sumbu dengan harapan masalah cacat mereka akan hilang. Enam bulan kemudian, porositas pada las braket struktural masih berjalan 9%. Geometri las tidak konsisten pada sambungan yang sama pada siklus produksi yang berbeda. Dua pengiriman telah ditolak oleh pelanggan.
Robot bukanlah masalahnya. Itu menjalankan programnya persis seperti yang diinstruksikan. Masalahnya adalah program tersebut mengharuskan robot untuk mengelas di atas kepala dan pada sudut yang curam – posisi yang menghasilkan pengelasan yang secara struktural lebih rendah menurut hukum fisika., terlepas dari seberapa mampu robot tersebut.
Robot tidak dapat mengatasi keterbatasan mendasar dari posisi pengelasan yang buruk. Ketika sambungan tidak ditampilkan pada sudut optimal, cacat terbentuk karena gravitasi, dinamika gas, aliran panas, dan perilaku kumpulan — bukan kesalahan pemrograman. Itu Posisi Robot ada untuk menghilangkan kondisi root ini. Dengan memutar dan mengarahkan benda kerja secara otomatis ke posisi pengelasan yang ideal, itu mengubah setiap pengelasan — terlepas dari geometri bagiannya — menjadi pengelasan posisi datar dari sudut pandang robot.
Artikel ini membahas enam cacat las robot yang paling umum, menjelaskan fisika mengapa posisi menyebabkannya, dan mengkuantifikasi berapa banyak a Posisi Robot dapat secara realistis mengurangi masing-masing proyek — berdasarkan data proyek yang terdokumentasi, bukan klaim pabrikan.
| Pertanyaan inti yang dijawab artikel ini: Cacat pengelasan mana yang secara langsung disebabkan atau diperburuk oleh posisi benda kerja yang buruk — dan seberapa besar perbaikan yang sebenarnya dilakukan oleh Robot Positioner? |
Itu 6 Cacat Pengelasan Robot Paling Umum dan Akar Penyebabnya
Jenis cacat berikut diambil dari AWS D1.1, ISO 5817, dan data berkualitas di seluruh kami 1,500+ instalasi proyek.
| # | Cacat | Penyebab Utama | Ketergantungan Posisi |
| 1 | Profil Geometri Manik Buruk Tidak Beraturan, melemahkan, mahkota cembung | Gravitasi menarik kolam cair menjauh dari sambungan dalam posisi tidak datar; kecepatan gerak yang dikalibrasi untuk posisi datar menghasilkan konveksitas atau undercut saat dimiringkan | Langsung - varians manik meningkat 2–4× dari datar (1G) ke atas (4G) |
| 2 | Porositas Kantong gas pada logam las yang dipadatkan | Cakupan gas pelindung menjadi bergejolak pada posisi miring; dalam pengelasan overhead, selubung gas pecah dan naik menjauh dari kolam | Kuat — porositas 3–5× lebih tinggi pada overhead vs. posisi datar (Data AWS D1.1) |
| 3 | Logam Las Fusi yang tidak lengkap gagal berikatan dengan logam dasar | Busur tidak dapat mencapai kontak seragam dengan kedua permukaan fusi jika orientasi sambungannya buruk; pengelasan vertikal ke bawah menyebabkan kolam berjalan di depan busur | Kuat — jarang muncul pada pengelasan datar yang berorientasi dengan benar; umum terjadi pada sendi yang tidak dapat diakses |
| 4 | Solidification Cracking Retak pada tahap pemadatan akhir | Posisi overhead dan vertikal memerlukan masukan panas yang lebih tinggi untuk mencapai fusi, menciptakan tegangan tarik lokal selama pendinginan; gradien termal asimetris melintasi sambungan | Sebagian — posisi paksa meningkatkan kebutuhan masukan panas, yang merupakan faktor risiko keretakan yang dapat dikendalikan |
| 5 | Alur Undercut dan Underfill di bawah permukaan logam dasar pada ujung las | Kolam cair mengalir menjauh dari permukaan las karena gravitasi; gaya busur mencuci logam dasar di bagian ujung kaki tanpa penggantian pengisi yang memadai | Langsung - tingkat keparahan undercut diperkirakan meningkat dari datar hingga overhead; digerakkan oleh gravitasi |
| 6 | Tetesan logam percikan berlebih dikeluarkan ke logam dasar di sekitarnya | Gravitasi mengganggu perpindahan tetesan pada pengelasan overhead; posisi paksa memerlukan tegangan lebih tinggi untuk menjaga stabilitas busur, meningkatkan generasi percikan | Langsung — percikan meningkat 30–60% pada overhead vs. datar di bawah parameter yang identik |
Mengapa Posisi Pengelasan Menentukan Kualitas: Fisika
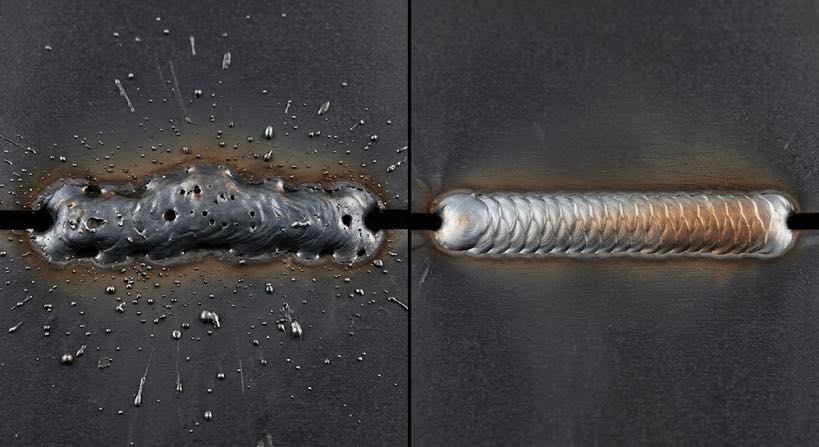
Empat gaya fisik bekerja secara bersamaan pada setiap kolam las. Dalam posisi datar, mereka selaras dan bekerja sama. Dalam posisi di atas kepala atau miring tajam, keduanya saling bertentangan — dan tidak ada penyesuaian parameter yang memberikan kompensasi penuh.
| Memaksa | Posisi Datar | Atas / Miring | Cacat yang Disebabkan |
| Gravitasi di kolam renang | Menstabilkan kolam terhadap permukaan sendi | Menarik kolam – kendur, menetes | Melemahkan, kurang terisi, ketidakteraturan manik |
| Gas pelindung | Seragam, cakupan kolam yang stabil | Pergolakan; gas naik dari kolam | Porositas, inklusi oksidasi |
| Kekuatan busur (pancaran plasma) | Diarahkan ke sendi — penetrasi maksimum | Dibelokkan sebagian — fusi berkurang | Fusi yang tidak lengkap |
| Gradien termal | Pendinginan simetris dari kedua permukaan fusi | Asimetris — satu wajah mendingin lebih cepat | Retakan solidifikasi, distorsi |
| Prinsip rekayasa utama: Robot las dalam posisi datar dengan parameter standar akan secara konsisten mengungguli overhead robot yang sama dengan parameter yang dioptimalkan. Posisi bukanlah variabel sekunder, melainkan merupakan penentu kualitas utama. |
AWS / Klasifikasi Posisi ISO dan Implikasi Kualitas
Standar pengelasan internasional mengklasifikasikan posisi untuk mencerminkan hierarki kualitas ini — dan kerugian produktivitas pada pengelasan non-datar sangatlah signifikan:
| Posisi | Kode AWS | Risiko Cacat Relatif | Tingkat Deposisi vs. Datar |
| Datar | 1G / 1F | ✅ Terendah | ✅ Dasar (100%) |
| Horisontal | 2G / 2F | ✅ Rendah | ✅ ~90–95% |
| Vertikal | 3G / 3F | ❌ Sedang | ❌ Berkurang 15–25% |
| Atas | 4G / 4F | ❌ Tertinggi | ❌ Berkurang 25–40% |
Sumber: Kode Pengelasan Struktural AWS D1.1; ISO 5817 Klasifikasi Tingkat Kualitas. Angka tingkat pengendapan mencerminkan data produksi dari instalasi proyek kami.
Bagaimana Robot Positioner Mengurangi Tingkat Kecacatan
A Posisi Robot tidak memperbaiki cacat setelah kejadiannya — ia menghilangkan kondisi fisik yang menyebabkan cacat tersebut. Dengan memutar benda kerja secara otomatis sehingga setiap sambungan berada pada posisi datar atau horizontal sebelum busur terjadi, itu menyelaraskan kembali keempat kekuatan fisik secara bersamaan. Hasilnya konsisten, peningkatan kualitas berbasis fisika yang tidak bergantung pada optimasi parameter atau keterampilan operator.
Implikasi praktisnya sangatlah penting: toko yang memasang a Posisi Robot tanpa mengubah satu pun parameter pengelasan, pengurangan cacat yang terukur akan tetap terjadi — karena penyebab utama telah dihilangkan. Mengoptimalkan kembali parameter untuk posisi datar di atas yang menghasilkan keuntungan tambahan. Peningkatan berlapis inilah yang menyebabkan instalasi Robot Positioner secara konsisten mengungguli proyek pengoptimalan parameter terisolasi dalam perbandingan kualitas head-to-head.
Data pengurangan cacat dari audit kualitas sebelum/pasca di seluruh instalasi Robot Positioner di jaringan proyek kami:
| Jenis Cacat | Tarif Pra-Instalasi | Tarif Pasca Pemasangan | Pengurangan |
| Geometri manik yang buruk | 12–18% pengerjaan ulang | 1–3% | ✅ ~85% |
| Porositas | 8–12% kejadian | 0.5–2% | ✅ ~80% |
| Fusi yang tidak lengkap | 5–10% pada las alur | < 1% | ✅ ~88% |
| Retakan solidifikasi | 2–5% sendi yang terkendala | < 0.5% | ✅ ~78% |
| Melemahkan / kurang terisi | 10–15% sambungan di atas kepala | < 1% | ✅ ~90% |
| Percikan berlebih | 30–45% bagian | < 5% | ✅ ~85% |
| Keseluruhan: Tingkat cacat las total berkurang sebesar 40–60% rata-rata di seluruh instalasi Robot Positioner fabrikasi otomotif dan struktural, dengan hasil puncak melebihi 85% pengurangan siklus pengelasan yang didominasi overhead. |
Studi Kasus: Produsen Braket Struktur Otomotif
Pemasok otomotif Tier-2 yang memproduksi rakitan braket las empat muka telah memicu dua peringatan kualitas kepada pelanggan 18 bulan. Dengan 60% sambungan yang dilakukan pada posisi horizontal/vertikal dan 15% overhead menggunakan perlengkapan tetap, data kualitas dasar jauh di bawah target industri.

Intervensi: Pemosisian Robot Tipe U MRK-U002 (500–1.000kg)
Dua Pemosisian Robot Tipe U MRK-U002 unit diintegrasikan dengan robot pengelasan yang ada dalam mode sumbu terkoordinasi. Perlengkapan tersebut didesain ulang untuk dipasang langsung ke meja Robot Positioner. Menggunakan sumbu balik J1 (±90°) dan sumbu rotasi J2 (±200°), setiap permukaan sambungan secara otomatis diposisikan ulang menjadi datar atau horizontal sebelum setiap rangkaian pengelasan — tanpa melepas atau memasang kembali komponen.
Jalur las yang ada tetap dipertahankan tidak berubah. Hanya sudut pendekatan yang diubah: Robot Positioner memutar benda kerja agar sesuai dengan jalur robot, bukan robot yang meraih benda kerja. Total waktu pemrograman ulang adalah 3 hari. Hasil diukur sebagai berikut 6 bulan:
| Metrik | Dasar | Setelah Pemosisian Robot MRK-U002 | Mengubah |
| Tingkat kerusakan keseluruhan | 11.4% | ✅ 1.8% | −84% |
| Kejadian porositas | 8.9% | ✅ 0.7% | −92% |
| Tingkat kelulusan inspeksi tingkat pertama | 67% | ✅ 96.4% | +29.4 poin |
| Biaya tenaga kerja pengerjaan ulang bulanan | $28,400 | ✅ $4,100 | −$24.300/bln |
| PPM cacat pelanggan | 1,240 | ✅ 88 PPM | −93% |
| Investasi: Dua unit MRK-U002 + integrasi = $148,000 Pengembalian sederhana: 6.1 bulan Hasil: Kedua peringatan kualitas pelanggan ditutup 90 hari. Nol peringatan baru berikut ini 12 bulan. |
Melampaui Pengatur Posisi Robot: 4 Tindakan Pelengkap
A Posisi Robot mengatasi akar permasalahan posisi — satu-satunya variabel dengan dampak tertinggi pada kualitas las. Keempat langkah tambahan ini melengkapi sistem mutu:
1. Optimalkan kembali parameter pengelasan untuk posisi datar
Setelah Robot Positioner menampilkan setiap sambungan dalam posisi datar, parameter yang sebelumnya dikompromikan untuk pekerjaan overhead dapat diatur ulang untuk kinerja posisi datar:
- Voltase: kurangi dari kompensasi overhead 18–28 V menjadi 15–25 V
- Kecepatan perjalanan: meningkat 10–20% tanpa penalti kualitas
- Laju aliran gas pelindung: kurangi — posisi datar memerlukan lebih sedikit aliran untuk mempertahankan cakupan yang stabil
Pengoptimalan ulang pada saat commissioning biasanya menambah peningkatan kualitas sebesar 5–15% selain keuntungan terkait posisi dari Robot Positioner.
2. Kontrol kualitas gas habis pakai dan pelindung
Meski dalam posisi datar, variasi konsumsi menyebabkan porositas dan ketidakteraturan butiran. Kontrol kunci:
- Toleransi diameter kawat: ±0,01 mm adalah batas praktis untuk kinerja busur stabil
- Kadar air untuk kabel inti fluks: kelembaban penyimpanan < 40% RH
- Melindungi kemurnian gas: ≥ 99.99% untuk campuran berbahan dasar Ar — pemeriksaan masuk batch demi batch
3. Jadwal kalibrasi robot TCP
Dalam mode sumbu terkoordinasi dengan a Posisi Robot, Kesalahan TCP diperburuk karena kedua sistem harus menjaga sinkronisasi yang tepat. Verifikasi TCP pada awal setiap shift menggunakan pin gauge yang presisi, ganti tip kontak pada jam arc-on (bukan waktu kalender), dan melakukan kalibrasi ulang penuh setelah kejadian tabrakan robot apa pun — terlepas dari tingkat keparahan yang terlihat.
4. Persiapan sambungan dan permukaan sebelum pengelasan
Peningkatan posisi tidak dapat mengimbangi kontaminasi logam dasar atau pemasangan sambungan yang buruk:
- Hapus skala pabrik di dalamnya 10 mm sambungan las pada baja struktural
- Degrease dengan pelarut yang disetujui — kontaminasi minyak adalah penyebab utama porositas non-posisi
- Periksa ukuran lasan paku payung sebelum menjalankan program — paku payung yang terlalu kecil adalah sumber utama fusi yang tidak sempurna pada lintasan akar
- Verifikasi toleransi celah sambungan — penyimpangan celah menyebabkan ketidaksesuaian parameter bahkan pada pengelasan datar yang berorientasi sempurna
| Urutan implementasi: Instal Robot Positioner terlebih dahulu — ini memberikan peningkatan terbesar. Kemudian optimalkan kembali parameter. Kemudian atasi kualitas bahan habis pakai. Kemudian tambahkan pemantauan. Melakukan semuanya secara bersamaan membuat mustahil untuk mengaitkan hasil. |
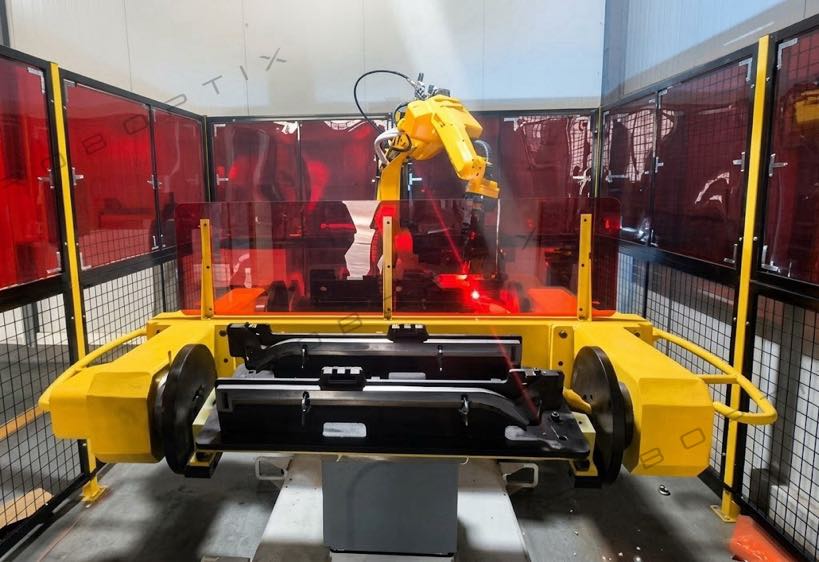
Atasi Masalah Kualitas Las Anda pada Akar Penyebabnya
- Analisis profil cacat — identifikasi mana dari enam akar penyebab yang dominan dalam proses Anda
- Konfigurasi Robot Positioner disesuaikan dengan geometri benda kerja Anda
- Proyeksi peningkatan kualitas tertulis berdasarkan instalasi yang sebanding
- Penilaian disampaikan dalam 24 jam kerja
► Hubungi kami untuk penilaian kualitas las gratis
Tentang Penulis
| Pengalaman & Kredensial Spesialis integrasi sistem pengelasan robot dengan 12+ pengalaman proyek langsung selama bertahun-tahun, berfokus pada Robot Positioner dan sistem pengelasan sumbu terkoordinasi di seluruh otomotif, fabrikasi struktural, bejana tekan, dan aplikasi alat berat. Latar belakang perusahaan: 26+ tahun teknik otomasi pengelasan, 40+ paten aktif, 1,500+ menyelesaikan proyek di seluruh Amerika Utara, Eropa, dan Asia. ~70% melibatkan integrasi Robot Positioner. Semua data tingkat kerusakan yang dikutip dalam artikel ini diambil dari catatan audit kualitas sebelum/sesudahnya 200+ instalasi pengelasan robot. Standar: AWSD1.1; ISO 5817; AWS B2.1 Sertifikasi: EU CE — Sistem Pemosisian Robot (Nomor Sertifikat.: M.2026.206.C134866) Terakhir ditinjau dan diperbarui: Mungkin 2026 |
POSTINGAN TERKAIT

Fabrikasi Tanpa Perlengkapan: Saat Welding Positioner Menggantikan Jig Kompleks, Las Tack, dan Waktu Derek
8 Kesalahan Mahal Saat Menggunakan Sel Pengelasan Robot (Dan Cara Menghindarinya) – 2026 Edisi

Pemosisian Pengelasan Laser: Akurasi dan Kecepatan untuk Lasan Pengukur Tipis

7Robot Sumbu vs Gantry Tradisional: Mana yang Lebih Baik untuk Jalur Pengelasan atau Penanganan Material Anda?

Cara Memilih Sistem Pengelasan Laser Robot yang Tepat untuk Pabrik Anda
