


Fabricant de postes de travail robotisés et de systèmes laser personnalisés



Comment se forment les défauts de soudage robotisé – et dans quelle mesure un positionneur robot peut-il les réparer?
Quand le robot soude parfaitement – et que la soudure échoue toujours
Un équipementier automobile de premier rang a installé un robot de soudage à six axes dans l'espoir de faire disparaître son problème de défauts.. Six mois plus tard, la porosité des soudures des supports structurels était toujours à 9%. La géométrie de la soudure était incohérente sur le même joint lors de différents cycles de production. Deux expéditions avaient déjà été refusées par le client.
Le robot n'était pas le problème. Il exécutait son programme exactement comme indiqué. Le problème était que le programme exigeait que le robot soude au-dessus de la tête et à des angles prononcés – des positions qui produisent des soudures structurellement inférieures selon les lois de la physique., quelle que soit la capacité du robot.
Un robot ne peut pas surmonter les limitations fondamentales d’une mauvaise position de soudage. Lorsque les articulations ne sont pas présentées sous l’angle optimal, des défauts se forment à cause de la gravité, dynamique des gaz, flux de chaleur, et comportement du pool - pas d'erreur de programmation. Le Positions des robots existe pour éliminer cette condition racine. En tournant et en orientant automatiquement les pièces vers l'attitude de soudage idéale, il convertit chaque soudure, quelle que soit la géométrie de la pièce, en une soudure à plat du point de vue du robot.
Cet article examine les six défauts de soudure robotisés les plus courants, explique la physique de la raison pour laquelle la position les provoque, et quantifie combien un Positions des robots peut réduire de manière réaliste chacun d'entre eux - sur la base des données documentées du projet, pas de réclamations du fabricant.
| Question principale à laquelle cet article répond: Quels défauts de soudage sont directement causés ou aggravés par un mauvais positionnement de la pièce à usiner – et dans quelle mesure un positionneur de robot répare-t-il réellement? |
Le 6 Défauts de soudage robotisés les plus courants et leurs causes profondes
Les types de défauts suivants sont tirés d'AWS D1.1, OIN 5817, et des données de qualité dans l'ensemble de nos 1,500+ installations du projet.
| # | Défaut | Cause principale | Dépendance au poste |
| 1 | Mauvaise géométrie des billes Profil irrégulier, saper, couronne convexe | La gravité éloigne le bain de fusion du joint dans des positions non plates; la vitesse de déplacement calibrée pour une position à plat produit une convexité ou une contre-dépouille lorsqu'elle est inclinée | Direct – la variance des perles augmente de 2 à 4 fois par rapport à plat (1G) aux frais généraux (4G) |
| 2 | Porosité Poches de gaz dans le métal soudé solidifié | La couverture de gaz de protection devient turbulente dans les positions inclinées; en soudage aérien, l'enveloppe gazeuse se désagrège et s'éloigne du bassin | Fort — la porosité est 3 à 5 fois plus élevée en surcharge que. position à plat (Données AWS D1.1) |
| 3 | Le métal de soudure par fusion incomplète ne parvient pas à se lier au métal de base | L'arc ne peut pas obtenir un contact uniforme avec les deux faces de fusion lorsque le joint est mal orienté; le soudage vertical vers le bas fait avancer la piscine devant l'arc | Fort — apparaît rarement dans les soudures plates correctement orientées; fréquent dans les articulations inaccessibles |
| 4 | Fissuration de solidification Fissures au stade final de solidification | Les positions aériennes et verticales nécessitent un apport de chaleur plus élevé pour réaliser la fusion, créant une contrainte de traction localisée pendant le refroidissement; gradients thermiques asymétriques à travers le joint | Partiellement — les positions forcées augmentent les besoins en apport de chaleur, qui est le facteur de risque de fissure contrôlable |
| 5 | Rainure en contre-dépouille et sous-remplissage sous la surface du métal de base au niveau du pied de soudure | Le bain de fusion s'éloigne de la face de soudure sous l'effet de la gravité; la force de l'arc lave le métal de base au niveau du pied sans remplacement suffisant du remplissage | Direct : la gravité de la contre-dépouille augmente de manière prévisible depuis le plat jusqu'au plafond; entraîné par gravité |
| 6 | Excès de projections Gouttelettes de métal expulsées sur le métal de base environnant | La gravité perturbe le transfert de gouttelettes lors du soudage aérien; les positions forcées nécessitent une tension plus élevée pour maintenir la stabilité de l'arc, augmentation de la génération de projections | Direct : les projections augmentent de 30 à 60 % en surcharge par rapport. plat sous paramètres identiques |
Pourquoi la position de soudage détermine la qualité: La physique
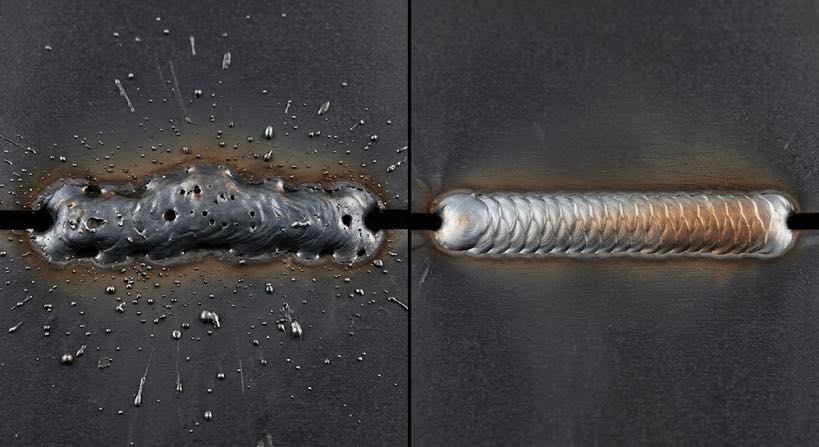
Quatre forces physiques agissent simultanément sur chaque bain de fusion. En position à plat, ils sont alignés et travaillent ensemble. Dans des positions aériennes ou fortement inclinées, ils travaillent les uns contre les autres - et aucun réglage des paramètres ne compense complètement.
| Forcer | Position à plat | Aérien / Incliné | Défaut causé |
| Gravité sur piscine | Stabilise la piscine contre la face articulaire | Éloigne la piscine – affaissement, égouttage | Saper, sous-remplissage, irrégularité du cordon |
| Gaz de protection | Uniforme, couverture stable de la piscine | Turbulence; le gaz s'élève loin de la piscine | Porosité, inclusions d'oxydation |
| Force d'arc (jet de plasma) | Dirigé dans le joint — pénétration maximale | Partiellement dévié – fusion réduite | Fusion incomplète |
| Dégradé thermique | Refroidissement symétrique des deux faces de fusion | Asymétrique : une face refroidit plus rapidement | Fissuration de solidification, distorsion |
| Principe d'ingénierie clé: Un robot de soudage en position plate avec des paramètres standard surpassera systématiquement le même robot suspendu avec des paramètres optimisés. Le poste n’est pas une variable secondaire – c’est le principal déterminant de la qualité. |
AWS / Classification des postes ISO et implications en matière de qualité
Les normes internationales de soudage classent les postes pour refléter cette hiérarchie de qualité – et la pénalité en termes de productivité du soudage non plat est importante.:
| Position | Code AWS | Risque de défaut relatif | Taux de dépôt vs. Plat |
| Plat | 1G / 1F | ✅ Le plus bas | ✅ Ligne de base (100%) |
| Horizontal | 2G / 2F | ✅ Faible | ✅ ~90-95 % |
| Verticale | 3G / 3F | ❌ Moyen | ❌ Réduit de 15 à 25 % |
| Aérien | 4G / 4F | ❌ Le plus haut | ❌ Réduit de 25 à 40 % |
Source: Code de soudage structurel AWS D1.1; OIN 5817 Classification du niveau de qualité. Les chiffres du taux de dépôt reflètent les données de production de nos installations de projet.
Comment un positionneur de robot réduit les taux de défauts
UN Positions des robots ne répare pas les défauts après coup – il élimine les conditions physiques qui les produisent. En faisant automatiquement pivoter la pièce de sorte que chaque joint soit présenté en position plate ou horizontale avant que l'arc ne se produise, il réaligne simultanément les quatre forces physiques. Le résultat est cohérent, amélioration de la qualité basée sur la physique qui ne dépend pas de l'optimisation des paramètres ou des compétences de l'opérateur.
L'implication pratique est significative: un magasin qui installe un Positions des robots sans modifier un seul paramètre de soudage, vous constaterez toujours une réduction mesurable des défauts, car la cause première a été supprimée.. La réoptimisation des paramètres pour une position plate en plus produit des gains supplémentaires. Cette amélioration à plusieurs niveaux explique pourquoi les installations de Robot Positioner surpassent systématiquement les projets d'optimisation de paramètres isolés dans les comparaisons de qualité directes..
Données de réduction des défauts issues des audits de qualité pré/post dans toutes les installations de Robot Positioner de notre réseau de projets:
| Type de défaut | Tarif de pré-installation | Taux post-installation | Réduction |
| Mauvaise géométrie des perles | 12–18% de retouche | 1–3% | ✅ ~85% |
| Porosité | 8–12% d'incidence | 0.5–2% | ✅ ~80% |
| Fusion incomplète | 5–10% sur les soudures sur rainures | < 1% | ✅ ~88% |
| Fissuration de solidification | 2–5% de joints contraints | < 0.5% | ✅ ~78% |
| Saper / sous-remplissage | 10–15% de joints aériens | < 1% | ✅ ~90% |
| Excès de projections | 30–45% de pièces | < 5% | ✅ ~85% |
| Dans l'ensemble: Les taux totaux de défauts de soudure diminuent de 40–60% en moyenne dans les installations de positionneurs de robots de fabrication automobile et structurelle, avec des résultats maximaux dépassant 85% réduction des cycles de soudage dominés par les frais généraux. |
Étude de cas: Fabricant de supports structurels automobiles
Un équipementier automobile de niveau 2 produisant des supports soudés à quatre faces avait déclenché deux alertes qualité client en 18 mois. Avec 60% de joints exécutés en positions horizontale/verticale et 15% aérien à l'aide d'un luminaire fixe, les données de qualité de base étaient bien inférieures aux objectifs de l'industrie.

Intervention: Positionneur de robot de type U MRK-U002 (500–1 000 kg)
Deux Positionneur de robot de type U MRK-U002 les unités ont été intégrées aux robots de soudage existants en mode axe coordonné. Le luminaire a été repensé pour être monté directement sur la table du robot positionneur.. Utilisation de l'axe d'inversion J1 (±90°) et axe de rotation J2 (±200°), chaque face de joint a été automatiquement repositionnée à plat ou à l'horizontale avant chaque séquence de soudure, sans retirer ni refixer le composant.
Les chemins de soudure existants ont été conservés inchangés. Seul l'angle d'approche a été modifié: le positionneur de robot a fait pivoter la pièce pour qu'elle corresponde à la trajectoire du robot plutôt que pour que le robot atteigne la pièce.. Le temps total de reprogrammation était 3 jours. Les résultats ont été mesurés sur les périodes suivantes 6 mois:
| Métrique | Référence | Après le positionneur de robot MRK-U002 | Changement |
| Taux de défauts global | 11.4% | ✅ 1.8% | −84% |
| Incidence de la porosité | 8.9% | ✅ 0.7% | −92% |
| Taux de réussite à l'inspection au premier passage | 67% | ✅ 96.4% | +29.4 points |
| Coût mensuel de la main d'œuvre de reprise | $28,400 | ✅ $4,100 | −24 300 $/mois |
| Défaut client PPM | 1,240 | ✅ 88 ppm | −93% |
| Investissement: Deux unités MRK-U002 + intégration = $148,000 Récupération simple: 6.1 mois Résultat: Les deux alertes qualité client ont été clôturées dans 90 jours. Zéro nouvelle alerte dans les cas suivants 12 mois. |
Au-delà du positionneur de robot: 4 Mesures complémentaires
UN Positions des robots s'attaque à la cause première de la position - la variable ayant le plus grand impact sur la qualité de la soudure. Ces quatre mesures complémentaires complètent le système qualité:
1. Ré-optimiser les paramètres de soudage pour la position à plat
Une fois que le robot positionneur présente chaque articulation en position plate, les paramètres précédemment compromis pour les travaux en hauteur peuvent être réinitialisés pour des performances en position plate:
- Tension: réduire de 18 à 28 V à compensation aérienne à 15 à 25 V
- Vitesse de déplacement: augmentation de 10 à 20 % sans pénalité de qualité
- Débit de gaz de protection: réduire — la position à plat nécessite moins de débit pour maintenir une couverture stable
La réoptimisation lors de la mise en service ajoute généralement une amélioration de la qualité supplémentaire de 5 à 15 % en plus des gains liés à la position du positionneur de robot..
2. Contrôle qualité des consommables et des gaz de protection
Même en position plate, la variation des consommables introduit de la porosité et des irrégularités des cordons. Contrôles clés:
- Tolérance sur le diamètre du fil: ±0,01 mm est la limite pratique pour des performances d'arc stables
- Teneur en humidité des fils fourrés: humidité de stockage < 40% RH
- Pureté du gaz de protection: ≥ 99.99% pour les mélanges à base d'Ar — inspection à la réception lot par lot
3. Calendrier d'étalonnage TCP du robot
En mode axe coordonné avec un Positions des robots, L'erreur TCP est amplifiée car les deux systèmes doivent maintenir une synchronisation précise. Vérifiez TCP au début de chaque quart de travail à l'aide d'une jauge à broches de précision, remplacer les pointes de contact pendant les heures d'arc (pas l'heure du calendrier), et effectuez un recalibrage complet après tout événement de collision de robot, quelle que soit la gravité apparente.
4. Préparation des joints et des surfaces avant soudage
L'amélioration de la position ne peut pas compenser la contamination par les métaux de base ou un mauvais ajustement des joints.:
- Enlever la calamine à l'intérieur 10 mm du joint de soudure sur acier de construction
- Dégraisser avec un solvant approuvé — la contamination par l'huile est la principale cause de porosité hors position.
- Inspectez la taille des points de soudure avant d'exécuter le programme : les points de soudure sous-dimensionnés sont la principale source de fusion incomplète au niveau de la passe de racine.
- Vérifiez la tolérance de l'écartement du joint : la déviation de l'écartement entraîne une inadéquation des paramètres, même dans les soudures plates parfaitement orientées.
| Séquence de mise en œuvre: Installez d'abord le positionneur de robot : il apporte la plus grande amélioration. Puis ré-optimisez les paramètres. Ensuite, abordez la qualité des consommables. Ajoutez ensuite la surveillance. Tout faire simultanément rend impossible l’attribution des résultats. |
Résolvez votre problème de qualité de soudure à la cause profonde
- Analyse du profil de défaut : identifiez laquelle des six causes profondes est dominante dans votre processus
- Configuration du positionneur de robot adaptée à la géométrie de votre pièce
- Projection écrite d’amélioration de la qualité basée sur des installations comparables
- Évaluation délivrée dans 24 heures d'ouverture
► Contactez-nous pour une évaluation gratuite de la qualité des soudures
À propos de l'auteur
| Expérience & Informations d'identification Spécialiste de l'intégration de systèmes de soudage robotisés avec 12+ années d'expérience directe en matière de projets, axé sur les positionneurs de robots et les systèmes de soudage à axes coordonnés dans le secteur automobile, fabrication structurelle, récipient sous pression, et applications de machinerie lourde. Contexte de l'entreprise: 26+ années d'ingénierie en automatisation du soudage, 40+ brevets actifs, 1,500+ projets réalisés partout en Amérique du Nord, Europe, et l'Asie. ~70 % impliquent l'intégration du robot positionneur. Toutes les données sur les taux de défauts citées dans cet article sont tirées des enregistrements d'audit qualité pré/post à travers 200+ installations de soudage robotisées. Normes: AWS D1.1; OIN 5817; AWS B2.1 Attestation: CE UE — Systèmes de positionnement de robots (Numéro de certificat: M.2026.206.C134866) Dernière révision et mise à jour: Peut 2026 |
ARTICLES CONNEXES

Comment choisir la bonne cellule de soudage robotisée pour votre atelier? Station unique vs. Deux stations (2026 Guide complet)

Comment sélectionner un fournisseur de soudage laser robotisé: De l’évaluation technique aux tests sur échantillons

Pouvez-vous faire confiance à la fiche technique? Comment vérifier la précision du positionneur de soudage avec les laser trackers et ISO 9283

Analyse du retour sur investissement du soudage laser robotisé: Vaut-il l'investissement?

Planification de trajectoire autonome dans les soudeurs robotisés:Ce que cela signifie pour votre ligne de production
