


Özel Robot İş İstasyonları ve Lazer Sistemleri Üreticisi



5 Büyük İş Parçası Kaynağının Verimsiz Olmasının Nedenleri ve Robot Konumlandırıcı Her Sorunu Nasıl Çözer?
Büyük İş Parçası Kaynağında Gizli Verimlilik Krizi
Teksas'taki bir basınçlı kap imalatçısı günde iki vardiya çalıştırıyordu, haftanın altı günü. Kağıt üzerinde, operasyon verimli görünüyordu. pratikte, bir zaman-hareket çalışması kaynakçıların daha az harcadığını ortaya çıkardı 30% çalışma saatlerinin aslında kaynak olması. Gerisi — yeniden konumlandırma, vinçleri bekliyorum, demirbaşların ayarlanması, Garip pasların yeniden işlenmesi - günlük operasyonların içine o kadar derinlemesine gömülmüş görünmez bir atıktı ki, ekip artık onu görmeyi bırakmıştı.
Bu, büyük iş parçası kaynağının belirleyici zorluğudur: parça ne kadar büyük ve ağırsa, üretim, kaynak dışındaki her şey için daha fazla zaman kaybeder.
Mühendislik makineleri patlamaları, basınçlı kaplar, rüzgar türbini kuleleri, ağır araç şasisi, gemi yapısal bölümleri — bunlar elle çevirebileceğiniz bileşenler değildir, bir jig ile yeniden konumlandırın, veya tek bir sabit istasyondan kaynak yapın. Büyük iş parçasının kaynaklanması tavan vinçleri gerektirir, çok kişili koordinasyon, uzatılmış kurulum süresi, ve sürekli konumsal uzlaşma. Ve bu gereksinimlerin her biri zaman gerektirir, para, ve kaynak kalitesi. Tam olarak burası Robot Pozisyonları en büyük etkisini yaratıyor.
Operasyonel verilere dayanarak 1,500+ çoğunluğu büyük veya ağır iş parçalarını içeren tamamlanmış otomasyon projelerini belirledik beş temel neden büyük iş parçası kaynak verimsizliği. Bu makale her birini derinlemesine inceliyor, gerçek performans verileri sağlar, ve bunun nasıl doğru olduğunu açıklıyor Robot Pozisyonları yapılandırma sorunu kaynağında ortadan kaldırır.
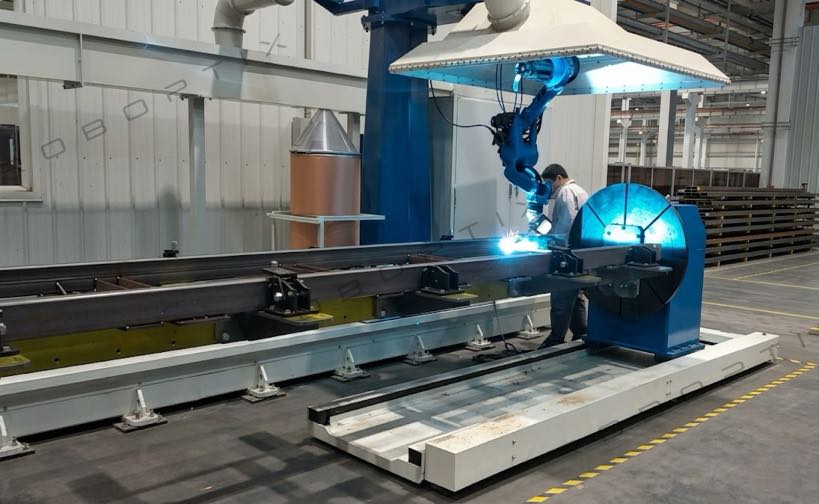
The 5 Büyük İş Parçası Kaynağının Verimsiz Olmasının Temel Nedenleri
Her bir nedeni ayrıntılı olarak incelemeden önce, burada beş temel nedene ve bunların tipik verimlilik etkilerine ilişkin yapılandırılmış bir genel bakış bulunmaktadır:
| # | Ana neden | Tipik Verimlilik Kaybı |
| 1 | Yüksek iş parçası ağırlığı manuel yeniden konumlandırmayı kullanışsız hale getirir | 10–Yalnızca yeniden konumlandırma nedeniyle vardiya süresinin 'i kaybedilir |
| 2 | Kötü kaynak duruşu arkın açık kalma süresini ve kaynak kalitesini azaltır | Ark açılma süresi aşağıda 30%; yeniden işleme oranı %8–15 |
| 3 | Tekrarlanan vinç kaldırmaları üretim süresini tüketir ve risk oluşturur | 15– Yeniden konumlandırma olayı başına 40 dakika; 20–Olayların ’u |
| 4 | Optimum olmayan açılarda kaynak bağlantı erişimi, kaynakların tehlikeye atılmasına neden olur | Zorunlu açılı kaynaklarda kusur oranı 2–4 kat daha yüksek |
| 5 | Çok kişili koordinasyon, planlama boşluklarına ve güvenlik açıklarına neden olur | 15– Koordinasyon gecikmeleri nedeniyle üretim süresinin 'si kaybediliyor |
Derin Analiz: Her Kök Sebebi Anlamak
Sebep 1: Yüksek İş Parçası Ağırlığı, Manuel Yeniden Konumlandırmayı Kullanışsız Hale Getirir
A 2,000 kg'lık basınçlı kap kabuğu iki işçi ve bir kaldırma çubuğu tarafından yeniden konumlandırılmıyor. Bir tavan vinci gerektirir, arma, sapanlar, bir gözcü, ve zaman - çok fazla zaman. Ağır imalat atölyelerinden elde edilen endüstri zaman-hareket verileri, tek bir büyük iş parçasının yeniden konumlandırılmasının, vinç yardımı ile manuel olarak gerçekleştirildiğinde, çevirme başına ortalama 15-25 dakika sürdüğünü göstermektedir.. Standart 8 saatlik vardiyada 4-6 yeniden konumlandırma işlemi gerektiren bileşenler üretilir, bu, istasyon başına 60-150 dakikalık üretken olmayan süre anlamına gelir.
Parça ağırlığı arttıkça problemin fiziği birleşiyor. Arma 500 kg bileşeni alır 10 dakika. A 2,000 kg bileşeni alabilir 25 aynı görev için dakikalar. Ağırlık ile yeniden konumlandırma süresi arasındaki ilişki doğrusal değildir; gereken kişi sayısına göre ölçeklenir, asansörün karmaşıklığı, ve gerekli risk yönetimi adımları.
Kaynakçı verimliliği üzerindeki etki doğrudandır. Ortalamayı alan kaynakçı 35% Orta dereceli iş parçalarında ark açılma oranı, ağır bileşenlerde -28'e düşebilir, daha az özenle çalıştıkları için değil, ancak bunların etrafındaki yeniden konumlandırma işi hız sınırlayıcı kısıtlama olduğundan.
Sebep 2: Kötü Kaynak Duruşu Ark Açma Süresini ve Kaynak Kalitesini Azaltır
Profesyonel kaynak standartları — AWS, ISO 9606, İÇİNDE 287 — hepsi dört ana kaynak pozisyonunu tanır: düz (1G/1F), yatay (2G/2F), dikey (3G/3F), ve genel gider (4G/4F). Bunlar sadece sınıflandırma kategorileri değil. Temelde farklı zorluk seviyelerini temsil ediyorlar, hız, ve kaliteye ulaşılabilirlik.
Yeniden konumlandırmanın yavaş olduğu veya pratik olmadığı büyük iş parçalarında, Kaynakçılar, bileşeni düz konuma döndürmenin çok zaman alması nedeniyle rutin olarak dikey veya baş üstü konumlarda çalışmaya zorlanır. Sonuçlar ölçülebilir:
- Biriktirme oranının azaltılması: Yer çekiminin kaynak havuzuna karşı çalışması nedeniyle baş üstü kaynak, düz kaynağa göre -30 daha yavaş çalışır
- Kusur oranı artışı: Baş üstü ve dikey kaynaklar, eşdeğer koşullar altında düz kaynaklara göre 2-4 kat daha yüksek hata olasılığı taşır
- Kaynakçı yorulma ivmesi: Havai meşale işi fiziksel olarak yorucudur; Yorgunluğa bağlı kalite bozulması genellikle 2-3 saat içinde başlar
- Yeniden işleme maliyeti çarpanı: Büyük yapısal kaynaklarda, tek bir kusurlu geçiş taşlama gerektirebilir, yeniden ön ısıtma, ve yeniden kaynaklama — orijinal kaynak işçiliğinin 3-5 katı kadar ekleme
Sebep 3: Tekrarlanan Vinç Kaldırmaları Üretim Zamanını Tüketiyor ve Risk Getiriyor
Büyük bir iş parçası üretim ortamında, Üretim verimi üzerindeki en büyük kısıtlama genellikle kaynak ekipmanı değil, tavan vincidir, kaynakçı sayısı değil. Her yeniden konumlandırma olayı vinç kullanılabilirliğini gerektirir, operatör kullanılabilirliği, arma zamanı, ve bir güvenlik açıklığı penceresi. Bir veya iki vincin aynı anda birden fazla kaynak istasyonuna hizmet verdiği atölyelerde, Kaldırma süresi rekabeti tüm katta kademeli gecikmelere neden oluyor.
Proje ağımızdaki beş ağır imalat tesisinde gerçekleştirilen zaman çalışmaları, aşağıdaki ortalama vinç yeniden konumlandırma olayı dökümünü göstermektedir:
| Yeniden Konumlandırma Etkinliğinde Adım | Ortalama Süre |
| Vinç kullanılabilirliği bekleniyor | 5–15 dakika |
| Arma ve eklenti | 4–8 dakika |
| Kaldırmak, rotasyon, ve düşürülmesi | 3–6 dakika |
| Yeniden sabitleme ve hizalama kontrolü | 4–8 dakika |
| Arma kaldırma ve vinç serbest bırakma | 2–4 dakika |
| Yeniden konumlandırma olayı başına toplam | 18–41 dakika |
Altı yeniden konumlandırma işlemi gerektiren bir iş parçası için, yani 108–246 dakika üretken olmayan süre bileşen döngüsü başına - tek bir ek kaynak geçişi yapılmadan önce.
Güvenlik boyutu da aynı derecede önemlidir. Ağır imalat sektörlerinden alınan işyeri güvenliği verileri, fabrikasyon atölyesinde kaydedilebilir olayların -30'unun asılı yükleri ve vinç operasyonlarını içerdiğini sürekli olarak göstermektedir.. Her yeniden konumlandırma olayı ayrı bir maruz kalma noktasıdır. Birden fazla istasyonda vardiya başına 15-20 vinç kaldırma işlemi gerçekleştiren bir atölyede, kümülatif riske maruz kalma önemli düzeydedir.
Sebep 4: İdeal Olmayan Açılarda Kaynak Bağlantısına Erişim Kaynaklardan ödün verilmesine neden olur
The Herhangi bir bağlantı için en uygun kaynak konumu düz veya düze yakın olanıdır - Yer çekiminin kaynak havuzuna yardım ettiği konum, ısı dağılımı en eşit düzeydedir, ve kaynakçı veya robot en net görüş hattına ve torç erişimine sahiptir. Tam dönüşün mümkün olmadığı büyük iş parçalarında, Sabit iş parçasının izin verdiği açı ne olursa olsun birçok kaynak bağlantısına erişilmesi gerekir.
Bu küçük bir rahatsızlık değil. Yapısal bileşenlerdeki oluk kaynakları için, erişim açısı doğrudan etkiler:
- Kök geçiş nüfuz derinliği ve tutarlılığı
- Geçişler arası temizleme etkinliği
- Geçiş profilini doldurun ve kapatın
- Kaynak sonrası bozulma desenleri
- Ultrasonik ve radyografik muayene sonuçları
Büyük mühendislik makine bileşenlerinde - ekskavatör bomları, vinç kolları, ağır araç ön aks grupları — kaynak bağlantılarına erişim sorunları özellikle şiddetlidir. Bu parçalar, birden fazla düzlemde eklemleri olan karmaşık bir geometriye sahiptir.. Her bir eklemi en uygun pozisyona getirmek için iş parçasını döndürme yeteneği olmadan, neredeyse her kurulumda tavizler verilir.
| Mühendislik maliyeti etkisi: Kaynak prosedürü spesifikasyonları (WPS) yapısal uygulamalar için genellikle belirli pozisyon nitelikleri gerekir. Saha koşulları kaynakçıları izin verilen konum sapmasını aşmaya zorladığında, Ek NDT gereksinimleri geçerli olabilir; etkilenen her bağlantı noktasına denetim süresi ve maliyeti eklenir. |
Sebep 5: Çok Kişili Koordinasyon, Planlama Boşlukları ve Güvenlik Açığa Çıkmasına Neden Olur
Büyük iş parçası kaynağı nadiren tek bir işçiyi gerektirir. Ağır bir yapısal bileşen üzerinde tipik bir yeniden konumlandırma sırası şunları gerektirir:: vinç operatörü, yükü takmak ve yönlendirmek için bir veya iki armatör, kaynakçı veya kaynak robotu operatörü, ve bir güvenlik gözcüsü. Dört partinin tamamının kullanılabilir hale getirilmesi, brifing verildi, ve aynı anda pozisyonda - vardiya başına birden çok kez, birden fazla istasyon arasında - devam eden bir planlama ve koordinasyon zorluğudur.
Verimlilik maliyeti çeşitli şekillerde ortaya çıkar:
- Zamanlama parçalanması: Bir ekip üyesi müsait olmadığında, yeniden konumlandırma dizisinin tamamı duruyor. Başka bir istasyona yardım eden bir armatör, veya mola veren bir vinç operatörü, kaynak istasyonu boyunca yayılan boşta kalma süresi yaratır
- İletişim yükü: Her vinç asansörü, kaldırma öncesi güvenlik brifingi ve operatörler arasında gerçek zamanlı iletişim gerektirir., armatör, ve gözcü. Bu, her etkinliğe yapılandırılmış zaman ekler
- Aktarım noktalarında hata potansiyeli: Koordinasyon hataları – yanlış anlaşılan sinyaller, yanlış donanım bağlantı noktaları, yükün zamanından önce serbest bırakılması — birçok ağır imalat olayının kaynağıdır
- Beceri bağımlılığı: Büyük iş parçası tecrübesine sahip deneyimli armatörler ve vinç operatörleri, az bulunan vasıflı meslekler kategorisidir. Kullanılamazlıkları ikincil bir darboğaz haline gelir
| Operasyonel gerçeklik: Proje değerlendirme veri tabanımızda, büyük iş parçasının manuel olarak yeniden konumlandırılmasını gerçekleştiren atölyeler şunu bildirmektedir: 15–Toplam kaynak istasyonu saatlerinin 'si koordinasyon yükü tarafından emilir - kaynak istasyonunda personelin hazır olduğu süre, ancak kaynakların yeniden konumlandırılması beklenirken üretim durduruldu. |
Robot Pozisyoner Çözümleri: Yapılandırmayı Sorunla Eşleştirme
Her biri değil Robot Pozisyonları aynı mı, ve her büyük iş parçası uygulaması aynı konfigürasyonu gerektirmez. Üç çekirdekli Robot Pozisyonları türler yukarıda açıklanan belirli zorlukları ele alır.
Yapılandırma 1: Kafa ve Punta Robot Konumlandırıcı — Uzun Yapısal Bileşenler
Baş ve punta Robot Pozisyonları iş parçasını her iki ucundan da destekler — tek tahrikli kafa, bir pasif punta — ve onu ana ekseni boyunca döndürür. Bu, uzun silindirik veya uzatılmış yapısal bileşenler için doğru konfigürasyondur: basınçlı kap kabukları, boru makaraları, kule bölümleri, ağır aks milleri, ve benzer geometriler.
Beş temel nedenden neleri ortadan kaldırır?:
- Sebep 1 (ağırlık): İş parçalarını destekler 500 kg'a kadar 5,000 hassas servo sürücüyle kg — ağırlık artık yeniden konumlandırma sınırlaması değil
- Sebep 2 (duruş): İş parçasını sürekli olarak döndürür, böylece aktif kaynak bağlantısı her zaman düz veya yatay konumda sunulur
- Sebep 3 (vinç asansörleri): İşlemin ortasında vincin yeniden konumlandırılmasını tamamen ortadan kaldırır; iş parçası bir kez yüklenir ve kaynak döngüsü boyunca gerektiği gibi döndürülür
- Sebep 5 (koordinasyon): Yeniden konumlandırma işlemini 4 kişilik koordineli bir vinç etkinliğinden tek bir operatör girişine indirir
| Tipik performans: Basınçlı kap kabuk kaynağında, kafa ve punta Robot Konumlandırıcı entegrasyonu, yeniden konumlandırma süresini olay başına 15-25 dakikadan altında 30 saniye. Ark açılma süresi -32'den 82– vardiya saatleri. |
Yapılandırma 2: U Tipi Robot Konumlandırıcı — Asimetrik Bileşenler için Çift Eksenli Kontrol
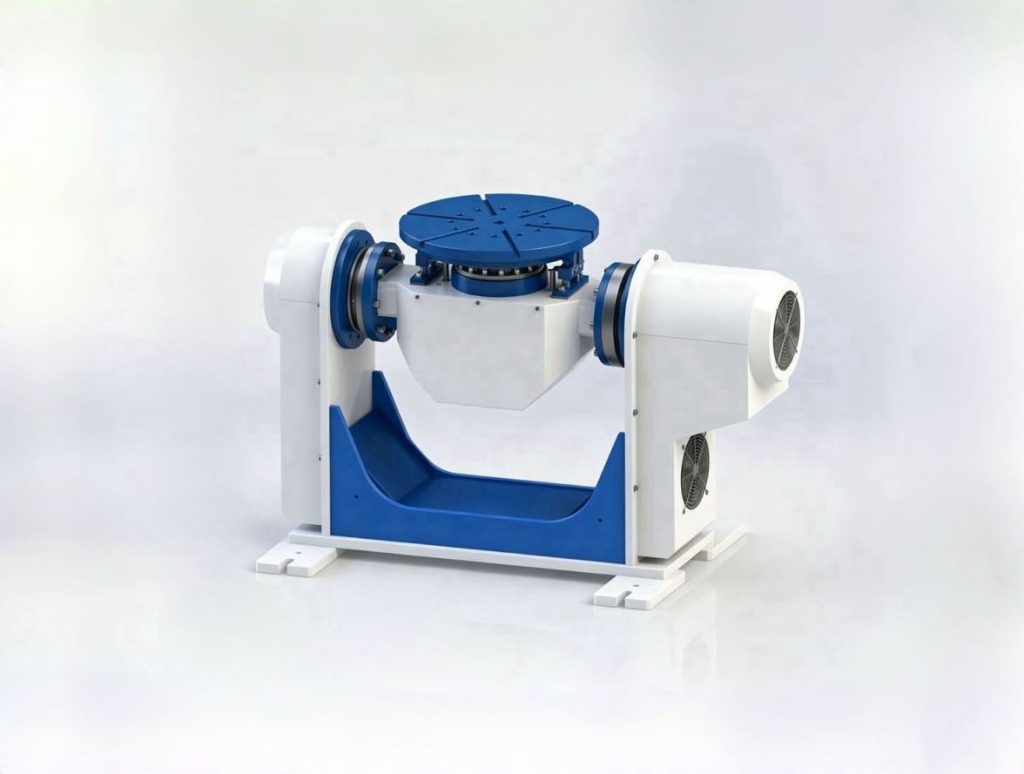
U tipi (çift eksenli servo) Robot Pozisyonları eşzamanlı eğim sağlar (J1 çevirme ekseni) ve rotasyon (J2 dönme ekseni) kompakt bir kontrol, yüksek sertlikte çerçeve. 300–1.000 kg taşıma kapasitesi aralığıyla, U tipi, küçük ve orta ölçekli asimetrik bileşenler (kaynaklı braketler) için tasarlanmıştır, otomotiv alt çerçeveleri, ekipman muhafazaları, ve birleşim yerlerinin birden fazla yüze dağıldığı ve tek bir dönme ekseninin yetersiz olduğu benzer parçalar.
Çok yüzeyli kaynak uygulamaları için temel tasarım avantajları:
- Çift servo eksenler (J1 çevirme ±90°, J2 dönüşü ±200°) tek bir kurulumla herhangi bir bağlantı yüzeyini düz kaynak pozisyonuna getirin
- Sınırlı zemin alanına sahip otomatik kaynak hücrelerine entegrasyona uygun kompakt kaplama alanı
- ±0,05 mm tekrarlanabilirlik (U001) ±0,075 mm'ye kadar (U002) tutarlı kaynak bağlantısı sunumunu destekler
- Yüz değişiklikleri arasında vinç veya manuel yardım gerekmez; her iki eksen de servo komutludur
- Standart tabla çapları 500 mm (U002) tipik küçük ila orta kaynak boyutlarına uyum sağlar
Beş temel nedenden neleri ortadan kaldırır?:
- Sebep 2 (duruş): J1 çevirme ekseni iş parçasını eğerek her bağlantı yüzünün düz veya yatay kaynak konumunda sunulabilmesini sağlar
- Sebep 4 (erişim açısı): Kombine J1 + J2 hareketi, bileşeni çıkarmadan veya yeniden sabitlemeden herhangi bir kaynak bağlantısını optimum açıya getirir
- Sebep 5 (koordinasyon): Her iki eksen ayarı da programlanmış servo komutlardır; vinç gerektirmez, hile yok, çok kişili koordinasyona gerek yok
Yapılandırma 3: Üç Eksenli Servo Robot Konumlandırıcı — Ağır Karmaşık Kaynak Bağlantıları
Yüksek taşıma yükünü birden fazla düzleme dağıtılmış kaynak bağlantılarıyla birleştiren bileşenler için, üç eksen Robot Pozisyonları (B008 / B009 / B010 / B011 serisi) koordineli dönüş sağlar, takım ekseni dönüşü, ve geniş çaplı salınım kapasitesi. Yükler ile 300 kg'a kadar 2,000 kg ve maksimum salınım çapları 5,000 mm, bu konfigürasyon, ağır imalatlarda geometrik açıdan en zorlu büyük kaynakların üstesinden gelir.
Tipik uygulama profili:
- Kaynak dikişli ağır yapısal çerçeveler 4+ yüzler (B011: 1,000–1.500 kg)
- Toplu üretimde orta karmaşıklıkta çok yüzlü kaynaklar (B009: 500–1.000 kg)
- Geniş salınım açıklığı gerektiren büyük çaplı bileşenler — 5,000 mm (B008)
- ±0,03 mm dönme ekseni doğruluğu gerektiren yüksek hassasiyetli uygulamalar (B009, B011)
- Erişim açısının birincil kısıtlama olduğu daha hafif karmaşık geometri parçaları (B010: 300–500 kg)
Beş temel nedenden neleri ortadan kaldırır?:
- Sebep 4 (erişim açısı): Bağımsız dönüş ve işleme eksenleri, herhangi bir yüzdeki herhangi bir bağlantıyı, bileşen çıkarılmasına gerek kalmadan düz veya yatay konuma getirir
- Sebep 2 (duruş): Robot hiçbir zaman konumu dışında kaynak yapmaz; konumlayıcı tüm açı ayarlamalarını gerçekleştirir
- Sebep 3 (vinç asansörleri): Kaynak döngüsünün tamamı tek kurulumda tamamlanır; Vinç yalnızca yükleme ve boşaltma için kullanılır
Performans Karşılaştırması: Manuel Yeniden Konumlandırma vs. Robot Pozisyonları
Aşağıdaki tablo, büyük iş parçası kaynak uygulamaları genelinde kurulum kayıtlarımızdan elde edilen toplu performans verilerini yansıtmaktadır:
| Performans Metriği | Manuel Yeniden Konumlandırma | Robot Konumlandırma Sistemi |
| Etkinlik başına ortalama yeniden konumlandırma süresi | 15–25 dakika | ✅ 10–30 saniye |
| Ark açılma süresi (% vardiya saatleri) | ❌ –35 | ✅ –88 |
| Kaynak hatası / yeniden işleme oranı | ❌ %8–15 | ✅ Aşağıda 1% |
| Bileşen döngüsü başına vinç kaldırmaları | ❌ 4–8 asansör | ✅ 1 (yalnızca yükleme) |
| Yeniden konumlandırma olayı başına gerekli işçiler | ❌ 3–4 kişi | ✅ 1 operatör |
| Yeniden konumlandırmayla ilgili olay oranı | ❌ Temel | ✅ –90 oranında azaltıldı |
| İstasyon başına vardiya kapasitesi (büyük bileşenler) | ❌ 2–4 bileşen | ✅ 5–8 bileşen |
| Deneyimli kaynakçının fiziksel talebi | ❌ Yüksek — baş üstü/dikey | ✅ Düşük — yalnızca düz/yatay |
İlk Büyük İş Parçası Otomasyonu Yükseltmenize Nasıl Başlayabilirsiniz?
Mağazaların gecikmesinin en yaygın nedeni Robot Pozisyonları Benimseme maliyet veya teknoloji değildir; nereden başlayacağınıza dair belirsizliktir. Aşağıdaki çerçeve, yeni müşterilerle herhangi bir konfigürasyon önermeden önce kullandığımız değerlendirme sürecinin aynısıdır.
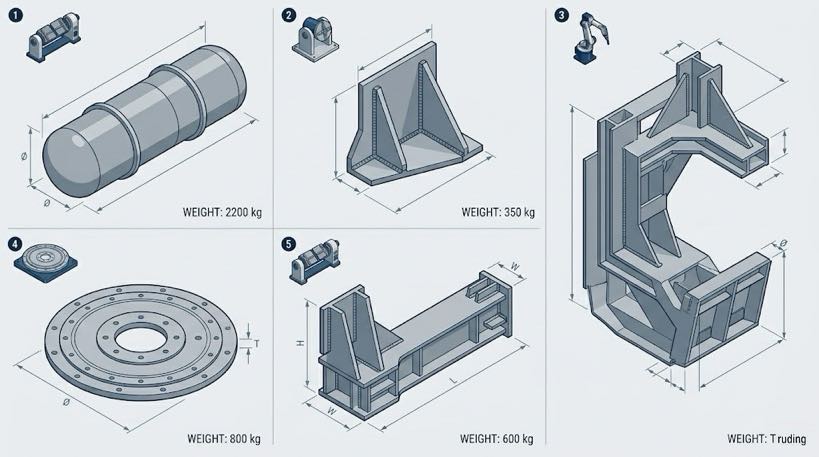
Adım 1: İş Parçası Profilinizi Karakterize Edin
Üretimde en çok sıkıntıya neden olan iş parçalarıyla ilgili bu dört soruyu yanıtlayın:
- Ağırlık: Zemininizdeki maksimum bileşen ağırlığı nedir?? (Pozisyoner yük derecelendirmesini belirler)
- Geometri: Bileşen uzun/silindirik mi, asimetrik/düzensiz, veya çok yüzlü kompleks? (Pozisyoner tipini belirler)
- Kaynak eklemi dağıtımı: Eklemler öncelikle tek eksende mi, veya birden çok yüze dağıtılmış? (Eksen gereksinimlerini belirler)
- Yeniden konumlandırma frekansı: Mevcut süreç bileşen başına kaç yeniden konumlandırma olayı gerektiriyor?? (Verimlilik kazanma potansiyelini belirler)
Adım 2: Birincil Sorun Noktanızı Belirleyin
Beş verimsizlik etkeninden hangisinin spesifik operasyonunuz üzerinde en büyük kısıtlama olduğunu belirlemek için bu makaledeki temel neden analizini kullanın.:
| Birincil Ağrı | Önerilen Robot Konumlandırıcı Başlangıç Noktası |
| Uzun silindirik üzerinde yeniden konumlandırma süresi / uzatılmış parçalar | Kafa ve Punta Robot Konumlandırıcı — B001 (500–1.000 kg) / B002 (1,000–1.500 kg) / B004 (1,500–5.000 kg) |
| Küçük ve orta ölçekli asimetrik parçalara çok yüzeyli erişim | U-Tipi Robot Konumlandırıcı — U001 (300 kilogram) / U002 (500–1.000 kg) |
| Ağır, çok yüzlü karmaşık geometriye ortak erişim | Üç Eksenli Robot Konumlandırıcı — B009/B011 (500–1.500 kg) / B008 (1,500–2.000 kg) |
| Orta ila büyük disk için yatay dönüş / halka parçaları | H-Serisi Servo Dönme Tablosu — H001–H005 (300–2.000 kg) |
| Kaynak için L şeklinde çift eksen + montaj konumlandırma | L Tipi Çift Eksenli Robot Konumlandırıcı — L001 (300–500 kg) / L002 (1,500 kilogram) |
Adım 3: Mevcut Yeniden Konumlandırma Maliyetinizi Hesaplayın
Teklif istemeden önce, çözdüğünüz problemi ölçün. Bu basit çerçeveyi kullanın:
- Bileşen başına vincin yeniden konumlandırılması olaylarının ortalama sayısını sayın
- Ortalama etkinlik süresiyle çarpın (bekleme süresini dahil et, arma, ve gümrükleme)
- Günlük üretim döngüleri × yıllık iş günü ile çarpın
- Yüklü işçilik oranınızı uygulayın
Sonuç, yıllık yeniden konumlandırma maliyeti temel çizginizdir — Robot Konumlandırıcı sisteminin doğrudan yerini alacağı şekil. Çoğu büyük iş parçası atölyesinde, bu hesaplama, yatırım durumunu açıkça ortaya koyan bir sayı üretir.
Adım 4: Başvuru Değerlendirmesi Talep Edin
Nitelikli Robot Pozisyonları entegratör iş parçası çizimlerinizi inceleyebilmelidir, mevcut süreç verileri, ve üretim hedeflerini ve 24-48 saat içinde yatırım getirisi projeksiyonunu içeren yazılı bir yapılandırma önerisi sağlayın. Entegratör bu seviyede uygulamaya özel analiz sağlayamıyorsa, büyük bir iş parçası uygulaması için doğru ortak değiller.
| Ücretsiz büyük iş parçası değerlendirmemiz şunları içerir:: • Review of your workpiece geometry and weight profile • Identification of your primary efficiency bottleneck(S) beş temel nedenden • Configuration recommendation (pozisyon türü, yük, eksen sayısı) • Preliminary ROI projection based on your production data • Written report delivered within 24 iş saatleri ► Değerlendirmenizi planlamak için bizimle iletişime geçin |
Bu Dizide Gelecek
Madde 3: Robot Konumlandırıcı vs. Manuel Kaynak Fikstürü — Fabrikanız için Doğru Çözüm Nasıl Seçilir
Yazar Hakkında
| Deneyim & Uzmanlık Yazar, robotik kaynak sistemi entegrasyon uzmanıdır. 12+ yılların uygulamalı proje deneyimi, Ağır ve büyük iş parçası üretim ortamlarına yönelik Robot Konumlandırıcı sistemlerine özel olarak odaklanılmıştır. Yazar şirket tutar 26+ uzun yıllara dayanan kaynak otomasyon mühendisliği deneyimi, 40+ aktif patentler, ve teslim etti 1,500+ Kuzey Amerika'da tamamlanan projeler, Avrupa, ve Asya - yaklaşık olarak 70% Bunlardan biri kaynak robotlarıyla Robot Konumlandırıcı entegrasyonunu içerir. Büyük iş parçası uygulamaları (500 kg+) fazlası için hesap 60% proje portföyünün. Sertifikasyon: Robot Pozisyoner sistemleri için AB CE Sertifikası (Sertifika No.: M.2026.206.C134866) Araştırma temeli: Bu makalede belirtilen performans verileri, sahadaki zaman-hareket çalışmalarından alınmıştır., kurulum sonrası denetimler, ve üretim kayıtları 300+ kaynak tesisleri 15 ülkeler.Son incelenen ve güncellenen: Mayıs 2026 |
İLGİLİ YAZILAR

7. Eksen Robotunun Kurulumu ve Entegrasyonu: Adım Adım Kılavuz & En İyi Uygulamalar

Robotik Kaynak Kusurları Nasıl Oluşur ve Robot Konumlandırıcı Ne Kadar Düzeltilebilir??

Robotik Kaynakçılarda Otonom Yörünge Planlama:Üretim Hattınız İçin Ne İfade Ediyor?
Genel Endüstride Gerçek Dünya Robotik Kaynak Hücresi Uygulamaları: Vaka Çalışmaları 2026

7Eksen Robotu ve Geleneksel Gantry Karşılaştırması: Kaynak veya Malzeme Taşıma Hattınız için Hangisi Daha İyi??
