


Fabricante de estações de trabalho robóticas personalizadas e sistemas a laser



Como se formam os defeitos de soldagem robótica – e quanto um posicionador de robô pode consertar?
Quando o robô solda perfeitamente – e a solda ainda falha
Um fornecedor automotivo de nível 1 instalou um robô de soldagem de seis eixos esperando que seu problema de defeito desaparecesse. Seis meses depois, a porosidade nas soldas dos suportes estruturais ainda estava funcionando 9%. A geometria da solda era inconsistente na mesma junta em diferentes ciclos de produção. Duas remessas já haviam sido rejeitadas pelo cliente.
O robô não era o problema. Ele estava executando seu programa exatamente como instruído. O problema era que o programa exigia que o robô soldasse acima da cabeça e em ângulos acentuados – posições que produzem soldas estruturalmente inferiores pelas leis da física., independentemente de quão capaz o robô seja.
Um robô não consegue superar as limitações fundamentais de uma má posição de soldagem. Quando as juntas não são apresentadas no ângulo ideal, defeitos se formam por causa da gravidade, dinâmica de gases, fluxo de calor, e comportamento do pool – não erro de programação. O Posições do Robô existe para eliminar esta condição raiz. Girando e orientando automaticamente as peças de trabalho para a atitude de soldagem ideal, ele converte cada solda – independentemente da geometria da peça – em uma solda de posição plana a partir da perspectiva do robô.
Este artigo examina os seis defeitos de solda robótica mais comuns, explica a física de por que a posição os causa, e quantifica quanto Posições do Robô pode realisticamente reduzir cada um deles - com base em dados documentados do projeto, não são reivindicações do fabricante.
| Pergunta central que este artigo responde: Quais defeitos de soldagem são diretamente causados ou agravados pelo mau posicionamento da peça — e quanto um Posicionador de Robô realmente corrige? |
O 6 Defeitos mais comuns de soldagem robótica e suas causas raízes
Os seguintes tipos de defeitos são extraídos do AWS D1.1, ISO 5817, e dados de qualidade em todos os nossos 1,500+ instalações do projeto.
| # | Defeito | Causa Primária | Dependência de posição |
| 1 | Má geometria do cordão Perfil irregular, corte inferior, coroa convexa | A gravidade afasta a poça derretida da junta em posições não planas; a velocidade de deslocamento calibrada para posição plana produz convexidade ou corte inferior quando inclinada | Direto – a variação do cordão aumenta 2–4× em relação ao plano (1G) para cima (4G) |
| 2 | Porosidade Bolsas de gás em metal de solda solidificado | A cobertura do gás de proteção torna-se turbulenta em posições angulares; em soldagem aérea, o envelope de gás se rompe e se afasta da piscina | Forte – a porosidade é 3–5× maior em sobrecarga vs.. posição plana (Dados AWS D1.1) |
| 3 | O metal de solda por fusão incompleta não consegue se unir ao metal base | O arco não consegue atingir contato uniforme com ambas as faces de fusão quando a junta está mal orientada; soldagem vertical para baixo faz com que a piscina corra à frente do arco | Forte — raramente aparece em soldas planas devidamente orientadas; comum em articulações inacessíveis |
| 4 | Solidificação Rachaduras Rachaduras na fase final de solidificação | As posições suspensas e verticais exigem maior entrada de calor para alcançar a fusão, criando tensão de tração localizada durante o resfriamento; gradientes térmicos assimétricos ao longo da junta | Parcial – posições forçadas elevam a exigência de entrada de calor, qual é o fator de risco de crack controlável |
| 5 | Corte inferior e preenchimento inferior Ranhura abaixo da superfície do metal base na ponta da solda | A poça fundida flui para longe da face da solda sob a ação da gravidade; a força do arco lava o metal base na ponta sem substituição de enchimento suficiente | Direto – a severidade do corte inferior aumenta de forma previsível desde o plano até a sobrecarga; movido pela gravidade |
| 6 | Excesso de respingos de gotículas de metal expelidas no metal base circundante | A gravidade interrompe a transferência de gotas na soldagem aérea; posições forçadas requerem tensão mais alta para manter a estabilidade do arco, aumentando a geração de respingos | Direto — os respingos aumentam de 30 a 60% na sobrecarga versus. plano sob parâmetros idênticos |
Por que a posição de soldagem determina a qualidade: A Física
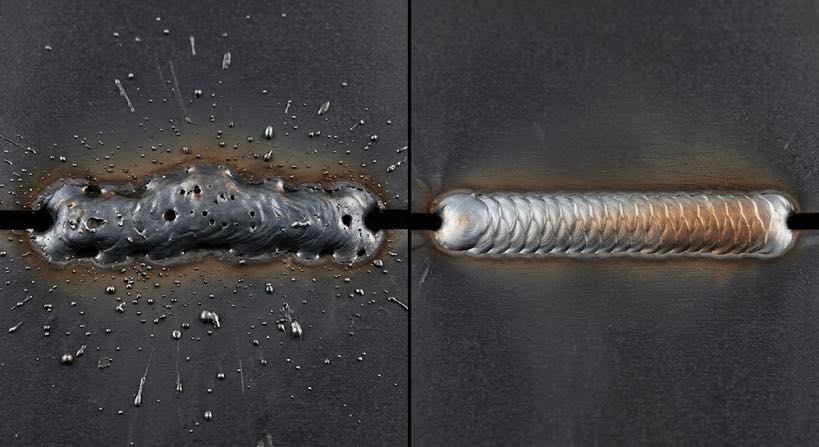
Quatro forças físicas atuam simultaneamente em cada poça de fusão. Em posição plana, eles estão alinhados e trabalham juntos. Em posições acima da cabeça ou em ângulos acentuados, eles trabalham uns contra os outros - e nenhum ajuste de parâmetro compensa totalmente.
| Vigor | Posição plana | Despesas gerais / Angular | Defeito causado |
| Gravidade na piscina | Estabiliza a piscina contra a face articular | Afasta a piscina – flacidez, gotejamento | Corte inferior, preenchimento insuficiente, irregularidade do talão |
| Gás de proteção | Uniforme, cobertura estável da piscina | Turbulência; gás sobe para longe da piscina | Porosidade, inclusões de oxidação |
| Força do arco (jato de plasma) | Direcionado para a junta – penetração máxima | Parcialmente desviado – fusão reduzida | Fusão incompleta |
| Gradiente térmico | Resfriamento simétrico de ambas as faces de fusão | Assimétrico – uma face esfria mais rápido | Rachaduras de solidificação, distorção |
| Princípio-chave da engenharia: Um robô de soldagem em posição plana com parâmetros padrão superará consistentemente o mesmo robô acima da cabeça com parâmetros otimizados. A posição não é uma variável secundária – é o determinante primário da qualidade. |
AWS / Classificação de posição ISO e implicações de qualidade
Os padrões internacionais de soldagem classificam os cargos para refletir essa hierarquia de qualidade — e a penalidade de produtividade da soldagem não plana é significativa:
| Posição | Código AWS | Risco relativo de defeito | Taxa de deposição vs.. Plano |
| Plano | 1G / 1F | ✅ Mais baixo | ✅ Linha de base (100%) |
| Horizontal | 2G / 2F | ✅ Baixo | ✅ ~90–95% |
| Vertical | 3G / 3F | ❌ Médio | ❌ Redução de 15–25% |
| Despesas gerais | 4G / 4F | ❌ Mais alto | ❌ Redução de 25–40% |
Fonte: Código de soldagem estrutural AWS D1.1; ISO 5817 Classificação do Nível de Qualidade. Os números da taxa de deposição refletem os dados de produção das instalações do nosso projeto.
Como um posicionador de robô reduz as taxas de defeitos
UM Posições do Robô não repara defeitos após o fato – elimina as condições físicas que os produzem. Girando automaticamente a peça de trabalho para que cada junta seja apresentada em posição plana ou horizontal antes do arco atingir, realinha todas as quatro forças físicas simultaneamente. O resultado é consistente, melhoria da qualidade baseada na física que não depende da otimização de parâmetros ou da habilidade do operador.
A implicação prática é significativa: uma loja que instala Posições do Robô sem alterar um único parâmetro de soldagem ainda veremos uma redução mensurável do defeito – porque a causa raiz foi removida. A reotimização dos parâmetros para posição plana produz ganhos adicionais. Essa melhoria em camadas é a razão pela qual as instalações do Posicionador de Robô superam consistentemente projetos isolados de otimização de parâmetros em comparações diretas de qualidade.
Dados de redução de defeitos de auditorias de qualidade pré/pós em instalações de posicionadores de robôs em nossa rede de projetos:
| Tipo de defeito | Taxa de pré-instalação | Taxa pós-instalação | Redução |
| Geometria ruim do cordão | 12–18% de retrabalho | 1–3% | ✅ ~85% |
| Porosidade | 8–12% de incidência | 0.5–2% | ✅ ~80% |
| Fusão incompleta | 5–10% em soldas de ranhura | < 1% | ✅ ~88% |
| Rachaduras de solidificação | 2–5% de juntas restritas | < 0.5% | ✅ ~78% |
| Corte inferior / preenchimento insuficiente | 10–15% de juntas suspensas | < 1% | ✅ ~90% |
| Excesso de respingos | 30–45% das peças | < 5% | ✅ ~85% |
| Geral: As taxas totais de defeitos de solda diminuem em 40–60% em média em instalações de posicionadores de robôs de fabricação automotiva e estrutural, com resultados de pico excedendo 85% redução nos ciclos de soldagem dominados pela sobrecarga. |
Estudo de caso: Fabricante de suporte estrutural automotivo
Um fornecedor automotivo de nível 2 que produz conjuntos de suportes soldados de quatro faces acionou dois alertas de qualidade do cliente em 18 meses. Com 60% de juntas executadas em posições horizontais/verticais e 15% sobrecarga usando um acessório fixo, os dados de qualidade da linha de base estavam bem abaixo das metas do setor.

Intervenção: Posicionador de robô tipo U MRK-U002 (500–1.000kg)
Dois Posicionador de robô tipo U MRK-U002 unidades foram integradas aos robôs de soldagem existentes no modo de eixo coordenado. O acessório foi redesenhado para ser montado diretamente na mesa do Posicionador de Robô. Usando o eixo invertido J1 (±90°) e eixo de rotação J2 (±200°), cada face da junta foi automaticamente reposicionada para plana ou horizontal antes de cada sequência de soldagem — sem remover ou fixar novamente o componente.
Os caminhos de solda existentes foram mantidos inalterados. Apenas o ângulo de aproximação foi modificado: o posicionador do robô girou a peça de trabalho para coincidir com o caminho do robô, em vez de o robô alcançar a peça de trabalho. O tempo total de reprogramação foi 3 dias. Os resultados foram medidos ao longo dos seguintes 6 meses:
| Métrica | Linha de base | Após o posicionador de robô MRK-U002 | Mudar |
| Taxa geral de defeitos | 11.4% | ✅ 1.8% | −84% |
| Incidência de porosidade | 8.9% | ✅ 0.7% | −92% |
| Taxa de aprovação na inspeção de primeira passagem | 67% | ✅ 96.4% | +29.4 pontos |
| Custo mensal de mão de obra de retrabalho | $28,400 | ✅ $4,100 | −$24.300/mês |
| Defeito do cliente PPM | 1,240 | ✅ 88 PPM | −93% |
| Investimento: Duas unidades MRK-U002 + integração = $148,000 Retorno simples: 6.1 meses Resultado: Ambos os alertas de qualidade do cliente foram fechados dentro 90 dias. Zero novos alertas nos seguintes 12 meses. |
Além do posicionador do robô: 4 Medidas Complementares
UM Posições do Robô aborda a causa raiz da posição – a variável única de maior impacto na qualidade da solda. Estas quatro medidas adicionais completam o sistema de qualidade:
1. Otimize novamente os parâmetros de soldagem para posição plana
Assim que o Posicionador do Robô apresentar todas as juntas na posição plana, parâmetros previamente comprometidos para trabalho aéreo podem ser redefinidos para desempenho em posição plana:
- Tensão: reduzir de 18–28 V para compensação de sobrecarga para 15–25 V
- Velocidade de viagem: aumentar 10–20% sem penalidade de qualidade
- Taxa de fluxo de gás de proteção: reduzir – a posição plana requer menos fluxo para manter uma cobertura estável
A reotimização no comissionamento normalmente adiciona uma melhoria adicional de qualidade de 5 a 15% além dos ganhos relacionados à posição do Posicionador de Robô.
2. Controle de qualidade de gases consumíveis e de proteção
Mesmo em posição plana, a variação do consumível introduz porosidade e irregularidade no cordão. Controles principais:
- Tolerância do diâmetro do fio: ±0,01 mm é o limite prático para desempenho estável do arco
- Teor de umidade para fios fluxados: umidade de armazenamento < 40% RH
- Pureza do gás de proteção: ≥ 99.99% para misturas à base de Ar — inspeção de entrada lote por lote
3. Cronograma de calibração TCP do robô
No modo de eixo coordenado com um Posições do Robô, O erro TCP é amplificado porque ambos os sistemas devem manter uma sincronização precisa. Verifique o TCP no início de cada turno usando um medidor de precisão, substitua as pontas de contato nas horas de arco ligado (não é hora do calendário), e realizar a recalibração completa após qualquer evento de colisão do robô — independentemente da gravidade aparente.
4. Junta pré-solda e preparação de superfície
A melhoria da posição não pode compensar a contaminação do metal base ou o mau ajuste da junta:
- Remova a carepa de moinho dentro 10 mm da junta de solda em aço estrutural
- Desengordurar com solvente aprovado — a contaminação por óleo é a principal causa de porosidade não posicionada
- Inspecione o tamanho do ponto de solda antes de executar o programa — pontos subdimensionados são a principal fonte de fusão incompleta no passe de raiz
- Verifique a tolerância da folga da junta – o desvio da folga causa incompatibilidade de parâmetros mesmo em soldas planas perfeitamente orientadas
| Sequência de implementação: Instale primeiro o Posicionador de Robô – ele oferece a maior melhoria individual. Em seguida, otimize novamente os parâmetros. Em seguida, aborde a qualidade dos consumíveis. Em seguida, adicione monitoramento. Fazer tudo simultaneamente impossibilita a atribuição de resultados. |
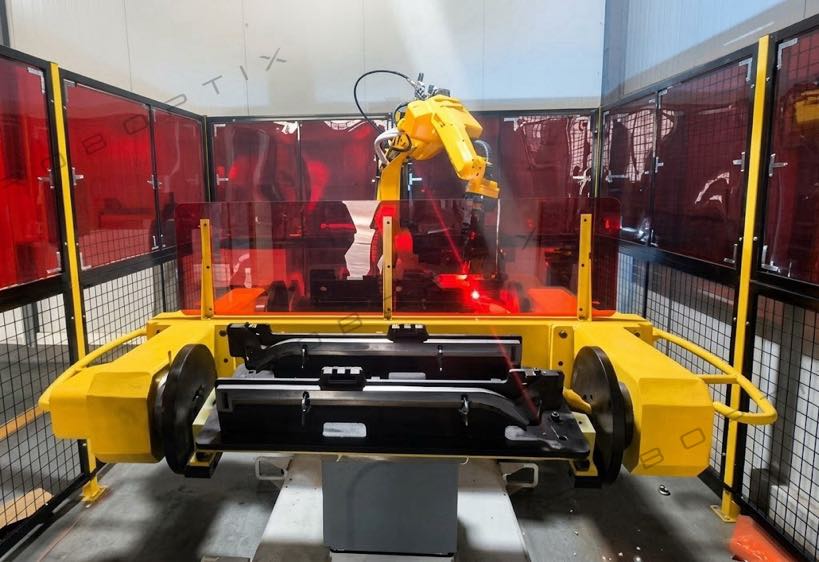
Resolva seu problema de qualidade de solda na causa raiz
- Análise de perfil de defeito — identifique quais das seis causas raízes são dominantes em seu processo
- Configuração do Posicionador do Robô correspondente à geometria da sua peça de trabalho
- Projeção escrita de melhoria da qualidade com base em instalações comparáveis
- Avaliação entregue dentro 24 horário comercial
► Contate-nos para uma avaliação gratuita da qualidade da solda
Sobre o autor
| Experiência & Credenciais Especialista em integração de sistemas de soldagem robótica com 12+ anos de experiência direta em projetos, focado em posicionadores de robôs e sistemas de soldagem de eixo coordenado em todo o setor automotivo, fabricação estrutural, vaso de pressão, e aplicações de máquinas pesadas. Histórico da empresa: 26+ anos de engenharia de automação de soldagem, 40+ patentes ativas, 1,500+ projetos concluídos na América do Norte, Europa, e Ásia. Cerca de 70% envolvem integração do Posicionador de Robô. Todos os dados de taxa de defeitos citados neste artigo são extraídos de registros de auditoria de qualidade pré/pós 200+ instalações de soldagem robótica. Padrões: AWS D1.1; ISO 5817; AWS B2.1 Certificação: EU CE — Sistemas posicionadores de robôs (Certificado nº.: M.2026.206.C134866) Última revisão e atualização: Poderia 2026 |
POSTS RELACIONADOS

Pista de piso vs robô suspenso de 7º eixo: Instalação, Segurança & Guia de seleção
Célula de soldagem robótica sem programação: Guiado pela Visão, Sem pingente de ensino

Por que adicionar um robô de 7º eixo? 5 Maneiras poderosas de aumentar a produtividade & Corte custos em 2026
Cabeçote e cabeçote móvel vs. Tipo L vs.. Posicionador de robô tipo U: Como escolher pelo formato da peça

Você pode confiar na folha de especificações? Como verificar a precisão do posicionador de soldagem com rastreadores a laser e ISO 9283
