


Производитель индивидуальных роботизированных рабочих станций и лазерных систем



Как образуются дефекты роботизированной сварки и сколько можно исправить с помощью позиционера робота?
Когда робот сваривает идеально, а сварка все равно не получается
Поставщик автомобилей первого уровня установил шестиосевого сварочного робота, ожидая, что проблема с дефектами исчезнет.. Шесть месяцев спустя, пористость сварных швов конструкционных кронштейнов все еще оставалась на уровне 9%. Геометрия сварного шва была непоследовательной в одном и том же соединении в разных производственных циклах.. Две поставки уже были отклонены клиентом.
Робот не был проблемой. Он выполнял свою программу точно так, как было указано.. Проблема заключалась в том, что программа требовала от робота сварки над головой и под крутыми углами — позиции, которые по законам физики создают структурно худшие сварные швы., независимо от того, насколько способен робот.
Робот не может преодолеть фундаментальные ограничения, связанные с неудачным положением сварки.. Когда суставы не представлены под оптимальным углом, дефекты образуются под действием силы тяжести, газовая динамика, тепловой поток, и поведение пула — не ошибка программирования. The Позиции роботов существует, чтобы устранить это корневое условие. За счет автоматического вращения и ориентации заготовок в идеальном положении для сварки., он преобразует каждый сварной шов — независимо от геометрии детали — в плоский шов с точки зрения робота.
В этой статье рассматриваются шесть наиболее распространенных дефектов роботизированной сварки., объясняет физику того, почему положение вызывает их, и количественно определяет, насколько Позиции роботов может реально сократить каждый из них — на основе документированных данных проекта, не заявления производителя.
| Основной вопрос, на который отвечает эта статья: Какие дефекты сварки непосредственно вызваны или усугублены неправильным позиционированием заготовки — и насколько на самом деле устраняет робот-позиционер?? |
The 6 Наиболее распространенные дефекты роботизированной сварки и их основные причины
Следующие типы дефектов взяты из AWS D1.1., ИСО 5817, и качественные данные по всей нашей 1,500+ проектные установки.
| # | Дефект | Основная причина | Зависимость от позиции |
| 1 | Плохая геометрия борта Неправильный профиль, подрезать, выпуклая корона | Гравитация оттягивает ванну расплава от соединения в неплоских положениях.; скорость перемещения, откалиброванная для плоского положения, создает выпуклость или подрез при наклоне | Прямой — отклонение борта увеличивается в 2–4 раза от плоского. (1Г) накладные расходы (4Г) |
| 2 | Пористость Газовые карманы в затвердевшем металле шва | Покрытие защитного газа становится турбулентным в наклонных положениях; при потолочной сварке, газовая оболочка разрывается и поднимается в сторону от бассейна | Сильная — пористость в 3–5 раз выше в верхних слоях по сравнению с. ровное положение (Данные AWS D1.1) |
| 3 | Металл неполного плавления не сцепляется с основным металлом. | Дуга не может обеспечить равномерный контакт с обеими поверхностями сварки, если соединение плохо ориентировано.; сварка вертикально вниз заставляет ванну двигаться впереди дуги | Прочный — редко появляется в правильно ориентированных плоских сварных швах.; часто встречается в труднодоступных суставах |
| 4 | Растрескивание при затвердевании. Трещины на финальной стадии затвердевания. | Верхнее и вертикальное положения требуют более высокого тепловложения для достижения плавления., создание локализованного растягивающего напряжения при охлаждении; асимметричные температурные градиенты по всему суставу | Частичное — принудительные положения повышают требования к подаче тепла, что является контролируемым фактором риска возникновения трещин |
| 5 | Подрез и заполнение канавки под поверхностью основного металла на стыке сварного шва | Ванна расплава стекает с поверхности сварного шва под действием силы тяжести.; Сила дуги промывает основной металл в области носка без достаточной замены наполнителя. | Прямой — степень подреза предсказуемо увеличивается от плоского уровня до уровня накладных расходов.; гравитационный |
| 6 | Избыточные брызги Капли металла попадают на окружающий основной металл | Гравитация нарушает перенос капель при сварке над головой; Принудительные положения требуют более высокого напряжения для поддержания стабильности дуги, увеличение образования брызг | Прямой — разбрызгивание увеличивается на 30–60 % по сравнению с. квартира по одинаковым параметрам |
Почему положение сварки определяет качество: Физика
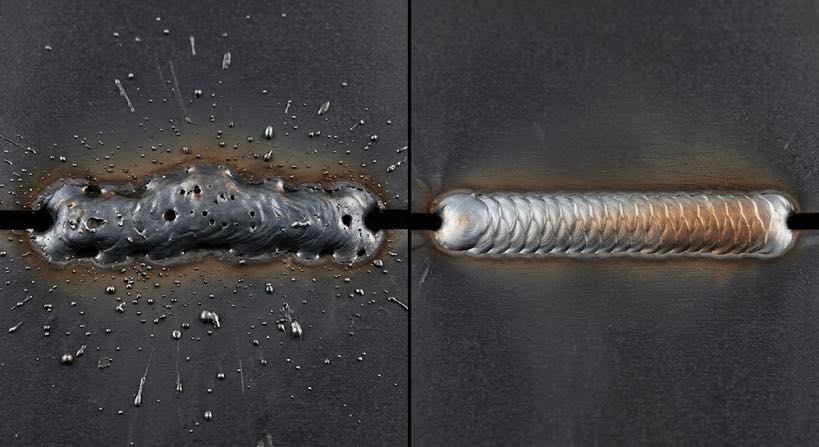
На каждую сварочную ванну одновременно действуют четыре физические силы.. В ровном положении, они согласованы и работают вместе. В положении над головой или под крутым углом, они работают друг против друга — и никакая настройка параметров не компенсирует их полностью..
| Сила | Плоская позиция | Накладные расходы / Угловой | Вызванный дефект |
| Гравитация в бассейне | Стабилизирует бассейн относительно поверхности сустава. | Утягивает лужу — провисает, капает | Подрез, недополнять, неровности борта |
| Защитный газ | Униформа, стабильное покрытие бассейна | Турбулентность; газ поднимается из бассейна | Пористость, окислительные включения |
| Сила дуги (плазменная струя) | Направлено в сустав — максимальное проникновение | Частично отклонено — слияние уменьшено | Неполное слияние |
| Термический градиент | Симметричное охлаждение с обеих сторон сварки | Асимметричный — одна грань остывает быстрее. | Растрескивание при затвердевании, искажение |
| Ключевой инженерный принцип: Сварочный робот в горизонтальном положении со стандартными параметрами будет постоянно превосходить по производительности аналогичный робот с оптимизированными параметрами.. Позиция — это не второстепенная переменная, а основной фактор, определяющий качество.. |
АВС / Классификация позиций ISO и последствия для качества
Международные стандарты сварки классифицируют позиции, чтобы отразить эту иерархию качества, и снижение производительности при неплоской сварке является значительным.:
| Позиция | Код AWS | Относительный риск дефекта | Скорость осаждения против. Плоский |
| Плоский | 1Г / 1Ф | ✅ Самый низкий | ✅ Базовый уровень (100%) |
| Горизонтальный | 2Г / 2Ф | ✅ Низкий | ✅ ~90–95% |
| Вертикальный | 3Г / 3Ф | ❌ Средний | ❌ Снижена 15–25% |
| Накладные расходы | 4Г / 4Ф | ❌ Высший | ❌ Снижена 25–40% |
Источник: AWS D1.1 Правила сварки конструкций; ИСО 5817 Классификация уровней качества. Показатели скорости осаждения отражают производственные данные на наших проектных установках..
Как позиционер робота снижает уровень дефектов
А Позиции роботов не устраняет дефекты постфактум — он устраняет физические условия, которые их вызвали. Автоматически поворачивая заготовку так, чтобы каждый стык находился в плоском или горизонтальном положении до того, как загорится дуга., он перестраивает все четыре физические силы одновременно. Результат соответствует, улучшение качества на основе физики, не зависящее от оптимизации параметров или навыков оператора.
Практический смысл значителен: магазин, который устанавливает Позиции роботов без изменения ни одного параметра сварки, все равно будет наблюдаться измеримое уменьшение количества дефектов, поскольку основная причина устранена.. Повторная оптимизация параметров для плоской позиции поверх этого дает дополнительную прибыль.. Именно это многоуровневое улучшение является причиной того, что установки Robot Positioner неизменно превосходят проекты оптимизации изолированных параметров при прямом сравнении качества..
Данные о сокращении дефектов в результате проверок качества до и после установки позиционеров роботов в нашей проектной сети.:
| Тип дефекта | Предварительная установка | Скорость после установки | Снижение |
| Плохая геометрия борта. | 12–18% переработка | 1–3% | ✅ ~85% |
| Пористость | 8–12% заболеваемости | 0.5–2% | ✅ ~80% |
| Неполное слияние | 5–10% на сварные швы с разделками | < 1% | ✅ ~88% |
| Растрескивание при затвердевании | 2–5% стесненные суставы | < 0.5% | ✅ ~78% |
| Подрез / недополнять | 10–15% верхние швы | < 1% | ✅ ~90% |
| Лишние брызги | 30–45% деталей | < 5% | ✅ ~85% |
| Общий: Суммарная доля дефектов сварных швов снижается на 40–60% в среднем в автомобильном и строительном производстве, установках роботов-позиционеров, с пиковыми результатами, превышающими 85% сокращение циклов сварки с преобладанием над головой. |
Тематическое исследование: Производитель автомобильных конструктивных кронштейнов
Поставщик автомобилей второго уровня, производящий четырехгранные сварные кронштейны, вызвал у клиентов два предупреждения о качестве в 18 месяцы. С 60% соединений, выполненных в горизонтальном/вертикальном положениях и 15% накладные расходы с использованием фиксированного приспособления, базовые данные о качестве были значительно ниже отраслевых целевых показателей.

Вмешательство: MRK-U002 Позиционер робота U-типа (500–1000 кг)
Два MRK-U002 Позиционер робота U-типа агрегаты были интегрированы с существующими сварочными роботами в режиме согласованной оси. Конструкция приспособления была изменена для установки непосредственно на стол позиционера робота.. Использование оси поворота J1 (±90°) и ось вращения J2 (±200°), каждая поверхность соединения автоматически перемещалась в плоское или горизонтальное положение перед каждой последовательностью сварки — без снятия или повторной фиксации компонента.
Существующие пути сварки остались без изменений.. Был изменен только угол подхода.: позиционер робота поворачивал заготовку в соответствии с траекторией робота, а не робот тянулся к заготовке. Общее время перепрограммирования составило 3 дни. Результаты были измерены в течение следующих 6 месяцы:
| Метрика | Базовый уровень | После позиционера робота MRK-U002 | Изменять |
| Общий процент дефектов | 11.4% | ✅ 1.8% | −84% |
| Степень пористости | 8.9% | ✅ 0.7% | −92% |
| Процент прохождения первого прохождения проверки | 67% | ✅ 96.4% | +29.4 баллы |
| Ежемесячная стоимость доработки | $28,400 | ✅ $4,100 | −24 300 долларов США в месяц |
| Дефект клиента PPM | 1,240 | ✅ 88 ППМ | −93% |
| Инвестиции: Два блока МРК-У002 + интеграция = $148,000 Простая окупаемость: 6.1 месяцы Исход: Оба оповещения о качестве клиента закрылись в течение 90 дни. Ноль новых оповещений в следующем 12 месяцы. |
За пределами позиционера робота: 4 Дополнительные меры
А Позиции роботов устраняет первопричину положения — единственную переменную, оказывающую наибольшее влияние на качество сварки. Эти четыре дополнительных меры завершают систему качества.:
1. Повторная оптимизация параметров сварки для плоского положения.
Как только позиционер робота покажет каждый сустав в плоском положении, параметры, ранее нарушенные для работы над головой, могут быть сброшены для обеспечения производительности в горизонтальном положении:
- Напряжение: уменьшить напряжение с компенсационных 18–28 В до 15–25 В.
- Скорость движения: увеличение на 10–20% без потери качества
- Расход защитного газа: уменьшить — плоское положение требует меньшего расхода для поддержания стабильного покрытия
Повторная оптимизация при вводе в эксплуатацию обычно обеспечивает дополнительное улучшение качества на 5–15 % помимо преимуществ, связанных с позиционированием от позиционера робота..
2. Контроль качества расходного и защитного газа
Даже в ровном положении, изменение расходных материалов приводит к появлению пористости и неровностей шва. Ключевые элементы управления:
- Допуск диаметра проволоки: ±0,01 мм — практический предел стабильной работы дуги.
- Содержание влаги в порошковых проволоках: влажность хранения < 40% относительной влажности
- Чистота защитного газа: ≥ 99.99% для смесей на основе аргона — попартионный входной контроль
3. График калибровки TCP робота
В режиме согласованной оси с Позиции роботов, Ошибка TCP усиливается, поскольку обе системы должны поддерживать точную синхронизацию.. Проверяйте TCP в начале каждой смены с помощью прецизионного штифтового калибра., заменить контактные наконечники по часам горения дуги (не календарное время), и выполнять полную повторную калибровку после любого столкновения робота — независимо от его очевидной серьезности..
4. Предварительная сварка и подготовка поверхности
Улучшение положения не может компенсировать загрязнение основного металла или плохую посадку соединения.:
- Удалите прокатную окалину внутри 10 мм сварного шва на конструкционной стали
- Обезжирьте одобренным растворителем — загрязнение маслом является основной причиной пористости, связанной с непозиционированием.
- Проверьте размер прихваток перед запуском программы — прихватки меньшего размера являются основным источником неполного провара в корневом проходе.
- Проверьте допуск на зазор соединения — отклонение зазора приводит к несоответствию параметров даже при идеально ориентированных плоских сварных швах.
| Последовательность реализации: Сначала установите позиционер робота — он обеспечивает наибольшее улучшение. Затем повторно оптимизируйте параметры. Затем обратите внимание на качество расходных материалов.. Затем добавьте мониторинг. Выполнение всего одновременно делает невозможным приписывание результатов. |
Устраните первопричину проблемы с качеством сварки
- Анализ профиля дефектов — определите, какие из шести основных причин являются доминирующими в вашем процессе.
- Конфигурация позиционера робота соответствует геометрии вашей заготовки.
- Письменный прогноз улучшения качества на основе сопоставимых установок
- Оценка проведена в течение 24 часы работы
► Свяжитесь с нами для бесплатной оценки качества сварного шва
Об авторе
| Опыт & Реквизиты для входа Специалист по интеграции роботизированных сварочных систем с 12+ лет непосредственного опыта работы над проектами, основное внимание уделяется роботам-позиционерам и системам сварки с координированными осями в автомобильной промышленности., структурное изготовление, сосуд под давлением, и тяжелое машиностроение. История компании: 26+ лет разработки в области автоматизации сварки, 40+ действующие патенты, 1,500+ реализованные проекты по всей Северной Америке, Европа, и Азия. ~70% связаны с интеграцией позиционера робота. Все данные о частоте дефектов, приведенные в этой статье, взяты из записей аудита качества до и после него. 200+ роботизированные сварочные установки. Стандарты: АВС Д1.1; ИСО 5817; АВС Б2.1 Сертификация: ЕС CE — Системы позиционирования роботов (Сертификат №.: М.2026.206.C134866) Последний пересмотр и обновление: Может 2026 |
ПОХОЖИЕ ПОСТЫ
Роботизированная лазерная сварка: Принципы, Преимущества, и приложения (2026 Полное руководство)

Непрограммируемая роботизированная сварочная ячейка:Как системы с визуальным управлением устраняют необходимость в обучающих подвесках

Анализ окупаемости инвестиций в роботизированную лазерную сварку: Стоит ли вкладывать деньги?
Реальные применения роботизированных сварочных ячеек в общей промышленности: Тематические исследования 2026

Изготовление без приспособлений: Когда сварочный позиционер заменяет сложные приспособления, Прихваточные сварные швы, и время крана
