Производитель индивидуальных роботизированных рабочих станций и лазерных систем



5 Причины неэффективности сварки крупных заготовок — и как позиционер робота решает каждую из них
Скрытый кризис производительности при сварке крупных деталей
Производитель сосудов под давлением в Техасе работал в две смены в день., шесть дней в неделю. На бумаге, операция выглядела продуктивной. На практике, исследование «время-движение» показало, что сварщики тратят меньше, чем 30% их рабочего времени на самом деле сварка. Остальное — репозиционирование, ждем кранов, регулировка приспособлений, переделка неудобных передач — невидимая трата настолько глубоко вошла в повседневную деятельность, что команда перестала ее замечать.
Это определяющая задача сварки крупных заготовок.: чем больше и тяжелее деталь, тем больше времени производство теряет на все кроме сварки.
Стрелы инженерной техники, сосуды под давлением, башни ветряных турбин, шасси тяжелого автомобиля, конструктивные части корабля — это не те детали, которые можно перевернуть вручную, изменить положение с помощью приспособления, или сварка с одной стационарной станции. Для сварки крупных заготовок требуются мостовые краны, координация нескольких человек, увеличенное время установки, и постоянный позиционный компромисс. И каждое из этих требований требует времени., деньги, и качество сварки. Именно здесь Позиции роботов оказывает наибольшее влияние.
По оперативным данным 1,500+ завершенные проекты по автоматизации (большинство из которых связаны с крупными или тяжелыми заготовками) мы определили пять основных причин неэффективности сварки крупных заготовок. В этой статье подробно рассматривается каждый из них, предоставляет реальные данные о производительности, и объясняет, как правильно Позиции роботов конфигурация устраняет проблему в ее источнике.
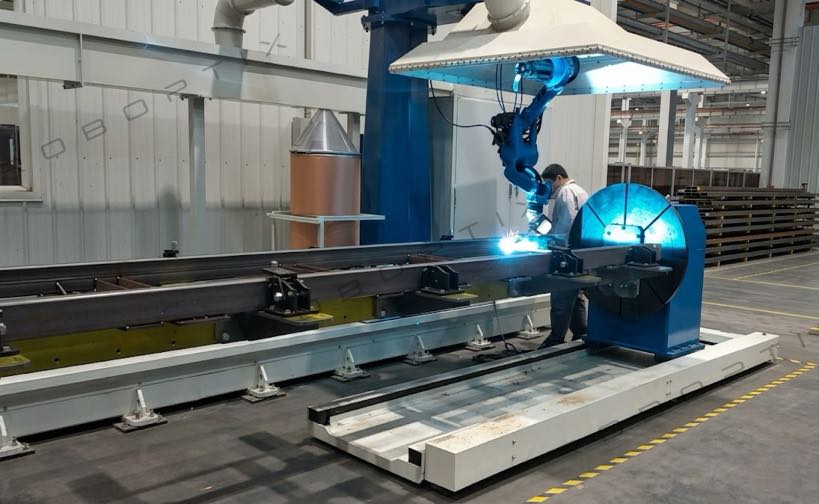
The 5 Основные причины, по которым сварка крупных деталей неэффективна
Прежде чем подробно рассматривать каждую причину, вот структурированный обзор пяти основных причин и их типичного воздействия на эффективность.:
| # | Первопричина | Типичная потеря эффективности |
| 1 | Большой вес заготовки делает ручное перемещение непрактичным. | 10–25% времени смены теряется только из-за смены положения |
| 2 | Неправильное положение при сварке снижает время горения дуги и качество сварки. | Время горения дуги ниже 30%; процент переделки 8–15% |
| 3 | Повторные подъемы крана отнимают производственное время и создают риск. | 15–40 минут за событие изменения положения; 20–30% инцидентов |
| 4 | Доступ к сварному шву под неоптимальными углами приводит к нарушению сварных швов. | Уровень дефектов в 2–4 раза выше при сварке под наклоном |
| 5 | Координация нескольких человек создает пробелы в расписании и угрозу безопасности | 15–20% производственного времени теряется из-за задержек в координации |
Глубокий анализ: Понимание каждой основной причины
Причина 1: Большой вес заготовки делает ручное перемещение непрактичным.
А 2,000 Корпус сосуда под давлением кг не может быть перемещен двумя рабочими и монтировкой. Требуется мостовой кран, такелаж, стропы, корректировщик, и время — много времени. Данные о движении во времени, полученные в цехах тяжелой промышленности, показывают, что перемещение одной большой заготовки занимает в среднем 15–25 минут за один поворот, если оно выполняется вручную с помощью крана.. В стандартную 8-часовую смену производятся компоненты, требующие 4–6 перестановок., это 60–150 минут непроизводительного времени на станцию.
Физика проблемы усугубляется по мере увеличения веса детали.. Установка 500 кг компонента занимает 10 минуты. А 2,000 кг компонента может занять 25 минут на ту же задачу. Зависимость между весом и временем перемещения не является линейной — она зависит от количества требуемых людей., сложность подъема, и необходимые шаги по управлению рисками.
Влияние на производительность сварщика прямое.. Сварщик, который в среднем 35% Интенсивность горения дуги на заготовках средней толщины может упасть до 22–28% на тяжелых деталях., не потому, что они работают менее усердно, но поскольку работа по перепозиционированию вокруг них является ограничением, ограничивающим скорость.
Причина 2: Неправильное положение при сварке снижает время горения дуги и качество сварки
Профессиональные стандарты сварки — AWS, ИСО 9606, В 287 — все распознают четыре основных положения сварки: плоский (1Г/1Ф), горизонтальный (2Г/2Ф), вертикальный (3Г/3Ф), и накладные расходы (4Г/4Ф). Это не просто классификационные категории. Они представляют собой принципиально разные уровни сложности., скорость, и качество достижимости.
На больших заготовках, где перемещение происходит медленно или нецелесообразно., Сварщики обычно вынуждены работать в вертикальном или потолочном положениях, поскольку поворот компонента в плоское положение занимает слишком много времени.. Последствия измеримы:
- Снижение скорости депозитов: Сварка над головой выполняется на 15–30 % медленнее, чем плоская сварка, поскольку сила тяжести действует на сварочную ванну.
- Увеличение количества дефектов: Верхние и вертикальные сварные швы имеют в 2–4 раза более высокую вероятность появления дефектов, чем плоские сварные швы в эквивалентных условиях.
- Ускорение усталости сварщика: Работа с потолочным фонарем физически утомительна; ухудшение качества, связанное с усталостью, обычно начинается в течение 2–3 часов.
- Множитель стоимости доработки: На крупных конструкционных сварных швах, один дефектный проход может потребовать шлифовки, повторный подогрев, и повторная сварка — добавление в 3–5 раз первоначальных затрат на сварку.
Причина 3: Повторные подъемы краном отнимают производственное время и создают риск
В условиях производства больших заготовок, мостовой кран зачастую является самым большим ограничением производительности, а не сварочное оборудование, не счет сварщика. Каждое событие изменения положения требует наличия крана, доступность оператора, время такелажа, и безопасное окно. В цехах, где один или два крана обслуживают одновременно несколько сварочных постов., конкуренция за время подъема приводит к каскадным задержкам по всему этажу.
Исследования времени, проведенные на пяти объектах тяжелой промышленности в нашей проектной сети, показывают следующую среднюю разбивку событий по перестановке крана.:
| Шаг в событии изменения положения | Среднее время |
| Ждем наличия крана | 5–15 минут |
| Такелаж и крепление | 4–8 минут |
| Поднимать, вращение, и понижение | 3–6 минут |
| Повторная установка и проверка соосности | 4–8 минут |
| Снятие такелажа и выпуск крана | 2–4 минуты |
| Итого за событие репозиционирования | 18–41 минута |
Для заготовки, требующей шести операций перемещения, то есть 108–246 минут непродуктивного времени за цикл детали — до того, как будет выполнен один дополнительный проход сварки.
Аспект безопасности не менее важен. Данные по безопасности на рабочем месте в секторах тяжелой промышленности неизменно показывают, что 25–30% регистрируемых происшествий в производственных цехах связаны с подвешенными грузами и работой крана.. Каждое событие изменения положения представляет собой отдельную точку воздействия.. В цехе выполняется 15–20 подъемов крана в смену на нескольких станциях., совокупная подверженность риску значительна.
Причина 4: Доступ к сварному соединению под неоптимальными углами ухудшает качество сварных швов
The оптимальное положение сварки для любого соединения — ровное или почти ровное. — положение, в котором гравитация помогает сварочной ванне., распределение тепла наиболее равномерное, и сварщик или робот имеет максимальную прямую видимость и доступ к горелке. На больших заготовках, где полное вращение невозможно., доступ ко многим сварным соединениям должен быть возможен под любым углом, который позволяет неподвижная заготовка..
Это не незначительное неудобство. Для сварных швов на конструктивных элементах., Угол доступа напрямую влияет:
- Глубина проникновения и консистенция корневого прохода
- Эффективность межпроходной очистки
- Профиль заполнения и закрытия прохода
- Образцы деформаций после сварки
- Результаты ультразвукового и рентгенологического контроля
О деталях крупной машиностроительной техники — стрелах экскаваторов., стрелы крана, узлы переднего моста тяжелых автомобилей — особенно остро стоят проблемы доступа к сварным соединениям. Эти детали имеют сложную геометрию с соединениями в нескольких плоскостях.. Без возможности поворачивать заготовку для приведения каждого соединения в оптимальное положение., компромиссы возможны почти при каждой настройке.
| Влияние затрат на проектирование: Технические характеристики процедуры сварки (WPS) для структурных применений часто требуется специальная квалификация. Когда условия на объекте вынуждают сварщиков превышать допустимое отклонение положения, Могут применяться дополнительные требования к неразрушающему контролю — увеличение времени и стоимости проверки каждого затронутого соединения.. |
Причина 5: Координация нескольких человек создает пробелы в планировании и угрозу безопасности
Сварка крупных заготовок редко требует участия одного рабочего.. Типичная последовательность перемещения тяжелого конструктивного элемента требует: крановщик, один или два такелажа для крепления и направления груза, сварщик или оператор сварочного робота, и наблюдатель за безопасностью. Доступность всех четырех сторон, проинформирован, и на позиции одновременно — несколько раз за смену, между несколькими станциями — это постоянная проблема планирования и координации.
Затраты на повышение эффективности проявляются в нескольких формах.:
- Фрагментация расписания: Когда один член команды недоступен, вся последовательность репозиционирования останавливается. Монтажник помогает другой станции, или крановщик на перерыве, создает время простоя, которое распространяется на сварочную станцию
- Накладные расходы на связь: Каждый подъем крана требует предварительного инструктажа по технике безопасности и общения между оператором в режиме реального времени., такелажник, и наблюдатель. Это добавляет структурированное время каждому событию.
- Потенциальная ошибка в точках передачи обслуживания: Ошибки координации — неправильно понятые сигналы, неправильные точки крепления такелажа, преждевременный сброс нагрузки — источник многих тяжелых производственных происшествий.
- Зависимость от навыков: Опытные такелажники и крановщики с большим опытом работы с заготовками сами по себе являются дефицитной категорией квалифицированных профессий.. Их недоступность становится вторичным узким местом.
| Операционная реальность: В нашей базе данных оценки проектов, цеха, выполняющие ручное перемещение крупных заготовок, сообщают, что 15–20% от общего времени работы сварочной станции поглощаются накладные расходы на координацию — время, в течение которого сварочная станция укомплектована и готова к работе., но производство остановлено в ожидании перераспределения ресурсов. |
Решения для позиционеров роботов: Сопоставление конфигурации с проблемой
Не каждый Позиции роботов это то же самое, и не для всех случаев применения крупных заготовок требуется одна и та же конфигурация.. Три ядра Позиции роботов типы решают конкретные проблемы, описанные выше.
Конфигурация 1: Позиционер робота с передней и задней бабками — длинные конструктивные элементы
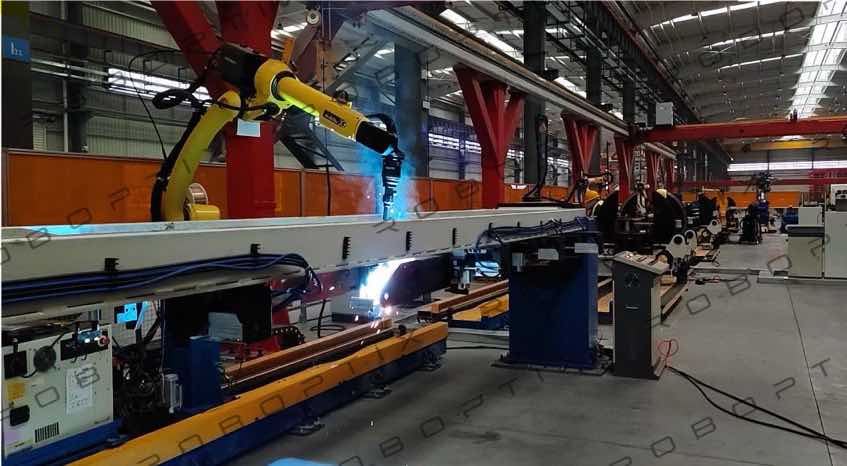
Головка и задняя бабка Позиции роботов поддерживает заготовку с обоих концов — одна ведомая головка, одну пассивную заднюю бабку — и вращает ее вдоль своей главной оси. Это правильная конфигурация для длинных цилиндрических или удлиненных конструктивных элементов.: оболочки сосудов под давлением, катушки для труб, секции башни, тяжелые полуоси, и подобные геометрии.
Что он устраняет из пяти коренных причин:
- Причина 1 (масса): Поддерживает заготовки из 500 кг до 5,000 кг с прецизионным сервоприводом — вес больше не является ограничением при перемещении
- Причина 2 (поза): Постоянно вращает заготовку, поэтому активное сварное соединение всегда находится в плоском или горизонтальном положении.
- Причина 3 (крановые подъемники): Полностью исключает перестановку крана в середине процесса — заготовка загружается один раз и поворачивается по мере необходимости на протяжении всего цикла сварки.
- Причина 5 (координация): Уменьшает необходимость изменения положения крана с участием четырех человек до одного вмешательства оператора.
| Типичная производительность: При сварке корпусов сосудов под давлением, Интеграция робота-позиционера передней и задней бабки сокращает время репозиционирования с 15–25 минут на одно событие. под 30 секунды. Время горения дуги увеличивается с 28–32% до 82–88% часов смены. |
Конфигурация 2: Позиционер робота U-типа — двухосное управление асимметричными компонентами
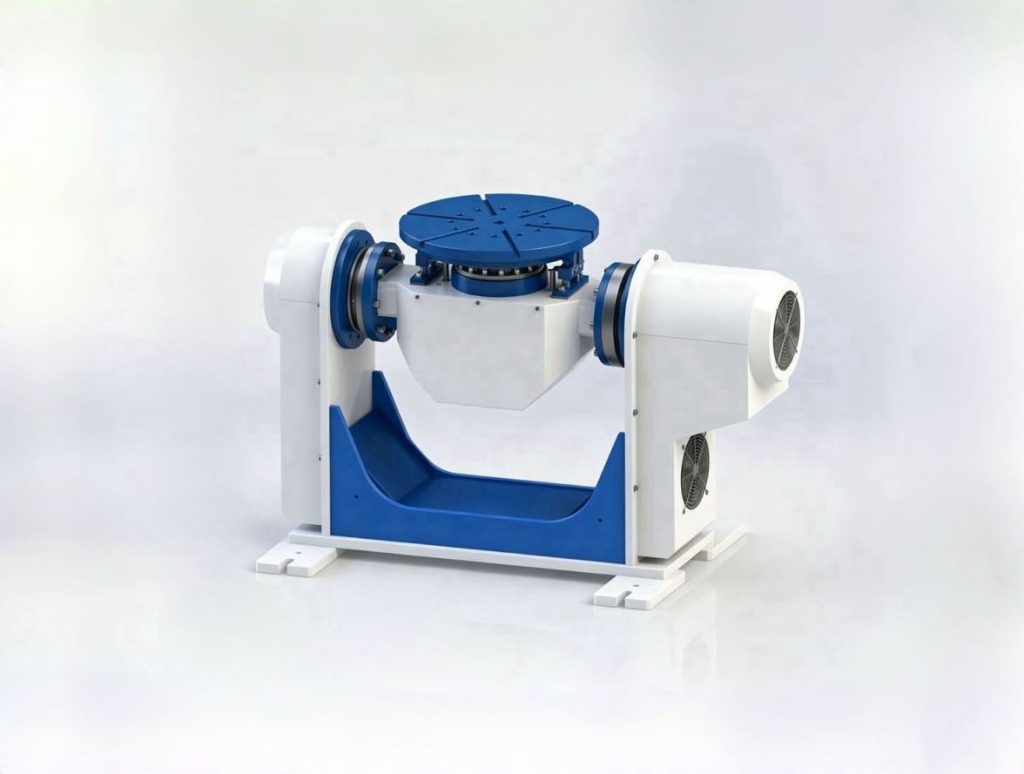
U-тип (двухосный сервопривод) Позиции роботов обеспечивает одновременный наклон (Перевернутая ось J1) и вращение (Ось вращения J2) управление в компактном виде, каркас повышенной жесткости. С диапазоном полезной нагрузки 300–1000 кг., тип U предназначен для асимметричных компонентов малого и среднего размера — сварных кронштейнов., автомобильные подрамники, корпуса оборудования, и аналогичные детали, в которых соединения распределены по нескольким граням и одной оси вращения недостаточно..
Ключевые преимущества конструкции для многосторонней сварки:
- Двойные сервооси (J1 переворот ±90°, J2 вращение ±200°) привести любую поверхность соединения в плоское положение сварки за одну установку
- Компактная занимаемая площадь, подходящая для интеграции в автоматизированные сварочные ячейки с ограниченной площадью.
- Повторяемость ±0,05 мм (U001) до ±0,075 мм (U002) поддерживает единообразное представление сварных соединений
- Между сменами забоев не требуется кран или ручная помощь — обе оси управляются сервоприводом.
- Стандартные диаметры стола от 500 мм (U002) подходят для сварных изделий типичных малых и средних размеров
Что он устраняет из пяти коренных причин:
- Причина 2 (поза): Поворотная ось J1 наклоняет заготовку, поэтому каждую поверхность соединения можно представить в плоском или горизонтальном положении сварки.
- Причина 4 (угол доступа): Комбинированный J1 + Движение J2 приводит к оптимальному углу любого сварного соединения без снятия или повторной фиксации компонента.
- Причина 5 (координация): Регулировка обеих осей осуществляется запрограммированными сервокомандами — крана нет., без такелажа, не требуется координация нескольких человек
Конфигурация 3: Трехосевой серворобот-позиционер — тяжелые сложные сварные изделия
Для компонентов, сочетающих высокую полезную нагрузку со сварными соединениями, распределенными по нескольким плоскостям., трехосный Позиции роботов (B008 / B009 / B010 / Серия B011) обеспечивает скоординированное вращение, вращение оси инструмента, и возможность поворота большого диаметра. С полезной нагрузкой от 300 кг до 2,000 кг и максимальным диаметром поворота до 5,000 мм, эта конфигурация позволяет обрабатывать наиболее геометрически сложные сварные конструкции тяжелого производства..
Типичный профиль применения:
- Тяжелые рамы конструкции со сварными швами. 4+ лица (B011: 1,000–1500 кг)
- Многогранные сварные конструкции средней сложности в серийном производстве (B009: 500–1000 кг)
- Компоненты большого диаметра, требующие большого поворотного зазора — до 5,000 мм (B008)
- Высокоточные приложения, требующие точности оси вращения ±0,03 мм. (B009, B011)
- Легкие детали сложной геометрии, где угол доступа является основным ограничением. (B010: 300–500 кг)
Что он устраняет из пяти коренных причин:
- Причина 4 (угол доступа): Независимые оси вращения и инструментов приводят любое соединение на любой поверхности в плоское или горизонтальное положение без снятия компонентов.
- Причина 2 (поза): Робот никогда не выполняет сварку в неправильном положении — всю регулировку угла выполняет позиционер.
- Причина 3 (крановые подъемники): Весь сварочный цикл выполняется за одну установку; кран используется только для погрузки и разгрузки
Сравнение производительности: Ручное изменение положения против. Позиции роботов
В следующей таблице отражены совокупные данные о производительности из наших записей об установках для сварки крупных заготовок.:
| Метрика производительности | Ручное изменение положения | Система позиционирования робота |
| Среднее время изменения положения на событие | 15–25 минут | ✅ 10–30 секунд |
| Время включения дуги (% часов смены) | ❌ 22–35% | ✅ 78–88% |
| Дефект сварного шва / скорость переделки | ❌ 8–15% | ✅ Ниже 1% |
| Подъемы крана за цикл компонента | ❌ 4–8 подъемов | ✅ 1 (только загрузка) |
| Требуются рабочие на одно мероприятие по перепозиционированию | ❌ 3–4 человека | ✅ 1 оператор |
| Частота инцидентов, связанных с репозиционированием | ❌ Базовый уровень | ✅ Снижено на 80–90% |
| Производительность смен на станцию (большие компоненты) | ❌ 2–4 компонента | ✅ 5–8 компонентов |
| Требования к опытному сварщику | ❌ Высокий — накладной/вертикальный | ✅ Низкий — только плоский/горизонтальный |
С чего начать первую модернизацию системы автоматизации крупных заготовок
Самая распространенная причина задержек в магазинах Позиции роботов внедрение — это не стоимость или технология — это неуверенность в том, с чего начать. Следующая структура представляет собой тот же процесс оценки, который мы используем с новыми клиентами, прежде чем рекомендовать какую-либо конфигурацию..
Шаг 1: Охарактеризуйте профиль заготовки
Ответьте на эти четыре вопроса о заготовках, которые вызывают наибольшую производственную боль.:
- Масса: Каков максимальный вес компонентов на вашем полу?? (Определяет номинальную полезную нагрузку позиционера)
- Геометрия: Является ли компонент удлиненным/цилиндрическим?, асимметричный/неправильный, или многоликий комплекс? (Определяет тип позиционера)
- Распределение сварных соединений: Сочленения преимущественно расположены на одной оси?, или распределены по нескольким граням? (Определяет требования к оси)
- Частота изменения положения: Сколько событий репозиционирования требует текущий процесс на каждый компонент?? (Определяет потенциал повышения эффективности)
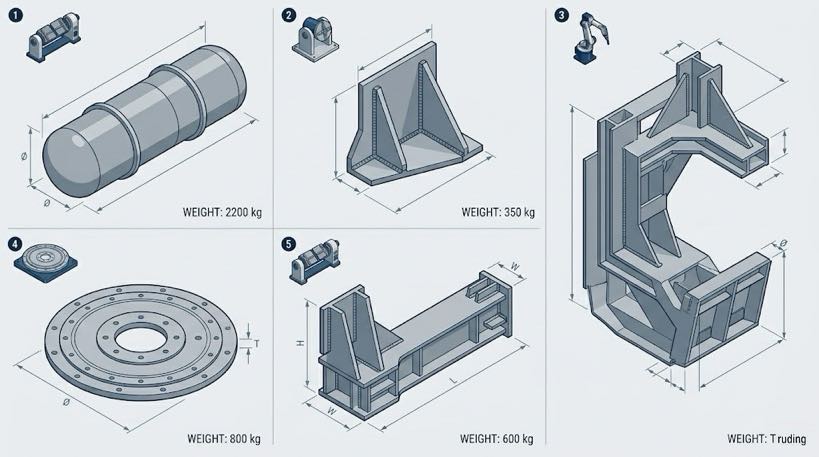
Шаг 2: Определите свою основную болевую точку
Используйте анализ первопричин из этой статьи, чтобы определить, какой из пяти факторов неэффективности является самым большим препятствием для вашей конкретной операции.:
| Первичная боль | Рекомендуемая отправная точка позиционера робота |
| Время перемещения на длинном цилиндрическом / удлиненные части | Робот-позиционер передней и задней бабки — B001 (500–1000 кг) / B002 (1,000–1500 кг) / B004 (1,500–5000 кг) |
| Многосторонний доступ к асимметричным деталям малого и среднего размера. | Позиционер робота U-типа — U001 (300 кг) / U002 (500–1000 кг) |
| Совместный доступ на тяжелых многогранных объектах сложной геометрии | Трехосевой позиционер робота — B009/B011 (500–1500 кг) / B008 (1,500–2000 кг) |
| Горизонтальное вращение для дисков среднего и большого размера / части кольца | Вращательный стол сервопривода серии H — H001–H005 (300–2000 кг) |
| Г-образный двухосный для сварки + позиционирование сборки | Двухосный позиционер робота L-типа — L001 (300–500 кг) / L002 (1,500 кг) |
Шаг 3: Рассчитайте текущую стоимость репозиционирования
Прежде чем запросить предложение, оцените проблему, которую вы решаете. Используйте эту простую структуру:
- Подсчитайте среднее количество случаев изменения положения крана на каждый компонент.
- Умножьте на среднюю продолжительность мероприятия (включить время ожидания, такелаж, и оформление)
- Умножьте на ежедневные производственные циклы × годовые рабочие дни.
- Примените ставку нагруженной рабочей силы
Результатом будет ваша базовая годовая стоимость репозиционирования. — фигура, которую непосредственно перемещает система позиционирования робота.. В большинстве крупных цехов заготовок, этот расчет дает число, которое делает инвестиционный аргумент самоочевидным..
Шаг 4: Запросить оценку заявки
Квалифицированный Позиции роботов интегратор должен иметь возможность просматривать чертежи ваших заготовок, текущие данные процесса, и целевые показатели пропускной способности, а также предоставить письменные рекомендации по конфигурации с прогнозом окупаемости инвестиций в течение 24–48 часов.. Если интегратор не может обеспечить такой уровень анализа конкретного приложения, они не являются подходящим партнером для обработки крупных деталей.
| Наша бесплатная оценка крупных заготовок включает в себя: • Review of your workpiece geometry and weight profile • Identification of your primary efficiency bottleneck(с) из пяти коренных причин • Configuration recommendation (тип позиции, полезная нагрузка, количество осей) • Preliminary ROI projection based on your production data • Written report delivered within 24 часы работы ► Свяжитесь с нами, чтобы запланировать оценку |
В этой серии
Статья 3: Робот-позиционер против. Приспособление для ручной сварки — как выбрать правильное решение для вашего завода
Об авторе
| Опыт & Экспертиза Автор — специалист по интеграции систем роботизированной сварки. 12+ лет практического опыта реализации проектов, с особым акцентом на системы позиционирования роботов для производства тяжелых и крупных заготовок. Авторская компания проводит 26+ многолетний опыт работы в области автоматизации сварки, 40+ действующие патенты, и доставил 1,500+ реализованные проекты по всей Северной Америке, Европа, и Азия — примерно 70% из них предполагают интеграцию Robot Positioner со сварочными роботами. Применение больших заготовок (500 кг+) приходится более 60% портфеля проектов. Сертификация: Сертификация ЕС CE для систем позиционирования роботов (Сертификат №.: М.2026.206.C134866) Исследовательская база: Данные о производительности, приведенные в этой статье, получены в результате исследований движения во времени на месте., аудит после установки, и производственные записи по всему 300+ сварочное оборудование в г. 15 страны.Последний пересмотр и обновление: Может 2026 |
ПОХОЖИЕ ПОСТЫ

5 Вопросы, которые следует задать перед покупкой роботизированной сварочной камеры для конструкционной стали

Анатомия роботизированной сварочной камеры: Основные компоненты & Руководство по выбору (2026)

Руководство по покупке позиционера робота 2026:Сопоставьте свой бюджет с правильной системой

Ручная и роботизированная сварка конструкционной стали:Когда автоматизация окупается?

Расчет полезной нагрузки позиционера робота и безопасный выбор: Полное инженерное руководство