


Fabricante de estações de trabalho robóticas personalizadas e sistemas a laser



Anatomia de uma célula de soldagem robótica: Componentes principais & Guia de seleção (2026)
O que realmente há dentro de uma célula de soldagem robótica?
Se você está considerando uma célula de soldagem robótica, você provavelmente já viu algumas citações. Mas você notou algo: algumas citações dizem $30,000, outros dizem $120,000. De onde vem a diferença?
A resposta está no componentes.
Uma célula de soldagem robótica completa não é apenas “um robô mais um soldador.” É como uma orquestra: o robô é o violinista principal, a fonte de energia é o sintonizador, o posicionador é o condutor - remova qualquer um, e todo o desempenho desmorona.
Este artigo irá abrir isso “caixa preta” e mostrar o que há dentro, e o que procurar ao selecionar cada peça.
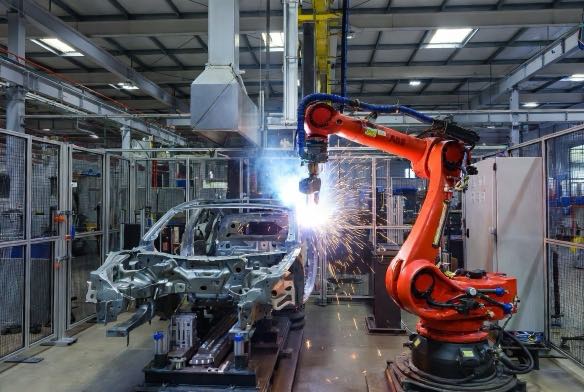
Seis componentes, Sem atalhos
Uma célula de soldagem robótica pronta para produção consiste em seis partes:
- braço robótico industrial — faz o trabalho físico
- Fonte de energia de soldagem & alimentação de arame - derrete o metal
- Posicionador & acessório de ferramenta — coloca a peça no lugar certo
- Sistema de segurança – mantém as pessoas seguras
- Sistema de controle & software – diz tudo o que fazer
- Sistema de extração de fumos — mantém o ar limpo
Vamos analisar cada um.
Componente 1: Aquele robótico “Braço”
O que é isso: Um robô industrial articulado de 6 eixos – move-se como um braço humano. Seis graus de liberdade significam que pode alcançar praticamente qualquer posição e orientação no seu espaço de trabalho.
Três números para assistir:
- Carga útil: Os robôs de soldagem normalmente variam de 6kg a 20kg. Maior nem sempre é melhor – o superdimensionamento aumenta os custos de compra e manutenção. Regra prática: Carga necessária = (tocha + cabo + alimentador de fio + sensor) × 1.2.
- Repetibilidade: ±0,05mm ou ±0,1mm? Essa diferença de 0,05 mm separa “passar” de “falhar” em peças automotivas. Para aço estrutural, ± 0,1 mm funciona. Mas se você estiver soldando chassis auxiliares ou vasos de pressão, mola para ±0,05mm.
- Alcançar: 1.4m ou 2,0m? Meça sua maior parte. O robô pode alcançar a costura de solda mais distante? Ajuda dos posicionadores, mas não espere milagres.
Um detalhe esquecido: Tipo de montagem. A montagem no chão é padrão, mas a montagem invertida ou na parede às vezes funciona melhor - dependendo do layout da sua loja e das peças.
Componente 2: A fonte de energia de soldagem – silenciosamente crítica
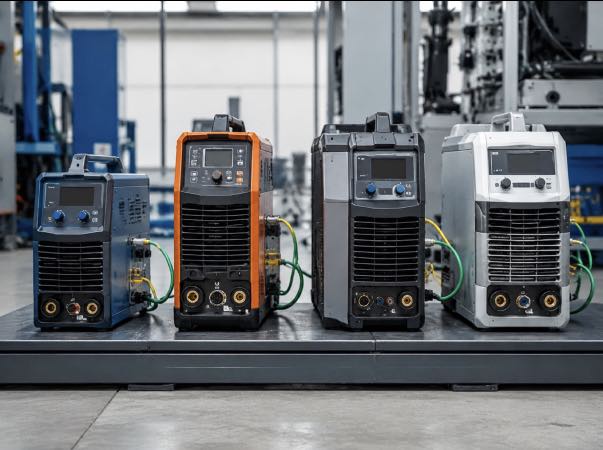
O que é isso: Fornece energia de soldagem e controla a corrente, tensão, velocidade do fio, e fluxo de gás. Deve se comunicar com o robô em tempo real – quando o robô disser “soldar agora,” a fonte de energia fornece os parâmetros corretos instantaneamente.
Três perguntas para responder:
- Material e espessura?Menos de 3 mm → 200A está bom. Acima de 10mm → precisa de 400A+. Abaixo das especificações e você não penetrará; supere as especificações e você está desperdiçando dinheiro.
- Qual processo?MIG/MAG é mais comum. TIG para chapas inoxidáveis e finas. Para alumínio, pulso MIG ou transferência de metal frio (CMT) é quase obrigatório - caso contrário, respingos vão te deixar louco.
- Compatível com protocolo de comunicação? Esta é a maior armadilha. Robô marca A + Soldador da marca B que não fala a mesma língua → atrasos na comunicação → qualidade de solda instável. Solução: mesma marca, ou combinação de marcas cruzadas pré-validada (DeviceNet, Ethernet/IP, etc.).
Uma atualização que vale a pena: Pulse-me. Respingos caem 50%+. Custa mais, mas compensa na hora da limpeza.
Componente 3: O posicionador – Multiplicador de capacidade subestimado
O que isso faz: Gira e inclina a peça de trabalho para que a tocha sempre atinja o ângulo ideal. Com um projeto de duas estações, você pode soldar em uma estação enquanto carrega/descarrega a outra — soldagem ininterrupta.
Por que isso é esquecido:
As pessoas se concentram no robô. “Bom robô = bom sistema” - errado. Se sua peça precisar de soldagem em vários lados e seu posicionador tiver apenas um eixo, o robô ajusta constantemente. O tempo de arco ligado cai de 80% para 50%. Isso é um 40% impacto na produtividade.
Duas coisas para assistir:
- Eixo único ou duplo? Rotações únicas. Rotações duplas + inclina. Dual custa mais, mas lida com peças complexas muito melhor. Cano, quadros, peças multifacetadas → vá dupla.
- Capacidade de carga útil: Peça de trabalho + peso total do aparelho. Regra: 1.5x fator de segurança. Se sua peça pesa 200kg, especifique um posicionador de 300 kg +. Aprenda com aqueles que observaram um posicionador lutando no meio da solda.
Mais dois detalhes:
- Repetibilidade: ±0,1mm a ±0,2mm. A baixa repetibilidade quebra a localização da costura – o robô aponta corretamente, mas a parte já mudou.
- Sincronização do robô: O posicionador e o robô devem se mover juntos. Pergunte ao seu integrador: “Tudo pode se mover simultaneamente?” Se a resposta for “pausar para girar,” a taxa de transferência sofre um impacto.
Componente 4: O sistema de segurança – não opcional, É a lei
O que isso faz: Esgrima, cortinas de luz, scanners a laser, portões interligados, paradas de emergência — um objetivo: manter as pessoas fora, deixe a máquina funcionar.
Por que você não pode pular:
Não apenas sobre “evitando acidentes.”ISO 10218-1 e ISO 10218-2 exigem explicitamente sistemas de segurança para robôs industriais. Sem conformidade = sem aprovação — de auditorias de clientes ou inspeções de segurança locais.
Três níveis:
- Entrada: Cerca de segurança + portão interligado + parada de emergência. Funciona, mas ocupa espaço e é inconveniente para os operadores.
- Padrão: Esgrima + cortina de luz + intertravamento. Cortinas de luz detectam entrada e acionam parada de emergência. Caro e sujeito a falsos gatilhos devido à poeira.
- Sofisticado: Esgrima + scanner a laser + CLP de segurança. Os scanners podem definir múltiplas zonas – aviso próximo ao perímetro, parada eletrônica na entrada. Mais flexível.
Uma exceção: Robôs colaborativos no modo de limitação de potência/força podem reduzir ou eliminar cercas após uma avaliação formal de risco. Mas sinais de alerta, cortinas de luz, e as paradas de emergência ainda são necessárias – e a avaliação de risco em si não é DIY.
Componente 5: Sistema de controle & Software – O Cérebro
O que inclui: Controlador de robô, ensinar pingente, software de programação off-line, Interface MES — o centro de comando.
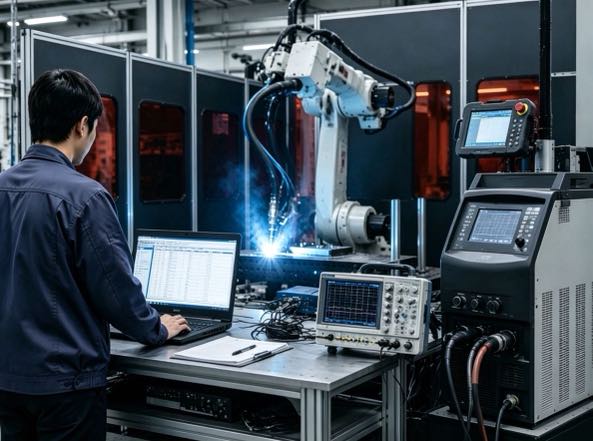
Três pontos comumente mal compreendidos:
Primeiro, um pingente de ensino não significa que você pode programar.Aprenda o pingente - 1-2 semanas. Nenhum engenheiro dedicado? Considere cobots de liderança - 2-3 dias de treinamento.
Segundo, a programação off-line não é um luxo para lojas de alto mix. Planeje caminhos no seu PC, enviar para o robô, correr. Mudança de 2 horas para menos 30 minutos. Calcule sua economia anual de tempo.
Terceiro, Interfaces MES custam dinheiro, mas sem eles, você não pode passar em certas auditorias.Automotivo e Nível 1 os clientes muitas vezes exigem rastreabilidade total da solda - atual, tensão, velocidade, tempo para cada costura. Sem interface = sem cotação.
Software OLP líder: RobotStudio (ABB), Roboguia (Fanuc), SIM Pro (Yaskawa). Orçamento $3,000-8,000.
Componente 6: Extração de fumaça – impede o assassino invisível
O que isso faz: Captura fumos de soldagem na fonte. Os vapores contêm cromo, níquel, manganês – causas de exposição a longo prazo “febre do soldador” e doença pulmonar.
Dois métodos de extração:
- Bocal montado em tocha: Extração bem no arco — >95% eficiência. Troca: adiciona peso e volume à tocha, reduzindo potencialmente a agilidade do robô.
- Braço de extração externo: Braço independente, 80-90% eficiência. Menor custo, adequado para menores volumes de fumaça.
Por que você precisa disso: OSHA 29 CFR 1910.252 requer extração para operações de soldagem. Conformidade à parte – os pulmões do seu funcionário depois 5 anos versus. 10 anos devem ser importantes para você.
Especificações para verificar: Fluxo de ar 1,000-3,000 m³/h. HEPAH13+ (99.97% no 0.3 mícrons). Barulho <75 dB - caso contrário, operadores saem com dores de cabeça.
Uma mesa: O que você obtém em cada nível de orçamento
| Componente | Baixo orçamento ($30k-50k) | Padrão ($60k-90k) | Htopo de gama ($100mil-150 mil) |
| Robô | Doméstico 6kg, ±0,08 mm | Importado 10kg, ±0,05mm | Importado 20kg, ±0,05mm |
| Fonte de energia | MIG doméstico 350A | Pulso Lincoln/Fronius MIG 400A | Fronius TPS/i 500A + CMT |
| Posicionador | Pneumático de eixo único, 200kg | Servo de eixo duplo, 500kg | Servo de eixo duplo, 1000kg+ HD |
| Segurança | Esgrima básica + parada de emergência | Esgrima + cortina de luz + intertravamento | Esgrima + scanner a laser + CLP de segurança |
| Controlar | Pingente de ensino básico | OLP + MES padrão | OLP + coleta completa de dados |
| Extração de Fumos | Móvel autônomo | Montado em tocha | Centralizado + montado em tocha |
7 Perguntas a serem feitas antes de obter cotações
Responda primeiro. Então fale com integradores. Você evitará ser levado por aí.
- Tamanho e peso máximo da peça? → Requisitos de alcance e carga útil
- Que material? Quão grosso? → Especificações da fonte de energia
- Horas anuais de soldagem? Tamanhos de lote? → Duas estações? Programação off-line?
- Programador dedicado na equipe? → Ensine pingente vs. passagem
- O cliente exige rastreabilidade da solda? → Interface MES necessária?
- UMespaço disponível? → Layout de segurança
- Auditorias ISO ou de segurança do cliente? → Nível do sistema de segurança
As respostas a essas sete perguntas determinarão sua cotação - e se você acabará se arrependendo.
Quatro erros que você não precisa cometer (Outros já têm)
Erro 1: Gaste muito no robô, barato em todo o resto
Resultado: Precisão do robô ±0,05 mm, precisão do posicionador ±0,2 mm – precisão geral prejudicada pelo elo mais fraco. Usain Bolt de chinelos.
Consertar: Equilibre seu orçamento. Posicionadores e ferramentas merecem tanta atenção quanto o robô.
Erro 2: Uma rodada de ferramentas ficará bem
Resultado: A primeira ferramenta carece de rigidez – as peças mudam após algumas soldas. Três meses de depuração, ainda instável. Descarte e reinicie, custando milhares extras.
Consertar: Orçamento para iterações de ferramentas. Esperar 1-2 rodadas antes da finalização.
Erro 3: Especificações mínimas de segurança – boas o suficiente
Resultado: Equipamento chega. A auditoria do cliente falha – a barreira é muito baixa, sem cortinas de luz, Paradas de emergência não conformes. A modernização custa US$ 20 mil a 30 mil.
Consertar: Configurar para ISO 10218 desde o início. Faça isso uma vez, faça certo.
Erro 4: Fonte de energia e robô incompatíveis
Resultado: Atrasos de comunicação → parâmetros de soldagem instáveis → qualidade inconsistente. Engenheiro de integração passa duas semanas no local, eventualmente troca um módulo de comunicação.
Consertar: Antes da compra, perguntar “Qual protocolo? A compatibilidade foi validada?” Somente marca mesma ou marca cruzada pré-validada.
Próxima etapa: A seleção é apenas o começo
Compreender os componentes é o primeiro passo. O que realmente determina o sucesso ou o fracasso é o que acontece durante a implantação.
Próximo:
Aplicações do mundo real de estações de trabalho de soldagem robótica na indústria em geral (2026) | Estruturas Metálicas / Maquinaria agrícola / Móveis metálicos
Ao compartilhar três casos reais de implantação da estrutura de aço, maquinaria agrícola, e setores de fabricação de móveis metálicos, completo com comparações detalhadas de dados, este guia ajuda as pequenas e médias empresas industriais a avaliar o retorno do investimento.
Fontes de dados
Federação Internacional de Robótica (IFR) – Relatório Mundial de Robótica 2024
Organização Internacional de Padronização (ISO) –ISO 10218-1:2025, ISO 10218-2:2011
Sociedade Americana de Soldagem (AWS) – Dados da força de trabalho de soldagem
ABB, Fanuc, Yaskawa, KUKA – Especificações públicas (2025-2026)
Identificação do Autor
Este artigo é baseado na Federação Internacional de Robótica (IFR) Relatório Mundial de Robótica 2025, Sociedade Americana de Soldagem (AWS) dados da força de trabalho, e roteiros de tecnologia dos principais fabricantes.
Autor:
Especialista em integração de sistemas de soldagem robótica com mais de 12 anos de experiência no setor. Minha empresa acabou 26 anos de experiência profissional, detém mais de 40 tecnologias patenteadas, e concluiu com sucesso mais 1,500 projetos em todo o mundo (aproximadamente 70% dos quais envolviam células de soldagem robótica, totalizando mais de 1,000 unidades). A empresa possui certificação CE da UE (Certificado nº.: M.2026.206.C134866) e está em conformidade com a EN 60204-1:2018 e EN ISO 12100:2010 padrões. Auxiliei inúmeras empresas de manufatura em todo o processo de implementação de estações de trabalho de soldagem robótica, da seleção ao lançamento da produção.
Atualizado: Poderia 2026
POSTS RELACIONADOS

5 Perguntas a serem feitas antes de comprar uma célula de soldagem robótica para aço estrutural

Como calcular o ROI da célula de soldagem robótica em 2026: Modelo completo com casos do mundo real
Célula de soldagem robótica sem programação: Guiado pela Visão, Sem pingente de ensino

6 Desafios comuns na soldagem robótica a laser e como resolvê-los

Guia de manutenção de células de soldagem robótica: Melhores Práticas, Agendar & Solução de problemas 2026
