


Fabricante de estações de trabalho robóticas personalizadas e sistemas a laser



5 Razões pelas quais a soldagem de peças grandes é ineficiente – e como um posicionador de robô resolve cada uma delas
A crise oculta de produtividade na soldagem de peças grandes
Um fabricante de vasos de pressão no Texas operava dois turnos por dia, seis dias por semana. No papel, a operação parecia produtiva. Na prática, um estudo de tempo-movimento revelou que os soldadores gastaram menos de 30% de suas horas de trabalho realmente soldando. O resto – reposicionamento, esperando por guindastes, ajustando luminárias, retrabalhar passes estranhos - o desperdício invisível estava tão profundamente incorporado nas operações diárias que a equipe parou de vê-lo.
Este é o desafio definidor da soldagem de peças grandes: quanto maior e mais pesada a peça, mais tempo a produção perde para tudo, exceto soldagem.
Booms de máquinas de engenharia, vasos de pressão, torres de turbinas eólicas, chassis de veículos pesados, enviar seções estruturais - estes não são componentes que você pode virar manualmente, reposicionar com um gabarito, ou soldar a partir de uma única estação fixa. Soldagem de peças grandes requer pontes rolantes, coordenação multipessoal, tempo de configuração estendido, e compromisso posicional constante. E cada um desses requisitos custa tempo, dinheiro, e qualidade da solda. É precisamente aqui que o Posições do Robô proporciona o seu maior impacto.
Com base em dados operacionais de 1,500+ projetos de automação concluídos – a maioria envolvendo peças grandes ou pesadas – identificamos cinco causas raízes de ineficiência de soldagem de peças grandes. Este artigo examina cada um em profundidade, fornece dados reais de desempenho, e explica como o correto Posições do Robô configuração elimina o problema em sua origem.
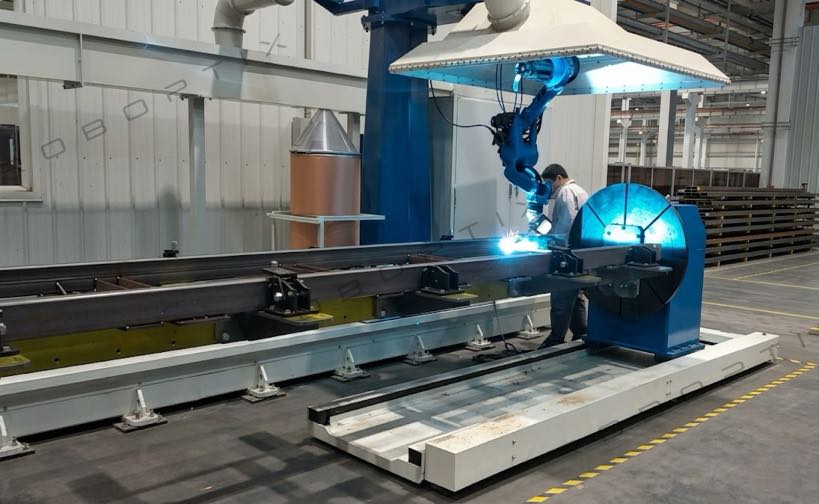
O 5 Principais razões pelas quais a soldagem de peças grandes é ineficiente
Antes de examinar cada motivo em detalhes, aqui está uma visão geral estruturada das cinco causas raízes e seu impacto típico na eficiência:
| # | Causa raiz | Perda típica de eficiência |
| 1 | O alto peso da peça torna o reposicionamento manual impraticável | 10–25% do tempo de turno perdido apenas no reposicionamento |
| 2 | A má postura de soldagem reduz o tempo de abertura do arco e a qualidade da solda | Tempo de ativação do arco abaixo 30%; taxa de retrabalho 8–15% |
| 3 | Levantamentos repetidos de guindastes consomem tempo de produção e apresentam riscos | 15–40 min por evento de reposicionamento; 20–30% dos incidentes |
| 4 | O acesso à junta de solda em ângulos abaixo do ideal força as soldas | Taxa de defeitos 2–4× maior em soldas de ângulo forçado |
| 5 | A coordenação multipessoal cria lacunas de agendamento e exposição à segurança | 15–20% do tempo de produção perdido devido a atrasos de coordenação |
Análise Profunda: Compreendendo cada causa raiz
Razão 1: O alto peso da peça torna o reposicionamento manual impraticável
UM 2,000 O casco do vaso de pressão kg não é reposicionado por dois trabalhadores e uma alavanca. Requer uma ponte rolante, aparelhamento, fundas, um observador, e tempo - muito tempo. Dados de tempo de movimento da indústria provenientes de oficinas de fabricação pesada mostram que o reposicionamento de uma única peça grande leva em média de 15 a 25 minutos por giro quando realizado manualmente com assistência de guindaste. Em um turno padrão de 8 horas, produzindo componentes que exigem de 4 a 6 eventos de reposicionamento, isto é, 60-150 minutos de tempo não produtivo por estação.
A física do problema aumenta à medida que o peso da peça aumenta. Preparando um 500 componente kg leva 10 minutos. UM 2,000 componente kg pode levar 25 minutos para a mesma tarefa. A relação entre peso e tempo de reposicionamento não é linear – ela varia de acordo com o número de pessoas necessárias, a complexidade do elevador, e as etapas de gerenciamento de risco necessárias.
O efeito na produtividade do soldador é direto. O soldador que calcula a média de 35% a taxa de arco em peças moderadas pode cair para 22–28% em componentes pesados, não porque estejam trabalhando com menos diligência, mas porque o trabalho de reposicionamento em torno deles é a restrição limitante da taxa.
Razão 2: A má postura de soldagem reduz o tempo de ativação do arco e a qualidade da solda
Padrões de soldagem profissional – AWS, ISO 9606, EM 287 — todos reconhecem quatro posições primárias de solda: plano (1G/1F), horizontal (2G/2F), vertical (3G/3F), e sobrecarga (4G/4F). Estas não são apenas categorias de classificação. Eles representam níveis de dificuldade fundamentalmente diferentes, velocidade, e viabilidade de qualidade.
Em peças grandes onde o reposicionamento é lento ou impraticável, os soldadores são rotineiramente forçados a trabalhar em posições verticais ou suspensas porque girar o componente para a posição plana consome muito tempo. As consequências são mensuráveis:
- Redução da taxa de deposição: A soldagem aérea é 15–30% mais lenta do que a soldagem plana devido à gravidade trabalhando contra a poça de fusão
- Aumento da taxa de defeitos: Soldas suspensas e verticais apresentam uma probabilidade de defeito 2–4 vezes maior do que soldas planas em condições equivalentes
- Aceleração da fadiga do soldador: O trabalho com tocha suspensa é fisicamente desgastante; a degradação da qualidade relacionada à fadiga normalmente começa dentro de 2 a 3 horas
- Multiplicador de custo de retrabalho: Em grandes soldas estruturais, uma única passagem defeituosa pode exigir retificação, reaquecimento, e re-soldagem – adicionando 3–5× o trabalho de soldagem original
Razão 3: Elevações repetidas de guindaste consomem tempo de produção e introduzem riscos
Em um ambiente de fabricação de peças grandes, a ponte rolante é muitas vezes a maior restrição no rendimento da produção - e não o equipamento de soldagem, não a contagem do soldador. Cada evento de reposicionamento requer disponibilidade de guindaste, disponibilidade do operador, tempo de aparelhamento, e uma janela de segurança. Em oficinas onde um ou dois guindastes atendem múltiplas estações de soldagem simultaneamente, a competição pelo tempo de elevação cria atrasos em cascata em todo o andar.
Estudos de tempo realizados em cinco instalações de fabricação pesada em nossa rede de projetos mostram a seguinte avaria média nos eventos de reposicionamento de guindastes:
| Etapa no evento de reposicionamento | Tempo Médio |
| Aguardando disponibilidade do guindaste | 5–15 minutos |
| Rigging e fixação | 4–8 minutos |
| Elevador, rotação, e abaixando | 3–6 minutos |
| Re-fixação e verificação de alinhamento | 4–8 minutos |
| Remoção do equipamento e liberação do guindaste | 2–4 minutos |
| Total por evento de reposicionamento | 18–41 minutos |
Para uma peça que requer seis eventos de reposicionamento, aquilo é 108–246 minutos de tempo não produtivo por ciclo de componente – antes que um único passe de solda adicional tenha sido feito.
A dimensão da segurança é igualmente significativa. Os dados de segurança no local de trabalho dos setores de produção pesada mostram consistentemente que 25–30% dos incidentes registráveis em oficinas de fabricação envolvem cargas suspensas e operações de guindastes. Cada evento de reposicionamento é um ponto de exposição discreto. Em uma oficina realizando de 15 a 20 içamentos de guindaste por turno em diversas estações, a exposição cumulativa ao risco é substancial.
Razão 4: Acesso à junta de solda em ângulos abaixo do ideal força as soldas
O a posição ideal de soldagem para qualquer junta é plana ou quase plana - a posição em que a gravidade auxilia a poça de fusão, a distribuição de calor é mais uniforme, e o soldador ou robô tem a linha de visão e acesso à tocha mais claros. Em peças grandes onde a rotação completa não está disponível, muitas juntas de solda devem ser acessadas de qualquer ângulo que a peça fixa permita.
Este não é um pequeno inconveniente. Para soldas ranhuradas em componentes estruturais, ângulo de acesso afeta diretamente:
- Profundidade e consistência de penetração do passe de raiz
- Eficácia da limpeza entre passes
- Perfil de preenchimento e passagem de limite
- Padrões de distorção pós-soldagem
- Resultados da inspeção ultrassônica e radiográfica
Em grandes componentes de máquinas de engenharia — lanças de escavadeiras, lanças de guindaste, conjuntos de eixo dianteiro de veículos pesados – os problemas de acesso às juntas soldadas são particularmente graves. Essas peças possuem geometria complexa com juntas em vários planos. Sem a capacidade de girar a peça de trabalho para colocar cada junta na posição ideal, compromissos são feitos em quase todas as configurações.
| Impacto nos custos de engenharia: Especificações do procedimento de soldagem (WPS) para aplicações estruturais muitas vezes exigem qualificações de posição específicas. Quando as condições do local forçam os soldadores a exceder o desvio de posição permitido, requisitos adicionais de END podem ser aplicados — adicionando tempo de inspeção e custo a cada junta afetada. |
Razão 5: A coordenação multipessoal cria lacunas de agendamento e exposição de segurança
A soldagem de peças grandes raramente envolve um único trabalhador. Uma sequência típica de reposicionamento em um componente estrutural pesado requer: operador de guindaste, um ou dois riggers para fixar e guiar a carga, o soldador ou operador de robô de soldagem, e um observador de segurança. Disponibilizando todas as quatro partes, informado, e na posição ao mesmo tempo – várias vezes por turno, em múltiplas estações — é um desafio contínuo de programação e coordenação.
O custo da eficiência aparece de diversas formas:
- Fragmentação de cronograma: Quando um membro da equipe está indisponível, toda a sequência de reposicionamento para. Um rigger auxiliando outra estação, ou um operador de guindaste em uma pausa, cria tempo ocioso que se propaga pela estação de soldagem
- Sobrecarga de comunicação: Cada elevação de guindaste requer instruções de segurança pré-elevação e comunicação em tempo real entre o operador, montador, e observador. Isso adiciona tempo estruturado a cada evento
- Potencial de erro nos pontos de transferência: Erros de coordenação – sinais mal compreendidos, pontos de fixação de aparelhamento incorretos, liberação prematura de carga — são a fonte de muitos incidentes de fabricação pesada
- Dependência de habilidade: Montadores experientes e operadores de guindaste com grande experiência em peças de trabalho são, eles próprios, uma categoria escassa de profissões qualificadas. Sua indisponibilidade se torna um gargalo secundário
| Realidade operacional: Em nosso banco de dados de avaliação de projetos, oficinas que realizam reposicionamento manual de peças grandes relatam que 15–20% do total de horas da estação de soldagem são absorvidos pela sobrecarga de coordenação – tempo em que a estação de soldagem está equipada e pronta, mas a produção está parada aguardando reposicionamento de recursos. |
Soluções para posicionadores de robôs: Correspondendo a configuração ao problema
Nem todo Posições do Robô é o mesmo, e nem toda aplicação de peças grandes exige a mesma configuração. Três núcleos Posições do Robô tipos abordam os desafios específicos descritos acima.
Configuração 1: Posicionador de Robô Cabeçote e Cabeçote Móvel — Componentes Estruturais Longos
A cabeça e o cabeçote móvel Posições do Robô suporta uma peça de trabalho em ambas as extremidades — uma cabeça acionada, um cabeçote móvel passivo - e o gira ao longo de seu eixo primário. Esta é a configuração correta para componentes estruturais longos, cilíndricos ou alongados: conchas de vasos de pressão, carretéis de tubo, seções da torre, eixos pesados, e geometrias semelhantes.
O que elimina das cinco causas raízes:
- Razão 1 (peso): Suporta peças de trabalho de 500 kg para 5,000 kg com servoacionamento de precisão — o peso não é mais uma restrição de reposicionamento
- Razão 2 (postura): Gira continuamente a peça de trabalho para que a junta de solda ativa seja sempre apresentada na posição plana ou horizontal
- Razão 3 (elevadores de guindaste): Elimina totalmente o reposicionamento do guindaste no meio do processo – a peça de trabalho é carregada uma vez e girada conforme necessário durante todo o ciclo de soldagem
- Razão 5 (coordenação): Reduz o reposicionamento de um evento de guindaste coordenado por 4 pessoas para uma única entrada do operador
| Desempenho típico: Na soldagem de casco de vaso de pressão, A integração do posicionador do robô cabeçote e cabeçote móvel reduz o tempo de reposicionamento de 15 a 25 minutos por evento para sob 30 segundos. O tempo de arco ligado aumenta de 28–32% para 82–88% de horas de turno. |
Configuração 2: Posicionador de Robô Tipo U — Controle de Eixo Duplo para Componentes Assimétricos
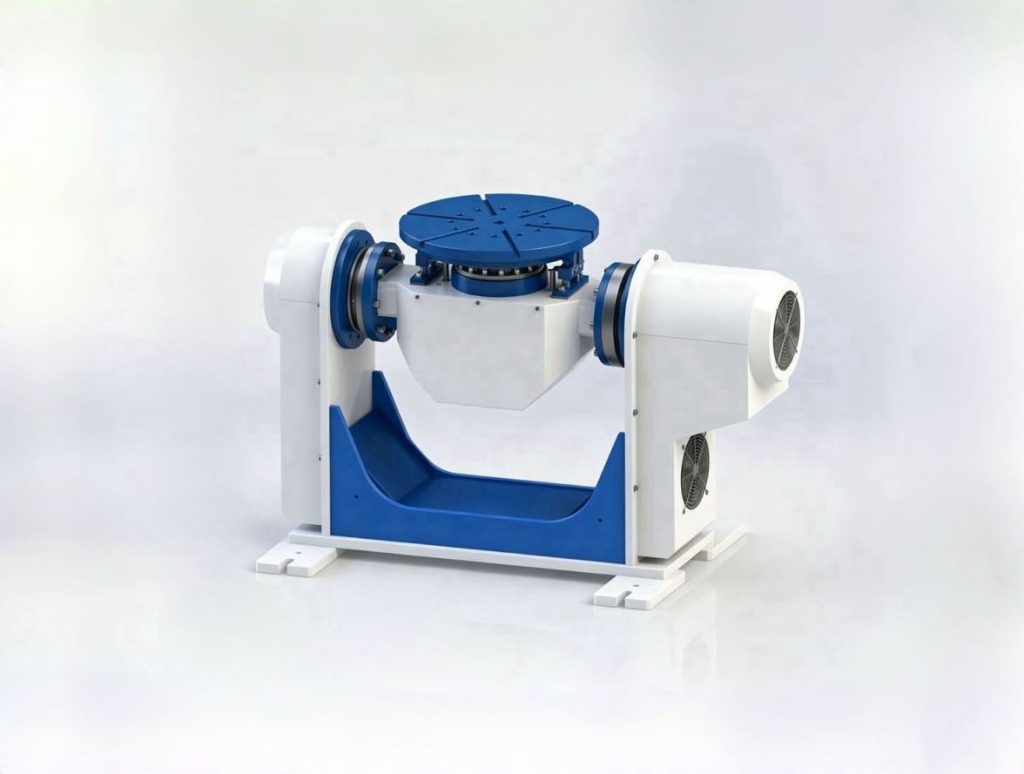
O tipo U (servo de eixo duplo) Posições do Robô fornece inclinação simultânea (Eixo de inversão J1) e rotação (Eixo de rotação J2) controle em um compacto, quadro de alta rigidez. Com uma faixa de carga útil de 300 a 1.000 kg, o tipo U é projetado para componentes assimétricos de pequeno a médio porte - suportes soldados, chassis auxiliares automotivos, caixas de equipamentos, e peças semelhantes onde as juntas estão distribuídas em múltiplas faces e um único eixo de rotação é insuficiente.
Principais vantagens de projeto para aplicações de soldagem multiface:
- Servo-eixos duplos (J1 gira ±90°, Rotação J2 ±200°) traga qualquer face de junta para a posição de soldagem plana em uma única configuração
- Tamanho compacto adequado para integração em células de soldagem automatizadas com espaço limitado
- Repetibilidade de ±0,05 mm (U001) a ±0,075 mm (U002) suporta apresentação consistente de juntas de solda
- Não é necessária nenhuma assistência manual ou de guindaste entre as mudanças de face — ambos os eixos são servocomandados
- Diâmetros de mesa padrão de 500 milímetros (U002) acomodar tamanhos típicos de soldagem de pequeno a médio porte
O que elimina das cinco causas raízes:
- Razão 2 (postura): O eixo giratório J1 inclina a peça de trabalho para que cada face da junta possa ser apresentada na posição de soldagem plana ou horizontal
- Razão 4 (ângulo de acesso): J1 combinado + O movimento J2 traz qualquer junta de solda ao ângulo ideal sem remover ou fixar novamente o componente
- Razão 5 (coordenação): Ambos os ajustes do eixo são comandos servo programados - sem guindaste, sem aparelhamento, não é necessária coordenação entre várias pessoas
Configuração 3: Posicionador Servo Robô de Três Eixos — Soldagens Complexas Pesadas
Para componentes que combinam alta carga útil com juntas soldadas distribuídas em vários planos, os três eixos Posições do Robô (B008 / B009 / B010 / Série B011) fornece rotação coordenada, rotação do eixo da ferramenta, e capacidade de giro de grande diâmetro. Com cargas de 300 kg para 2,000 kg e diâmetros máximos de giro de até 5,000 milímetros, esta configuração lida com as grandes soldagens mais exigentes em termos geométricos em fabricação pesada.
Perfil de aplicativo típico:
- Estruturas estruturais pesadas com costuras de solda 4+ rostos (B011: 1,000–1.500kg)
- Soldas multifacetadas de média complexidade na produção em lote (B009: 500–1.000kg)
- Componentes de grande diâmetro que exigem ampla folga de giro – até 5,000 milímetros (B008)
- Aplicações de alta precisão que exigem precisão do eixo de rotação de ±0,03 mm (B009, B011)
- Peças de geometria complexa mais leves onde o ângulo de acesso é a principal restrição (B010: 300–500kg)
O que elimina das cinco causas raízes:
- Razão 4 (ângulo de acesso): A rotação independente e os eixos de ferramenta colocam qualquer junta em qualquer face na posição plana ou horizontal sem remoção de componentes
- Razão 2 (postura): O robô nunca solda fora de posição – o posicionador cuida de todos os ajustes de ângulo
- Razão 3 (elevadores de guindaste): Todo o ciclo de soldagem é concluído em uma configuração; o guindaste é usado apenas para carga e descarga
Comparação de desempenho: Reposicionamento manual vs.. Posições do Robô
A tabela a seguir reflete dados de desempenho agregados de nossos registros de instalação em aplicações de soldagem de peças grandes:
| Métrica de Desempenho | Reposicionamento Manual | Sistema de posicionamento de robô |
| Tempo médio de reposicionamento por evento | 15–25 minutos | ✅ 10–30 segundos |
| Tempo de arco ligado (% de horas de turno) | ❌ 22–35% | ✅ 78–88% |
| Defeito de solda / taxa de retrabalho | ❌ 8–15% | ✅ Abaixo 1% |
| Elevações do guindaste por ciclo de componente | ❌ 4–8 elevadores | ✅ 1 (somente carregamento) |
| Trabalhadores necessários por evento de reposicionamento | ❌ 3–4 pessoas | ✅ 1 operador |
| Taxa de incidentes relacionados ao reposicionamento | ❌ Linha de base | ✅ Reduzido 80–90% |
| Capacidade de turno por estação (componentes grandes) | ❌ 2–4 componentes | ✅ 5–8 componentes |
| Demanda física de soldador experiente | ❌ Alto — aéreo/vertical | ✅ Baixo – apenas plano/horizontal |
Como iniciar sua primeira atualização de automação de peças grandes
O motivo mais comum para atrasos nas lojas Posições do Robô adoção não é custo ou tecnologia – é incerteza sobre por onde começar. A estrutura a seguir é o mesmo processo de avaliação que usamos com novos clientes antes de recomendar qualquer configuração.
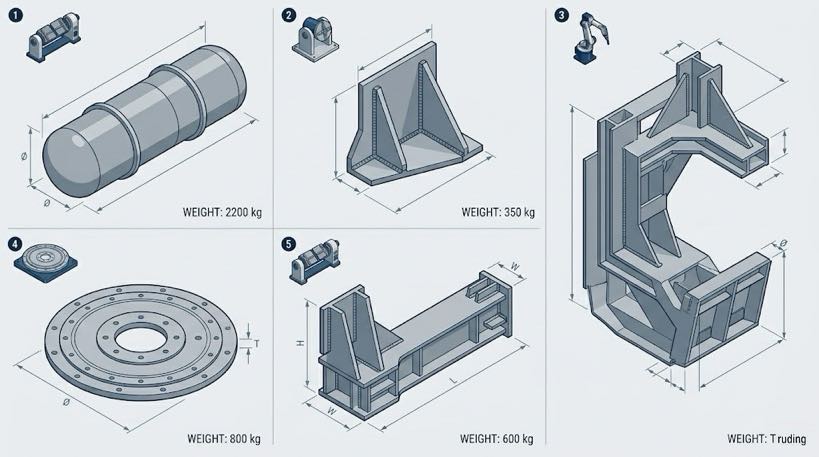
Etapa 1: Caracterize o perfil da sua peça
Responda a estas quatro perguntas sobre as peças que causam mais problemas de produção:
- Peso: Qual é o peso máximo do componente no seu piso? (Determina a classificação de carga útil do posicionador)
- Geometria: O componente é alongado/cilíndrico, assimétrico/irregular, ou complexo multifacetado? (Determina o tipo de posicionador)
- Distribuição de juntas de solda: As juntas estão principalmente em um eixo, ou distribuídos em múltiplas faces? (Determina os requisitos do eixo)
- Frequência de reposicionamento: Quantos eventos de reposicionamento o processo atual exige por componente? (Determina o potencial de ganho de eficiência)
Etapa 2: Identifique seu principal ponto problemático
Use a análise de causa raiz deste artigo para identificar qual dos cinco fatores de ineficiência é a maior restrição em sua operação específica:
| Dor Primária | Ponto de partida recomendado para posicionador de robô |
| Tempo de reposicionamento em cilíndrico longo / partes alongadas | Posicionador de robô cabeçote e cabeçote móvel — B001 (500–1.000kg) / B002 (1,000–1.500kg) / B004 (1,500–5.000kg) |
| Acesso multiface em peças assimétricas de pequeno a médio porte | Posicionador de Robô Tipo U — U001 (300 kg) / U002 (500–1.000kg) |
| Acesso conjunto em geometria complexa multifacetada pesada | Posicionador de Robô de Três Eixos — B009/B011 (500–1.500kg) / B008 (1,500–2.000kg) |
| Rotação horizontal para disco médio a grande / peças de anel | Tabela de Servo Rotação Série H — H001–H005 (300–2.000kg) |
| Eixo duplo em forma de L para soldagem + posicionamento de montagem | Posicionador de robô de eixo duplo tipo L — L001 (300–500kg) / L002 (1,500 kg) |
Etapa 3: Calcule seu custo de reposicionamento atual
Antes de solicitar um orçamento, quantificar o problema que você está resolvendo. Use esta estrutura simples:
- Conte o número médio de eventos de reposicionamento de guindaste por componente
- Multiplique pela duração média do evento (incluir tempo de espera, aparelhamento, e liberação)
- Multiplique por ciclos de produção diários × dias úteis anuais
- Aplique sua taxa de mão de obra carregada
O resultado é sua linha de base anual de custos de reposicionamento - a figura que um sistema Robot Positioner irá deslocar diretamente. Na maioria das grandes oficinas de peças, este cálculo produz um número que torna o caso de investimento evidente.
Etapa 4: Solicite uma avaliação de inscrição
Um qualificado Posições do Robô o integrador deve ser capaz de revisar os desenhos da sua peça, dados atuais do processo, e metas de rendimento e fornecer uma recomendação de configuração por escrito com projeção de ROI dentro de 24 a 48 horas. Se o integrador não puder fornecer esse nível de análise específica da aplicação, eles não são o parceiro certo para uma aplicação de peças grandes.
| Nossa avaliação gratuita de peças grandes inclui: • Review of your workpiece geometry and weight profile • Identification of your primary efficiency bottleneck(é) das cinco causas raízes • Configuration recommendation (tipo de posição, carga útil, contagem de eixos) • Preliminary ROI projection based on your production data • Written report delivered within 24 horário comercial ► Entre em contato conosco para agendar sua avaliação |
Chegando nesta série
Artigo 3: Posicionador de Robô vs.. Dispositivo de soldagem manual — Como escolher a solução certa para sua fábrica
Sobre o autor
| Experiência & Experiência O autor é especialista em integração de sistemas de soldagem robótica com 12+ anos de experiência prática em projetos, com foco específico em sistemas posicionadores de robôs para ambientes de fabricação de peças pesadas e grandes. A empresa autora detém 26+ anos de experiência em engenharia de automação de soldagem, 40+ patentes ativas, e entregou 1,500+ projetos concluídos na América do Norte, Europa, e Ásia - aproximadamente 70% dos quais envolvem a integração do Robot Positioner com robôs de soldagem. Aplicações de peças grandes (500 kg+) conta por mais 60% do portfólio de projetos. Certificação: Certificação CE da UE para sistemas posicionadores de robôs (Certificado nº.: M.2026.206.C134866) Base de pesquisa: Os dados de desempenho citados neste artigo são provenientes de estudos de tempo-movimento no local, auditorias pós-instalação, e registros de produção em 300+ instalações de soldagem em 15 países.Última revisão e atualização: Poderia 2026 |
POSTS RELACIONADOS

Retaliação, Rigidez, e deriva térmica: As três especificações ocultas que definem o desempenho do posicionador de soldagem

Cálculo da carga útil do posicionador de robô e seleção segura: O guia completo de engenharia

Como selecionar um fornecedor de soldagem robótica a laser: Da avaliação técnica ao teste de amostra

Uma comparação abrangente entre soldagem robótica a laser e. Soldagem MIG e TIG: Qual é o certo para você?

Célula de Soldagem Robótica vs Soldagem Manual: O que é melhor para a fabricação moderna?
