カスタムロボットワークステーションおよびレーザーシステムメーカー



形鋼の手動溶接とロボット溶接:自動化が効果を発揮するのはいつですか?
ロボット溶接が優れているかどうかという問題は決してありません. 問題は、どの時点で数字があなたに有利に変化するかです.
熟練した溶接工が製作 60 構造ブラケットを月に最大負荷の割合で取り付けます。 $52 時間あたりの資本効率で勝るのは難しい. 同じ店が満席にしようとしている 400 月あたりの注文数と、厳しい労働市場で 2 人目の認定溶接工を雇おうとする場合は、まったく別の計算になります。. この記事では、特に構造用鋼の製造業者向けにその計算を検討します。, 実質コストの数字を使って, 損益分岐点フレームワーク, そして手動溶接が依然として勝利を収めている状況についての正直な説明.
新しい話題? 読む ロボット溶接セルと手動溶接: 現代の製造業にとってどちらが優れているのか? — 経済性の前に運用の基礎をカバーします.
手動溶接とロボット溶接の実際の比較
データから始める. 以下の表は、自動車のボディパネルではなく、構造用鋼の製造工場にとって重要な寸法を示しています。, 精密板金ではありません, しかし、ビーム製造の実際の作業条件は, フレームアセンブリ, 重い溶接物.
| 寸法 | 手溶接 | ロボット溶接セル |
| 移動速度 | 20-35cm/分 (熟練した溶接工) | 60–120 cm/分(ME); まで 200 cm/minレーザー |
| 8 時間シフトあたりのアークオン時間 | 25–35% (準備, 位置決め, 休憩, 倦怠感) | 60–85% (自動ポジショナ, 最小限のアイドル時間) |
| 溶接ビードの配置 | ±1.5~3mmのばらつき, 疲労に依存する | ±0.1mmの繰り返し精度, 溶接に溶接 |
| スパッタ率とリワーク率 | 3構造接合部では一般的に –8% の手直し | < 1% 閉ループアーク監視付き |
| セットアップ時間 — 新しい部品番号 | 2–15分 (溶接工が図面を読む, 鋲) | 2–8時間の従来型ロボット; < 5 最小視覚ガイド付き |
| スループットのスケーリング | 線形 — 追加の溶接機ごとに固定コストが追加されます | 非線形 — 2 番目のシフトは限界費用のみを追加します |
| 溶接1メートルあたりの人件費 | $4–$9 (負荷率, 先進市場) | $0.802 シフト利用時 –$2.20 |
| 先行資金 | < $10K (装置, 消耗品) | $80K–$500K+ (セル構成に依存) |
| 典型的な損益分岐点ボリューム | 月あたり約 80 ~ 100 部品未満 | 月あたり約 100 ~ 150 部以上 |
数字が実際に何を意味するか
そのテーブルの 3 行は速度を落とす価値があります, ROI 計算の大部分はそれらによって行われるため、.
アークオン時間は隠れた生産性のレバーです. 熟練した手動溶接工は、シフトの約 65 ~ 75% を溶接以外の作業に費やします。: 研削, 位置を変更する, 図面を読む, クレーンを待っています, 仮付け. ポジショナを備えたロボット セルは、部品の取り扱いと位置変更が溶接と並行して行われるため、60 ~ 85% のアーク オン時間を維持します。. 二交代制で, そのギャップがさらに悪化する. セルは、稼働するシフト時間ごとに 1.4 ~ 2 倍の溶接労働時間に相当する効果を発揮します。.
セットアップ時間が、部品の組み合わせで自動化が可能かどうかを決定します. 従来のロボット セルでは、新しい部品番号ごとに 2 ~ 8 時間のティーチペンダント プログラミングが必要です. そのため、バッチサイズが以下の場合にのみ経済的になります。 30+ 同一部品. ビジョンガイド, プログラミングを行わないセルは、この制約を完全に変更します。: 3D スキャナーが実際の溶接線の形状を読み取り、5 分以内にロボットのパスを生成します。. 単一部分の自動化が実現可能になる. これは、大量生産ラインだけでなく、作業現場でもロボット溶接を実用化する技術的変化です.
追跡する指標は溶接部 1 メートルあたりの人件費であり、機械の時間給ではありません. バイヤーはロボットの時間当たりの減価償却コストと溶接機の時間当たりのコストを比較することがよくあります。, アークオン時間の差を無視するため、ロボットの利点が過小評価されます。. で 75% アークオン時間 (ロボット) 対 30% (マニュアル), ロボットは 1 時間あたり 2.5 倍の溶接メーターを生産します. 溶着溶接のメートルあたりのコストを計算します, マシン時間の 1 時間あたりのコストではありません.
真の所有コスト: ほとんどの比較で見落とされているもの
ほとんどの「マニュアル vs. ロボット’ 比較 溶接工の給与とロボットの減価償却費を比較します. その計算の両側が不完全です. 各オプションに実際に含まれるものは次のとおりです.
手溶接側の隠れたコスト
| 原価要素 | 典型的な年間影響 |
| 溶接工の採用と離職率 | $8レンタル 1 件あたり K–25,000 ドル (仲介手数料, オンボーディング, 生産性向上) |
| リワークと溶接修理 | 2溶接収益の –5% — 再検査の労力, 材料, スケジュールの遅れ |
| 疲労による生産性の低下 | 生産量はシフトの後半で最大 15% 低下します – モデル化されることはほとんどありません |
| 消耗品廃棄物 | スパッタ損失と余分なワイヤのバーンオフはロボットよりも最大 12% 高くなります |
| スループットの上限 | 雇用しなければ拡張できない - 溶接工が不在の場合は厳しい制約がかかる |
| 時間外割増賃金 | 急増注文は 1.5 ~ 2 倍の人件費で対応; ロボットの限界費用はゼロに近い |
ロボットセル側の隠れたコスト
| 原価要素 | 典型的な年間影響 |
| 設置と試運転 | 15–設備コストの25%, 一度支払った |
| 固定具と部品固有のツール | $10K–80,000 ドル — 多くの場合、最も過小評価されている項目 |
| プログラミング労働 (従来の細胞) | $60– 新しい部品番号ごとに 120 ドル/時間 — 継続中, 一度ではない |
| メンテナンスと消耗品 | 3年間資本コストの –5% (ヒント, ライナー, ワイヤー, ロボットサービス) |
| 計画外のダウンタイム | $800– スループットの損失で 1 時間あたり 2,500 ドル – ベンダーの提案にはほとんど記載されません |
| オペレーターのトレーニングと認定 | $3セルの初期認定にオペレーターあたり K ~ 8,000 ドル |
| プログラミング労働ラインはロボット部門で最も変動費が大きい. 部品交換が頻繁に行われるジョブショップ環境にある従来のセルでは、プログラマーの時間だけで年間 50,000 ~ 120,000 ドルが蓄積される可能性があります. ビジョンガイド, プログラミングのないセルでは、この行が完全に削除されます。これにより、2000 を超える数を稼働している製造業者の総所有コストの計算が大幅に変わります。 15 有効な部品番号. |
損益分岐点フレームワーク: 自動化が効果を発揮するのはいつですか?
答えはあなたのショップに特有の 4 つの変数によって異なります. ここにフレームワークがあります, 続いて、現実的な構造用鋼製フィギュアを使用した作業例を示します。.
4 つの変数
| 変数 | お店での採寸方法 |
| 月次溶接量 (V) | 月あたりの部品数 × 部品あたりの平均溶接メーター数 |
| 負荷労働率 (L) | 溶接工の賃金 + 利点 + 諸経費の負担 (通常、合計 1 時間あたり 35 ~ 65 ドル) |
| セルの資本コスト (C) | 装置 + インストール + 備品 — 機器の定価だけではない |
| 目標回収期間 (P) | 24–このカテゴリーの製造設備投資は 48 か月が一般的です |
損益分岐点の計算式
| Monthly savings required = C ÷ P (ここで、P は月単位です) Monthly savings = (1 か月あたりの手作業の人件費) − (ロボットの月額稼働コスト) = (V × L × 部品ごとの手動時間数) − (V × ロボット部品あたりのコスト + メンテナンス) V を解き、目標期間内にセルが返済される最小の月間ボリュームを見つけます。. |
作業例: 構造用鋼製梁ブラケット
中堅の製造業者が検討しているのは、 $280,000 デュアルステーション, ポジショナー付き視覚誘導セル. 彼らは溶接します 250 主要部品としての 4 面梁ブラケット上の mm フィレットジョイント.
| 入力 | 使用される値 |
| セルの資本コスト (C) | $280,000 (デュアルステーション, ビジョンガイド付き, ポジショナー付属) |
| 目標回収率 (P) | 36 月 |
| 毎月必要な貯蓄額 | $280,000 ÷ 36 = $7,780 月あたり |
| 負荷溶接率 (L) | $52/時間 |
| パーツごとの手動時間 | 1.8 時間 (溶接 + 仮付け + 位置を変更する) |
| 部品ごとのロボットのサイクル時間 | 0.55 時間 (ロード/アンロードを含む; 75% アークオン時間) |
| ロボットの部品ごとの稼働コスト | $0.95 (力 + 消耗品 + メンテナンス償却) |
| 部品ごとの省力化 | ($52 × 1.8) − ($52 × 0.2 オペレータ時間 + $0.95) = $72.85 |
| 損益分岐点ボリューム | $7,780 ÷ $72.85 = 107 月あたりの部分 |
手動溶接が依然として勝てる場合
このセクションは損益分岐点フレームワークと同じくらい重要です. この分析を信頼する製造者は、この分析が誠実なアドバイスを提供していると認識しています。, あらかじめ決められた結論ではない. 手動溶接が正しい答えである状況が実際にあります。そして、それを誤って認識することは、どちらの方向においても高くつく間違いです。.
| シナリオ | 自動化が適さない理由 |
| 生産量は月あたり約 80 部未満 | 不十分な実行時間では資本コストを償却できません |
| 深く制限されたアクセス - 空洞 < 200 mm | ロボットトーチは物理的に関節に到達できない |
| 珍しい合金または非常に変化に富んだ合金 | 材料あたりのプロセス開発時間がかかるため、自動化は不経済になります |
| ワンオフまたは試作の製作 | 視覚誘導セルでもセットアップのオーバーヘッドがあり、シングルの場合は費用対効果が高くありません |
| 現場溶接と現場修理 | 固定セル環境がない; 手作業のスキルは現場ではかけがえのないものです |
| 非常に厚いプレート > 50 mm, マルチパス | 複雑なパス間管理でも溶接工の判断が役立つ |
| 資本予算は 60,000 ドル未満 | この価格帯では、構造用鋼用の信頼できるロボット セルは存在しません。 |
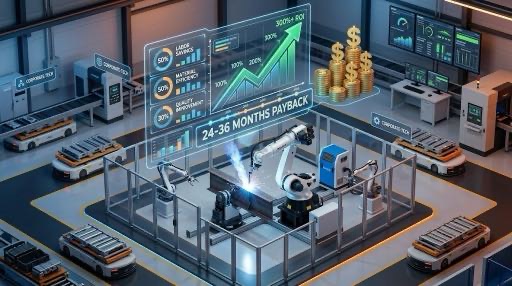
ハイブリッドな現実: ほとんどの店舗では両方の方法が共存しています
自動化を導入したほとんどの鉄鋼構造製造業者における実際的な成果は、置き換えではなく、再配置です。. ロボットは反復可能なものを処理します, 大容量ジョイント. 熟練した溶接工が複雑なワンオフ品を処理します, 修理, ロボットが到達できない関節の形状, と品質監視.
4 台の手動溶接機を備えた工場に 1 台のロボット セルが追加されました. 2 人の溶接工がセルオペレーターに - 肉体的疲労が少なく、より価値の高い役割を担う. 残りの 2 人は複雑な作業を手作業で溶接し続けます. 同じ従業員数で合計スループットが 2 ~ 3 倍に増加. それが現実的な移行です, 溶接工が消えるシナリオではない.
従業員間の会話は早めに行う価値があります. セルが単調な作業を処理し、自分たちの役割を高めることを理解しているオペレーターは、投資に抵抗するのではなく、投資を支持する傾向があります。.
計算を変える形鋼特有の要因
一般的な溶接自動化の比較では、構造用鋼の製造を板金や自動車用途とは異なるものにする特徴が見逃されています。. これらの各要素は、必要なセル構成、および自動化がそもそも実現可能かどうかに影響します。.
| 形鋼の特性 | 自動化戦略への影響 |
| 部品重量: 50 kg - 5,000 kg以上 | ポジショナのペイロード定格は重要です; 天井クレーンの統合が必要 |
| フィットアップギャップのバリエーション: 1–4mm共通 | 視覚ガイドによるシーム追跡はオプションではなく、溶接品質の要件です |
| 共同アクセス: ビームフランジ, 補強材 | 6-軸ロボットの到達距離は、最悪の場合の関節ジオメトリに対して検証する必要があります |
| 溶接規格への準拠: AWS D1.1 / で 1090 | セルはジョイントごとにパラメータを記録する必要があります; トレーサビリティは多くの分野で契約要件となっています |
| 表面状態: ミルスケール, プライマー | アークパラメータは補償する必要があります - 閉ループ電源が望ましい |
| ジョブショップにおけるパートの割合が多い | 視覚に基づいた経路計画は、頻繁な切り替えを経済的に可能にします |
はめあいギャップの問題 — そしてそれが構造用鋼に特有である理由
構造用鋼の切断公差は通常、±1 ~ 3 mm です。. 自動車用プレス部品は±0.3mmを保持. その違いは小さいように思えます. 実際に, 従来のロボットセルのほとんどが鉄骨構造環境で失敗する理由はこれです.
従来のプログラムされたセルは、ティーチイン中に定義された固定パスに従います。. 実際の部品が座ったとき 2 治具が設置される場所の左側に mm — これは構造用鋼では毎サイクル発生します — ロボットが溶接します 2 ジョイント中心線からの mm のずれ. 実稼働期間中, それは喉のサイズが一貫していないことにつながります, 目視検査に失敗した, 生産性の向上を妨げる再作業率.
視覚誘導セルがサイクルごとに実際の関節形状をスキャンします. パスは実部から生成されます, 理想的なモデルではない. ギャップ変動, 角度偏差, および板厚公差は、円弧が開く前のパスで補正されます。. これは構造用鋼の自動化のためのプレミアム機能ではありません。これは、AWS D1.1 または EN に基づく許容可能な溶接品質のベースライン要件です。 1090.
あなたのショップに合う選択肢はどれですか?
サプライヤーに相談する前に、この表を使用して状況を特定してください。. すべての結果が自動化につながるわけではありません。誤った適合を早期に特定することで全員の時間を節約できます.
| あなたの状況 | 月間ボリューム | 労働環境 | おすすめ |
| ジョブショップ, 高パーツミックス | < 80 部品 | どれでも | 手動溶接または半自動治具 — で再確認 12 ボリュームが増加した場合は数か月 |
| ジョブショップ, 高パーツミックス | 80– 200 パーツ | 溶接機不足 | 視覚誘導セル — 損益分岐点は通常 24 ~ 36 か月 |
| ジョブショップ, 高パーツミックス | 80– 200 パーツ | 労働力が利用可能 | ハイブリッド: 最大量部品用の 1 つのセル + 複雑な作業のマニュアル |
| リピート生産, ローミックス | < 150 部品 | どれでも | 従来のプログラムされたセルまたは半自動ポジショナーを最初に評価する |
| リピート生産, ローミックス | > 150 部品 | どれでも | ロボットセル — 強力なROI, 18– 通常 30 か月の投資回収 |
| 大規模な構造工事 - タンク, フレーム | > 50 部品 | どれでも | 7 軸トラックとポジショナを備えたデュアルステーション セルが必要 |
| 実践メモ: この分析が役に立つ前に, 必要な番号は 1 つです - 現在のコストの高い溶接メーターです (労働 + 消耗品 + リワーク割り当て). お持ちでない場合は, サプライヤーとの会話の前に計算してください. 制作と財務データの作成には約 2 時間かかります. それがなければ, 自動化が実際に何を実現するかを測定することはできません. |
よくある質問
ロボット溶接セルの価値はどのくらいの生産量で得られますか?
形鋼製作用, 20 万ドルから 35 万ドルのデュアル ステーション セルの一般的な損益分岐点の数量は、月あたり 80 ~ 150 個の部品です. 正確な数値は負荷労働率によって異なります, パーツの複雑さ, および目標回収期間. 1 時間あたり 52 ドルの負荷コストと 36 か月の投資回収目標, 上記の実際の例では、次の結果が得られます 107 月あたりの部分. 人件費の高い市場の店舗は、生産量が少なくても採算が合う. ブログで ROI テンプレートを使用する 08 独自の計算を実行するには.
溶接工が 5 人以下の小規模製造業者はロボット セルを正当化できるでしょうか?
はい, ボリュームとパートのミックスが一致していれば. 5人で営むお店 120+ 再現可能な形状を備えた月当たりの構造部品が有力な候補です. 通常、制限要因は店舗の規模ではなく、セルの操作に 1 人を専任できるかどうかです。. 視覚誘導セルには最小限のプログラミング スキルが必要です。既存の溶接工は 1 ~ 2 週間でセル オペレーターとしてトレーニングできます。. セル自体を正当化するために溶接工を置き換える必要はありません; コストをカバーするのに十分なスループットを追加する必要がある.
ロボットセルにより熟練した溶接工は不要になるのか?
いいえ、この枠組みは自動化に対して最も不必要な抵抗を引き起こします. ロボットセルは反復的な作業を排除します, 熟練した溶接工による肉体的に厳しい溶接パス’ ワークロード. 溶接工は複雑な接合部に再配置されます, 修理, 細胞監視, そして品質検査. ほとんどのお店で, 追加されたロボットの数によるものではなく、総溶接人員数は横ばい、または時間の経過とともに 1 位置ずつ減少します. 仕事が変わる; チームはほとんどそうではない.
溶接機不足は自動化の決定にどう影響するか?
溶接機不足が現在、構造用鋼におけるロボット溶接の導入を急速に拡大している要因となっています. 必要な 2 人目の溶接工を雇用できない場合, 自動化しない場合の機会費用は、履行できない注文からの収益であり、多くの場合、この金額を超えます。 $200,000 未充填の容量で年間. この文脈では, 既存のスタッフで 3 倍のスループットを可能にする 28 万ドルのセルはコスト センターの問題ではありません. 成長に関する質問です.
ロボットによる構造用鋼の溶接品質は手動よりも優れていますか??
再現性について, はい. ロボットセルはビード配置を ±0.1 mm に維持しますが、手動溶接では ±1.5 ~ 3 mm を維持します。. AWS D1.1 検査の下 - 視覚的, ユタ州, MT — ロボットセルは、より低いリワーク率で一貫して合格します (下 1% 手動生産の場合は 3 ~ 8%). 判断が必要な複雑な接合部 - 不規則な形状, 制限されたアクセス, 異常な母材の状態 - 経験豊富な手動溶接工は、どの単一パスでもロボットよりも優れたパフォーマンスを発揮できます。. 現実的な答えは、ロボットの品質がより安定しているということです。; 難しいジョイントでは手動の品質の上限が高くなります.
著者について
経験 & 資格
ロボット溶接システム統合スペシャリスト 12+ ロボットポジショナーの選択と統合に重点を置いた直接プロジェクトの長年の経験. にコンサルティングを提供してきました 300+ 北米各地の工場, ヨーロッパ, そしてアジア. この記事のすべての仕様データは実際の H から抽出されています。 / B / L / Uシリーズ製品データシート.
会社背景: 26+ 長年にわたる溶接自動化エンジニアリング, 40+ 有効な特許, 1,500+ 世界中で完了したプロジェクト, 約 70% ロボットポジショナーの統合を含む.
認証
- ISO 9001: 2015 (ギガバイト/トン 19001-2016) — 品質管理システム
- GJB 9001C-2017 — 軍事/武器装備品の品質管理システム
- EU CE — 機械指令 2006/42/EC (証明書. いいえ. M.2026.206.C134866)
- ハイテク企業 — 認定. いいえ. GR202341000595 (11月発行. 2023)
最終更新日: ジュン 2026