Hersteller kundenspezifischer Roboterarbeitsplätze und Lasersysteme



So installieren und integrieren Sie einen 7.-Achsen-Roboter: Schritt-für-Schritt-Anleitung & Best Practices
“A7Roboter mit der Achse kam letzte Woche an. Das Handbuch hat 200 Seiten. Wo fangen wir an??”
Das ist die häufigste Frage, die ich höre. Bezogen auf200+ Feldinstallationen, Dieser Leitfaden führt Sie durch jeden Schritt von der Bodenvorbereitung bis zum ersten Produktionslauf.
Teil 1: Vorbereitung vor der Installation & Sicherheit
Vervollständigen Sie diese 5 Wichtige Schritte vor dem Auspacken:
1. Bodeninspektion— Messen Sie die Ebenheit über die gesamte Schienenlänge. Erfordernis:±1mm pro 3 Meter. Verwenden Sie bei Bedarf eine selbstnivellierende Masse.
2. Ankerplanung— Markieren Sie die Positionen der Schraubenlöcher pro Layoutzeichnung. Bohren Sie 100–150 mm tief. Verwenden Sie chemische Anker.
3. Layoutüberprüfung— Gleisabschnitte in Position bringen. Überprüfen Sie, ob der Roboter alle Stationen erreicht. Prüfen Sie den Freiraum der Energieführungskette.
4. Planung von Sicherheitszonen- A7Roboter mit der Achse schafft eine größere Gefahrenzone. Installieren Sie einen Sicherheitszaun mindestens 500 mm über die maximale Reichweite hinaus.
5. Werkzeugvorbereitung— Präzisionsniveau, Laser-Ausrichtungswerkzeug, Drehmomentschlüssel, Hebezeuge.
Sicherheit geht vor:Sperren/kennzeichnen Sie alle Stromquellen vor der mechanischen Installation.
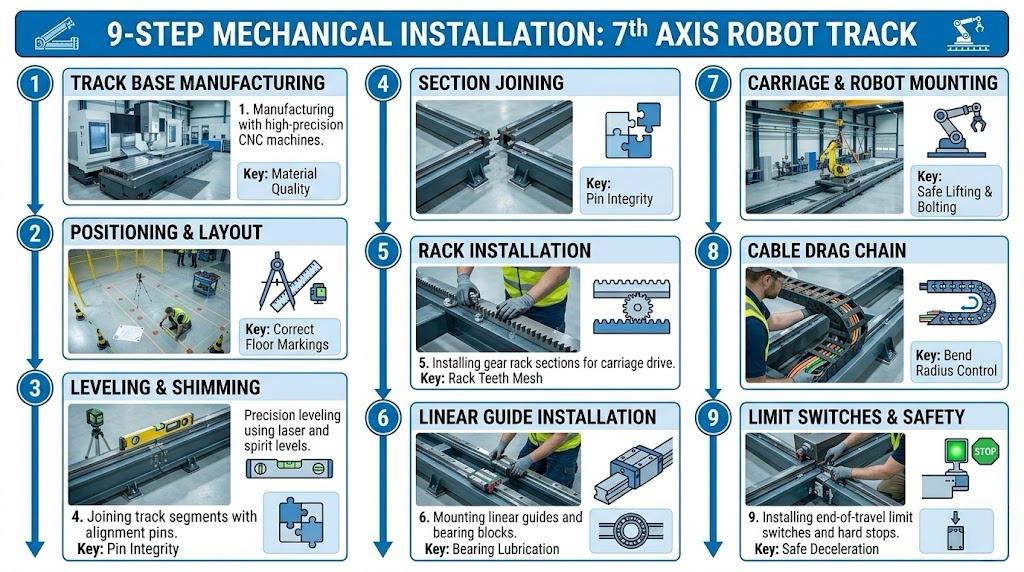
Teil 2: Mechanische Installation – Schritt für Schritt
Schritt 1: Herstellung von Gleisträgern (Vorinstallation)
Hochwertig7Roboter mit der Achse beginnt mit der richtigen Herstellung: hochfester Stahl/Gusseisen → Spannungsabbau → CNC-Bearbeitung → Geradheitinnerhalb von 0,1 mm pro Meter.
Schritt 2: Spurpositionierung— Platzieren Sie den ersten Abschnitt in der Ausgangsposition. An Layoutmarkierungen ausrichten.Noch nicht verriegeln.
Schritt 3: Nivellierung (kritischster Schritt)— Legen Sie die Präzisionswasserwaage auf die Schienenoberfläche. Nivellierschrauben einstellen. Ziel:±0,5 mm über die gesamte Länge. Verwenden Sie Laser für lange Spuren.
Schritt 4: Abschnittsbeitritt— Stoßabschnitte mit Ausrichtungsstiften. Schienenstoßstufeunter 0,1mm. Schrauben festziehen (200-300 Nm). Spleißplatten installieren.
Schritt 5: Rack-Installation— Oberfläche reinigen. Von der Ausgangsposition aus installieren. Gelenkspalt einhalten0.5-1.0mm. Verwenden Sie eine Ausrichtvorrichtung.
Schritt 6: Installation der Linearführung— Oberfläche reinigen. Zuerst die Referenzschiene installieren. Zweite Schiene parallel ausrichten. Lagerblöcke vorspannen.
Schritt 7: Schlitten und Montageplatte— Schlitten auf Führungen stellen. Montageplatte montieren. Füllstand überprüfen. Roboter montieren. Drehmoment nach Spezifikation.
Schritt 8: Kabelschleppkette— Entlang der Schiene verlegen. Achten Sie auf einen minimalen Biegeradius. Verlassen 10-15% Kabeldurchhang.
Schritt 9: Endschalter und Home-Sensor— Installieren Sie an beiden Enden harte Begrenzungen. Installieren Sie den Home-Sensor. Vor dem Einschalten testen.
Teil 3: Elektrische Integration, Servo-Tuning & Programmierung
Schritt 10: Elektrischer Anschluss— Servoantrieb an die Stromversorgung anschließen. Feedbackkabel anschließen. Antrieb an Robotersteuerung anschließen (EtherCAT/Profinet/DeviceNet). Richtig erden.
Schritt 11: Konfiguration der Robotersteuerung
- Fanuc:Externe Achse konfigurieren. Achsenparameter einstellen. I/O zuweisen. Körperrecht.
- ABB:Fügen Sie eine externe Achse in RobotStudio hinzu. Antriebsparameter konfigurieren. Kalibrieren.
- WEINEN:Externe Achse in WorkVisual konfigurieren. Kinematisches Modell festlegen. Master-Achse.
Schritt 12: Servo-Tuning— Beginnen Sie mit der automatischen Abstimmung. Passen Sie die Verstärkungs-/Integral-/Ableitungswerte an. Testschrittantwort. Ziel:keine sichtbare Vibration, minimaler Schleppfehler.
Schritt 13: Koordinatenkalibrierung— Koordinatensystem definieren. Grundposition einlernen. Überprüfen Sie die positive Richtung. Testen Sie mehrere Positionen.
Schritt 14: Sicherheitsintegration— STO an Sicherheitsrelais anschließen. Not-Aus testen. Lichtvorhänge überprüfen. Dokumentieren Sie alle Tests.
Schritt 15: Erster Bewegungstest— Bereich räumen. Joggen und 10% Geschwindigkeit. Achten Sie auf ungewöhnliche Geräusche. Endschalter überprüfen. Erhöhen Sie die Geschwindigkeit schrittweise auf 100%.
Teil 4: Häufige Probleme und Lösungen
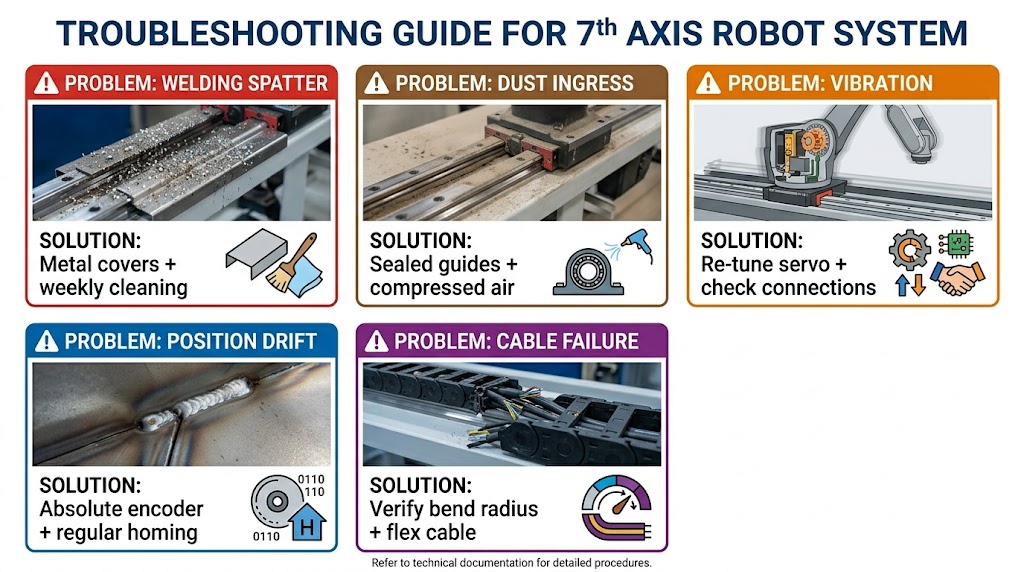
| Problem | Grundursache | Lösung |
| Schäden durch Schweißspritzer | Spritzer auf Schienen und Gestell | Metallabdeckungen/Faltenbälge einbauen; Verwenden Sie IP67-Motoren; wöchentlich reinigen |
| Eindringen von Staub | Staub dringt in Linearführungen ein | Verwenden Sie versiegelte Führungen; positiver Druck; täglich Druckluft |
| Vibration | Schlechte Servoabstimmung oder lose Verbindungen | Servo neu einstellen; Anschlüsse prüfen; Beschleunigung reduzieren |
| Positionsdrift | Wärmeausdehnung oder Encoderdrift | Regelmäßig zu Hause; Verwenden Sie absolute Encoder; Aufwärmen ermöglichen |
| Kabelkettenfehler | Biegeradius überschritten oder falsches Kabel | Biegeradius überprüfen; Verwenden Sie ein durchgehendes Flexkabel; monatlich prüfen |
Teil 5: Design des Schutzsystems
Warum Schutz entscheidend ist:A7Roboter mit der Achse In Schweiß-/Schleifumgebungen ist man ständig mit Spritzern und Staub konfrontiert. Ohne Schutz, Komponenten fallen innerhalb von Monaten aus.
Metallabdeckungen (Empfohlen zum Schweißen):Verzinkter oder Edelstahl. Teleskopdesign. Extrem langlebig. Nachteile: schwerer.
Balg (Empfohlen für Staub):Neoprenbeschichteter Stoff. Akkordeon-Stil. Leicht, vollständig versiegelt, geringere Kosten. Nachteile: kann durch Spritzer verbrannt werden.
Leitfaden zur Schutzauswahl:
| Umfeld | Empfohlener Schutz | Zusätzliche Maßnahmen |
| Schwere Schweißarbeiten (Kohlenstoffstahl) | Metallabdeckungen | IP67-Motoren, wöchentliche Reinigung |
| Leichtes Schweißen | Metall oder Balg | Anti-Spritzer-Spray |
| Schleifen/Gießen | Metall + versiegelte Führungen | Überdruck |
| Reinraum | Balg | Partikelarme Materialien |
Teil 6: Unsere Integrationsservice-Erfahrung
Mit 1,500+ globale Projekte und 200+ Feldinstallationen, Unser Prozess:
- Umfrage vor der Installation (1 Tag)— Boden messen, Anker überprüfen, Hindernisse erkennen
- Installation vor Ort (2-5 Tage)— Mechanische Installation, Lasernivellierung, elektrische Integration, Servo-Tuning
- Programmierung & Testen (1-2 Tage)— Externe Achse konfigurieren, Testprogramme entwickeln, Überprüfen Sie die Zykluszeit
- Ausbildung (1 Tag)— Täglicher Betrieb, Wartungscheckliste, Fehlerbehebung, Sicherheit
- Dokumentation— Bestandszeichnungen, Wartungsplan, Ersatzteilliste, Inbetriebnahmebericht
Kundenfeedback:
“Ihr Techniker ist am Montag angekommen. Bis Donnerstagnachmittag, unser7Roboter mit der Achse schweißte. Die Schulung war gründlich – unser Wartungsteam kümmert sich jetzt um alles.” – Automobilstufe 1 Anbieter
“Wir haben versucht, einen anderen Anbieter zu installieren7Roboter mit der Achse uns. Nach drei Wochen, Wir haben Ihr Team eingestellt. Du hast es geschafft 4 Tage.” — Hersteller von Schwermaschinen
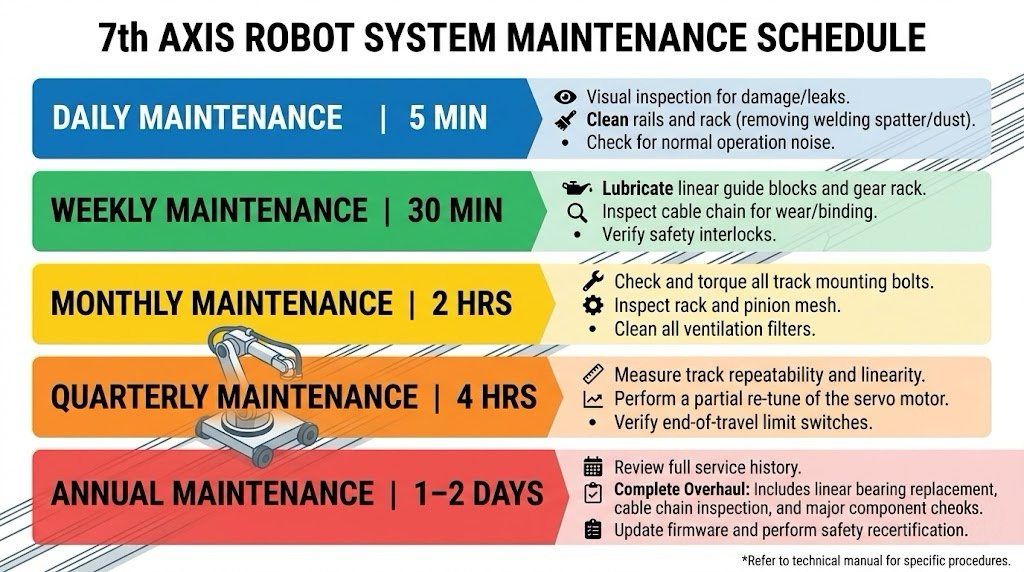
Teil 7: Wartungsplan
| Frequenz | Aufgaben |
| Täglich (5 min) | Sichtprüfung, saubere Schienen, Achten Sie auf Geräusche, Zuhause verifizieren |
| Wöchentlich (30 min) | Schienen und Zahnstange schmieren, Schleppkette prüfen, Endschalter prüfen, Bezüge abwischen |
| Monatlich (2 Std) | Vollständige mechanische Inspektion, Überprüfen Sie den Zahnstangenverschleiß, Lagerböcke prüfen, Not-Aus testen |
| Vierteljährlich (4 Std) | Messen Sie die Wiederholbarkeit, Stellen Sie das Servo bei Bedarf neu ein, Ersetzen Sie abgenutzte Scheibenwischer, Anker nachziehen |
| Jährlich (1-2 Tage) | Komplette Systeminspektion, Ersetzen Sie beschädigte Abdeckungen, Erwägen Sie eine Neukalibrierung |
Kommt teilweise als nächstes 5
Titel:7th-Achs-Roboter für Schweißanwendungen: Fallstudien aus der Praxis & ROI-Analyse
Abdeckungen:Drei Fallstudien zum Schweißen, Vorher/Nachher-Produktivitätsvergleiche, tatsächliche ROI-Berechnungen, Lehren aus 50+ Installationen
Handeln Sie jetzt
Sie haben alles gelernt7Roboter mit der Achse Installationsprozess. Wenden Sie dieses Wissen nun auf Ihr Projekt an.
Wir bieten komplette Roboterintegrationsdienste für die 7. Achse an:Umfrage vor der Installation, mechanische Installation, elektrische Integration, Servo-Tuning, Ausbildung, Dokumentation.
Identifizierung des Autors
Ich bin Experte für die Integration von Roboterschweißsystemen12+ Jahre Branchenerfahrung mit Spezialisierung auf7Roboter mit der Achse Installation und Integration. Meine Firma hat26+ Jahre an Fachwissen, hält40+ Patente, und ist abgeschlossen1,500+ globale Projekte. Ich habe persönlich betreut200 FeldinstallationenvonRoboter 7. Achse Systeme.
Aktualisiert: Mai 2026
Referenzen & Technische Compliance-Standards
- Bürgerlich & Fundamenttoleranzen:
- ACI 117-10:Spezifikation des American Concrete Institute für schwere Industrieböden, Festlegung des globalen Maßstabs für die ±1mm Nivellierungskriterien, die für Hochgeschwindigkeits-Lineargleise erforderlich sind.
- ISO 230-1:2012:Testcode für die geometrische und kinematische Geradheitsmessung mehrteiliger linearer Betten mittels Laserinterferometrie.
- Mechanische Messtechnik & Getriebestandards:
- AGMA 2015-1-A01:Internationaler Standard zur Ermittlung des strukturellen Spiels, Tonhöhenausrichtung, und Gelenkspaltparameter ters ($0.5mm∼1,0mm$) es ist schwer Strisl-Zahnstangen-Antriebseinheiten.
- VDI 2861:Leitfaden des Vereins Deutscher Ingenieure zur präzisen Handhabung und kinematischen Verbindung von Linearführungsschienen unter dynamischen Strukturbelastungen.
- Hersteller von OEM-Integrationsprotokollen:
- FANUC B-83284EN Handbuch:Grundlegende technische Referenz zum Einrichten unabhängiger/synchronisierter externer Achsen auf R-30iB-Controllern, einschließlich Echtzeit-Servo-Tuning und Verstärkungsminderung.
- ABB 3HAC050941-001 Handbuch:Technische Datenbank zum Laden externer Spurprofile in RobotStudio und Synchronisieren des MultiMove-Nebensprechens über Profinet/EtherCAT.
- KUKA WorkVisual KSS 8.6:Software-Konfigurationshandbuch zur Integration externer Linearmotoren anderer Hersteller in die native kinematische Transformationsmatrix des Roboters.
- Funktionale Sicherheit & Risikobewertung:
- IN ISO 10218-1:2011 / ANSI/RIA R15.06-2014:Sicherheitsanforderungen für Industrieroboter und Robotersysteme. Dieses Rahmenwerk regelt die Berechnungen des absoluten Gefahrenabstands von 500 mm und den zweikanaligen STO (Sicher abgeschaltetes Drehmoment) Verkabelungsprotokolle, die in unserem gesamten Netzwerk verwendet werden 1,500+ weltweite Bereitstellung ab Mai 2026.
VERWANDTE BEITRÄGE

Roboterschweißzelle vs. manuelles Schweißen: Was ist besser für die moderne Fertigung??

5 Gründe, warum das Schweißen großer Werkstücke ineffizient ist – und wie ein Roboterpositionierer jedes Problem löst

7Achsenroboter vs. traditionelles Portal: Was ist besser für Ihre Schweiß- oder Materialtransportlinie??

So wählen Sie die richtige Roboterschweißzelle für Ihr Geschäft aus? Single-Station vs. Zwei Stationen (2026 Vollständiger Leitfaden)

1G bis 6G ohne Kran: Wie ein Positionierer Überkopfschweißnähte in Flachschweißnähte umwandelt