


Produttore di workstation robotizzate personalizzate e sistemi laser



Come installare e integrare un robot del 7° asse: Guida passo passo & Migliori pratiche
“UN7robot dell'esimo asse arrivato la settimana scorsa. Il manuale ha 200 pagine. Da dove cominciamo??”
Questa è la domanda più comune che sento. Basato su200+ installazioni sul campo, questa guida ti guida attraverso ogni fase, dalla preparazione del pavimento alla prima produzione.
Parte 1: Preparazione pre-installazione & Sicurezza
Completa questi 5 passaggi critici prima dell'unboxing:
1. Ispezione del pavimento— Misurare la planarità su tutta la lunghezza del binario. Requisito:±1mm al pezzo 3 metri. Se necessario, utilizzare un composto autolivellante.
2. Pianificazione dell'ancora— Contrassegnare le posizioni dei fori dei bulloni in base al disegno di layout. Forare a una profondità di 100-150 mm. Usa ancoranti chimici.
3. Verifica del layout— Posizionare le sezioni del binario. Verificare che il robot raggiunga tutte le stazioni. Controllare il gioco della catena portacavi.
4. Pianificazione delle zone di sicurezza- UN7robot dell'esimo asse crea una zona di pericolo più ampia. Installare la recinzione di sicurezza ad almeno 500 mm oltre la portata massima.
5. Preparazione degli strumenti— Livello di precisione, strumento di allineamento laser, chiave dinamometrica, attrezzature di sollevamento.
La sicurezza prima di tutto:Bloccare/etichettare tutte le fonti di alimentazione prima dell'installazione meccanica.
Parte 2: Installazione meccanica: passo dopo passo
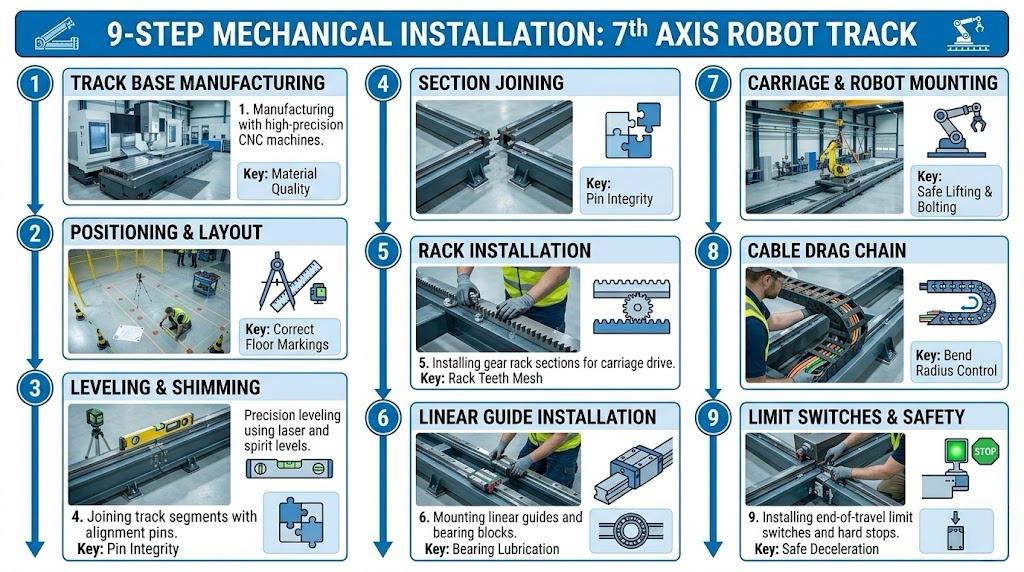
Fare un passo 1: Produzione di basi per binari (preinstallazione)
Alta qualità7robot dell'esimo asse inizia con una corretta produzione: acciaio/ghisa ad alta resistenza → riduzione dello stress → lavorazione CNC → rettilineitàentro 0,1 mm per metro.
Fare un passo 2: Posizionamento della traccia— Posizionare la prima sezione nella posizione iniziale. Allineare con i segni di layout.Non scappare ancora.
Fare un passo 3: Livellamento (passaggio più critico)— Posizionare la livella di precisione sulla superficie della rotaia. Regolare i bulloni di livellamento. Bersaglio:±0,5 mm su tutta la lunghezza. Usa il laser per tracce lunghe.
Fare un passo 4: Unione della sezione— Sezioni di testa con perni di allineamento. Gradino congiunto della rotaiainferiore a 0,1 mm. Bulloni di coppia (200-300 Nm). Installare le piastre di giunzione.
Fare un passo 5: Installazione su rack— Superficie pulita. Installare dalla posizione iniziale. Mantenere lo spazio articolare0.5-1.0mm. Utilizzare il dispositivo di allineamento.
Fare un passo 6: Installazione guida lineare— Superficie pulita. Installare prima la guida di riferimento. Allineare il secondo binario parallelamente. Blocchi portanti precaricati.
Fare un passo 7: Carrello e piastra di montaggio— Posizionare il carrello sulle guide. Installare la piastra di montaggio. Verificare il livello. Montare il robot. Coppia secondo specifica.
Fare un passo 8: Catena portacavi— Disteso lungo il binario. Garantire il raggio di curvatura minimo. Partire 10-15% cavo allentato.
Fare un passo 9: Finecorsa e sensore home— Installare limiti rigidi su entrambe le estremità. Installa il sensore domestico. Testare prima di alimentare.
Parte 3: Integrazione elettrica, Regolazione dei servi & Programmazione
Fare un passo 10: Collegamento elettrico— Collegare il servoazionamento all'alimentazione. Collegare i cavi di feedback. Collegare l'azionamento al controller del robot (EtherCAT/Profinet/DeviceNet). Mettere a terra correttamente.
Fare un passo 11: Configurazione del controller del robot
- Fanuc:Configura asse esterno. Impostare i parametri dell'asse. Assegnare I/O. Legge del corpo.
- ABB:Aggiungi asse esterno in RobotStudio. Configurare i parametri dell'azionamento. Calibrare.
- GRIDARE:Configurare l'asse esterno in WorkVisual. Imposta il modello cinematico. Asse principale.
Fare un passo 12: Regolazione del servo— Inizia con l'autotuning. Regolare i valori guadagno/integrale/derivativo. Testare la risposta al gradino. Bersaglio:nessuna vibrazione visibile, errore di inseguimento minimo.
Fare un passo 13: Calibrazione delle coordinate— Definire il sistema di coordinate. Insegna la posizione iniziale. Verificare la direzione positiva. Prova più posizioni.
Fare un passo 14: Integrazione della sicurezza— Collegare STO al relè di sicurezza. Prova l'arresto di emergenza. Verificare le barriere fotoelettriche. Documentare tutti i test.
Fare un passo 15: Primo test di movimento— Area libera. Fare jogging e 10% velocità. Ascolta i rumori insoliti. Verificare i finecorsa. Aumentare gradualmente la velocità fino a 100%.
Parte 4: Problemi comuni e soluzioni
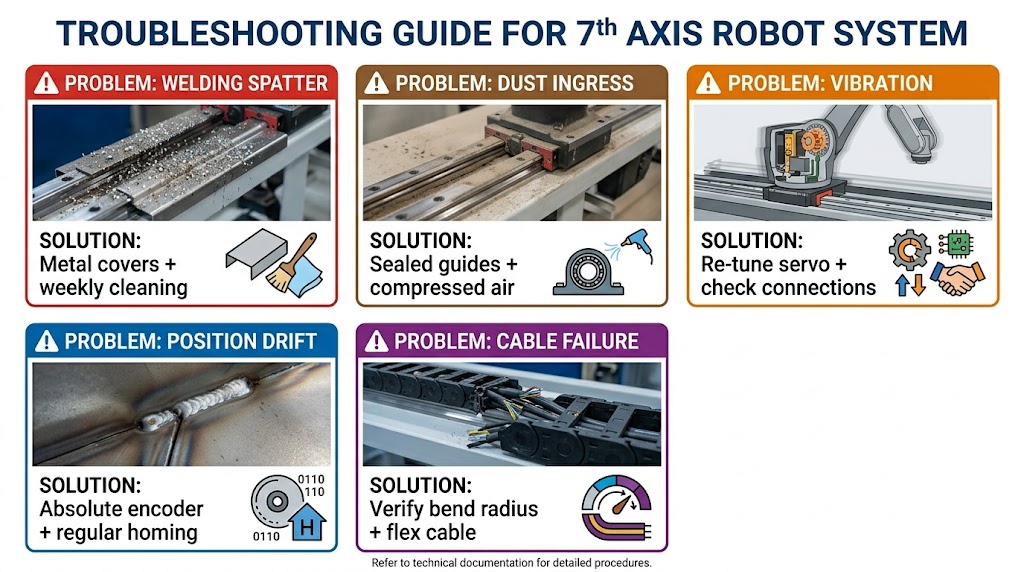
| Problema | Causa ultima | Soluzione |
| Danni dovuti a schizzi di saldatura | Spruzzi sulle rotaie e sullo scaffale | Installare coperture/soffietti metallici; utilizzare motori IP67; pulito settimanale |
| Ingresso di polvere | La polvere entra nelle guide lineari | Utilizzare guide sigillate; pressione positiva; aria compressa quotidiana |
| Vibrazione | Regolazione del servo inadeguata o collegamenti allentati | Risintonizzare il servo; controllare le connessioni; ridurre l'accelerazione |
| Deriva della posizione | Dilatazione termica o deriva dell'encoder | A casa regolarmente; utilizzare encoder assoluti; consentire il riscaldamento |
| Guasto alla catena portacavi | Raggio di curvatura superato o cavo errato | Verificare il raggio di piegatura; utilizzare un cavo flessibile continuo; ispezionare mensilmente |
Parte 5: Progettazione del sistema di protezione
Perché la protezione è fondamentale:UN7robot dell'esimo asse negli ambienti di saldatura/molatura è esposto a spruzzi e polvere costanti. Senza protezione, i componenti si guastano nel giro di mesi.
Coperture in metallo (consigliato per la saldatura):Acciaio zincato o inossidabile. Design telescopico. Estremamente durevole. Svantaggi: più pesante.
Soffietto (consigliato per la polvere):Tessuto rivestito in neoprene. In stile fisarmonica. Leggero, completamente sigillato, costo inferiore. Svantaggi: può essere bruciato dagli schizzi.
Guida alla scelta della protezione:
| Ambiente | Protezione consigliata | Misure aggiuntive |
| Saldatura pesante (acciaio al carbonio) | Coperture in metallo | Motori IP67, pulizia settimanale |
| Saldatura leggera | Metallo o soffietto | Spray antispruzzo |
| Rettifica/fusione | Metallo + guide sigillate | Pressione positiva |
| Camera pulita | Soffietto | Materiali a basso contenuto di particelle |
Parte 6: La nostra esperienza nel servizio di integrazione
Con 1,500+ progetti globali e 200+ installazioni sul campo, il nostro processo:
- Indagine pre-installazione (1 giorno)— Misurare il pavimento, verificare gli ancoraggi, identificare gli ostacoli
- Installazione in loco (2-5 giorni)— Installazione meccanica, livellamento laser, integrazione elettrica, messa a punto del servo
- Programmazione & test (1-2 giorni)— Configurare l'asse esterno, sviluppare programmi di test, verificare il tempo di ciclo
- Formazione (1 giorno)— Funzionamento quotidiano, lista di controllo della manutenzione, Risoluzione dei problemi, sicurezza
- Documentazione— Disegni as-built, programma di manutenzione, elenco dei pezzi di ricambio, rapporto di messa in servizio
Feedback dei clienti:
“Il tuo tecnico è arrivato lunedì. Entro giovedì pomeriggio, Nostro7robot dell'esimo asse stava saldando. La formazione è stata approfondita: il nostro team di manutenzione ora gestisce tutto.” — Livello automobilistico 1 fornitore
“Abbiamo provato a installare quello di un altro fornitore7robot dell'esimo asse noi stessi. Dopo tre settimane, abbiamo assunto la tua squadra. L'avevi fatto funzionare 4 giorni.” — Produttore di attrezzature pesanti
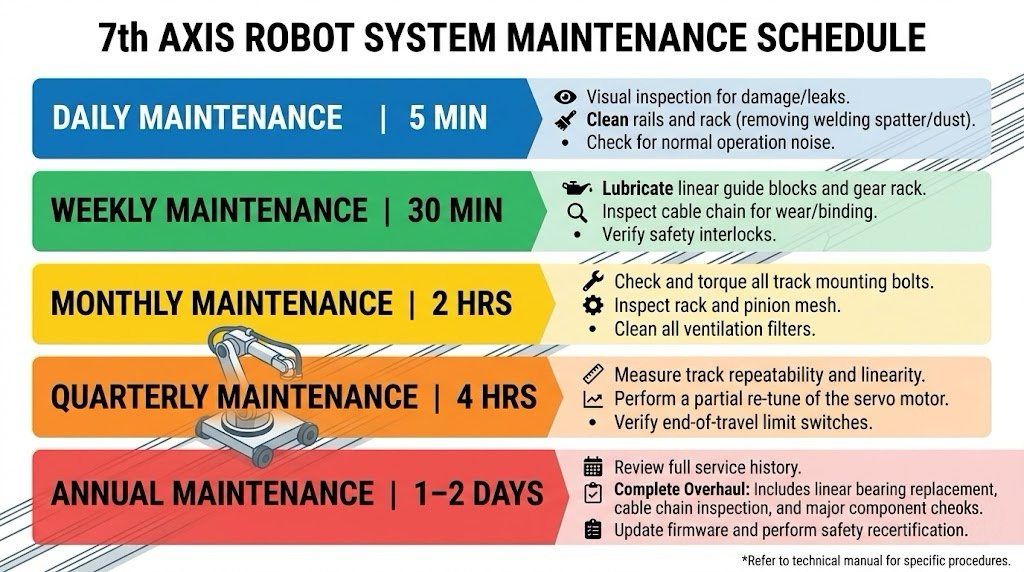
Parte 7: Programma di manutenzione
| Frequenza | Compiti |
| Quotidiano (5 min) | Ispezione visiva, binari puliti, ascolta il rumore, verificare casa |
| Settimanale (30 min) | Lubrificare le guide e la cremagliera, ispezionare la catena portacavi, controllare i finecorsa, pulire le coperture |
| Mensile (2 ore) | Revisione meccanica completa, controllare l'usura della cremagliera, ispezionare i blocchi dei cuscinetti, testare l'arresto di emergenza |
| Trimestrale (4 ore) | Misurare la ripetibilità, risintonizzare il servo se necessario, sostituire i tergicristalli usurati, serrare nuovamente gli ancoraggi |
| Annuale (1-2 giorni) | Ispezione completa del sistema, sostituire le coperture danneggiate, prendere in considerazione la ricalibrazione |
Prossimamente nella parte 5
Titolo:7Robot a esimo asse per applicazioni di saldatura: Casi di studio nel mondo reale & Analisi del ROI
Copertine:Tre casi di studio sulla saldatura, confronti di produttività prima/dopo, calcoli del ROI effettivo, lezioni da 50+ installazioni
Agisci ora
Hai imparato il completo7robot dell'esimo asse processo di installazione. Ora applica questa conoscenza al tuo progetto.
Forniamo servizi completi di integrazione del robot del 7° asse:Indagine pre-installazione, installazione meccanica, integrazione elettrica, messa a punto del servo, formazione, documentazione.
Identificazione dell'autore
Sono un esperto di integrazione di sistemi di saldatura robotizzata con12+ anni di esperienza nel settore specializzata in7robot dell'esimo asse installazione e integrazione. La mia azienda lo ha fatto26+ anni di competenza, tiene40+ brevetti, e ha completato1,500+ progetti globali. Ho supervisionato personalmente200 installazioni sul campoDi7° asse robotico sistemi.
Aggiornato: Maggio 2026
Riferimenti & Standard di conformità ingegneristica
- Civile & Tolleranze del fondotinta:
- ACI 117-10:Specifiche dell'American Concrete Institute per pavimentazioni industriali pesanti, stabilendo il punto di riferimento globale per il ±1 mm criteri di livellamento richiesti dai binari lineari ad alta velocità.
- ISO 230-1:2012:Codice di prova per la misurazione della rettilineità geometrica e cinematica di letti lineari multisezione mediante interferometria laser.
- Metrologia meccanica & Standard di ingranaggi:
- AGMA2015-1-A01:Standard internazionale per stabilire il gioco strutturale, allineamento del passo, e il parametro del gap congiunto ter ($0.5mm∼1,0mm$) è difficile unità di azionamento a pignone e cremagliera strisl.
- VDI 2861:Guida dell'Associazione degli ingegneri tedeschi per la movimentazione di precisione e la giunzione cinematica di guide lineari sotto carichi strutturali dinamici.
- Protocolli di integrazione OEM del produttore:
- Manuale FANUC B-83284EN:Riferimento tecnico di base per la configurazione di assi esterni indipendenti/sincronizzati sui controller R-30iB, inclusa la regolazione del servo in tempo reale e la mitigazione del guadagno.
- Manuale ABB 3HAC050941-001:Database tecnico per caricare profili di binari esterni all'interno di RobotStudio e sincronizzare il crosstalk MultiMove tramite Profinet/EtherCAT.
- KUKA WorkVisual KSS 8.6:Manuale di configurazione software per l'integrazione di motori lineari esterni non KUKA nella matrice di trasformazione cinematica nativa del robot.
- Sicurezza funzionale & Valutazione del rischio:
- NELL'ISO 10218-1:2011 / ANSI/RIA R15.06-2014:Requisiti di sicurezza per robot industriali e sistemi robotici. Questo quadro regola i calcoli dell'eliminazione del rischio assoluto di 500 mm e l'STO a doppio canale (Coppia di sicurezza disattivata) protocolli di cablaggio utilizzati nei nostri 1,500+ distribuzioni globali a partire da maggio 2026.
POST CORRELATI

7Robot dell'asse + Posizionatori robotici: Costruzione di celle di saldatura flessibili complete

Gioco, Rigidità, e deriva termica: Le tre specifiche nascoste che definiscono le prestazioni del posizionatore di saldatura

Tipi di posizionatori di saldatura a confronto: Paletta, Tipo L, Tipo U, 3-Asse & Di più

In che modo la saldatura laser robotizzata consente l'alleggerimento del settore automobilistico: Dall'acciaio ad alta resistenza ai corpi in alluminio

Anatomia di una cella di saldatura robotizzata: Componenti principali & Guida alla selezione (2026)
