


Stasiun Kerja Robot Khusus Dan Produsen Sistem Laser



Cara Memasang dan Mengintegrasikan Robot Sumbu 7: Panduan Langkah demi Langkah & Praktik Terbaik
“A7robot sumbu ke-th tiba minggu lalu. Manualnya punya 200 halaman. Di mana kita mulai?”
Ini adalah pertanyaan paling umum yang saya dengar. Berdasarkan200+ instalasi lapangan, panduan ini memandu Anda melalui setiap langkah mulai dari persiapan lantai hingga proses produksi pertama.
Bagian 1: Persiapan Pra-Instalasi & Keamanan
Selesaikan ini 5 langkah penting sebelum membuka kotak:
1. Inspeksi lantai— Ukur kerataan sepanjang lintasan penuh. Persyaratan:±1mm per 3 meter. Gunakan senyawa self-leveling jika diperlukan.
2. Perencanaan jangkar— Tandai lokasi lubang baut per gambar tata letak. Bor sedalam 100-150mm. Gunakan jangkar kimia.
3. Verifikasi tata letak— Tempatkan bagian trek pada posisinya. Pastikan robot menjangkau semua stasiun. Periksa jarak bebas rantai tarik kabel.
4. Perencanaan zona aman- A7robot sumbu ke-th menciptakan zona bahaya yang lebih besar. Pasang pagar pengaman setidaknya 500mm di luar jangkauan maksimal.
5. Persiapan alat— Tingkat presisi, alat penyelarasan laser, kunci momen, peralatan pengangkat.
Keselamatan Pertama:Kunci/tandai semua sumber listrik sebelum pemasangan mekanis.
Bagian 2: Instalasi Mekanis — Langkah demi Langkah
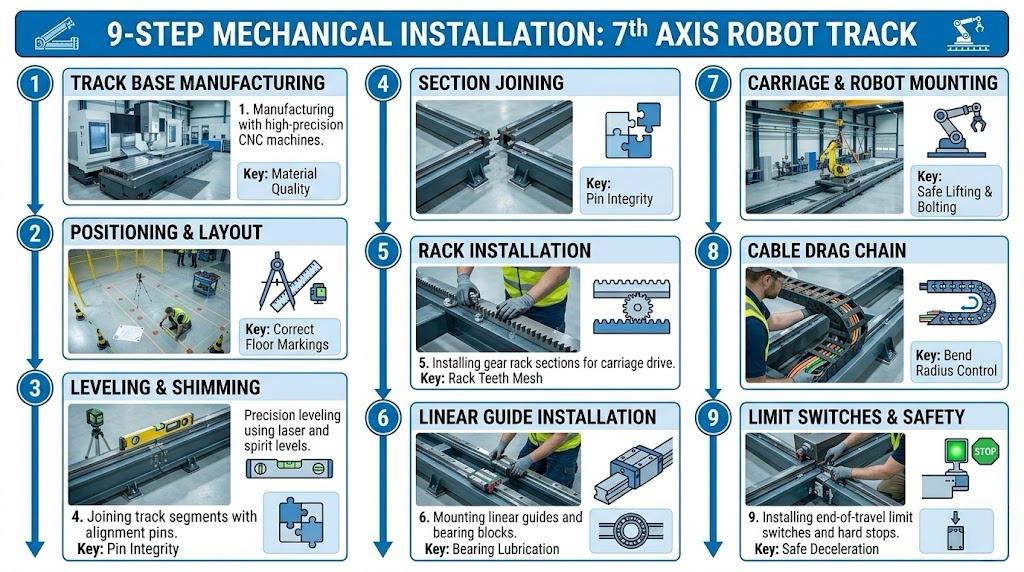
Melangkah 1: Lacak manufaktur dasar (pra-instalasi)
Berkualitas tinggi7robot sumbu ke-th dimulai dengan manufaktur yang tepat: baja/besi cor berkekuatan tinggi → pelepas stres → pemesinan CNC → kelurusandalam 0,1 mm per meter.
Melangkah 2: Lacak posisi— Tempatkan bagian pertama pada posisi awal. Sejajarkan dengan tanda tata letak.Jangan lari dulu.
Melangkah 3: Penyamarataan (langkah paling kritis)— Tempatkan tingkat presisi pada permukaan rel. Sesuaikan baut perata. Target:±0,5mm sepanjang panjang penuh. Gunakan laser untuk trek panjang.
Melangkah 4: Bagian bergabung— Bagian pantat dengan pin penyelaras. Langkah sambungan reldi bawah 0,1 mm. Baut torsi (200-300 Nm). Pasang pelat sambungan.
Melangkah 5: Pemasangan rak— Bersihkan permukaan. Instal dari posisi rumah. Pertahankan celah sendi0.5-1.0mm. Gunakan perlengkapan penyelarasan.
Melangkah 6: Pemasangan panduan linier— Bersihkan permukaan. Pasang rel referensi terlebih dahulu. Sejajarkan paralel rel kedua. Blok bantalan pra-beban.
Melangkah 7: Pengangkutan dan pelat pemasangan— Tempatkan kereta pada pemandu. Pasang pelat pemasangan. Verifikasi tingkat. Pasang robot. Torsi sesuai spesifikasi.
Melangkah 8: Rantai penarik kabel— Berbaring di sepanjang jalur. Pastikan radius tikungan minimum. Meninggalkan 10-15% kendurnya kabel.
Melangkah 9: Sakelar batas dan sensor rumah— Pasang batas keras di kedua ujungnya. Pasang sensor rumah. Uji sebelum menyalakan.
Bagian 3: Integrasi Listrik, Penyetelan Servo & Pemrograman
Melangkah 10: Sambungan listrik— Hubungkan drive servo ke listrik. Hubungkan kabel umpan balik. Hubungkan drive ke pengontrol robot (EtherCAT/Profinet/DeviceNet). Tanah dengan benar.
Melangkah 11: Konfigurasi pengontrol robot
- Fanuc:Konfigurasikan sumbu eksternal. Tetapkan parameter sumbu. Tetapkan I/O. hukum tubuh.
- ABB:Tambahkan sumbu eksternal di RobotStudio. Konfigurasikan parameter penggerak. Menyesuaikan.
- MENANGIS:Konfigurasikan sumbu eksternal di WorkVisual. Tetapkan model kinematik. Sumbu utama.
Melangkah 12: Penyetelan servo— Mulai dengan penyetelan otomatis. Sesuaikan nilai penguatan/integral/turunan. Respon langkah uji. Target:tidak ada getaran yang terlihat, kesalahan berikut minimal.
Melangkah 13: Kalibrasi koordinat— Tentukan sistem koordinat. Ajarkan posisi rumah. Verifikasi arah positif. Uji beberapa posisi.
Melangkah 14: Integrasi keselamatan— Hubungkan STO ke relai pengaman. Uji e-stop. Pastikan tirai tipis. Dokumentasikan semua tes.
Melangkah 15: Tes gerak pertama— Area bersih. Joging dan 10% kecepatan. Dengarkan suara-suara yang tidak biasa. Verifikasi saklar batas. Tingkatkan kecepatan secara bertahap hingga 100%.
Bagian 4: Masalah Umum dan Solusinya
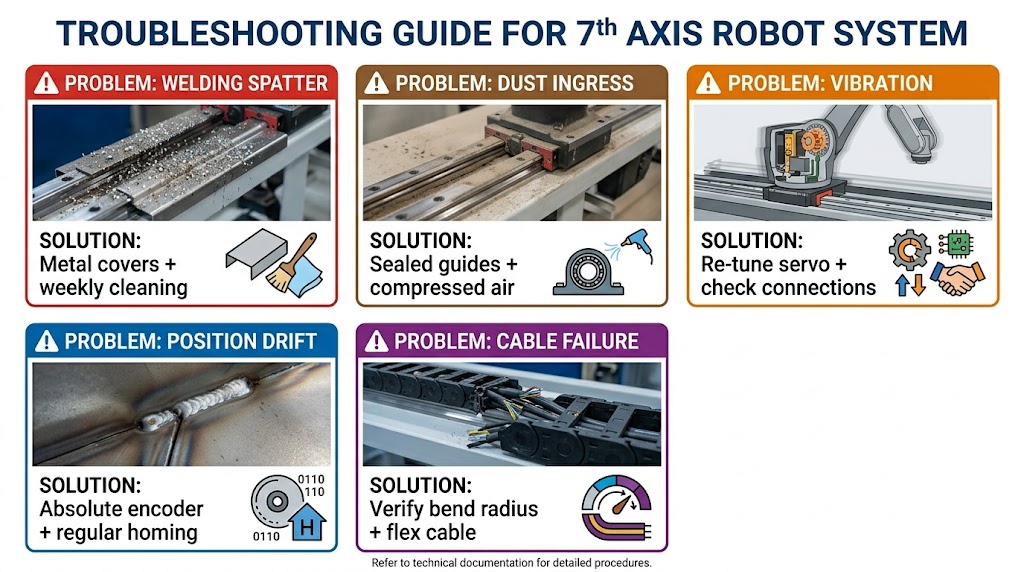
| Masalah | Akar Penyebab | Larutan |
| Kerusakan akibat percikan las | Percikan pada rel dan rak | Pasang penutup/bellow logam; menggunakan motor IP67; bersih setiap minggu |
| Masuknya debu | Debu memasuki panduan linier | Gunakan panduan yang disegel; tekanan positif; udara bertekanan harian |
| Getaran | Penyetelan servo buruk atau koneksi longgar | Setel ulang servo; periksa koneksi; mengurangi akselerasi |
| Penyimpangan posisi | Ekspansi termal atau penyimpangan encoder | Rumah secara teratur; gunakan encoder absolut; izinkan pemanasan |
| Kegagalan rantai kabel | Radius tikungan melebihi atau kabel salah | Verifikasi radius tikungan; gunakan kabel fleksibel kontinu; memeriksa setiap bulan |
Bagian 5: Desain Sistem Proteksi
Mengapa perlindungan itu penting:A7robot sumbu ke-th di lingkungan pengelasan/penggilingan menghadapi percikan dan debu yang konstan. Tanpa perlindungan, komponen gagal dalam beberapa bulan.
Penutup logam (direkomendasikan untuk pengelasan):Baja galvanis atau tahan karat. Desain teleskopik. Sangat tahan lama. Kekurangan: lebih berat.
Puputan (direkomendasikan untuk debu):Kain berlapis neoprene. Gaya akordeon. Ringan, tersegel sepenuhnya, biaya lebih rendah. Kekurangan: dapat terbakar karena percikan.
Panduan pemilihan perlindungan:
| Lingkungan | Perlindungan yang Direkomendasikan | Tindakan Tambahan |
| Pengelasan berat (baja karbon) | Penutup logam | motor IP67, pembersihan mingguan |
| Pengelasan ringan | Logam atau bellow | Semprotan anti percikan |
| Penggilingan/pengecoran | Logam + panduan tersegel | Tekanan positif |
| Kamar bersih | Puputan | Bahan dengan partikel rendah |
Bagian 6: Pengalaman Layanan Integrasi kami
Dengan 1,500+ proyek global dan 200+ instalasi lapangan, proses kami:
- Survei pra-instalasi (1 hari)— Ukur lantai, verifikasi jangkar, mengidentifikasi hambatan
- Instalasi di tempat (2-5 hari)— Pemasangan mekanis, perataan laser, integrasi listrik, penyetelan servo
- Pemrograman & pengujian (1-2 hari)— Konfigurasikan sumbu eksternal, mengembangkan program pengujian, memverifikasi waktu siklus
- Pelatihan (1 hari)— Operasi harian, daftar periksa pemeliharaan, pemecahan masalah, keamanan
- Dokumentasi— Gambar as built drawing, jadwal pemeliharaan, daftar suku cadang, laporan komisioning
Umpan balik pelanggan:
“Teknisi Anda tiba hari Senin. Pada Kamis sore, kita7robot sumbu ke-th sedang mengelas. Pelatihannya menyeluruh — tim pemeliharaan kami kini menangani semuanya.” — Tingkat Otomotif 1 pemasok
“Kami mencoba memasang pemasok lain7robot sumbu ke-th diri. Setelah tiga minggu, kami mempekerjakan tim Anda. Anda sudah menjalankannya 4 hari.” — Produsen alat berat
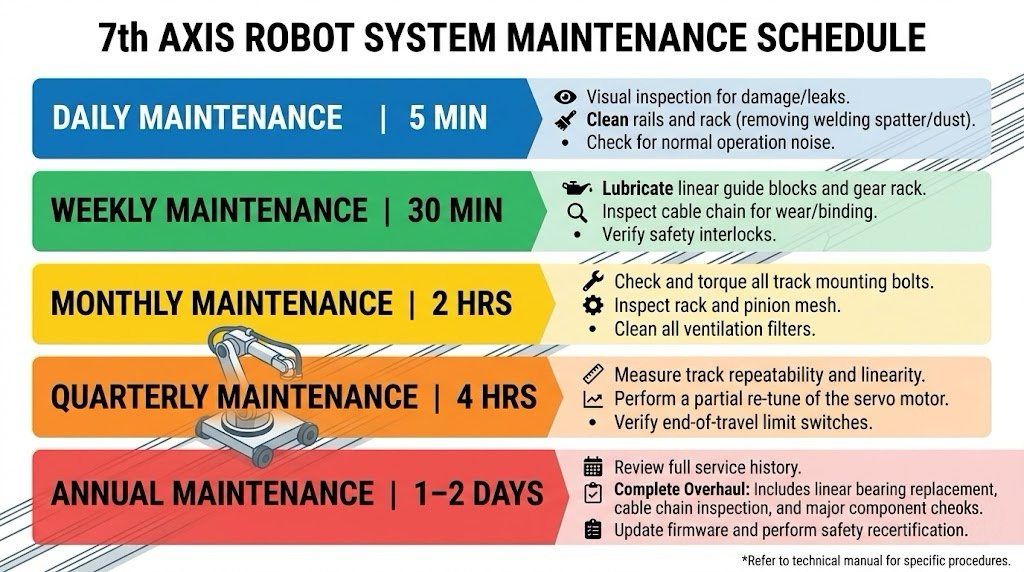
Bagian 7: Jadwal Pemeliharaan
| Frekuensi | Tugas |
| Sehari-hari (5 menit) | Inspeksi visual, rel yang bersih, mendengarkan kebisingan, verifikasi rumah |
| Mingguan (30 menit) | Lumasi rel dan rak, periksa rantai tarik, periksa saklar batas, lap penutup |
| Bulanan (2 jam) | Inspeksi mekanis penuh, periksa keausan rak, periksa blok bantalan, uji e-stop |
| Triwulanan (4 jam) | Ukur pengulangan, setel ulang servo jika diperlukan, ganti wiper yang aus, torsi ulang jangkar |
| Tahunan (1-2 hari) | Inspeksi sistem lengkap, ganti penutup yang rusak, pertimbangkan kalibrasi ulang |
Akan Hadir Selanjutnya di Bagian 5
Judul:7Robot Sumbu untuk Aplikasi Pengelasan: Studi Kasus Dunia Nyata & Analisis ROI
Meliputi:Tiga studi kasus pengelasan, perbandingan produktivitas sebelum/sesudah, perhitungan ROI yang sebenarnya, pelajaran dari 50+ instalasi
Ambil Tindakan Sekarang
Anda telah mempelajarinya secara lengkap7robot sumbu ke-th proses instalasi. Sekarang terapkan pengetahuan ini pada proyek Anda.
Kami menyediakan layanan integrasi robot sumbu 7 yang lengkap:Survei pra-instalasi, instalasi mekanis, integrasi listrik, penyetelan servo, pelatihan, dokumentasi.
Identifikasi Penulis
Saya seorang ahli integrasi sistem pengelasan robot12+ bertahun-tahun pengalaman industri yang mengkhususkan diri dalam7robot sumbu ke-th instalasi dan integrasi. Perusahaan saya punya26+ bertahun-tahun keahlian, memegang40+ paten, dan telah selesai1,500+ proyek global. Saya pribadi telah mengawasinya200 instalasi lapangandarisumbu robot ke 7 sistem.
Diperbarui: Mungkin 2026
Referensi & Standar Kepatuhan Teknik
- Sipil & Toleransi Yayasan:
- ACI 117-10:Spesifikasi American Concrete Institute untuk lantai industri berat, menetapkan tolok ukur global untuk ±1mm kriteria perataan yang dibutuhkan oleh trek linier berkecepatan tinggi.
- ISO 230-1:2012:Kode uji untuk pengukuran kelurusan geometris dan kinematik lapisan linier multi-bagian menggunakan interferometri laser.
- Metrologi Mekanik & Standar Perlengkapan:
- RUPST 2015-1-A01:Standar internasional untuk menetapkan reaksi struktural, keselarasan nada, dan parameter celah sendi ters ($0.5mm∼1,0mm$) itu sulit unit penggerak rak-dan-pinion strisl.
- VDI 2861:Panduan Asosiasi Insinyur Jerman untuk penanganan presisi dan penyambungan kinematik rel pemandu linier di bawah beban struktural dinamis.
- Protokol Integrasi OEM Produsen:
- Panduan FANUC B-83284EN:Referensi teknik inti untuk menyiapkan sumbu eksternal independen/tersinkronisasi pada pengontrol R-30iB, termasuk penyetelan servo waktu nyata dan mitigasi penguatan.
- Panduan ABB 3HAC050941-001:Basis data teknis untuk memuat profil trek eksternal dalam RobotStudio dan menyinkronkan cross-talk MultiMove melalui Profinet/EtherCAT.
- KUKA WorkVisual KSS 8.6:Manual konfigurasi perangkat lunak untuk mengintegrasikan motor linier eksternal non-KUKA ke dalam matriks transformasi kinematik asli robot.
- Keamanan Fungsional & Penilaian Risiko:
- DALAM ISO 10218-1:2011 / ANSI/RIA R15.06-2014:Persyaratan Keamanan Robot Industri dan Sistem Robot. Kerangka kerja ini mengatur perhitungan izin bahaya absolut 500mm dan STO saluran ganda (Torsi Aman Mati) protokol pengkabelan yang digunakan di seluruh jaringan kami 1,500+ penerapan global pada bulan Mei 2026.
POSTINGAN TERKAIT

ROI Posisi Robot: Berapa Biaya Pengelasan Manual Sebenarnya?

Dijual Positioner Pengelasan: Cara Memilih Tipe yang Tepat untuk Bagian Anda (Stok bagian depan, Tipe-L, Tipe-U, Horisontal 3 Sumbu, Putar Sumbu Tunggal, Kemiringan Vertikal)

5 Alasan Pengelasan Benda Kerja Besar Tidak Efisien — dan Bagaimana Robot Positioner Menyelesaikannya

Daftar Periksa Pembelian Positioner Pengelasan: 6 Masukan untuk RFQ yang Akurat

Lintasan Lantai vs Robot Sumbu 7 di Atas Kepala: Instalasi, Keamanan & Panduan Seleksi
