맞춤형 로봇 워크스테이션 및 레이저 시스템 제조업체



7축 로봇 설치 및 통합 방법: 단계별 가이드 & 모범 사례
“에이7축 로봇 지난주에 도착했어요. 설명서에는 200 페이지. 우리는 어디서부터 시작하나요??”
제가 가장 많이 듣는 질문은 이거예요. 기반200+ 현장 설치, 이 가이드는 바닥 준비부터 첫 번째 생산 실행까지 모든 단계를 안내합니다..
부분 1: 설치 전 준비 & 안전
다음을 완료하세요 5 개봉 전 중요한 단계:
1. 바닥점검— 전체 트랙 길이에 걸쳐 평탄도를 측정합니다.. 요구 사항:당 ±1mm 3 미터. 필요한 경우 셀프 레벨링 컴파운드를 사용하십시오..
2. 앵커 계획— 레이아웃 도면별로 볼트 구멍 위치를 표시합니다.. 깊이 100-150mm 드릴. 화학적 앵커를 사용하세요..
3. 레이아웃 검증— 트랙 섹션을 제 위치에 배치. 로봇이 모든 스테이션에 도달하는지 확인. 케이블 드래그 체인 간격을 확인하세요..
4. 안전지대 계획— A7축 로봇 더 큰 위험 구역을 만듭니다. 최대 도달 범위를 넘어 최소 500mm 이상 안전 펜스를 설치하십시오..
5. 도구 준비— 정밀도 수준, 레이저 정렬 도구, 토크 렌치, 리프팅 장비.
안전 제일:기계적 설치 전에 모든 전원을 잠그거나 태그를 지정하세요..
부분 2: 기계 설치 - 단계별
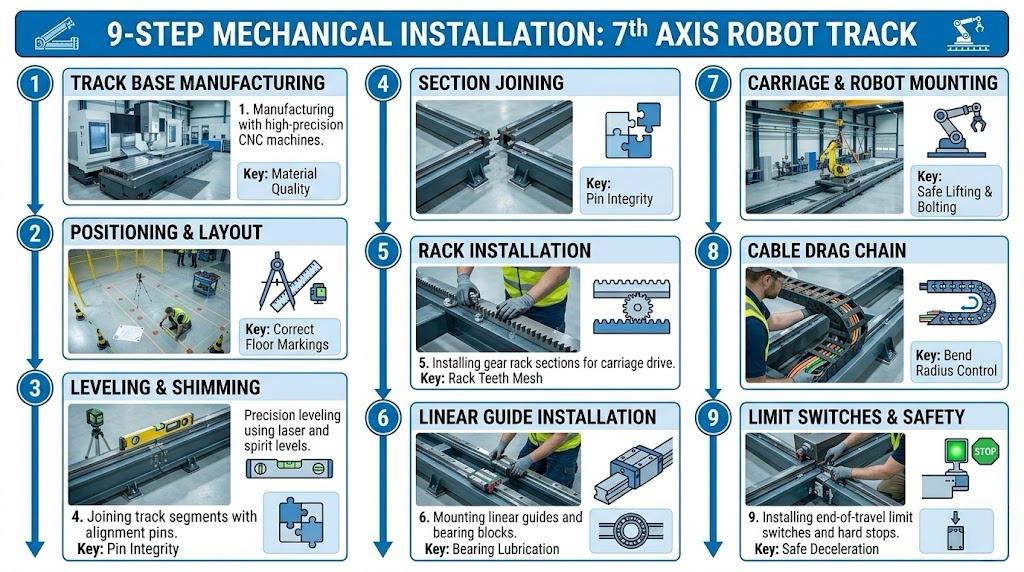
단계 1: 트랙베이스 제조 (사전 설치)
고품질7축 로봇 올바른 제조로부터 시작됩니다: 고강도강/주철 → 응력 완화 → CNC 가공 → 직진도미터당 0.1mm 이내.
단계 2: 트랙 포지셔닝— 첫 번째 섹션을 홈 위치에 배치. 레이아웃 표시에 맞춰 정렬.아직 볼트를 체결하지 마십시오..
단계 3: 수준 측량 (가장 중요한 단계)— 레일 표면에 정밀 레벨 배치. 레벨링 볼트 조정. 목표:전체 길이에 걸쳐 ±0.5mm. 긴 트랙에는 레이저를 사용하세요.
단계 4: 섹션 결합— 정렬 핀이 있는 맞대기 부분. 레일 조인트 스텝0.1mm 이하. 토크 볼트 (200-300 Nm). 스플라이스 플레이트 설치.
단계 5: 랙 설치— 깨끗한 표면. 홈 위치에서 설치. 관절 간격 유지0.5-1.0mm. 정렬 장치 사용.
단계 6: 리니어 가이드 설치— 깨끗한 표면. 먼저 레퍼런스 레일을 설치하세요.. 두 번째 레일을 평행하게 정렬. 예압 베어링 블록.
단계 7: 캐리지 및 장착 플레이트— 가이드에 캐리지 배치. 장착 플레이트 설치. 레벨 확인. 로봇 탑재. 사양에 따른 토크.
단계 8: 케이블 드래그 체인— 선로를 따라 누워. 최소 굽힘 반경 보장. 떠나다 10-15% 케이블이 느슨해짐.
단계 9: 리미트 스위치 및 홈 센서— 양쪽 끝에 하드 리미트를 설치합니다.. 홈 센서 설치. 전원을 켜기 전에 테스트.
부분 3: 전기적 통합, 서보 튜닝 & 프로그램 작성
단계 10: 전기 연결— 서보 드라이브를 전원에 연결하십시오. 피드백 케이블 연결. 드라이브를 로봇 컨트롤러에 연결 (EtherCAT/Profinet/DeviceNet). 적절하게 접지.
단계 11: 로봇 컨트롤러 구성
- 화낙:외부 축 구성. 축 매개변수 설정. I/O 할당. 신체법.
- 씨줄:RobotStudio에 외부 축 추가. 드라이브 매개변수 구성. 교정.
- 울다:WorkVisual에서 외부 축 구성. 운동학적 모델 설정. 마스터 축.
단계 12: 서보 튜닝— 자동 튜닝으로 시작. 게인/적분/미분 값 조정. 테스트 단계 응답. 목표:눈에 보이는 진동 없음, 최소한의 후속 오류.
단계 13: 좌표 교정— 좌표계 정의. 홈 포지션 티칭. 긍정적인 방향 확인. 여러 위치 테스트.
단계 14: 안전 통합— STO를 안전 릴레이에 연결. 비상 정지 테스트. 라이트 커튼 확인. 모든 테스트를 문서화하세요.
단계 15: 첫 번째 모션 테스트— 명확한 지역. 조깅과 10% 속도. 이상한 소리를 들어보세요. 리미트 스위치 확인. 속도를 점차적으로 높이십시오. 100%.
부분 4: 일반적인 문제 및 해결 방법
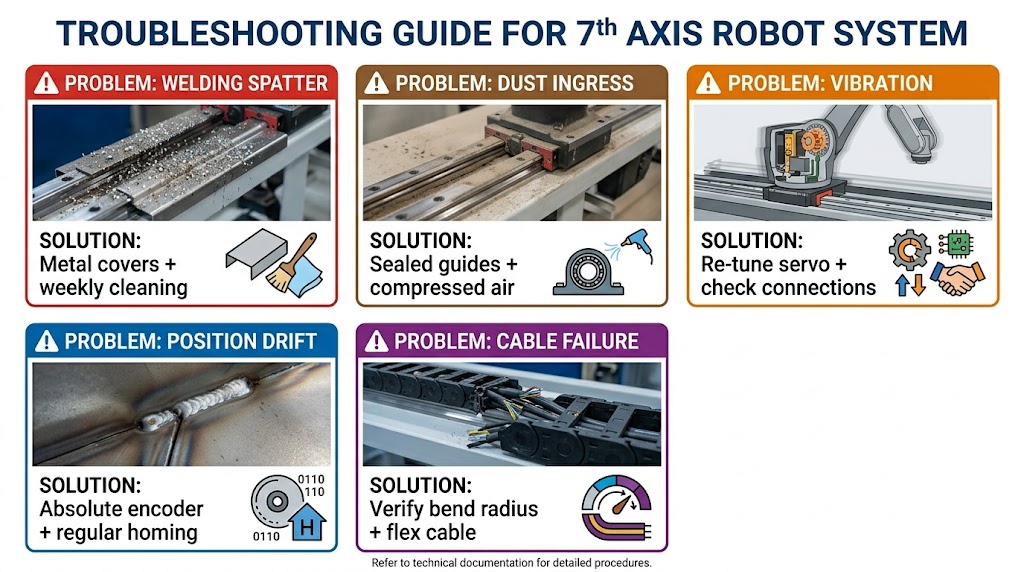
| 문제 | 근본 원인 | 해결책 |
| 용접 스패터 손상 | 레일과 랙에 튀는 현상 | 금속 커버/벨로우즈 설치; IP67 모터 사용; 매주 청소하다 |
| 먼지 유입 | 먼지가 선형 가이드에 유입됩니다. | 밀봉된 가이드 사용; 양압; 매일 압축 공기 |
| 진동 | 서보 튜닝 불량 또는 연결 느슨함 | 서보 재조정; 연결 확인; 가속을 줄이다 |
| 위치 드리프트 | 열팽창 또는 인코더 드리프트 | 정기적으로 집에; 절대 인코더 사용; 워밍업을 허용하다 |
| 케이블 체인 고장 | 굽힘 반경을 초과했거나 케이블이 잘못됨 | 굽힘 반경 확인; 연속 플렉스 케이블을 사용하세요; 매달 검사하다 |
부분 5: 보호 시스템 설계
보호가 중요한 이유:에이7축 로봇 용접/연삭 환경에서는 지속적인 스패터와 먼지에 직면합니다.. 보호 없이, 몇 달 안에 부품이 고장납니다.
금속 커버 (용접에 권장):아연 도금 또는 스테인레스 스틸. 텔레스코픽 디자인. 내구성이 매우 뛰어남. 단점: 더 무겁다.
풀무 (먼지에 권장):네오프렌 코팅 직물. 아코디언 스타일. 경량, 완전히 밀봉된, 저렴한 비용. 단점: 스패터로 화상을 입을 수 있음.
보호 선택 가이드:
| 환경 | 권장 보호 | 추가 조치 |
| 무거운 용접 (탄소강) | 금속 커버 | IP67 모터, 주간 청소 |
| 가벼운 용접 | 금속 또는 벨로우즈 | 비산 방지 스프레이 |
| 연삭/주조 | 금속 + 봉인된 가이드 | 양압 |
| 클린룸 | 풀무 | 저입자 재료 |
부분 6: 통합 서비스 경험
와 함께 1,500+ 글로벌 프로젝트와 200+ 현장 설치, 우리의 프로세스:
- 설치 전 설문조사 (1 낮)— 바닥 측정, 앵커 확인, 장애물을 식별하다
- 현장 설치 (2-5 날)— 기계 설치, 레이저 레벨링, 전기적 통합, 서보 튜닝
- 프로그램 작성 & 테스트 (1-2 날)— 외부 축 구성, 테스트 프로그램 개발, 사이클 시간 확인
- 훈련 (1 낮)— 매일 운영, 유지 관리 체크리스트, 문제 해결, 안전
- 선적 서류 비치— 준공 도면, 유지보수 일정, 예비 부품 목록, 시운전 보고서
고객 피드백:
“기술자가 월요일에 도착했습니다. 목요일 오후까지, 우리의7축 로봇 용접 중이었어. 교육은 철저했습니다. 이제 유지 관리 팀이 모든 것을 처리합니다.” — 자동차 부문 1 공급자
“우리는 다른 공급업체의 제품을 설치해 보았습니다.7축 로봇 우리 스스로. 3주 후, 우리는 당신의 팀을 고용했습니다. 넌 그걸 실행하고 있었어 4 날.” — 중장비 제조업체
부분 7: 유지보수 일정
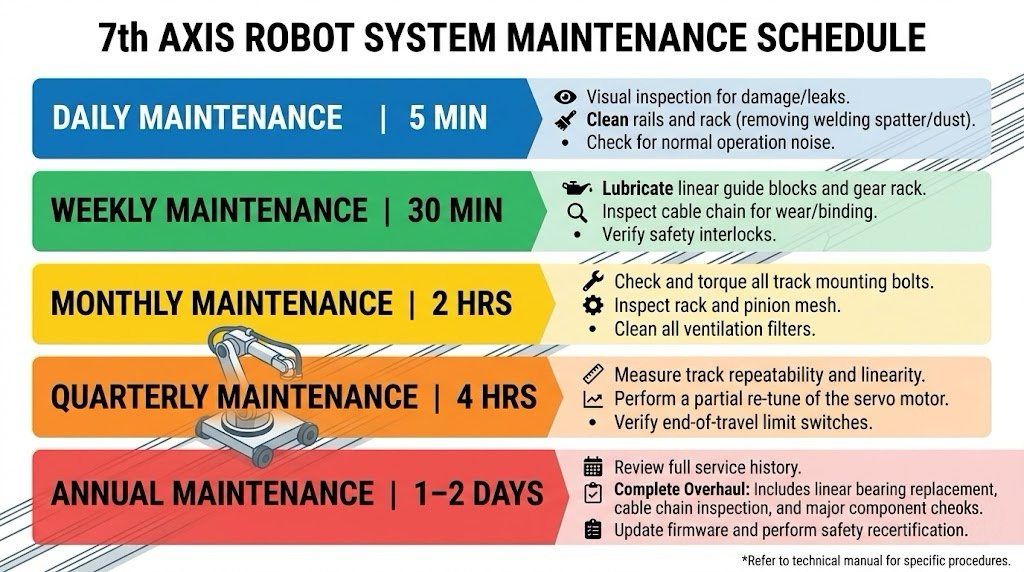
| 빈도 | 작업 |
| 일일 (5 분) | 육안검사, 깨끗한 레일, 소음을 들어보세요, 집 확인 |
| 주간 (30 분) | 레일과 랙에 윤활유를 바릅니다., 드래그 체인 검사, 리미트 스위치를 확인하세요, 커버를 닦아 |
| 월간 간행물 (2 시간) | 전체 기계 검사, 랙 마모 확인, 베어링 블록 검사, 비상 정지 테스트 |
| 계간지 (4 시간) | 반복성 측정, 필요한 경우 서보를 다시 조정하십시오., 마모된 와이퍼 교체, 앵커를 다시 토크 |
| 연간 (1-2 날) | 전체 시스템 검사, 손상된 커버 교체, 재보정을 고려하다 |
부분적으로 다음 예정 5
제목:7용접 응용을 위한 축 로봇: 실제 사례 연구 & ROI 분석
커버:세 가지 용접 사례 연구, 생산성 비교 전/후, 실제 ROI 계산, 교훈 50+ 설치
지금 조치를 취하세요
당신은 완전한 것을 배웠습니다7축 로봇 설치 과정. 이제 이 지식을 프로젝트에 적용해보세요.
완벽한 7축 로봇 통합 서비스를 제공합니다.:설치 전 설문조사, 기계적 설치, 전기적 통합, 서보 튜닝, 훈련, 선적 서류 비치.
저자 식별
저는 로봇용접 시스템 통합 전문가입니다.12+ 연령 전문 업계 경험7축 로봇 설치 및 통합. 우리 회사는26+ 연령 전문성의, 보유40+ 특허, 그리고 완료했습니다1,500+ 글로벌 프로젝트. 제가 직접 감독해본 결과200 현장 설치~의로봇 7번째 축 시스템.
업데이트됨: 5월 2026
참고자료 & 엔지니어링 규정 준수 표준
- 예의 바른 & 기초 공차:
- ACI 117-10:중공업 바닥재에 대한 American Concrete Institute 사양, 대한 글로벌 벤치마크 확립 ±1mm 고속 선형 궤도에 필요한 레벨링 기준.
- ISO 230-1:2012:레이저 간섭계를 사용한 다중 섹션 선형 베드의 기하학적 및 운동학적 직진도 측정을 위한 테스트 코드.
- 기계적 계측 & 기어링 표준:
- 아그마 2015-1-A01:구조적 백래시 확립을 위한 국제 표준, 피치 정렬, 및 조인트 갭 매개변수 테르 ($0.5mm∼1.0mm$) 어렵다 Strisl 랙 앤 피니언 드라이브 유닛.
- VDI 2861:동적 구조 하중 하에서 선형 가이드 레일의 정밀 핸들링 및 운동학적 접합을 위한 독일 엔지니어 협회 가이드.
- 제조업체 OEM 통합 프로토콜:
- FANUC B-83284EN 매뉴얼:R-30iB 컨트롤러에서 독립/동기화된 외부 축 설정을 위한 핵심 엔지니어링 참조, 실시간 서보 튜닝 및 이득 완화 포함.
- ABB 3HAC050941-001 매뉴얼:RobotStudio 내에서 외부 트랙 프로필을 로드하고 Profinet/EtherCAT을 통해 MultiMove 누화를 동기화하기 위한 기술 데이터베이스.
- KUKA WorkVisual KSS 8.6:KUKA 외부 리니어 모터를 로봇의 기본 운동 변환 매트릭스에 통합하기 위한 소프트웨어 구성 매뉴얼.
- 기능적 안전성 & 위험 평가:
- ISO에서 10218-1:2011 / ANSI/RIA R15.06-2014:산업용 로봇 및 로봇 시스템 안전 요구 사항. 이 프레임워크는 500mm 절대 위험 제거 계산 및 이중 채널 STO를 관리합니다. (세이프 토크 오프) 우리 전반에 걸쳐 활용되는 배선 프로토콜 1,500+ 5월 기준 글로벌 배포 2026.