


Fabricante de estações de trabalho robóticas personalizadas e sistemas a laser



Como instalar e integrar um robô de 7º eixo: Guia passo a passo & Melhores Práticas
“UM7robô do eixo chegou na semana passada. O manual tem 200 páginas. Por onde começamos?”
Essa é a pergunta mais comum que ouço. Baseado em200+ instalações de campo, este guia orienta você em todas as etapas, desde a preparação do piso até a primeira produção.
Papel 1: Preparação Pré-Instalação & Segurança
Complete estes 5 etapas críticas antes de desembalar:
1. Inspeção de piso— Meça a planicidade em todo o comprimento da pista. Exigência:±1mm por 3 metros. Use composto autonivelante, se necessário.
2. Planejamento âncora— Marque os locais dos furos dos parafusos de acordo com o desenho de layout. Perfure 100-150 mm de profundidade. Use âncoras químicas.
3. Verificação de layout— Coloque as seções da pista em posição. Verifique se o robô alcança todas as estações. Verifique a folga da corrente de arrasto do cabo.
4. Planejamento de zona de segurança- Um7robô do eixo cria uma zona de perigo maior. Instale cercas de segurança pelo menos 500 mm além do alcance máximo.
5. Preparação de ferramentas— Nível de precisão, ferramenta de alinhamento a laser, chave de torque, equipamento de elevação.
Segurança em primeiro lugar:Bloqueie/etiquete todas as fontes de energia antes da instalação mecânica.
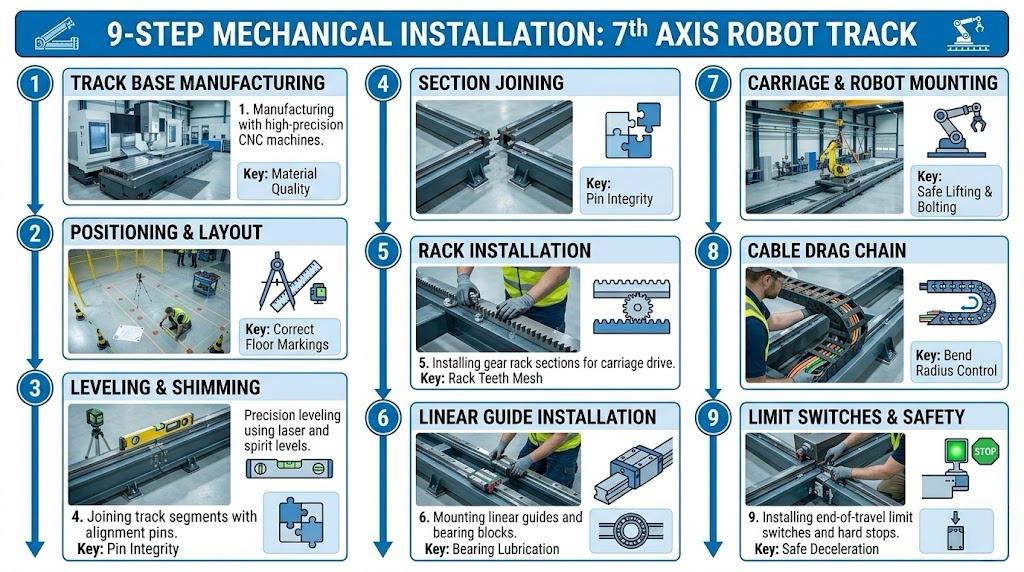
Papel 2: Instalação Mecânica — Passo a Passo
Etapa 1: Rastrear a fabricação básica (pré-instalação)
Alta qualidade7robô do eixo começa com a fabricação adequada: aço/ferro fundido de alta resistência → alívio de tensões → usinagem CNC → retilineidadedentro de 0,1 mm por metro.
Etapa 2: Posicionamento da trilha— Coloque a primeira seção na posição inicial. Alinhar com marcas de layout.Não aperte ainda.
Etapa 3: Nivelamento (etapa mais crítica)— Coloque o nível de precisão na superfície do trilho. Ajuste os parafusos de nivelamento. Alvo:±0,5 mm em todo o comprimento. Use laser para trilhas longas.
Etapa 4: Junção de seção— Seções de topo com pinos de alinhamento. Degrau de junta ferroviáriaabaixo de 0,1 mm. Parafusos de torque (200-300 Nm). Instale placas de emenda.
Etapa 5: Instalação de rack- Superfície limpa. Instalar a partir da posição inicial. Manter a lacuna articular0.5-1.0milímetros. Use dispositivo de alinhamento.
Etapa 6: Instalação de guia linear- Superfície limpa. Instale primeiro o trilho de referência. Alinhe o segundo trilho paralelamente. Blocos de rolamento de pré-carga.
Etapa 7: Carro e placa de montagem— Coloque o carro nas guias. Instale a placa de montagem. Verifique o nível. Montar robô. Torque conforme especificação.
Etapa 8: Corrente de arrasto de cabo- Deite-se ao longo da trilha. Garanta um raio de curvatura mínimo. Deixar 10-15% folga do cabo.
Etapa 9: Interruptores de limite e sensor inicial— Instale limites rígidos em ambas as extremidades. Instale o sensor inicial. Teste antes de ligar.
Papel 3: Integração Elétrica, Ajuste de Servo & Programação
Etapa 10: Conexão elétrica— Conecte o servoconversor à alimentação. Conecte cabos de realimentação. Conecte o drive ao controlador do robô (EtherCAT/Profinet/DeviceNet). Aterre adequadamente.
Etapa 11: Configuração do controlador do robô
- Fanuc:Configurar eixo externo. Definir parâmetros do eixo. Atribuir E/S. Lei corporal.
- ABB:Adicionar eixo externo no RobotStudio. Configurar parâmetros do inversor. Calibrar.
- CHORAR:Configurar eixo externo no WorkVisual. Definir modelo cinemático. Eixo mestre.
Etapa 12: Afinação servo— Comece com o ajuste automático. Ajustar valores de ganho/integrais/derivados. Resposta da etapa de teste. Alvo:sem vibração visível, erro mínimo de seguimento.
Etapa 13: Calibração de coordenadas— Definir sistema de coordenadas. Ensine a posição inicial. Verifique a direção positiva. Teste múltiplas posições.
Etapa 14: Integração de segurança— Conecte STO ao relé de segurança. Teste a parada de emergência. Verifique cortinas de luz. Documente todos os testes.
Etapa 15: Primeiro teste de movimento– Área limpa. Correr e 10% velocidade. Ouça ruídos incomuns. Verifique os interruptores de limite. Aumente a velocidade gradualmente para 100%.
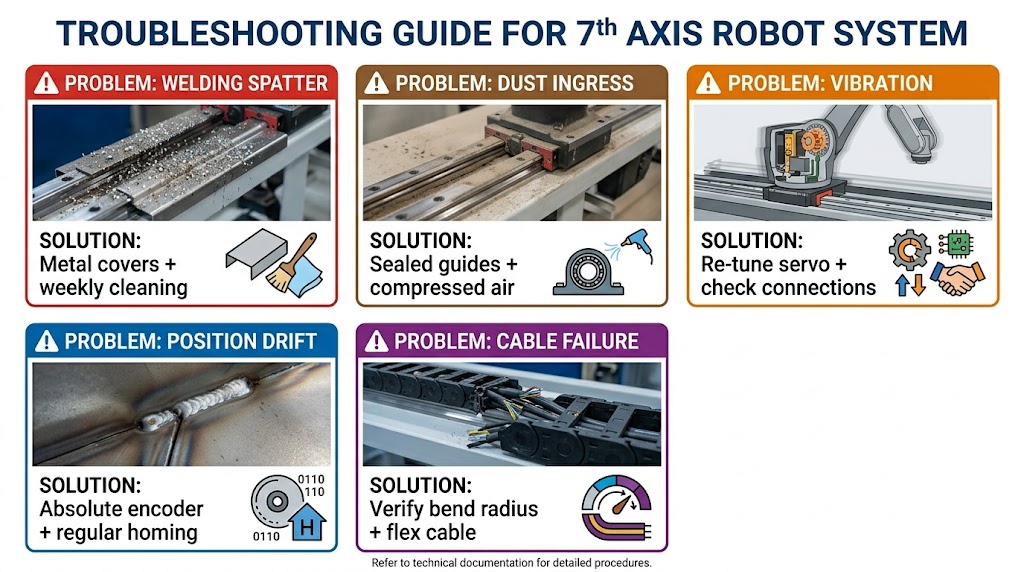
Papel 4: Problemas e soluções comuns
| Problema | Causa raiz | Solução |
| Danos por respingos de soldagem | Respingos nos trilhos e rack | Instale tampas/foles metálicos; usar motores IP67; limpar semanalmente |
| Entrada de poeira | A poeira entra nas guias lineares | Use guias seladas; pressão positiva; ar comprimido diário |
| Vibração | Ajuste deficiente do servo ou conexões soltas | Reajustar o servo; verifique as conexões; reduzir a aceleração |
| Desvio de posição | Expansão térmica ou desvio do codificador | Em casa regularmente; usar codificadores absolutos; permitir aquecimento |
| Falha na cadeia de cabos | Raio de curvatura excedido ou cabo errado | Verifique o raio da curvatura; use cabo flexível contínuo; inspecionar mensalmente |
Papel 5: Projeto de Sistema de Proteção
Por que a proteção é crítica:UM7robô do eixo em ambientes de soldagem/retificação enfrenta respingos e poeira constantes. Sem proteção, componentes falham em meses.
Coberturas metálicas (recomendado para soldagem):Galvanizado ou aço inoxidável. Design telescópico. Extremamente durável. Desvantagens: mais pesado.
Fole (recomendado para poeira):Tecido revestido de neoprene. Estilo acordeão. Leve, totalmente selado, menor custo. Desvantagens: pode ser queimado por respingos.
Guia de seleção de proteção:
| Ambiente | Proteção recomendada | Medidas Adicionais |
| Soldagem pesada (aço carbono) | Coberturas metálicas | Motores IP67, limpeza semanal |
| Soldagem leve | Metal ou fole | Spray anti-respingos |
| Moagem/fundição | Metal + guias seladas | Pressão positiva |
| Sala limpa | Fole | Materiais com baixo teor de partículas |
Papel 6: Nossa experiência em serviços de integração
Com 1,500+ projetos globais e 200+ instalações de campo, nosso processo:
- Pesquisa de pré-instalação (1 dia)- Medir o piso, verificar âncoras, identificar obstáculos
- Instalação no local (2-5 dias)- Instalação mecânica, nivelamento a laser, integração elétrica, ajuste de servo
- Programação & testando (1-2 dias)— Configurar eixo externo, desenvolver programas de teste, verificar o tempo do ciclo
- Treinamento (1 dia)— Operação diária, lista de verificação de manutenção, solução de problemas, segurança
- Documentação– Desenhos As Built, cronograma de manutenção, lista de peças de reposição, relatório de comissionamento
Feedback do cliente:
“Seu técnico chegou segunda-feira. Até quinta-feira à tarde, nosso7robô do eixo estava soldando. O treinamento foi minucioso – nossa equipe de manutenção agora cuida de tudo.” - Nível Automotivo 1 fornecedor
“Tentamos instalar outro fornecedor7robô do eixo nós mesmos. Depois de três semanas, contratamos sua equipe. Você estava com tudo funcionando 4 dias.” — Fabricante de equipamentos pesados
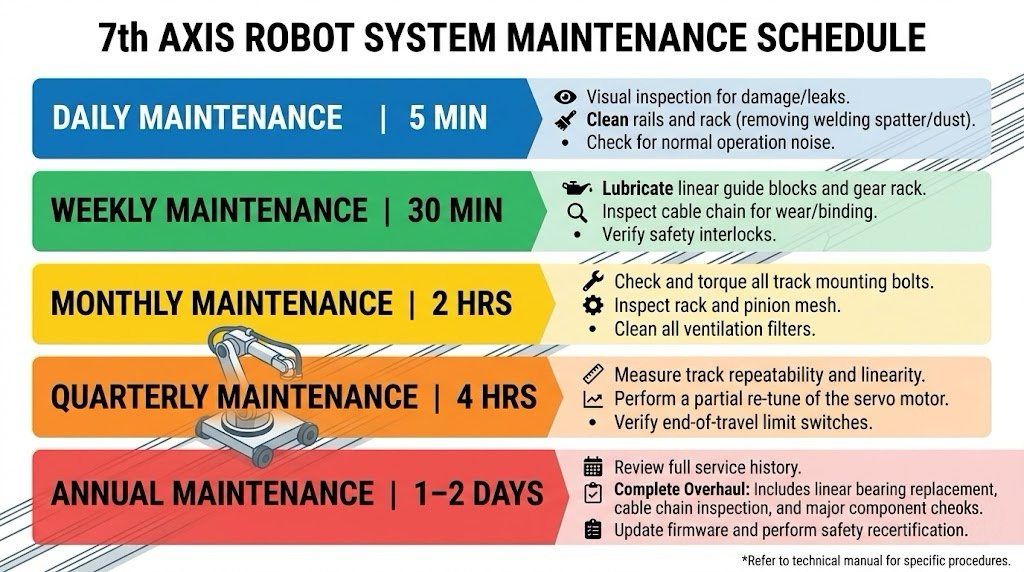
Papel 7: Cronograma de Manutenção
| Freqüência | Tarefas |
| Diário (5 min) | Inspeção visual, trilhos limpos, ouvir barulho, verificar casa |
| Semanalmente (30 min) | Lubrifique os trilhos e o rack, inspecionar a corrente de arrasto, verifique interruptores de limite, limpe as capas |
| Mensal (2 horas) | Inspeção mecânica completa, verifique o desgaste da cremalheira, inspecionar blocos de rolamento, testar parada de emergência |
| Trimestral (4 horas) | Medir a repetibilidade, reajuste o servo se necessário, substituir limpadores desgastados, reapertar âncoras |
| Anual (1-2 dias) | Inspeção completa do sistema, substituir tampas danificadas, considere a recalibração |
A seguir em parte 5
Título:7Robô de Eixo para Aplicações de Soldagem: Estudos de caso do mundo real & Análise de ROI
Capas:Três estudos de caso de soldagem, comparações de produtividade antes/depois, cálculos reais de ROI, lições de 50+ instalações
Tome uma atitude agora
Você aprendeu o completo7robô do eixo processo de instalação. Agora aplique esse conhecimento ao seu projeto.
Fornecemos serviços completos de integração de robôs do 7º eixo:Pesquisa de pré-instalação, instalação mecânica, integração elétrica, ajuste de servo, treinamento, documentação.
Identificação do Autor
Sou especialista em integração de sistemas de soldagem robótica com12+ anos de experiência no setor especializado em7robô do eixo instalação e integração. Minha empresa tem26+ anos de especialização, detém40+ patentes, e completou1,500+ projetos globais. Eu supervisionei pessoalmente200 instalações de campode7º eixo robótico sistemas.
Atualizado: Poderia 2026
Referências & Padrões de Conformidade de Engenharia
- Civil & Tolerâncias de Fundação:
- ACI 117-10:Especificação do American Concrete Institute para pisos industriais pesados, estabelecendo a referência global para o ±1 mm critérios de nivelamento exigidos por pistas lineares de alta velocidade.
- ISO 230-1:2012:Código de teste para medição de retilineidade geométrica e cinemática de leitos lineares de múltiplas seções usando interferometria a laser.
- Metrologia Mecânica & Padrões de Engrenagem:
- AGMA 2015-1-A01:Padrão internacional para estabelecer folga estrutural, alinhamento de tom, e parâmetro de lacuna conjunta termos ($0.5mm∼1,0mm$) é difícil unidades de acionamento de cremalheira e pinhão strisl.
- VDI 2861:Guia da Associação de Engenheiros Alemães para manuseio preciso e emenda cinemática de trilhos-guia lineares sob cargas estruturais dinâmicas.
- Protocolos de integração OEM do fabricante:
- Manual FANUC B-83284EN:Referência básica de engenharia para configuração de eixos externos independentes/sincronizados em controladores R-30iB, incluindo ajuste de servo em tempo real e mitigação de ganho.
- Manual ABB 3HAC050941-001:Banco de dados técnico para carregar perfis de trilhas externas no RobotStudio e sincronizar cross-talk MultiMove via Profinet/EtherCAT.
- KUKA WorkVisual KSS 8.6:Manual de configuração de software para integração de motores lineares externos não KUKA na matriz de transformação cinemática nativa do robô.
- Segurança Funcional & Avaliação de risco:
- EM ISO 10218-1:2011 / ANSI/RIA R15.06-2014:Requisitos de segurança para robôs industriais e sistemas robóticos. Esta estrutura rege os cálculos absolutos de folga de perigo de 500 mm e STO de canal duplo (Torque seguro desligado) protocolos de fiação utilizados em nossos 1,500+ implantações globais a partir de maio 2026.
POSTS RELACIONADOS

Tipos de posicionador de soldagem comparados: Cabeçote, Tipo L, Tipo U, 3-Eixo & Mais
Quanto custa uma célula de soldagem robótica em 2026? Análise completa de preços

5 Razões pelas quais a soldagem de peças grandes é ineficiente – e como um posicionador de robô resolve cada uma delas

Uma comparação abrangente entre soldagem robótica a laser e. Soldagem MIG e TIG: Qual é o certo para você?

Automação de soldagem de tanques de transformadores:Resolvendo o Desafio das Grandes, Partes Não Repetitivas
