


Производитель индивидуальных роботизированных рабочих станций и лазерных систем



Как установить и интегрировать робота 7-й оси: Пошаговое руководство & Лучшие практики
“А7Робот по й оси прибыл на прошлой неделе. В руководстве есть 200 страницы. С чего начать?”
Это самый частый вопрос, который я слышу. На основе200+ полевые установки, это руководство проведет вас через каждый этап от подготовки пола до первого производственного запуска..
Часть 1: Предустановочная подготовка & Безопасность
Заполните эти 5 важные шаги перед распаковкой:
1. Осмотр пола— Измерьте плоскостность по всей длине гусеницы.. Требование:±1 мм на 3 метры. При необходимости используйте самовыравнивающуюся смесь..
2. Якорное планирование— Отметьте расположение отверстий для болтов на компоновочном чертеже.. Сверло глубиной 100-150 мм.. Используйте химические анкеры.
3. Проверка макета— Установить секции пути на место. Убедитесь, что робот достигает всех станций. Проверьте зазор канатной цепи.
4. Планирование зоны безопасности— А7Робот по й оси создает большую опасную зону. Установите защитное ограждение на расстоянии не менее 500 мм от максимальной досягаемости..
5. Подготовка инструмента— Уровень точности, инструмент лазерного выравнивания, динамометрический ключ, подъемное оборудование.
Безопасность превыше всего:Заблокируйте/маркируйте все источники питания перед механической установкой..
Часть 2: Механический монтаж — шаг за шагом
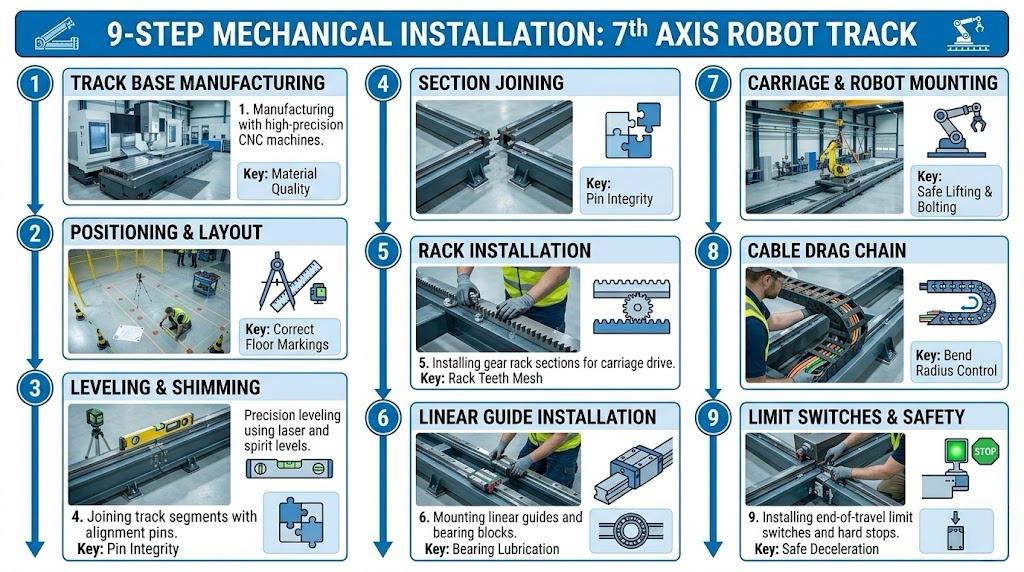
Шаг 1: Производство трековой базы (предварительная установка)
Высокое качество7Робот по й оси начинается с правильного производства: высокопрочная сталь/чугун → снятие напряжений → обработка на станках с ЧПУ → прямолинейностьв пределах 0,1 мм на метр.
Шаг 2: Позиционирование трека— Разместите первую секцию в исходном положении. Выровнять по меткам макета.Пока не болтайте.
Шаг 3: Выравнивание (самый ответственный шаг)— Поместите прецизионный уровень на поверхность рельса.. Отрегулируйте регулировочные болты. Цель:±0,5 мм по всей длине. Используйте лазер для длинных дорожек.
Шаг 4: Объединение разделов— Стыковые секции с установочными штифтами. Шаг стыка рельсовменее 0,1 мм. Динамометрические болты (200-300 Нм). Установить соединительные пластины.
Шаг 5: Установка в стойку— Чистая поверхность. Установка из исходного положения. Поддерживать зазор между суставами0.5-1.0мм. Используйте приспособление для выравнивания.
Шаг 6: Установка линейной направляющей— Чистая поверхность. Сначала установите опорную рейку. Выровняйте вторую направляющую параллельно. Предварительная нагрузка подшипниковых блоков.
Шаг 7: Каретка и монтажная пластина— Установите каретку на направляющие.. Установить монтажную пластину. Проверьте уровень. Крепление робота. Крутящий момент согласно спецификации.
Шаг 8: Кабельная цепь— Лежать вдоль пути. Обеспечьте минимальный радиус изгиба. Оставлять 10-15% провисание кабеля.
Шаг 9: Концевые выключатели и датчик исходного положения— Установите жесткие ограничения на обоих концах. Установить домашний датчик. Проверьте перед включением питания.
Часть 3: Электрическая интеграция, Настройка сервоприводов & Программирование
Шаг 10: Электрическое подключение— Подключите сервопривод к питанию. Подключите кабели обратной связи. Подключите привод к контроллеру робота (EtherCAT/Profinet/DeviceNet). Правильно заземлите.
Шаг 11: Конфигурация контроллера робота
- Фанук:Настройка внешней оси. Установить параметры оси. Назначить ввод-вывод. Закон тела.
- АББ:Добавьте внешнюю ось в RobotStudio. Настройка параметров привода. Калибровка.
- ПЛАКАТЬ:Настройте внешнюю ось в WorkVisual. Установить кинематическую модель. Главная ось.
Шаг 12: Настройка сервоприводов— Начнём с автонастройки. Отрегулируйте значения усиления/интеграла/производной. Тестовый переходной процесс. Цель:нет видимой вибрации, минимальная ошибка рассогласования.
Шаг 13: Калибровка координат— Определить систему координат. Обучение домашнему положению. Проверьте положительное направление. Протестируйте несколько позиций.
Шаг 14: Интеграция безопасности— Подключите STO к реле безопасности.. Тестовый аварийный останов. Проверка световых завес. Документируйте все тесты.
Шаг 15: Первый тест движения— Освободить территорию. Пробежка и 10% скорость. Прислушивайтесь к необычным звукам. Проверка концевых выключателей. Постепенно увеличивайте скорость, чтобы 100%.
Часть 4: Распространенные проблемы и решения
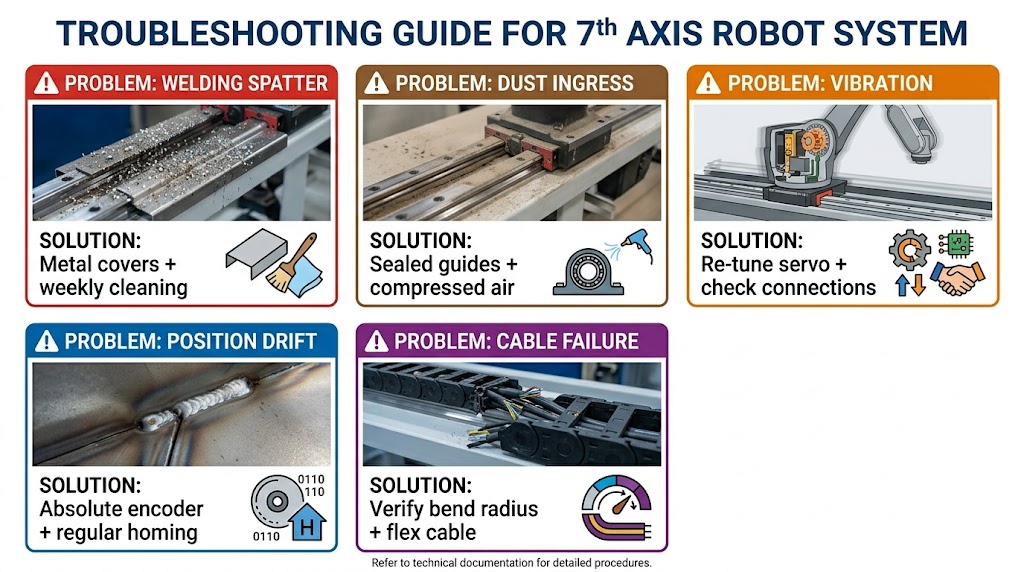
| Проблема | Первопричина | Решение |
| Повреждения от сварочных брызг | Брызги на направляющих и стойке | Установите металлические крышки/сильфоны.; используйте двигатели IP67; убирать еженедельно |
| Попадание пыли | Пыль попадает в линейные направляющие | Используйте герметичные направляющие.; положительное давление; ежедневный сжатый воздух |
| Вибрация | Плохая настройка сервопривода или ослабление соединений. | Перенастроить сервопривод; проверить соединения; уменьшить ускорение |
| Дрейф позиции | Тепловое расширение или дрейф энкодера | Дома регулярно; используйте абсолютные энкодеры; разрешить разминку |
| Неисправность кабельной цепи | Превышен радиус изгиба или неправильный кабель. | Проверьте радиус изгиба; используйте непрерывный гибкий кабель; проверять ежемесячно |
Часть 5: Проектирование системы защиты
Почему защита имеет решающее значение:А7Робот по й оси в условиях сварки/шлифования сталкивается с постоянными брызгами и пылью. Без защиты, компоненты выходят из строя в течение нескольких месяцев.
Металлические крышки (рекомендуется для сварки):Оцинкованная или нержавеющая сталь. Телескопическая конструкция. Чрезвычайно прочный. Недостатки: тяжелее.
Сильфоны (рекомендуется для пыли):Ткань с неопреном покрытием. Аккордеон. Легкий, полностью герметичный, более низкая стоимость. Недостатки: можно обжечься брызгами.
Руководство по выбору защиты:
| Среда | Рекомендуемая защита | Дополнительные меры |
| Тяжелая сварка (углеродистая сталь) | Металлические крышки | двигатели IP67, еженедельная уборка |
| Легкая сварка | Металл или сильфон | Спрей против брызг |
| Шлифование/литье | Металл + герметичные направляющие | Положительное давление |
| Чистая комната | Сильфоны | Материалы с низким содержанием частиц |
Часть 6: Наш опыт интеграционных услуг
С 1,500+ глобальные проекты и 200+ полевые установки, наш процесс:
- Предустановочное обследование (1 день)— Измерить пол, проверить якоря, выявлять препятствия
- Установка на месте (2-5 дни)— Механическая установка, лазерное нивелирование, электрическая интеграция, настройка сервопривода
- Программирование & тестирование (1-2 дни)— Настройка внешней оси, разрабатывать тестовые программы, проверить время цикла
- Обучение (1 день)— Ежедневная работа, контрольный список технического обслуживания, Поиск неисправностей, безопасность
- Документация— Исполнительные чертежи, график технического обслуживания, список запасных частей, отчет о вводе в эксплуатацию
Отзывы клиентов:
“Ваш техник прибыл в понедельник. К вечеру четверга, наш7Робот по й оси занимался сваркой. Обучение было тщательным — теперь всем занимается наша команда технического обслуживания.” — Автомобильный уровень 1 поставщик
“Мы попытались установить программу другого поставщика7Робот по й оси мы сами. Через три недели, мы наняли вашу команду. У вас это было запущено 4 дни.” — Производитель тяжелого оборудования
Часть 7: График технического обслуживания
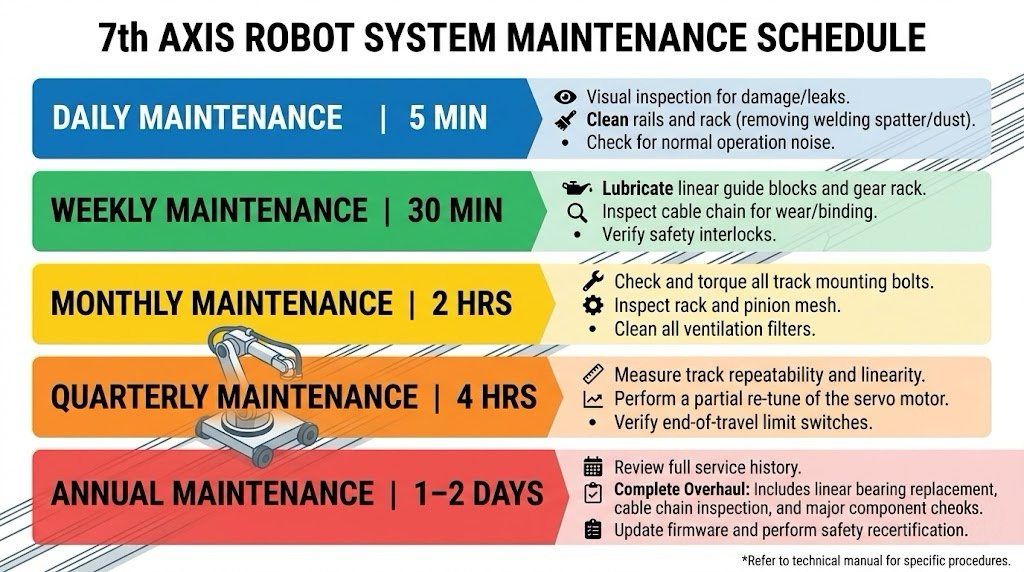
| Частота | Задачи |
| Ежедневно (5 мин) | Визуальный осмотр, чистые рельсы, прислушивайся к шуму, подтвердить дом |
| Еженедельно (30 мин) | Смажьте направляющие и стойку, осмотреть тормозную цепь, проверь концевые выключатели, протереть чехлы |
| Ежемесячно (2 часы) | Полный механический осмотр, проверить износ рейки, осмотреть подшипниковые узлы, проверка аварийного останова |
| Ежеквартальный (4 часы) | Измерение повторяемости, перенастройте сервопривод, если необходимо, заменить изношенные дворники, повторно затянуть якоря |
| Ежегодный (1-2 дни) | Полная проверка системы, заменить поврежденные чехлы, рассмотреть вопрос о повторной калибровке |
Далее частично 5
Заголовок:7Робот-осевой робот для сварочных работ: Практические примеры & Анализ рентабельности инвестиций
Обложки:Три примера сварки, сравнение производительности до/после, фактические расчеты рентабельности инвестиций, уроки из 50+ установки
Примите меры сейчас
Вы узнали полную7Робот по й оси процесс установки. Теперь примените эти знания в своем проекте..
Мы предоставляем полный комплекс услуг по интеграции роботов 7-й оси.:Предустановочное обследование, механическая установка, электрическая интеграция, настройка сервопривода, обучение, документация.
Идентификация автора
Я эксперт по интеграции роботизированных сварочных систем с12+ годы опыта работы в отрасли, специализируясь на7Робот по й оси установка и интеграция. Моя компания имеет26+ годы опыта, держит40+ патенты, и завершил1,500+ глобальные проекты. Я лично руководил200 полевые установкиизроботизированная 7-я ось системы.
Обновлено: Может 2026
Ссылки & Стандарты инженерного соответствия
- Гражданский & Допуски фундамента:
- МСА 117-10:Спецификация Американского института бетона для тяжелых промышленных полов, установление глобального эталона для ±1 мм критерии выравнивания, необходимые для высокоскоростных линейных путей.
- ИСО 230-1:2012:Программа испытаний для измерения геометрической и кинематической прямолинейности многосекционных линейных пластов с использованием лазерной интерферометрии.
- Механическая метрология & Стандарты зубчатых передач:
- АГМА 2015-1-A01:Международный стандарт определения структурного люфта, выравнивание высоты тона, и параметр совместного зазора терры ($0.5мм~1,0 мм$) это тяжело Реечные приводы strisl.
- ВДИ 2861:Руководство Ассоциации немецких инженеров по точному обращению и кинематическому соединению линейных направляющих при динамических нагрузках на конструкцию.
- Протоколы интеграции OEM-производителей:
- Руководство FANUC B-83284EN:Базовый инженерный справочник по настройке независимых/синхронизированных внешних осей на контроллерах R-30iB., включая настройку сервоприводов в реальном времени и подавление усиления.
- Руководство ABB 3HAC050941-001:Техническая база данных для загрузки внешних профилей путей в RobotStudio и синхронизации перекрестных помех MultiMove через Profinet/EtherCAT..
- KUKA WorkVisual KSS 8.6:Руководство по настройке программного обеспечения для интеграции внешних линейных двигателей сторонних производителей в матрицу кинематических преобразований робота..
- Функциональная безопасность & Оценка риска:
- В ИСО 10218-1:2011 / АНСИ/РИА Р15.06-2014:Требования безопасности промышленных роботов и робототехнических систем. Эта структура управляет расчетами абсолютной опасности на расстоянии 500 мм и двухканальным STO. (Безопасное отключение крутящего момента) протоколы проводки, используемые в наших 1,500+ глобальные развертывания по состоянию на май 2026.
ПОХОЖИЕ ПОСТЫ

Аудит перед покупкой: Контрольный список посещения завода и протокол стендовых испытаний для покупателей сварочных позиционеров
Сколько стоит роботизированная сварочная камера? 2026? Полная разбивка цен

Напольный трек против подвесного робота с 7-й осью: Установка, Безопасность & Руководство по выбору
Почему системы технического зрения необходимы для роботизированной лазерной сварки

Что такое роботизированная сварочная ячейка? 2026 Руководство для начинающих | 37 Данные магазина
