


Fabricante de sistemas láser y estaciones de trabajo robóticas personalizadas



Cómo instalar e integrar un robot del séptimo eje: Guía paso a paso & Mejores prácticas
“A7robot del eje th llegó la semana pasada. El manual tiene 200 paginas. ¿Por dónde empezamos??”
Esta es la pregunta más común que escucho.. Residencia en200+ instalaciones de campo, Esta guía lo guía en cada paso, desde la preparación del piso hasta la primera producción..
Parte 1: Preparación previa a la instalación & Seguridad
Completa estos 5 pasos críticos antes de desempaquetar:
1. Inspección de piso— Mida la planitud en toda la longitud de la pista. Requisito:±1 mm por 3 metros. Utilice compuesto autonivelante si es necesario.
2. Planificación de anclaje— Marque las ubicaciones de los orificios para pernos según el dibujo de diseño.. Taladro de 100-150 mm de profundidad. Utilice anclajes químicos.
3. Verificación de diseño— Colocar las secciones de vía en posición. Verificar que el robot llegue a todas las estaciones. Comprobar la holgura de la cadena portacables.
4. Planificación de zonas de seguridad- A7robot del eje th crea una zona de peligro más grande. Instale vallas de seguridad al menos a 500 mm más allá del alcance máximo..
5. Preparación de herramientas— Nivel de precisión, herramienta de alineación láser, llave dinamométrica, equipo de elevación.
Seguridad ante todo:Bloquee/etiquete todas las fuentes de energía antes de la instalación mecánica..
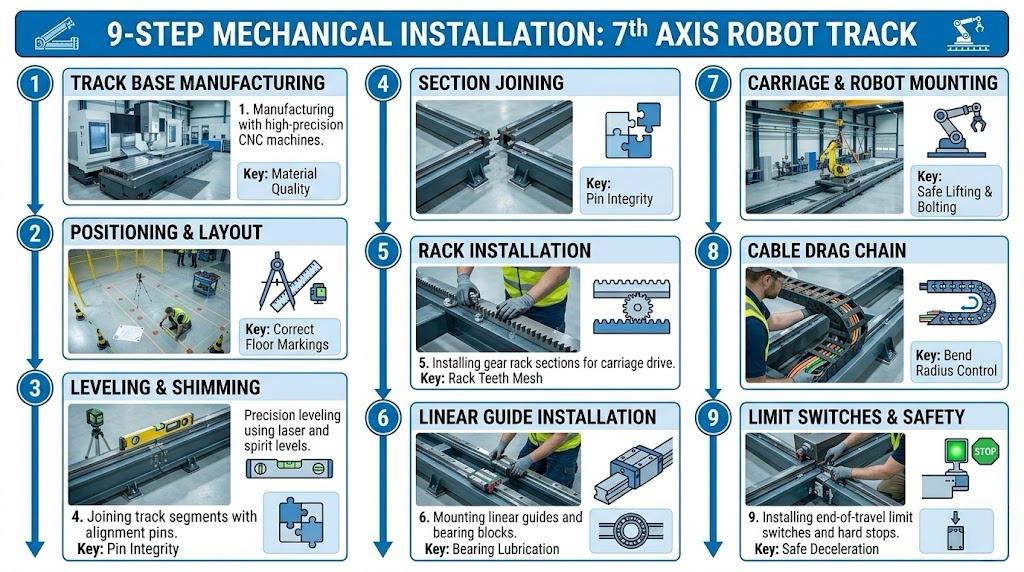
Parte 2: Instalación mecánica: paso a paso
Paso 1: Fabricación de bases de vía (preinstalación)
Alta calidad7robot del eje th comienza con la fabricación adecuada: acero de alta resistencia/hierro fundido → alivio de tensión → mecanizado CNC → rectituddentro de 0,1 mm por metro.
Paso 2: Posicionamiento de pista— Coloque la primera sección en la posición inicial.. Alinear con marcas de diseño.No te deslices todavía.
Paso 3: Arrasamiento (paso más crítico)— Coloque el nivel de precisión en la superficie del riel. Ajustar los pernos niveladores. Objetivo:±0,5 mm en toda su longitud. Utilice láser para pistas largas.
Paso 4: Unión de secciones— Secciones a tope con pasadores de alineación. Paso de unión de carrilmenos de 0,1 mm. Pernos de torsión (200-300 Nuevo Méjico). Instalar placas de empalme.
Paso 5: Instalación en bastidor— Superficie limpia. Instalar desde la posición inicial. Mantener la brecha conjunta0.5-1.0milímetros. Utilice un dispositivo de alineación.
Paso 6: Instalación de guía lineal.— Superficie limpia. Instale el riel de referencia primero. Alinear el segundo carril paralelo. Bloques de soporte de precarga.
Paso 7: Carro y placa de montaje— Coloque el carro sobre las guías.. Instalar la placa de montaje. Verificar nivel. montar robot. Torque según las especificaciones.
Paso 8: Cadena portacables— Colocarse a lo largo de la pista. Asegúrese de un radio de curvatura mínimo. Dejar 10-15% cable flojo.
Paso 9: Finales de carrera y sensor de inicio— Instale límites estrictos en ambos extremos. Instalar sensor de inicio. Pruebe antes de encender.
Parte 3: Integración Eléctrica, Ajuste de servos & Programación
Paso 10: Conexión eléctrica— Conecte el servoaccionamiento a la alimentación. Conecte los cables de retroalimentación. Conecte la unidad al controlador del robot (EtherCAT/Profinet/DeviceNet). Conectar a tierra correctamente.
Paso 11: Configuración del controlador del robot
- Fanuc:Configurar eje externo. Establecer parámetros de eje. Asignar E/S. ley corporal.
- TEJIDO:Agregar eje externo en RobotStudio. Configurar los parámetros del variador. Calibrar.
- LLORAR:Configurar eje externo en WorkVisual. Establecer modelo cinemático. Eje maestro.
Paso 12: Ajuste de servos— Comience con el autoajuste. Ajustar los valores de ganancia/integral/derivada. Respuesta al paso de prueba. Objetivo:sin vibraciones visibles, error de seguimiento mínimo.
Paso 13: Calibración de coordenadas— Definir sistema de coordenadas. Enseñar la posición de inicio. Verificar dirección positiva. Pruebe múltiples posiciones.
Paso 14: Integración de seguridad— Conecte STO al relé de seguridad. Prueba de parada de emergencia. Verificar cortinas de luz. Documentar todas las pruebas.
Paso 15: Primera prueba de movimiento— Área despejada. Trotar y 10% velocidad. Escuche ruidos inusuales. Verificar interruptores de límite. Aumente la velocidad gradualmente hasta 100%.
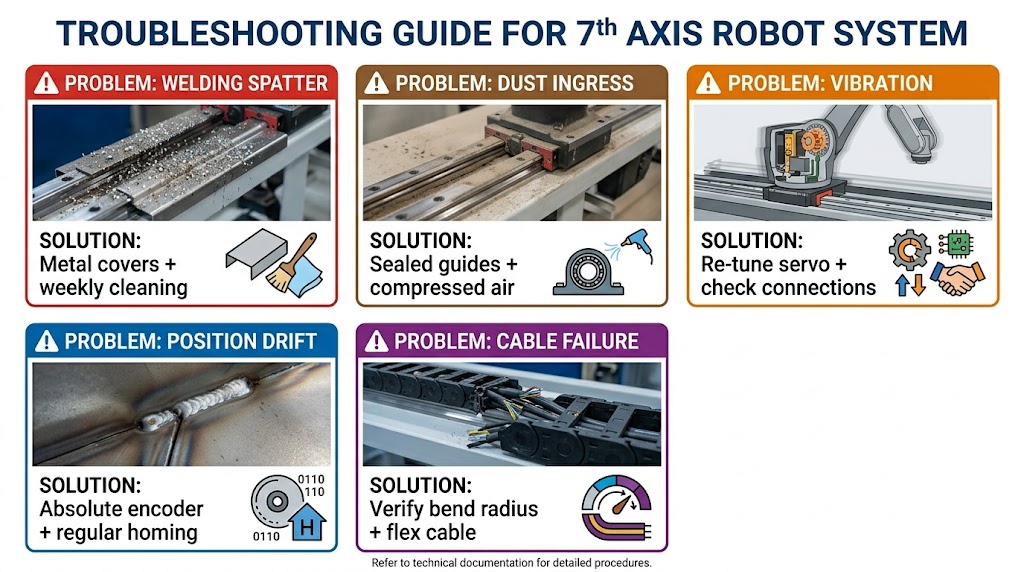
Parte 4: Problemas comunes y soluciones
| Problema | Causa principal | Solución |
| Daños por salpicaduras de soldadura | Salpicaduras en rieles y rejillas | Instalar cubiertas/fuelles metálicos; utilizar motores IP67; limpiar semanalmente |
| Entrada de polvo | El polvo entra en las guías lineales | Utilice guías selladas; presión positiva; aire comprimido diario |
| Vibración | Mala sintonización del servo o conexiones sueltas | Volver a sintonizar el servo; comprobar conexiones; reducir la aceleración |
| Deriva de posición | Expansión térmica o deriva del codificador | En casa regularmente; utilizar codificadores absolutos; permitir el calentamiento |
| Fallo de la cadena portacables | Radio de curvatura excedido o cable incorrecto | Verificar el radio de curvatura; utilizar cable flexible continuo; inspeccionar mensualmente |
Parte 5: Diseño del sistema de protección
Por qué la protección es fundamental:A7robot del eje th En entornos de soldadura/esmerilado se enfrenta a salpicaduras y polvo constantes.. Sin protección, Los componentes fallan en unos meses..
Cubiertas metálicas (recomendado para soldar):Galvanizado o acero inoxidable. Diseño telescópico. Extremadamente duradero. Desventajas: más pesado.
Fuelle (recomendado para polvo):Tejido recubierto de neopreno. estilo acordeón. Ligero, completamente sellado, menor costo. Desventajas: puede quemarse con salpicaduras.
Guía de selección de protección:
| Ambiente | Protección recomendada | Medidas adicionales |
| soldadura pesada (acero carbono) | Cubiertas metálicas | motores IP67, limpieza semanal |
| soldadura ligera | Metal o fuelle | Spray antisalpicaduras |
| Molienda/fundición | Metal + guías selladas | Presión positiva |
| cuarto limpio | Fuelle | Materiales bajos en partículas |
Parte 6: Nuestra experiencia en servicios de integración
Con 1,500+ proyectos globales y 200+ instalaciones de campo, nuestro proceso:
- Encuesta previa a la instalación (1 día)— Medir el piso, verificar anclajes, identificar obstáculos
- Instalación en sitio (2-5 días)— Instalación mecánica, nivelación láser, integracion electrica, ajuste de servo
- Programación & pruebas (1-2 días)— Configurar eje externo, desarrollar programas de prueba, verificar el tiempo del ciclo
- Capacitación (1 día)— Operación diaria, lista de verificación de mantenimiento, solución de problemas, seguridad
- Documentación— Dibujos conforme a obra, programa de mantenimiento, lista de repuestos, informe de puesta en marcha
Comentarios de los clientes:
“Tu técnico llegó el lunes.. Para el jueves por la tarde, nuestro7robot del eje th estaba soldando. La capacitación fue exhaustiva: nuestro equipo de mantenimiento ahora se encarga de todo.” — Nivel automotriz 1 proveedor
“Intentamos instalar el de otro proveedor.7robot del eje th nosotros mismos. Después de tres semanas, contratamos a tu equipo. Lo tenías funcionando 4 días.” — Fabricante de equipos pesados
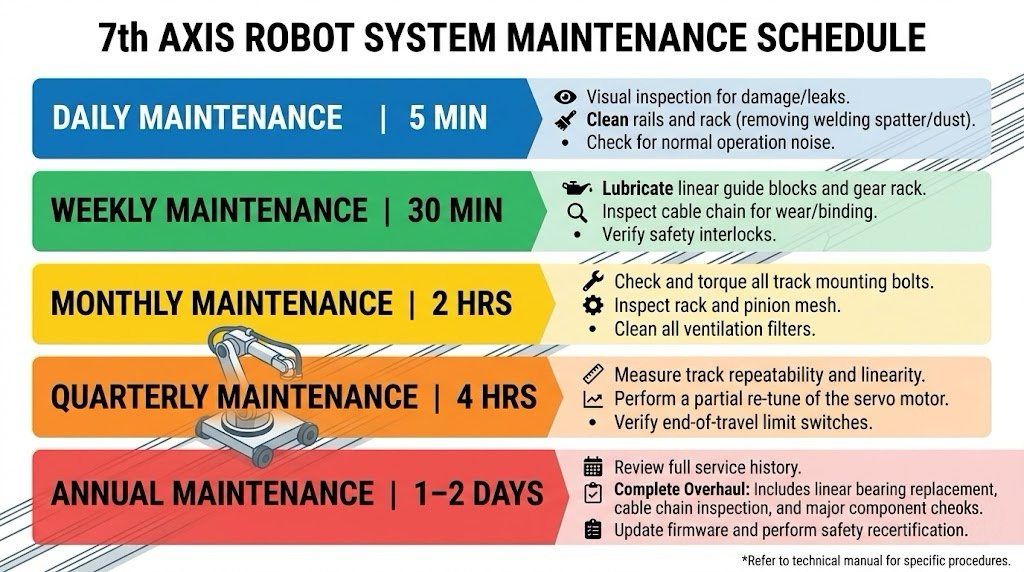
Parte 7: Programa de mantenimiento
| Frecuencia | Tareas |
| A diario (5 mín.) | Inspección visual, rieles limpios, escuchar el ruido, verificar casa |
| Semanalmente (30 mín.) | Lubrique los rieles y la rejilla, inspeccionar la cadena de arrastre, comprobar los interruptores de límite, limpiar cubiertas |
| Mensual (2 horas) | Inspección mecánica completa, comprobar el desgaste de la rejilla, inspeccionar bloques de rodamientos, prueba de parada de emergencia |
| Trimestral (4 horas) | Medir la repetibilidad, Vuelva a sintonizar el servo si es necesario, reemplazar limpiaparabrisas desgastados, volver a apretar los anclajes |
| Anual (1-2 días) | Inspección completa del sistema, reemplazar cubiertas dañadas, considerar la recalibración |
Próximamente en parte 5
Título:7Robot de th Axis para aplicaciones de soldadura: Estudios de casos del mundo real & Análisis del retorno de la inversión
Cubiertas:Tres estudios de casos de soldadura, comparaciones de productividad antes/después, cálculos reales de retorno de la inversión, lecciones de 50+ instalaciones
Toma acción ahora
Has aprendido el completo.7robot del eje th proceso de instalación. Ahora aplica este conocimiento a tu proyecto..
Brindamos servicios completos de integración de robots de séptimo eje.:Encuesta previa a la instalación, instalacion mecanica, integracion electrica, ajuste de servo, capacitación, documentación.
Identificación del autor
Soy un experto en integración de sistemas de soldadura robótica con12+ años de experiencia en el sector especializado en7robot del eje th instalación e integración. mi empresa tiene26+ años de experiencia, sostiene40+ patentes, y ha completado1,500+ proyectos globales. He supervisado personalmente200 instalaciones de campode7mo eje robótico sistemas.
Actualizado: Puede 2026
Referencias & Estándares de cumplimiento de ingeniería
- Civil & Tolerancias de la Fundación:
- ACI 117-10:Especificación del American Concrete Institute para pisos industriales pesados, estableciendo el punto de referencia global para el ±1mm Criterios de nivelación requeridos por vías lineales de alta velocidad..
- ISO 230-1:2012:Código de prueba para la medición de la rectitud geométrica y cinemática de lechos lineales de varias secciones mediante interferometría láser.
- Metrología mecánica & Estándares de engranajes:
- AGMA 2015-1-A01:Estándar internacional para establecer el juego estructural., alineación de tono, y parámetro de separación conjunta ters ($0.5mm∼1,0 mm$) es dificil Unidades de accionamiento de piñón y cremallera Strisl.
- VDI 2861:Guía de la Asociación de Ingenieros Alemanes para el manejo de precisión y el empalme cinemático de carriles guía lineales bajo cargas estructurales dinámicas.
- Protocolos de integración OEM del fabricante:
- FANUC B-83284ES Manual:Referencia de ingeniería principal para configurar ejes externos independientes/sincronizados en controladores R-30iB, incluyendo ajuste de servos en tiempo real y mitigación de ganancias.
- ABB 3HAC050941-001 Manual:Base de datos técnica para cargar perfiles de pista externos dentro de RobotStudio y sincronizar la diafonía de MultiMove a través de Profinet/EtherCAT.
- KUKA WorkVisual KSS 8.6:Manual de configuración del software para integrar motores lineales externos que no sean KUKA en la matriz de transformación cinemática nativa del robot.
- Seguridad funcional & Evaluación de riesgos:
- EN ISO 10218-1:2011 / ANSI/RIA R15.06-2014:Requisitos de seguridad para robots industriales y sistemas robóticos. Este marco rige los cálculos de distancia de peligro absoluta de 500 mm y STO de doble canal. (Desconexión de par segura) protocolos de cableado utilizados en nuestro 1,500+ Implementaciones globales a partir de mayo. 2026.
PUBLICACIONES RELACIONADAS

Tecnología de escaneo para soldar:Cómo el modelado inverso reemplaza la programación de robots

Posicionador de soldadura láser: Precisión y velocidad para soldaduras de calibre fino

Planificación autónoma de trayectorias en soldadores robóticos:Qué significa para su línea de producción

Posicionador de soldadura en venta: Cómo elegir el tipo adecuado para su pieza (Contrapunto, Tipo L, Tipo U, 3 ejes horizontales, Rotativo de un solo eje, Inclinación vertical)

Célula de soldadura robótica versus línea de soldadura tradicional: Lo que realmente cambia en su taller
