


الشركة المصنعة لمحطات عمل الروبوت المخصصة وأنظمة الليزر



كيفية تثبيت ودمج روبوت المحور السابع: دليل خطوة بخطوة & أفضل الممارسات
“أ7روبوت المحور الرابع وصل الاسبوع الماضي. الدليل لديه 200 الصفحات. من أين نبدأ?”
هذا هو السؤال الأكثر شيوعا الذي أسمع. مرتكز على200+ المنشآت الميدانية, يرشدك هذا الدليل خلال كل خطوة بدءًا من إعداد الأرضية وحتى تشغيل الإنتاج الأول.
جزء 1: التحضير قبل التثبيت & أمان
أكمل هذه 5 خطوات حاسمة قبل فتح العلبة:
1. فحص الأرضية- قياس التسطيح عبر طول المسار الكامل. متطلبات:±1 ملم لكل 3 متر. استخدم مركب التسوية الذاتية إذا لزم الأمر.
2. تخطيط المرساة- تحديد مواقع ثقب الترباس لكل رسم تخطيطي. حفر بعمق 100-150 ملم. استخدم المراسي الكيميائية.
3. التحقق من التخطيط- ضع أقسام المسار في موضعها. تحقق من وصول الروبوت إلى جميع المحطات. تحقق من خلوص سلسلة سحب الكابل.
4. تخطيط المناطق الآمنة— أ7روبوت المحور الرابع يخلق منطقة خطر أكبر. قم بتركيب سياج أمان لا يقل عن 500 مم بعيدًا عن أقصى مدى.
5. إعداد الأداة- مستوى الدقة, أداة محاذاة الليزر, وجع عزم الدوران, معدات الرفع.
السلامة أولا:قم بإغلاق/وضع علامة على جميع مصادر الطاقة قبل التركيب الميكانيكي.
جزء 2: التثبيت الميكانيكي – خطوة بخطوة
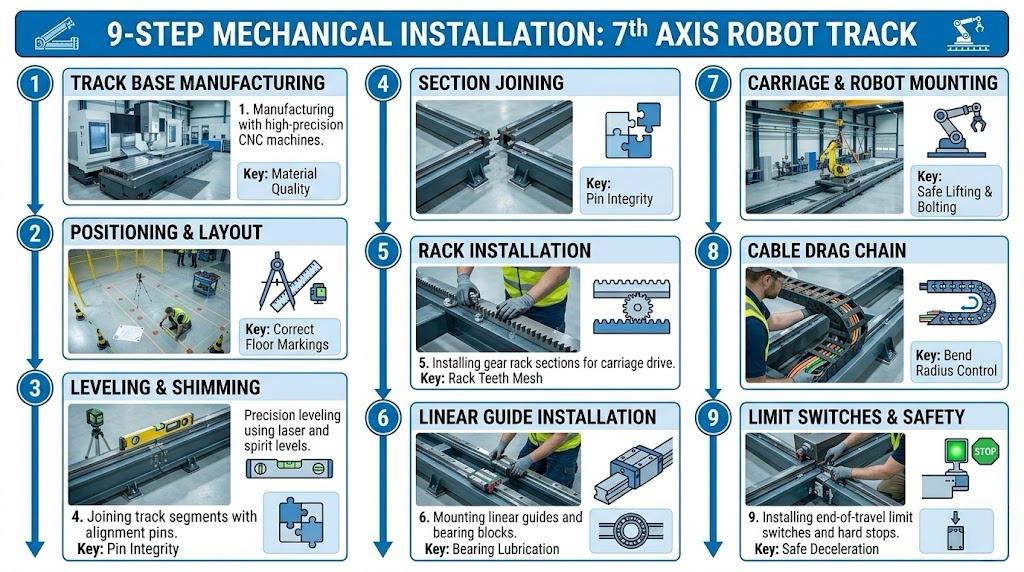
خطوة 1: تصنيع قاعدة المسار (التثبيت المسبق)
جودة عالية7روبوت المحور الرابع يبدأ بالتصنيع السليم: الفولاذ / الحديد الزهر عالي القوة ← تخفيف الضغط ← التصنيع باستخدام الحاسب الآلي ← الاستقامةفي حدود 0.1 مم لكل متر.
خطوة 2: تحديد المواقع المسار— ضع القسم الأول في موضع المنزل. محاذاة مع علامات التخطيط.لا الترباس بعد.
خطوة 3: التسوية (الخطوة الأكثر أهمية)- ضع مستوى الدقة على سطح السكة. ضبط مسامير التسوية. هدف:±0.5 ملم على الطول الكامل. استخدم الليزر للمسارات الطويلة.
خطوة 4: الانضمام إلى القسم- أقسام بعقب مع دبابيس المحاذاة. خطوة السكك الحديدية المشتركةأقل من 0.1 ملم. مسامير عزم الدوران (200-300 نانومتر). تثبيت لوحات لصق.
خطوة 5: تركيب الرف- سطح نظيف. التثبيت من وضع المنزل. الحفاظ على الفجوة المشتركة0.5-1.0مم. استخدام أداة المحاذاة.
خطوة 6: تركيب الدليل الخطي- سطح نظيف. قم بتثبيت السكة المرجعية أولاً. محاذاة السكك الحديدية الثانية بالتوازي. كتل تحمل التحميل المسبق.
خطوة 7: لوحة النقل والتركيب- وضع النقل على الأدلة. تثبيت لوحة التركيب. التحقق من المستوى. جبل الروبوت. عزم الدوران للمواصفات.
خطوة 8: سلسلة سحب الكابل- الاستلقاء على طول المسار. ضمان الحد الأدنى من نصف قطر الانحناء. يترك 10-15% الركود الكابل.
خطوة 9: مفاتيح الحد وأجهزة الاستشعار المنزلية- تثبيت الحدود الصلبة في كلا الطرفين. تثبيت جهاز استشعار المنزل. اختبار قبل التشغيل.
جزء 3: التكامل الكهربائي, ضبط المؤازرة & برمجة
خطوة 10: توصيل كهربائي- قم بتوصيل محرك سيرفو بالطاقة. قم بتوصيل كبلات ردود الفعل. قم بتوصيل محرك الأقراص بوحدة تحكم الروبوت (EtherCAT/Profinet/DeviceNet). الأرض بشكل صحيح.
خطوة 11: تكوين وحدة تحكم الروبوت
- فانوك:تكوين المحور الخارجي. تعيين معلمات المحور. تعيين الإدخال/الإخراج. قانون الجسم.
- ايه بي بي:إضافة محور خارجي في RobotStudio. تكوين معلمات محرك الأقراص. معايرة.
- يبكي:تكوين المحور الخارجي في WorkVisual. تعيين النموذج الحركي. المحور الرئيسي.
خطوة 12: ضبط المؤازرة- ابدأ بالضبط التلقائي. ضبط قيم الكسب/التكامل/المشتقة. استجابة خطوة الاختبار. هدف:لا يوجد اهتزاز مرئي, الحد الأدنى من الخطأ التالي.
خطوة 13: تنسيق المعايرة- تحديد نظام الإحداثيات. تعليم موقف المنزل. التحقق من الاتجاه الإيجابي. اختبار مواقف متعددة.
خطوة 14: تكامل السلامة- قم بتوصيل STO بمرحل الأمان. اختبار التوقف الإلكتروني. التحقق من الستائر الخفيفة. توثيق جميع الاختبارات.
خطوة 15: اختبار الحركة الأول- منطقة واضحة. ركض و 10% سرعة. استمع للأصوات غير العادية. التحقق من مفاتيح الحد. زيادة السرعة تدريجياً حتى 100%.
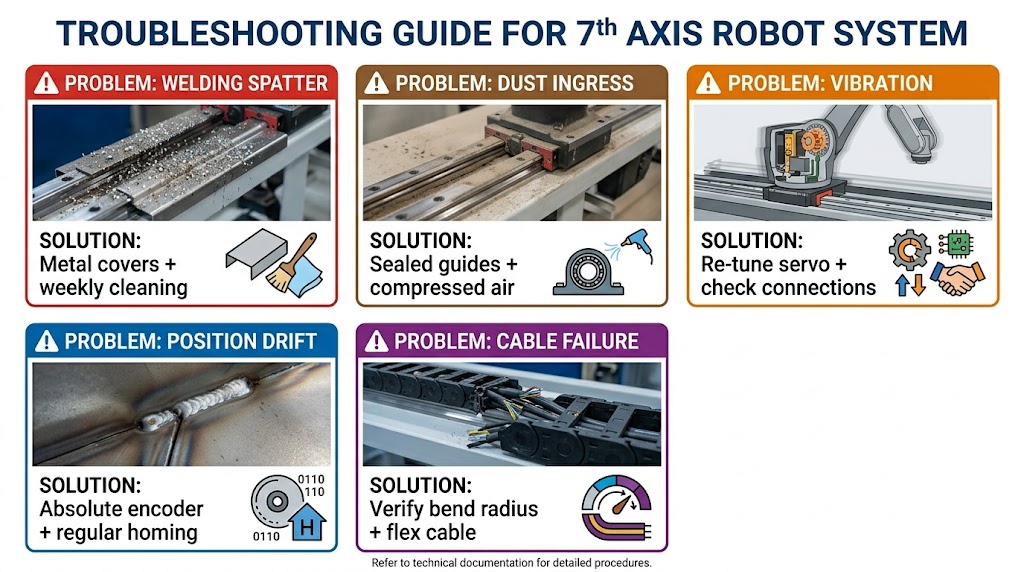
جزء 4: المشاكل والحلول المشتركة
| مشكلة | السبب الجذري | حل |
| أضرار تناثر اللحام | رش على القضبان والرف | تثبيت الأغطية المعدنية / منفاخ; استخدام محركات IP67; أسبوعية نظيفة |
| دخول الغبار | يدخل الغبار إلى الأدلة الخطية | استخدام أدلة مختومة; الضغط الإيجابي; الهواء المضغوط يوميا |
| اهتزاز | ضبط مؤازر ضعيف أو اتصالات فضفاضة | إعادة ضبط المؤازرة; تحقق من الاتصالات; تقليل التسارع |
| انحراف الموقف | التمدد الحراري أو انجراف التشفير | المنزل بانتظام; استخدام التشفير المطلق; السماح بالإحماء |
| فشل سلسلة الكابل | تجاوز نصف قطر الانحناء أو كابل خاطئ | التحقق من نصف قطر الانحناء; استخدم الكابل المرن المستمر; فحص شهريا |
جزء 5: تصميم نظام الحماية
لماذا الحماية أمر بالغ الأهمية:أ7روبوت المحور الرابع في بيئات اللحام/الطحن تواجه الترشيش والغبار المستمر. بدون حماية, مكونات تفشل في غضون أشهر.
أغطية معدنية (الموصى بها للحام):المجلفن أو الفولاذ المقاوم للصدأ. تصميم تلسكوبي. متينة للغاية. العيوب: أثقل.
منفاخ (الموصى بها للغبار):نسيج مغطى بالنيوبرين. على غرار الأكورديون. خفيف الوزن, مختومة بالكامل, تكلفة أقل. العيوب: يمكن حرقها بالرش.
دليل اختيار الحماية:
| بيئة | الحماية الموصى بها | تدابير إضافية |
| اللحام الثقيل (الصلب الكربوني) | أغطية معدنية | محركات IP67, التنظيف الأسبوعي |
| اللحام الخفيف | معدن أو منفاخ | رذاذ مضاد للرش |
| طحن / صب | معدن + أدلة مختومة | الضغط الإيجابي |
| غرفة نظيفة | منفاخ | مواد منخفضة الجسيمات |
جزء 6: تجربة خدمة التكامل لدينا
مع 1,500+ المشاريع العالمية و 200+ المنشآت الميدانية, عمليتنا:
- مسح ما قبل التثبيت (1 يوم)- قياس الكلمة, التحقق من المراسي, تحديد العقبات
- التثبيت في الموقع (2-5 أيام)- التثبيت الميكانيكي, التسوية بالليزر, التكامل الكهربائي, ضبط المؤازرة
- برمجة & اختبار (1-2 أيام)- تكوين المحور الخارجي, تطوير برامج الاختبار, التحقق من وقت الدورة
- تمرين (1 يوم)- التشغيل اليومي, قائمة مراجعة الصيانة, استكشاف الأخطاء وإصلاحها, أمان
- التوثيق- الرسومات المبنية, جدول الصيانة, قائمة قطع الغيار, تقرير التكليف
ملاحظات العملاء:
“وصل الفني الخاص بك يوم الاثنين. بحلول ظهر الخميس, ملكنا7روبوت المحور الرابع كان اللحام. كان التدريب شاملاً، حيث أصبح فريق الصيانة لدينا يتولى الآن كل شيء.” - طبقة السيارات 1 مزود
“لقد حاولنا تثبيت مورد آخر7روبوت المحور الرابع أنفسنا. بعد ثلاثة أسابيع, لقد استأجرنا فريقك. لقد كان قيد التشغيل 4 أيام.” - صانع المعدات الثقيلة
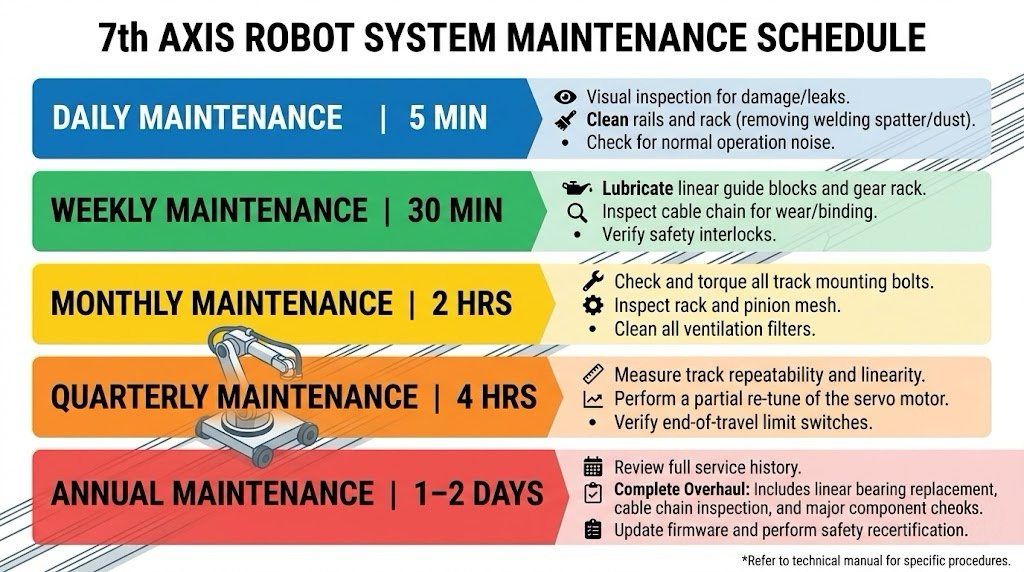
جزء 7: جدول الصيانة
| تكرار | المهام |
| يوميًا (5 دقيقة) | التفتيش البصري, القضبان النظيفة, استمع للضوضاء, التحقق من المنزل |
| أسبوعي (30 دقيقة) | قم بتشحيم القضبان والرف, فحص سلسلة السحب, تحقق من مفاتيح الحد, مسح الأغطية |
| شهريا (2 ساعة) | فحص ميكانيكي كامل, تحقق من تآكل الرف, فحص الكتل الحاملة, اختبار التوقف الإلكتروني |
| ربع سنوية (4 ساعة) | قياس التكرار, إعادة ضبط المؤازرة إذا لزم الأمر, استبدال المساحات البالية, المراسي إعادة عزم الدوران |
| سنوي (1-2 أيام) | فحص النظام الكامل, استبدال الأغطية التالفة, النظر في إعادة المعايرة |
القادمة في الجزء التالي 5
عنوان:7روبوت المحور الرابع لتطبيقات اللحام: دراسات الحالة في العالم الحقيقي & تحليل عائد الاستثمار
يغطي:ثلاث دراسات حالة اللحام, قبل / بعد مقارنات الإنتاجية, حسابات عائد الاستثمار الفعلي, دروس من 50+ المنشآت
اتخذ إجراءً الآن
لقد تعلمت كاملة7روبوت المحور الرابع عملية التثبيت. الآن قم بتطبيق هذه المعرفة على مشروعك.
نحن نقدم خدمات متكاملة لروبوت المحور السابع:مسح ما قبل التثبيت, التثبيت الميكانيكي, التكامل الكهربائي, ضبط المؤازرة, تمرين, الوثائق.
تحديد هوية المؤلف
أنا خبير في تكامل نظام اللحام الآلي12+ سنين من الخبرة الصناعية المتخصصة في7روبوت المحور الرابع التثبيت والتكامل. شركتي لديها26+ سنين من الخبرة, يحمل40+ براءات الاختراع, واكتمل1,500+ المشاريع العالمية. لقد أشرفت شخصيا على200 المنشآت الميدانيةلالمحور السابع الآلي أنظمة.
تم التحديث: يمكن 2026
مراجع & معايير الامتثال الهندسي
- مدني & التسامح الأساس:
- إيه سي آي 117-10:مواصفات المعهد الأمريكي للخرسانة للأرضيات الصناعية الثقيلة, وضع المعيار العالمي لل ± 1 مم معايير التسوية التي تتطلبها المسارات الخطية عالية السرعة.
- ايزو 230-1:2012:رمز اختبار لقياس الاستقامة الهندسية والحركية للأسرة الخطية متعددة الأقسام باستخدام قياس التداخل بالليزر.
- علم القياس الميكانيكي & معايير التروس:
- أغما 2015-1-A01:المعيار الدولي لإنشاء رد فعل هيكلي, محاذاة الملعب, ومعلمة الفجوة المشتركة ثالثا ($0.5مم ∼ 1.0 مم دولار) إنه صعب وحدات محرك الجريدة المسننة والترس.
- VDI 2861:دليل رابطة المهندسين الألمان للتعامل الدقيق والربط الحركي لقضبان التوجيه الخطية تحت الأحمال الهيكلية الديناميكية.
- بروتوكولات تكامل OEM الخاصة بالشركة المصنعة:
- دليل فانوك B-83284EN:المرجع الهندسي الأساسي لإعداد محاور خارجية مستقلة/متزامنة على وحدات التحكم R-30iB, بما في ذلك ضبط المؤازرة في الوقت الحقيقي وتخفيف المكاسب.
- دليل ايه بي بي 3HAC050941-001:قاعدة بيانات فنية لتحميل ملفات تعريف المسارات الخارجية داخل RobotStudio ومزامنة المحادثات المتبادلة MultiMove عبر Profinet/EtherCAT.
- كوكا وورك فيجوال KSS 8.6:دليل تكوين البرنامج لدمج المحركات الخطية الخارجية غير التابعة لشركة KUKA في مصفوفة التحويل الحركي الأصلية للروبوت.
- السلامة الوظيفية & تقييم المخاطر:
- في ايزو 10218-1:2011 / أنسي/ريا R15.06-2014:متطلبات السلامة للروبوتات الصناعية وأنظمة الروبوت. يحكم هذا الإطار حسابات إزالة المخاطر المطلقة مقاس 500 مم وSTO ثنائي القناة (إيقاف عزم الدوران الآمن) بروتوكولات الأسلاك المستخدمة عبر لدينا 1,500+ عمليات النشر العالمية اعتبارًا من مايو 2026.
المشاركات ذات الصلة

1G إلى 6G بدون رافعة: كيف يقوم محدد الموضع بتحويل اللحامات العلوية إلى لحامات ذات موضع مسطح

كيفية اختيار مورد اللحام بالليزر الآلي: من التقييم الفني إلى اختبار العينات

دليل شراء جهاز تحديد موضع الروبوت 2026:قم بمطابقة ميزانيتك مع النظام المناسب

اتجاهات خلايا اللحام الروبوتية 2026-2030: منظمة العفو الدولية, رؤية الآلة & مستقبل أتمتة اللحام
خلية لحام روبوتية بدون برمجة: موجهة بالرؤية, لا تعليم قلادة
