


الشركة المصنعة لمحطات عمل الروبوت المخصصة وأنظمة الليزر



برمجة الحركة المنسقة: جعل الروبوت الخاص بك وجهاز تحديد الموضع يتحركان كسلسلة حركية واحدة
تشتري معظم المصانع الروبوت وجهاز تحديد المواقع كجهازين. إنهم يربطونهم معًا, تشغيل برنامج الروبوت, وقم بتشغيل أداة تحديد الموضع باستخدام مخرج رقمي بين التمريرات. النتيجة "تعمل" - حتى تنظر إلى اللحام. تتوقف الشعلة عند كل مؤشر, يتم إعادة تشغيل القوس باردًا, يظهر التماس تموجًا في كل مفصل, ولا يصل عائد التمريرة الأولى أبدًا إلى ما وعد به الكتيب. المشكلة ليست في المعدات. المشكلة هي أن الجهازين لم يتم برمجتهما أبدًا كجهاز واحد.
تشرح هذه المقالة برمجة الحركة المنسقة: ممارسة التعامل مع أداة تحديد الموضع كمحور متكامل لوحدة التحكم في الروبوت بحيث يتحرك كلاهما من مسار واحد. نحن نغطي استيفاء المحور الخارجي, مزامنة إيثركات, تجانس المسار, ومكافأة جودة اللحام المتمثلة في الحفاظ على النقطة المركزية للأداة (برنامج التعاون الفني) بسرعة ثابتة. الهدف هو خلية لا يكون فيها الروبوت وجهاز تحديد المواقع جهازين متعاونين، بل هما سلسلة حركية واحدة.
ملحوظة: تعكس منهجية التنسيق ممارسة تكامل محدد موضع ROBOPTIX عبر الخلايا التي تعتمد على المؤازرة, تمت الإشارة إليها بشكل ترافقي مع الأبحاث التي تمت مراجعتها من قبل النظراء حول سلوك حوض اللحام المعتمد على الموضع (بارك وآخرون., 2019, العلوم التطبيقية; ليو وآخرون., 2023, مواد) و ايزو 9283 طرق اختبار أداء الروبوت.
1. "الاندماج" هو الهدف الخاطئ
التكامل يعني وجود نظامين مستقلين متصلين عند الحواف. التحكم القائم على الزناد - يقوم الروبوت بتلحيم التمريرة, يرسل إشارة, يدور محدد الموضع, استئناف الروبوت هو التكامل. وهذا أيضًا هو سبب ضعف أداء العديد من الخلايا. في كل مرة يتحرك محدد الموضع, الروبوت متوقف; في كل مرة يتحرك فيها الروبوت, جهاز تحديد المواقع متوقف. تم بناء اللحام بشكل منفصل, قطع التوقف والبدء, وتتراكم العيوب عند كل حد بينهما.
الهدف الأفضل هو التنسيق: تقوم إحدى وحدات التحكم بتخطيط مسار واحد يتضمن كلاً من محاور الروبوت الستة ومحاور دوران محدد الموضع. يصبح محدد الموضع جزءًا من النموذج الحركي الخاص بالروبوت. عندما يحدث ذلك, لا يتوقف القوس أبدًا لأن محدد الموضع لا يضطر أبدًا إلى انتظار دوره.
2. سلسلة حركية واحدة: جهاز تحديد الموضع كامتداد للروبوت
حركيا, خلية اللحام هي شجرة من الروابط. قاعدة الروبوت هي الجذر, محاور الروبوت هي فروع, الشعلة هي المستجيب النهائي, ويتم الاحتفاظ بقطعة العمل بواسطة أداة تحديد الموضع. في حركة منسقة, تتم إضافة محاور تحديد الموضع إلى نفس السلسلة الحركية التي يحلها جهاز التحكم الآلي, لذا فإن تحريك أداة تحديد الموضع هو رياضيًا نفس عملية تحريك مفصل الروبوت. لم تعد وحدة التحكم ترى "robot + مناور"; ترى ذراعًا أطول تصل عبر الجزء.
2.1 محور 7, 8, و 9 في وحدة التحكم
تسمح لك معظم وحدات التحكم الصناعية بالإعلان عن المحاور الخارجية - عادةً محاور التدوير والإمالة الخاصة بجهاز تحديد المواقع - وتعيينها إلى نفس مجموعة الحركة مثل الروبوت. أعلن مرة واحدة, محدد الموضع هو المحور 7, 8, أو 9 في حل الإحداثيات الداخلية لوحدة التحكم. يمكن الآن لتعليمات الحركة الواحدة أن تأمر الروبوت ومحدد الموضع في وقت واحد, وتقوم وحدة التحكم بحساب الكينماتيكا العكسية المجمعة بحيث تتبع الشعلة المسار المقصود من الجزء. المحور الخارجي ليس محيطيا; إنه مفصل يقوم المخطط بتحسينه جنبًا إلى جنب مع مخطط الروبوت.
2.2 مسار واحد, لا برنامجين
مع مناور خارجيا, لم تعد تحتفظ ببرنامج روبوت وبرنامج تحديد موضع منفصل. يمكنك الحفاظ على مسار واحد. يتم تعريف المسار في الشغل (أو مستخدم) إطار, وتقوم وحدة التحكم بتوزيع الحركة المطلوبة بين الروبوت وجهاز تحديد المواقع تلقائيًا. إذا كان الجزء يحتاج إلى البقاء مسطحًا أثناء انتقال التماس, تقوم وحدة التحكم بإمالة أداة تحديد الموضع وتحريك الروبوت معًا للحفاظ على اللحام في النطاق 1G/2G - وهو بالضبط التحكم في الموضع P02 الموصوف, يتم تنفيذها الآن بشكل مستمر وليس في خطوات منفصلة. برنامج واحد يعني مصدرًا واحدًا للحقيقة فيما يتعلق بالمكان الذي يجب أن يكون فيه اللحام.
3. استيفاء المحور الخارجي
الاستيفاء هو كيفية ملء وحدة التحكم للمسافة بين نقطتين تم تدريسهما بحركة سلسة. في الوضع المستقل, يقحم الروبوت محاوره الستة الخاصة. في الوضع المنسق, تقوم وحدة التحكم بإدخال محاور الروبوت ومحاور تحديد الموضع الخارجي معًا, حل مسار متزامن حيث يتم تحديد حصة الحركة بينهما إطارًا بإطار للحفاظ على TCP على اللحام. هذا هو قلب التنسيق: لا اثنين من interpolators تعمل بالتوازي, بل مُقحم واحد يملك كل المحاور.
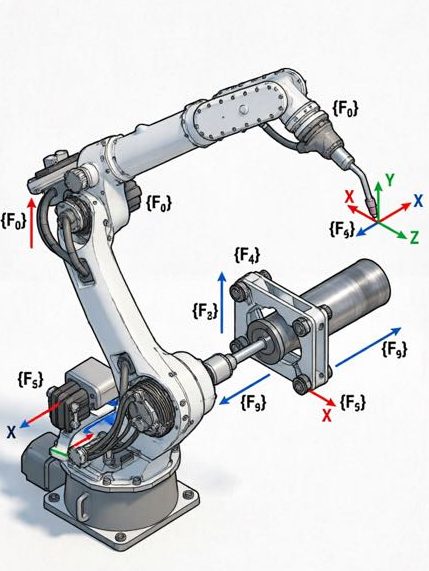
3.1 معايرة إطار محدد الموضع لقاعدة الروبوت
تكون الحركة المنسقة دقيقة فقط مثل علاقة الإطار بين الروبوت وجهاز تحديد الموضع. قبل أول خطوة منسقة, يجب معايرة صفر جهاز تحديد الموضع مع الإطار الأساسي للروبوت - عادةً عن طريق تشغيل الروبوت TCP إلى وحدات الإسناد المعروفة الموجودة على ظرف جهاز تحديد الموضع أو اللوحة الأمامية, أو عن طريق معايرة الليزر أو الكرة. إذا أخطأت في فهم هذا الأمر، فإن حركيات وحدة التحكم المدمجة مبنية على فرضية خاطئة: سوف "يعتقد" الروبوت أن الجزء موجود في مكان ما وهو ليس كذلك, وسيتم تعويض اللحام بخطأ ثابت أو دوار. تعد معايرة الإطار هذه هي الخطوة الأكثر تخطيًا في بدء التشغيل الميداني, والسبب الوحيد الأكثر شيوعًا هو "تشغيل البرنامج ولكن اللحام خاطئ".
4. مزامنة EtherCAT وإطار المزامنة
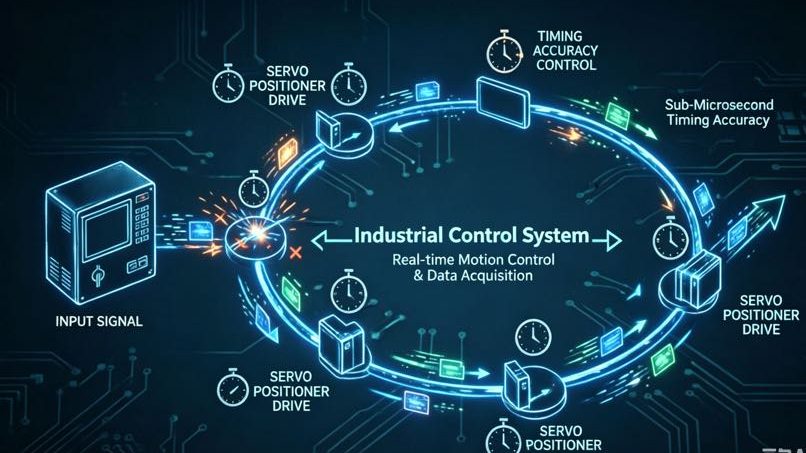
لكي يتحرك الروبوت وجهاز تحديد المواقع كواحد, يجب أن تشترك محركات الأقراص الخاصة بهم في قاعدة زمنية مشتركة. يؤدي جهاز تحديد الموضع الذي يتخلف عن الروبوت حتى ببضعة أجزاء من الثانية إلى حدوث عيب واضح في التماس, لأن الحركتين لم تعدا متناسقتين هندسيًا في لحظة اللحام - فالشعلة تكون على نقطة واحدة من المسار بينما ينجرف الجزء قليلاً إلى الخلف. التزامن هو ما يبقيهم مغلقين.
4.1 الساعات الموزعة والارتعاش
EtherCAT مع الساعات الموزعة يمنح كل محرك سيرفو طابعًا زمنيًا متزامنًا, وبالتالي فإن الروبوت ومحاور تحديد الموضع ينفذون مواقعهم المطلوبة في نفس لحظة التحكم. "إطار المزامنة" هو رسالة الشبكة التي تقفلها. إن الارتعاش – أي الاختلاف في ذلك التوقيت – هو العدو. تستخدم أدوات تحديد الموضع المؤازرة ROBOPTIX مزامنة الساعة الموزعة من EtherCAT بحيث يتتبع محور محدد الموضع مجموعة حركة الروبوت بتناسق أقل من مللي ثانية, وهو ما يسمح للحام المستمر بتمديد جزء دوار دون إعادة التشغيل البارد. حيث قدمت الروابط التناظرية أو النبضية القديمة عشرات المللي ثانية من الانجراف, تحافظ EtherCAT على السلسلة مشدودة. الاختبار العملي بسيط: قيادة حركة حلزونية منسقة ونطاق توقيت المحور; إذا تأخر محدد الموضع, يخبرك التماس قبل أن يفعل راسم الذبذبات.
5. سرعة TCP ثابتة عبر اللحام
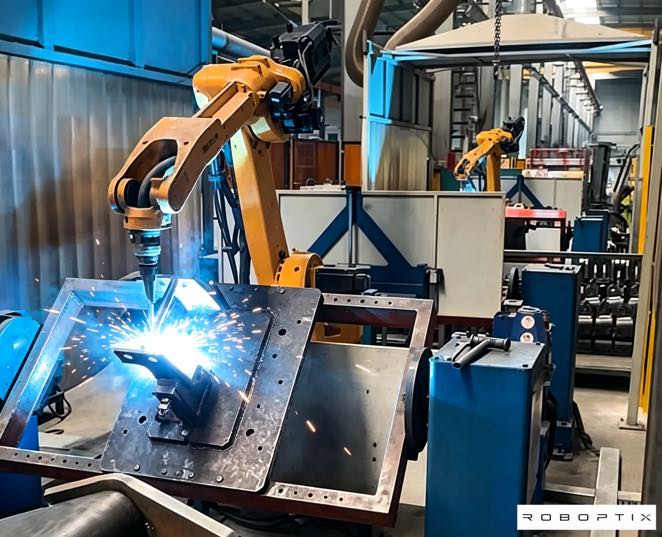
إن نتيجة التنسيق هي سرعة النقطة المركزية الثابتة للأداة. في الخلايا المعتمدة على المشغل، يتناوب بروتوكول TCP بين السرعة الكاملة والصفر عند كل فهرس; في الخلايا المنسقة، يتحرك TCP عبر اللحام بمعدل ثابت واحد بينما يقوم محدد الموضع بتدوير الجزء الموجود تحته. يتتبع الروبوت المسار; يوفر محدد الموضع الدوران; لا يتوقف.
5.1 لماذا يتوقف ويبدأ في تدمير اللحام
عندما يتوقف القوس ويعاد تشغيله, يبرد حوض اللحام ويذوب من جديد, ترك حضن بارد, إعادة تشغيل غير مستخدمة, أو تموج مرئي, وارتفاع المدخلات الحرارية عند كل إعادة تشغيل. سرعة TCP الثابتة - يتم تحقيقها لأن جهاز تحديد الموضع يحمل الدوران بينما يحافظ الروبوت على مسار الشعلة - مما يحافظ على اتساق إدخال الحرارة وثبات شكل الخرزة. هذه هي نفس وثيقة فيزياء بارك وليو لسلوك البلياردو المعتمد على الموضع: يؤدي تثبيت اللحام في نطاق جاذبية وموضع ثابت إلى استقرار حوض السباحة, والحركة المنسقة هي ما يحافظ على هذا النطاق بشكل مستمر بدلاً من أن يكون في خطوات ثابتة (بارك وآخرون., 2019; ليو وآخرون., 2023).
6. تجانس المسار والحركة المخلوطة
حتى مع التنسيق, برنامج ساذج يخلق الزوايا: يمر المسار عبر كل نقطة يتم تدريسها ويتباطأ لتحقيق الدقة. يتيح تجانس المسار - الذي يُطلق عليه غالبًا المزج أو تقريب الزاوية - لوحدة التحكم قطع الزاوية بنصف قطر محدد, لذا فإن TCP لا يتوقف تمامًا أبدًا. يتشارك محدد الموضع والروبوت في المسار المختلط, ويتدفق اللحام عبر ما قد يكون بمثابة توقف صعب. المقايضة حقيقية: التجانس المفرط يضحي بالدقة في الزاوية, لذلك يتم ضبط نصف القطر لكل تطبيق - محكمًا على تمريرات الجذر الدقيقة, أكثر مرونة على شرائح طويلة. تعرض الخلايا المنسقة هذا كمعلمة واحدة تم تعيينها عبر الروبوت وجهاز تحديد الموضع, بدلاً من إعدادين مستقلين للتنعيم يتقاتلان وينتجان خطًا يبدو مختلفًا في كل تمريرة.
7. ثابت الجاذبية: كيف يحمي التنسيق جودة اللحام
الحركة المنسقة ليست أكثر سلاسة فحسب; إنها مراقبة الجودة. من خلال تدوير الجزء بشكل مستمر للحفاظ على اللحام في النطاق المسطح أو الأفقي, تحتوي الخلية على ناقل جاذبية شبه ثابت عند حوض السباحة - وهو المحدد الأكبر لاستقرار البركة - بدلاً من السماح لحوض السباحة بالتأرجح عبر المناطق الرأسية والعلوية حيث يتم تغيير موضع الجزء في خطوات.
7.1 سلوك التجمع المعتمد على الموضع
يُظهر العمل الذي تمت مراجعته من قبل النظراء سلوك حوض اللحام وتختلف جودة الخرز بشكل حاد مع موضع اللحام, لأن الجاذبية تستنزف وتزعزع استقرار البركة في الاتجاهات العلوية والرأسية (بارك وآخرون., 2019, على مواقف GMAW; ليو وآخرون., 2023, على VPPA عبر المناصب). وتحول الحركة المنسقة هذا الاكتشاف إلى قاعدة لتصميم الخلية: أبقِ حوض السباحة في النطاق المسطح/الأفقي عن طريق تحريك الجزء, وليس عن طريق التوقف لإعادة التموضع. يقوم جهاز تحديد الموضع بالتدوير; يقوم الروبوت بالتتبع; وحدة التحكم تبقيهم كواحد. والنتيجة هي جودة الموضع المسطح لـ P02, مستدام خلال التماس بالكامل بدلاً من إعادة ضبطه عند كل فهرس. بعبارة أخرى, التنسيق هو كيفية تفعيل فيزياء الجاذبية من P01 عبر جزء كامل.
8. ثلاثة إخفاقات تكسر البرامج المنسقة
تفشل الحركة المنسقة بطرق يمكن التنبؤ بها. فمعرفتها تختصر مدة الشركة الناشئة من أسابيع إلى أيام, لأن كل منها لديه إصلاح محدد وليس عبارة غامضة "تشعر الخلية بالخطأ".
8.1 عدم تطابق الإطار, مزامنة الانجراف, تفرد الموضع
- عدم تطابق الإطار: لم تتم معايرة محدد الموضع صفر مطلقًا مع قاعدة الروبوت, لذلك يتم تعويض الحركية مجتمعة. يصلح: قم بتشغيل معايرة الإطار قبل الخطوة المنسقة الأولى, وإعادة التحقق منها بعد حدوث أي تغيير ميكانيكي في الخلية.
- الانجراف المزامنة: يسمح ارتباط الشبكة بارتعاش التوقيت, وبالتالي فإن جهاز تحديد المواقع يتخلف عن الروبوت. يصلح: استخدم ناقل المجال المتزامن (EtherCAT الساعات الموزعة) وتحقق من المزامنة مع خطوة اختبارية محددة النطاق بدلاً من افتراض أن الارتباط ضيق.
- تفرد الموضع: في زوايا ميل معينة، يفقد جهاز تحديد الموضع سلطته الميكانيكية أو تصل وحدة التحكم إلى الحد الحركي, إجبار على التوقف في منتصف اللحام. يصلح: قم بتخطيط المسار لتجنب التوجهات الفردية لمحدد الموضع, أو أضف محورًا زائدًا عن الحاجة حتى يتمكن الروبوت من تولي الحركة عبر تلك المنطقة.
9. مثال ميداني: خلية ثلاثية المحاور تم ضبطها لحركة سلسة
قام أحد عملاء ROBOPTIX بتشغيل أداة تحديد المواقع ذات محورين بجانب روبوت ذو 6 محاور في وضع التشغيل: الروبوت ملحوم أ 300 تمرير مم, أشار محدد الموضع إلى مؤشر 15 درجة, متكرر. توقف عائد التمريرة الأولى بالقرب 80% مع عيوب اللفة الباردة في كل مؤشر, وكانت الخلية على وشك إعادة تسعيرها باستخدام روبوت أسرع. بعد إعادة تكوين محدد الموضع كمحاور خارجية 7-8 في وحدة تحكم الروبوت, معايرة إطار تحديد الموضع, وتمكين مزامنة EtherCAT مع مزج المسار, قامت الخلية بتشغيل خط التماس كمسار واحد مستمر بسرعة TCP ثابتة. اختفت عيوب الفهرس, وارتفع عائد التمريرة الأولى إلى أعلى 97%. ولم تتغير الأجهزة، بل تغير نموذج البرمجة. تنسيق, ليس المزيد من المعدات, كان الإصلاح, وتكلف جزءًا صغيرًا من ترقية الروبوت المقترحة.
10. عندما لا يستحق التنسيق الجهد المبذول
التنسيق ليس مجانيا, وبالنسبة لبعض الأعمال فهو مبالغة. إذا كان الجزء الخاص بك ملحومًا في موضع واحد دون أي دوران بين التمريرات - التماس القصير على أداة التثبيت التي تجعله مسطحًا بالفعل - فإن التحكم القائم على الزناد يكون مناسبًا تمامًا, والإعداد الإضافي لمعايرة الإطار والتحقق من المزامنة لا يشتري لك سوى القليل. يؤتي التنسيق ثماره عندما ينتقل اللحام حول جزء يجب أن يدور بشكل مستمر, عندما يتم اختناق إنتاجية التمريرة الأولى بسبب عيوب إعادة التشغيل, أو عندما تستثمر بالفعل في أداة تحديد الموضع المؤازرة التي لا يمكن لنموذج التشغيل استخدام دقتها. قضاء الهندسة حيث يعيش معدل الخلل; تخطيها حيث تؤدي الإشارة البسيطة المهمة.
الأسئلة المتداولة
س: ما هو الفرق بين دمج وتنسيق الموضع?
أ: يربط التكامل بين نظامين مستقلين يتناوبان: اللحامات الروبوتية, ثم يشير إلى محدد الموضع للفهرسة. يعامل التنسيق أداة تحديد الموضع كمحور خارجي في وحدة التحكم في الروبوت بحيث يتحرك كلاهما من مسار واحد. يزيل التنسيق دورة التوقف والبدء التي تسبب عيوب إعادة التشغيل الباردة وإدخال الحرارة غير المتساوي.
س: هل أحتاج إلى EtherCAT لتنسيق حركة الروبوت وجهاز تحديد المواقع؟?
أ: أنت بحاجة إلى ناقل حقل متزامن مع قاعدة زمنية مشتركة. يعد EtherCAT مع الساعات الموزعة هو الخيار الشائع لأنه يحافظ على توقيت المحور ضمن ارتعاش أقل من مللي ثانية; عادةً ما تنجرف الوصلات التناظرية أو الوصلات النبضية بدرجة كافية - عشرات المللي ثانية - لتظهر على أنها عيوب في التماس أثناء اللحام المستمر.
س: لماذا تعتبر معايرة إطار محدد الموضع مهمة جدًا؟?
أ: تعمل الحركة المنسقة على حل الحركات المجمعة من قاعدة الروبوت عبر أداة تحديد الموضع إلى الجزء. إذا تمت معايرة صفر محدد الموضع بشكل خاطئ لإطار الروبوت, كل حركة منسقة مبنية على هندسة زائفة وإزاحة أراضي اللحام. إنها خطوة بدء التشغيل الأكثر تخطيًا والسبب الأكثر شيوعًا لتشغيل البرنامج ولكن اللحام بشكل خاطئ.
س: هل يمكن للحركة المنسقة أن تحسن جودة اللحام حقًا, أو السرعة فقط?
أ: كلاهما, ولكن الجودة هي التأثير الأقوى. تحافظ سرعة TCP الثابتة والدوران المستمر للأجزاء على حوض السباحة في نطاق جاذبية مستقر, القضاء على عيوب إعادة التشغيل البارد. بحث عن سلوك البلياردو المعتمد على الموضع (حديقة, 2019; ليو, 2023) يدعم الحفاظ على موضع لحام ثابت لجودة الخرزة - والتنسيق هو كيفية حملها خلال التماس بأكمله.
إن التعامل مع جهاز تحديد المواقع كآلة منفصلة "يتحدث إليها" الروبوت يجعل الخلية الخاصة بك تتمتع بجودة التوقف والبدء. برمجة الحركة المنسقة تزيل هذا السقف: أعلن محدد الموضع كمحاور خارجية في وحدة تحكم الروبوت, معايرة إطاره إلى قاعدة الروبوت, مزامنة محركات الأقراص على قاعدة زمنية مشتركة مع ساعات EtherCAT الموزعة, ودع مسارًا واحدًا يقود كليهما. يتم بعد ذلك تشغيل اللحام بسرعة TCP ثابتة مع تدوير الجزء بشكل مستمر لتثبيت الشريط المسطح/الأفقي - وهو بالضبط ما ترتبط به أبحاث حالة الجاذبية المستقرة مع حمامات السباحة الأفضل..
روبوتيكس أجهزة تحديد المواقع (ال بي008-بي011、ب012 وحدات متعددة المحاور) يتم شحن EtherCAT جاهزًا ويتم تكوينه كمحاور خارجية في وحدات التحكم الرئيسية في الروبوتات, مع دعم التطبيق لمعايرة الإطار والتحقق من المزامنة. بالنسبة للخلايا التي يكون فيها إنتاجية المرور الأول أكثر أهمية من وقت الدورة الأولية, التنسيق هو الترقية التي تدفع تكاليفها من خلال تقليل العيوب بدلاً من الأجهزة.
تتناول المقالة التالية في هذه السلسلة مسألة الدقة بشكل أكبر: كيفية التحقق, مع أجهزة تعقب الليزر وISO 9283, أن الخلية المنسقة تحمل في الواقع إمكانية التكرار التي تدعيها ورقة المواصفات.
اتصال روبوتيكس مع العلامة التجارية للروبوت الخاص بك وهندسة الأجزاء لتكوين المحور الخارجي وخطة معايرة الإطار.
عن المؤلف
خبرة & أوراق اعتماد
متخصص في تكامل نظام اللحام الآلي مع 12+ سنوات من الخبرة المباشرة في المشروع تركز على اختيار Robot Positioner وتكامله. وقد قدمت الاستشارات ل 300+ المصانع في جميع أنحاء أمريكا الشمالية, أوروبا, وآسيا. جميع بيانات المواصفات الواردة في هذه المقالة مأخوذة من H / ب / ل / أوراق بيانات المنتج من سلسلة U.
خلفية الشركة: 26+ سنوات من هندسة أتمتة اللحام, 40+ براءات الاختراع النشطة, 1,500+ المشاريع المنجزة على مستوى العالم, تقريبًا 70% التي تنطوي على تكامل Robot Positioner.
الشهادات
- ايزو 9001: 2015 (جيجابايت/ت 19001-2016) — نظام إدارة الجودة
- GJB 9001C-2017 — نظام إدارة جودة المعدات العسكرية/الأسلحة
- الاتحاد الأوروبي CE - توجيه الآلات 2006/42/EC (شهادة. لا. م.2026.206.C134866)
- مؤسسة التكنولوجيا الفائقة - شهادة. لا. GR202341000595 (صدر في نوفمبر. 2023)
آخر تحديث: يونيو 2026
مراجع
[1] حديقة, ج.-ح., كيم, ش., قمر, ه.-س., & كيم, م.-ح. (2019). تأثير الجاذبية على سلوك البركة المنصهرة وتحليل البنية المجهرية على مواضع اللحام المختلفة في لحام القوس المعدني بالغاز النبضي. العلوم التطبيقية, 9(21), 4626.
[2] ليو, ج., جيانغ, ف., تشين, س., شو, ب., تشانغ, ز., تشنغ, دبليو., & أماه, X. (2023). آليات تأثير الجاذبية على سلوك حوض اللحام وأداء خرزة اللحام في لحام قوس البلازما ذو القطبية المتغيرة عبر مواضع لحام مختلفة. مواد, 16(19), 6457.
المشاركات ذات الصلة

تثبيت & دليل الصيانة لأنظمة اللحام بالليزر الروبوتية: خريطة طريق عملية

حساب الحمولة النافعة لمحدد موضع الروبوت والاختيار الآمن: الدليل الهندسي الكامل
لماذا لا يستطيع جهاز تحديد الموضع 2 طن دائمًا الاحتفاظ بجزء 2 طن: تحميل غريب الأطوار, لحظة الانقلاب, والقصور الذاتي

تخطيط المسار المستقل في اللحام الآلي:ماذا يعني لخط الإنتاج الخاص بك

التدقيق قبل الشراء: قائمة مرجعية لزيارة المصنع وبروتوكول اختبار مقاعد البدلاء لمشتري أدوات تحديد موضع اللحام
