


कस्टम रोबोट वर्कस्टेशन और लेजर सिस्टम निर्माता



2026 रोबोट पोजिशनर क्रेता गाइड: सभी 5 तुलना किए गए प्रकार - हेड-एंड-टेलस्टॉक, एल प्रकार, यू-प्रकार, और अधिक

गलत रोबोट पोजिशनर की कीमत बिना किसी रोबोट पोजिशनर से अधिक होती है
एक इंजीनियरिंग मशीनरी प्लांट के प्रोडक्शन मैनेजर ने एक बार मुझे बताया था कि उन्होंने अपनी पहली खरीदारी पर एक हेड-एंड-टेलस्टॉक रोबोट पोजिशनर को चुना क्योंकि यह सबसे कम कीमत वाला विकल्प था।. तीन महीने बाद, 90% उनके वर्कपीस अनियमित बहु-चेहरे वाली संरचनाएं निकलीं जिन्हें हेड-एंड-टेलस्टॉक संभाल नहीं सके. इकाई निष्क्रिय पड़ी रही जबकि कर्मचारी अभी भी हाथ से ही सब कुछ पुनः व्यवस्थित कर रहे थे. इसे वापस कर रहा हूं, पुनः क्रय, और रिप्रोग्रामिंग जोड़ा गया 65% मूल बजट के शीर्ष पर.
कोई सार्वभौमिक रूप से बेहतर रोबोट पोजिशनर नहीं है - केवल आपके वर्कपीस के लिए सही. यह लेख संरचना के आधार पर सभी पांच मुख्यधारा प्रकारों की तुलना करता है, विशेष विवरण, और वास्तविक अनुप्रयोग फिट, ताकि आप खरीदने से पहले सही निर्णय ले सकें.
| इस लेख का उपयोग कैसे करें: यह रोबोट पोजिशनर चयन के लिए मुख्य संदर्भ पृष्ठ है. यदि आप पहले से ही अपने वर्कपीस प्रकार को जानते हैं, सीधे उस अनुभाग पर जाएं. त्वरित अवलोकन के लिए, नीचे दी गई सारांश तालिका से प्रारंभ करें. |
सभी 5 एक नज़र में प्रकार
प्रत्येक प्रकार की गहराई से जांच करने से पहले, स्वयं को उन्मुख करने के लिए इस तालिका का उपयोग करें:
| प्रकार | कुल्हाड़ियों | वर्कपीस फिट | पेलोड रेंज | विशिष्ट सटीकता | सापेक्ष लागत |
| हेड-एंड-टेलस्टॉक (बी सीरीज) | 1 | लंबा, ट्यूबलर, अक्षीय रूप से सममित | 500-5,000 किग्रा | 0.05 मिमी | मध्य |
| एच-प्रकार रोटेशन टेबल (एच सीरीज) | 1 | डिस्क, अँगूठी, तलीय | 300-2,000 किग्रा | ±0.05 मिमी | कम |
| एल-टाइप डुअल-एक्सिस (एल सीरीज) | 2 | मध्यम आकार का बहु-चेहरा; वेल्ड + विधानसभा | 300-1,500 किग्रा | ±0.05 मिमी | मध्य |
| यू-टाइप डुअल-एक्सिस (यू सीरीज) | 2 | छोटे से मध्यम आकार के बहु-चेहरे वाले | 300-1,000 किग्रा | ±0.05 मिमी | मध्य |
| तीन अक्ष (B008–B012) | 3 | जटिल, भारी, बहु-सामने | 300-2,000 किग्रा | ±0.03 मिमी+ | उच्च |
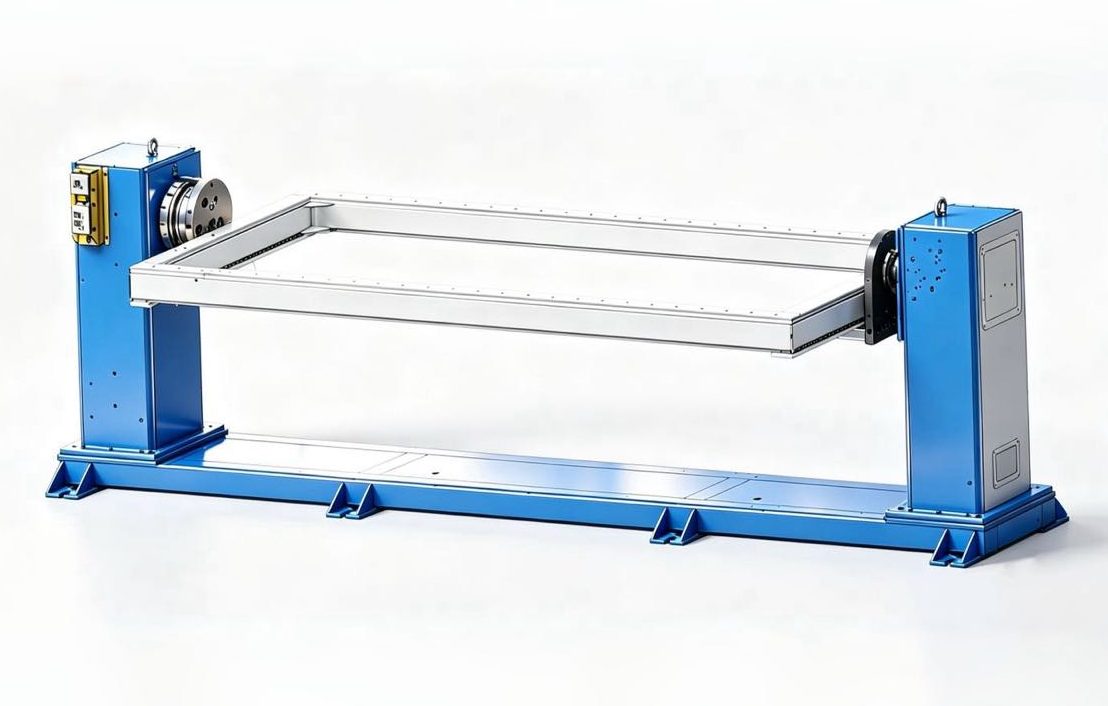
प्रकार 1: हेड-एंड-टेलस्टॉक रोबोट पोजिशनर (बी सीरीज)
यह किस वर्कपीस पर सूट करता है?
दबाव पोत गोले, पवन टरबाइन टॉवर अनुभाग, बड़े ड्राइव शाफ्ट, इंजीनियरिंग मशीनरी बूम निकाय, पाइप कई गुना. परिभाषित करने वाली विशेषता: वर्कपीस लम्बा या अक्षीय रूप से सममित है, और दोनों सिरों को एकाग्र रूप से पकड़ा जा सकता है.
यह काम किस प्रकार करता है
एक सर्वो-चालित सिर एक सिरे को पकड़ता है; एक निष्क्रिय टेलस्टॉक दूसरे का समर्थन करता है. वर्कपीस अपनी प्राथमिक धुरी के साथ लगातार घूमता रहता है जबकि वेल्डिंग रोबोट लंबाई के साथ ट्रैक करता है. परिधीय सीमों को पूरी तरह से सपाट स्थिति में वेल्ड किया जाता है, आर्क-ऑन समय को आगे बढ़ाना 85% या उच्चतर.
वास्तविक मॉडल विशिष्टताएँ
| नमूना | रेटेड पेलोड | स्थिति निर्धारण सटीकता | अधिकतम फ्लिप स्पीड | मानक अवधि |
| एमआरके-बी001 (रोशनी) | 500-1,000 किग्रा | 0.05 mm@R350 | 90°/से | 2 / 2.5 / 3 / 3.5 एम |
| एमआरके-बी002 (उच्च भार) | 1,000-1,500 किग्रा | 0.05 mm@R350 | 60°/से | 2 / 2.5 / 3 / 3.5 एम |
| एमआरके-बी004 (अत्यधिक टिकाऊ) | 1,500-5,000 किग्रा | ±0.075 मिमी@R500 | 30°/से | 3 / 5 / 6 / 8 एम |
ताकत और सीमाएं
- ताकत: सभी पांच प्रकार की उच्चतम पेलोड सीमा (बी004: 5,000 किग्रा); परिधीय सीमों पर अधिकतम आर्क-ऑन समय; सबसे सरल यांत्रिक डिजाइन और सबसे कम रखरखाव लागत
- सीमाएँ: केवल अक्षीय रूप से सममित या लम्बी वर्कपीस के लिए उपयुक्त; बहु-चेहरा अनियमित भागों को संभाल नहीं सकता; वर्कपीस के दोनों सिरे संकेंद्रित और पकड़ने योग्य होने चाहिए
प्रकार 2: एच-टाइप सर्वो रोटेशन टेबल (एच सीरीज)

(रोबोट शामिल नहीं है)
यह किस वर्कपीस पर सूट करता है?
निकला हुआ किनारा, गोलाकार संरचनात्मक फ्रेम, ईवी बैटरी पैक ट्रे, गोलाकार अंत टोपियां, रिंग अनुभाग. परिभाषित करने वाली विशेषता: डिस्क के आकार, अंगूठी के आकार का, या कम ऊंचाई-से-व्यास अनुपात के साथ समतलीय ज्यामिति.
यह काम किस प्रकार करता है
एक गोलाकार मेज एक ऊर्ध्वाधर अक्ष के चारों ओर घूमती है. वर्कपीस को टेबल पर तय किया गया है और प्रत्येक लक्ष्य कोण पर घूमता है जबकि वेल्डिंग रोबोट क्रमिक रूप से सीम को पूरा करता है. सभी पाँच प्रकारों की सबसे सरल संरचना, सबसे कम एकीकरण लागत, कमीशन देना सबसे आसान.
वास्तविक मॉडल विशिष्टताएँ
| नमूना | रेटेड पेलोड | स्थिति निर्धारण सटीकता | अधिकतम गति | मानक तालिका दीया. / मैक्स स्विंग दीया. |
| एमआरके-एच001 | 500-2,000 किग्रा | ±0.05@R350 | 60°/से | 600-2,000 मिमी / अनेक विकल्प |
| एमआरके-एच004 (मानक) | 500-1,500 किग्रा | ±0.05 मिमी@R350 | 60°/से | 1,500 मिमी / 2,000 मिमी |
| एमआरके-एच005 (भारी) | 1,500-2,000 किग्रा | ±0.05 मिमी@R350 | 45°/से | 2,500 मिमी / 3,000 मिमी |
ताकत और सीमाएं
- ताकत: सबसे कम लागत और सभी पाँच प्रकारों का सरलतम एकीकरण; लचीली वर्कपीस फिक्सिंग के लिए बड़ी टेबल सतह; विस्तृत टेबल व्यास रेंज (600 मिमी से 2,500 मिमी)
- सीमाएँ: केवल क्षैतिज घुमाव - साइड-फेस और बॉटम-फेस वेल्ड सीम पहुंच योग्य नहीं हैं; जब वर्कपीस की ऊंचाई-से-व्यास अनुपात अधिक हो जाता है तो स्थिरता कम हो जाती है 0.8
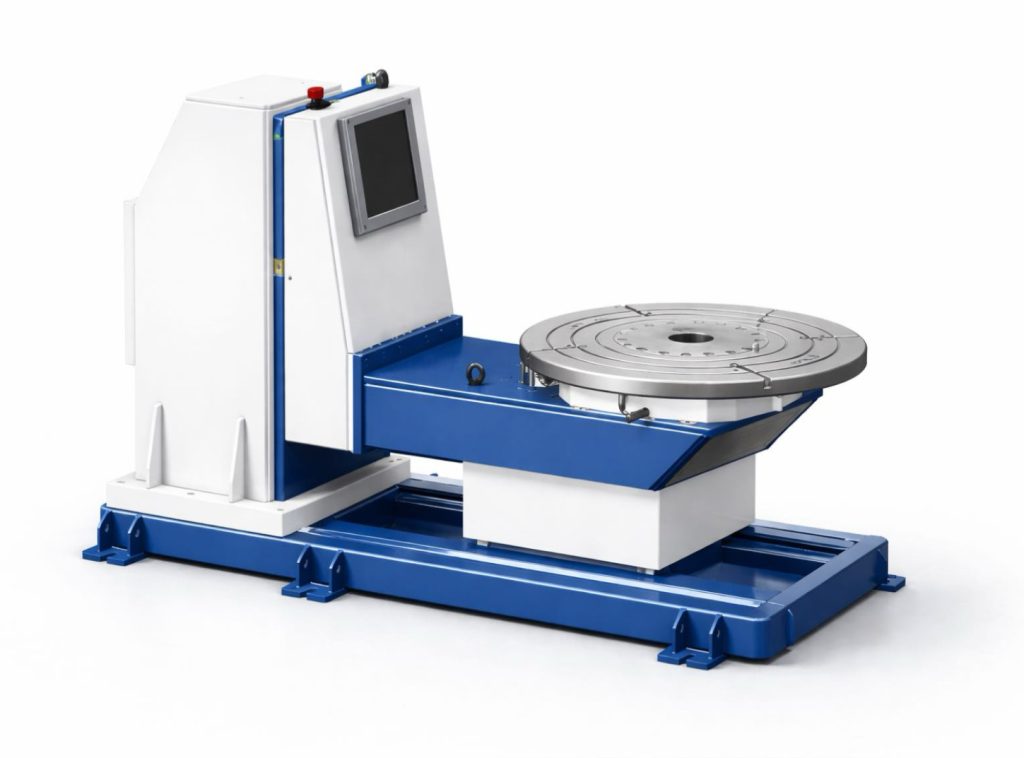
प्रकार 3: एल-टाइप डुअल-एक्सिस रोबोट पोजिशनर (एल सीरीज)
यह किस वर्कपीस पर सूट करता है?
ईवी बैटरी पैक फ्रेम, मोटरसाइकिल और साइकिल फ्रेम, एल्यूमीनियम संरचनात्मक वेल्ड, मध्यम आकार के वर्कपीस जिन्हें एक ही स्टेशन पर वेल्डिंग और असेंबली संचालन की आवश्यकता होती है. परिभाषित करने वाली विशेषता: मल्टी-फेस वेल्डिंग को एक ही फिक्सचर पर असेंबली स्टेप के साथ जोड़ा गया है.
यह काम किस प्रकार करता है
एल-आकार का फ्रेम दो स्वतंत्र सर्वो अक्षों को जोड़ता है: एक टूलींग अक्ष (क्षैतिज घुमाव) वर्कपीस को उन्मुख करने के लिए, और झुकाव को समायोजित करने के लिए एक फ्लिप अक्ष. दो-अक्ष समन्वय कवर 4 को 6 एक ही सेटअप में चेहरों को वेल्ड करें. टूलींग अक्ष असेंबली इंडेक्सिंग संदर्भ के रूप में भी दोगुना हो जाता है, बिना किसी वर्कपीस स्थानांतरण के एक ही स्टेशन पर वेल्डिंग और पार्ट्स असेंबली को सक्षम करना.
वास्तविक मॉडल विशिष्टताएँ
| नमूना | रेटेड पेलोड | टूलींग एक्सिस सटीकता | फ़्लिप एक्सिस सटीकता | टूलींग एक्सिस स्पीड |
| एमआरके-एल001 (लाइट डुअल-एक्सिस) | 300-500 किग्रा | ±0.05 मिमी@R350 | ±0.075 मिमी@R500 | 60°/से, गति 45°/सेकेंड² |
| एमआरके-एल002 (भारी दोहरी-अक्ष) | 1,500 किग्रा | घूर्णन टोक़: 3,960 एन·एम | पलटा टॉर्क: 6,720 एन·एम | ROTATION 4 आरपीएम / पलटना 3 आरपीएम |
ताकत और सीमाएं
- ताकत: एकमात्र प्रकार जो मूल रूप से एक स्टेशन पर संयुक्त वेल्डिंग और असेंबली का समर्थन करता है; L002 हेवी-ड्यूटी टॉर्क हैंडल 1,500 किलो एल्यूमीनियम फ्रेम; डुअल-एक्सिस एक ही सेटअप में कई चेहरों को कवर करता है
- सीमाएँ: असेंबली आवश्यकताओं के बिना शुद्ध वेल्डिंग अनुप्रयोगों के लिए, यू-प्रकार आमतौर पर बेहतर लागत दक्षता प्रदान करता है; फ्लिप रेंज सीमित है - >90° फ्लिप की आवश्यकता वाले अनुप्रयोग उपयुक्त नहीं हैं
प्रकार 4: यू-टाइप डुअल-एक्सिस रोबोट पोजिशनर (यू सीरीज)

यह किस वर्कपीस पर सूट करता है?
ऑटोमोटिव संरचनात्मक कोष्ठक, उपकरण पैनल फ्रेम, बॉडी-इन-व्हाइट वेल्डमेंट, मानक रोबोटिक वेल्डिंग सेल घटक. परिभाषित करने वाली विशेषता: बहु-चेहरा ज्यामिति, 300 को 1,000 किग्रा, सख्त स्थिरता आवश्यकताओं के साथ उच्च मात्रा में उत्पादन.
यह काम किस प्रकार करता है
U-आकार के फ़्रेम में J1 फ्लिप अक्ष होता है (±90°) और J2 घूर्णन अक्ष (±200°) समन्वित सर्वो गति में. वर्कपीस के किसी भी हिस्से को फिक्स्चर से भाग को हटाए बिना फ्लैट-वेल्डिंग स्थिति में लाया जा सकता है. सघन पदचिह्न (~1.2 वर्ग मीटर) और तेज़ अक्ष प्रतिक्रिया इसे ऑटोमोटिव पार्ट्स बैच वेल्डिंग के लिए प्रमुख विकल्प बनाती है.
वास्तविक मॉडल विशिष्टताएँ
| नमूना | रेटेड पेलोड | repeatability | J1 फ्लिप स्पीड | J2 घूर्णन गति |
| एमआरके-U001 (रोशनी) | 300 किग्रा | ±0.05 मिमी@R250 | 30°/से, टॉर्कः 2,695 एन·एम | 60°/से, टॉर्कः 1,225 एन·एम |
| एमआरके-U002 (मानक) | 500-1,000 किग्रा | पलटना: ±0.075 mm@R500 टूल: ±0.05 मिमी@R350 | 45°/से | 60°/से, गति 45°/सेकेंड² |
ताकत और सीमाएं
- ताकत: ओवरहेड और वर्टिकल वेल्डिंग को पूरी तरह से समाप्त कर देता है; U001 ऑटोमोटिव परिशुद्धता आवश्यकताओं के लिए ±0.05 mm@R250 प्राप्त करता है; सभी दोहरे-अक्ष प्रकारों में सबसे छोटा पदचिह्न - कई इकाइयों को एक साथ तैनात किया जा सकता है
- सीमाएँ: की पेलोड छत 1,000 किग्रा (U002) भारी वर्कपीस के लिए इसे नियमबद्ध करें; अधिक झुकाव की आवश्यकता वाले दुर्लभ अनुप्रयोगों के लिए ±90° की J1 फ्लिप रेंज अपर्याप्त है
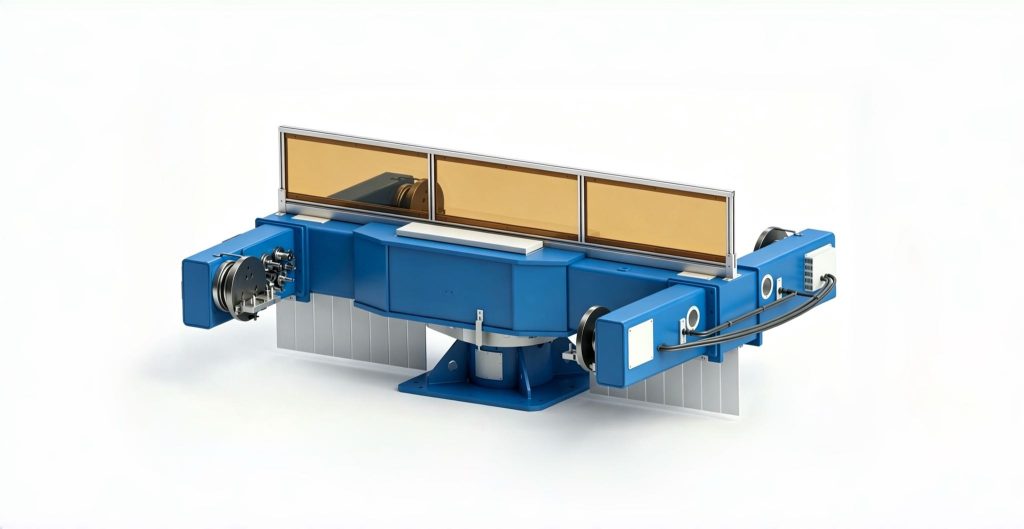
प्रकार 5: थ्री-एक्सिस रोबोट पोजिशनर (B008-B012 श्रृंखला)
यह किस वर्कपीस पर सूट करता है?
खुदाई करने वाले बूम हथियार और डिपर, क्रेन जिब अनुभाग, पवन टरबाइन नैकेले फ्रेम, खनन उपकरण मुख्य संरचनाएँ. परिभाषित करने वाली विशेषता: वेल्ड सीम भर में वितरित 6 या अधिक विमान, जटिल ज्यामिति, 500 किग्रा और उससे अधिक.
यह काम किस प्रकार करता है
तीन समन्वित सर्वो अक्ष - एक बड़े-स्विंग रोटेशन अक्ष, एक टूलींग अक्ष, और एक फ्लिप नियंत्रण - क्रम में किसी भी चेहरे पर किसी भी वेल्ड सीम को फ्लैट-वेल्डिंग स्थिति में लाएं, मध्य-चक्र में क्रेन की स्थिति बदलने को समाप्त करना. B008 अधिकतम स्विंग व्यास तक पहुंचता है 5,000 मिमी; उच्च सटीकता वाले मॉडल B009 और B011 ±0.03 मिमी दोहराव योग्यता प्राप्त करते हैं.
वास्तविक मॉडल विशिष्टताएँ
| नमूना | रेटेड पेलोड | घूर्णन सटीकता | मैक्स स्विंग दीया. | टूलींग सटीकता | टूलींग गति |
| एमआरके-बी008 (भारी) | 1,500-2,000 किग्रा | ±0.05 मिमी@R500 | 5,000 मिमी | ±0.05 मिमी@R350 | 60°/से |
| एमआरके-बी009 (मॉड्यूलर) | 500-1,000 किग्रा | ±0.03 मिमी@R500 | 4,000 मिमी | ±0.05 मिमी@R350 | 90°/से |
| एमआरके-बी010 (रोशनी) | 300-500 किग्रा | ±0.075 मिमी@R500 | 4,000 मिमी | ±0.075 मिमी@R500 | 60°/से |
| एमआरके-बी011 (मानक) | 1,000-1,500 किग्रा | ±0.03 मिमी@R500 | 4,000 मिमी | ±0.05 मिमी@R350 | 90°/से |
| एमआरके-बी012 (लंबवत फ्लिप) | 300-1,500 किग्रा | ±0.075 मिमी@R500 | — | ±0.05@R350 | 60°/से |
ताकत और सीमाएं
- ताकत: सभी पांच प्रकारों की व्यापक वर्कपीस अनुकूलनशीलता; उच्चतम परिशुद्धता ±0.03 मिमी पर उपलब्ध है; मध्य-चक्र में सभी क्रेन पुनर्स्थापन को समाप्त कर देता है
- सीमाएँ: उच्चतम खरीद लागत और सबसे जटिल एकीकरण; की पेलोड छत 2,000 किग्रा - इससे ऊपर के वर्कपीस के लिए हेवी-ड्यूटी हेड-एंड-टेलस्टॉक की आवश्यकता होती है (बी004: 5,000 किग्रा)
साथ-साथ तुलना: सभी 5 प्रकार
| आयाम | हेड-एंड-टेलस्टॉक (बी) | एच-प्रकार (एच) | एल प्रकार (एल) | यू-प्रकार (यू) | तीन अक्ष (B008–B012) |
| वर्कपीस अनुकूलनशीलता | ❌ केवल अक्षीय रूप से सममित | ❌ डिस्क / केवल तलीय | ✅ मध्यम | ✅ चौड़ा | ✅ सबसे चौड़ा |
| अधिकतम पेलोड | ✅ 5,000 किग्रा | ✅ 2,000 किग्रा | ⚪ 1,500 किग्रा | ❌ 1,000 किग्रा | ⚪ 2,000 किग्रा |
| ओवरहेड वेल्डिंग को समाप्त करता है | ⚪ केवल परिधीय सीम | ❌ केवल ऊपरी चेहरा | ✅ बहु-चेहरा प्रभावी | ✅ सभी चेहरे हटा दिए गए | ✅ सभी चेहरे हटा दिए गए |
| असेंबली फ़ंक्शन समर्थन | ❌नहीं | ❌नहीं | ✅ टूलींग अक्ष दोहरे उद्देश्य | ❌नहीं | ❌नहीं |
| फर्श की जगह की आवश्यकता है | ❌ बड़ा (विस्तार 2-8 मी) | ✅ छोटा | ⚪मध्यम | ✅ सबसे छोटा | ⚪मध्यम |
| एकीकरण जटिलता | ✅ कम | ✅ निम्नतम | ⚪मध्यम | ⚪मध्यम | ❌ ऊँचा |
| खरीद की लागत | ⚪ मध्य | ✅ निम्नतम | ⚪ मध्य | ⚪ मध्य | ❌ उच्चतम |
⚪ = मध्य सीमा / दो चरम सीमाओं के बीच
4-चरण चयन प्रक्रिया
कदम 1: अपने वर्कपीस की ज्यामिति को पहचानें
- लम्बा या ट्यूबलर वर्कपीस, दोनों सिरे पकड़ने योग्य → हेड-एंड-टेलस्टॉक
- डिस्क, अँगूठी, या समतलीय ज्यामिति → एच-प्रकार रोटेशन तालिका
- बहु-सामने, 300-1,000 किग्रा, शुद्ध वेल्डिंग → यू-टाइप
- वेल्डिंग के साथ बहु-चेहरा + एक ही स्टेशन पर असेंबली → एल-टाइप
- वेल्ड सीम चालू 6+ विमान, जटिल ज्यामिति → तीन-अक्ष
कदम 2: अपना लोड सत्यापित करें - वर्कपीस + स्थिरता, साथ 20% अंतर
चयन भार = (वर्कपीस का वजन + स्थिरता का वजन) × 1.2. केवल वर्कपीस के शुद्ध वजन का उपयोग करना सबसे आम चयन त्रुटि है. फिक्स्चर नियमित रूप से कुल लोड में 15-30% जोड़ते हैं - उन्हें अनदेखा करने से क्रोनिक ओवरलोडिंग और समय से पहले ड्राइवट्रेन विफलता होती है.
कदम 3: सटीकता की आवश्यकता का मिलान करें
- सामान्य संरचनात्मक वेल्डिंग: ±0.05 मिमी पूरी तरह से पर्याप्त है
- ऑटोमोटिव परिशुद्धता घटक: ±0.05 मिमी (U001) या ±0.03 मिमी (बी009/बी011)
- मोटे सहनशीलता के साथ भारी संरचनात्मक निर्माण: ±0.075 मिमी स्वीकार्य है (बी004, बी010)
कदम 4: अपना नियंत्रण एकीकरण मोड चुनें
- समन्वित अक्ष नियंत्रण (अनुशंसित): रोबोट पोजिशनर वेल्डिंग रोबोट की बाहरी धुरी के रूप में कार्य करता है. वास्तविक समय सिंक्रनाइज़ेशन में रोटेशन और वेल्डिंग एक साथ होते हैं - आर्क-ऑन समय अधिकतम होता है
- स्वतंत्र नियंत्रण: वेल्डिंग और रोटेशन वैकल्पिक. कम एकीकरण लागत, लेकिन आर्क-ऑन समय को पूरी तरह से अनुकूलित नहीं किया जा सकता है - सरल प्रक्रियाओं या तंग बजट के लिए उपयुक्त
3 सबसे आम चयन गलतियाँ
| गलती 1: सुरक्षा मार्जिन के लिए सबसे बड़ी पेलोड रेटिंग ख़रीदना. → अधिक आकार वाले पेलोड का अर्थ है अधिक घूर्णी जड़ता, धीमी प्रतिक्रिया, और अनावश्यक लागत. वास्तविक लोड × के आधार पर चयन करें 1.2, सबसे बड़ा उपलब्ध मॉडल नहीं. |
| गलती 2: अधिक अक्ष मान लेना हमेशा बेहतर होता है. → एक तीन-अक्ष इकाई की लागत 2-3× एकल-अक्ष इकाई होती है और इसे चालू करने में काफी समय लगता है. यदि आपके वर्कपीस में केवल परिधीय सीम हैं, एकल-अक्ष हेड-एंड-टेलस्टॉक इष्टतम समाधान है. |
| गलती 3: सस्ते में शुरुआत करने और बाद में अपग्रेड करने की योजना बना रहे हैं. → विभिन्न रोबोट पोजिशनर प्रकारों में असंगत फिक्स्चर माउंटिंग पैटर्न और नियंत्रण आर्किटेक्चर होते हैं. अपग्रेड करने का अर्थ है फिक्स्चर को फिर से डिज़ाइन करना और स्क्रैच से रीप्रोग्रामिंग करना. पहली बार इसे सही करना स्विचिंग की तुलना में लगभग हमेशा कम महंगा होता है. |
निःशुल्क चयन मूल्यांकन प्राप्त करें
यदि आपकी वर्कपीस स्थिति जटिल है या आप अभी भी सही कॉन्फ़िगरेशन के बारे में अनिश्चित हैं, हमारी इंजीनियरिंग टीम मुफ़्त एप्लिकेशन मूल्यांकन - विशिष्ट मॉडल अनुशंसा प्रदान करती है, स्पैन या टेबल का आकार, और एक प्रारंभिक आरओआई अनुमान - लिखित रूप में दिया गया 24 काम करने के घंटे.
► निःशुल्क रोबोट पोजिशनर चयन मूल्यांकन के लिए हमसे संपर्क करें
लेखक के बारे में
| अनुभव & साख रोबोटिक वेल्डिंग सिस्टम एकीकरण विशेषज्ञ के साथ 12+ रोबोट पोजिशनर चयन और एकीकरण पर केंद्रित वर्षों का प्रत्यक्ष परियोजना अनुभव. को परामर्श प्रदान किया है 300+ उत्तरी अमेरिका भर में कारखाने, यूरोप, और एशिया. इस आलेख में सभी विनिर्देशन डेटा वास्तविक एच से लिया गया है / बी / एल / यू सीरीज उत्पाद डेटाशीट. कंपनी बैकग्राउंड: 26+ वेल्डिंग ऑटोमेशन इंजीनियरिंग के वर्ष, 40+ सक्रिय पेटेंट, 1,500+ विश्व स्तर पर पूर्ण की गई परियोजनाएँ, लगभग 70% रोबोट पोजिशनर एकीकरण शामिल है. ईयू सीई प्रमाणीकरण: रोबोट पोजिशनर सिस्टम (प्रमाणपत्र संख्या: एम.2026.206.सी134866) आखरी अपडेट: मई 2026 |
संबंधित पोस्ट

2026 वेल्डिंग स्वचालन दर्द बिंदु: क्यों प्रतिस्पर्धी फ़ैक्टरियाँ रोबोट पोजिशनर का चयन कर रही हैं?
2-टन का पोजिशनर हमेशा 2-टन का हिस्सा क्यों नहीं पकड़ सकता?: विलक्षण लोडिंग, उलटने वाला क्षण, और जड़ता

7वें एक्सिस रोबोट + रोबोटिक पोजिशनर्स: पूर्ण लचीली वेल्डिंग कोशिकाओं का निर्माण

5 स्ट्रक्चरल स्टील के लिए रोबोटिक वेल्डिंग सेल खरीदने से पहले पूछे जाने वाले प्रश्न

रोबोटिक वेल्डिंग सेल रखरखाव गाइड: सर्वोत्तम प्रथाएं, अनुसूची & समस्या निवारण 2026
