Fabricante de sistemas láser y estaciones de trabajo robóticas personalizadas



Programación de movimiento coordinado: Cómo hacer que su robot y posicionador se muevan como una cadena cinemática
La mayoría de las fábricas compran un robot y un posicionador como dos máquinas.. Los conectan juntos, ejecutar el programa del robot, y accionar el posicionador con salida digital entre pasadas. El resultado "funciona", hasta que miras la soldadura. La antorcha se detiene en cada índice., el arco se reinicia en frio, la costura muestra una ondulación en cada unión, y el rendimiento de la primera pasada nunca alcanza lo que prometía el folleto. El problema no es el equipo.. Es que las dos máquinas nunca fueron programadas como una sola..
Este artículo explica la programación del movimiento coordinado.: la práctica de tratar el posicionador como un eje integral del controlador del robot para que ambos se muevan desde una única trayectoria. Cubrimos la interpolación de eje externo., Sincronización EtherCAT, suavizado de camino, y la recompensa de calidad de soldadura al mantener el punto central de la herramienta (tcp) a velocidad constante. El objetivo es una célula donde el robot y el posicionador no sean dos dispositivos que cooperen, sino una cadena cinemática..
Nota: La metodología de coordinación refleja la práctica de integración del posicionador ROBOPTIX en células servoaccionadas, con referencias cruzadas con investigaciones revisadas por pares sobre el comportamiento del baño de soldadura dependiente de la posición (Parque y col., 2019, Ciencias Aplicadas; Liu et al., 2023, Materiales) y ISO 9283 métodos de prueba de rendimiento del robot.
1. La “integración” es el objetivo equivocado
La integración implica dos sistemas independientes conectados en los bordes.. Control basado en disparador: el robot suelda una pasada, envía una señal, El posicionador gira, el robot se reanuda: es la integración. También es la razón por la que tantas células tienen un rendimiento inferior. Cada vez que el posicionador se mueve, el robot está estacionado; cada vez que el robot se mueve, el posicionador está estacionado. La soldadura se construye en forma discreta., trozos de parada y arranque, y los defectos se acumulan en cada límite entre ellos.
El mejor objetivo es la coordinación.: un controlador planifica una trayectoria que incluye tanto los seis ejes del robot como los ejes de rotación del posicionador. El posicionador pasa a formar parte del propio modelo cinemático del robot.. cuando eso sucede, el arco nunca se detiene porque el posicionador nunca tiene que esperar su turno.
2. Una cadena cinemática: El posicionador como extensión del robot
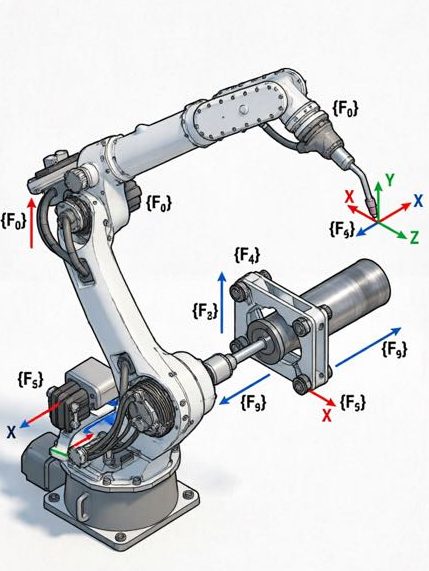
Cinemáticamente, una celda de soldadura es un árbol de enlaces. La base del robot es la raíz., los ejes del robot son ramas, la antorcha es el efector final, y la pieza de trabajo es sostenida por el posicionador. En movimiento coordinado, Los ejes del posicionador se suman a la misma cadena cinemática que resuelve el controlador del robot., por lo que mover el posicionador es matemáticamente la misma operación que mover una articulación de robot. El controlador ya no ve "robot + posicionador”; ve un brazo más largo atravesando la parte.
2.1 Eje 7, 8, y 9 en el controlador
La mayoría de los controladores industriales le permiten declarar ejes externos (comúnmente los ejes de rotación e inclinación del posicionador) y asignarlos al mismo grupo de movimiento que el robot.. Una vez declarado, el posicionador es eje 7, 8, o 9 en la solución de coordenadas interna del controlador. Una sola instrucción de movimiento ahora puede comandar al robot y al posicionador simultáneamente, y el controlador calcula la cinemática inversa combinada para que la antorcha siga la trayectoria prevista en la pieza.. El eje externo no es un periférico.; es una articulación que el planificador optimiza junto con la del robot.
2.2 Una trayectoria, No dos programas
Con el posicionador externalizado, ya no mantiene un programa de robot y un programa de posicionador separados. Mantienes una trayectoria. La ruta está definida en la pieza de trabajo. (o un usuario) marco, y el controlador distribuye el movimiento requerido entre el robot y el posicionador automáticamente. Si la pieza necesita permanecer plana mientras se desplaza la costura, el controlador inclina el posicionador y mueve el robot para mantener la soldadura en la banda 1G/2G, exactamente el control de posición P02 descrito, ahora se ejecuta de forma continua en lugar de en pasos discretos. Un programa significa una fuente de verdad sobre dónde debe realizarse la soldadura.
3. Interpolación de eje externo
La interpolación es la forma en que el controlador llena el espacio entre dos puntos aprendidos con un movimiento suave. En modo independiente, el robot interpola sus propios seis ejes. En modo coordinado, el controlador interpola los ejes del robot y los ejes del posicionador externo juntos, Resolviendo una ruta sincronizada donde la proporción de movimiento entre ellos se decide cuadro por cuadro para mantener el TCP en la soldadura.. Este es el corazón de la coordinación.: no dos interpoladores funcionando en paralelo, pero un interpolador que posee todos los ejes.
3.1 Calibración del marco del posicionador en la base del robot
El movimiento coordinado es tan preciso como la relación del marco entre el robot y el posicionador.. Antes del primer movimiento coordinado, El cero del posicionador debe calibrarse con respecto al marco base del robot, generalmente moviendo el TCP del robot hasta puntos de referencia conocidos en el portabrocas o la placa frontal del posicionador., o mediante calibración con láser o ballbar. Si se hace mal, la cinemática combinada del controlador se basará en una premisa falsa.: el robot “pensará” que la pieza está en algún lugar donde no está, y la soldadura será compensada por un error constante o rotativo. Esta calibración del marco es el paso más omitido en las puestas en marcha en el campo., y la causa más común de "el programa se ejecuta pero la soldadura está mal".
4. Sincronización EtherCAT y marco de sincronización
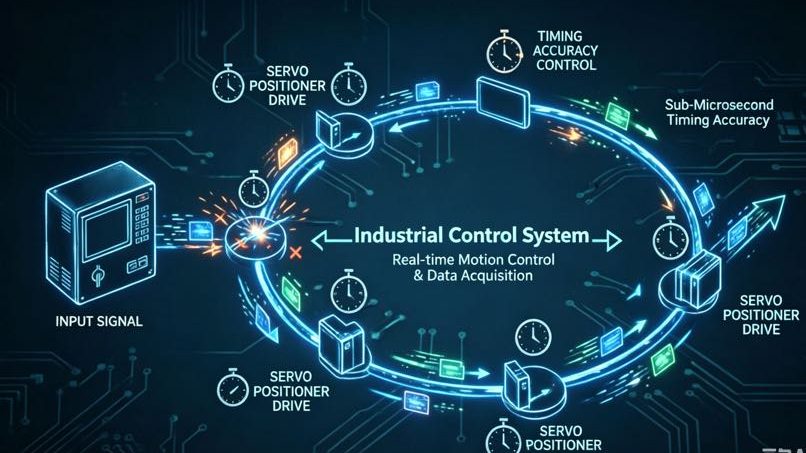
Para que el robot y el posicionador se muevan como uno solo, sus unidades deben compartir una base de tiempo común. Un posicionador que se retrasa con respecto al robot incluso unos pocos milisegundos produce un defecto de costura visible, porque los dos movimientos ya no son geométricamente consistentes en el instante de la soldadura: el soplete está en un punto del recorrido mientras que la pieza se ha desplazado ligeramente hacia atrás. La sincronización es lo que los mantiene bloqueados..
4.1 Relojes distribuidos y fluctuación
EtherCAT con relojes distribuidos proporciona a cada servoaccionamiento una marca de tiempo sincronizada, para que los ejes del robot y del posicionador ejecuten sus posiciones ordenadas en el mismo instante de control. El “marco de sincronización” es el mensaje de red que los bloquea. La inquietud (la variación en ese momento) es el enemigo. Los servoposicionadores ROBOPTIX utilizan sincronización de reloj distribuido EtherCAT para que el eje del posicionador siga el grupo de movimiento del robot con una consistencia de menos de milisegundos., que es lo que permite que una soldadura continua abarque una pieza giratoria sin un reinicio en frío. Donde los enlaces analógicos o de tren de pulsos más antiguos introdujeron decenas de milisegundos de deriva, EtherCAT mantiene la cadena tensa. La prueba práctica es sencilla.: comandar un movimiento helicoidal coordinado y determinar la sincronización del eje; si el posicionador se retrasa, la costura te lo dice antes que el osciloscopio.
5. Velocidad TCP constante a través de la soldadura
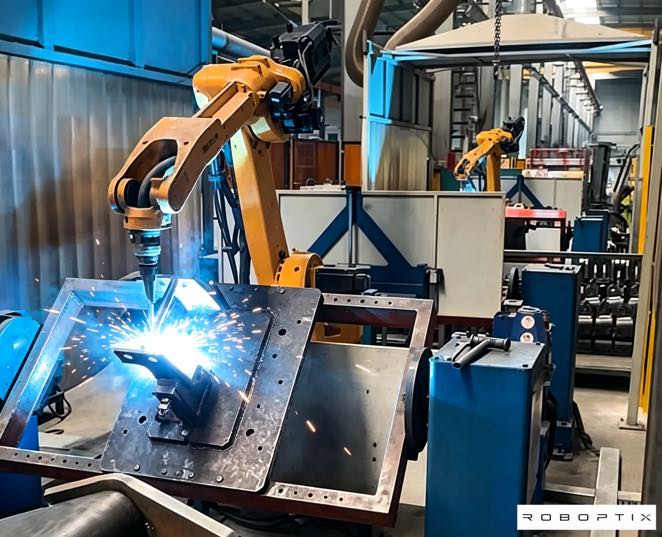
La recompensa de la coordinación es una velocidad constante del punto central de la herramienta.. En las celdas basadas en disparadores, el TCP alterna entre velocidad máxima y cero en cada índice.; En celdas coordinadas, el TCP se mueve a través de la soldadura a un ritmo constante mientras el posicionador gira la pieza debajo de él.. El robot sigue el camino.; el posicionador proporciona la rotación; ni se detiene.
5.1 Por qué las paradas y los arranques arruinan la soldadura
Cuando el arco se detiene y se reinicia, el baño de soldadura se enfría y se vuelve a fundir, dejando una vuelta fria, un reinicio sin fusionar, o una onda visible, y picos de entrada de calor en cada reinicio. La velocidad TCP constante (que se logra porque el posicionador lleva la rotación mientras el robot mantiene la trayectoria de la antorcha) mantiene la entrada de calor uniforme y el perfil del cordón consistente.. Este es el mismo documento de física de Park y Liu para el comportamiento del grupo dependiente de la posición.: Mantener la soldadura en una banda gravitacional y posicional consistente estabiliza el charco., y el movimiento coordinado es lo que mantiene esa banda continuamente en lugar de pasos estacionarios (Parque y col., 2019; Liu et al., 2023).
6. Suavizado de trayectoria y movimiento combinado
Incluso con coordinación, un programa ingenuo crea esquinas: la trayectoria pasa por cada punto enseñado y desacelera para satisfacer la precisión. El suavizado de trayectoria, a menudo llamado combinación o redondeo de esquinas, permite al controlador cortar la esquina con un radio definido., por lo que el TCP nunca se detiene por completo. El posicionador y el robot comparten el camino combinado, y la soldadura fluye a través de lo que de otro modo sería una parada difícil. La compensación es real: El suavizado excesivo sacrifica la precisión en la esquina., por lo que el radio se ajusta según la aplicación: ajustado en pasadas de raíz de precisión, más suelto en filetes largos. Las celdas coordinadas exponen esto como un conjunto de parámetros único en el robot y el posicionador., en lugar de dos configuraciones de suavizado independientes que luchan entre sí y producen una costura que se ve diferente en cada pasada.
7. La constante de gravedad: Cómo la coordinación protege la calidad de la soldadura
El movimiento coordinado no sólo es más suave; es un control de calidad. Girando continuamente la pieza para mantener la soldadura en la banda plana u horizontal., la celda mantiene un vector de gravedad casi constante en la piscina, el mayor determinante de la estabilidad del charco, en lugar de dejar que la piscina se balancee a través de zonas verticales y superiores a medida que la pieza se reposiciona en pasos.
7.1 Comportamiento del grupo dependiente de la posición
Un trabajo revisado por pares muestra que el comportamiento del baño de soldadura y la calidad del cordón varían marcadamente con la posición de soldadura, porque la gravedad drena y desestabiliza la piscina en orientaciones superiores y verticales (Parque y col., 2019, sobre posiciones GMAW; Liu et al., 2023, sobre VPPA en todas las posiciones). El movimiento coordinado convierte ese hallazgo en una regla de diseño celular: mantenga la piscina en la banda plana/horizontal moviendo la pieza, no parando a reposicionar. El posicionador hace la rotación.; el robot hace el seguimiento; el controlador los mantiene como uno solo. El resultado es la calidad de posición plana de P02., sostenido a lo largo de toda la costura en lugar de restablecerse en cada índice. En otras palabras, La coordinación es cómo operacionalizar la física de la gravedad desde P01 en toda una parte..
8. Tres fracasos que rompen los programas coordinados
El movimiento coordinado falla de manera predecible. Conocerlos acorta una startup de semanas a días, porque cada uno tiene una solución específica en lugar de un vago "la celda se siente mal".
8.1 Cuadro no coincidente, Deriva de sincronización, Singularidad del posicionador
- El marco no coincide: El cero del posicionador nunca fue calibrado en la base del robot., entonces las cinemáticas combinadas están compensadas. Arreglar: ejecute la calibración del marco antes del primer movimiento coordinado, y volver a verificarlo después de cualquier cambio mecánico en la celda..
- Deriva de sincronización: El enlace de red permite la fluctuación de tiempo., entonces el posicionador va por detrás del robot. Arreglar: utilizar un bus de campo sincronizado (Relojes distribuidos EtherCAT) y verificar la sincronización con un movimiento de prueba con alcance en lugar de asumir que el vínculo es estrecho.
- Singularidad del posicionador: En ciertos ángulos de inclinación, el posicionador pierde autoridad mecánica o el controlador alcanza un límite cinemático., forzar una parada a mitad de la soldadura. Arreglar: planificar el camino para evitar las orientaciones singulares del posicionador, o agregue un eje redundante para que el robot pueda hacerse cargo del movimiento a través de esa zona.
9. Ejemplo de campo: Una celda de 3 ejes ajustada para un movimiento suave
Un cliente de ROBOPTIX ejecutó un posicionador de 2 ejes junto a un robot de 6 ejes en modo disparador: el robot soldó un 300 paso mm, indicó al posicionador que indexara 15°, repetido. El rendimiento del primer paso se estancó cerca 80% con defectos de vuelta en frío en cada índice, y el celular estuvo a punto de ser recotizado con un robot más rápido. Después de reconfigurar el posicionador como ejes externos 7–8 en el controlador del robot, Calibración del marco del posicionador., y habilitar la sincronización EtherCAT con combinación de rutas, la celda recorrió la costura como una trayectoria continua a velocidad TCP constante. Los defectos del índice desaparecieron, y el rendimiento del primer paso aumentó por encima 97%. El hardware no cambió, el modelo de programación sí. Coordinación, no más equipo, fue la solución, y costó una fracción de la actualización del robot propuesta.
10. Cuando la coordinación no vale la pena
La coordinación no es gratuita., y para algún trabajo es excesivo. Si su pieza está soldada en una sola posición sin rotación entre pasadas (una costura corta en un dispositivo que ya la presenta plana), el control basado en gatillo es perfectamente adecuado, y la configuración adicional de calibración de fotogramas y verificación de sincronización te ofrece poco. La coordinación vale la pena cuando la soldadura viaja alrededor de una pieza que debe girar continuamente, cuando el rendimiento del primer paso se ve limitado por defectos de reinicio, o cuando ya está invirtiendo en un servo posicionador cuya precisión el modelo de gatillo no puede utilizar. Pase la ingeniería donde vive la tasa de defectos; omítelo donde una simple señal hace el trabajo.
Preguntas frecuentes
q: ¿Cuál es la diferencia entre integrar y coordinar un posicionador??
A: La integración conecta dos sistemas independientes que se turnan: el robot suelda, luego indica al posicionador que indexe. La coordinación trata al posicionador como un eje externo en el controlador del robot, de modo que ambos se mueven desde una trayectoria.. La coordinación elimina el ciclo de parada-arranque que causa defectos de reinicio en frío y entrada de calor desigual..
q: ¿Necesito EtherCAT para coordinar el movimiento del robot y del posicionador??
A: Necesita un bus de campo sincronizado con una base de tiempo común. EtherCAT con relojes distribuidos es la opción común porque mantiene la sincronización del eje dentro de una fluctuación de submilisegundos.; Los enlaces analógicos o de tren de pulsos generalmente se desvían lo suficiente (decenas de milisegundos) como para mostrarse como defectos de costura durante una soldadura continua..
q: ¿Por qué es tan importante la calibración del marco del posicionador??
A: El movimiento coordinado resuelve la cinemática combinada desde la base del robot a través del posicionador hasta la pieza.. Si el cero del posicionador está mal calibrado con respecto al marco del robot, Cada movimiento coordinado se basa en una geometría falsa y las zonas de soldadura están desplazadas.. Es el paso de inicio que más se omite y la causa más común de que un programa se ejecute pero suelde mal..
q: ¿Puede el movimiento coordinado realmente mejorar la calidad de la soldadura?, o simplemente velocidad?
A: Ambos, pero la calidad es el efecto más fuerte. La velocidad constante del TCP y la rotación continua de las piezas mantienen la piscina en una banda gravitacional estable, Eliminación de defectos de reinicio en frío.. Investigación sobre el comportamiento del pool dependiente de la posición (Parque, 2019; Liu, 2023) admite mantener una posición de soldadura consistente para lograr la calidad del cordón, y la coordinación es cómo se mantiene a lo largo de toda la costura.
Tratar un posicionador como una máquina separada con la que el robot “habla” cubre su celda con calidad de parada y arranque.. La programación de movimiento coordinado elimina ese límite: declarar el posicionador como ejes externos en el controlador del robot, calibrar su marco a la base del robot, sincronizar las unidades en una base de tiempo común con relojes distribuidos EtherCAT, y dejar que una trayectoria impulse a ambos. Luego, la soldadura se ejecuta a una velocidad TCP constante con la pieza girando continuamente para mantener la banda plana/horizontal, exactamente la condición de gravedad estable que la investigación vincula con mejores piscinas..
ROBOPTIX servoposicionadores (el B008-B011、B012 unidades multieje) Se envían preparados para EtherCAT y se configuran como ejes externos en los principales controladores de robots., con soporte de aplicaciones para calibración de cuadros y verificación de sincronización. Para celdas donde el rendimiento del primer paso importa más que el tiempo del ciclo sin procesar, La coordinación es la actualización que se amortiza con la reducción de defectos en lugar del hardware..
El próximo artículo de esta serie profundiza en la cuestión de la precisión.: como verificar, con laser trackers e ISO 9283, que la celda coordinada realmente tiene la repetibilidad que afirma la hoja de especificaciones.
Listo para coordinar tu celular?
Contacto ROBOPTIX con la marca de su robot y la geometría de la pieza para una configuración del eje externo y un plan de calibración del marco.
Sobre el autor
Experiencia & Cartas credenciales
Especialista en integración de sistemas de soldadura robótica con 12+ Años de experiencia directa en proyectos centrados en la selección e integración de posicionadores robóticos.. Ha brindado consultoría a 300+ fábricas en toda América del Norte, Europa, y Asia. Todos los datos de especificaciones en este artículo se extraen de H real / B / l / Fichas técnicas de productos de la serie U.
Antecedentes de la empresa: 26+ años de ingeniería de automatización de soldadura, 40+ patentes activas, 1,500+ proyectos completados a nivel mundial, aproximadamente 70% que involucra la integración del posicionador de robot.
Certificaciones
- ISO 9001: 2015 (GB/T 19001-2016) — Sistema de Gestión de Calidad
- GJB 9001C-2017 — Sistema de gestión de calidad de equipos militares/armas
- CE de la UE: Directiva sobre máquinas 2006/42/CE (certificado. No. M.2026.206.C134866)
- Empresa de alta tecnología: certificado. No. GR202341000595 (Emitido en noviembre. 2023)
Última actualización: Jun 2026
Referencias
[1] Parque, J.-H., kim, S.-H., Luna, H.-S., & kim, M.-H. (2019). Influencia de la gravedad en el comportamiento del charco fundido y análisis de la microestructura en diversas posiciones de soldadura en soldadura por arco metálico con gas pulsado. Ciencias Aplicadas, 9(21), 4626.
[2] Liu, J., Jiang, F., Chen, S., Xu, B., zhang, GRAMO., cheng, w., & Mamá, incógnita. (2023). Mecanismos de influencia gravitacional en el comportamiento del baño de soldadura y el rendimiento del cordón de soldadura en la soldadura por arco de plasma de polaridad variable en diferentes posiciones de soldadura. Materiales, 16(19), 6457.
PUBLICACIONES RELACIONADAS

6 Desafíos comunes en la soldadura láser robótica y cómo resolverlos

ROI de posiciones de robot: ¿Cuánto le cuesta realmente la soldadura manual??

Cómo elegir el sistema de soldadura láser robótica adecuado para su fábrica

Lista de verificación de compra de posicionadores de soldadura: 6 Entradas para una solicitud de cotización precisa

Análisis del ROI de la soldadura láser robótica: ¿Vale la pena la inversión??