Fabricante de sistemas láser y estaciones de trabajo robóticas personalizadas



Programación de células de soldadura robótica para principiantes: Guía paso a paso 2026
Guía completa para principiantes sobre la programación de células de soldadura robótica en 2026. Instrucciones paso a paso para el aprendizaje del colgante, paso a paso, y programación fuera de línea, con consejos prácticos y errores comunes.
Programar una celda de soldadura robótica es una de las mayores preocupaciones para quienes la adoptan por primera vez. Esta guía completa está escrita por un experto con más de 20+ Años de experiencia práctica en integración y capacitación de sistemas de soldadura robótica..
De acuerdo a la Federación Internacional de Robótica (IFR) Informes de World Robotics y estudios de casos de apoyo de la industria (2024–2025), Los sistemas robóticos modernos han simplificado significativamente la dificultad de programación.. Gracias a la programación avanzada sin conexión (OLP) software e interfaces fáciles de usar, Los técnicos promedio generalmente pueden aprender a crear programas de soldadura comunes dentro de 1 a 2 semanas de capacitación estructurada..
1. Tres métodos principales de programación para celdas de soldadura robóticas
| Método de programación | Dificultad | Curva de aprendizaje | Mejor para | Recomendación |
| Colgante de enseñanza | Medio | 3-7 días | Soldaduras repetitivas simples | ★★★☆☆ |
| Guía directa / Guía manual | Bajo | 1-3 días | Robots colaborativos | ★★★★☆ |
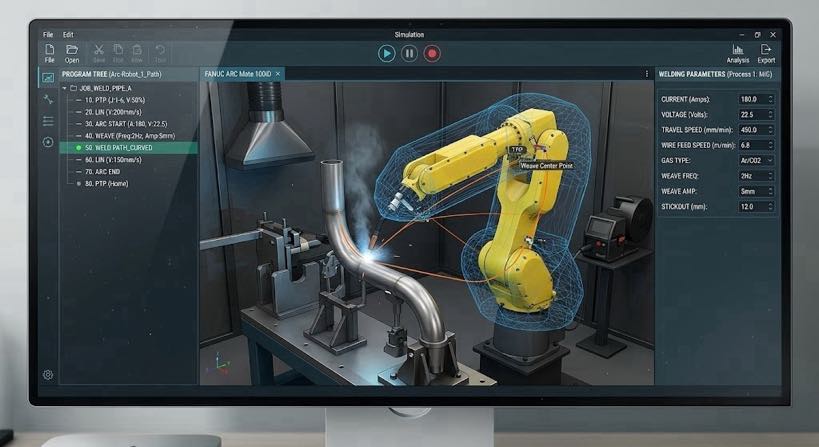
| Programación sin conexión (OLP) | Medio-alto | 7-14 días | Soldaduras complejas, alta mezcla | ★★★★★ |
Consejos para principiantes: Comience con la programación del colgante de enseñanza, luego aprenda programación fuera de línea después de adquirir competencia.
2. Proceso completo de programación de 7 pasos (Guía práctica)
Paso 1: Preparación de seguridad
Confirme que las puertas de la valla de seguridad estén cerradas, todos los botones de parada de emergencia se restablecen, y usar equipo de protección adecuado.
Paso 2: Fijación de piezas de trabajo & Posicionamiento
Fije de forma segura la pieza de trabajo en el posicionador.. Establecer el sistema de coordenadas de la pieza mediante láser o consola de programación.
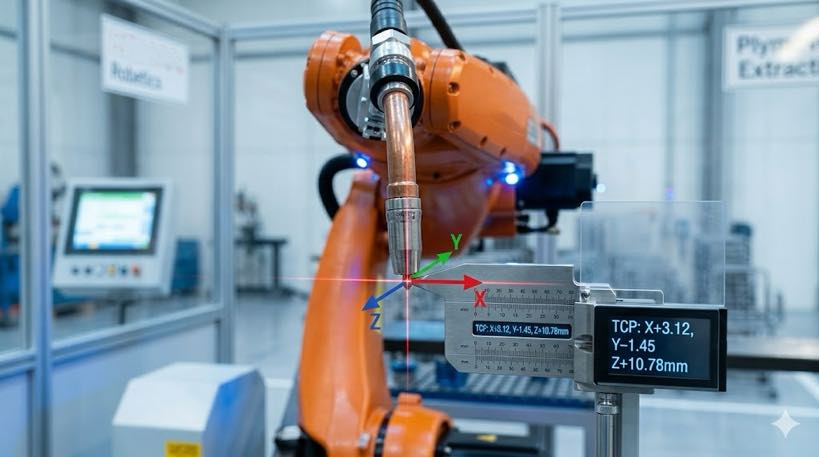
Paso 3: Punto central de la herramienta (tcp) Calibración
Este es el paso más crítico.. Utilice el método de calibración de 4 o 6 puntos para garantizar un posicionamiento preciso de la punta de la antorcha.
Paso 4: Enseñar ruta de soldadura
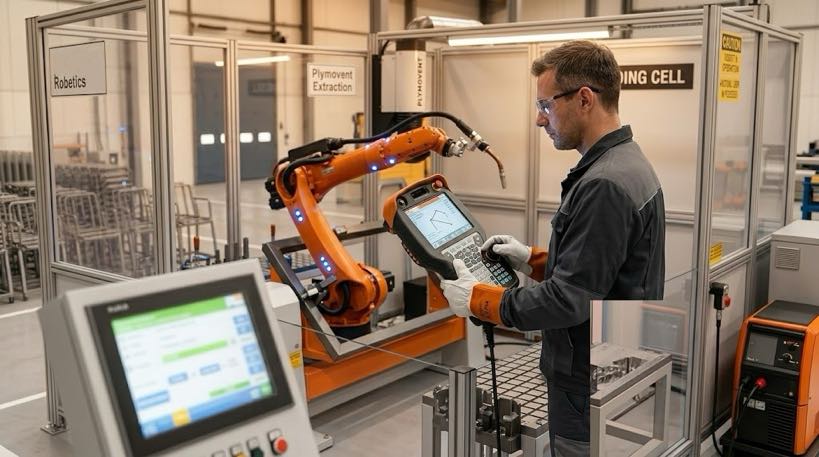
Utilice el mando de aprendizaje para mover el robot a los puntos de inicio y finalización de la soldadura.. Registre las posiciones de soldadura e inserte Arc Start / Comandos de fin de arco.
Paso 5: Establecer parámetros de soldadura
Introduzca actual, Voltaje, velocidad de alimentación de alambre, velocidad de soldadura, parámetros de tejido, etc.. Pulse MIG requiere ajustes de parámetros de pulso adicionales.
Paso 6: Prueba del programa & Mejoramiento
Primero ejecute un simulacro para verificar el camino., luego realice una soldadura de prueba de baja potencia. Ajuste los parámetros basándose en la formación del cordón de soldadura.
Paso 7: Copia de seguridad del programa & Normalización
Guarde y haga una copia de seguridad del programa.. Establezca plantillas estándar para recuperar rápidamente piezas similares.
3. Técnicas avanzadas de programación
• Seguimiento de costura
• Tejido
• Lógica de soldadura multicapa y multipasada
• Programación de movimiento sincronizado con posicionador y robot
4. Errores comunes de los principiantes & Soluciones
| Error | Consecuencia | Solución |
| Calibración TCP inexacta | Desviación de soldadura, ángulo incorrecto | Recalibrar usando el método de 4/6 puntos1 |
| Sin ajuste de parámetros | Calidad de soldadura inconsistente en diferentes espesores | Construir biblioteca de parámetros, recuperación por pieza de trabajo |
| Sin copia de seguridad del programa | Necesidad de volver a enseñar después de una pérdida accidental | Copia de seguridad diaria en USB o red |
| Ignorar la variación sobresaliente | Afecta la formación de soldadura | Mantener una sobresalida constante (típico 12-15 mm) |
5. Ruta de aprendizaje recomendada & Capacitación
Semana 1: Operaciones básicas del colgante maestro y calibración TCP
Semana 2: Programación completa y sencilla de soldadura lineal y circular.
Semanas 3-4: Caminos complejos, soldadura multicapa, y optimización de parámetros
Recomendado: Asistir 2-3 Día de formación profesional del fabricante o integrador de robots.
La barrera de la programación de las células de soldadura robóticas disminuye continuamente. Con un aprendizaje sistemático siguiendo los métodos correctos., Los técnicos promedio pueden llegar a ser competentes en poco tiempo.. La adopción generalizada de la tecnología de programación fuera de línea está haciendo que la automatización de la soldadura sea cada vez más accesible..
Si encuentra problemas específicos con la programación de la celda de soldadura robótica, deje un comentario con la marca de su robot y los principales tipos de piezas de soldadura., y le proporcionaremos asesoramiento específico.
Fuentes de datos:
– Federación Internacional de Robótica (IFR) Informe Mundial de Robótica
– ISO 10218-2 Estándares de seguridad para la integración del sistema robótico
– Experiencia de capacitación práctica de 1000+ células de soldadura robóticas desplegadas
Identificación del autor
Este artículo está basado en la Federación Internacional de Robótica. (IFR) Informe Mundial de Robótica 2025, Sociedad Americana de Soldadura (AWS) datos de la fuerza laboral, y hojas de ruta tecnológicas de los principales fabricantes.
Autor:
Un experto en integración de sistemas de soldadura robótica con más de 12 años de experiencia en la industria. mi empresa ha terminado 26 años de experiencia profesional, tiene más de 40 tecnologías patentadas, y ha completado con éxito más de 1,500 proyectos en todo el mundo (aproximadamente 70% de los cuales se trataba de células de soldadura robóticas, totalizando más de 1,000 unidades). La empresa cuenta con la certificación CE de la UE. (Certificado No.: M.2026.206.C134866) y cumple con la EN 60204-1:2018 y ENISO 12100:2010 estándares. He ayudado a numerosas empresas manufactureras durante todo el proceso de implementación de estaciones de trabajo de soldadura robótica., desde la selección hasta el lanzamiento de la producción.
Actualizado: Puede 2026
- ¿Cuáles son los métodos de 4 puntos y 6 puntos??
4-método de punto: Acérquese al mismo punto de referencia desde 4 diferentes direcciones para calcular la posición TCP
6-método de punto: Agrega 2 más puntos con diferentes orientaciones para calcular tanto la posición como la dirección
En pocas palabras: Vuelva a enseñar al robot la posición exacta de la punta del soplete para garantizar una alineación precisa de la costura..
↩︎
PUBLICACIONES RELACIONADAS

Cómo instalar e integrar un robot del séptimo eje: Guía paso a paso & Mejores prácticas
Célula de soldadura robótica sin programación: Guiado por visión, Colgante sin enseñanza

La auditoría previa a la compra: Lista de verificación de visita a la fábrica y protocolo de prueba en banco para compradores de posicionadores de soldadura

Pista de piso versus robot aéreo de séptimo eje: Instalación, Seguridad & Guía de selección

Automatización de soldadura de tanques de transformadores:Resolviendo el desafío de las grandes, Piezas no repetitivas