


Hersteller kundenspezifischer Roboterarbeitsplätze und Lasersysteme



Roboterschweißzellenprogrammierung für Anfänger: Schritt-für-Schritt-Anleitung 2026
Vollständiger Anfängerleitfaden zur Programmierung von Roboterschweißzellen in 2026. Schritt-für-Schritt-Anleitung für das Teach-Pendant, Durchführung, und Offline-Programmierung, mit praktischen Tipps und häufigen Fehlern.
Die Programmierung einer Roboterschweißzelle ist eine der größten Sorgen für Erstanwender. Dieser umfassende Leitfaden wurde von einem Experten mit mehr als 30 Jahren Erfahrung geschrieben 20+ Jahrelange praktische Erfahrung in der Integration und Schulung von Roboterschweißsystemen.
Entsprechend der International Federation of Robotics (IFR) Berichte von World Robotics und unterstützende Fallstudien aus der Industrie (2024–2025), Moderne Robotersysteme haben die Programmierschwierigkeiten erheblich vereinfacht. Dank fortschrittlicher Offline-Programmierung (PLO) Software und benutzerfreundliche Schnittstellen, Durchschnittliche Techniker können in der Regel innerhalb von ein bis zwei Wochen einer strukturierten Schulung lernen, gängige Schweißprogramme zu erstellen.
1. Drei Hauptprogrammierungsmethoden für Roboterschweißzellen
| Programmiermethode | Schwierigkeit | Lernkurve | Am besten für | Empfehlung |
| Teach-Pendant | Medium | 3-7 Tage | Einfache, sich wiederholende Schweißnähte | ★★★☆☆ |
| Durchführung / Handführung | Niedrig | 1-3 Tage | Kollaborative Roboter | ★★★★☆ |
| Offline-Programmierung (PLO) | Mittelhoch | 7-14 Tage | Komplexe Schweißnähte, High-Mix | ★★★★★ |
Ratschläge für Anfänger: Beginnen Sie mit der Programmierung des Programmiergeräts, Lernen Sie dann das Offline-Programmieren, nachdem Sie Kenntnisse erworben haben.
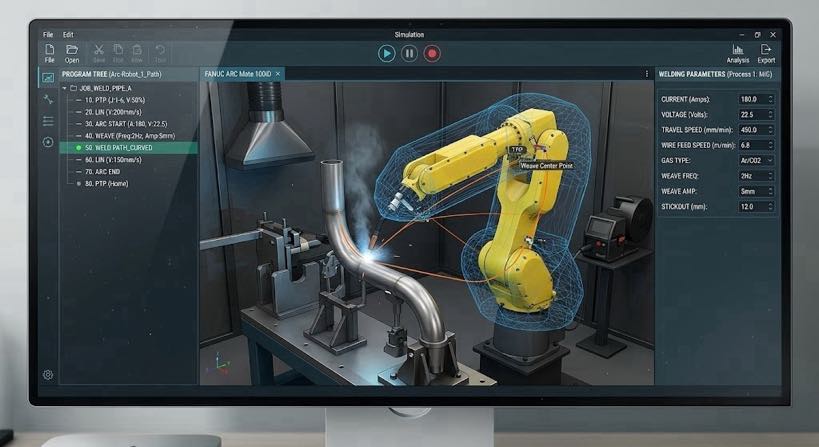
2. Kompletter 7-Schritte-Programmierungsprozess (Praktischer Leitfaden)
Schritt 1: Sicherheitsvorbereitung
Stellen Sie sicher, dass die Türen des Sicherheitszauns geschlossen sind, Alle Not-Aus-Taster werden zurückgesetzt, und tragen Sie geeignete Schutzausrüstung.
Schritt 2: Werkstückbefestigung & Positionierung
Fixieren Sie das Werkstück sicher auf dem Positionierer. Ermitteln Sie das Werkstückkoordinatensystem mit einem Laser oder Teach-Pendant.
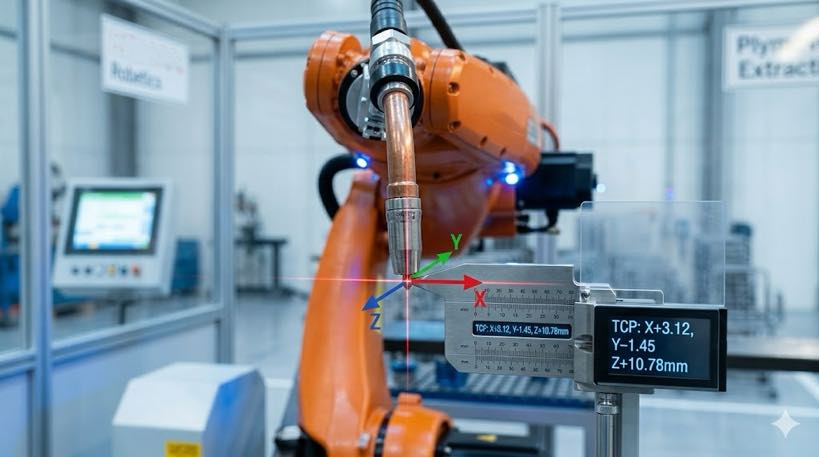
Schritt 3: Werkzeugmittelpunkt (TCP) Kalibrierung
Dies ist der kritischste Schritt. Verwenden Sie die 4-Punkt- oder 6-Punkt-Kalibrierungsmethode, um eine genaue Positionierung der Brennerspitze sicherzustellen.
Schritt 4: Schweißpfad lehren
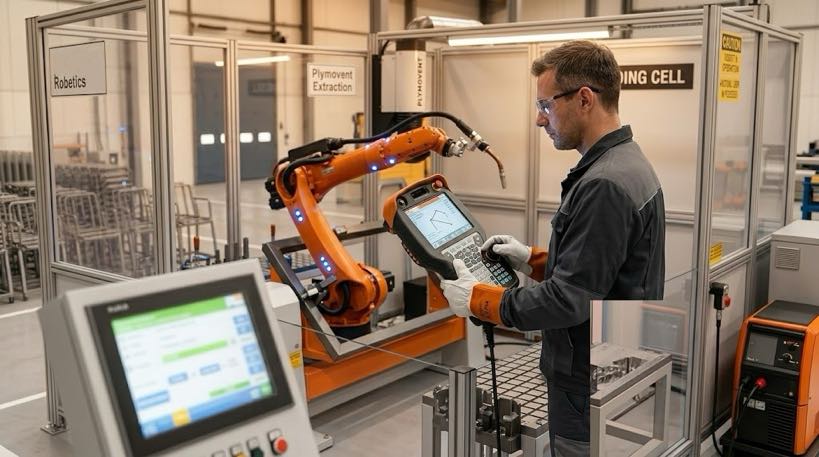
Verwenden Sie das Programmierhandgerät, um den Roboter zu den Start- und Endpunkten der Schweißnaht zu bewegen. Zeichnen Sie die Schweißpositionen auf und fügen Sie „Arc Start“ ein / Befehle für das Bogenende.
Schritt 5: Schweißparameter einstellen
Geben Sie den Strom ein, Stromspannung, Drahtvorschubgeschwindigkeit, Schweißgeschwindigkeit, Webparameter, usw. Puls-MIG erfordert zusätzliche Pulsparametereinstellungen.
Schritt 6: Programmtests & Optimierung
Führen Sie zunächst einen Probelauf durch, um den Pfad zu überprüfen, Führen Sie dann ein Testschweißen mit geringer Leistung durch. Passen Sie die Parameter basierend auf der Schweißnahtbildung an.
Schritt 7: Programmsicherung & Standardisierung
Speichern und sichern Sie das Programm. Erstellen Sie Standardvorlagen zum schnellen Abrufen ähnlicher Teile.
3. Fortgeschrittene Programmiertechniken
• Nahtverfolgung
• Weben
• Mehrschichtige Multi-Pass-Schweißlogik
• Synchronisierte Bewegungsprogrammierung mit Positionierer und Roboter
4. Häufige Anfängerfehler & Lösungen
| Fehler | Folge | Lösung |
| TCP-Kalibrierung ungenau | Schweißabweichung, Falscher Winkel | Neukalibrierung mit der 4/6-Punkt-Methode1 |
| Keine Parameteranpassung | Inkonsistente Schweißqualität bei unterschiedlichen Dicken | Erstellen Sie eine Parameterbibliothek, Rückruf nach Werkstück |
| Keine Programmsicherung | Nach einem versehentlichen Verlust ist ein erneutes Einlernen erforderlich | Tägliches Backup auf USB oder Netzwerk |
| Ignorieren der Stick-out-Variation | Beeinflusst die Schweißnahtbildung | Behalten Sie einen konstanten Stick-out bei (typisch y 12-15mm) |
5. Empfohlener Lernpfad & Ausbildung
Woche 1: Grundfunktionen des Master-Teach-Pendants und TCP-Kalibrierung
Woche 2: Komplette einfache lineare und kreisförmige Schweißprogrammierung
Wochen 3-4: Komplexe Wege, Mehrschichtschweißen, und Parameteroptimierung
Empfohlen: Teilnehmen 2-3 Eintägige Berufsschulung vom Roboterhersteller oder -integrator
Die Programmierhürde für Roboterschweißzellen sinkt kontinuierlich. Mit systematischem Lernen und den richtigen Methoden, Durchschnittliche Techniker können in kurzer Zeit kompetent werden. Die weit verbreitete Einführung der Offline-Programmiertechnologie macht die Schweißautomatisierung immer zugänglicher.
Wenn Sie bei der Programmierung von Roboterschweißzellen auf bestimmte Probleme stoßen, Bitte hinterlassen Sie einen Kommentar mit der Marke Ihres Roboters und den wichtigsten Schweißteiltypen, und wir beraten Sie zielgerichtet.
Datenquellen:
– Internationale Föderation für Robotik (IFR) Weltrobotikbericht
– ISO 10218-2 Sicherheitsstandards für die Robotersystemintegration
– Praktische Trainingserfahrung von 1000+ Einsatz von Roboterschweißzellen
Identifizierung des Autors
Dieser Artikel basiert auf der International Federation of Robotics (IFR) Weltrobotikbericht 2025, Amerikanische Schweißgesellschaft (AWS) Personaldaten, und Technologie-Roadmaps wichtiger Hersteller.
Autor:
Ein Experte für die Integration von Roboterschweißsystemen mit über 12 Jahre Branchenerfahrung. Meine Firma ist vorbei 26 Jahre Berufserfahrung, hält mehr als 40 patentierte Technologien, und wurde erfolgreich abgeschlossen 1,500 Projekte weltweit (etwa 70% davon handelte es sich um Roboterschweißzellen, insgesamt mehr als 1,000 Einheiten). Das Unternehmen verfügt über die EU-CE-Zertifizierung (Zertifikat Nr.: M.2026.206.C134866) und entspricht der EN 60204-1:2018 und EN ISO 12100:2010 Standards. Ich habe zahlreiche Fertigungsunternehmen während des gesamten Prozesses der Implementierung von Roboterschweißarbeitsplätzen unterstützt, Von der Auswahl bis zum Produktionsstart.
Aktualisiert: Mai 2026
- Was sind die 4-Punkte- und die 6-Punkte-Methode??
4-Punktmethode: Vom selben Referenzpunkt aus anfahren 4 verschiedene Richtungen zur Berechnung der TCP-Position
6-Punktmethode: Fügt hinzu 2 mehr Punkte mit unterschiedlicher Ausrichtung, um sowohl Position als auch Richtung zu berechnen
Einfach gesagt: Bringen Sie dem Roboter erneut die genaue Spitzenposition des Schweißbrenners bei, um eine genaue Nahtausrichtung sicherzustellen.
↩︎
VERWANDTE BEITRÄGE

Wie entstehen Roboterschweißfehler – und wie viel kann ein Roboterpositionierer beheben??

Ein umfassender Vergleich von Roboter-Laserschweißen vs. MIG- und WIG-Schweißen: Welches ist das Richtige für Sie??
Koordinierte Bewegungsprogrammierung: Lassen Sie Ihren Roboter und Ihren Positionierer als eine kinematische Kette bewegen

Wartungshandbuch für Roboterschweißzellen: Best Practices, Zeitplan & Fehlerbehebung 2026

So wählen Sie die richtige Roboterschweißzelle für Ihr Geschäft aus? Single-Station vs. Zwei Stationen (2026 Vollständiger Leitfaden)
