


Hersteller kundenspezifischer Roboterarbeitsplätze und Lasersysteme



5 Gründe, warum das Schweißen großer Werkstücke ineffizient ist – und wie ein Roboterpositionierer jedes Problem löst
Die versteckte Produktivitätskrise beim Schweißen großer Werkstücke
Ein Druckbehälterhersteller in Texas arbeitete zwei Schichten pro Tag, sechs Tage die Woche. Auf Papier, Die Operation sah produktiv aus. In der Praxis, Eine Time-Motion-Studie ergab, dass Schweißer weniger ausgaben 30% ihrer Arbeitszeit tatsächlich Schweißen. Der Rest – Neupositionierung, Warten auf Kräne, Vorrichtungen anpassen, Das Überarbeiten unangenehmer Pässe war eine unsichtbare Verschwendung, die so tief in den täglichen Betrieb eingebettet war, dass das Team sie nicht mehr sah.
Dies ist die entscheidende Herausforderung beim Schweißen großer Werkstücke: desto größer und schwerer das Teil, Je mehr Zeit die Produktion für alles außer Schweißen verliert.
Der Maschinenbau boomt, Druckbehälter, Türme von Windkraftanlagen, Fahrgestell für schwere Fahrzeuge, Schiffsstrukturabschnitte – das sind keine Komponenten, die man von Hand umdrehen kann, mit einer Schablone neu positionieren, oder von einer einzigen festen Station aus schweißen. Für das Schweißen großer Werkstücke sind Laufkräne erforderlich, Koordination mehrerer Personen, verlängerte Rüstzeit, und ständiger Positionskompromiss. Und jede dieser Anforderungen kostet Zeit, Geld, und Schweißqualität. Genau hier liegt die Roboterpositionen entfaltet seine größte Wirkung.
Basierend auf Betriebsdaten von 1,500+ Wir haben abgeschlossene Automatisierungsprojekte identifiziert, von denen die meisten große oder schwere Werkstücke umfassen fünf Hauptursachen der Ineffizienz beim Schweißen großer Werkstücke. In diesem Artikel wird jeder einzelne eingehend untersucht, liefert echte Leistungsdaten, und erklärt, wie das richtig ist Roboterpositionen Die Konfiguration beseitigt das Problem an der Quelle.
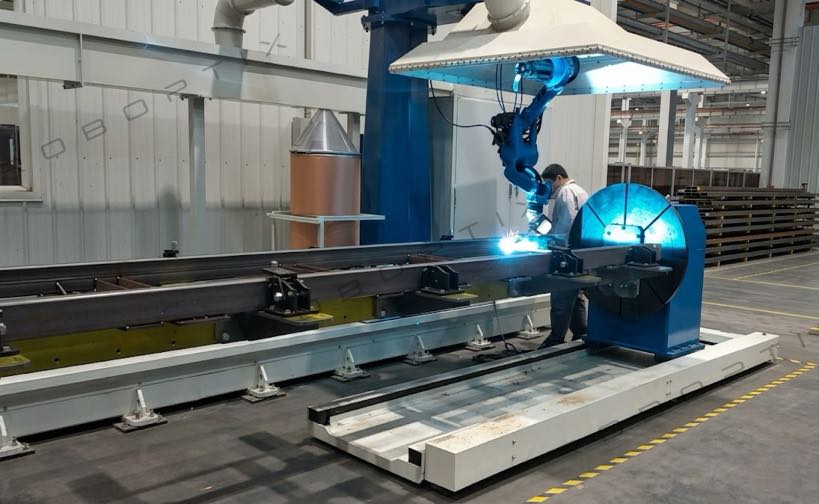
Der 5 Hauptgründe dafür, dass das Schweißen großer Werkstücke ineffizient ist
Bevor wir jeden Grund im Detail untersuchen, Hier finden Sie einen strukturierten Überblick über die fünf Grundursachen und ihre typischen Auswirkungen auf die Effizienz:
| # | Grundursache | Typischer Effizienzverlust |
| 1 | Das hohe Gewicht des Werkstücks macht eine manuelle Neupositionierung unpraktisch | 10–25 % der Schichtzeit gehen allein durch Neupositionierung verloren |
| 2 | Eine schlechte Schweißhaltung verringert die Einschaltzeit des Lichtbogens und die Schweißqualität | Lichtbogen-Einschaltzeit unten 30%; Nacharbeitsrate 8–15 % |
| 3 | Wiederholte Kranhübe kosten Produktionszeit und bringen Risiken mit sich | 15–40 Min. pro Umsetzereignis; 20–30 % der Vorfälle |
| 4 | Der Zugang zur Schweißverbindung bei suboptimalen Winkeln beeinträchtigt die Schweißnähte | Bei Zwangswinkelschweißungen ist die Fehlerrate 2–4x höher |
| 5 | Die Koordination mehrerer Personen führt zu Planungslücken und Sicherheitsrisiken | 15–20 % der Produktionszeit gehen durch Koordinationsverzögerungen verloren |
Tiefgründige Analyse: Jede Grundursache verstehen
Grund 1: Das hohe Werkstückgewicht macht eine manuelle Neupositionierung unpraktisch
A 2,000 Der Druckbehältermantel mit einem Gewicht von kg lässt sich nicht von zwei Arbeitern und einer Hebelstange neu positionieren. Es ist ein Laufkran erforderlich, Takelwerk, Schlingen, ein Spotter, und Zeit – sehr viel Zeit. Zeitbewegungsdaten aus der Industrie aus Schwerfertigungsbetrieben zeigen, dass die Neupositionierung eines einzelnen großen Werkstücks durchschnittlich 15–25 Minuten pro Umdrehung dauert, wenn es manuell mit Kranunterstützung durchgeführt wird. In einer normalen 8-Stunden-Schicht werden Komponenten hergestellt, die 4–6 Neupositionierungen erfordern, das sind 60–150 Minuten unproduktive Zeit pro Station.
Die Physik des Problems verschärft sich mit zunehmendem Teilegewicht. Rigging a 500 kg-Komponente dauert 10 Minuten. A 2,000 kg Komponente kann dauern 25 Minuten für die gleiche Aufgabe. Der Zusammenhang zwischen Gewicht und Umlagerungszeit ist nicht linear – er skaliert mit der Anzahl der benötigten Personen, die Komplexität des Aufzugs, und die erforderlichen Risikomanagementschritte.
Die Auswirkung auf die Produktivität des Schweißers ist direkt. Der Schweißer, der im Durchschnitt a 35% Die Lichtbogenrate kann bei mittelgroßen Werkstücken auf 22–28 % bei schweren Bauteilen sinken, nicht, weil sie weniger fleißig arbeiten, sondern weil die Neupositionierungsarbeit um sie herum die geschwindigkeitsbegrenzende Einschränkung darstellt.
Grund 2: Eine schlechte Schweißhaltung verringert die Einschaltzeit des Lichtbogens und die Schweißqualität
Professionelle Schweißstandards – AWS, ISO 9606, IN 287 – alle erkennen vier primäre Schweißpositionen: Wohnung (1G/1F), horizontal (2G/2F), Vertikale (3G/3F), und über Kopf (4G/4F). Dabei handelt es sich nicht nur um Klassifizierungskategorien. Sie repräsentieren grundsätzlich unterschiedliche Schwierigkeitsgrade, Geschwindigkeit, und qualitative Erreichbarkeit.
Bei großen Werkstücken, bei denen die Neupositionierung langsam oder unpraktisch ist, Schweißer sind regelmäßig gezwungen, in vertikaler Position oder über Kopf zu arbeiten, da das Drehen des Bauteils in die flache Position zu zeitaufwändig ist. Die Folgen sind messbar:
- Reduzierung der Ablagerungsrate: Das Überkopfschweißen verläuft 15–30 % langsamer als das Flachschweißen, da die Schwerkraft gegen das Schweißbad wirkt
- Anstieg der Fehlerquote: Bei Überkopf- und Vertikalschweißnähten besteht unter vergleichbaren Bedingungen eine zwei- bis viermal höhere Fehlerwahrscheinlichkeit als bei Flachschweißnähten
- Beschleunigung der Schweißerermüdung: Die Arbeit mit dem Brenner über Kopf ist körperlich anstrengend; Der ermüdungsbedingte Qualitätsverlust beginnt typischerweise innerhalb von 2–3 Stunden
- Multiplikator der Nacharbeitskosten: An großen Strukturschweißnähten, Ein einzelner fehlerhafter Durchgang kann ein Schleifen erforderlich machen, erneutes Vorheizen, und erneutes Schweißen – das Drei- bis Fünffache des ursprünglichen Schweißaufwands
Grund 3: Wiederholte Kranhübe verschlingen Produktionszeit und bringen Risiken mit sich
In einer großen Werkstückfertigungsumgebung, Der Laufkran stellt oft die größte Einschränkung für den Produktionsdurchsatz dar – nicht die Schweißausrüstung, nicht die Anzahl der Schweißer. Bei jedem Umsetzvorgang ist die Verfügbarkeit eines Krans erforderlich, Betreiberverfügbarkeit, Takelagezeit, und ein Sicherheitsabstandsfenster. In Werkstätten, in denen ein oder zwei Kräne mehrere Schweißstationen gleichzeitig bedienen, Der Wettbewerb um die Aufzugszeit führt zu kaskadierenden Verzögerungen auf der gesamten Etage.
Zeitstudien, die in fünf Schwerlastfabriken in unserem Projektnetzwerk durchgeführt wurden, zeigen die folgende durchschnittliche Aufschlüsselung von Kranneupositionierungsereignissen:
| Schritt bei der Neupositionierung des Ereignisses | Durchschnittliche Zeit |
| Warten auf die Verfügbarkeit des Krans | 5–15 Minuten |
| Rigging und Befestigung | 4–8 Minuten |
| Aufzug, Drehung, und Absenken | 3–6 Minuten |
| Überprüfung der erneuten Befestigung und Ausrichtung | 4–8 Minuten |
| Abbau der Takelage und Freigabe des Krans | 2–4 Minuten |
| Gesamt pro Neupositionierungsereignis | 18–41 Minuten |
Für ein Werkstück, das sechs Neupositionierungen erfordert, das heißt 108–246 Minuten unproduktive Zeit pro Bauteilzyklus – bevor ein einziger zusätzlicher Schweißdurchgang durchgeführt wurde.
Ebenso wichtig ist die Sicherheitsdimension. Arbeitssicherheitsdaten aus der Schwerindustrie zeigen durchweg, dass 25–30 % der meldepflichtigen Vorfälle in Fertigungsbetrieben schwebende Lasten und Kranarbeiten betreffen. Jedes Neupositionierungsereignis ist ein diskreter Belichtungspunkt. In einer Werkstatt werden pro Schicht 15–20 Kranhübe an mehreren Stationen durchgeführt, Die kumulative Risikoexposition ist erheblich.
Grund 4: Der Zugang zur Schweißverbindung bei suboptimalen Winkeln beeinträchtigt die Schweißnähte
Der Die optimale Schweißposition für jede Verbindung ist flach oder nahezu flach — die Position, in der die Schwerkraft das Schweißbad unterstützt, Die Wärmeverteilung ist am gleichmäßigsten, und der Schweißer oder Roboter hat die beste Sichtlinie und Zugang zum Brenner. Bei großen Werkstücken, bei denen keine volle Drehung möglich ist, Viele Schweißverbindungen müssen aus jedem Winkel zugänglich sein, den das fixierte Werkstück zulässt.
Dies ist keine geringfügige Unannehmlichkeit. Für Nutschweißungen an Bauteilen, Der Zugangswinkel wirkt sich direkt aus:
- Eindringtiefe und Konsistenz der Wurzelpassage
- Wirksamkeit der Zwischenlagenreinigung
- Passprofil füllen und verschließen
- Verzerrungsmuster nach dem Schweißen
- Ergebnisse der Ultraschall- und Röntgenprüfung
An großen Maschinenbauteilen – Baggerauslegern, Kranausleger, Vorderachsbaugruppen für schwere Fahrzeuge – Probleme beim Zugang zu Schweißnähten sind besonders akut. Diese Teile haben eine komplexe Geometrie mit Verbindungen auf mehreren Ebenen. Ohne die Möglichkeit, das Werkstück zu drehen, um jedes Gelenk in die optimale Position zu bringen, Bei fast jedem Setup werden Kompromisse eingegangen.
| Auswirkungen auf die Engineeringkosten: Schweißverfahrensspezifikationen (WPS) für strukturelle Anwendungen erfordern oft spezifische Positionsqualifikationen. Wenn die Bedingungen vor Ort Schweißer dazu zwingen, die zulässige Positionsabweichung zu überschreiten, Es können zusätzliche ZfP-Anforderungen gelten, die den Inspektionsaufwand und die Kosten für jede betroffene Verbindung erhöhen. |
Grund 5: Die Koordination mehrerer Personen führt zu Planungslücken und Sicherheitsrisiken
Beim Schweißen großer Werkstücke ist selten ein einzelner Arbeiter erforderlich. Eine typische Neupositionierungssequenz an einem schweren Strukturbauteil erfordert: ein Kranführer, ein oder zwei Ausleger zum Befestigen und Führen der Last, der Schweißer oder Schweißroboterbediener, und ein Sicherheitsbeauftragter. Alle vier Parteien verfügbar machen, informiert, und gleichzeitig in Position – mehrmals pro Schicht, über mehrere Stationen hinweg – ist eine ständige Planungs- und Koordinationsherausforderung.
Die Effizienzkosten treten in verschiedenen Formen auf:
- Planen Sie die Fragmentierung: Wenn ein Teammitglied nicht verfügbar ist, Die gesamte Neupositionierungssequenz gerät ins Stocken. Ein Rigger unterstützt eine andere Station, oder ein Kranführer in der Pause, erzeugt Leerlaufzeiten, die sich durch die Schweißstation ausbreiten
- Kommunikationsaufwand: Jeder Kranhub erfordert eine Sicherheitsunterweisung vor dem Hub und eine Echtzeitkommunikation zwischen dem Bediener, Rigger, und Spotter. Dies fügt jeder Veranstaltung eine strukturierte Zeit hinzu
- Fehlerpotenzial an Übergabepunkten: Koordinationsfehler – missverstandene Signale, falsche Rigging-Befestigungspunkte, vorzeitige Lastfreigabe – sind die Ursache für viele schwere Fertigungsunfälle
- Fähigkeitsabhängigkeit: Erfahrene Monteure und Kranführer mit umfangreicher Werkstückerfahrung sind selbst eine knappe Kategorie von Handwerksberufen. Ihre Nichtverfügbarkeit wird zu einem sekundären Engpass
| Betriebswirklichkeit: In unserer Projektbewertungsdatenbank, Das berichten Werkstätten, die eine manuelle Neupositionierung großer Werkstücke durchführen 15–20 % der gesamten Schweißstationsstunden werden durch den Koordinationsaufwand absorbiert – Zeit, in der die Schweißstation besetzt und betriebsbereit ist, Die Produktion wird jedoch angehalten und wartet auf eine Neupositionierung der Ressourcen. |
Roboterpositionierungslösungen: Passende Konfiguration zum Problem
Nicht alle Roboterpositionen ist das gleiche, Und nicht jede große Werkstückanwendung erfordert die gleiche Konfiguration. Drei Kerne Roboterpositionen Typen adressieren die oben beschriebenen spezifischen Herausforderungen.
Konfiguration 1: Kopf-Reitstock-Roboterpositionierer – Lange Strukturkomponenten
Der Kopf und der Reitstock Roboterpositionen unterstützt ein Werkstück an beiden Enden – ein angetriebener Kopf, einen passiven Reitstock – und dreht ihn entlang seiner Primärachse. Dies ist die richtige Konfiguration für lange zylindrische oder längliche Strukturbauteile: Druckbehälterschalen, Rohrspulen, Turmabschnitte, schwere Achswellen, und ähnliche Geometrien.
Was es von den fünf Grundursachen beseitigt:
- Grund 1 (Gewicht): Unterstützt Werkstücke von 500 kg zu 5,000 kg mit Präzisions-Servoantrieb – das Gewicht ist kein Hindernis mehr für die Neupositionierung
- Grund 2 (Haltung): Dreht das Werkstück kontinuierlich, sodass die aktive Schweißverbindung immer in flacher oder horizontaler Position dargestellt wird
- Grund 3 (Kranaufzüge): Die Neupositionierung des Krans während des Prozesses entfällt vollständig – das Werkstück wird einmal geladen und während des Schweißzyklus nach Bedarf gedreht
- Grund 5 (Koordinierung): Reduziert die Neupositionierung von einem von vier Personen koordinierten Kranereignis auf eine einzige Bedienereingabe
| Typische Leistung: Beim Schweißen von Druckbehälterschalen, Die Integration des Kopf-Reitstock-Roboterpositionierers reduziert die Neupositionierungszeit von 15–25 Minuten pro Vorgang auf unter 30 Sekunden. Die Lichtbogen-Einschaltzeit erhöht sich von 28–32 % auf 82–88 % der Schichtstunden. |
Konfiguration 2: U-Typ-Roboterpositionierer – Zweiachsige Steuerung für asymmetrische Komponenten
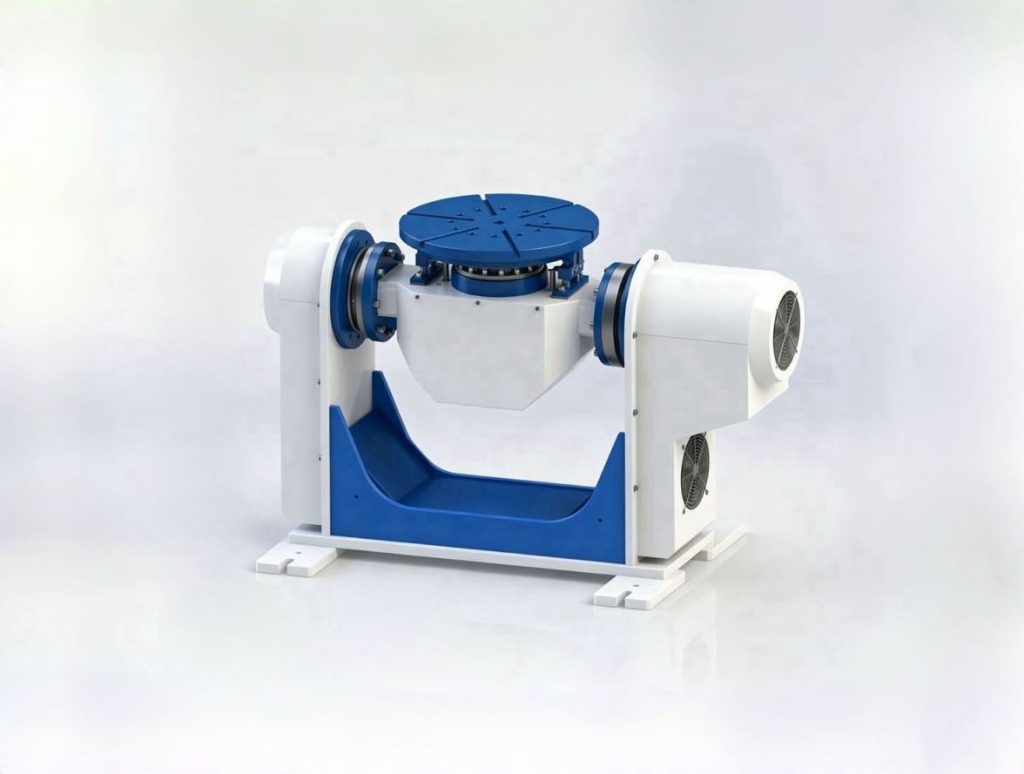
Der U-Typ (Zweiachs-Servo) Roboterpositionen sorgt für gleichzeitige Neigung (J1 Flip-Achse) und Rotation (J2-Rotationsachse) Steuerung kompakt, Rahmen mit hoher Steifigkeit. Mit einem Nutzlastbereich von 300–1.000 kg, Der U-Typ ist für kleine bis mittlere asymmetrische Komponenten – geschweißte Halterungen – konzipiert, Automobil-Hilfsrahmen, Gerätegehäuse, und ähnliche Teile, bei denen die Gelenke über mehrere Flächen verteilt sind und eine einzige Drehachse nicht ausreicht.
Wichtige Designvorteile für Mehrflächenschweißanwendungen:
- Zwei Servoachsen (J1-Flip ±90°, J2-Drehung ±200°) Bringen Sie jede Verbindungsfläche innerhalb einer einzigen Aufspannung in die flache Schweißposition
- Kompakte Grundfläche, geeignet für die Integration in automatisierte Schweißzellen mit begrenzter Stellfläche
- Wiederholgenauigkeit von ±0,05 mm (U001) bis ±0,075 mm (U002) unterstützt eine einheitliche Schweißnahtdarstellung
- Zwischen Ortswechseln ist kein Kran oder manuelle Hilfe erforderlich – beide Achsen sind servogesteuert
- Standard-Tischdurchmesser von 500 mm (U002) Geeignet für typische kleine bis mittlere Schweißkonstruktionsgrößen
Was es von den fünf Grundursachen beseitigt:
- Grund 2 (Haltung): Die J1-Kippachse kippt das Werkstück, sodass jede Verbindungsfläche in der flachen oder horizontalen Schweißposition dargestellt werden kann
- Grund 4 (Zugangswinkel): Kombiniert J1 + J2 Motion bringt jede Schweißverbindung in den optimalen Winkel, ohne dass das Bauteil entfernt oder neu befestigt werden muss
- Grund 5 (Koordinierung): Beide Achsenverstellungen sind programmierte Servobefehle – kein Kran, keine Manipulation, keine Koordination durch mehrere Personen erforderlich
Konfiguration 3: Dreiachsiger Servoroboter-Positionierer – schwere, komplexe Schweißkonstruktionen
Für Bauteile, die eine hohe Nutzlast mit über mehrere Ebenen verteilten Schweißverbindungen vereinen, die Dreiachser Roboterpositionen (B008 / B009 / B010 / B011-Serie) sorgt für eine koordinierte Rotation, Rotation der Werkzeugachse, und große Schwenkfähigkeit. Mit Nutzlasten von 300 kg zu 2,000 kg und maximale Schaukeldurchmesser bis zu 5,000 mm, Diese Konfiguration eignet sich für die geometrisch anspruchsvollsten großen Schweißkonstruktionen in der schweren Fertigung.
Typisches Anwendungsprofil:
- Schwere Strukturrahmen mit Schweißnähten 4+ Gesichter (B011: 1,000–1.500 kg)
- Mehrflächige Schweißkonstruktionen mittlerer Komplexität in Serienfertigung (B009: 500–1.000 kg)
- Komponenten mit großem Durchmesser, die einen großen Schwenkspielraum erfordern – bis zu 5,000 mm (B008)
- Hochpräzise Anwendungen, die eine Rotationsachsengenauigkeit von ±0,03 mm erfordern (B009, B011)
- Leichtere Teile mit komplexer Geometrie, bei denen der Zugangswinkel die Hauptbeschränkung darstellt (B010: 300–500 kg)
Was es von den fünf Grundursachen beseitigt:
- Grund 4 (Zugangswinkel): Unabhängige Rotations- und Werkzeugachsen bringen jede Verbindung auf jeder Fläche in eine flache oder horizontale Position, ohne dass Komponenten entfernt werden müssen
- Grund 2 (Haltung): Der Roboter schweißt nie aus der Position – der Positionierer übernimmt alle Winkeleinstellungen
- Grund 3 (Kranaufzüge): Der gesamte Schweißzyklus wird innerhalb einer Aufspannung abgeschlossen; Der Kran dient nur zum Ein- und Ausladen
Leistungsvergleich: Manuelle Neupositionierung vs. Roboterpositionen
Die folgende Tabelle spiegelt aggregierte Leistungsdaten aus unseren Installationsaufzeichnungen für große Werkstückschweißanwendungen wider:
| Leistungsmetrik | Manuelle Neupositionierung | Roboterpositionierungssystem |
| Durchschnittliche Neupositionierungszeit pro Ereignis | 15–25 Minuten | ✅ 10–30 Sekunden |
| Lichtbogen-Einschaltzeit (% der Schichtstunden) | ❌ 22–35 % | ✅ 78–88 % |
| Schweißfehler / Nacharbeitsrate | ❌ 8–15 % | ✅ Unten 1% |
| Kranhübe pro Bauteiltakt | ❌ 4–8 Lifte | ✅ 1 (Nur zum Einladen) |
| Benötigte Arbeitskräfte pro Umsetzereignis | ❌ 3–4 Personen | ✅ 1 Operator |
| Neupositionierungsbedingte Vorfallrate | ❌ Grundlinie | ✅ 80–90 % reduziert |
| Schichtkapazität pro Station (große Bauteile) | ❌ 2–4 Komponenten | ✅ 5–8 Komponenten |
| Erfahrener Schweißer erfordert körperliche Anforderungen | ❌ Hoch – über Kopf/vertikal | ✅ Niedrig – nur flach/horizontal |
So beginnen Sie mit Ihrem ersten Upgrade der Automatisierung großer Werkstücke
Der häufigste Grund für Verzögerungen in Geschäften Roboterpositionen Bei der Einführung geht es nicht um Kosten oder Technologie – es geht um die Unsicherheit darüber, wo man anfangen soll. Das folgende Framework ist derselbe Bewertungsprozess, den wir bei Neukunden anwenden, bevor wir eine Konfiguration empfehlen.
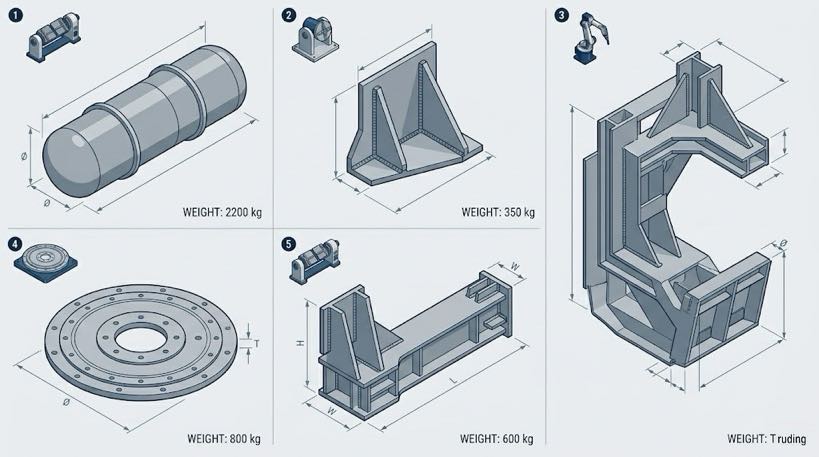
Schritt 1: Charakterisieren Sie Ihr Werkstückprofil
Beantworten Sie diese vier Fragen zu den Werkstücken, die die meisten Produktionsprobleme verursachen:
- Gewicht: Wie hoch darf das Bauteilgewicht auf Ihrem Boden maximal sein?? (Bestimmt die Nutzlastnennleistung des Stellungsreglers)
- Geometrie: Ist das Bauteil länglich/zylindrisch?, asymmetrisch/unregelmäßig, oder vielschichtiger Komplex? (Bestimmt den Typ des Stellungsreglers)
- Schweißnahtverteilung: Sind Gelenke hauptsächlich auf einer Achse, oder auf mehrere Flächen verteilt? (Bestimmt die Achsenanforderungen)
- Neupositionierungsfrequenz: Wie viele Neupositionierungsereignisse benötigt der aktuelle Prozess pro Komponente?? (Ermittelt das Effizienzsteigerungspotenzial)
Schritt 2: Identifizieren Sie Ihren primären Schmerzpunkt
Nutzen Sie die Ursachenanalyse aus diesem Artikel, um herauszufinden, welcher der fünf Ineffizienztreiber die größte Einschränkung für Ihren spezifischen Betrieb darstellt:
| Primärer Schmerz | Empfohlener Startpunkt des Roboterpositionierers |
| Neupositionierungszeit bei langen Zylindern / längliche Teile | Kopf-Reitstock-Roboterpositionierer – B001 (500–1.000 kg) / B002 (1,000–1.500 kg) / B004 (1,500–5.000 kg) |
| Mehrseitiger Zugriff auf kleine bis mittelgroße asymmetrische Teile | U-Typ-Roboterpositionierer – U001 (300 kg) / U002 (500–1.000 kg) |
| Gemeinsamer Zugang zu schwerer, komplexer Geometrie mit mehreren Flächen | Dreiachsiger Roboterpositionierer – B009/B011 (500–1.500 kg) / B008 (1,500–2.000 kg) |
| Horizontale Drehung für mittelgroße bis große Scheiben / Ringteile | Servo-Rotationstisch der H-Serie – H001–H005 (300–2.000 kg) |
| L-förmige Doppelachse zum Schweißen + Montagepositionierung | Zweiachsiger Roboterpositionierer vom L-Typ – L001 (300–500 kg) / L002 (1,500 kg) |
Schritt 3: Berechnen Sie Ihre aktuellen Neupositionierungskosten
Bevor Sie ein Angebot anfordern, Quantifizieren Sie das Problem, das Sie lösen. Nutzen Sie dieses einfache Framework:
- Zählen Sie die durchschnittliche Anzahl der Neupositionierungsereignisse des Krans pro Komponente
- Mit der durchschnittlichen Ereignisdauer multiplizieren (Wartezeit einbeziehen, Takelwerk, und Freigabe)
- Multiplizieren Sie mit täglichen Produktionszyklen × jährlichen Arbeitstagen
- Wenden Sie Ihren belasteten Arbeitssatz an
Das Ergebnis ist Ihre jährliche Kostenbasis für die Neupositionierung – die Figur, die ein Roboterpositioniersystem direkt verschieben wird. In den meisten großen Werkstückwerkstätten, Diese Berechnung ergibt eine Zahl, die den Anlagefall selbstverständlich macht.
Schritt 4: Fordern Sie eine Bewerbungsbewertung an
Ein qualifizierter Roboterpositionen Der Integrator sollte in der Lage sein, Ihre Werkstückzeichnungen zu überprüfen, aktuelle Prozessdaten, und Durchsatzziele und stellen innerhalb von 24–48 Stunden eine schriftliche Konfigurationsempfehlung mit ROI-Prognose bereit. Wenn der Integrator dieses Maß an anwendungsspezifischer Analyse nicht bereitstellen kann, Sie sind nicht der richtige Partner für eine große Werkstückanwendung.
| Unsere kostenlose Beurteilung großer Werkstücke beinhaltet: • Review of your workpiece geometry and weight profile • Identification of your primary efficiency bottleneck(S) aus den fünf Grundursachen • Configuration recommendation (Positionstyp, Nutzlast, Achsenanzahl) • Preliminary ROI projection based on your production data • Written report delivered within 24 Geschäftszeiten ► Kontaktieren Sie uns, um Ihre Beurteilung zu vereinbaren |
Demnächst in dieser Serie
Artikel 3: Roboterpositionierer vs. Manuelle Schweißvorrichtung – So wählen Sie die richtige Lösung für Ihre Fabrik
Über den Autor
| Erfahrung & Sachverstand Der Autor ist ein Spezialist für die Integration von Roboterschweißsystemen 12+ Jahre praktische Projekterfahrung, mit besonderem Schwerpunkt auf Roboterpositionierungssystemen für schwere und große Werkstückfertigungsumgebungen. Das Autorenunternehmen hält 26+ Jahre Erfahrung in der Schweißautomatisierungstechnik, 40+ aktive Patente, und hat geliefert 1,500+ abgeschlossene Projekte in ganz Nordamerika, Europa, und Asien – ungefähr 70% davon beinhalten die Integration von Roboterpositionierern mit Schweißrobotern. Große Werkstückanwendungen (500 kg+) Konto für über 60% des Projektportfolios. Zertifizierung: EU-CE-Zertifizierung für Roboterpositionierungssysteme (Zertifikat Nr.: M.2026.206.C134866) Forschungsgrundlage: Die in diesem Artikel zitierten Leistungsdaten stammen aus Zeitbewegungsstudien vor Ort, Audits nach der Installation, und Produktionsaufzeichnungen über 300+ Schweißanlagen in 15 Länder.Zuletzt überprüft und aktualisiert: Mai 2026 |
VERWANDTE BEITRÄGE
Zukünftige Trends bei Robotern der 7. Achse in intelligenten Fabriken & Cobot-Integration (2026-2030)

ROI einer Roboterschweißzelle ohne Programmierung: Ein praktischer Leitfaden für Baustahlanwendungen

Berechnung der Nutzlast des Roboterpositionierers und sichere Auswahl: Der komplette technische Leitfaden

3D Vision Laser-Nahtverfolgung erklärt:Von der Punktwolke zum Schweißpfad in Sekunden

5 Fragen, die Sie vor dem Kauf einer Roboterschweißzelle für Baustahl stellen sollten
