


Производител на работни станции за роботи и лазерни системи по поръчка



Изчисляване на полезен товар и безопасен избор на робот позиционер: Пълното инженерно ръководство
The 15% Това причинява 80% на ранните неуспехи
Фабрика в Тексас инсталира робот позиционер с оценка на 1,000 кг. Три месеца в производство, скоростната кутия издаде звуков скърцащ шум и задвижващият модул започна да задейства термична защита срещу претоварване два пъти на смяна. Разследването веднага разкри проблема: инженерът е въвел нетното тегло на детайла 820 кг във формата за избор. Приспособлението тежеше 230 кг. Действителното работно натоварване беше 1,050 кг — 5% над номиналния рейтинг - и асиметричният център на масата добави ексцентричен момент, който изборът не беше отчетен. Ефективното динамично натоварване беше приблизително 1,380 кг, 38% над номиналния капацитет.
От другата страна на нашия 1,500+ Инсталационни записи на робот позиционер, приблизително 15% механични повреди в ранен стадий са пряко проследими до грешки при изчисляването на полезния товар, направени на етапа на подбор. Режимите на отказ са последователни: преждевременно износване на скоростната кутия, разцепване на лагера, отклонение на енкодера от вибрации, и в тежки случаи, структурна умора в задвижващата глава. Всички те са предотвратими.
Тази статия предоставя пълна, методология за изчисляване на полезния товар стъпка по стъпка, обяснява трите типа натоварване, които трябва да се имат предвид, определя подходящи коефициенти на безопасност за различни работни условия, и дава специфични за модела спецификационни данни за безопасен избор в H, Б, Л, и серия U.
| За кого е тази статия: Инженери-проектанти, определящи позиционери за роботи, инженери по закупуване, проверяващи офертите на доставчиците, и ръководители на проекти, валидиращи предложения за интегриране. Ако не сте запознати с позициониращите роботи, първо прочетете Ръководството за начинаещи, след това се върнете тук. |
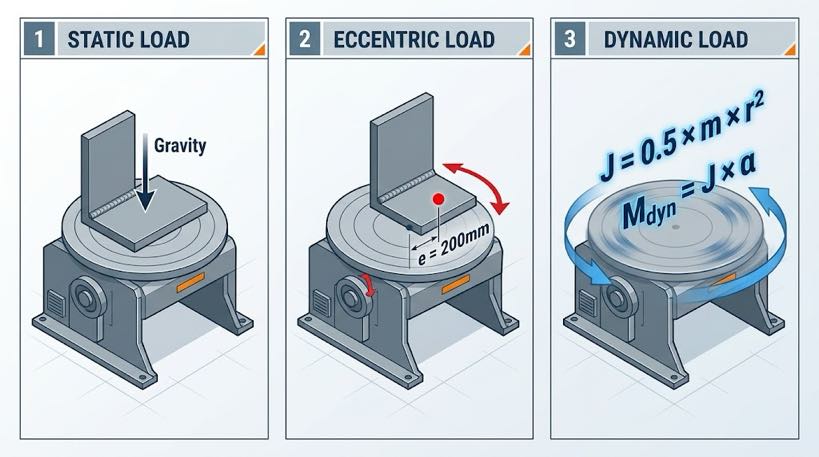
Трите типа натоварване, които трябва да изчислите
Номиналният полезен товар в листа с данни на робот позиционер не е просто максималното тегло на детайла. Той представлява капацитета на системата да се справи с комбинирания ефект от три различни вида натоварване едновременно:
| Тип натоварване | Определение | Метод на изчисление | Често пренебрегвани ситуации |
| Статично натоварване | Гравитационна сила на детайла + закрепване върху оста на въртене в покой | Претеглете или изчислете от CAD: Wₜₒₜₐₗ = Wᵂᵒʳʰᵖᵉᶜᵉ + Wᶠᵊˣᵗᵘʳᵉ | Приспособления от много части; раздели за изтичане, заземителни скоби, и измервателни инструменти оставени монтирани по време на въртене |
| Ексцентричен товар | Допълнителен момент на огъване, когато центърът на масата на детайла е изместен спрямо централната линия на оста на въртене | Mₑᶜᶜ = Wₜₒₜₐₗ × g × eₜ (e = разстояние на отместване в метри) | Г-образни заварки; конзолни подвъзли; асиметрични тела; изкривяване след залепване, изместваща се маса |
| Динамично натоварване | Инерционен въртящ момент, генериран, когато позиционерът ускорява или забавя | Mₑ₁ₙ = J × α (J = ротационна инерция kg·m², α = ъглово ускорение rad/s²) | Заготовки с голям диаметър (инерционни везни с r²); чести високоскоростни промени на лицето; позиционер, монтиран на серво писта |
| Ключов принцип: Номиналният полезен товар на позициониращия робот е неговият капацитет да се справи с трите типа натоварване в комбинация, не само статично тегло на детайла. Използването само на нетно тегло на детайла във вашето изчисление за избор е най-честата грешка в спецификацията — и основната причина за повечето ранни механични повреди. |
4-Стъпков метод за изчисляване на полезния товар
стъпка 1 — Общо статично тегло
Формула: Wₜₒₜₐₗ = Wᵂᵒʳʰᵖᵉᶜᵉ + Wᶠᵊˣᵗᵘʳᵉ + Wₐᵈᵈₐₜᵒʳᵊᵉˢ
- Използвайте най-тежкия вариант на детайла във вашия производствен микс, не е типично или средно тегло
- Включете всички елементи на приспособлението: затягащи плочи, локализиращи щифтове, заваряване на заземяване, блокове за изтичане/оттичане
- Ако директното претегляне не е възможно, изчислете от плътността на материала: стомана = 7,850 kg/m³; алуминий = 2,700 kg/m³
стъпка 2 — Ексцентричен момент
Формула: Mₑᶜᶜ = Wₜₒₜₐₗ × 9.81 × д (N·m, където e = хоризонтално изместване на центъра на масата спрямо оста на въртене, в метри)
- Симетрични детайли (кръгла тръба, кръгъл диск): ексцентричен офсет обикновено < 50 мм, обикновено незначителен
- Асиметрични детайли (L-скоби, конзолни стрели, многокракови заварки): отместването може да достигне 200–600 mm, трябва да се изчисли
- Сравнете изчисления Mₑᶜᶜ с публикувания допустим момент на модела — този параметър е в пълния технически лист с данни, не винаги на картата с обобщени спецификации
| Работен пример: Заготовка 800 кг + приспособление 150 кг + аксесоари 30 kg = Wₜₒₜₐₗ = 980 кг. Изместване на центъра на масата e = 200 мм. Mₑᶜᶜ = 980 × 9.81 × 0.200 = 1,923 N·m Този ексцентричен момент трябва да бъде в рамките на допустимия J1 на целевия модел или номиналния момент на оста на въртене. За MRK-U001: J1 допустим въртящ момент = 2,695 N·m. 1,923 N·m < 2,695 N·m — съществува марж, но е само 29%. Проверете срещу динамични натоварвания, преди да потвърдите избора. |
стъпка 3 — Динамична оценка на натоварването
За приложения с честа смяна на лицето или високи скорости на въртене, оценка на инерцията на въртене:
Опростена инерция (приближение на плътен цилиндър): J = 0.5 × m × r² (kg·m²)
Използвайте максимален външен радиус като r. Ъглово ускорение α = максимална скорост (рад/сек) ÷ време на ускорение (s). Динамичен въртящ момент Mₑᵉₙ = J × α.
- Mₑᵉₙ < 30% на номиналния задвижващ момент: натоварванията при ускорение са управляеми; прилага се стандартен избор
- Mₑᵉₙ = 30–60% от номиналния задвижващ момент: преглед на настройката на рампата на ускорение; избягвайте резки спирания
- Mₑᵉₙ > 60% на номиналния задвижващ момент: намалете максималната скорост или изберете следващия модел с по-голям въртящ момент
стъпка 4 — Приложете фактор на безопасност и потвърдете избора
Натоварване при избор = Wₜₒₜₐₗ × фактор на безопасност
| Работно състояние | Препоръчителен коефициент на безопасност | Обосновка |
| Симетричен детайл, ниска скорост (<30°/s), рядко репозициониране | 1.20–1,25 | Нисък ексцентричен и динамичен принос; достатъчен стандартен марж |
| Асиметричен детайл или средна скорост (30–60°/s) | 1.25–1,35 | Ексцентричният момент и динамичният въртящ момент допринасят значително |
| Висока ексцентричност или висока скорост (>60°/s) или често препозициониране | 1.35–1,50 | Динамичните натоварвания са значителни; изисква се по-голям марж |
| Детайли с наднормено тегло (>2,000 кг) или критични за безопасността станции | 1.50 | Консервативен подбор; последствията от неуспеха са тежки |
| Продължаване на отработения пример: Wₜₒₜₐₗ = 980 кг, асиметрична скоба, скорост на въртене 45°/s → Фактор на безопасност = 1.35 Зареждане на селекцията = 980 × 1.35 = 1,323 кг Заключение: MRK-U002 (500–1000 кг) е маломерен. Следващи валидни опции: MRK-B002 (1,000–1500 кг челна и задна част) ако геометрията на детайла го устройва, или триосен MRK-B011 (1,000–1 500 кг) за многостранни изисквания. |
Избор на точност: Съответствие на повторяемостта с приложението
Позиционна повторяемост (изразено в mm при определен радиус) определя колко последователно позиционерът на робота се връща към същата ъглова позиция при повтарящи се цикли. Това е един от най-неразбраните параметри в спецификациите на робота позиционер.
| Ниво на точност | Типични модели | Подходящи приложения | Не е подходящо за |
| ±0,03 mm при R500 | B009, B011 | Автомобилни носещи конструкции, бази за прецизно оборудване, аерокосмически структурни заварки | Обща конструкционна стомана (свръхуточнени; добавя разходи без полза) |
| ±0,05 mm при R350 | H серия, B001/B002, U001 | Автомобилни компоненти, прецизни части за инженерни машини, съдове под налягане | Приложения, при които заваръчният шев се отмества >0.2 mm ще предизвика отхвърляне |
| ±0,075 mm@R500 | B004, Обръщаща ос U002, B010 | Тежка структурна изработка, строителни машини, минно оборудване | Автомобилна верига за доставки от ниво 1 (може да не отговаря на изискванията на клиента за CPK) |
Практическо правило за избор: повторяемостта на позиционера на робота не трябва да бъде по-голяма от една трета от общия разрешен толеранс на позицията на заваръчния шев в приложимия стандарт или спецификация на клиента. Това запазва резерв за TCP грешка на робота (±0,03–0,05 mm типично) и толеранс за производство на приспособления.
Изисквания за безопасност и контролен списък за инсталиране
Електрическо заземяване - най-пренебрегвания елемент за безопасност
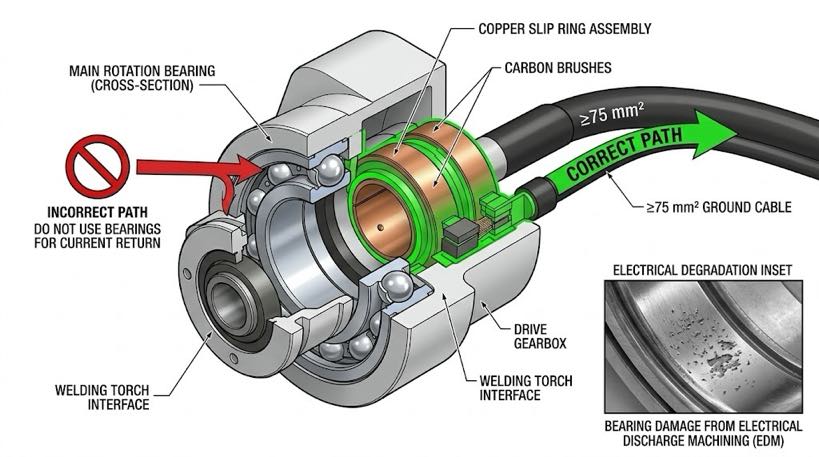
Критично правило: заваръчният ток трябва да се връща през специалния пръстен за заземяване на позиционера, никога през стандартните ротационни лагери. Високочестотният заваръчен ток, преминаващ през незащитени лагери, причинява електроразрядна обработка (EDM) повреда — микропитинг на търкалящите елементи, който обикновено се появява вътре 6 към 12 седмици работа. Симптоми: увеличаване на шума, вибрация, след това катастрофално блокиране на лагера.
- Проверете: целевият модел включва специален път за връщане на заваръчния ток (контактен пръстен или четка)
- Проверете: напречното сечение на заваръчния кабел отговаря на минималните изисквания на модела (L002: ≥75 mm²)
- Проверете: свързването на заземяващия кабел се извършва преди първата дъга, не след въвеждане в експлоатация
Предупредителни знаци за претоварване — какво да наблюдавате
| Симптом | Вероятна причина | Действие | Ако се игнорира |
| Шумотене или тропане по време на въртене | Повреда на лагера или хлътване на повърхността на зъбното колело | Спрете производството; поискайте проверка на доставчика | Пълен блокаж на лагера; шпинделът е заключен |
| Задвижващият модул изключва термично претоварване многократно | Продължително претоварване или пречка за охлаждане | Проверете действителното работно натоварване спрямо номиналния капацитет | Термична повреда на модула за захранване на задвижването |
| Повторяемостта не преминава периодична проверка | Увеличаване на хлабината на скоростната кутия или разхлабване на енкодера | Измерете хлабината; свържете се с доставчика, ако не отговаря на спецификациите | Дрейф на позицията на заваръчния шев; клиентски откази |
| Основните болтове се разхлабват многократно | Вибрации от небалансиран товар или неподходяща основа | Повторен въртящ момент; проверете баланса на детайла; подсилване на основата | Изместване на оборудването; отместване на заваръчния шев |
Контролен списък преди инсталиране
| Фондация & Механични ☐ Concrete foundation strength ≥ C25 (25 MPa); дебелина ≥ 200 mm за леки модели, ≥ 400 mm за B004/B008 ☐ Installation levelness ≤ 0.5 mm/m (проверено с ниво на точност) ☐ Foundation bolts torqued to specification; насрочете повторна проверка на въртящия момент на 500 часове ☐ Safety barrier or light curtain installed at rotation envelope boundary (≥ 1 m клирънс) Електрически & контрол ☐ Welding current ground path confirmed via slip ring — NOT through bearings ☐ Ground cable cross-section verified against model specification ☐ Servo encoder cables are shielded; едноточково заземяване на екрана ☐ Emergency stop signal wired into robot controller safety circuit (синхронизирано спиране) ☐ Coordinated axis parameters verified with robot integrator before first arc |
Имате нужда от преглед на изчисляване на натоварването за вашето приложение?
Нашият инженерен екип ще извърши пълен анализ на полезния товар за вашия конкретен детайл — статично натоварване, ексцентричен момент, динамична оценка на въртящия момент, и препоръка за коефициент на безопасност — и да предостави писмена препоръка за модел в рамките 24 работно време, без никакви разходи.
► Изпратете вашите данни за детайла за безплатно изчисляване на товара и преглед на избора
За автора
| опит & пълномощията Специалист по интегриране на роботизирана система за заваряване с 12+ години директен проектен опит, фокусиран върху избора и интегрирането на робот позиционер. Предоставя консултации на 300+ фабрики в цяла Северна Америка, Европа, и Азия. Всички спецификационни данни в тази статия са извлечени от действителните H / Б / Л / Продуктови листове с данни от серия U. История на компанията: 26+ години инженеринг за автоматизация на заваряване, 40+ активни патенти, 1,500+ завършени проекти в световен мащаб, приблизително 70% включваща интеграция на Robot Positioner. Сертификати ISO 9001: 2015 (GB/T 19001-2016) — Система за управление на качеството GJB 9001C-2017 — Система за управление на качеството на военно/оръжейно оборудване ЕС CE — Директива за машините 2006/42/ЕО (Серт. не. M.2026.206.C134866) Високотехнологично предприятие — Cert. не. GR202341000595 (Издадено ноем. 2023) Последна актуализация: май 2026 |
СВЪРЗАНИ ПУБЛИКАЦИИ

Можете ли да се доверите на спецификационния лист? Как да проверите точността на заваръчния позиционер с лазерни тракери и ISO 9283
Приложения на роботизирана заваръчна клетка в реалния свят в общата промишленост: Казуси от практиката 2026

Роботизирана клетка за заваряване без програмиране:Как Vision-Guided Systems елиминират Teach Pendants
Роботизирано лазерно заваряване: Принципи, Предимства, и Приложения (2026 Пълно ръководство)

Как се образуват дефектите при роботизирано заваряване — и колко може да поправи роботът за позициониране?
