


कस्टम रोबोट वर्कस्टेशन और लेजर सिस्टम निर्माता



रोबोट पोजिशनर पेलोड गणना और सुरक्षित चयन: संपूर्ण इंजीनियरिंग गाइड
The 15% वह कारण 80% प्रारंभिक विफलताओं का
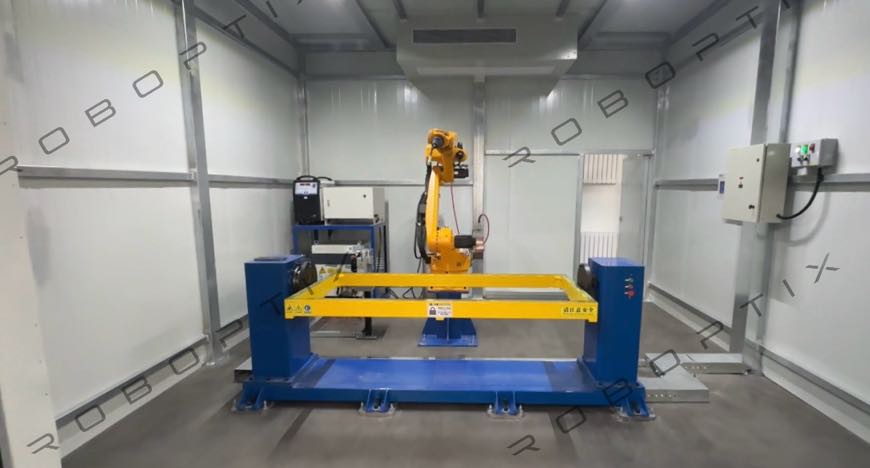
टेक्सास की एक फैक्ट्री में एक रोबोट पोजिशनर स्थापित किया गया है 1,000 किग्रा. उत्पादन में तीन महीने, गियरबॉक्स ने एक श्रव्य पीस शोर विकसित किया और ड्राइव यूनिट ने प्रति शिफ्ट में दो बार थर्मल अधिभार संरक्षण को ट्रिप करना शुरू कर दिया. जांच से मामले का तुरंत खुलासा हो गया: इंजीनियर ने वर्कपीस का शुद्ध वजन दर्ज किया था 820 चयन प्रपत्र में किग्रा. स्थिरता का वजन हुआ 230 किग्रा. वास्तविक कार्य भार था 1,050 किलो - 5% नाममात्र रेटिंग से अधिक - और द्रव्यमान के असममित केंद्र ने एक विलक्षण क्षण जोड़ा जिसका चयन में कोई हिसाब नहीं था. प्रभावी गतिशील भार लगभग था 1,380 किग्रा, 38% निर्धारित क्षमता से ऊपर.
हमारे उस पार 1,500+ रोबोट पोजिशनर स्थापना रिकॉर्ड, लगभग 15% प्रारंभिक चरण की यांत्रिक विफलताएँ चयन चरण में की गई पेलोड गणना त्रुटियों का सीधे पता लगाया जा सकता है. विफलता मोड सुसंगत हैं: गियरबॉक्स का समय से पहले घिस जाना, बियरिंग स्पैलिंग, कंपन से एनकोडर का बहाव, और गंभीर मामलों में, ड्राइव हेड में संरचनात्मक थकान. इन सभी को रोका जा सकता है.
यह आलेख संपूर्ण जानकारी प्रदान करता है, चरण-दर-चरण पेलोड गणना पद्धति, तीन लोड प्रकारों की व्याख्या करता है जिन पर विचार किया जाना चाहिए, विभिन्न परिचालन स्थितियों के लिए उपयुक्त सुरक्षा कारकों को परिभाषित करता है, और एच में सुरक्षित चयन के लिए मॉडल-विशिष्ट विनिर्देश डेटा देता है, बी, एल, और यू सीरीज.
| यह लेख किसके लिए है: रोबोट पोजिशनर्स को निर्दिष्ट करने वाले डिज़ाइन इंजीनियर, आपूर्तिकर्ता कोटेशन का सत्यापन करने वाले क्रय इंजीनियर, और परियोजना प्रबंधक एकीकरण प्रस्तावों को मान्य कर रहे हैं. यदि आप रोबोट पोजिशनर्स में नए हैं, पहले शुरुआती गाइड पढ़ें, फिर यहीं लौट आओ. |
आपको तीन लोड प्रकारों की गणना करनी चाहिए
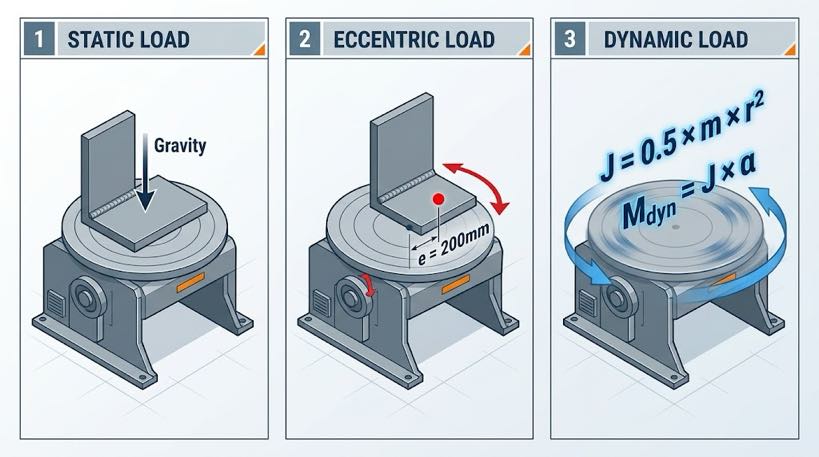
रोबोट पोजिशनर डेटाशीट पर रेटेड पेलोड केवल अधिकतम वर्कपीस वजन नहीं है. यह एक साथ तीन अलग-अलग लोड प्रकारों के संयुक्त प्रभाव को संभालने की प्रणाली की क्षमता का प्रतिनिधित्व करता है:
| लोड प्रकार | परिभाषा | गणना विधि | आम तौर पर नज़रअंदाज़ की जाने वाली स्थितियाँ |
| स्थैतिक भार | वर्कपीस का गुरुत्वाकर्षण बल + आराम की स्थिति में घूर्णन अक्ष पर स्थिरता | CAD से तौलें या गणना करें: Wₜₒₜₐₗ = Wᵂᵒʳʰᵖᵉᶜᵉ + Wᶠᵊˣᵗᵘʳᵉ | बहु-भागीय फिक्स्चर; रन-ऑन टैब, ग्राउंड क्लैंप, और रोटेशन के दौरान माप टूलींग को बाईं ओर माउंट किया जाता है |
| विलक्षण भार | अतिरिक्त झुकने का क्षण जब वर्कपीस के द्रव्यमान का केंद्र रोटेशन अक्ष केंद्र रेखा से ऑफसेट होता है | Mₑᶜᶜ = Wₜₒₜₐₗ × g × eₜ (ई = मीटर में ऑफसेट दूरी) | एल-आकार के वेल्डमेंट; ब्रैकट उप-असेंबली; असममित जुड़नार; पोस्ट-टैक विरूपण स्थानांतरण द्रव्यमान |
| गतिज भारण | जब पोजिशनर तेज या धीमा हो जाता है तो जड़त्वीय टॉर्क उत्पन्न होता है | एमₑ₁ₙ = जे × α (जे = घूर्णी जड़त्व kg·m², α = कोणीय त्वरण rad/s²) | बड़े-व्यास वाले वर्कपीस (r² के साथ जड़त्व तराजू); बार-बार तेज गति से चेहरा बदलना; पोजिशनर को सर्वो ट्रैक पर लगाया गया है |
| मुख्य सिद्धांत: एक रोबोट पोजिशनर का रेटेड पेलोड संयोजन में सभी तीन लोड प्रकारों को संभालने की क्षमता है, अकेले वर्कपीस स्थिर वजन नहीं. आपके चयन गणना में केवल शुद्ध वर्कपीस वजन का उपयोग करना सबसे आम विनिर्देश त्रुटि है - और सबसे प्रारंभिक यांत्रिक विफलताओं का मूल कारण है. |
4-चरण पेलोड गणना विधि
कदम 1 - कुल स्थैतिक भार
FORMULA: Wₜₒₜₐₗ = Wᵂᵒʳʰᵖᵉᶜᵉ + Wᶠᵊˣᵗᵘʳᵉ + Wₐᵈᵈₐₜᵒʳᵊᵉˢ
- अपने उत्पादन मिश्रण में सबसे भारी वर्कपीस संस्करण का उपयोग करें, सामान्य या औसत वजन नहीं
- सभी फिक्सचर तत्व शामिल करें: क्लैंपिंग प्लेटें, पिन का पता लगाना, वेल्डिंग ग्राउंड टैब, रन-ऑन/रन-ऑफ ब्लॉक
- यदि सीधी तुलाई संभव नहीं है, सामग्री घनत्व से गणना करें: स्टील = 7,850 किग्रा/वर्ग मीटर; एल्यूमीनियम = 2,700 किग्रा/वर्ग मीटर
कदम 2 - विलक्षण क्षण
FORMULA: Mₑᶜᶜ = Wₜₒₜₐₗ × 9.81 × ई (एन·एम, जहाँ e = घूर्णन अक्ष से द्रव्यमान केंद्र का क्षैतिज विस्थापन, मीटर में)
- सममित वर्कपीस (गोलाकार ट्यूब, गोल डिस्क): आमतौर पर विलक्षण ऑफसेट < 50 मिमी, आमतौर पर नगण्य
- असममित वर्कपीस (एल कोष्ठक, ब्रैकट बूम, मल्टी-लेग वेल्डमेंट): ऑफसेट 200-600 मिमी तक पहुंच सकता है, गणना की जानी चाहिए
- मॉडल के प्रकाशित स्वीकार्य क्षण के विरुद्ध गणना की गई Mₑᶜᶜ की तुलना करें - यह पैरामीटर पूर्ण तकनीकी डेटाशीट में है, हमेशा सारांश विवरण कार्ड पर नहीं
| काम किया उदाहरण: workpiece 800 किग्रा + स्थिरता 150 किग्रा + सामान 30 किग्रा = Wₜₒₜₐₗ = 980 किग्रा. द्रव्यमान ऑफसेट का केंद्र ई = 200 मिमी. मₑᶜᶜ= 980 × 9.81 × 0.200 = 1,923 एनएम यह विलक्षण क्षण लक्ष्य मॉडल की स्वीकार्य J1 या रोटेशन अक्ष क्षण रेटिंग के भीतर होना चाहिए. MRK-U001 के लिए: J1 स्वीकार्य टॉर्क = 2,695 एन·एम. 1,923 एन·एम < 2,695 एन·एम - मार्जिन मौजूद है, लेकिन केवल है 29%. चयन की पुष्टि करने से पहले गतिशील लोड के विरुद्ध सत्यापित करें. |
कदम 3 - गतिशील भार अनुमान
बार-बार चेहरा बदलने या उच्च रोटेशन गति वाले अनुप्रयोगों के लिए, घूर्णी जड़त्व का अनुमान लगाएं:
सरलीकृत जड़ता (ठोस सिलेंडर सन्निकटन): जे = 0.5 × एम × आर² (किग्रा·मी²)
अधिकतम बाहरी त्रिज्या का उपयोग r के रूप में करें. कोणीय त्वरण α = अधिकतम गति (रेड/एस) ÷ त्वरण समय (एस). गतिशील टॉर्क Mₑᵉₙ = J × α.
- मₑᵉₙ < 30% रेटेड ड्राइव टॉर्क का: त्वरण भार प्रबंधनीय हैं; मानक चयन लागू होता है
- Mₑᵉₙ = रेटेड ड्राइव टॉर्क का 30-60%: त्वरण रैंप सेटिंग की समीक्षा करें; अचानक रुकने से बचें
- मₑᵉₙ > 60% रेटेड ड्राइव टॉर्क का: अधिकतम गति कम करें या अगले बड़े टॉर्क मॉडल का चयन करें
कदम 4 - सुरक्षा कारक लागू करें और चयन की पुष्टि करें
चयन भार = Wₜₒₜₐₗ × सुरक्षा कारक
| संचालन की स्थिति | अनुशंसित सुरक्षा कारक | दलील |
| सममित वर्कपीस, धीमी गति (<30°/से), दुर्लभ पुनर्स्थापन | 1.20-1.25 | कम विलक्षण और गतिशील योगदान; मानक मार्जिन पर्याप्त |
| असममित वर्कपीस या मध्यम गति (30-60°/से) | 1.25–1.35 | विलक्षण क्षण और गतिशील टॉर्क सार्थक योगदानकर्ता हैं |
| उच्च विलक्षणता या उच्च गति (>60°/से) या बार-बार स्थान बदलना | 1.35-1.50 | गतिशील भार महत्वपूर्ण हैं; बड़े मार्जिन की आवश्यकता है |
| अधिक वजन वाली वर्कपीस (>2,000 किग्रा) या सुरक्षा-महत्वपूर्ण स्टेशन | 1.50 | रूढ़िवादी चयन; विफलता के परिणाम गंभीर होते हैं |
| काम किए गए उदाहरण को जारी रखना: Wₜₒₜₐₗ= 980 किग्रा, असममित ब्रैकेट, घूर्णन गति 45°/सेकेंड → सुरक्षा कारक = 1.35 चयन भार = 980 × 1.35 = 1,323 किग्रा निष्कर्ष: एमआरके-U002 (500-1,000 किग्रा रेटेड) कम आकार का है. अगले वैध विकल्प: एमआरके-बी002 (1,000-1,500 किग्रा हेड-एंड-टेलस्टॉक) यदि वर्कपीस की ज्यामिति इसके अनुकूल है, या MRK-B011 तीन-अक्ष (1,000-1,500 किग्रा) बहु-चेहरा आवश्यकताओं के लिए. |
सटीकता चयन: अनुप्रयोग के साथ दोहराव का मिलान
स्थितीय दोहराव (एक निर्दिष्ट त्रिज्या पर मिमी में व्यक्त किया गया) परिभाषित करता है कि रोबोट पोजिशनर बार-बार चक्रों में कितनी लगातार एक ही कोणीय स्थिति में लौटता है. यह रोबोट पोजिशनर विनिर्देशों में सबसे गलत समझे जाने वाले मापदंडों में से एक है.
| सटीकता स्तर | विशिष्ट मॉडल | उपयुक्त अनुप्रयोग | के लिए उपयुक्त नहीं है |
| ±0.03 मिमी@R500 | B009, बी011 | ऑटोमोटिव लोड-बेयरिंग संरचनाएं, सटीक उपकरण आधार, एयरोस्पेस संरचनात्मक वेल्डमेंट | सामान्य संरचनात्मक इस्पात (अति निर्दिष्ट; लाभ के बिना लागत जोड़ता है) |
| ±0.05 मिमी@R350 | एच सीरीज, बी001/बी002, U001 | मोटर वाहन घटक, इंजीनियरिंग मशीनरी परिशुद्धता भागों, दबाव वाहिकाओं | अनुप्रयोग जहां वेल्ड सीम ऑफसेट होता है >0.2 मिमी अस्वीकृति को ट्रिगर करेगा |
| ±0.075 मिमी@R500 | बी004, U002 फ्लिप अक्ष, बी010 | भारी संरचनात्मक निर्माण, निर्माण मशीनरी, खनन उपकरण | ऑटोमोटिव टियर-1 आपूर्ति श्रृंखला (ग्राहक सीपीके आवश्यकताओं को पूरा नहीं कर सकता) |
व्यावहारिक चयन नियम: रोबोट पोजिशनर की पुनरावृत्ति लागू मानक या ग्राहक विनिर्देश में कुल अनुमत वेल्ड स्थिति सहनशीलता के एक तिहाई से अधिक नहीं होनी चाहिए. यह रोबोट टीसीपी त्रुटि के लिए मार्जिन सुरक्षित रखता है (±0.03–0.05 मिमी विशिष्ट) और फिक्सचर विनिर्माण सहनशीलता.
सुरक्षा आवश्यकताएँ और स्थापना जाँच सूची
विद्युत ग्राउंडिंग - सबसे अधिक नजरअंदाज की जाने वाली सुरक्षा वस्तु
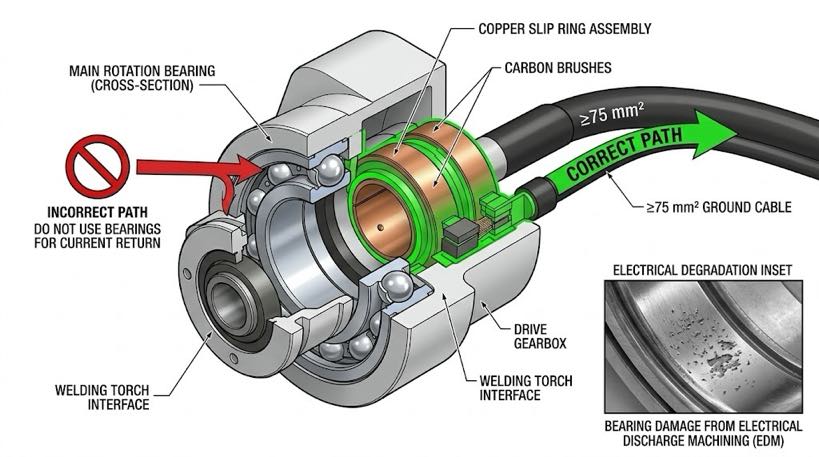
गंभीर नियम: वेल्डिंग करंट को पोजिशनर के समर्पित ग्राउंड स्लिप रिंग के माध्यम से वापस आना चाहिए, मानक रोटेशन बियरिंग्स के माध्यम से कभी नहीं. असुरक्षित बीयरिंगों से गुजरने वाली उच्च-आवृत्ति वेल्डिंग धारा विद्युत डिस्चार्ज मशीनिंग का कारण बनती है (ईडीएम) क्षति - रोलिंग तत्वों की सूक्ष्म-पिटिंग जो आम तौर पर भीतर दिखाई देती है 6 को 12 ऑपरेशन के सप्ताह. लक्षण: बढ़ता शोर, कंपन, फिर भयावह असर वाला दौरा.
- सत्यापित करें: लक्ष्य मॉडल में एक समर्पित वेल्डिंग करंट रिटर्न पथ शामिल है (स्लिप रिंग या ब्रश असेंबली)
- सत्यापित करें: वेल्डिंग ग्राउंड केबल क्रॉस-सेक्शन मॉडल की न्यूनतम आवश्यकता को पूरा करता है (L002: ≥75 मिमी²)
- सत्यापित करें: ग्राउंड केबल कनेक्शन पहले आर्क से पहले बनाया जाता है, कमीशनिंग के बाद नहीं
अधिभार चेतावनी संकेत - क्या निगरानी करनी है
| लक्षण | संभावित कारण | कार्रवाई | अगर नजरअंदाज किया गया |
| घूमने के दौरान पीसने या खटखटाने की आवाज आना | बियरिंग की क्षति या गियर की सतह पर गड्ढा पड़ना | उत्पादन बंद करें; आपूर्तिकर्ता निरीक्षण का अनुरोध करें | पूर्ण असर जब्ती; धुरी बंद |
| ड्राइव यूनिट बार-बार थर्मल ओवरलोड ट्रिप करती है | निरंतर अधिभार या शीतलन बाधा | रेटेड क्षमता के विरुद्ध वास्तविक कार्य भार का सत्यापन करें | ड्राइव पावर मॉड्यूल थर्मल विफलता |
| पुनरावर्तनीयता आवधिक जांच में विफल रहती है | गियरबॉक्स बैकलैश में वृद्धि या एनकोडर ढीला होना | प्रतिक्रिया को मापें; यदि विशिष्टता से बाहर है तो आपूर्तिकर्ता से संपर्क करें | वेल्ड स्थिति बहाव; ग्राहक अस्वीकृति |
| फाउंडेशन के बोल्ट बार-बार ढीले हो जाते हैं | असंतुलित भार या अपर्याप्त आधार से कंपन | पुन: टॉर्क; वर्कपीस संतुलन का निरीक्षण करें; आधार को सुदृढ़ करें | उपकरण विस्थापन; वेल्ड सीम ऑफसेट |
प्री-इंस्टॉलेशन चेकलिस्ट
| नींव & यांत्रिक ☐ Concrete foundation strength ≥ C25 (25 एमपीए); मोटाई ≥ 200 हल्के मॉडल के लिए मिमी, ≥ 400 B004/B008 के लिए मिमी ☐ Installation levelness ≤ 0.5 मिमी/मी (परिशुद्धता स्तर से सत्यापित) ☐ Foundation bolts torqued to specification; शेड्यूल री-टॉर्क चेक एट 500 घंटे ☐ Safety barrier or light curtain installed at rotation envelope boundary (≥ 1 एम क्लीयरेंस) विद्युतीय & नियंत्रण ☐ Welding current ground path confirmed via slip ring — NOT through bearings ☐ Ground cable cross-section verified against model specification ☐ Servo encoder cables are shielded; सिंगल-पॉइंट शील्ड ग्राउंडिंग ☐ Emergency stop signal wired into robot controller safety circuit (सिंक्रनाइज़ स्टॉप) ☐ Coordinated axis parameters verified with robot integrator before first arc |
आपके आवेदन के लिए लोड गणना समीक्षा की आवश्यकता है?
हमारी इंजीनियरिंग टीम आपके विशिष्ट वर्कपीस - स्थिर भार के लिए संपूर्ण पेलोड विश्लेषण करेगी, विलक्षण क्षण, गतिशील टोक़ अनुमान, और सुरक्षा कारक अनुशंसा - और एक लिखित मॉडल अनुशंसा प्रदान करें 24 काम करने के घंटे, बिना किसी कीमत पर.
► निःशुल्क लोड गणना और चयन समीक्षा के लिए अपना वर्कपीस डेटा सबमिट करें
लेखक के बारे में
| अनुभव & साख रोबोटिक वेल्डिंग सिस्टम एकीकरण विशेषज्ञ के साथ 12+ रोबोट पोजिशनर चयन और एकीकरण पर केंद्रित वर्षों का प्रत्यक्ष परियोजना अनुभव. को परामर्श प्रदान किया है 300+ उत्तरी अमेरिका भर में कारखाने, यूरोप, और एशिया. इस आलेख में सभी विनिर्देशन डेटा वास्तविक एच से लिया गया है / बी / एल / यू सीरीज उत्पाद डेटाशीट. कंपनी बैकग्राउंड: 26+ वेल्डिंग ऑटोमेशन इंजीनियरिंग के वर्ष, 40+ सक्रिय पेटेंट, 1,500+ विश्व स्तर पर पूर्ण की गई परियोजनाएँ, लगभग 70% रोबोट पोजिशनर एकीकरण शामिल है. प्रमाणपत्र आईएसओ 9001: 2015 (जीबी/टी 19001-2016) - गुणवत्ता प्रबंधन प्रणाली GJB 9001C-2017 - सैन्य/हथियार उपकरण गुणवत्ता प्रबंधन प्रणाली ईयू सीई - मशीनरी निर्देश 2006/42/ईसी (प्रमाणपत्र. नहीं. एम.2026.206.सी134866) हाई-टेक एंटरप्राइज - सर्टिफिकेट. नहीं. GR202341000595 (नवंबर में जारी. 2023) आखरी अपडेट: मई 2026 |
संबंधित पोस्ट

रोबोटिक वेल्डर में स्वायत्त प्रक्षेपवक्र योजना:आपकी उत्पादन लाइन के लिए इसका क्या अर्थ है

रोबोटिक लेजर वेल्डिंग में महारत: 10 अधिकतम प्रदर्शन और आरओआई के लिए व्यावहारिक सुझाव

कठिन बजट, स्मार्ट चॉइस:कैसे छोटे और मध्यम आकार के कारखानों को रोबोट पोजिशनर से सबसे अधिक मूल्य मिलता है 2026

रोबोटिक वेल्डिंग सेल क्या है?? 2026 शुरुआती मार्गदर्शिका | 37 दुकान डेटा

बिक्री के लिए वेल्डिंग पोजिशनर: अपने हिस्से के लिए सही प्रकार का चयन कैसे करें (हेडस्टॉक टेलस्टॉक, एल प्रकार, यू-प्रकार, क्षैतिज 3-अक्ष, सिंगल एक्सिस रोटरी, लंबवत झुकाव)
