Fabricante de estações de trabalho robóticas personalizadas e sistemas a laser



Cálculo da carga útil do posicionador de robô e seleção segura: O guia completo de engenharia
O 15% Isso causa 80% de falhas iniciais
Uma fábrica no Texas instalou um Posicionador de Robô classificado em 1,000 kg. Três meses de produção, a caixa de câmbio desenvolveu um ruído de trituração audível e a unidade de acionamento começou a acionar a proteção contra sobrecarga térmica duas vezes por turno. Uma investigação revelou o problema imediatamente: o engenheiro inseriu o peso líquido da peça de 820 kg no formulário de seleção. O acessório pesou 230 kg. A carga de trabalho real foi 1,050 kg - 5% acima da classificação nominal - e o centro de massa assimétrico adicionou um momento excêntrico que a seleção não levou em consideração. A carga dinâmica efetiva foi de aproximadamente 1,380 kg, 38% acima da capacidade nominal.
Em todo o nosso 1,500+ Registros de instalação do Posicionador de Robô, aproximadamente 15% de falhas mecânicas em estágio inicial são diretamente rastreáveis a erros de cálculo de carga cometidos na fase de seleção. Os modos de falha são consistentes: desgaste prematuro da caixa de velocidades, lascamento do rolamento, desvio do codificador devido à vibração, e em casos graves, fadiga estrutural na cabeça de acionamento. Tudo isso é evitável.
Este artigo fornece uma visão completa, metodologia de cálculo de carga útil passo a passo, explica os três tipos de carga que devem ser considerados, define fatores de segurança apropriados para diferentes condições operacionais, e fornece dados de especificação específicos do modelo para seleção segura em todo o H, B, eu, e série U.
| Para quem é este artigo: Engenheiros de projeto especificando posicionadores de robôs, engenheiros de compras verificando cotações de fornecedores, e gerentes de projetos validando propostas de integração. Se você é novo nos posicionadores de robôs, leia o Guia do Iniciante primeiro, então volte aqui. |
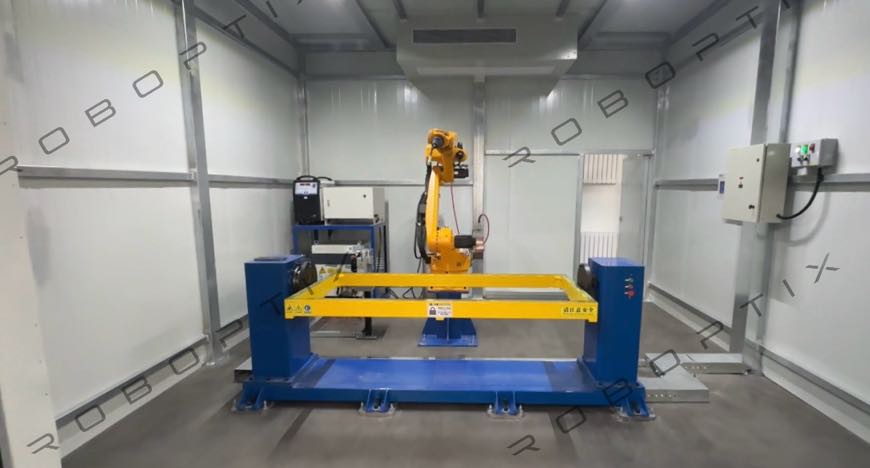
Os três tipos de carga que você deve calcular
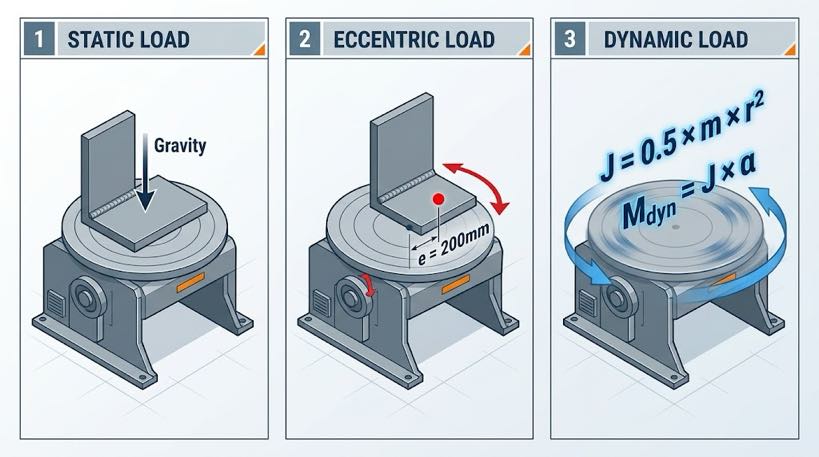
A carga útil nominal em uma folha de dados do Posicionador de Robô não é simplesmente o peso máximo da peça de trabalho. Representa a capacidade do sistema de lidar com o efeito combinado de três tipos de carga distintos simultaneamente:
| Tipo de carga | Definição | Método de cálculo | Situações comumente negligenciadas |
| Carga Estática | Força gravitacional da peça + fixação no eixo de rotação em repouso | Pesar ou calcular em CAD: Wₜₒₜₐₗ = Wᵂᵒʳʰᵖᵉᶜᵉ + Wᶠᵊˣᵗᵘʳᵉ | Luminárias multiparte; guias de execução, braçadeiras de aterramento, e ferramentas de medição deixadas montadas durante a rotação |
| Carga Excêntrica | Momento fletor adicional quando o centro de massa da peça está deslocado da linha central do eixo de rotação | Mₑᶜᶜ = Wₜₒₜₐₗ × g × eₜ (e = distância de deslocamento em metros) | Soldagens em forma de L; subconjuntos em balanço; luminárias assimétricas; distorção pós-aderência mudando massa |
| Carga Dinâmica | Torque inercial gerado quando o posicionador acelera ou desacelera | Mₑ₁ₙ = J × α (J = inércia rotacional kg·m², α = aceleração angular rad/s²) | Peças de trabalho de grande diâmetro (escalas de inércia com r²); mudanças faciais frequentes em alta velocidade; posicionador montado em uma pista servo |
| Princípio-chave: A carga útil nominal de um Posicionador de Robô é sua capacidade de lidar com todos os três tipos de carga em combinação, não apenas o peso estático da peça de trabalho. Usar apenas o peso líquido da peça em seu cálculo de seleção é o erro de especificação mais comum — e a causa raiz da maioria das falhas mecânicas precoces. |
4-Método de cálculo de carga útil em etapas
Etapa 1 — Peso Estático Total
Fórmula: Wₜₒₜₐₗ = Wᵂᵒʳʰᵖᵉᶜᵉ + Wᶠᵊˣᵗᵘʳᵉ + Wₐᵈᵈₐₜᵒʳᵊᵉˢ
- Use a variante de peça mais pesada em seu mix de produção, não é o peso típico ou médio
- Incluir todos os elementos de fixação: placas de fixação, pinos de localização, abas de aterramento de soldagem, blocos de entrada/saída
- Se a pesagem direta não for possível, calcular a partir da densidade do material: aço = 7,850 kg/m³; alumínio = 2,700 kg/m³
Etapa 2 - Momento Excêntrico
Fórmula: Mₑᶜᶜ = Wₜₒₜₐₗ × 9.81 × e (N·m, onde e = deslocamento horizontal do centro de massa do eixo de rotação, em metros)
- Peças simétricas (tubo circular, disco redondo): deslocamento excêntrico normalmente < 50 milímetros, geralmente insignificante
- Peças assimétricas (Colchetes L, lanças em balanço, soldagens de múltiplas pernas): o deslocamento pode atingir 200–600 mm, deve ser calculado
- Compare o Mₑᶜᶜ calculado com o momento permitido publicado do modelo - este parâmetro está na ficha técnica completa, nem sempre no cartão de especificações de resumo
| Exemplo trabalhado: Peça de trabalho 800 kg + luminária 150 kg + acessórios 30 kg = Wₜₒₜₐₗ = 980 kg. Deslocamento do centro de massa e = 200 milímetros. Mₑᶜᶜ = 980 × 9.81 × 0.200 = 1,923 N·m Este momento excêntrico deve estar dentro do J1 permitido do modelo alvo ou da classificação de momento do eixo de rotação. Para MRK-U001: Torque admissível J1 = 2,695 N·m. 1,923 N·m < 2,695 N·m — margem existe, mas é apenas 29%. Verifique as cargas dinâmicas antes de confirmar a seleção. |
Etapa 3 — Estimativa de carga dinâmica
Para aplicações com mudanças frequentes de face ou altas velocidades de rotação, estimar a inércia rotacional:
Inércia simplificada (aproximação de cilindro sólido): J = 0.5 × m × r² (kg·m²)
Use o raio externo máximo como r. Aceleração angular α = velocidade máxima (radianos/s) ÷ tempo de aceleração (é). Torque dinâmico Mₑᵉₙ = J × α.
- Mₑᵉₙ < 30% do torque nominal do acionamento: cargas de aceleração são gerenciáveis; seleção padrão se aplica
- Mₑᵉₙ = 30–60% do torque nominal do acionamento: revisar a configuração da rampa de aceleração; evite paradas abruptas
- Mₑᵉₙ > 60% do torque nominal do acionamento: reduza a velocidade máxima ou selecione o próximo modelo de torque maior
Etapa 4 — Aplicar fator de segurança e confirmar seleção
Carga de seleção = Wₜₒₜₐₗ × Fator de segurança
| Condição Operacional | Fator de segurança recomendado | Justificativa |
| Peça simétrica, baixa velocidade (<30°/s), reposicionamento pouco frequente | 1.20–1,25 | Baixa contribuição excêntrica e dinâmica; margem padrão suficiente |
| Peça assimétrica ou velocidade média (30–60°/s) | 1.25–1,35 | O momento excêntrico e o torque dinâmico são contribuintes significativos |
| Alta excentricidade ou alta velocidade (>60°/s) ou reposicionamento frequente | 1.35–1,50 | Cargas dinâmicas são significativas; margem maior necessária |
| Peças com excesso de peso (>2,000 kg) ou estações críticas de segurança | 1.50 | Seleção conservadora; as consequências do fracasso são graves |
| Continuando o exemplo trabalhado: Wₜₒₜₐₗ = 980 kg, suporte assimétrico, velocidade de rotação 45°/s → Fator de segurança = 1.35 Carga de seleção = 980 × 1.35 = 1,323 kg Conclusão: MRK-U002 (avaliado entre 500 e 1.000 kg) é subdimensionado. Próximas opções válidas: MRK-B002 (1,000–1.500 kg cabeçote e cabeçote móvel) se a geometria da peça for adequada, ou MRK-B011 três eixos (1,000–1.500kg) para requisitos multifacetados. |
Seleção de precisão: Correspondência de repetibilidade à aplicação
Repetibilidade posicional (expresso em mm em um raio especificado) define a consistência com que o Posicionador do Robô retorna à mesma posição angular em ciclos repetidos. Este é um dos parâmetros mais incompreendidos nas especificações do Posicionador de Robô.
| Nível de precisão | Modelos Típicos | Aplicações adequadas | Não apropriado para |
| ±0,03 mm@R500 | B009, B011 | Estruturas portantes automotivas, bases de equipamentos de precisão, soldagens estruturais aeroespaciais | Aço estrutural geral (superespecificado; adiciona custo sem benefício) |
| ±0,05 mm@R350 | Série H, B001/B002, U001 | Componentes automotivos, peças de precisão para máquinas de engenharia, vasos de pressão | Aplicações onde o cordão de solda é deslocado >0.2 mm desencadearia rejeição |
| ±0,075 mm@R500 | B004, U002 virar eixo, B010 | Fabricação estrutural pesada, maquinaria de construção, equipamento de mineração | Cadeia de suprimentos automotiva de nível 1 (pode não atender aos requisitos de CPK do cliente) |
Regra de seleção prática: a repetibilidade do Posicionador do Robô não deve ser superior a um terço da tolerância total permitida da posição de soldagem na norma aplicável ou especificação do cliente. Isso preserva a margem para erro TCP do robô (±0,03–0,05 mm típico) e tolerância de fabricação de acessórios.
Requisitos de segurança e lista de verificação de instalação
Aterramento elétrico — o item de segurança mais esquecido
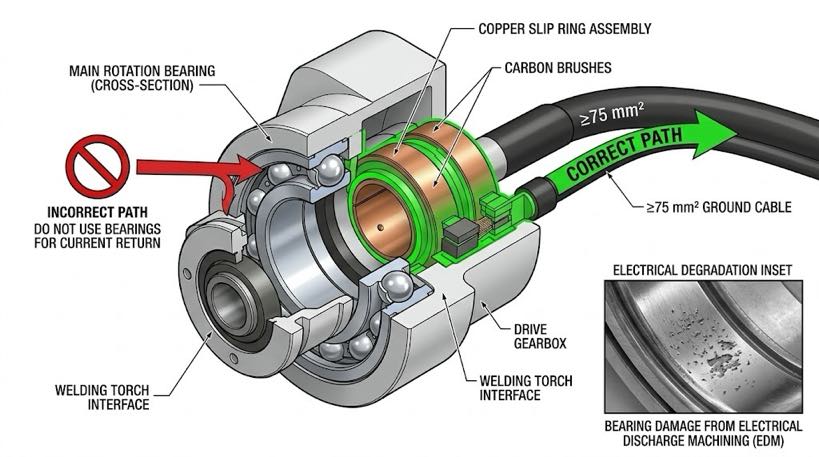
Regra crítica: a corrente de soldagem deve retornar através do anel coletor de aterramento dedicado do posicionador, nunca através dos rolamentos de rotação padrão. Corrente de soldagem de alta frequência passando por rolamentos desprotegidos causa descarga elétrica na usinagem (Música eletrônica) danos - micro-corrosão dos elementos rolantes que normalmente aparece dentro 6 para 12 semanas de operação. Sintomas: aumentando o ruído, vibração, então convulsão catastrófica do rolamento.
- Verificar: o modelo alvo inclui um caminho de retorno de corrente de soldagem dedicado (anel coletor ou conjunto de escova)
- Verificar: a seção transversal do cabo terra de soldagem atende aos requisitos mínimos do modelo (L002: ≥75mm²)
- Verificar: a conexão do cabo terra é feita antes do primeiro arco, não após o comissionamento
Sinais de alerta de sobrecarga — o que monitorar
| Sintoma | Causa provável | Ação | Se ignorado |
| Ruído de trituração ou batida durante a rotação | Danos no rolamento ou corrosão na superfície da engrenagem | Pare a produção; solicitar inspeção do fornecedor | Apreensão completa do rolamento; fuso bloqueado |
| A unidade de acionamento dispara sobrecarga térmica repetidamente | Sobrecarga sustentada ou obstrução de resfriamento | Verifique a carga de trabalho real em relação à capacidade nominal | Falha térmica do módulo de potência do inversor |
| A repetibilidade falha na verificação periódica | Aumento da folga da caixa de engrenagens ou afrouxamento do codificador | Medir a reação; entre em contato com o fornecedor se estiver fora das especificações | Desvio da posição da solda; rejeições de clientes |
| Os parafusos da fundação afrouxam repetidamente | Vibração devido a carga desequilibrada ou base inadequada | Reaperte; inspecionar o equilíbrio da peça de trabalho; reforçar a base | Deslocamento de equipamento; deslocamento da costura de solda |
Lista de verificação de pré-instalação
| Fundação & Mecânico ☐ Concrete foundation strength ≥ C25 (25 MPa); espessura ≥ 200 mm para modelos leves, ≥ 400 mm para B004/B008 ☐ Installation levelness ≤ 0.5 mm/m (verificado com nível de precisão) ☐ Foundation bolts torqued to specification; agendar verificação de re-torque em 500 horas ☐ Safety barrier or light curtain installed at rotation envelope boundary (≥ 1 m folga) Elétrica & Controlar ☐ Welding current ground path confirmed via slip ring — NOT through bearings ☐ Ground cable cross-section verified against model specification ☐ Servo encoder cables are shielded; aterramento de blindagem de ponto único ☐ Emergency stop signal wired into robot controller safety circuit (parada sincronizada) ☐ Coordinated axis parameters verified with robot integrator before first arc |
Precisa de uma revisão do cálculo de carga para sua aplicação?
Nossa equipe de engenharia realizará uma análise completa da carga útil para sua peça específica - carga estática, momento excêntrico, estimativa de torque dinâmico, e recomendação de fator de segurança - e entregar uma recomendação de modelo por escrito dentro 24 horário comercial, sem nenhum custo.
► Envie os dados da sua peça para um cálculo de carga gratuito e revisão de seleção
Sobre o autor
| Experiência & Credenciais Especialista em integração de sistemas de soldagem robótica com 12+ anos de experiência direta em projetos focados na seleção e integração de posicionadores de robôs. Prestou consultoria para 300+ fábricas em toda a América do Norte, Europa, e Ásia. Todos os dados de especificação neste artigo são extraídos de H reais / B / eu / Fichas técnicas dos produtos da série U. Histórico da empresa: 26+ anos de engenharia de automação de soldagem, 40+ patentes ativas, 1,500+ projetos concluídos globalmente, aproximadamente 70% envolvendo integração do Robot Positioner. Certificações ISO 9001: 2015 (GB/T 19001-2016) — Sistema de Gestão da Qualidade GJB 9001C-2017 - Sistema de gerenciamento de qualidade de equipamentos militares/armas UE CE — Diretiva de Máquinas 2006/42/CE (Certificado. Não. M.2026.206.C134866) Empresa de alta tecnologia - Certificado. Não. GR202341000595 (Emitido em novembro. 2023) Última atualização: Poderia 2026 |
POSTS RELACIONADOS

Como um posicionador de soldagem controla a gravidade: A Física da Estabilidade da Poça e da Qualidade da Solda

Anatomia de uma célula de soldagem robótica: Componentes principais & Guia de seleção (2026)
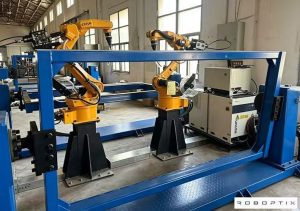
Célula de soldagem coordenada: Posicionador e robô como uma cadeia cinemática

Tipos de posicionador de soldagem comparados: Cabeçote, Tipo L, Tipo U, 3-Eixo & Mais

Soldagem Manual vs Robótica para Aço Estrutural:Quando a automação compensa?