


Fabricant de postes de travail robotisés et de systèmes laser personnalisés



Calcul de la charge utile du positionneur de robot et sélection sécurisée: Le guide complet de l'ingénierie
Le 15% Cela provoque 80% des premiers échecs
Une usine au Texas a installé un positionneur de robot évalué à 1,000 kilos. Trois mois de production, la boîte de vitesses a émis un bruit de grincement audible et l'unité d'entraînement a commencé à déclencher la protection contre les surcharges thermiques deux fois par quart de travail. Une enquête a immédiatement révélé le problème: l'ingénieur avait saisi le poids net de la pièce de 820 kg dans le formulaire de sélection. Le luminaire pesait 230 kilos. La charge de travail réelle était 1,050 kilos — 5% au-dessus de la valeur nominale - et le centre de masse asymétrique a ajouté un moment excentrique dont la sélection n'avait pas tenu compte. La charge dynamique effective était d'environ 1,380 kilos, 38% au-dessus de la capacité nominale.
À travers notre 1,500+ Dossiers d'installation du positionneur de robot, environ 15% des défaillances mécaniques précoces sont directement traçables aux erreurs de calcul de la charge utile commises au stade de la sélection. Les modes de défaillance sont cohérents: usure prématurée de la boîte de vitesses, effritement des roulements, dérive de l'encodeur due aux vibrations, et dans les cas graves, fatigue structurelle dans la tête d'entraînement. Tout cela est évitable.
Cet article fournit un aperçu complet, méthodologie de calcul de la charge utile étape par étape, explique les trois types de charges qui doivent être pris en compte, définit les facteurs de sécurité appropriés pour différentes conditions de fonctionnement, et fournit des données de spécification spécifiques au modèle pour une sélection sûre à travers le H, B, L, et série U.
| À qui s'adresse cet article: Ingénieurs de conception spécifiant les positionneurs de robots, ingénieurs d'achats vérifiant les devis des fournisseurs, et chefs de projet validant les propositions d'intégration. Si vous êtes nouveau dans les positionneurs de robots, lisez d’abord le guide du débutant, alors reviens ici. |
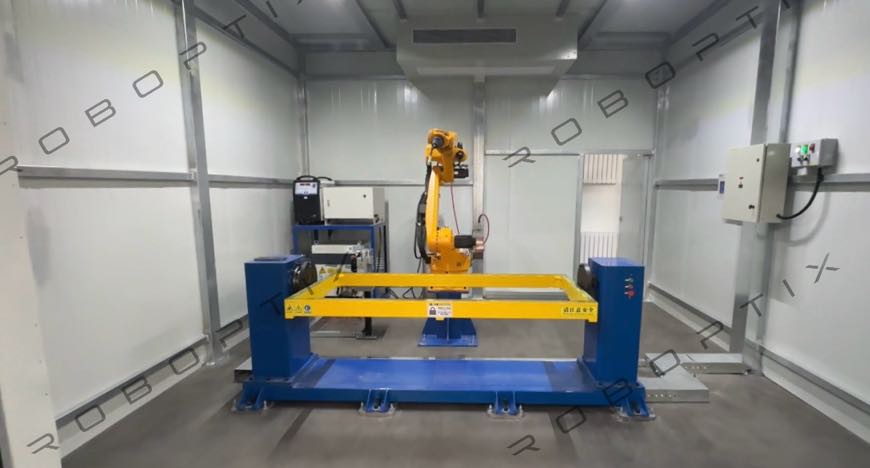
Les trois types de charge que vous devez calculer
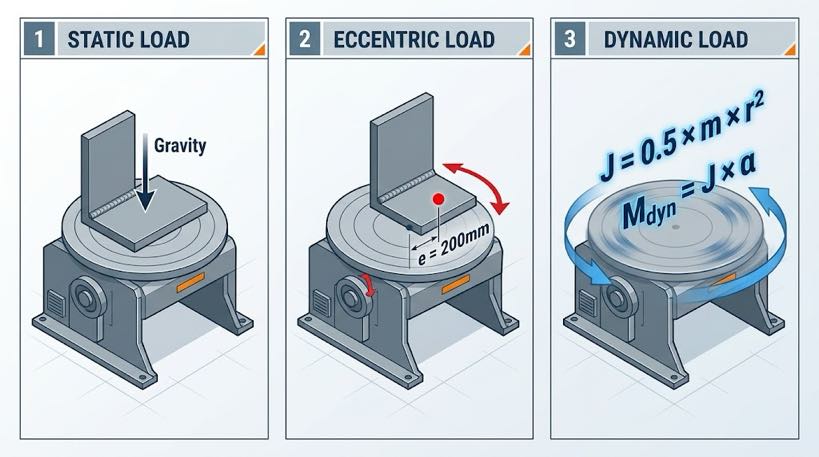
La charge utile nominale indiquée sur la fiche technique d'un positionneur de robot ne correspond pas simplement au poids maximum de la pièce.. Il représente la capacité du système à gérer simultanément l’effet combiné de trois types de charges distincts.:
| Type de charge | Définition | Méthode de calcul | Situations fréquemment négligées |
| Charge statique | Force de gravité de la pièce + fixation sur l'axe de rotation au repos | Peser ou calculer à partir de CAD: Wₜₒₜₐₗ = Wᵂᵒʳʰᵖᵉᶜᵉ + Wᶠᵊˣᵗᵘʳᵉ | Luminaires en plusieurs parties; onglets d'exécution, pinces de terre, et outillage de mesure laissés montés pendant la rotation |
| Charge excentrique | Moment de flexion supplémentaire lorsque le centre de masse de la pièce est décalé par rapport à l'axe de l'axe de rotation | Mₑᶜᶜ = Wₜₒₜₐₗ × g × eₜ (e = distance de décalage en mètres) | Soudures en forme de L; sous-ensembles en porte-à-faux; luminaires asymétriques; masse de déplacement de distorsion post-virage |
| Charge dynamique | Couple d'inertie généré lorsque le positionneur accélère ou décélère | Mₑ₁ₙ = J × α (J = inertie de rotation kg·m², α = accélération angulaire rad/s²) | Pièces de grand diamètre (échelles d'inertie avec r²); changements de visage fréquents à grande vitesse; positionneur monté sur une piste d'asservissement |
| Principe clé: La charge utile nominale d’un positionneur de robot correspond à sa capacité à gérer les trois types de charges en combinaison., pas le poids statique de la pièce seul. Utiliser uniquement le poids net de la pièce dans votre calcul de sélection constitue l'erreur de spécification la plus courante et la cause première de la plupart des pannes mécaniques précoces.. |
4-Méthode de calcul de la charge utile par étapes
Étape 1 — Poids statique total
Formule: Wₜₒₜₐₗ = Wᵂᵒʳʰᵖᵉᶜᵉ + Wᶠᵊˣᵗᵘʳᵉ + Wₐᵈᵈₐₜᵒʳᵊᵉˢ
- Utilisez la variante de pièce la plus lourde dans votre mix de production, pas le poids typique ou moyen
- Inclure tous les éléments du luminaire: plaques de serrage, broches de localisation, languettes de mise à la terre pour soudage, blocs de ruissellement/ruissellement
- Si la pesée directe n'est pas possible, calculer à partir de la densité du matériau: acier = 7,850 kg/m³; aluminium = 2,700 kg/m³
Étape 2 — Moment excentrique
Formule: Mₑᶜᶜ = Wₜₒₜₐₗ × 9.81 ×e (N·m, où e = décalage horizontal du centre de masse par rapport à l'axe de rotation, en mètres)
- Pièces symétriques (tube circulaire, disque rond): décalage excentrique généralement < 50 mm, généralement négligeable
- Pièces asymétriques (Supports en L, flèches en porte-à-faux, soudures multi-branches): le décalage peut atteindre 200 à 600 mm, doit être calculé
- Comparez le Mₑᶜᶜ calculé avec le moment admissible publié du modèle — ce paramètre se trouve dans la fiche technique complète, pas toujours sur la fiche technique récapitulative
| Exemple travaillé: Pièce à usiner 800 kilos + fixation 150 kilos + accessoires 30 kg = Wₜₒₜₐₗ = 980 kilos. Décalage du centre de masse e = 200 mm. Mₑᶜᶜ = 980 × 9.81 × 0.200 = 1,923 N·m Ce moment excentrique doit être compris dans le moment nominal J1 ou de l'axe de rotation autorisé du modèle cible.. Pour MRK-U001: Couple admissible J1 = 2,695 N·m. 1,923 N·m < 2,695 N·m — la marge existe, mais c'est seulement 29%. Vérifier par rapport aux charges dynamiques avant de confirmer la sélection. |
Étape 3 — Estimation dynamique de la charge
Pour les applications avec des changements de face fréquents ou des vitesses de rotation élevées, estimer l'inertie de rotation:
Inertie simplifiée (approximation du cylindre solide): J = 0.5 × m × r² (kg·m²)
Utiliser le rayon extérieur maximum comme r. Accélération angulaire α = vitesse maximale (rad/s) ÷ temps d'accélération (s). Couple dynamique Mₑᵉₙ = J × α.
- Mₑᵉₙ < 30% du couple d'entraînement nominal: les charges d'accélération sont gérables; la sélection standard s'applique
- Mₑᵉₙ = 30 à 60 % du couple d'entraînement nominal: revoir le réglage de la rampe d'accélération; éviter les arrêts brusques
- Mₑᵉₙ > 60% du couple d'entraînement nominal: réduire la vitesse maximale ou sélectionner un modèle de couple supérieur
Étape 4 — Appliquer le facteur de sécurité et confirmer la sélection
Charge de sélection = Wₜₒₜₐₗ × facteur de sécurité
| État de fonctionnement | Facteur de sécurité recommandé | Raisonnement |
| Pièce symétrique, basse vitesse (<30°/s), repositionnement peu fréquent | 1.20–1,25 | Faible contribution excentrique et dynamique; marge standard suffisante |
| Pièce asymétrique ou vitesse moyenne (30–60°/s) | 1.25–1,35 | Le moment excentrique et le couple dynamique sont des contributeurs significatifs |
| Excentricité élevée ou vitesse élevée (>60°/s) ou repositionnement fréquent | 1.35–1,50 | Les charges dynamiques sont importantes; marge plus grande requise |
| Pièces en surpoids (>2,000 kilos) ou stations critiques pour la sécurité | 1.50 | Sélection conservatrice; les conséquences d'un échec sont graves |
| Poursuivre l'exemple travaillé: Wₜₒₜₐₗ = 980 kilos, support asymétrique, vitesse de rotation 45°/s → Facteur de sécurité = 1.35 Charge de sélection = 980 × 1.35 = 1,323 kilos Conclusion: MRK-U002 (évalué entre 500 et 1 000 kg) est sous-dimensionné. Prochaines options valides: MRK-B002 (1,000–1 500 kg de tête et de contre-pointe) si la géométrie de la pièce lui convient, ou MRK-B011 à trois axes (1,000–1 500 kg) pour des exigences multifaces. |
Sélection de précision: Adaptation de la répétabilité à l'application
Répétabilité de position (exprimé en mm à un rayon spécifié) définit la cohérence avec laquelle le positionneur du robot revient à la même position angulaire au cours de cycles répétés. C'est l'un des paramètres les plus mal compris dans les spécifications du positionneur de robot..
| Niveau de précision | Modèles typiques | Applications appropriées | Ne convient pas à |
| ±0,03 mm@R500 | B009, B011 | Structures porteuses automobiles, bases d'équipement de précision, soudures structurelles aérospatiales | Acier de construction général (sur-spécifié; ajoute un coût sans avantage) |
| ±0,05 mm@R350 | série H, B001/B002, U001 | Composants automobiles, pièces de précision pour machines d'ingénierie, récipients sous pression | Applications où le cordon de soudure est décalé >0.2 mm déclencherait le rejet |
| ±0,075 mm@R500 | B004, U002 axe d'inversion, B010 | Fabrication structurelle lourde, engins de chantier, équipement minier | Chaîne d'approvisionnement automobile de niveau 1 (peut ne pas répondre aux exigences CPK du client) |
Règle de sélection pratique: la répétabilité du positionneur de robot ne doit pas être supérieure à un tiers de la tolérance totale de position de soudure autorisée dans la norme applicable ou dans les spécifications du client.. Cela préserve la marge pour l'erreur TCP du robot (±0,03–0,05 mm typique) et tolérance de fabrication des luminaires.
Exigences de sécurité et liste de contrôle d'installation
Mise à la terre électrique – l'élément de sécurité le plus négligé
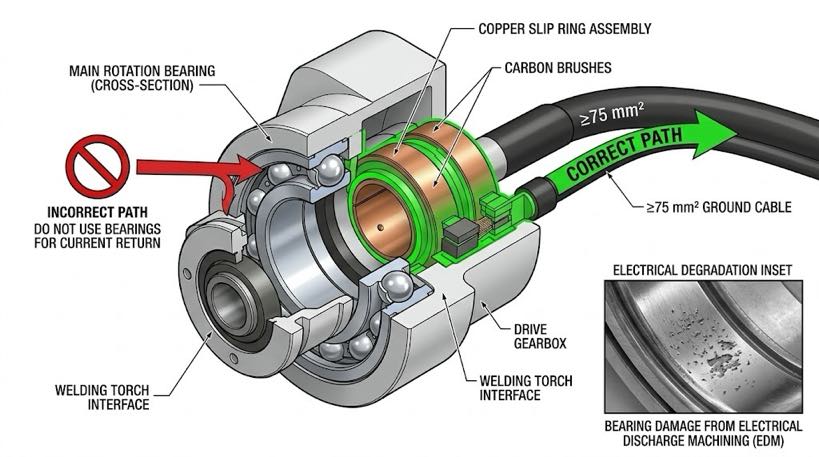
Règle critique: le courant de soudage doit revenir par la bague collectrice de masse dédiée du positionneur, jamais à travers les roulements de rotation standards. Le courant de soudage à haute fréquence traversant des roulements non protégés provoque un usinage par électroérosion (GED) dommage — micropiqûres des éléments roulants qui apparaissent généralement à l'intérieur 6 à 12 semaines de fonctionnement. Symptômes: augmentation du bruit, vibration, puis grippage catastrophique des roulements.
- Vérifier: le modèle cible comprend un chemin de retour de courant de soudage dédié (bague collectrice ou ensemble de brosses)
- Vérifier: la section transversale du câble de terre de soudage répond aux exigences minimales du modèle (L002: ≥75 mm²)
- Vérifier: la connexion du câble de terre est effectuée avant le premier arc, pas après la mise en service
Signes d’avertissement de surcharge : ce qu’il faut surveiller
| Symptôme | Cause probable | Action | Si ignoré |
| Bruit de grincement ou de cognement pendant la rotation | Dommages aux roulements ou piqûres à la surface de l'engrenage | Arrêter la production; demander une inspection du fournisseur | Grippage complet des roulements; broche verrouillée |
| L'unité d'entraînement déclenche une surcharge thermique à plusieurs reprises | Surcharge prolongée ou obstruction du refroidissement | Vérifier la charge de travail réelle par rapport à la capacité nominale | Panne thermique du module d’alimentation du variateur |
| La répétabilité échoue au contrôle périodique | Augmentation du jeu de la boîte de vitesses ou desserrage du codeur | Mesurer le jeu; contacter le fournisseur si hors spécifications | Dérive de position de soudure; refus des clients |
| Les boulons de fondation se desserrent à plusieurs reprises | Vibration due à une charge déséquilibrée ou à une base inadéquate | Resserrer; inspecter l'équilibre de la pièce; renforcer la base | Déplacement d'équipement; décalage du cordon de soudure |
Liste de contrôle de pré-installation
| Fondation & Mécanique ☐ Concrete foundation strength ≥ C25 (25 MPa); épaisseur ≥ 200 mm pour les modèles légers, ≥ 400 mm pour B004/B008 ☐ Installation levelness ≤ 0.5 mm/m (vérifié avec un niveau de précision) ☐ Foundation bolts torqued to specification; planifier le contrôle du couple à 500 heures ☐ Safety barrier or light curtain installed at rotation envelope boundary (≥ 1 m dégagement) Électrique & Contrôle ☐ Welding current ground path confirmed via slip ring — NOT through bearings ☐ Ground cable cross-section verified against model specification ☐ Servo encoder cables are shielded; mise à la terre du blindage en un seul point ☐ Emergency stop signal wired into robot controller safety circuit (arrêt synchronisé) ☐ Coordinated axis parameters verified with robot integrator before first arc |
Besoin d'un examen du calcul de charge pour votre application?
Notre équipe d'ingénierie effectuera une analyse complète de la charge utile pour votre pièce spécifique : charge statique, moment excentrique, estimation dynamique du couple, et recommandation de facteur de sécurité – et fournir un modèle de recommandation écrit dans les délais 24 heures d'ouverture, sans frais.
► Soumettez vos données de pièce pour un calcul de charge gratuit et un examen de sélection
À propos de l'auteur
| Expérience & Informations d'identification Spécialiste de l'intégration de systèmes de soudage robotisés avec 12+ années d'expérience directe en matière de projets axées sur la sélection et l'intégration de positionneurs de robots. A fourni des conseils à 300+ usines à travers l’Amérique du Nord, Europe, et l'Asie. Toutes les données de spécification de cet article sont tirées du H réel / B / L / Fiches techniques des produits de la série U. Contexte de l'entreprise: 26+ années d'ingénierie en automatisation du soudage, 40+ brevets actifs, 1,500+ projets réalisés à l'échelle mondiale, environ 70% impliquant l'intégration du positionneur de robot. Certifications OIN 9001: 2015 (GB/T 19001-2016) — Système de gestion de la qualité GJB 9001C-2017 — Système de gestion de la qualité des équipements militaires/armes CE UE — Directive Machines 2006/42/CE (Certifié. Non. M.2026.206.C134866) Entreprise de haute technologie — Cert. Non. GR202341000595 (Publié en novembre. 2023) Dernière mise à jour: Peut 2026 |
ARTICLES CONNEXES

7Maintenance du système de chenilles du robot e Axis & Guide de dépannage

Positionneur de soudage à vendre: Comment choisir le bon type pour votre pièce (Contre-pointe, Type L, Type U, 3 axes horizontaux, Rotatif à axe unique, Inclinaison verticale)

2026 7Guide de sélection du robot du ème axe: Charge utile, Accident vasculaire cérébral, Répétabilité & Compatibilité des marques
Cellule de soudage robotisée sans programmation: Guidé par la vision, Pas de pendentif d'apprentissage

2026 Points faibles de l’automatisation du soudage: Pourquoi les usines compétitives choisissent un positionneur de robot
