


Produttore di workstation robotizzate personalizzate e sistemi laser



Calcolo del carico utile del posizionatore robot e selezione sicura: La guida ingegneristica completa
IL 15% Ciò causa 80% dei primi fallimenti
Una fabbrica in Texas ha installato un posizionatore robot valutato a 1,000 kg. Tre mesi di produzione, la scatola del cambio ha sviluppato un rumore stridente e l'unità di trasmissione ha iniziato a far scattare la protezione da sovraccarico termico due volte per turno. Un'indagine ha immediatamente svelato il problema: l'ingegnere aveva inserito il peso netto del pezzo di 820 kg nel modulo di selezione. L'apparecchio pesava 230 kg. Il carico di lavoro effettivo era 1,050 kg - 5% rispetto al valore nominale – e il centro di massa asimmetrico aggiungeva un momento eccentrico di cui la selezione non aveva tenuto conto. Il carico dinamico effettivo era di circa 1,380 kg, 38% superiore alla capacità nominale.
Attraverso il nostro 1,500+ Record di installazione del posizionatore robot, circa 15% di guasti meccanici in fase iniziale sono direttamente riconducibili ad errori di calcolo del carico utile commessi in fase di selezione. Le modalità di guasto sono coerenti: usura prematura del cambio, scheggiatura del cuscinetto, deriva dell'encoder dalle vibrazioni, e nei casi più gravi, affaticamento strutturale nella testata motrice. Tutto ciò è prevenibile.
Questo articolo fornisce una versione completa, metodologia di calcolo del carico utile passo dopo passo, spiega i tre tipi di carico che devono essere considerati, definisce fattori di sicurezza appropriati per le diverse condizioni operative, e fornisce dati sulle specifiche specifiche del modello per una selezione sicura attraverso l'H, B, l, e serie U.
| A chi è rivolto questo articolo: Ingegneri progettisti che specificano i posizionatori di robot, ingegneri degli acquisti che verificano le quotazioni dei fornitori, e project manager che convalidano le proposte di integrazione. Se non conosci i robot posizionatori, leggere prima la Guida per principianti, poi torna qui. |
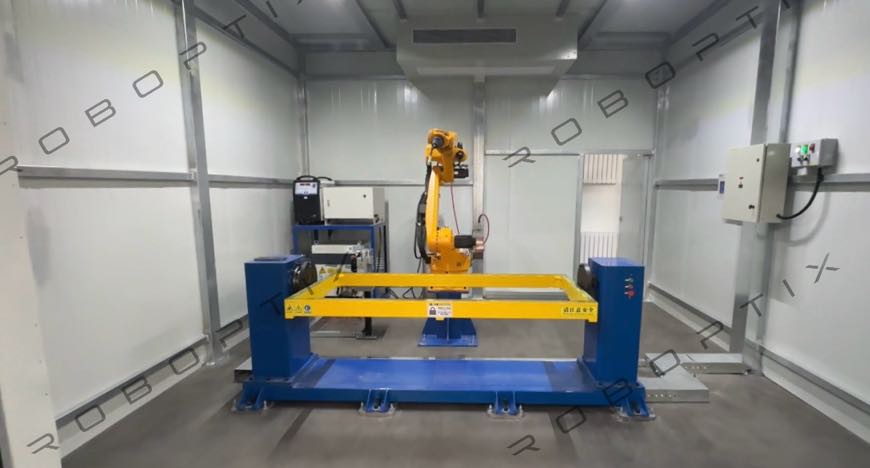
I tre tipi di carico da calcolare
Il carico utile nominale sulla scheda tecnica di un posizionatore robot non è semplicemente il peso massimo del pezzo. Rappresenta la capacità del sistema di gestire simultaneamente l’effetto combinato di tre distinti tipi di carico:
| Tipo di carico | Definizione | Metodo di calcolo | Situazioni comunemente trascurate |
| Carico statico | Forza di gravità del pezzo + apparecchio sull'asse di rotazione a riposo | Pesare o calcolare dal CAD: Wₜₒₜₐₗ = Wᵂᵒʳʰᵖᵉᶜᵉ + Wᶠᵊˣᵗᵘʳᵉ | Apparecchi multiparte; schede eseguibili, morsetti di terra, e l'utensile di misura lasciato montato durante la rotazione |
| Carico eccentrico | Momento flettente aggiuntivo quando il centro di massa del pezzo è spostato dalla linea centrale dell'asse di rotazione | Mₑᶜᶜ = Wₜₒₜₐₗ × g × eₜ (e = distanza di offset in metri) | Saldature a L; sottogruppi a sbalzo; apparecchi asimmetrici; massa di spostamento della distorsione post-virata |
| Carico dinamico | Coppia inerziale generata quando il posizionatore accelera o decelera | Mₑ₁ₙ = J × α (J = inerzia rotazionale kg·m², α = accelerazione angolare rad/s²) | Pezzi di grande diametro (l'inerzia scala con r²); frequenti cambiamenti del viso ad alta velocità; posizionatore montato su una servotraccia |
| Principio chiave: Il carico utile nominale di un posizionatore robot è la sua capacità di gestire tutti e tre i tipi di carico in combinazione, non solo il peso statico del pezzo. L'utilizzo del solo peso netto del pezzo nel calcolo della selezione è l'errore di specifica più comune e la causa principale della maggior parte dei primi guasti meccanici. |
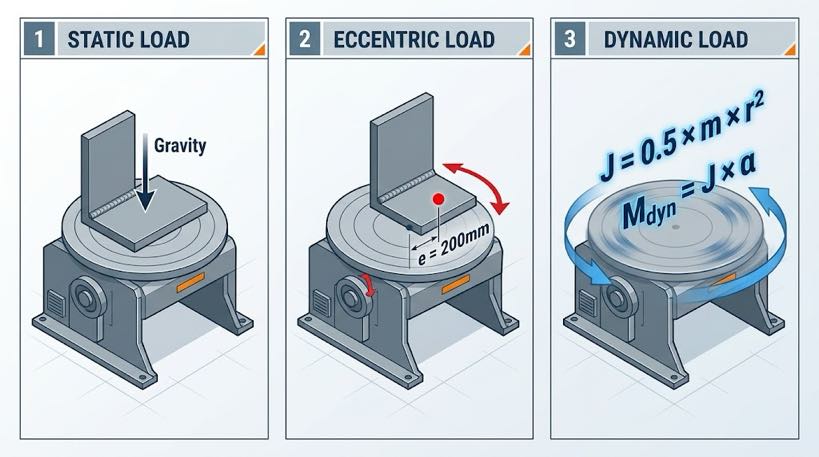
4-Metodo di calcolo del carico utile per fasi
Fare un passo 1 — Peso statico totale
Formula: Wₜₒₜₐₗ = Wᵂᵒʳʰᵖᵉᶜᵉ + Wᶠᵊˣᵗᵘʳᵉ + Wₐᵈᵈₐₜᵒʳᵊᵉˢ
- Utilizza la variante del pezzo più pesante nel tuo mix di produzione, non il peso tipico o medio
- Includere tutti gli elementi dell'apparecchio: piastre di bloccaggio, perni di posizionamento, linguette rettificate per saldatura, blocchi di entrata/uscita
- Se la pesatura diretta non è possibile, calcolare dalla densità del materiale: acciaio = 7,850 kg/m³; alluminio = 2,700 kg/m³
Fare un passo 2 — Momento eccentrico
Formula: Mₑᶜᶜ = Wₜₒₜₐₗ × 9.81 × e (N·m, dove e = spostamento orizzontale del centro di massa dall'asse di rotazione, in metri)
- Pezzi simmetrici (tubo circolare, disco rotondo): offset eccentrico tipicamente < 50 mm, solitamente trascurabile
- Pezzi asimmetrici (Staffe a L, bracci a sbalzo, saldature multi-gamba): l'offset può raggiungere 200–600 mm, deve essere calcolato
- Confronta Mₑᶜᶜ calcolato con il momento ammissibile pubblicato del modello: questo parametro è nella scheda tecnica completa, non sempre sulla scheda tecnica riepilogativa
| Esempio lavorato: Pezzo 800 kg + apparecchio 150 kg + accessori 30 kg = Wₜₒₜₐₗ = 980 kg. Offset del centro di massa e = 200 mm. Mₑᶜᶜ = 980 × 9.81 × 0.200 = 1,923 N·m Questo momento eccentrico deve rientrare nel J1 consentito del modello di destinazione o nel valore nominale del momento dell'asse di rotazione. Per MRK-U001: Coppia ammissibile J1 = 2,695 N·m. 1,923 N·m < 2,695 N·m: il margine esiste, ma è solo 29%. Verificare rispetto ai carichi dinamici prima di confermare la selezione. |
Fare un passo 3 — Stima del carico dinamico
Per applicazioni con frequenti cambi di faccia o velocità di rotazione elevate, stimare l'inerzia rotazionale:
Inerzia semplificata (approssimazione del cilindro solido): J = 0.5 × m × r² (kg·m²)
Utilizzare il raggio esterno massimo come r. Accelerazione angolare α = velocità massima (rad/s) ÷ tempo di accelerazione (S). Coppia dinamica Mₑᵉₙ = J × α.
- Mₑᵉₙ < 30% della coppia motrice nominale: i carichi di accelerazione sono gestibili; si applica la selezione standard
- Mₑᵉₙ = 30–60% della coppia motrice nominale: rivedere l'impostazione della rampa di accelerazione; evitare fermate brusche
- Mₑᵉₙ > 60% della coppia motrice nominale: ridurre la velocità massima o selezionare il modello con coppia immediatamente superiore
Fare un passo 4 — Applica il fattore di sicurezza e conferma la selezione
Carico di selezione = Wₜₒₜₐₗ × Fattore di sicurezza
| Condizioni operative | Fattore di sicurezza consigliato | Motivazione |
| Pezzo simmetrico, bassa velocità (<30°/s), riposizionamento poco frequente | 1.20–1,25 | Basso contributo eccentrico e dinamico; margine standard sufficiente |
| Pezzo asimmetrico o velocità media (30–60°/s) | 1.25–1,35 | Il momento eccentrico e la coppia dinamica contribuiscono in modo significativo |
| Elevata eccentricità o alta velocità (>60°/s) o riposizionamento frequente | 1.35–1,50 | I carichi dinamici sono significativi; margine maggiore richiesto |
| Pezzi in sovrappeso (>2,000 kg) o stazioni critiche per la sicurezza | 1.50 | Selezione conservativa; le conseguenze del fallimento sono gravi |
| Continuando l'esempio pratico: Wₜₒₜₐₗ = 980 kg, staffa asimmetrica, velocità di rotazione 45°/s → Fattore di Sicurezza = 1.35 Carico di selezione = 980 × 1.35 = 1,323 kg Conclusione: MRK-U002 (valutato 500–1.000 kg) è sottodimensionato. Prossime opzioni valide: MRK-B002 (1,000–1.500 kg testa e contropunta) se la geometria del pezzo è adatta, o MRK-B011 a tre assi (1,000–1.500 chilogrammi) per esigenze multifaccia. |
Selezione della precisione: Adattamento della ripetibilità all'applicazione
Ripetibilità posizionale (espresso in mm ad un raggio specificato) definisce la coerenza con cui il posizionatore robot ritorna alla stessa posizione angolare attraverso cicli ripetuti. Questo è uno dei parametri più fraintesi nelle specifiche del posizionatore robot.
| Livello di precisione | Modelli tipici | Applicazioni adatte | Non appropriato per |
| ±0,03 mm@R500 | B009, B011 | Strutture portanti automobilistiche, basi per apparecchiature di precisione, saldature strutturali aerospaziali | Acciaio strutturale generale (eccessivamente specificato; aggiunge costi senza benefici) |
| ±0,05 mm@R350 | Serie H, B001/B002, U001 | Componenti automobilistici, parti di precisione per macchinari di ingegneria, recipienti a pressione | Applicazioni in cui il cordone di saldatura è sfalsato >0.2 mm provocherebbe il rifiuto |
| ±0,075 mm@R500 | B004, U002 capovolgi asse, B010 | Fabbricazione strutturale pesante, macchine edili, attrezzature minerarie | Catena di fornitura automobilistica di primo livello (potrebbe non soddisfare i requisiti CPK del cliente) |
Regola pratica di selezione: la ripetibilità del posizionatore robot non deve essere superiore a un terzo della tolleranza totale consentita della posizione di saldatura nello standard applicabile o nelle specifiche del cliente. Ciò preserva il margine per l'errore TCP del robot (±0,03–0,05 mm tipico) e tolleranza di fabbricazione del dispositivo.
Requisiti di sicurezza e lista di controllo dell'installazione
Messa a terra elettrica: l'elemento di sicurezza più trascurato
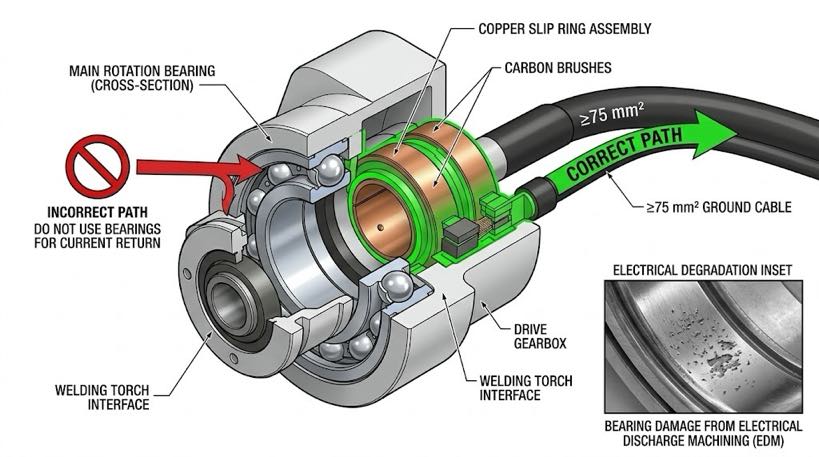
Regola critica: la corrente di saldatura deve ritornare attraverso l'anello collettore di terra dedicato del posizionatore, mai attraverso i cuscinetti di rotazione standard. La corrente di saldatura ad alta frequenza che passa attraverso cuscinetti non protetti provoca la lavorazione a scarica elettrica (Elettroerosione) danno: micro-vaiolatura degli elementi volventi che tipicamente appare all'interno 6 A 12 settimane di attività. Sintomi: aumento del rumore, vibrazione, quindi un catastrofico grippaggio dei cuscinetti.
- Verificare: il modello target include un percorso di ritorno della corrente di saldatura dedicato (anello collettore o gruppo spazzola)
- Verificare: la sezione trasversale del cavo di massa della saldatura soddisfa i requisiti minimi del modello (L002: ≥75mm²)
- Verificare: il collegamento del cavo di terra viene effettuato prima del primo arco, non dopo la messa in servizio
Segnali di allarme di sovraccarico: cosa monitorare
| Sintomo | Probabile causa | Azione | Se ignorato |
| Rumore stridente o battente durante la rotazione | Danni ai cuscinetti o vaiolature sulla superficie degli ingranaggi | Interrompere la produzione; richiedere l'ispezione del fornitore | Bloccaggio completo del cuscinetto; mandrino bloccato |
| L'unità di azionamento fa scattare ripetutamente il sovraccarico termico | Sovraccarico prolungato o ostruzione del raffreddamento | Verificare il carico di lavoro effettivo rispetto alla capacità nominale | Guasto termico del modulo di potenza dell'azionamento |
| La ripetibilità non supera il controllo periodico | Aumento del gioco del riduttore o allentamento dell'encoder | Misurare il gioco; contattare il fornitore se non conforme alle specifiche | Deriva della posizione di saldatura; rifiuti dei clienti |
| I bulloni della fondazione si allentano ripetutamente | Vibrazioni dovute a carico sbilanciato o base inadeguata | Riserrare; controllare il bilanciamento del pezzo; rinforzare la base | Spostamento dell'attrezzatura; offset del cordone di saldatura |
Lista di controllo pre-installazione
| Fondazione & Meccanico ☐ Concrete foundation strength ≥ C25 (25 MPa); spessore ≥ 200 mm per i modelli leggeri, ≥ 400 mm per B004/B008 ☐ Installation levelness ≤ 0.5 mm/m (verificato con livello di precisione) ☐ Foundation bolts torqued to specification; programmare il controllo del nuovo serraggio alle 500 ore ☐ Safety barrier or light curtain installed at rotation envelope boundary (≥ 1 m autorizzazione) Elettrico & Controllare ☐ Welding current ground path confirmed via slip ring — NOT through bearings ☐ Ground cable cross-section verified against model specification ☐ Servo encoder cables are shielded; messa a terra dello schermo a punto singolo ☐ Emergency stop signal wired into robot controller safety circuit (arresto sincronizzato) ☐ Coordinated axis parameters verified with robot integrator before first arc |
Hai bisogno di una revisione del calcolo del carico per la tua applicazione?
Il nostro team di ingegneri eseguirà un'analisi completa del carico utile per il tuo pezzo specifico: carico statico, momento eccentrico, stima della coppia dinamica, e raccomandazione sui fattori di sicurezza e fornire una raccomandazione scritta sul modello all'interno 24 orari lavorativi, senza alcun costo.
► Invia i dati del tuo pezzo per un calcolo gratuito del carico e una revisione della selezione
Informazioni sull'autore
| Esperienza & Credenziali Specialista nell'integrazione di sistemi di saldatura robotizzata con 12+ anni di esperienza diretta in progetti focalizzati sulla selezione e integrazione del posizionatore robot. Ha fornito consulenza a 300+ fabbriche in tutto il Nord America, Europa, e Asia. Tutti i dati delle specifiche contenuti in questo articolo sono tratti da file H / B / l / Schede prodotto serie U. Contesto aziendale: 26+ anni di ingegneria dell'automazione della saldatura, 40+ brevetti attivi, 1,500+ progetti completati a livello globale, circa 70% che coinvolgono l'integrazione del posizionatore robot. Certificazioni ISO 9001: 2015 (GB/T 19001-2016) — Sistema di gestione della qualità GJB 9001C-2017 — Sistema di gestione della qualità delle attrezzature militari/armi CE UE: Direttiva Macchine 2006/42/CE (Cert. NO. M.2026.206.C134866) Impresa ad alta tecnologia — Cert. NO. GR202341000595 (Pubblicato nel novembre. 2023) Ultimo aggiornamento: Maggio 2026 |
POST CORRELATI

Come scegliere il giusto sistema di saldatura laser robotizzata per la tua fabbrica

Come installare e integrare un robot del 7° asse: Guida passo passo & Migliori pratiche

Installazione & Guida alla manutenzione per sistemi di saldatura laser robotizzati: Una tabella di marcia pratica
Perché un posizionatore da 2 tonnellate non può sempre sostenere un pezzo da 2 tonnellate: Caricamento eccentrico, Momento ribaltante, e inerzia

Saldatura manuale o robotizzata per l'acciaio strutturale:Quando l'automazione dà i suoi frutti?
