


Özel Robot İş İstasyonları ve Lazer Sistemleri Üreticisi



Robot Konumlandırıcı Yük Hesaplaması ve Güvenli Seçim: Eksiksiz Mühendislik Kılavuzu
The 15% Bu Sebepler 80% Erken Başarısızlıkların
Teksas'taki bir fabrika, şu değerlere sahip bir Robot Konumlandırıcı kurdu: 1,000 kilogram. Üretime üç ay kaldı, vites kutusunda duyulabilir bir sürtme sesi oluştu ve tahrik ünitesi vardiya başına iki kez termal aşırı yük korumasını tetiklemeye başladı. Bir soruşturma sorunu hemen ortaya çıkardı: mühendis iş parçasının net ağırlığını girmişti 820 seçim formuna kg. Fikstür tartıldı 230 kilogram. Gerçek çalışma yükü 1,050 kilogram - 5% nominal değerin üzerinde - ve asimetrik kütle merkezi, seçimin hesaba katmadığı bir eksantrik moment ekledi. Etkin dinamik yük yaklaşık olarak 1,380 kilogram, 38% nominal kapasitenin üzerinde.
Bizim genelinde 1,500+ Robot Konumlandırıcı kurulum kayıtları, yaklaşık olarak 15% Erken evre mekanik arızaların Seçim aşamasında yapılan yük hesaplama hataları doğrudan izlenebilir. Arıza modları tutarlıdır: erken şanzıman aşınması, rulman dökülmesi, enkoderin titreşimden sapması, ve ağır vakalarda, tahrik kafasındaki yapısal yorgunluk. Bunların hepsi önlenebilir.
Bu makale eksiksiz bir bilgi sağlar, adım adım yük hesaplama metodolojisi, Dikkate alınması gereken üç yük tipini açıklar, farklı çalışma koşulları için uygun güvenlik faktörlerini tanımlar, ve H genelinde güvenli seçim için modele özel spesifikasyon verileri sağlar, B, L, ve U serisi.
| Bu makale kimin için?: Robot Konumlandırıcıları belirleyen tasarım mühendisleri, Tedarikçi tekliflerini doğrulayan satın alma mühendisleri, ve entegrasyon tekliflerini doğrulayan proje yöneticileri. Robot Konumlandırıcılarda yeniyseniz, önce Başlangıç Kılavuzu'nu okuyun, sonra buraya dön. |
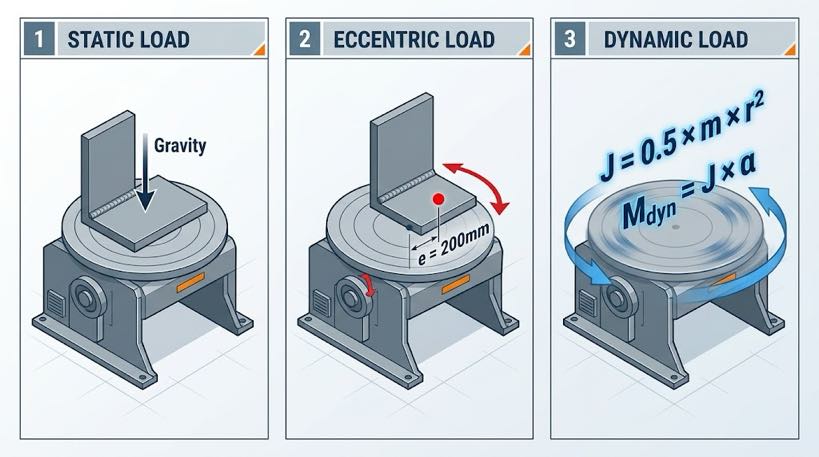
Hesaplamanız Gereken Üç Yük Türü
Robot Konumlandırıcı veri sayfasındaki nominal yük, yalnızca maksimum iş parçası ağırlığı değildir. Sistemin üç farklı yük tipinin birleşik etkisini aynı anda idare etme kapasitesini temsil eder:
| Yük Türü | Tanım | Hesaplama Yöntemi | Yaygın Olarak Gözden Kaçan Durumlar |
| Statik Yük | İş parçasının yerçekimi kuvveti + hareketsiz durumda dönme eksenindeki fikstür | CAD'den tartın veya hesaplayın: Wₜₒₜₐₗ = Wᵂᵒʳʰᵖᵉᶜᵉ + Wᶠᵊˣᵗᵘʳᵉ | Çok parçalı armatürler; devam eden sekmeler, topraklama kelepçeleri, ve ölçüm takımı dönüş sırasında monte edilmiş halde bırakıldı |
| Eksantrik Yük | İş parçasının kütle merkezi dönme ekseni merkez hattından kaydırıldığında ilave bükülme momenti | Mₑᶜᶜ = Wₜₒₜₐₗ × g × eₜ (e = metre cinsinden ofset mesafesi) | L-şekilli kaynaklar; dirsekli alt montajlar; asimetrik armatürler; punta sonrası distorsiyon değişen kütle |
| Dinamik Yük | Pozisyoner hızlandığında veya yavaşladığında üretilen atalet torku | Mₑ₁ₙ = J × α (J = dönme eylemsizliği kg·m², α = açısal ivme rad/s²) | Büyük çaplı iş parçaları (r² ile eylemsizlik ölçekleri); sık yüksek hızlı yüz değişiklikleri; bir servo ray üzerine monte edilmiş konumlayıcı |
| Temel prensip: Robot Konumlandırıcının nominal yükü, üç yük tipinin tümünü kombinasyon halinde taşıma kapasitesidir, yalnızca iş parçasının statik ağırlığı değil. Seçim hesaplamanızda yalnızca net iş parçası ağırlığını kullanmak, en yaygın spesifikasyon hatasıdır ve çoğu erken mekanik arızanın temel nedenidir.. |
4-Adım Yükü Hesaplama Yöntemi
Adım 1 — Toplam Statik Ağırlık
Formül: Wₜₒₜₐₗ = Wᵂᵒʳʰᵖᵉᶜᵉ + Wᶠᵊˣᵗᵘʳᵉ + Wₐᵈᵈₐₜᵒʳᵊᵉˢ
- Üretim karışımınızdaki en ağır iş parçası çeşidini kullanın, tipik veya ortalama ağırlık değil
- Tüm fikstür elemanlarını dahil et: sıkıştırma plakaları, yerleştirme pimleri, kaynak zemin tırnakları, devam/kaçış blokları
- Doğrudan tartım mümkün değilse, malzeme yoğunluğundan hesapla: çelik = 7,850 kg/m³; alüminyum = 2,700 kg/m³
Adım 2 — Eksantrik An
Formül: Mₑᶜᶜ = Wₜₒₜₐₗ × 9.81 × e (N·m, burada e = kütle merkezinin dönme ekseninden yatay sapması, metre cinsinden)
- Simetrik iş parçaları (dairesel tüp, yuvarlak disk): eksantrik ofset tipik olarak < 50 mm, genellikle ihmal edilebilir
- Asimetrik iş parçaları (L braketleri, dirsekli bomlar, çok ayaklı kaynaklar): ofset 200–600 mm'ye ulaşabilir, hesaplanması gerekir
- Hesaplanan Mₑᶜᶜ'yi modelin yayınlanmış izin verilen momentiyle karşılaştırın — bu parametre tam teknik veri sayfasında yer almaktadır, her zaman özet özellik kartında yer almaz
| Çalışılan örnek: İş parçası 800 kilogram + fikstür 150 kilogram + aksesuarlar 30 kg = Wₜₒₜₐₗ = 980 kilogram. Kütle merkezi ofseti e = 200 mm. Mₑᶜᶜ = 980 × 9.81 × 0.200 = 1,923 N·m Bu eksantrik moment, hedef modelin izin verilen J1 veya dönme ekseni moment değeri dahilinde olmalıdır. MRK-U001 için: J1 izin verilen tork = 2,695 N·m. 1,923 N·m < 2,695 N·m — marj mevcut, ama sadece 29%. Seçimi onaylamadan önce dinamik yüklere göre doğrulama yapın. |
Adım 3 — Dinamik Yük Tahmini
Sık yüz değişimi veya yüksek dönüş hızı gerektiren uygulamalar için, dönme ataletini tahmin etmek:
Basitleştirilmiş atalet (katı silindir yaklaşımı): j = 0.5 × m × r² (kg·m²)
Maksimum dış yarıçapı r olarak kullan. Açısal ivme α = maksimum hız (rad/s) ÷ hızlanma süresi (S). Dinamik tork Mₑᵉₙ = J × α.
- Mₑᵉₙ < 30% nominal tahrik torku: ivme yükleri yönetilebilir; standart seçim geçerlidir
- Mₑᵉₙ = Nominal tahrik torkunun –60'ı: hızlanma rampası ayarını gözden geçirin; ani duruşlardan kaçının
- Mₑᵉₙ > 60% nominal tahrik torku: maksimum hızı azaltın veya bir sonraki daha büyük tork modelini seçin
Adım 4 — Güvenlik Faktörünü Uygulayın ve Seçimi Onaylayın
Seçim yükü = Wₜₒₜₐₗ × Güvenlik Faktörü
| Çalışma Durumu | Önerilen Güvenlik Faktörü | Gerekçe |
| Simetrik iş parçası, düşük hız (<30°/sn), seyrek yeniden konumlandırma | 1.20–1,25 | Düşük eksantrik ve dinamik katkı; standart marj yeterli |
| Asimetrik iş parçası veya orta hız (30–60°/s) | 1.25–1.35 | Eksantrik moment ve dinamik tork anlamlı katkılarda bulunur |
| Yüksek eksantriklik veya yüksek hız (>60°/sn) veya sık sık yeniden konumlandırma | 1.35–1.50 | Dinamik yükler önemlidir; daha büyük marj gerekli |
| Aşırı ağır iş parçaları (>2,000 kilogram) veya güvenlik açısından kritik istasyonlar | 1.50 | Muhafazakar seçim; başarısızlığın sonuçları ağırdır |
| Çalışılan örneğin devam ettirilmesi: Wₜₒₜₐₗ = 980 kilogram, asimetrik braket, dönüş hızı 45°/s → Güvenlik Faktörü = 1.35 Seçim yükü = 980 × 1.35 = 1,323 kilogram Çözüm: MRK-U002 (500–1.000 kg olarak değerlendirildi) cılız. Sonraki geçerli seçenekler: MRK-B002 (1,000–1.500 kg baş ve punta) iş parçası geometrisi buna uygunsa, veya MRK-B011 üç eksenli (1,000–1.500 kg) çok yüzlü gereksinimler için. |
Doğruluk Seçimi: Tekrarlanabilirliği Uygulamayla Eşleştirme
Konumsal tekrarlanabilirlik (belirli bir yarıçapta mm cinsinden ifade edilir) Robot Konumlandırıcının tekrarlanan döngüler boyunca aynı açısal konuma ne kadar tutarlı bir şekilde döndüğünü tanımlar. Bu, Robot Konumlandırıcı spesifikasyonlarında en yanlış anlaşılan parametrelerden biridir..
| Doğruluk Seviyesi | Tipik Modeller | Uygun Uygulamalar | Uygun Değil |
| ±0,03 mm@R500 | B009, B011 | Otomotiv yük taşıyan yapılar, hassas ekipman tabanları, havacılık yapısal kaynakları | Genel yapısal çelik (aşırı belirlenmiş; fayda sağlamadan maliyet katıyor) |
| ±0,05 mm@R350 | H serisi, B001/B002, U001 | Otomotiv bileşenleri, mühendislik makineleri hassas parçaları, basınçlı kaplar | Kaynak dikişinin ofsetlendiği uygulamalar >0.2 mm reddedilmeyi tetikler |
| ±0,075 mm@R500 | B004, U002 çevirme ekseni, B010 | Ağır yapısal imalat, inşaat makineleri, madencilik ekipmanları | Otomotiv Tier-1 tedarik zinciri (müşterinin CPK gereksinimlerini karşılamayabilir) |
Pratik seçim kuralı: Robot Konumlandırıcının tekrarlanabilirliği, ilgili standartta veya müşteri spesifikasyonunda izin verilen toplam kaynak konumu toleransının üçte birinden fazla olmamalıdır.. Bu, robot TCP hatası marjını korur (±0,03–0,05 mm tipik) ve fikstür imalat toleransı.
Güvenlik Gereksinimleri ve Kurulum Kontrol Listesi
Elektrik topraklaması — en çok gözden kaçan güvenlik öğesi
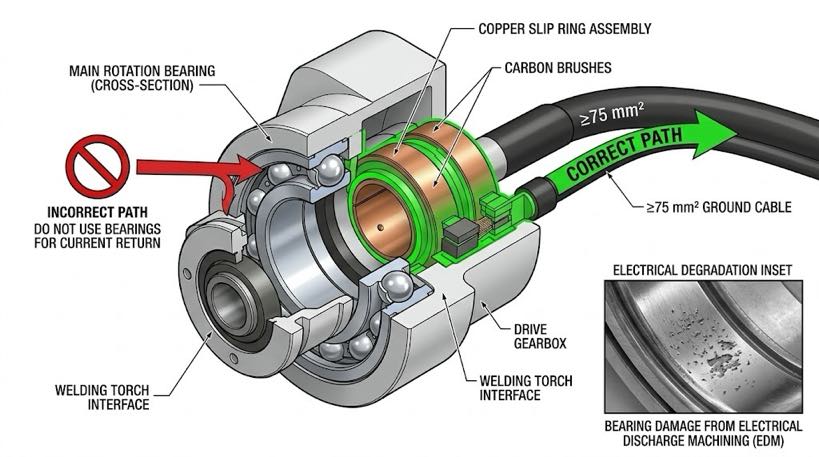
Kritik kural: kaynak akımı konumlayıcının özel toprak kayma halkası üzerinden geri dönmelidir, asla standart rotasyon yatakları aracılığıyla. Korunmasız yataklardan geçen yüksek frekanslı kaynak akımı, elektrik deşarjıyla işlemeye neden olur (Erozyon) hasar — genellikle içinde görünen yuvarlanma elemanlarının mikro çukurlaşması 6 ile 12 haftalık operasyon. Belirtiler: artan gürültü, titreşim, sonra felaket getiren nöbet.
- Doğrulamak: hedef model özel bir kaynak akımı dönüş yolu içerir (kayma halkası veya fırça tertibatı)
- Doğrulamak: kaynak topraklama kablosunun kesiti modelin minimum gerekliliklerini karşılıyor (L002: ≥75 mm²)
- Doğrulamak: topraklama kablosu bağlantısı ilk arktan önce yapılır, devreye alındıktan sonra değil
Aşırı yük uyarı işaretleri — nelerin izlenmesi gerektiği
| Belirti | Muhtemel Neden | Aksiyon | Göz ardı edilirse |
| Dönüş sırasında sürtünme veya vuruntu sesi | Yatak hasarı veya dişli yüzeyinde çukurlaşma | Üretimi durdur; tedarikçi denetimi talep edin | Komple rulman tutukluğu; mil kilitli |
| Tahrik ünitesi termal aşırı yüklemeyi tekrar tekrar tetikliyor | Sürekli aşırı yük veya soğutma tıkanıklığı | Nominal kapasiteye göre gerçek çalışma yükünü doğrulayın | Sürücü güç modülü termal arızası |
| Tekrarlanabilirlik periyodik kontrolde başarısız oluyor | Şanzıman boşluğunun artması veya enkoderin gevşemesi | Geri tepmeyi ölçün; spesifikasyonların dışında olması durumunda tedarikçiyle iletişime geçin | Kaynak pozisyonu kayması; müşteri reddi |
| Temel cıvataları tekrar tekrar gevşetiliyor | Dengesiz yük veya yetersiz tabandan kaynaklanan titreşim | Yeniden torklayın; iş parçası dengesini kontrol edin; tabanı güçlendirmek | Ekipman deplasmanı; kaynak dikişi ofseti |
Kurulum öncesi kontrol listesi
| Temel & Mekanik ☐ Concrete foundation strength ≥ C25 (25 MPa); kalınlık ≥ 200 Hafif modeller için mm, ≥ 400 B004/B008 için mm ☐ Installation levelness ≤ 0.5 mm/m (hassas seviyeyle doğrulandı) ☐ Foundation bolts torqued to specification; yeniden tork kontrolünü şu saatte programlayın: 500 saat ☐ Safety barrier or light curtain installed at rotation envelope boundary (≥ 1 m açıklık) Elektrik & Kontrol ☐ Welding current ground path confirmed via slip ring — NOT through bearings ☐ Ground cable cross-section verified against model specification ☐ Servo encoder cables are shielded; tek noktalı koruma topraklaması ☐ Emergency stop signal wired into robot controller safety circuit (senkronize durdurma) ☐ Coordinated axis parameters verified with robot integrator before first arc |
Uygulamanız için Yük Hesaplama İncelemesine İhtiyacınız Var?
Mühendislik ekibimiz, spesifik iş parçanız için tam bir yük analizi gerçekleştirecektir - statik yük, eksantrik an, dinamik tork tahmini, ve güvenlik faktörü tavsiyesi — ve yazılı bir model tavsiyesini 24 iş saatleri, hiçbir ücret ödemeden.
► Ücretsiz yük hesaplaması ve seçim incelemesi için iş parçası verilerinizi gönderin
Yazar Hakkında
| Deneyim & Kimlik bilgileri Robotik kaynak sistemi entegrasyon uzmanı 12+ Robot Konumlandırıcı seçimi ve entegrasyonuna odaklanan uzun yıllara dayanan doğrudan proje deneyimi. Danışmanlık yaptı 300+ Kuzey Amerika'daki fabrikalar, Avrupa, ve Asya. Bu makaledeki tüm spesifikasyon verileri gerçek H'den alınmıştır. / B / L / U serisi ürün veri sayfaları. Şirket geçmişi: 26+ yıllarca kaynak otomasyon mühendisliği, 40+ aktif patentler, 1,500+ dünya çapında tamamlanan projeler, yaklaşık olarak 70% Robot Konumlandırıcı entegrasyonunu içerir. Sertifikalar ISO 9001: 2015 (GB/T 19001-2016) — Kalite Yönetim Sistemi GJB 9001C-2017 — Askeri/Silah Ekipmanı Kalite Yönetim Sistemi AB CE — Makine Direktifi 2006/42/EC (Sertifika. HAYIR. M.2026.206.C134866) Yüksek Teknoloji Kuruluşu - Sertifika. HAYIR. GR202341000595 (Kasım'da yayınlandı. 2023) Son güncelleme: Mayıs 2026 |
İLGİLİ YAZILAR

Robotik Kaynak Hücresi Bakım Kılavuzu: En İyi Uygulamalar, Takvim & Sorun giderme 2026

7Kaynak Otomasyonunda Eksen Robotu: Gerçek Vaka Çalışmaları ve Yatırım Getirisi Örnekleri

Yeni Başlayanlar İçin Robot Konumlandırıcılara İlişkin Eksiksiz Kılavuz: Bilmeniz Gereken Her Şey

Fabrikanız için Doğru Robotik Lazer Kaynak Sistemini Nasıl Seçersiniz?

Robotik Lazer Kaynak Tedarikçisi Nasıl Seçilir?: Teknik Değerlendirmeden Örnek Teste
