


الشركة المصنعة لمحطات عمل الروبوت المخصصة وأنظمة الليزر



حساب الحمولة النافعة لمحدد موضع الروبوت والاختيار الآمن: الدليل الهندسي الكامل
ال 15% هذا يسبب 80% من الإخفاقات المبكرة
قام أحد المصانع في تكساس بتركيب جهاز Robot Positioner بمعدل 1,000 كجم. ثلاثة أشهر من الإنتاج, أصدر صندوق التروس ضوضاء طحن مسموعة وبدأت وحدة القيادة في تعثر الحماية من الحمل الزائد الحراري مرتين في كل نوبة. وكشف التحقيق عن القضية على الفور: قام المهندس بإدخال قطعة العمل بالوزن الصافي 820 كجم في نموذج الاختيار. وزنت المباراة 230 كجم. وكان عبء العمل الفعلي 1,050 كجم — 5% على التصنيف الاسمي - وأضاف مركز الكتلة غير المتماثل لحظة غريبة الأطوار لم يأخذها الاختيار في الحسبان. كان الحمل الديناميكي الفعال تقريبًا 1,380 كجم, 38% فوق القدرة المقدرة.
عبر لدينا 1,500+ سجلات تثبيت Robot Positioner, تقريبًا 15% من الأعطال الميكانيكية في المراحل المبكرة يمكن إرجاعها مباشرة إلى أخطاء حساب الحمولة النافعة التي حدثت في مرحلة الاختيار. أوضاع الفشل متسقة: تآكل علبة التروس المبكرة, تحمل تشظي, التشفير الانجراف من الاهتزاز, وفي الحالات الشديدة, التعب الهيكلي في رأس محرك الأقراص. كل هذه يمكن الوقاية منها.
توفر هذه المقالة كاملة, منهجية حساب الحمولة خطوة بخطوة, يشرح أنواع التحميل الثلاثة التي يجب مراعاتها, يحدد عوامل السلامة المناسبة لظروف التشغيل المختلفة, ويعطي بيانات المواصفات الخاصة بالنموذج للاختيار الآمن عبر H, ب, ل, وسلسلة U.
| لمن هذه المقالة: مهندسو التصميم الذين يحددون أجهزة تحديد موضع الروبوت, مهندسو المشتريات يتحققون من عروض أسعار الموردين, ومديري المشاريع التحقق من صحة مقترحات التكامل. إذا كنت جديدًا في استخدام أدوات تحديد موضع الروبوت, اقرأ دليل المبتدئين أولاً, ثم العودة هنا. |
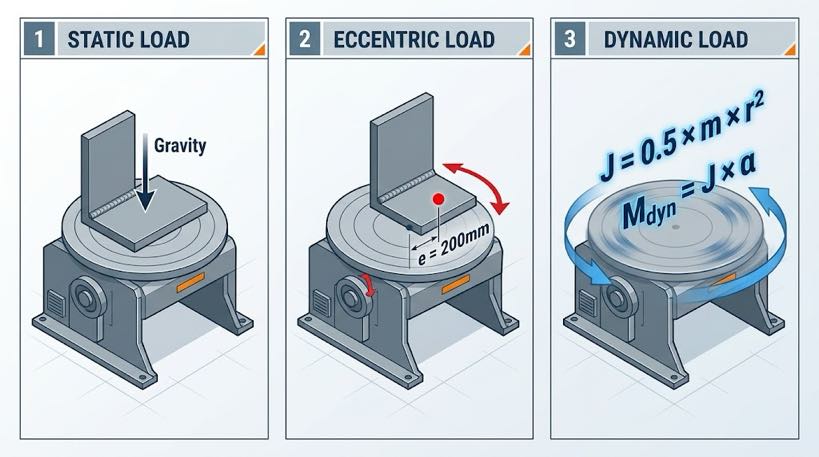
أنواع التحميل الثلاثة التي يجب عليك حسابها
إن الحمولة المقدرة في ورقة بيانات Robot Positioner ليست مجرد الحد الأقصى لوزن قطعة العمل. إنه يمثل قدرة النظام على التعامل مع التأثير المشترك لثلاثة أنواع مختلفة من الأحمال في وقت واحد:
| نوع التحميل | تعريف | طريقة الحساب | المواقف التي يتم التغاضي عنها عادة |
| تحميل ثابت | قوة الجاذبية لقطعة العمل + مثبت على محور الدوران في حالة الراحة | وزن أو حساب من CAD: Wₜₒₜₐₗ = Wᵂᵒʳʰᵖᵉᶜᵉ + شكرا جزيلا | تركيبات متعددة الأجزاء; علامات التبويب قيد التشغيل, المشابك الأرضية, وأدوات القياس التي تم تركها مثبتة أثناء التدوير |
| تحميل غريب الأطوار | لحظة انحناء إضافية عندما يتم إزاحة مركز كتلة قطعة العمل من خط محور الدوران | Mₑᶜᶜ = Wₜₒₜₐₗ × g × eₜ (e = مسافة الإزاحة بالأمتار) | اللحامات على شكل حرف L; التجمعات الفرعية ناتئ; تركيبات غير متماثلة; تشويه ما بعد التكتل المتحرك |
| الحمل الديناميكي | يتم توليد عزم الدوران بالقصور الذاتي عندما يتسارع جهاز تحديد المواقع أو يتباطأ | Mₑ₁ₙ = ي × α (J = القصور الذاتي الدوراني كجم·م², α = التسارع الزاوي rad/s²) | قطع العمل ذات القطر الكبير (مقاييس القصور الذاتي مع r²); تغييرات الوجه المتكررة عالية السرعة; مثبت الموضع على مسار مؤازر |
| المبدأ الأساسي: الحمولة المقدرة لـ Robot Positioner هي قدرتها على التعامل مع أنواع الأحمال الثلاثة معًا, ليس الشغل الوزن الثابت وحده. إن استخدام الوزن الصافي لقطعة العمل فقط في حساب اختيارك هو الخطأ الوحيد الأكثر شيوعًا في المواصفات - والسبب الجذري لمعظم الأعطال الميكانيكية المبكرة. |
4-طريقة حساب الحمولة الصافية
خطوة 1 - الوزن الثابت الإجمالي
صيغة: Wₜₒₜₐₗ = Wᵂᵒʳʰᵖᵉᶜᵉ + شكرا جزيلا + Wₐᵈᵈₐₜᵒʳᵊᵉˢ
- استخدم أثقل أنواع قطع العمل في مزيج الإنتاج الخاص بك, ليس الوزن النموذجي أو المتوسط
- تضمين جميع عناصر التركيب: لوحات لقط, تحديد موقع دبابيس, علامات اللحام الأرضية, كتل التشغيل/التشغيل
- إذا كان الوزن المباشر غير ممكن, حساب من كثافة المواد: الصلب = 7,850 كجم/م3; الألومنيوم = 2,700 كجم/م3
خطوة 2 - لحظة غريب الأطوار
صيغة: Mₑᶜᶜ = Wₜₒₜₐₗ × 9.81 × ه (ن · م, حيث e = الإزاحة الأفقية لمركز الكتلة من محور الدوران, بالمتر)
- قطع العمل المتناظرة (أنبوب دائري, قرص مستدير): إزاحة غريب الأطوار عادة < 50 مم, عادة لا تذكر
- قطع العمل غير المتماثلة (بين قوسين على شكل حرف L, طفرات ناتئ, لحامات متعددة الأرجل): قد يصل الإزاحة إلى 200-600 ملم, يجب أن تحسب
- قارن Mₑᶜᶜ المحسوب مع العزم المسموح به المنشور للنموذج — هذه المعلمة موجودة في ورقة البيانات الفنية الكاملة, ليس دائمًا على بطاقة المواصفات الموجزة
| عملت المثال: الشغل 800 كجم + تركيبات 150 كجم + مُكَمِّلات 30 كجم = Wₜₒₜₐₗ = 980 كجم. مركز إزاحة الكتلة e = 200 مم. مₑᶜᶜ = 980 × 9.81 × 0.200 = 1,923 N·m يجب أن تكون هذه العزم اللامركزي ضمن تصنيف J1 المسموح به أو عزم محور الدوران للنموذج المستهدف. ل MRK-U001: J1 عزم الدوران المسموح به = 2,695 ن · م. 1,923 ن · م < 2,695 N·m — الهامش موجود, ولكن ليس سوى 29%. تحقق من الأحمال الديناميكية قبل تأكيد التحديد. |
خطوة 3 — تقدير الحمل الديناميكي
للتطبيقات ذات التغييرات المتكررة للوجه أو سرعات الدوران العالية, تقدير الجمود الدوراني:
الجمود المبسط (تقريب الاسطوانة الصلبة): ي = 0.5 × م × ص² (كجم · م²)
استخدم الحد الأقصى لنصف القطر الخارجي كـ r. التسارع الزاوي α = السرعة القصوى (راد / ث) ÷ زمن التسارع (ق). عزم الدوران الديناميكي Mₑᵉₙ = J × α.
- مₑᵉₙ < 30% من عزم دوران المحرك المقدر: يمكن التحكم في أحمال التسارع; ينطبق الاختيار القياسي
- Mₑᵉₙ = 30–60% من عزم دوران المحرك المقدر: مراجعة إعداد منحدر التسارع; تجنب التوقف المفاجئ
- مₑᵉₙ> 60% من عزم دوران المحرك المقدر: قم بتقليل السرعة القصوى أو حدد نموذج عزم الدوران الأكبر التالي
خطوة 4 - تطبيق عامل الأمان وتأكيد الاختيار
حمل الاختيار = Wₜₒₜₐₗ × عامل الأمان
| حالة التشغيل | عامل الأمان الموصى به | الأساس المنطقي |
| الشغل متماثل, سرعة منخفضة (<30درجة / ثانية), إعادة تموضع نادرة | 1.20-1.25 | مساهمة غريبة الأطوار وديناميكية منخفضة; الهامش القياسي كافي |
| قطعة عمل غير متماثلة أو سرعة متوسطة (30–60 درجة/ثانية) | 1.25-1.35 | تعتبر اللحظة اللامركزية وعزم الدوران الديناميكي من المساهمين المهمين |
| الانحراف العالي أو السرعة العالية (>60درجة / ثانية) أو إعادة التموضع بشكل متكرر | 1.35-1.50 | الأحمال الديناميكية كبيرة; مطلوب هامش أكبر |
| قطع العمل ذات الوزن الزائد (>2,000 كجم) أو محطات السلامة الحرجة | 1.50 | اختيار المحافظين; عواقب الفشل وخيمة |
| مواصلة المثال العملي: Wₜₒₜₐₗ = 980 كجم, قوس غير متماثل, سرعة الدوران 45 درجة/ثانية → عامل الأمان = 1.35 تحميل الاختيار = 980 × 1.35 = 1,323 كجم خاتمة: مرك-U002 (تصنيف 500-1000 كجم) صغير الحجم. الخيارات الصالحة التالية: MRK-B002 (1,000– 1500 كجم للرأس والذيل) إذا كانت هندسة قطعة العمل تناسبها, أو MRK-B011 ثلاثي المحاور (1,000-1500 كجم) لمتطلبات متعددة الوجوه. |
اختيار الدقة: مطابقة التكرار للتطبيق
التكرار الموضعي (يتم التعبير عنها بالملليمتر في نصف قطر محدد) يحدد مدى استمرارية عودة Robot Positioner إلى نفس الموضع الزاوي عبر الدورات المتكررة. تعد هذه واحدة من أكثر المعلمات التي يساء فهمها في مواصفات Robot Positioner.
| مستوى الدقة | نماذج نموذجية | التطبيقات المناسبة | غير مناسب ل |
| ± 0.03 مم عند R500 | B009, ب011 | الهياكل الحاملة للسيارات, قواعد المعدات الدقيقة, اللحامات الهيكلية الفضائية | الفولاذ الهيكلي العام (الإفراط في التحديد; يضيف تكلفة دون فائدة) |
| ± 0.05 مم عند R350 | سلسلة ح, B001/B002, U001 | مكونات السيارات, أجزاء الآلات الهندسية الدقيقة, أوعية الضغط | التطبيقات التي يتم فيها إزاحة التماس اللحام >0.2 مم قد يؤدي إلى الرفض |
| ± 0.075 مم عند R500 | ب004, U002 محور الوجه, ب010 | التصنيع الهيكلي الثقيل, آلات البناء, معدات التعدين | سلسلة توريد السيارات من المستوى الأول (قد لا يفي بمتطلبات CPK الخاصة بالعميل) |
قاعدة الاختيار العملية: يجب ألا تزيد قابلية تكرار محدد موضع اللحام عن ثلث إجمالي التسامح المسموح به لموضع اللحام وفقًا للمعايير المعمول بها أو مواصفات العميل. وهذا يحافظ على هامش خطأ TCP للروبوت (±0.03–0.05 ملم نموذجيًا) والتسامح تصنيع لاعبا اساسيا.
متطلبات السلامة وقائمة التحقق من التثبيت
التأريض الكهربائي – عنصر السلامة الأكثر إغفالًا
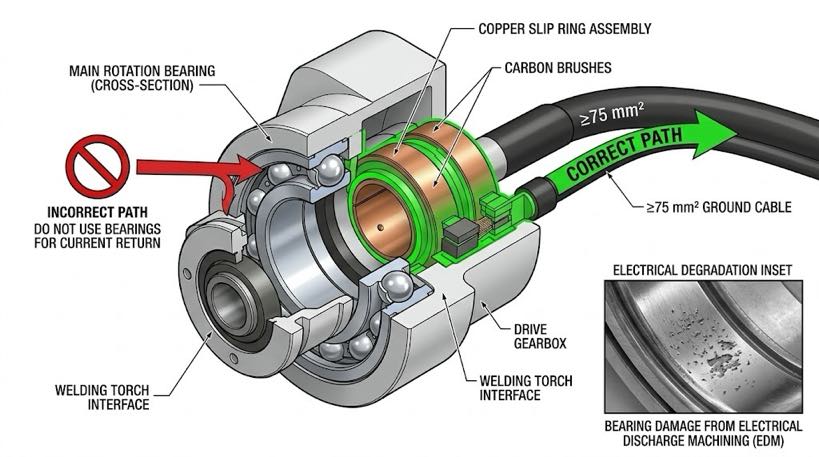
القاعدة الحرجة: يجب أن يعود تيار اللحام من خلال حلقة الانزلاق الأرضية المخصصة لجهاز تحديد الموضع, أبدا من خلال محامل الدوران القياسية. يتسبب تيار اللحام عالي التردد الذي يمر عبر محامل غير محمية في حدوث عملية تفريغ كهربائي (موسيقى الرقص الإلكترونية) الضرر - التنقر الدقيق للعناصر المتدحرجة التي تظهر عادةً بالداخل 6 ل 12 أسابيع من العملية. أعراض: زيادة الضوضاء, اهتزاز, ثم نوبة تحمل كارثية.
- يؤكد: يتضمن النموذج المستهدف مسارًا مخصصًا لإرجاع تيار اللحام (حلقة الانزلاق أو مجموعة الفرشاة)
- يؤكد: يلبي المقطع العرضي لكابل اللحام الأرضي الحد الأدنى من متطلبات النموذج (L002: ≥75 ملم²)
- يؤكد: يتم إجراء اتصال الكابل الأرضي قبل القوس الأول, ليس بعد التكليف
علامات التحذير من الحمل الزائد – ما يجب مراقبته
| أعراض | السبب المحتمل | فعل | إذا تم تجاهلها |
| طحن أو طرق الضوضاء أثناء الدوران | تحمل الضرر أو تأليب سطح العتاد | وقف الإنتاج; طلب فحص المورد | نوبة تحمل كاملة; المغزل مغلق |
| تقوم وحدة القيادة برحلات الحمل الحراري الزائد بشكل متكرر | الحمل الزائد المستمر أو عرقلة التبريد | التحقق من حمل العمل الفعلي مقابل السعة المقدرة | محرك الفشل الحراري وحدة الطاقة |
| التكرار فشل الفحص الدوري | زيادة رد الفعل العكسي لعلبة التروس أو تخفيف التشفير | قياس رد الفعل العكسي; اتصل بالمورد إذا كان خارج المواصفات | انحراف موضع اللحام; رفض العملاء |
| يتم فك مسامير الأساس بشكل متكرر | الاهتزاز من الحمل غير المتوازن أو عدم كفاية القاعدة | إعادة عزم الدوران; فحص توازن الشغل; تعزيز القاعدة | إزاحة المعدات; تعويض التماس اللحام |
قائمة التحقق قبل التثبيت
| مؤسسة & ميكانيكية ☐ Concrete foundation strength ≥ C25 (25 الآلام والكروب الذهنية); سمك ≥ 200 مم للنماذج الخفيفة, ≥ 400 ملم لـ B004/B008 ☐ Installation levelness ≤ 0.5 مم/م (تم التحقق منها بمستوى الدقة) ☐ Foundation bolts torqued to specification; جدولة إعادة عزم الدوران الاختيار في 500 ساعات ☐ Safety barrier or light curtain installed at rotation envelope boundary (≥ 1 م التخليص) كهربائي & يتحكم ☐ Welding current ground path confirmed via slip ring — NOT through bearings ☐ Ground cable cross-section verified against model specification ☐ Servo encoder cables are shielded; تأريض درع نقطة واحدة ☐ Emergency stop signal wired into robot controller safety circuit (توقف متزامن) ☐ Coordinated axis parameters verified with robot integrator before first arc |
تحتاج إلى مراجعة حساب الحمل لتطبيقك?
سيقوم فريقنا الهندسي بإجراء تحليل كامل للحمولة الصافية لقطعة العمل الخاصة بك - الحمل الثابت, لحظة غريب الأطوار, تقدير عزم الدوران الديناميكي, وتوصية عامل الأمان - وتقديم توصية نموذجية مكتوبة داخل 24 ساعات العمل, دون أي تكلفة.
► أرسل بيانات قطعة العمل الخاصة بك لحساب الحمل ومراجعة الاختيار مجانًا
عن المؤلف
| خبرة & أوراق اعتماد متخصص في تكامل نظام اللحام الآلي مع 12+ سنوات من الخبرة المباشرة في المشروع تركز على اختيار Robot Positioner وتكامله. وقد قدمت الاستشارات ل 300+ المصانع في جميع أنحاء أمريكا الشمالية, أوروبا, وآسيا. جميع بيانات المواصفات الواردة في هذه المقالة مأخوذة من H / ب / ل / أوراق بيانات المنتج من سلسلة U. خلفية الشركة: 26+ سنوات من هندسة أتمتة اللحام, 40+ براءات الاختراع النشطة, 1,500+ المشاريع المنجزة على مستوى العالم, تقريبًا 70% التي تنطوي على تكامل Robot Positioner. الشهادات ايزو 9001: 2015 (جيجابايت/ت 19001-2016) — نظام إدارة الجودة GJB 9001C-2017 — نظام إدارة جودة المعدات العسكرية/الأسلحة الاتحاد الأوروبي CE - توجيه الآلات 2006/42/EC (شهادة. لا. م.2026.206.C134866) مؤسسة التكنولوجيا الفائقة - شهادة. لا. GR202341000595 (صدر في نوفمبر. 2023) آخر تحديث: يمكن 2026 |
المشاركات ذات الصلة

خلية اللحام الروبوتية مقابل اللحام اليدوي: أيهما أفضل للتصنيع الحديث؟?

تصنيع خالي من التركيبات: عندما يحل موضع اللحام محل الرقصات المعقدة, تك اللحامات, ووقت الرافعة

تحليل عائد الاستثمار للحام بالليزر الآلي: هل يستحق الاستثمار?

مقارنة أنواع محدد موضع اللحام: غراب الرأس, النوع L, نوع U, 3-محور & أكثر

دليل المبتدئين الكامل لمحددات موضع الروبوت: كل ما تحتاج إلى معرفته
