


Hersteller kundenspezifischer Roboterarbeitsplätze und Lasersysteme



Berechnung der Nutzlast des Roboterpositionierers und sichere Auswahl: Der komplette technische Leitfaden
Der 15% Das verursacht 80% von frühen Ausfällen
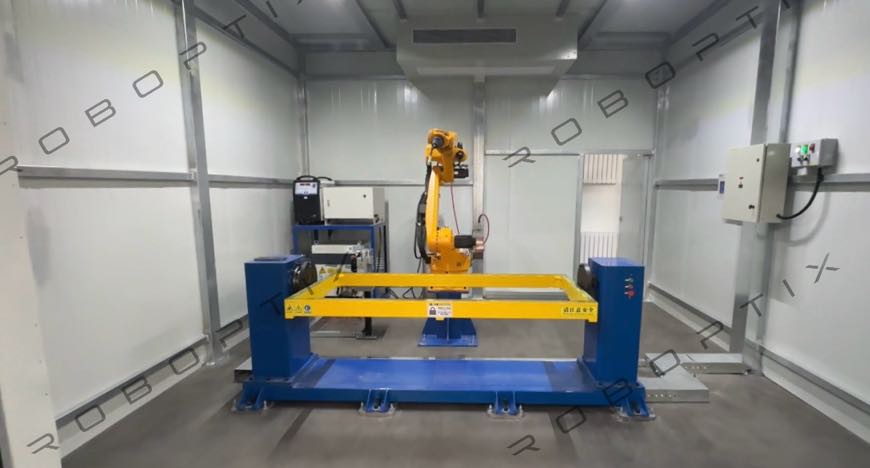
Eine Fabrik in Texas installierte einen Roboterpositionierer mit einer Nennleistung von 1,000 kg. Drei Monate nach Produktionsbeginn, Das Getriebe erzeugte ein hörbares Schleifgeräusch und die Antriebseinheit löste zweimal pro Schicht den thermischen Überlastschutz aus. Eine Untersuchung brachte das Problem sofort ans Licht: Der Ingenieur hatte das Nettogewicht des Werkstücks eingegeben 820 kg in das Auswahlformular ein. Die Vorrichtung wog 230 kg. Die tatsächliche Arbeitsbelastung betrug 1,050 kg — 5% über der Nennleistung – und der asymmetrische Massenschwerpunkt fügte ein exzentrisches Moment hinzu, das bei der Auswahl nicht berücksichtigt worden war. Die effektive dynamische Belastung betrug ca 1,380 kg, 38% über der Nennkapazität liegt.
Auf unserer anderen Seite 1,500+ Installationsaufzeichnungen des Roboterpositionierers, etwa 15% von mechanischen Ausfällen im Frühstadium sind direkt auf Fehler bei der Nutzlastberechnung in der Auswahlphase zurückzuführen. Die Fehlermodi sind konsistent: vorzeitiger Getriebeverschleiß, Lagerabplatzungen, Encoderdrift durch Vibration, und in schweren Fällen, Strukturermüdung im Antriebskopf. All dies ist vermeidbar.
Dieser Artikel bietet eine vollständige, Schritt-für-Schritt-Methode zur Nutzlastberechnung, erklärt die drei Belastungsarten, die berücksichtigt werden müssen, definiert geeignete Sicherheitsfaktoren für unterschiedliche Betriebsbedingungen, und liefert modellspezifische Spezifikationsdaten für eine sichere Auswahl im gesamten H, B, L, und U-Serie.
| Für wen dieser Artikel gedacht ist: Konstrukteure spezifizieren Roboterpositionierer, Einkaufsingenieure überprüfen Lieferantenangebote, und Projektmanager, die Integrationsvorschläge validieren. Wenn Sie neu bei Roboterpositionierern sind, Lesen Sie zuerst den Anfängerleitfaden, dann kehre hierher zurück. |
Die drei Lastarten, die Sie berechnen müssen
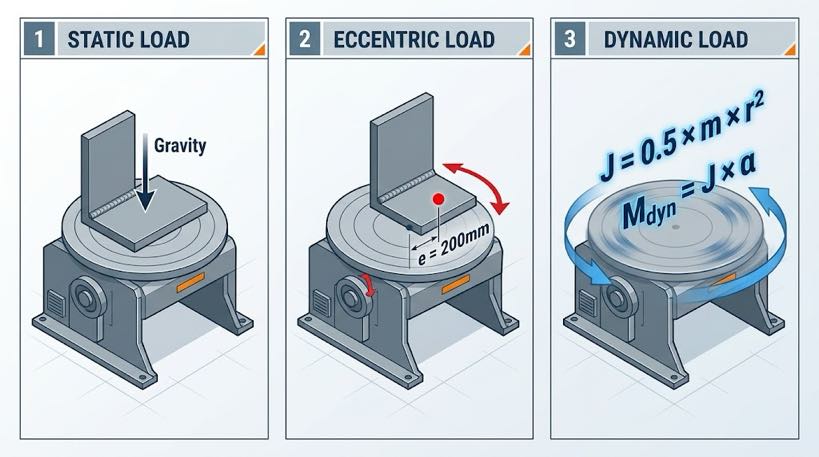
Die Nennnutzlast im Datenblatt eines Roboterpositionierers ist nicht einfach das maximale Werkstückgewicht. Es stellt die Fähigkeit des Systems dar, die kombinierte Wirkung von drei verschiedenen Lasttypen gleichzeitig zu bewältigen:
| Lasttyp | Definition | Berechnungsmethode | Häufig übersehene Situationen |
| Statische Belastung | Schwerkraft des Werkstücks + Vorrichtung auf der Rotationsachse im Ruhezustand | Wiegen oder aus CAD berechnen: Wₜₒₜₐₗ = Wᵂᵒʳʰᵖᵉᶜᵉ + Wᶠᵊˣᵗᵘʳᵉ | Mehrteilige Vorrichtungen; Nachlauflaschen, Erdungsklemmen, und Messwerkzeuge bleiben während der Drehung montiert |
| Exzentrische Belastung | Zusätzliches Biegemoment, wenn der Schwerpunkt des Werkstücks von der Mittellinie der Rotationsachse versetzt ist | Mₑᶜᶜ = Wₜₒₜₐₗ × g × eₜ (e = Versatzabstand in Metern) | L-förmige Schweißkonstruktionen; freitragende Unterbaugruppen; asymmetrische Leuchten; Verzerrungsverschiebungsmasse nach dem Kleben |
| Dynamische Belastung | Trägheitsdrehmoment, das erzeugt wird, wenn der Stellungsregler beschleunigt oder abbremst | Mₑ₁ₙ = J × α (J = Rotationsträgheit kg·m², α = Winkelbeschleunigung rad/s²) | Werkstücke mit großem Durchmesser (Trägheitsskalen mit r²); häufige Gesichtswechsel bei hoher Geschwindigkeit; Positionierer montiert auf einer Servoschiene |
| Schlüsselprinzip: Die Nennnutzlast eines Roboterpositionierers ist seine Fähigkeit, alle drei Lastarten in Kombination zu bewältigen, nicht nur das statische Gewicht des Werkstücks. Die ausschließliche Verwendung des Nettogewichts des Werkstücks bei Ihrer Auswahlberechnung ist der häufigste Spezifikationsfehler – und die Hauptursache für die meisten frühen mechanischen Ausfälle. |
4-Berechnungsmethode für die Nutzlast in Schritten
Schritt 1 — Statisches Gesamtgewicht
Formel: Wₜₒₜₐₗ = Wᵂᵒʳʰᵖᵉᶜᵉ + Wᶠᵊˣᵗᵘʳᵉ + Wₐᵈᵈₐₜᵒʳᵊᵉˢ
- Verwenden Sie die schwerste Werkstückvariante in Ihrem Produktionsmix, nicht das typische oder durchschnittliche Gewicht
- Beziehen Sie alle Vorrichtungselemente ein: Spannplatten, Fixierstifte, Schweißen von Erdungslaschen, Anlauf-/Ablaufblöcke
- Wenn direktes Wiegen nicht möglich ist, aus Materialdichte berechnen: Stahl = 7,850 kg/m³; Aluminium = 2,700 kg/m³
Schritt 2 — Exzentrisches Moment
Formel: Mₑᶜᶜ = Wₜₒₜₐₗ × 9.81 × e (N·m, wobei e = horizontaler Versatz des Massenschwerpunkts von der Rotationsachse, in Metern)
- Symmetrische Werkstücke (Rundrohr, runde Scheibe): exzentrischer Versatz typischerweise < 50 mm, normalerweise vernachlässigbar
- Asymmetrische Werkstücke (L-Klammern, freitragende Ausleger, mehrschenklige Schweißkonstruktionen): Der Versatz kann 200–600 mm betragen, berechnet werden muss
- Vergleichen Sie das berechnete Mₑᶜᶜ mit dem veröffentlichten zulässigen Moment des Modells – dieser Parameter ist im vollständigen technischen Datenblatt enthalten, nicht immer auf der zusammenfassenden Spezifikationskarte
| Ausgearbeitetes Beispiel: Werkstück 800 kg + Vorrichtung 150 kg + Zubehör 30 kg = Wₜₒₜₐₗ = 980 kg. Schwerpunktversatz e = 200 mm. Mₑᶜᶜ = 980 × 9.81 × 0.200 = 1,923 N·m Dieses exzentrische Moment muss innerhalb der zulässigen J1- oder Rotationsachsenmomentbewertung des Zielmodells liegen. Für MRK-U001: J1 zulässiges Drehmoment = 2,695 N·m. 1,923 N·m < 2,695 N·m – Spielraum vorhanden, aber ist nur 29%. Überprüfen Sie die dynamischen Belastungen, bevor Sie die Auswahl bestätigen. |
Schritt 3 — Dynamische Lastschätzung
Für Anwendungen mit häufigem Flächenwechsel oder hohen Drehzahlen, Schätzen Sie die Rotationsträgheit:
Vereinfachte Trägheit (Annäherung an einen Vollzylinder): J = 0.5 × m × r² (kg·m²)
Verwenden Sie den maximalen Außenradius als r. Winkelbeschleunigung α = maximale Geschwindigkeit (rad/s) ÷ Beschleunigungszeit (S). Dynamisches Drehmoment Mₑᵉₙ = J × α.
- Mₑᵉₙ < 30% Nenn-Antriebsdrehmoment: Beschleunigungsbelastungen sind beherrschbar; Es gilt die Standardauswahl
- Mₑᵉₙ = 30–60 % des Nennantriebsdrehmoments: Überprüfen Sie die Einstellung der Beschleunigungsrampe; Vermeiden Sie abrupte Stopps
- Mₑᵉₙ > 60% Nenn-Antriebsdrehmoment: Maximalgeschwindigkeit reduzieren oder Modell mit nächstgrößerem Drehmoment wählen
Schritt 4 — Sicherheitsfaktor anwenden und Auswahl bestätigen
Auswahllast = Wₜₒₜₐₗ × Sicherheitsfaktor
| Betriebszustand | Empfohlener Sicherheitsfaktor | Begründung |
| Symmetrisches Werkstück, niedrige Geschwindigkeit (<30°/s), seltene Neupositionierung | 1.20–1,25 | Geringer exzentrischer und dynamischer Beitrag; Standardmarge ausreichend |
| Asymmetrisches Werkstück oder mittlere Geschwindigkeit (30–60°/s) | 1.25–1,35 | Exzentrisches Moment und dynamisches Drehmoment tragen wesentlich dazu bei |
| Hohe Exzentrizität oder hohe Geschwindigkeit (>60°/s) oder häufiges Umpositionieren | 1.35–1,50 | Dynamische Belastungen sind erheblich; größerer Spielraum erforderlich |
| Übergewichtige Werkstücke (>2,000 kg) oder sicherheitskritische Stationen | 1.50 | Konservative Auswahl; Die Folgen eines Scheiterns sind schwerwiegend |
| Fortsetzung des ausgearbeiteten Beispiels: Wₜₒₜₐₗ = 980 kg, asymmetrische Halterung, Rotationsgeschwindigkeit 45°/s → Sicherheitsfaktor = 1.35 Auswahllast = 980 × 1.35 = 1,323 kg Abschluss: MRK-U002 (Nenngewicht 500–1.000 kg) ist unterdimensioniert. Nächste gültige Optionen: MRK-B002 (1,000–1.500 kg Kopf und Reitstock) wenn die Werkstückgeometrie dazu passt, oder MRK-B011 dreiachsig (1,000–1.500 kg) für vielschichtige Anforderungen. |
Genauigkeitsauswahl: Anpassung der Wiederholbarkeit an die Anwendung
Wiederholgenauigkeit der Position (ausgedrückt in mm bei einem bestimmten Radius) Definiert, wie konsistent der Roboterpositionierer über wiederholte Zyklen hinweg zur gleichen Winkelposition zurückkehrt. Dies ist einer der am häufigsten missverstandenen Parameter in den Spezifikationen des Roboterpositionierers.
| Genauigkeitsstufe | Typische Modelle | Geeignete Anwendungen | Nicht geeignet für |
| ±0,03 mm bei R500 | B009, B011 | Tragende Strukturen für Kraftfahrzeuge, Präzisionsgerätebasen, Strukturschweißteile für die Luft- und Raumfahrt | Allgemeiner Baustahl (überspezifiziert; fügt Kosten ohne Nutzen hinzu) |
| ±0,05 mm bei R350 | H-Serie, B001/B002, U001 | Automobilkomponenten, Präzisionsteile für Maschinenbau, Druckbehälter | Anwendungen mit Schweißnahtversatz >0.2 mm würde eine Ablehnung auslösen |
| ±0,075 mm bei R500 | B004, U002 Flip-Achse, B010 | Schwere Strukturfertigung, Baumaschinen, Bergbauausrüstung | Automobil-Tier-1-Lieferkette (erfüllt möglicherweise nicht die CPK-Anforderungen des Kunden) |
Praktische Auswahlregel: Die Wiederholgenauigkeit des Roboterpositionierers sollte nicht mehr als ein Drittel der insgesamt zulässigen Schweißpositionstoleranz in der geltenden Norm oder Kundenspezifikation betragen. Dadurch bleibt Spielraum für Roboter-TCP-Fehler (±0,03–0,05 mm typisch) und Herstellungstoleranz der Vorrichtung.
Sicherheitsanforderungen und Installationscheckliste
Elektrische Erdung – das am häufigsten übersehene Sicherheitselement
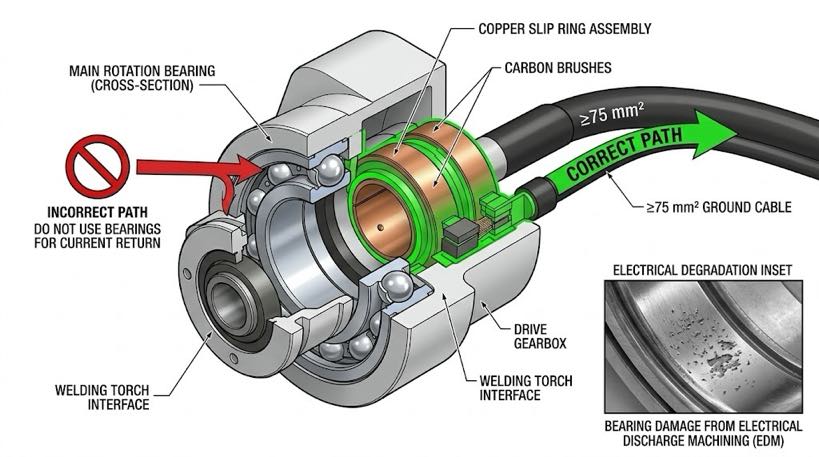
Kritische Regel: Der Schweißstrom muss durch den speziellen Erdungsschleifring des Stellungsreglers zurückfließen, niemals durch die Standardrotationslager. Hochfrequenter Schweißstrom, der durch ungeschützte Lager fließt, verursacht Funkenerosion (EDM) Schäden – Mikronarbenbildung an den Wälzkörpern, die typischerweise darin auftritt 6 Zu 12 Wochen Betrieb. Symptome: zunehmender Lärm, Vibration, dann katastrophale Lagerfresser.
- Verifizieren: Das Zielmodell verfügt über einen speziellen Schweißstromrückführungspfad (Schleifring oder Bürstenbaugruppe)
- Verifizieren: Der Querschnitt des Schweißerdungskabels entspricht den Mindestanforderungen des Modells (L002: ≥75 mm²)
- Verifizieren: Der Anschluss des Erdungskabels erfolgt vor dem ersten Lichtbogen, nicht nach der Inbetriebnahme
Warnzeichen für Überlastung – worauf Sie achten sollten
| Symptom | Wahrscheinliche Ursache | Aktion | Wenn ignoriert |
| Schleif- oder Klopfgeräusche beim Drehen | Lagerschaden oder Lochfraß auf der Getriebeoberfläche | Stoppen Sie die Produktion; Lieferanteninspektion anfordern | Vollständiger Lagerfresser; Spindel blockiert |
| Antriebseinheit löst wiederholt thermische Überlastung aus | Anhaltende Überlastung oder Behinderung der Kühlung | Überprüfen Sie die tatsächliche Arbeitslast anhand der Nennkapazität | Thermofehler des Antriebsleistungsmoduls |
| Die Wiederholbarkeit besteht bei der regelmäßigen Prüfung nicht | Erhöhtes Getriebespiel oder Lockerung des Encoders | Spiel messen; Bei Abweichungen von den Spezifikationen den Lieferanten kontaktieren | Drift der Schweißposition; Kundenablehnungen |
| Fundamentschrauben lösen sich immer wieder | Vibration durch unausgeglichene Last oder unzureichende Unterlage | Nachziehen; Überprüfen Sie die Werkstückbalance; Basis verstärken | Geräteverschiebung; Schweißnahtversatz |
Checkliste vor der Installation
| Stiftung & Mechanisch ☐ Concrete foundation strength ≥ C25 (25 MPa); Dicke ≥ 200 mm für leichte Modelle, ≥ 400 mm für B004/B008 ☐ Installation levelness ≤ 0.5 mm/m (mit Präzisionsniveau überprüft) ☐ Foundation bolts torqued to specification; Planen Sie eine erneute Drehmomentprüfung unter 500 Std. ☐ Safety barrier or light curtain installed at rotation envelope boundary (≥ 1 m Abstand) Elektrisch & Kontrolle ☐ Welding current ground path confirmed via slip ring — NOT through bearings ☐ Ground cable cross-section verified against model specification ☐ Servo encoder cables are shielded; Einpunktige Schirmerdung ☐ Emergency stop signal wired into robot controller safety circuit (synchronisierter Stopp) ☐ Coordinated axis parameters verified with robot integrator before first arc |
Sie benötigen eine Überprüfung der Lastberechnung für Ihre Anwendung?
Unser Ingenieurteam führt eine vollständige Nutzlastanalyse für Ihr spezifisches Werkstück durch – statische Belastung, exzentrisches Moment, dynamische Drehmomentschätzung, und Sicherheitsfaktorempfehlung – und geben Sie darin eine schriftliche Modellempfehlung ab 24 Geschäftszeiten, ohne Kosten.
► Reichen Sie Ihre Werkstückdaten für eine kostenlose Belastungsberechnung und Auswahlprüfung ein
Über den Autor
| Erfahrung & Anmeldeinformationen Spezialist für die Integration von Roboterschweißsystemen mit 12+ Jahre direkte Projekterfahrung mit Schwerpunkt auf der Auswahl und Integration von Roboterpositionierern. Hat beratend zur Seite gestanden 300+ Fabriken in ganz Nordamerika, Europa, und Asien. Alle Spezifikationsdaten in diesem Artikel stammen aus tatsächlichen H / B / L / Produktdatenblätter der U-Serie. Unternehmenshintergrund: 26+ Jahre Erfahrung in der Schweißautomatisierungstechnik, 40+ aktive Patente, 1,500+ abgeschlossene Projekte weltweit, etwa 70% einschließlich der Integration eines Roboterpositionierers. Zertifizierungen ISO 9001: 2015 (GB/T 19001-2016) — Qualitätsmanagementsystem GJB 9001C-2017 – Qualitätsmanagementsystem für Militär-/Waffenausrüstung EU CE – Maschinenrichtlinie 2006/42/EG (Zert. NEIN. M.2026.206.C134866) High-Tech-Unternehmen – Zert. NEIN. GR202341000595 (Ausgestellt im November. 2023) Zuletzt aktualisiert: Mai 2026 |
VERWANDTE BEITRÄGE

Können Sie dem Datenblatt vertrauen?? So überprüfen Sie die Genauigkeit des Schweißpositionierers mit Lasertrackern und ISO 9283

Bodenschiene vs. Overhead-Roboter mit 7. Achse: Installation, Sicherheit & Auswahlhilfe

Roboterpositionen ROI: Wie viel kostet Sie manuelles Schweißen tatsächlich??

Rund vs. rechteckig vs. unregelmäßig: Anpassung der Konfiguration des Schweißpositionierers an die Werkstückgeometrie

Laserschweißpositionierer: Genauigkeit und Geschwindigkeit für dünne Schweißnähte
