


Fabricante de sistemas láser y estaciones de trabajo robóticas personalizadas



Cálculo de la carga útil del posicionador del robot y selección segura: La guía completa de ingeniería
El 15% eso causa 80% de fracasos tempranos
Una fábrica en Texas instaló un posicionador robótico clasificado en 1,000 kilos. Tres meses de producción, la caja de cambios desarrolló un chirrido audible y la unidad motriz comenzó a activar la protección contra sobrecarga térmica dos veces por turno.. Una investigación reveló el problema inmediatamente.: el ingeniero había ingresado el peso neto de la pieza de trabajo 820 kg en el formulario de selección. El partido pesó 230 kilos. La carga de trabajo real fue 1,050 kilos— 5% por encima de la clasificación nominal, y el centro de masa asimétrico agregó un momento excéntrico que la selección no había tenido en cuenta. La carga dinámica efectiva fue de aproximadamente 1,380 kilos, 38% por encima de la capacidad nominal.
A través de nuestro 1,500+ Registros de instalación del posicionador de robot, aproximadamente 15% de fallas mecánicas en etapas tempranas son directamente rastreables a errores de cálculo de la carga útil cometidos en la etapa de selección. Los modos de falla son consistentes.: desgaste prematuro de la caja de cambios, desconchado del rodamiento, deriva del codificador debido a la vibración, y en casos severos, fatiga estructural en el cabezal de accionamiento. Todo esto se puede prevenir..
Este artículo proporciona una completa, Metodología de cálculo de carga útil paso a paso., explica los tres tipos de carga que se deben considerar, define factores de seguridad apropiados para diferentes condiciones de operación, y proporciona datos de especificaciones específicos del modelo para una selección segura en todo el H, B, l, y serie U.
| ¿Para quién es este artículo?: Ingenieros de diseño que especifican posicionadores de robots, Ingenieros de compras verificando cotizaciones de proveedores., y jefes de proyecto validando propuestas de integración. Si eres nuevo en los posicionadores de robots, lea primero la Guía para principiantes, entonces regresa aquí. |
Los tres tipos de carga que debes calcular
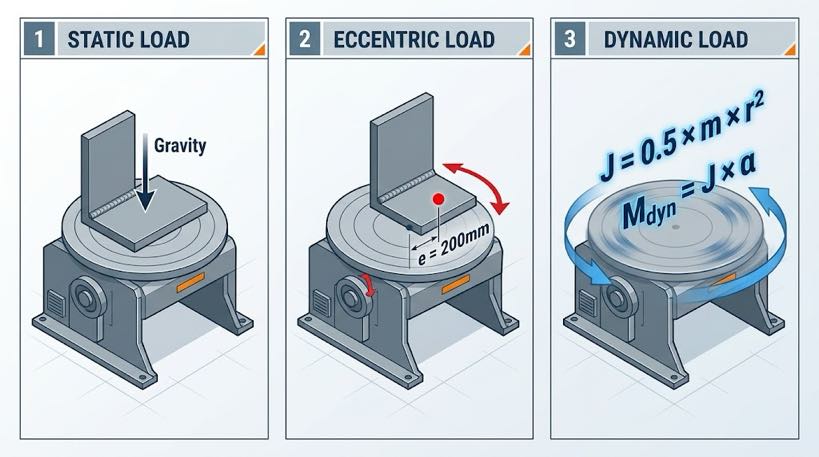
La carga útil nominal en una hoja de datos de un posicionador de robot no es simplemente el peso máximo de la pieza de trabajo. Representa la capacidad del sistema para manejar el efecto combinado de tres tipos de carga distintos simultáneamente.:
| Tipo de carga | Definición | Método de cálculo | Situaciones comúnmente pasadas por alto |
| Carga estática | Fuerza de gravedad de la pieza de trabajo + fijación sobre el eje de rotación en reposo | Pesar o calcular desde CAD: Wₜₒₜₐₗ = Wᵂᵒʳʰᵖᵉᶜᵉ + Wᶠᵊˣᵗᵘʳᵉ | Luminarias de varias partes; pestañas continuas, abrazaderas de tierra, y herramientas de medición dejadas montadas durante la rotación |
| Carga excéntrica | Momento de flexión adicional cuando el centro de masa de la pieza de trabajo está desplazado de la línea central del eje de rotación | Mₑᶜᶜ = Wₜₒₜₐₗ × g × eₜ (e = distancia de desplazamiento en metros) | Soldaduras en forma de L; subconjuntos en voladizo; accesorios asimétricos; masa cambiante de distorsión post-viraje |
| Carga dinámica | Par de inercia generado cuando el posicionador acelera o desacelera | Mₑ₁ₙ = J × α (J = inercia rotacional kg·m², α = aceleración angular rad/s²) | Piezas de gran diámetro (escalas de inercia con r²); frecuentes cambios de cara a alta velocidad; Posicionador montado sobre una servovía. |
| Principio clave: La carga útil nominal de un posicionador robótico es su capacidad para manejar los tres tipos de carga en combinación, no solo el peso estático de la pieza de trabajo. Usar solo el peso neto de la pieza de trabajo en el cálculo de su selección es el error de especificación más común y la causa principal de la mayoría de las fallas mecánicas tempranas.. |
4-Método de cálculo de la carga útil del paso
Paso 1 — Peso estático total
Fórmula: Wₜₒₜₐₗ = Wᵂᵒʳʰᵖᵉᶜᵉ + Wᶠᵊˣᵗᵘʳᵉ + Wₐᵈᵈₐₜᵒʳᵊᵉˢ
- Utilice la variante de pieza más pesada en su combinación de producción, no es el peso típico o promedio
- Incluir todos los elementos del accesorio.: placas de sujeción, pasadores de localización, pestañas de tierra de soldadura, bloques de entrada/salida
- Si no es posible el pesaje directo, calcular a partir de la densidad del material: acero = 7,850 kg/m³; aluminio = 2,700 kg/m³
Paso 2 — Momento excéntrico
Fórmula: Mₑᶜᶜ = Wₜₒₜₐₗ × 9.81 ×e (Nuevo Méjico, donde e = desplazamiento horizontal del centro de masa desde el eje de rotación, en metros)
- Piezas simétricas (tubo circular, disco redondo): compensación excéntrica típicamente < 50 milímetros, generalmente insignificante
- Piezas asimétricas (soportes en L, plumas en voladizo, soldaduras de múltiples patas): El desplazamiento puede alcanzar entre 200 y 600 mm., debe ser calculado
- Compare el Mₑᶜᶜ calculado con el momento permitido publicado del modelo; este parámetro se encuentra en la hoja de datos técnicos completa, no siempre en la tarjeta de especificaciones de resumen
| Ejemplo resuelto: Pieza de trabajo 800 kilos + artículos fijos 150 kilos + accesorios 30 kg = Wₜₒₜₐₗ = 980 kilos. Desplazamiento del centro de masa e = 200 milímetros. Mₑᶜᶜ = 980 × 9.81 × 0.200 = 1,923 N·m Este momento excéntrico debe estar dentro del valor nominal de momento J1 o del eje de rotación permitido del modelo objetivo.. Para MRK-U001: Par permitido J1 = 2,695 Nuevo Méjico. 1,923 Nuevo Méjico < 2,695 N·m — existe margen, pero es solo 29%. Verifique con cargas dinámicas antes de confirmar la selección.. |
Paso 3 — Estimación de carga dinámica
Para aplicaciones con cambios de cara frecuentes o altas velocidades de rotación, estimar la inercia rotacional:
Inercia simplificada (aproximación de cilindro sólido): j = 0.5 × m × r² (kg·m²)
Utilice el radio exterior máximo como r. Aceleración angular α = velocidad máxima (rad/s) ÷ tiempo de aceleración (s). Par dinámico Mₑᵉₙ = J × α.
- Mₑᵉₙ < 30% del par motor nominal: las cargas de aceleración son manejables; se aplica la selección estándar
- Mₑᵉₙ = 30–60% del par de accionamiento nominal: revisar la configuración de la rampa de aceleración; evitar paradas bruscas
- Mₑᵉₙ > 60% del par motor nominal: reduzca la velocidad máxima o seleccione el siguiente modelo de par más grande
Paso 4 — Aplicar factor de seguridad y confirmar la selección
Carga de selección = Wₜₒₜₐₗ × Factor de seguridad
| Condición de funcionamiento | Factor de seguridad recomendado | Razón fundamental |
| Pieza simétrica, baja velocidad (<30°/s), reposicionamiento poco frecuente | 1.20–1,25 | Baja contribución excéntrica y dinámica.; margen estándar suficiente |
| Pieza asimétrica o velocidad media. (30–60°/s) | 1.25–1,35 | El momento excéntrico y el par dinámico contribuyen significativamente |
| Alta excentricidad o alta velocidad. (>60°/s) o reposicionamiento frecuente | 1.35–1,50 | Las cargas dinámicas son significativas.; se requiere un margen mayor |
| Piezas con sobrepeso (>2,000 kilos) o estaciones críticas para la seguridad | 1.50 | selección conservadora; Las consecuencias del fracaso son graves. |
| Continuando con el ejemplo trabajado: Wₜₒₜₐₗ = 980 kilos, soporte asimétrico, velocidad de rotación 45°/s → Factor de seguridad = 1.35 Carga de selección = 980 × 1.35 = 1,323 kilos Conclusión: MRK-U002 (clasificado entre 500 y 1000 kg) es de tamaño insuficiente. Siguientes opciones válidas: MRK-B002 (1,000–1.500 kg de cabezal y contrapunto) si la geometría de la pieza es adecuada, o MRK-B011 de tres ejes (1,000–1.500 kilos) para requisitos multifacéticos. |
Selección de precisión: Emparejar la repetibilidad con la aplicación
Repetibilidad posicional (expresado en mm en un radio especificado) Define la consistencia con la que el posicionador del robot regresa a la misma posición angular a lo largo de ciclos repetidos.. Este es uno de los parámetros más incomprendidos en las especificaciones del posicionador de robot..
| Nivel de precisión | Modelos típicos | Aplicaciones adecuadas | No apropiado para |
| ±0,03 mm@R500 | B009, B011 | Estructuras portantes para automóviles, bases para equipos de precisión, soldaduras estructurales aeroespaciales | Acero estructural general (sobreespecificado; agrega costo sin beneficio) |
| ±0,05 mm@R350 | serie h, B001/B002, U001 | Componentes automotrices, piezas de precisión de maquinaria de ingeniería, recipientes a presión | Aplicaciones donde la costura de soldadura está desplazada >0.2 mm provocaría el rechazo |
| ±0,075 mm@R500 | B004, U002 eje de giro, B010 | Fabricación estructural pesada, maquinaria de construcción, equipo de minería | Cadena de suministro automotriz de nivel 1 (Es posible que no cumpla con los requisitos CPK del cliente.) |
Regla de selección práctica: La repetibilidad del posicionador del robot no debe ser superior a un tercio de la tolerancia total permitida de la posición de soldadura en la norma aplicable o la especificación del cliente.. Esto preserva el margen para el error TCP del robot. (±0,03–0,05 mm típico) y tolerancia de fabricación de accesorios.
Requisitos de seguridad y lista de verificación de instalación
Conexión a tierra eléctrica: el elemento de seguridad que más se pasa por alto
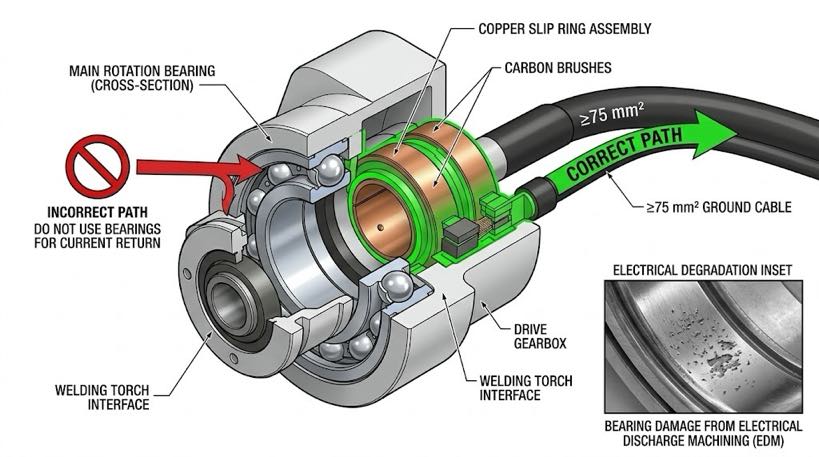
regla critica: La corriente de soldadura debe regresar a través del anillo colector de tierra exclusivo del posicionador., nunca a través de los rodamientos de rotación estándar.. La corriente de soldadura de alta frecuencia que pasa a través de cojinetes desprotegidos provoca el mecanizado por descarga eléctrica (electroerosión) Daño: micropicaduras de los elementos rodantes que normalmente aparecen dentro 6 a 12 semanas de operación. Síntomas: ruido creciente, vibración, luego un ataque catastrófico de rodamientos.
- Verificar: el modelo de destino incluye una ruta de retorno de corriente de soldadura dedicada (conjunto de anillo colector o cepillo)
- Verificar: La sección transversal del cable de tierra de soldadura cumple con el requisito mínimo del modelo. (L002: ≥75mm²)
- Verificar: La conexión del cable a tierra se realiza antes del primer arco., no después de la puesta en servicio
Señales de advertencia de sobrecarga: qué monitorear
| Síntoma | Causa probable | Acción | Si se ignora |
| Ruido de chirrido o golpeteo durante la rotación | Daños en los rodamientos o picaduras en la superficie del engranaje | Detener la producción; solicitar inspección de proveedores | Agarre completo del rodamiento; husillo bloqueado |
| La unidad motriz dispara repetidamente la sobrecarga térmica | Sobrecarga sostenida u obstrucción de enfriamiento | Verifique la carga de trabajo real con la capacidad nominal | Fallo térmico del módulo de alimentación del variador |
| La repetibilidad no supera el control periódico | Aumento del juego de la caja de cambios o aflojamiento del codificador | Medir el juego; Póngase en contacto con el proveedor si está fuera de las especificaciones. | Deriva de la posición de soldadura; rechazos de clientes |
| Los pernos de cimentación se aflojan repetidamente | Vibración por carga desequilibrada o base inadecuada | Vuelva a apretar; inspeccionar el equilibrio de la pieza de trabajo; reforzar la base | Desplazamiento de equipos; compensación de costura de soldadura |
Lista de verificación previa a la instalación
| Base & Mecánico ☐ Concrete foundation strength ≥ C25 (25 MPa); espesor ≥ 200 mm para modelos ligeros, ≥ 400 mm para B004/B008 ☐ Installation levelness ≤ 0.5 mmm (verificado con nivel de precisión) ☐ Foundation bolts torqued to specification; programe una nueva verificación de torque en 500 horas ☐ Safety barrier or light curtain installed at rotation envelope boundary (≥ 1 m liquidación) Eléctrico & Control ☐ Welding current ground path confirmed via slip ring — NOT through bearings ☐ Ground cable cross-section verified against model specification ☐ Servo encoder cables are shielded; puesta a tierra de blindaje de un solo punto ☐ Emergency stop signal wired into robot controller safety circuit (parada sincronizada) ☐ Coordinated axis parameters verified with robot integrator before first arc |
Necesita una revisión del cálculo de carga para su aplicación?
Nuestro equipo de ingeniería realizará un análisis completo de la carga útil para su pieza de trabajo específica: carga estática, momento excéntrico, estimación de par dinámico, y recomendación del factor de seguridad, y entregar un modelo de recomendación escrito dentro de 24 horario comercial, sin costo.
► Envíe los datos de su pieza de trabajo para un cálculo de carga gratuito y una revisión de selección
Sobre el autor
| Experiencia & Cartas credenciales Especialista en integración de sistemas de soldadura robótica con 12+ Años de experiencia directa en proyectos centrados en la selección e integración de posicionadores robóticos.. Ha brindado consultoría a 300+ fábricas en toda América del Norte, Europa, y Asia. Todos los datos de especificaciones en este artículo se extraen de H real / B / l / Fichas técnicas de productos de la serie U. Antecedentes de la empresa: 26+ años de ingeniería de automatización de soldadura, 40+ patentes activas, 1,500+ proyectos completados a nivel mundial, aproximadamente 70% que involucra la integración del posicionador de robot. Certificaciones ISO 9001: 2015 (GB/T 19001-2016) — Sistema de Gestión de Calidad GJB 9001C-2017 — Sistema de gestión de calidad de equipos militares/armas CE de la UE: Directiva sobre máquinas 2006/42/CE (certificado. No. M.2026.206.C134866) Empresa de alta tecnología: certificado. No. GR202341000595 (Emitido en noviembre. 2023) Última actualización: Puede 2026 |
PUBLICACIONES RELACIONADAS

Tecnología de escaneo para soldar:Cómo el modelado inverso reemplaza la programación de robots
Cabeza y contrapunto vs.. Tipo L vs.. Posicionador de robot tipo U: Cómo elegir por forma de pieza de trabajo

6 Desafíos comunes en la soldadura láser robótica y cómo resolverlos

Guía de mantenimiento de celdas de soldadura robótica: Mejores prácticas, Cronograma & Solución de problemas 2026

Fabricación sin accesorios: Cuando un posicionador de soldadura reemplaza plantillas complejas, Soldaduras por puntos, y tiempo de grúa
